hallo, ich will über einen Raspberry sehen wie weit das Garangentor
geöffnet / geschlossen ist.

Meine Idee war mit einen Abstandssensor das ende des Tores Feststellen
nach der Kalibrierung weiß ich wo offen und zu, daraus kann ich
jederzeit die exakte (naja so ca...) Position feststellen.

Aber irgendwie ist das sehr aufwendig und störanfällig... mit welchen
Sensor kann ich eine Strecke von ~3m feststellen? 10 Magnetschalter war
mir zu viel Aufwand...

vielen Dank für jeden Tipp

baer
baer schrieb:> Aber irgendwie ist das sehr aufwendig und störanfällig... mit welchen> Sensor kann ich eine Strecke von ~3m feststellen?
Laserentfernungsmesser, Ultraschall, Kodierstreifen ...
Das kommt etwas auf die Art deines Tores an.
okay, stimmt habe es nicht genau definiert... das ist ein 6 teiliges Tor
das einfach der decke entlang nach innen gezogen bzw. außen geschoben
wird.

@d.d... leider geht der link nicht zum Produkt!

ich habe auch mittlerweile etwas von "drehgeber" gelesen... hier müsste
man dann den Riemen ausnutzen. Aber das komische ist, ich finde da noch
nichts "vernünftiges"...

es soll keine Industrielösung sein... es soll einfach unkompliziert und
günstig sein... eine Genauigkeit von +-15cm reicht vollkommen!
Klebe Reflektoren auf die Innenseite und benutze zwei
Reflektionslichtschranken. Aus der Reihenfolge der Wechsel erkennst du
die Richtung, aus der Anzahl erkannter Reflektoren die Position.

Mit einer dritten Lichtschranke könnte sogar ein größerer Reflektor
erkannt werden, der die Referenzposition liefert.

Sowas hier als Beispiel könnte viellei8cht funktionieren:
http://www.reichelt.de/index.html?ACTION=3;ARTICLE=6683;SEARCH=CNY%2070
baer schrieb:> 10 Magnetschalter war> mir zu viel Aufwand...
Wäre das ein Möglichkeit für dich?
Magnete am linken oder rechten Rand des Tores festkleben und diese an
einem Hallsensor (z.B. an der Führungsschiene angebracht) vorbeiführen.
baer schrieb:> ich habe auch mittlerweile etwas von "drehgeber" gelesen... hier müsste> man dann den Riemen ausnutzen.
Ein Gewicht an einem Seilzug würde auch funktionieren. Das Seil wird
über eine Rolle geführt und so am Tor befestigt, dass es immer durch das
Gewicht gespannt bleibt. Mit dem RaspPi (wahlweise auch mit ein ATtiny)
und der passenden Kodierung auf der Rolle, guckst du dir die Drehung an.
baer schrieb:> das ist ein 6 teiliges Tor
Dann ist das ein Sektionaltor.
Gewöhnlich detektiert man die Start- und Endposition durch Endschalter
die auch mit Reedkontakten und Magneten realisiert werden können.
Bitte aber beachten, dass ein schließendes Tor einen Detektor haben
muss, der einen Störkörper im Schließbereich erkennen muss. Ansonsten
kann eine Bastelei, die das nicht kann, schnell zu einem Aufenthalt
mit gesiebter Luft führen kann und das für Jahre wenn jemand dabei
zu Schaden kommt.
naja... das mit den Magneten und den Reflektoren ist mir keine Hilfe,...
hier weiß ich zwar, dass das Tor sich bewegt und auch wie weit, aber
weder wo es steht, noch in welche Richtung ^^

Nemesis, Endposition und Startposition ist zwar klar, aber das sagt mir
auch nichts über Richtung und "höhe" aus...

Das Tor ist schon Jahre verbaut und funktioniert einwandfrei... ich will
dazu eine Steuerung bauen um es selbst über Handy zu steuern.
Der Auslöser ist denkbar einfach und bereits fertig! Aber da das Tor
eine 1 Button Bedienung hat geht das Tor eben Stur auf und zu.
> mit den beschriebenen und zusätzlichen Informationen, kann ich ganz leicht (wenn
es sich in die Falsche Richtung bewegt, korrigieren), ebenso kann ich das Tor nur
halb öffnen ...

Ich habe schon einen Ultraschallsensor... aber das ist in einer Garage
und je nach Luftfeuchtigkeit, Temperatur schwankt dieser eben :(

der Drehgeber ist vielversprechend, aber dummerweise Find ich weder
Details noch den Umgang mit einem PI -> aber auch hier entsteht das
Problem das ich nicht weiß wo das Tor ist (wenn z.B. das System
unerwartet aus war)
> Die Torstellungen (immer wieder) abfahren (um das System einzulernen) will ich
eigentlich vermeiden! Das soll nach einmaliger Kalibrierung Monate / Jahre gleich
sein...
baer schrieb:> der Drehgeber ist vielversprechend, aber dummerweise Find ich weder> Details noch den Umgang mit einem PI -> aber auch hier entsteht das> Problem das ich nicht weiß wo das Tor ist (wenn z.B. das System> unerwartet aus war)
So ein PI ist damit auch ein bisschen gelangweilt. Um den Drehgeber
auszuwerten müssen nur mit ausreichend hoher Frequenz 2 oder besser 3
IO-Pins eingelesen werden (zwei für die Phasensignale vom Drehgeber und
eins für einen Bezugspunkt). Unerwartet ausgehen sollte das System
nicht, i.e. der Sensor braucht eine Notstromversorgung (einen kleinen
Kondensator), damit er nach einem Ausfall der Hauptstromversorgung
dieses erkennen und die Position in einem Permanentspeicher ablegen
kann. Mit einem kleinen µC als Front-End für den RaspPi tut man sich da
deutlich leichter. Über einen dritten Sensorkanal kann man die
Positionsmessung synchronisieren, immer wenn das Tor dort vorbei kommt.
Sebastian S. schrieb:> Wie wär’s mit dem guten, alten 10-Gang Poti? Großes Rad (10 cm) über> Seilzug mit Gewicht am Ende.> Die meisten Mikrokontroller sprechen Analog.
die Idee gefällt mir am meisten.
Seilzug brauch ich nicht, da ich einen Riemen habe. hier kann ich
einfach ein mitlaufendes Rad befestigen.
Auch ein Poti auszuwerten ist kein ding.
jetzt brauch ich aber ein geeignetes Poti an dem ich ein "Rad"
befestigen kann. Hat da evtl. jemand noch nen Tipp?
wendelsberg schrieb:> baer schrieb:>> das war nicht schwer. Nächste Frage, gibt es auch was mit mehr als 10>> Gänge?>> Wozu?> Wie lang ist die maximale Bewegung?>> wendelsberg
naja... ich muss ~3 Meter vorwärts kommen...
bei 10 Gängen wären das also ein ~10cm Rad. Das Problem ist der Riemen
hat an der Innenseite die 'zacken' und der Abstand sind ~5cm (eher noch
etwas weniger)... natürlich kann ich den Riemen etwas auseinander
drücken, würde da ein 5cm Abnahme-Zahnrad reinbekommen (so dass es nur
eines Seite des Riemens berührt), aber mehr eben nicht...
um genau diesen "Schwierigkeiten" aus dem Weg zu gehen, oben der
Vorschlag ein eigenes Seil/Saite mit Gegengewicht.
Saite/Seil kann einfach 1x um das 10cm Rad geführt werden sodass es auf
dem ganzen Umfang reibt und nicht nur tangential an einer Stelle.
Stehen die 3m nicht als Höhe f.d. Gewicht zur Verfügung: eine
Umlenkrolle einsetzen +das Saitenende an der Decke fixieren; die
benötigte Höhe halbiert sich.
Es gibt die Dinger auch mit 20 U, aber eben nicht bei Reichelt.
z.B. hier: http://de.rs-online.com/web/p/potenziometer/8517483/

Aber eine Uebersetzung 2:1 mit z.B. einem Riemen, der auf einer der
Umlenkwellen mitlaeuft und eine doppelt so grossen Riemenscheibe auf der
Potiachse ist sicher einfacher.

wendelsberg
Moin,

ich hätt's rein digital gelöst. Pro Sektion einen (also 6 Stück)
Beschleunigungssensor. Es würd' reichen jeweils nur 1 Achse zu messen.
Alle Sektionen die ca. 9,8m/s² anzeigen stehen senkrecht, alle mit 0,xx
liegen schräg an der Decke an. Und eines zeigt einen Wert dazwischen ->
entweder mit Wertetabelle oder errechnen, wie weit es herabragt, alle
restlichen senkrechten dazuaddieren, fertig.

...Alex
baer schrieb:> bei 10 Gängen wären das also ein ~10cm Rad. Das Problem ist der Riemen> hat an der Innenseite die 'zacken' und der Abstand sind ~5cm (eher noch> etwas weniger)... natürlich kann ich den Riemen etwas auseinander> drücken, würde da ein 5cm Abnahme-Zahnrad reinbekommen (so dass es nur> eines Seite des Riemens berührt), aber mehr eben nicht...
Ich verstehe Riemen, der geht von Motor zu Antriebsrad des Tores?
Dann kleb dem Riemen oder wo auch immer außen einen oder mehrere kleine
Reflektoren an und mach das über Reflexionslichtschranke, geht ohne
Kontakt und ohne zusätzliche Mechanik. Zwar nicht hundertprozentig
analog aber bei ausreichender Auflösung kommts Du locker auf Deine 10
Positionen. Beim Reibantrieb hast Du Schlupf, da musst Du immer mal
wieder neu nullen.
rgds
6a66 schrieb:> Ich verstehe Riemen, der geht von Motor zu Antriebsrad des Tores?> Dann kleb dem Riemen oder wo auch immer außen einen oder mehrere kleine> Reflektoren an und mach das über Reflexionslichtschranke, geht ohne> Kontakt und ohne zusätzliche Mechanik. Zwar nicht hundertprozentig> analog aber bei ausreichender Auflösung kommts Du locker auf Deine 10> Positionen. Beim Reibantrieb hast Du Schlupf, da musst Du immer mal> wieder neu nullen.
naja... viel zu kompliziert und vorallem geben reflektoren keine
Richtung an!
hab mich jetzt schon auf Poti festgelegt, selbst Drehgeber würde nach
einen Systemreset nicht mehr wissen wo er ist.
Ein Analoger Poti hingegen weiß immer wo er ist und was er macht!
Ich werde jetzt nochmal genauer das Tor inspizieren und notfalls mit
einem größeren "Rad" das Poti abnehmen...
Vielen Dank für die vielen Tipps
sollte noch jemand ein Poti finden das z.B. wie das bei RS oder die
Präzessionstrimmer 25 Umdrehungen oder mehr schafft (aber gut verbaubar
ist). Wäre ich sehr verbunden :)
baer schrieb:> selbst Drehgeber würde nach> einen Systemreset nicht mehr wissen wo er ist.
Der, den ich oben gepostet habe, ist ein Absolutencoder, der dir 2
12-bit Werte zurückgibt. Einen für bis zu 4096 Umdrehungen und einen für
4096 Schritte innerhalb einer Umdrehung. Ein schönes Schnäppchen, wenn
da sonst keiner drauf bietet.
Spindeltrimmer sind nur für max. einige hundert mal drehen gebaut. Die
werden dir sehr wahrscheinlich innerhalb eines Jahres ausfallen.
Matthias S. schrieb:> Der, den ich oben gepostet habe, ist ein Absolutencoder, der dir 2> 12-bit Werte zurückgibt.
Ziemlich Perlen vor die Säue, wenn das Teil wirklich noch in Ordnung
ist.
Der Andere schrieb:> Spindeltrimmer sind nur für max. einige hundert mal drehen gebaut. Die> werden dir sehr wahrscheinlich innerhalb eines Jahres ausfallen.
und was ist besser?
n echter Poti und ein Legotechnikgetriebe (... zugegeben ich muss selbst
schmunzeln) oder ein Trimmer mit einen aufgelöteten Schaft?
Beides wird nicht sonderlich lange leben, da die Kohleschicht von Potis
bei Feuchtigkeit langsam aufgibt. Und da deine Garage nicht komplett im
Haus steht, ist das eine Lösung, die irgendwann Ärger machen wird.
Wenn kein Platz für ein 10 cm Zahnrad ist, einfach ein 2:1 - oder mehr -
Getriebe vorschalten.

Sollte es bei den Roboterbauern oder auch im "normalen" Bastelladen
geben.
Wenn alle Stricke reißen, sollte es auch möglich sein, eins aus
Einzelzahnrädern zusammen zustellen.
Der Andere schrieb:> Spindeltrimmer sind nur für max. einige hundert mal drehen gebaut. Die> werden dir sehr wahrscheinlich innerhalb eines Jahres ausfallen.
und was ist besser?
n echter Poti und ein Legotechnikgetriebe (... zugegeben ich muss selbst
schmunzeln) oder ein Trimmer mit einen aufgelöteten Schaft?
Amateur schrieb:> sollte es auch möglich sein,
Getriebe such ich grad... aber WO finde ich was...
das hier: http://r.ebay.com/R4q6DO ist an sich gesehen nicht schlecht...
aber relativ teuer <- habe das "etwas" günstiger erhofft...
und wenn man 1-4Nm liest dann ist das auch "überdiemensioniert".
Eigentlich reicht da ein Kunststoffgetriebe in einem kleinen Gehäuse.
baer schrieb:> naja... viel zu kompliziert und vorallem geben reflektoren keine> Richtung an!
Zwei Reihen Reflektoren, um eine halbe Position versetzt, jede Reihe hat
gleich lange reflektierende und nicht reflektierende Bereiche.
Schon hast du die gleichen Signale wie ein Drehencoder, bei dem man auch
eine Richtung feststellen kann. Allerdings immer noch ohne Absolutwert,
müsste also entweder bei Stromausfall gesichert werden oder aber danach
eine Endposition angefahren werden. Wie häufig erwartest du denn einen
Ausfall des Systems?
Getriebe sollten beim:
Bastelbedarf,
RC-Autobauern (Getriebe),
Modellschiffbauern (Winden, Antriebe),
Modelleisenbahn,
Roboterbauern,
und Verwandten erhältlich sein.
Sätze mit losen Zahnrädern gibt es wie Sand am Meer.
baer schrieb:> naja... viel zu kompliziert und vorallem geben reflektoren keine> Richtung an!
Das lässt sich aber IMHO lösen (Du brauchst dann drei verschiedene
Marken: 1,2,3 Impulse kurz nacheinander).
baer schrieb:> Ein Analoger Poti hingegen weiß immer wo er ist und was er macht!
Und ist aber langfristig störanfällig mit der ganzen Mechanik und
Schleifbahn und ....
Viel Erfolg!
rgds
Felix Adam schrieb:> da die Kohleschicht von Potis> bei Feuchtigkeit langsam aufgibt
Es soll heute auch Widerstände und Potis geben, die nicht Kohle
verwenden. Ich schätze mal, Kohleschichtwiderstände habe ich vor mehr
als 20 Jahren zum letzten mal benutzt.
Georg
>Es soll heute auch Widerstände und Potis geben, die nicht Kohle>verwenden.
Natürlich!
Aber eine solche Konstruktion sollte in ein Gehäuse eingesperrt werden.
Im Winter kalt, im Frühjahr feucht, im Sommer heiß und staubig. Das
würde ich keiner völlig offenen Konstruktion zumuten.
Matthias S. schrieb:> Die o.a. 10-Gang Drahtpotentiometer sind schon sehr haltbar und sollten> tausende von Drehbewegungen mitmachen, ohne das sie leiden.
naja... das ist und war nie mein Problem. Reichelt, Conrad und RS sind
mir ein Begriff und habe ich natürlich abgesucht.
abgesehen von einem OMINÖSEN Poti, gibt es aber nichts was mehr als 10
Umdrehungen schafft. Leider steigen hier die Kosten und auch die
Komplexität (Fehlerhaftigkeit) Exorbitant.
ein 25-Gang Poti könnte ich einfach hinmachen und gut ists...
Ich werd heute Nachmittag das Tor genauer untersuchen und einen
"Ansatzpunkt" entwickeln...
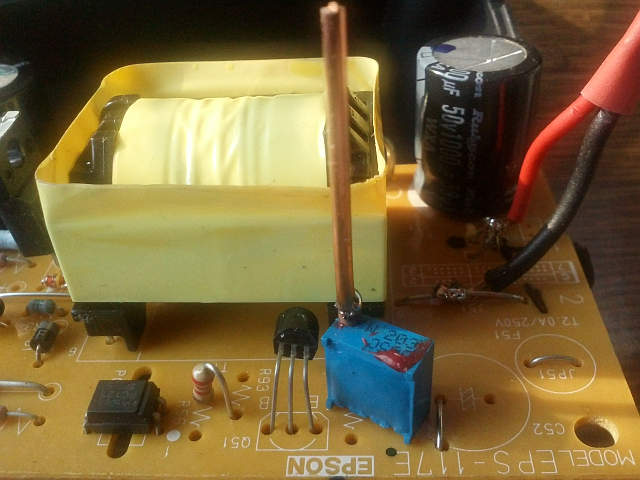
auch wenn ichs "Jährlich" tauschen müsste gefällt mir die Idee mit dem
Trimmer... es ist einfach günstig und müsste seinen Zweck erfüllen!
=> Ich arbeite gerne nach dem Prinzip "möglichst" einfach nicht (nur)
weil ich Faul bin sondern je weiniger Material ich brauch, desto weniger
Fehleranfällig ist das ganze.
=> Natürlich könnte ich auch einen Laserentfernungsmesser oder X
Magnetschalter verbauen. Aber es muss auch in Relation sein...
Ich habe 5 Garagentore die ich ansteuern möchte. Auf der einen Seite
stehen die Kosten, auf der anderen Seite der nutzen.
Zwischen drinnen Spielen auch noch Faktoren wie GPIO (Eingänge) habe ich
auch nicht beliebig => und bevor jetzt jemand kommt mit aus 1 mach 50
JA, es geht alles... aber es muss sich RECHNEN
Ich will Materialkosten max 25€ pro Tor ausgeben... <- die Halterung
nicht inbegriffen, die fräst mir zum glück ein Kumpel (aber auch von ihm
will ich nicht Stundenlange arbeit einfordern).