-
 Bild
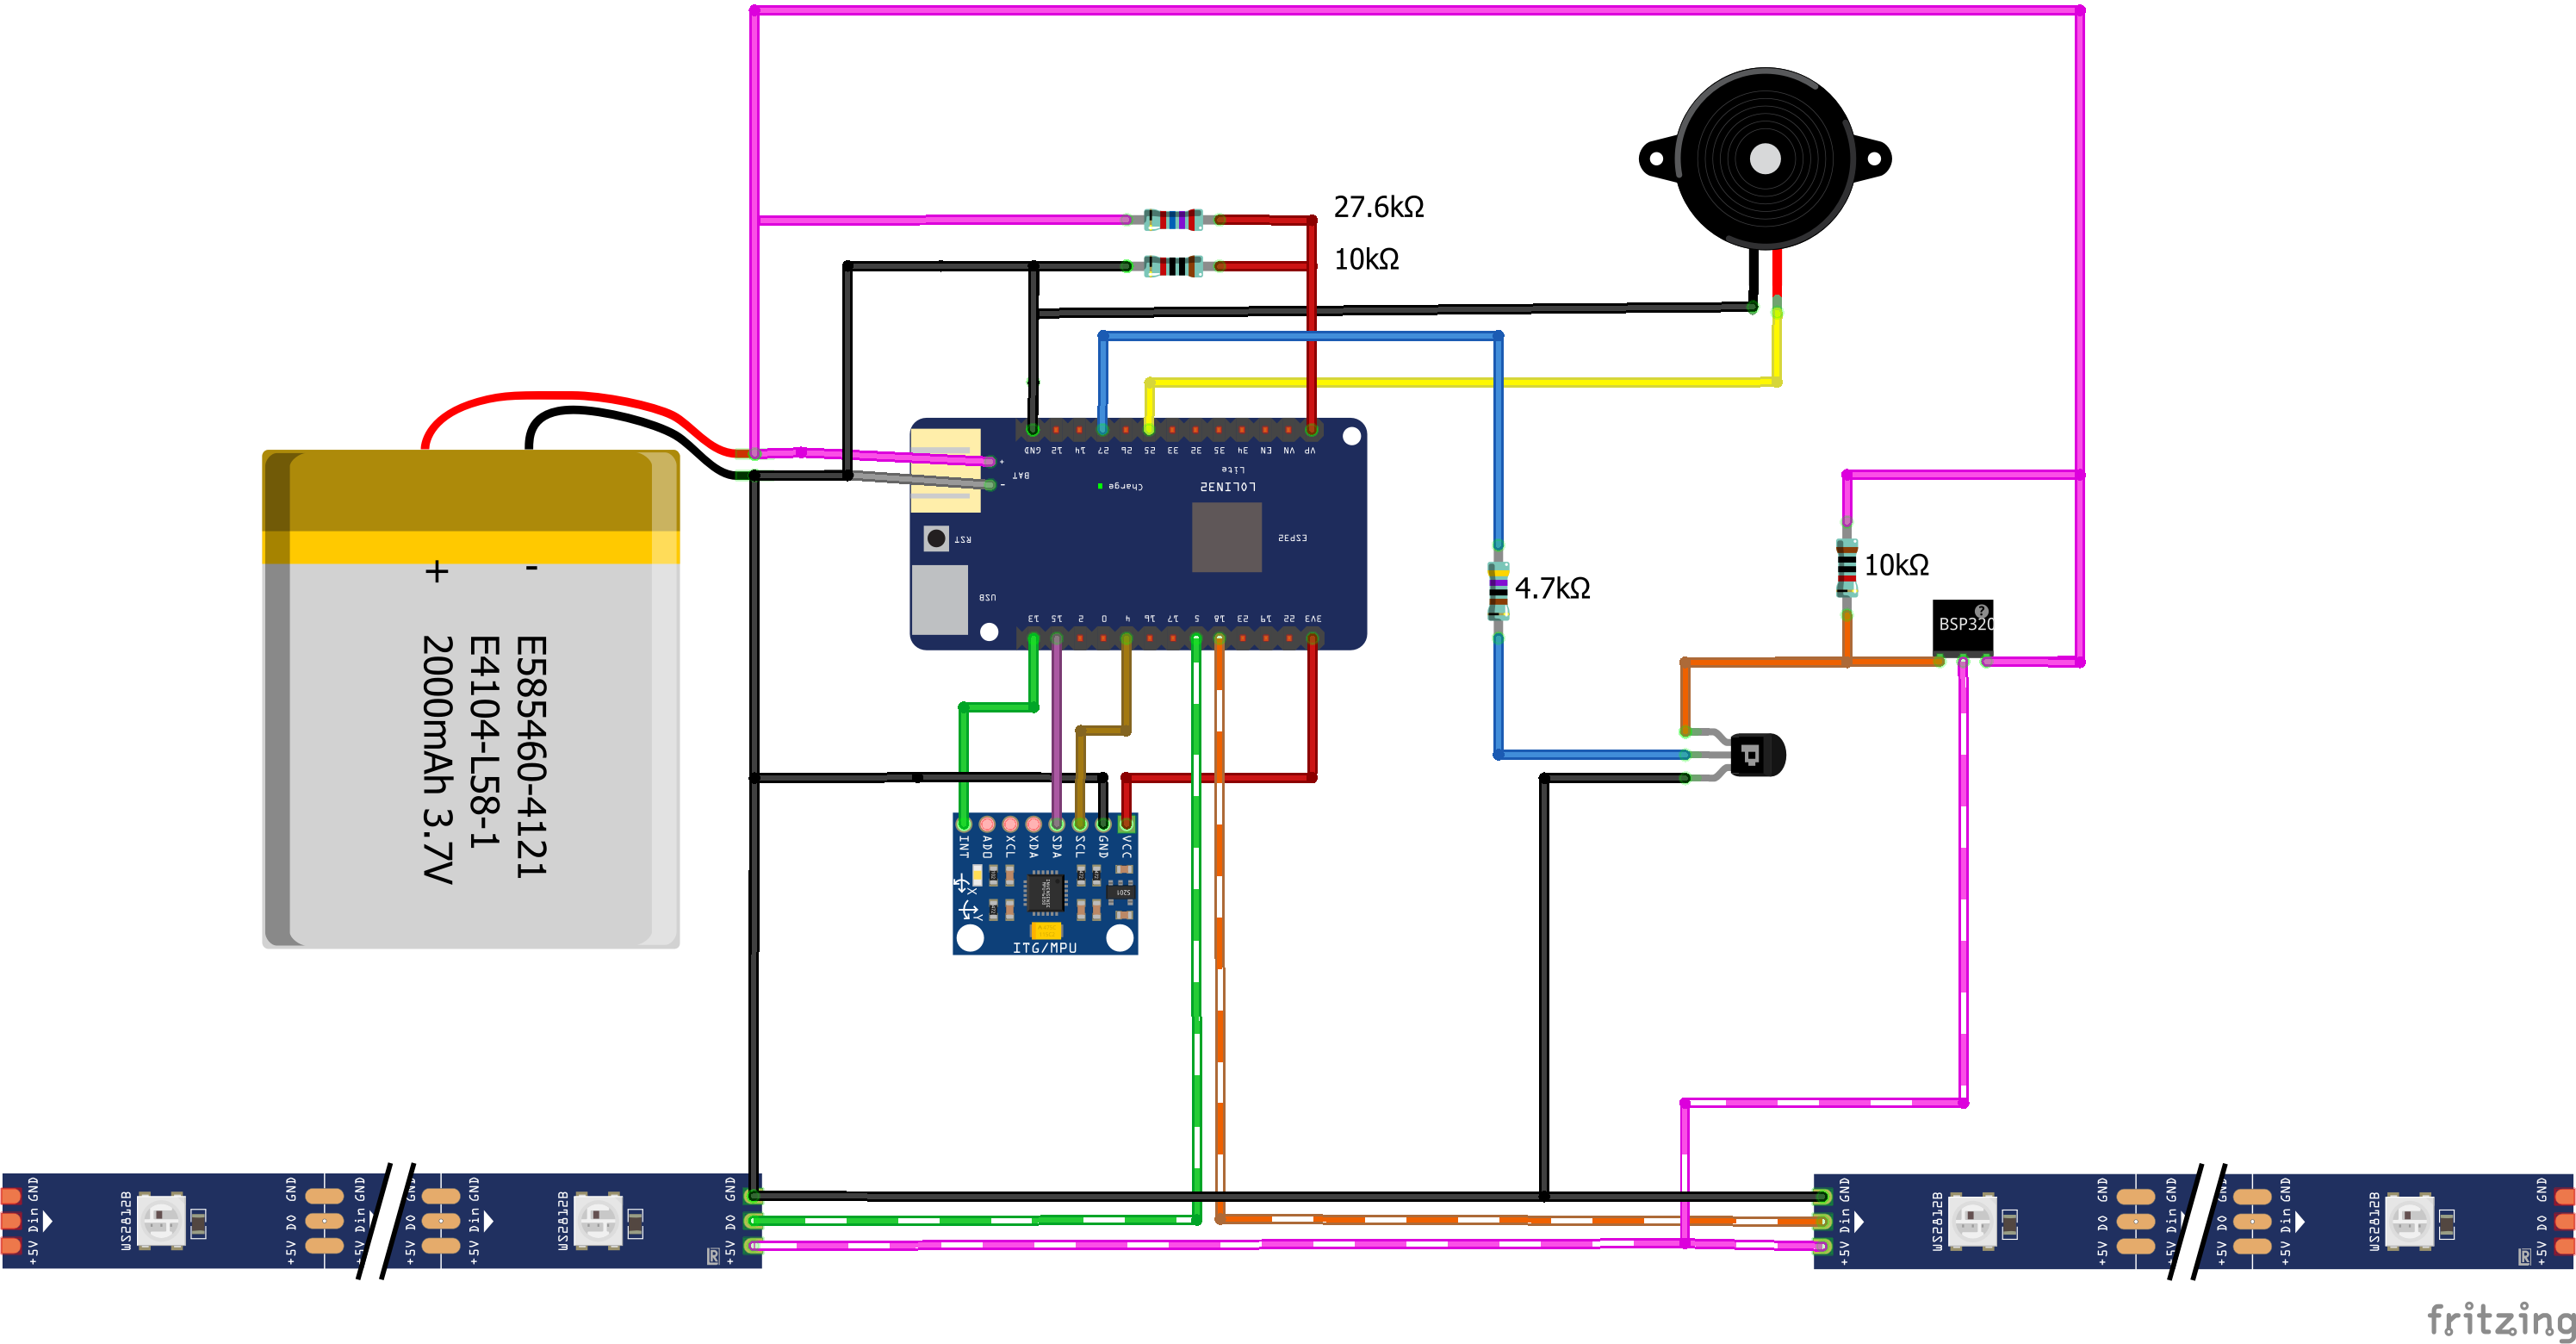
Schaltplan mit LoLin32, Akku, MPU6050 und Sensoren
27.6kΩ, 10kΩ, E585460-4121, 2000mAh 3.7V, LoLin32, 4.7kΩ, 10kΩ, MPU6050, fritzing
in „LED-Wasserwaage aus Bastelheft“ · Analoge Elektronik und Schaltungstechnik · · Schaltpläne
-
PDF
SAT-L1_Flight_Controller.pdf
SENSOR_VN RXD0/IO3 G C6 26 8 1 IO4 10µF 29 C D GND PWR_FLAG IO5 I D 14 G V GND IO12 O 16 SERVO_PWM MPU_SDA 24 L 12 MPU_INT J2 GND IO13 SDA V INT +5V 13 MPU_INT MPU_SCL 23 Conn_01x03_Pin IO14 SCL 1 +5V 23 9 6 C3 IO15 GND AD0 AUX_DA 2 SERVO_PWM 27 7 D C_Polarized_Small IO16 AUX_CL 3 28 N IO17 G 30 11 20 IO18 FSYNC CPOUT 31 1 10 C7 GND IO19 CLKIN REGOUT 33 MPU_SDA D 0.1µF C8 IO21 N 36 MPU_SCL G 2.2nF IO22 37 8 IO23 1 GND 10 U2 +3.3V V_AKKU IO25 +3.3V GND 11 MPU-6050 IO26 R4 PWR_FLAG 12 R3 IO27 GND 8 4.7k B 1 IO32 4.7k B V_AKKU 9 N +5V IO33 I 6 MPU_SDA D 5
in „Prüfung Schaltplan Flight Controller“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SAT_L-1_Flight_Controller.pdf
+3.3V +3.3V PWR_FLAG +3.3V R1 3 GND 8 1 GND 100k GND GND GND R11 R10 C D I D C14 4.7k 4.7k G V GND MPU_SDA 24 L 12 100nF SDA V INT MPU_SCL 23 +BATT SCL 9 6 AD0 AUX_DA 1 7 +3.3V GND U1 AUX_CL 2 D PS D D2 PWR_FLAG AP63203WU C3 L1 +3.3V MS5611_SDO 6 V 11 20 SDO D_Schottky 100nF 4.7uH FSYNC CPOUT MS5611_
in „Prüfung Schaltplan Flight Controller“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Segway.txt
cmdRight, dirR, pulseTicksR); } // ======================================================= // I2C / MPU6050 // ======================================================= void i2cWrite(uint8_t reg, uint8_t val) { Wire.beginTransmission(MPU_ADDR); Wire.write(reg); Wire.write(val); Wire.endTransmission(); } void readMPU(float &ax, float &ay, float &az, float &gyDeg) { Wire.beginTransmission(MPU_ADDR); Wire.write(0x3B); Wire.endTransmission(false); Wire.requestFrom(MPU_ADDR, 14, true); int16_t axr = (Wire.read() <<
in „mini segway ESP32 feasibility study“ · Projekte & Code ·
-
Datei
Segway.c
cmdRight, dirR, pulseTicksR); } // ======================================================= // I2C / MPU6050 // ======================================================= void i2cWrite(uint8_t reg, uint8_t val) { Wire.beginTransmission(MPU_ADDR); Wire.write(reg); Wire.write(val); Wire.endTransmission(); } void readMPU(float &ax, float &ay, float &az, float &gyDeg) { Wire.beginTransmission(MPU_ADDR); Wire.write(0x3B); Wire.endTransmission(false); Wire.requestFrom(MPU_ADDR, 14, true); int16_t axr = (Wire.read() <<
in „mini segway ESP32 feasibility study“ · Projekte & Code ·