Suchergebnisse für "IN-4"
#include <avr/io.h> #include <stdio.h> int main(void) { return; }
in
„avr studio problem (bleibt hängen)“
·
Mikrocontroller und Digitale Elektronik
·
08.11.2007 16:26
#include <stdio.h> /* Standard input/output definitions */ #include <string.h> /* String function definitions */ #include <unistd.h> /* UNIX standard function definitions */ #include <fcntl.h> /* File control definitions */ #include <errno.h> /* Error number definitions */ #include <termios.h> /* POSIX terminal control definitions */ #include <sys/ioctl.h> //----------------------------------------------------------- int main( int ac, char *av[] ) { struct termios options; int len, bytes, j, flag=1, n13=0, k; int fd; char *p, bu[48000]; FILE *fo,*fopen(); fd = open("/dev/ttyS0", O_RDONLY | O_NOCTTY
in
„Linux serielle Schnittstelle“
·
Softwareentwicklung
·
01.02.2008 09:14
.include "m32def.inc" .def temp1 = r16 .def temp2 = r17 .def temp3 = r18 ldi temp1, LOW(RAMEND) ; LOW-Byte der obersten RAM-Adresse out SPL, temp1 ldi temp1, HIGH(RAMEND) ; HIGH-Byte der obersten RAM-Adresse out SPH, temp1 ldi temp1, 0xFF ; Port A = Ausgang out DDRA, temp1 rcall lcd_init ; Display initialisieren rcall lcd_clear ; Display löschen ldi temp1, 'G' ; Zeichen anzeigen rcall lcd_data ldi temp1, 'r' ; Zeichen anzeigen rcall lcd_data ldi temp1, 'e' ; Zeichen anzeigen rcall lcd_data ldi temp1, 'g' ; Zeichen anzeigen rcall lcd_data ldi temp1, 'o' ; Zeichen anzeigen rcall lcd_data ldi temp1, 'r' ; Zeichen
in
„LCD 2x16 sprung in die zweite zeile“
·
Mikrocontroller und Digitale Elektronik
·
11.02.2008 18:54
P5OUT = 0x10; // CS=high P2SEL = 0x01; // schaltet pin2.0 ACLK ein P2DIR = 0x01; P3SEL = 0x30; // P3.4 und P3.5 als USART0 TXD/RXD //RS232-Einstellungen P3SEL = 0x30; // P3.4 und P3.5 als USART0 TXD/RXD ME1 |= UTXE0; //UTXE0 + TX- und RX-modul erst mal anschalten U0CTL |= CHAR; // 8 data bits, 1 stop
in
„MSP430 ADS7888 RS232“
·
Mikrocontroller und Digitale Elektronik
·
12.03.2008 15:49
//DS1307 #include <avr/io.h> #define F_CPU 4000000 #include <util/delay.h> #include "i2cmaster.h" #define I2CWRITE 0 #define I2CREAD 1 #define I2CACK 0 #define I2CNACK 1 #define ADSLAVEADR 0xD0 //==================================================================== int messen (void) //I2C von Peter Fleury { unsigned char sek, min, std; DDRB = 0xff; //PORTB als Ausgang i2c_start(ADSLAVEADR+I2CWRITE); //Datenblatt S. 12 von 15. i2c_write(0x00); // Uhrzeit stellen i2c_write(0x00); // Sekunden i2c_write(0x45); // Minuten i2c_write(0x10); // Stunden also 10Uhr 45min und 0sek i2c_stop(); i2c_start(ADSLAVEADR
in
„DS1307 mit IIC von Peter Fleury“
·
Mikrocontroller und Digitale Elektronik
·
21.06.2008 21:36
//DS1307 #include <avr/io.h> #define F_CPU 4000000 #include <util/delay.h> #include "i2cmaster.h" #define I2CWRITE 0 #define I2CREAD 1 #define I2CACK 0 #define I2CNACK 1 #define ADSLAVEADR 0xD0 //==================================================================== int messen (void) //I2C von Peter Fleury { unsigned char sek, min, std; i2c_start(ADSLAVEADR+I2CWRITE); //Datenblatt S. 13 von 15. i2c_write(0x00); // Uhrzeit auslesen i2c_start(ADSLAVEADR+I2CREAD); sek=i2c_readAck(); min=i2c_readAck(); std=i2c_readNak(); i2c_stop(); PORTB = sek; //jetzt wollte ich mal die Sekunden auf den PortB geben //
in
„DS1307 mit IIC von Peter Fleury“
·
Mikrocontroller und Digitale Elektronik
·
21.06.2008 22:11
******** ;* Initialisierungstest fuer LCD-Anzeige * ;* mit KS0066U-kompatiblem Controllerchip * ;* 4 -Bit-Mode * ;* Daten-/Steuerbits auf PORTB, Bit D4 bis D7 * ;* Enableimpuls auf PORTD, Bit D0; (bzw. PORTB, hier ausgeremt) * ;* RS auf PORTD, Bit D1; (bzw. PORTB, hier ausgeremt) * ;* R/WQuer auf Masse
in
„LCD Programm mit KS0066U Controller "Betaphase"“
·
Mikrocontroller und Digitale Elektronik
·
15.07.2008 07:53
******** ;* Initialisierungstest fuer LCD-Anzeige * ;* mit KS0066U-kompatiblem Controllerchip * ;* 4 -Bit-Mode * ;* Daten-/Steuerbits auf PORTB, Bit D4 bis D7 * ;* Enableimpuls auf PORTD, Bit D0; (bzw. PORTB, hier ausgeremt) * ;* RS auf PORTD, Bit D1; (bzw. PORTB, hier ausgeremt) * ;* R/WQuer auf Masse
in
„LCD und AVR Board“
·
Mikrocontroller und Digitale Elektronik
·
24.07.2008 08:05
Schwellwertflag 5 setzen... cbr SW_FLAGS,1<<SWF_6 ;...ansonsten Schwellwertflag 6 loeschen... rjmp sw_4 ;...und naechsten Schwellwert pruefen set_sw_5: sbr SW_FLAGS,1<<SWF_5 ;Schwellwertflag 5 setzen sw_4 : cpi AKKU_L,low(W_PEGEL_4 ) ;10-Bit ADC-Wert mit Schwellwertpegel 4 ... ldi A,high (W_PEGEL_4 ) ;... cpc AKKU_H,A ;...vergleichen... brsh set_sw_4 ;...falls >=, Schwellwertflag 4 setzen... cbr SW_FLAGS,1<<SWF_5 ;...ansonsten Schwellwertflag 5 loeschen... rjmp sw_3 ;...und naechsten Schwellwert pruefen set_sw_4 : sbr SW_FLAGS,1<<SWF_4 ;Schwellwertflag
in
„ATtiny26 Balkenanzeige ( Hysterese ) mit acht Schaltschwellen (ASM)“
·
Projekte & Code
·
24.01.2012 14:49
/* * AVRGCC4 .c * * Created: 19.02.2012 13:57:37 * Author: lyly */ #include <avr/io.h> #define MAX 6 uint8_t (*pBubble)(char *pArray);//Pointer of function uint8_t u8ChoiceBubble(char *pArray); void vBubblesort(uint8_t(*pBubble)(char *pArray),char *pArray, uint8_t u8length); char cArray[MAX]={1,7,9,4 ,6,11}; uint8_t u8LencArray; int main(void) { u8LencArray = sizeof(cArray); vBubblesort(u8ChoiceBubble,cArray, u8LencArray); } uint8_t u8ChoiceBubble(char *pArray) { if(pArray[0] > pArray[1]) { return
in
„Zeiger auf Funktion“
·
Mikrocontroller und Digitale Elektronik
·
19.02.2012 16:15
mylibs/7segment.h" #include "../mylibs/7segment.c" int main(void) { DDRC = 0b00011111; // Pinc.0,1,2,3,4 auf Ausgang schalten, Rest auf Eingang DDRD = 0b00011100; // Pind.2,3,4 auf Ausgang schalten, Rest auf Eingang DDRB = 0b00111100; // Pinb.2,3,4 ,5 auf Ausgang schalten, Rest auf Eingang // turn on the
in
„2 Arrays miteinander vergleichen“
·
Mikrocontroller und Digitale Elektronik
·
16.07.2012 00:10
***Halbleiter 150Stk. BYV72E-100 Doppeldiode TO247 30A/100V 28ns 0,30.- 200Stk. BD441 Trans.NPN 4 A/80V 0,10.- 25Stk. BD442 Trans.PNP 4 A/80V 0,10.- 50Stk. BDX34C Trans. Darl.PNP 10A/100V 0,10.- 250Stk. BUZ74 Mosfet N TO220 500V/2A/4 Ohm 0,10.- 200Stk. BC546 Trans.NPN TO92 65V/100mA 0,02.- 9Stk. 80535
in
„[V] Bauteile THT“
·
Markt
·
29.10.2012 17:47
define F_CPU 10000000 #define KEY_DDR DDRB #define KEY_PORT PORTB #define KEY_PIN PINB #define KEY0 4 #define KEY1 4 #define ALL_KEYS (1<<KEY0)// (1<<KEY0 | 1<<KEY1 | 1<<KEY2) #define REPEAT_MASK (1<<KEY1)// | 1<<KEY2) // repeat: key1, key2 #define REPEAT_START 50 // after 500ms #define REPEAT_NEXT 20
in
„PD Entprellung und PWM“
·
Mikrocontroller und Digitale Elektronik
·
14.11.2012 01:04
Xilinx primitives in this code. --library UNISIM; --use UNISIM.VComponents.all; entity multiplexer_4 is Port ( a0 : in bit; a1 : in bit; a2 : in bit; a3 : in bit; b0 : in bit; b1 : in bit; b2 : in bit; b3 : in bit; b4 : in bit; sel : in bit; z0 : out bit; z1 : out bit; z2 : out bit; z3 : out bit); end multiplexer_4 ; architecture structure of multiplexer_4 is begin bit0: entity work.multiplexer(behav) port map (a0, b0, sel, z0); bit1: entity work.multiplexer(behav) port map (a1, b1, sel, z1); bit2: entity work.multiplexer
in
„Simulation structural architecture mit ISim“
·
FPGA, VHDL & Co.
·
18.11.2012 15:50
#include <avr/io.h> #include <avr/interrupt.h> ISR(TIMER2_COMPB_vect) { PORTB =~ PORTB; // PORTB inventieren OCR2A = 20; } int main() { DDRB = 0xFF; // PORTB als Ausgang schalten PORTB = 0x00; // Alle Ausgaenge auf 0 schalten OCR2A = 80; TCCR2B |= (1 << CS21); // Teiler 8 TCCR2A |= (1 << WGM21); // CTC Modus TIMSK2 |= (1 << OCIE2B); // Timer 2 Overflow Interrupt enable sei(); // Interrupts einschalten while(1); //ever }
in
„Signal mit Timer erzeugen“
·
Mikrocontroller und Digitale Elektronik
·
12.10.2006 03:28
#include <avr/io.h> #include <avr/interrupt.h> unsigned char Preloads[] = {50, 100}; unsigned char NrOverflow = 0; ISR(TIMER2_COMPA_vect) { PORTB =~ PORTB; // PORTB inventieren NrOverflow++; if( NrOverflow == 2) NrOverflow = 0; OCR2A = Preloads[ NrOverflow ]; // Den Timer damit laden } int main() { DDRB = 0xFF; // PORTB als Ausgang schalten PORTB = 0x00; // Alle Ausgaenge auf 0 schalten TCCR2B |= (1 << CS21); // Teiler 8 TCCR2A |= (1 << WGM21); // CTC Modus TIMSK2 |= (1 << OCIE2A); // Timer 2 Compare Interrupt enable sei(); // Interrupts einschalten while(1); //ever }
in
„Signal mit Timer erzeugen“
·
Mikrocontroller und Digitale Elektronik
·
12.10.2006 03:28
if((Count_Servo2 >= 18) && (Count_Servo2 <= 34)){ if(NrOverflow_Servo2 % 2 == 0) PORTC &= ~(1 << PC4 ); else {PORTC |= (1 << PC4 );} NrOverflow_Servo2++; if( NrOverflow_Servo2 == sizeof(Array_Servo2) / sizeof(unsigned char) ) NrOverflow_Servo2 = 0; OCR2A = Array_Servo2[NrOverflow_Servo2]; // Den Timer damit laden } else {PORTC |= (1 << PC4 );} } Count_Servo2++; if(Count_Servo2 == 6216) Count_Servo2 = 0; Count_Servo1++; if(Count_Servo1 == 6216) Count_Servo1 = 0; } void timer2_init() { DDRC = 0xFF; // PORTC als Ausgang schalten PORTC = 0x00
in
„Timer stören sich gegenseitig“
·
Mikrocontroller und Digitale Elektronik
·
12.10.2006 11:20
* 200 Dim Z As Integer Dim Y As Integer Dim B As String * 1 Dim A As Byte Config Lcdpin = Pin , Db4 = Portc.0 , Db5 = Portc.1 , Db6 = Portc.2 , Db7 = Portc.3 , E = Portc.4 , Rs = Portc.5 Config Lcd = 20 * 4 Echo Off 'Enable Interrupts Print "at+cmgf=1" Waitms 300 Hauptprg: Wait 4 Cls Lcd "HauptProgramm
in
„Nokia SMS mit Mikrocontroller auslesen“
·
Mikrocontroller und Digitale Elektronik
·
16.11.2006 22:10
// mit Overflow von Timer0 gesteuerter AD-Wandler mit anschl. Berechnungen // // Atmega16 16MHz Takt // AD-Wandlerkanal ADC0, Bereich 0-5V, 8-bit // Ausgabe binär am PortC (für R/2R Netzwerk) // // Timer0 soll jedesmal bei Overflow (jede 128us) den AD-Wandler für eine Einzelwandlung zünden // Anschl. erfolgt eine Berechnung mit dem gewandelten Wert, dabei wird PORTC binär gesetzt // bis er in nächsten 128us nächsten Wert kriegt, also Sample & Hold. #include <avr/io.h> #include <stdint.h> #include <avr/interrupt.h> #include <avr/iom16.h> #define do_adc 0 volatile int status_byte=0; int e=0; int
in
„Timer und ADC bei Atmega16 mit WinAVR“
·
Mikrocontroller und Digitale Elektronik
·
13.01.2007 16:16
// mit Overflow von Timer0 gesteuerter AD-Wandler mit anschl. Berechnungen // // Atmega16 16MHz Takt // AD-Wandlerkanal ADC0, Bereich 0-5V, 8-bit // Ausgabe binär am PortC (für R/2R Netzwerk) // // Timer0 soll jedesmal bei Overflow (jede 128us) den AD-Wandler für eine Einzelwandlung zünden // Anschl. erfolgt eine Berechnung mit dem gewandelten Wert, dabei wird PORTC binär gesetzt // bis er in nächsten 128us nächsten Wert kriegt, also Sample & Hold. #include <avr/io.h> #include <stdint.h> #include <avr/interrupt.h> #include <avr/iom16.h> #define do_adc 0 volatile int status_byte=0; int e=0; int
in
„Timer und ADC bei Atmega16 mit WinAVR“
·
Mikrocontroller und Digitale Elektronik
·
13.01.2007 17:01
counter CNT OUT DAC0VAL, DAC0 OUT DAC0VAL, DACUPDATE ;Trigger the D/A conversion LDP #CNT LACC CNT SUB #4 BCND NXT, NEQ ;Check if CNT reaches 4 SACL CNT ;If CNT=4 , reset it to 0 B NXT1 NXT LACC CNT ;If CNT<4 , increment by 1 ADD #1 SACL CNT ;Store the new CNT value EINT ;Enable all interrupts; clear the INTM to 0. RET PHANTOM B PHANTOM GISR1 RET ;GISR2 RET GISR3 RET GISR4 RET GISR5 RET GISR6 RET DACTBL .word 0000h ; 0V .word 03FFh ; 0.825V .word 07FFh ; 1.65V .word 0BFFh ; 2.475V .word 0FFFh ; 3.3V LABORATORY EXPERIMENT 4 Objectives The objective of this lab session is
in
„TMS320LF2407 ???“
·
Digitale Signalverarbeitung / DSP / Machine Learning
·
02.04.2007 12:35
für LED auf Zustand "AUS" ldi r16, 0x7f ; Oszillator 7F out 0x31, r16 ldi r16, 0x03 ; TCCR0B Takt 4 ,8MHz/Vorteiler = 64 out 0x33, r16 ldi r16, 0x00 ; TIMSKO Bit2=1 Overflow Interrupt Timer 0 disable out 0x39, r16 ldi r16, 0x10 ; TCCR0A OCR0B auf Togglemode für PB0 out 0x2f, r16 loop: ldi r19, 0x78
in
„ATtiny13 Problem mit Tonerzeugung“
·
Mikrocontroller und Digitale Elektronik
·
05.11.2011 16:33
für LED auf Zustand "AUS" ldi r16, 0x7f ; Oszillator 7F out OSCCAL, r16 ldi r16, 0x03 ; TCCR0B Takt 4 ,8MHz/Vorteiler = 64 out TCCR0B, r16 ldi r16, 0x00 ; TIMSKO Overflow Interrupt Timer 0 disable out TIMSK0, r16 ldi r16, 0x10 ; TCCR0A Register OCR0B auf Togglemode für PB0 out TCCR0A, r16 loop: ldi r19, 0x78 ; 4 ,8MHz / Vorteiler 64 /120/2 => 312Hz an PB0 out OCR0B, r19 rcall zeit sbi PORTB,2 ; Blinken der LED an PB2 auf Low => LED ein ldi r19, 0x4 c ; 4 ,8MHz / Vorteiler 64 /76/2 => 493Hz an PB0 out OCR0B, r19
in
„ATtiny13 Problem mit Tonerzeugung“
·
Mikrocontroller und Digitale Elektronik
·
05.11.2011 19:45
; // Input/Output Ports initialization // Port B initialization // Func7=In Func6=In Func5=Out Func4 =In Func3=Out Func2=Out Func1=In Func0=In // State7=T State6=T State5=0 State4 =T State3=0 State2=0 State1=T State0=T PORTB=0x00; DDRB=0x2D; // Port C initialization // Func6=In Func5=In Func4 =In Func3=In Func2=In Func1=In Func0=In // State6=T State5=T State4 =T State3=T State2=T State1=T State0=T PORTC=0x00; DDRC=0x00; // Port D initialization // Func7=In Func6=In Func5=In Func4 =In Func3=In Func2=In Func1=In Func0=In // State7=T State6=T State5=T State4 =T
in
„MCP2515 Botschaften Empfangen“
·
Mikrocontroller und Digitale Elektronik
·
30.03.2011 19:58
; // Input/Output Ports initialization // Port B initialization // Func7=In Func6=In Func5=Out Func4 =In Func3=Out Func2=Out Func1=In Func0=In // State7=T State6=T State5=0 State4 =T State3=0 State2=0 State1=T State0=T PORTB=0x00; DDRB=0x2D; // Port C initialization // Func6=In Func5=In Func4 =In Func3=In Func2=In Func1=In Func0=In // State6=T State5=T State4 =T State3=T State2=T State1=T State0=T PORTC=0x00; DDRC=0x00; // Port D initialization // Func7=In Func6=In Func5=In Func4 =In Func3=In Func2=In Func1=In Func0=In // State7=T State6=T State5=T State4 =T
in
„MCP2515 Botschaften Empfangen“
·
Mikrocontroller und Digitale Elektronik
·
01.04.2011 22:23
; // Input/Output Ports initialization // Port B initialization // Func7=In Func6=In Func5=Out Func4 =In Func3=Out Func2=Out Func1=In Func0=In // State7=T State6=T State5=0 State4 =T State3=0 State2=0 State1=T State0=T PORTB=0x00; DDRB=0x2F; // Port C initialization // Func6=In Func5=In Func4 =In Func3=In Func2=In Func1=In Func0=In // State6=T State5=T State4 =T State3=T State2=T State1=T State0=T PORTC=0x00; DDRC=0x00; // Port D initialization // Func7=In Func6=In Func5=In Func4 =In Func3=In Func2=In Func1=In Func0=In // State7=T State6=T State5=T State4 =T
in
„MCP2515 Botschaften Empfangen“
·
Mikrocontroller und Digitale Elektronik
·
04.04.2011 21:24
; // Input/Output Ports initialization // Port B initialization // Func7=In Func6=In Func5=Out Func4 =In Func3=Out Func2=Out Func1=In Func0=In // State7=T State6=T State5=0 State4 =T State3=0 State2=0 State1=T State0=T PORTB=0x00; DDRB=0x2F; // Port C initialization // Func6=In Func5=In Func4 =In Func3=In Func2=In Func1=In Func0=In // State6=T State5=T State4 =T State3=T State2=T State1=T State0=T PORTC=0x00; DDRC=0x00; // Port D initialization // Func7=In Func6=In Func5=In Func4 =In Func3=In Func2=In Func1=In Func0=In // State7=T State6=T State5=T State4 =T
in
„MCP2515 Interuptpin zurücksetzten“
·
Mikrocontroller und Digitale Elektronik
·
05.04.2011 11:57
setbit(DDRB,PB2); byteaktion=schreiben; TCNT0=12; NOP();NOP();NOP();NOP();NOP(); } else if (t_index==4 ) { //test=1; telegramm[t_index]=0; byteaktion=lesen; TCNT0=216; } comp0a_start(); } ISR(TIM1_COMPA_vect) { //GIMSK( INT0 PCIE1 PCIE0 ) comp1a_stop(); clearbit(GIMSK,PCIE1); synchron=1; int0_ein(); }
in
„Sony LANC Auswertung mit AVR“
·
Mikrocontroller und Digitale Elektronik
·
04.06.2011 14:07
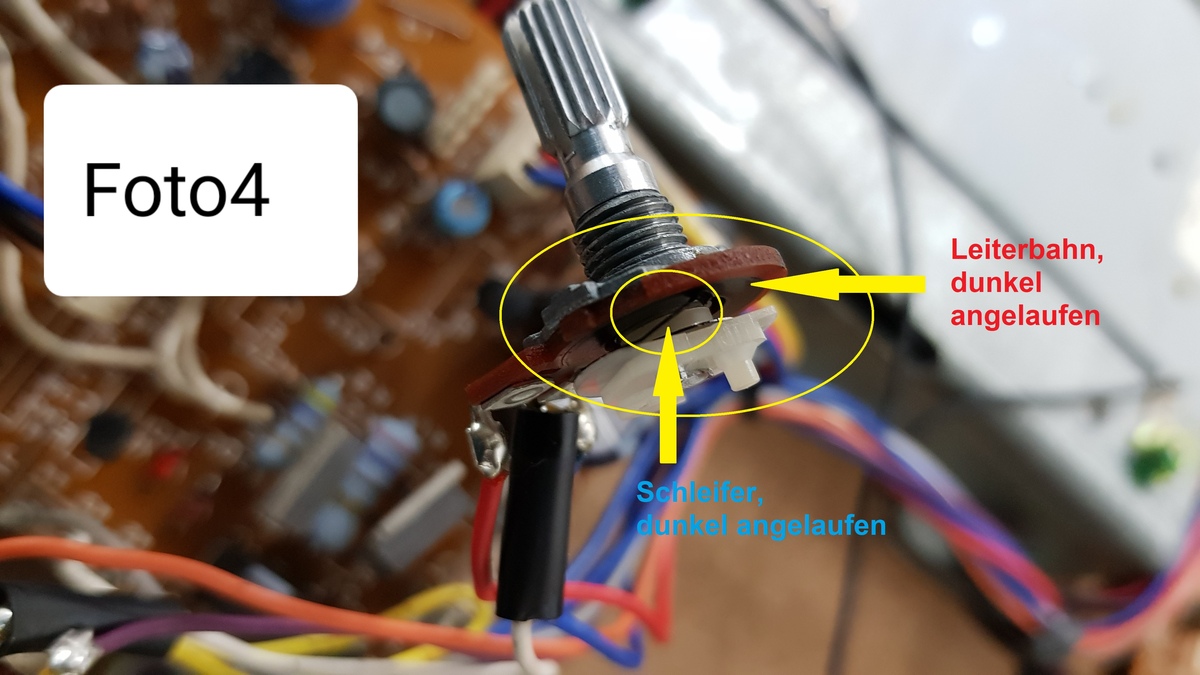
Bild
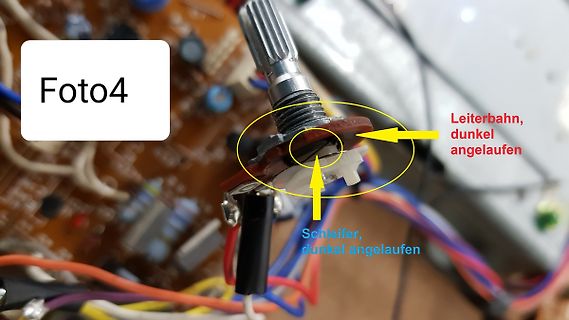
Foto4
Leiterbahn, dunkel angelaufen
Schleifer, dunkel angelaufen
in
„Plattenspieler, Direktantrieb, Gleichlaufschwankungen“
·
Analoge Elektronik und Schaltungstechnik
·
09.07.2023 12:02
·
Platinenfotos
---------------------- void einschalt(void) { _delay_ms(DELAY_RESET); for (unsigned int a = 0; a < 4 ; a++) { AUSGANG_PORT |= pgm_read_word (& led_setzen[a]); _delay_ms(DELAY_SEQUENZ); } _delay_ms(DELAY_RESET); AUSGANG_PORT &= ~(pgm_read_word (& led_loeschen[4 ])); _delay_ms(DELAY_SEQUENZ); } // Ausschaltsequenz
in
„attiny13 aufwecken aus power down modus“
·
Mikrocontroller und Digitale Elektronik
·
25.07.2013 23:01
---------------------- void einschalt(void) { _delay_ms(DELAY_RESET); for (unsigned int a = 0; a < 4 ; a++) { AUSGANG_PORT |= pgm_read_word (& led_setzen[a]); _delay_ms(DELAY_SEQUENZ); } _delay_ms(DELAY_RESET); AUSGANG_PORT &= ~(pgm_read_word (& led_loeschen[4 ])); _delay_ms(DELAY_SEQUENZ); } ISR (PCINT0
in
„attiny13 aufwecken aus power down modus“
·
Mikrocontroller und Digitale Elektronik
·
30.07.2013 20:31
0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 0 218 2297 4370 4993 5076 5053 4938 4960 4900 4757 4809 4733 4699 4778 4768 4762 4728 4755 4726 4649 4705 4732 4617 4666 4673 4589 4685 4654 4785 4527 4678 4599 4557 4602 4676 4771 4569 4589 4606 4638 4704 4792 4748 4873 4668 4783 4805 4804 4822 4975 5061 5106 5092 5219 5108 5070 5110 5264 5223 5289 5357 5462 5555 5709 5899 6370 8202 10630 9182 6473 5486 5380 5321 5330 5522 5467 5937 6225 6425 6594 6966 6998 7092 7101 7195 7021 7134 7144 7237 7124 7204 7403 7382 7655 7593 7645 7796 7572 8082 7960 8227 8425 8652
in
„Schnittstelle Pc-FPGA“
·
FPGA, VHDL & Co.
·
10.09.2013 16:58
current pass trough The mixed DC/AC load can be calculated the capacitor. with the help of the Figure 4 . 100 80 Axial type Radial type Idc [A] Ø D x L [mm] Ø D x L [mm] 60 35 x 56 3,9 I % 35 x 76 5,5 40 35 x 96 6,9 35 x 30 2,7 20 35 x 40 3,4 35 x 50 4 ,1 35 x 70 5,5 0 0 20 40 60 80 100 %Idc Figure 4 . The
in
„4 Pole axial electrolytic capacitor“
·
Analoge Elektronik und Schaltungstechnik
·
05.02.2010 16:21
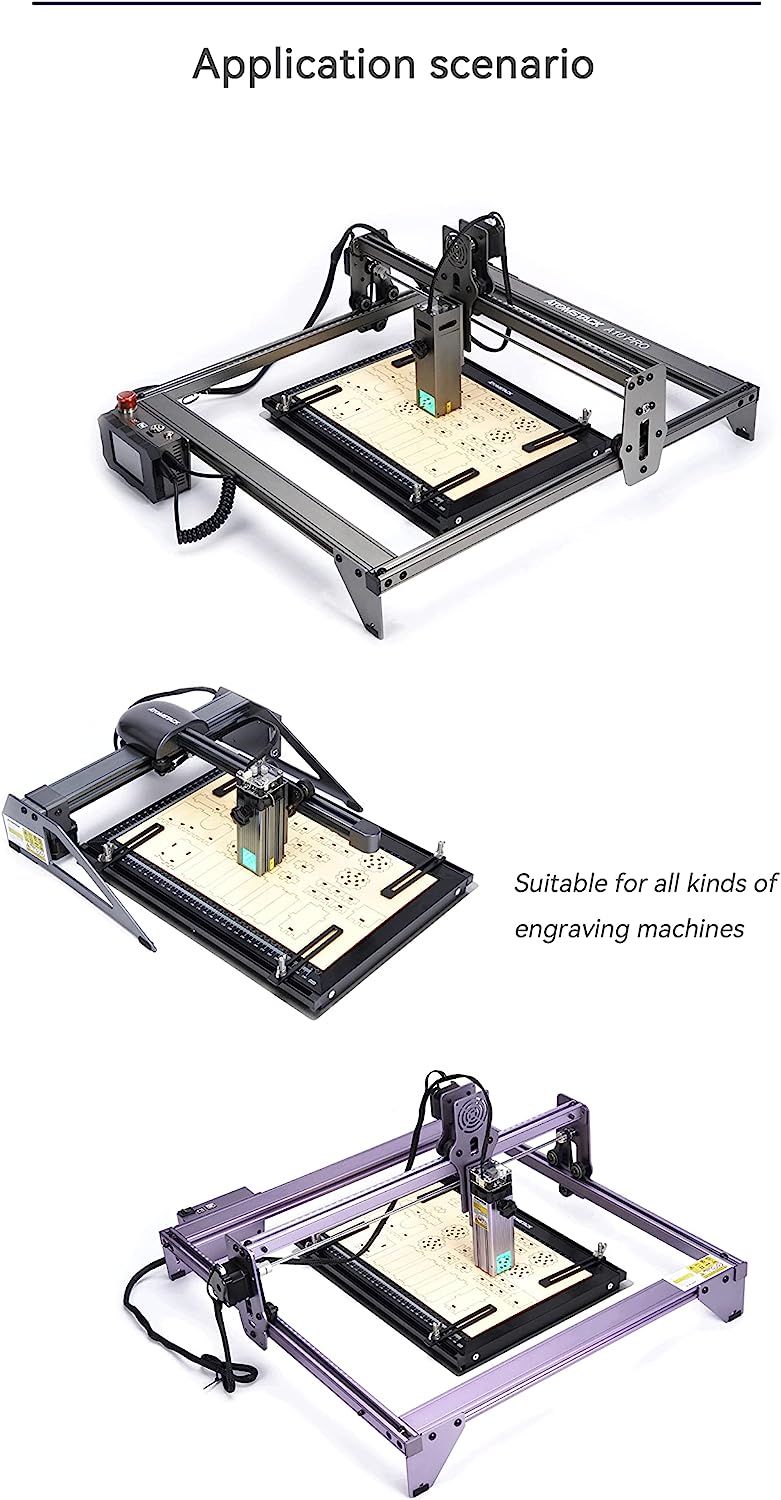
Bild
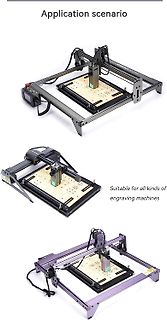
Application scenario
Suitable for all kinds of engraving machines
in
„[V] Atomstack Wabenarbeitsplatzunterlage für Laserschneider“
·
Markt
·
06.07.2023 15:52
·
Fotos
Bild
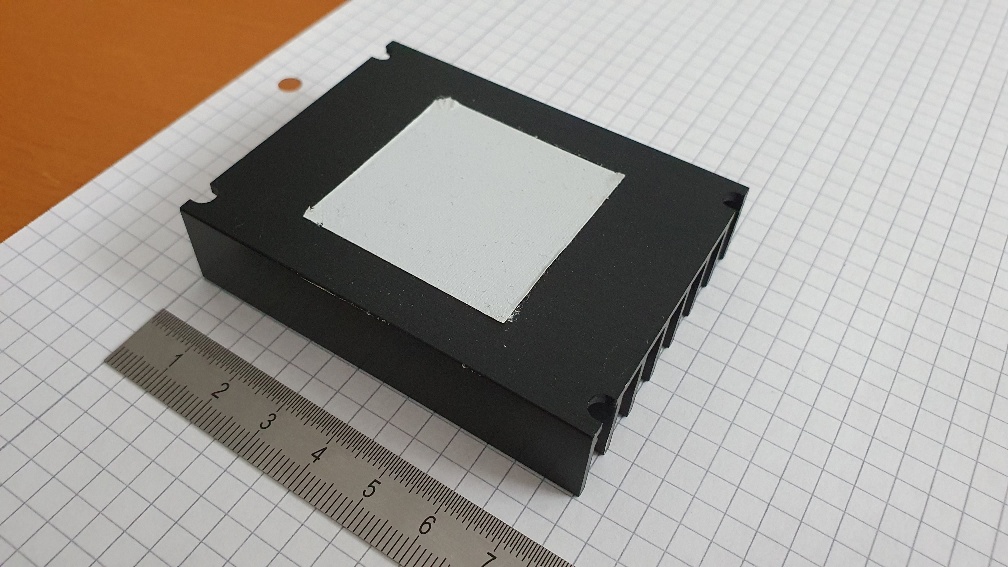
1 2 3 4 5 6 7
in
„[V] Kühlkörper gebraucht“
·
Markt
·
06.07.2023 16:58
·
Fotos
Bild
1 2 3 4 5 6 7
in
„[V] Kühlkörper gebraucht“
·
Markt
·
06.07.2023 16:58
·
Fotos
Lowlevel, Ausgabe 4 Mastermesh (Leitender Redakteur) TeeJay (Redakteur) Phil (Kolumnist) Datum: 27. 12. 2003 Version: 1.0 Inhalt 1. Vorwort 2. Die Redaktion 3. Das FAT12-Dateisystem 4 . Cool OS Features 5. Kernel-Entwicklung
in
„Formatieren mit Fat16 statt Fat12 unter Windows?“
·
Mikrocontroller und Digitale Elektronik
·
04.02.2008 02:17
--> Portd.6 'LED GRÜN --> Portd.7 'D/A-Wandler LTC1451 'CS --> Portd.2 'Chipselect 'SCK --> Portd.4 'Serial Clock 'SDI --> Portd.3 'Serial Data Input 'A/D-Wandler LTC2400 'CS --> Portc.2 'Chipselect 'SCK --> Portc.4 'Serial Clock 'SDO --> Portc.3 'Serial Data Output 'Temperatursensor DS1821 'DQ -->
in
„AVR resettet auf mysteriöse Art“
·
Mikrocontroller und Digitale Elektronik
·
11.10.2006 21:39
1 2 3 4 VCC VCC VCC VCC VCC D DIG4 DIG3 DIG2 DIG1 DIG0 D T? T? T? T? T? BS250 BS250 BS250 BS250 BS250 2 IC? IC? IC? IC? IC? 1 7SEG-1 1 7SEG-8 1 7SEG-8 1 7SEG-8 1 7SEG-8 D? "MHz" 1 LED An An An An An D G S 2 D? "kHz" 1 LED E B C G H A B C D E F G H A B C D E F G H A B C D E F G H A B C D E F G H G 4 5 2 4 3 4 5 6 7 1 24 3 4 5 6 7 1 2 4 3 4 5 6 7 1 2 4 3 4 5 6 7 1 24 S 1 1 1 1 1 P P P P P G G G G GG G G G G G G G G G G G G G G G G G G G G G G G G G G GG G G C S S S S S S S S S S S S S S S S S S S
in
„Drehzahlmesser mit 7-segment-LED Display“
·
Mikrocontroller und Digitale Elektronik
·
11.10.2006 11:30
Bild
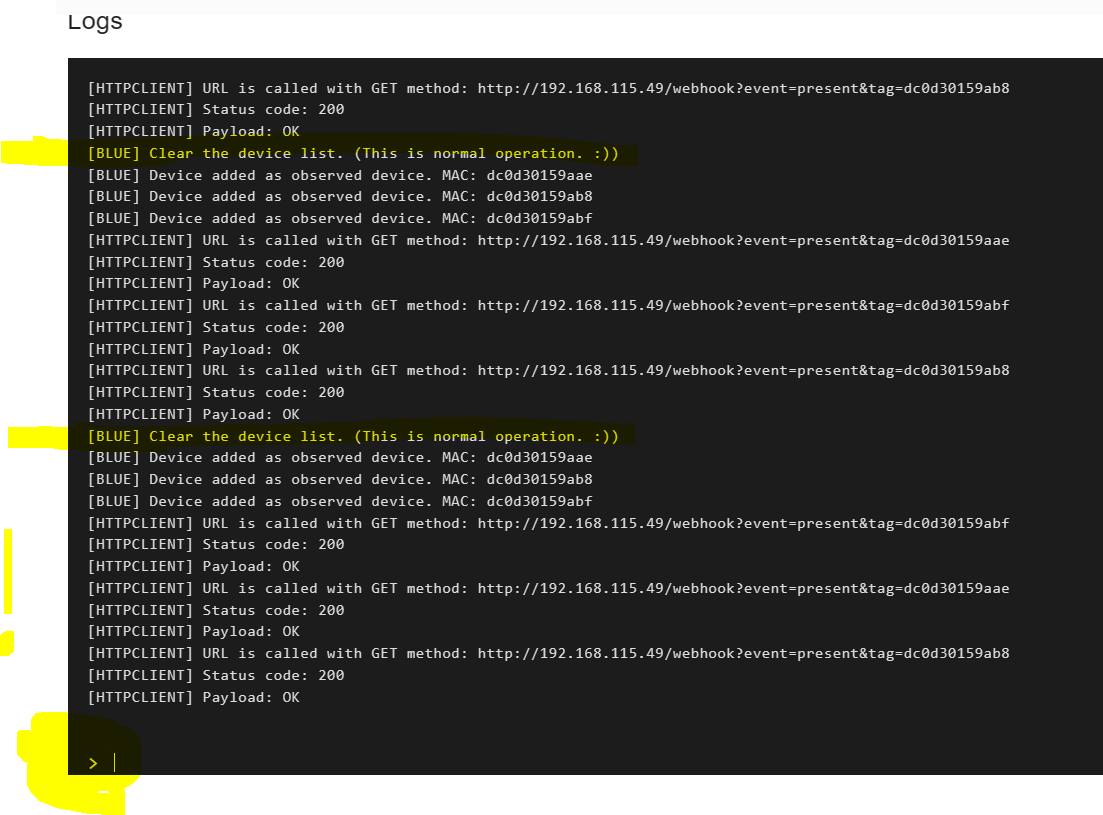
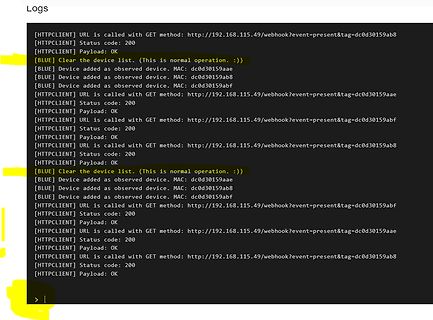
Logs
[HTTPCLIENT] URL is called with GET method: http://192.168.115.49/webhook?event=present&tag=dc0d30159ab8
[HTTPCLIENT] Status code: 200
[HTTPCLIENT] Payload: OK
[BLUE] Clear the device list. (This is normal operation. :))
[BLUE] Device added as observed device. MAC: dc0d30159aae
[BLUE] Device added as observed device. MAC: dc0d30159ab8
[BLUE] Device added as observed device. MAC: dc0d30159abf
[HTTPCLIENT] URL is called with GET method: http://192.168.115.49/webhook?event=present&tag=dc0d30159aae
[HTTPCLIENT] Status code: 200
[HTTPCLIENT] URL is called with GET method: http://192.168.115.49/webhook
in
„ESP32 sporadischer reboot alle 2h“
·
Mikrocontroller und Digitale Elektronik
·
20.08.2023 10:32
·
Screenshots
Bild
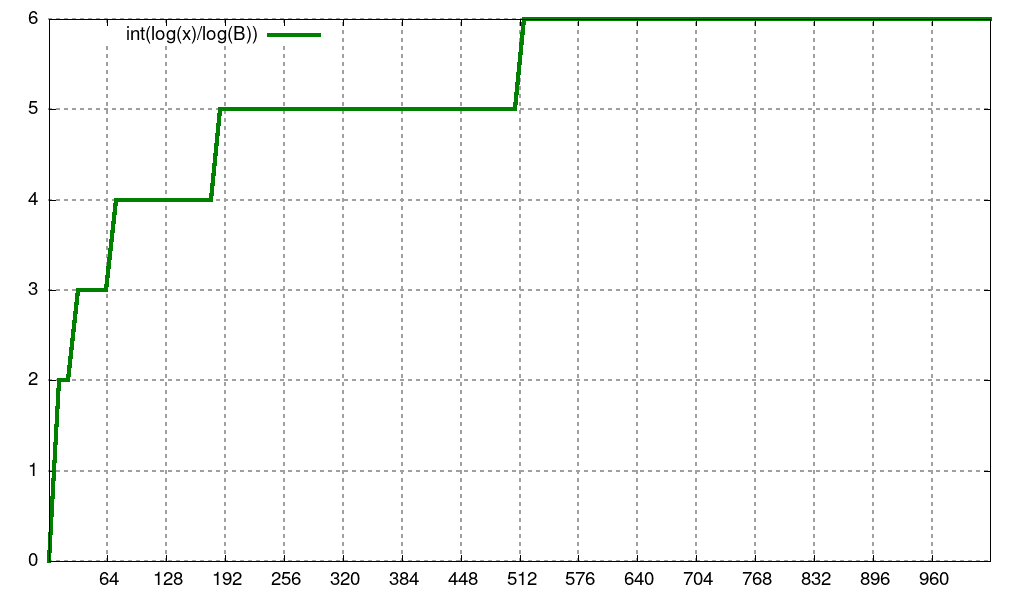
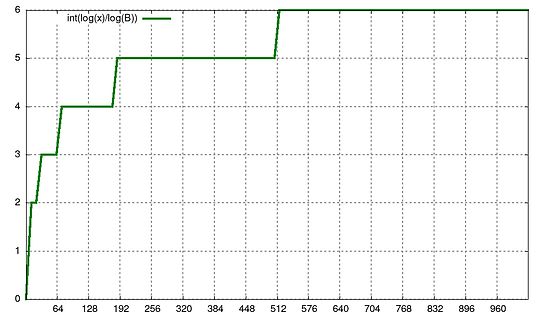
int(log(x)/log(B))
0
1
2
3
4
5
6
64
128
192
256
320
384
448
512
576
640
704
768
832
896
960
in
„logarithmische LED-Skala, wie berechnen“
·
Mikrocontroller und Digitale Elektronik
·
02.08.2023 10:20
·
Diagramme
Bild
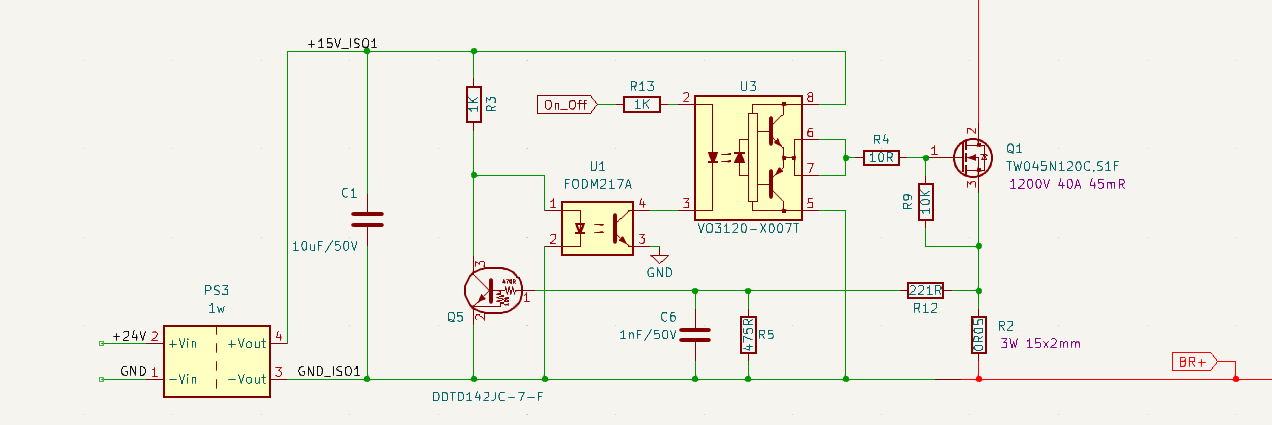
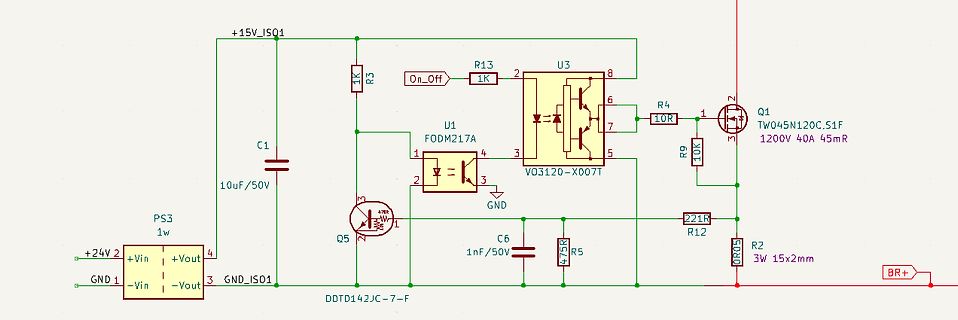
+15V_ISQ1 R3 1K On_Off R13 1K U3 2 8 6 7 4 R4 1R Q1 TW045N120C,51F 1200V 40A 45mR C1 10uF/50V U1 FODM217A 1 4 2 3 Q5 3 2 5 VQ3120-XD07T R9 10K R12 221R R5 475R C6 1nF/50V PS3 1w +24V 2 +Vin 4 +Vout GND 1 -Vin -Vout 3 GND_ISQ1 DDTD142JC-7-F 0R05
in
„DC-DC Wandler für IGBT/MOSFET Treiber dimensionieren (Leistung)“
·
Analoge Elektronik und Schaltungstechnik
·
04.08.2023 12:25
·
Schaltpläne
Bild
Bild
DTA114EE PNP DTA114 100PCS Besuchen
in
„Nitecore MH20 LED Treiber“
·
Analoge Elektronik und Schaltungstechnik
·
31.08.2023 08:27
·
Screenshots
Bild
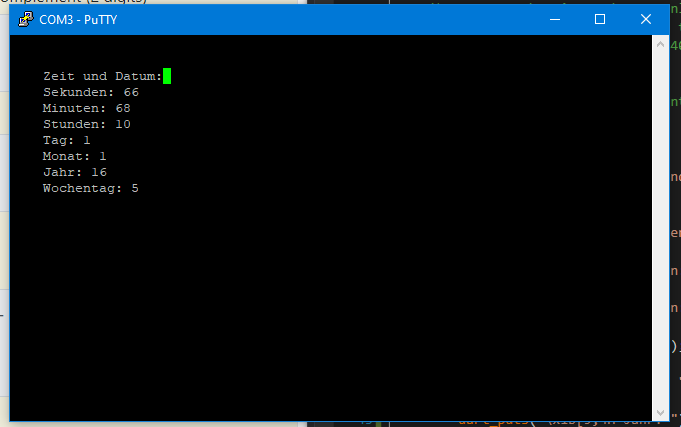
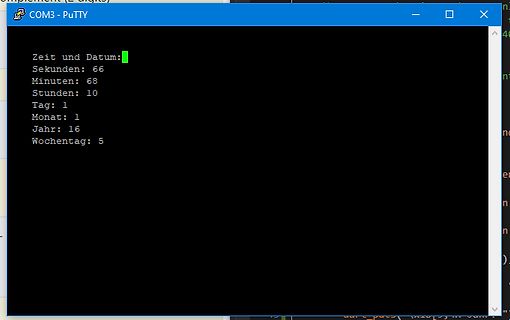
COM3 - PuTTY
Zeit und Datum:
Sekunden: 66
Minuten: 68
Stunden: 10
Tag: 1
Monat: 1
Jahr: 16
Wochentag: 5
in
„Atmega328p und DS1307“
·
Mikrocontroller und Digitale Elektronik
·
24.08.2023 07:29
·
Screenshots
Bild
Bild
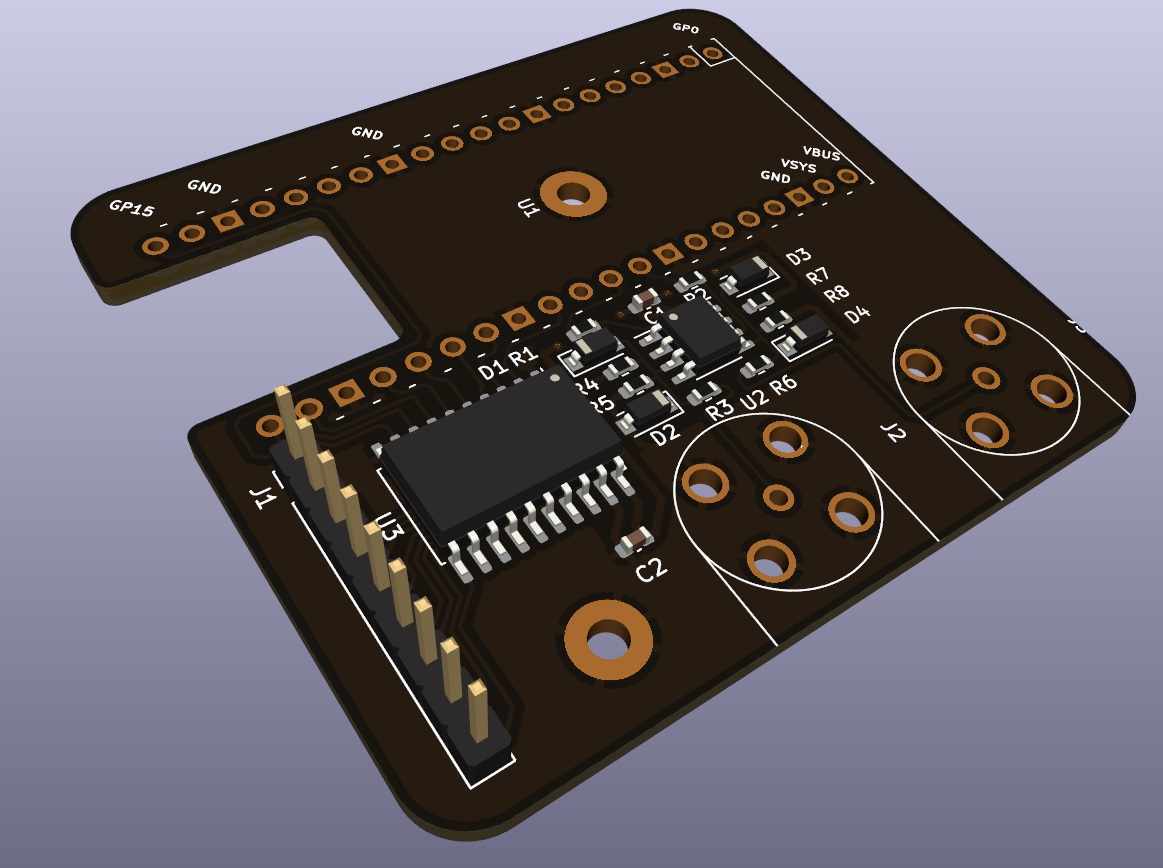
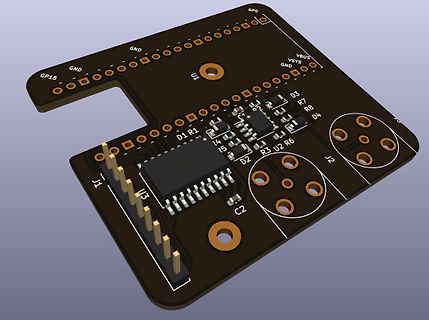
GP0 GND VBUS VSYS GND D3 R7 R8 D4 J2 U2 R6 D2 R3 U4 R5 D1 R1 J1 U3 C2
in
„PiPico Oszilloskop“
·
Offtopic
·
08.08.2023 22:03
·
Layouts
Bild
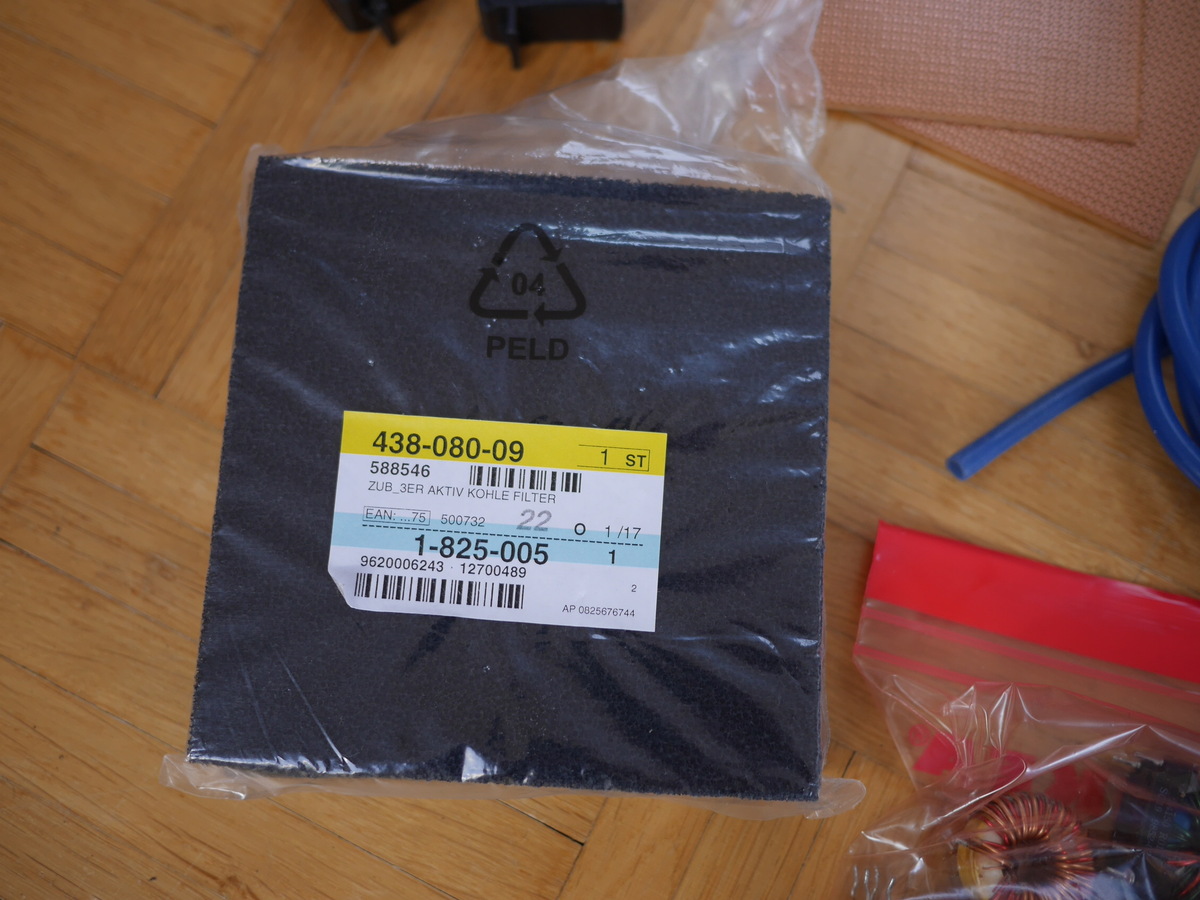
04 PELD
438-080-09 1 ST
588546
ZUB 3ER AKTIV KOHLE FILTER
EAN 75 500732 22 0 1/17
1-825-005 1
9620006243 12700489
AP 0825676744
in
„[V] Karton mit Bastelteilen“
·
Markt
·
15.07.2023 18:27
·
Fotos
Bild

 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild
 Bild

 Bild