-
Thread
Sinus mit DAC725
über einen Arduino in die DACs eintakten, das spart VIELE ICs und Verdrahtung. Wenn man denn WIRKLICH 16 Bit DACs braucht. Dreiphasig klingt nach Motorsteuerung. Die braucht keine 16 Bit Auflösung. > Finde keine Application Notes dazu im Netz. Du suchst nach [[DDS]]. Aber so baut das HEUTE keiner
> Die braucht keine 16 Bit Auflösung. Sieht aber besser aus. :)
-
 Bild
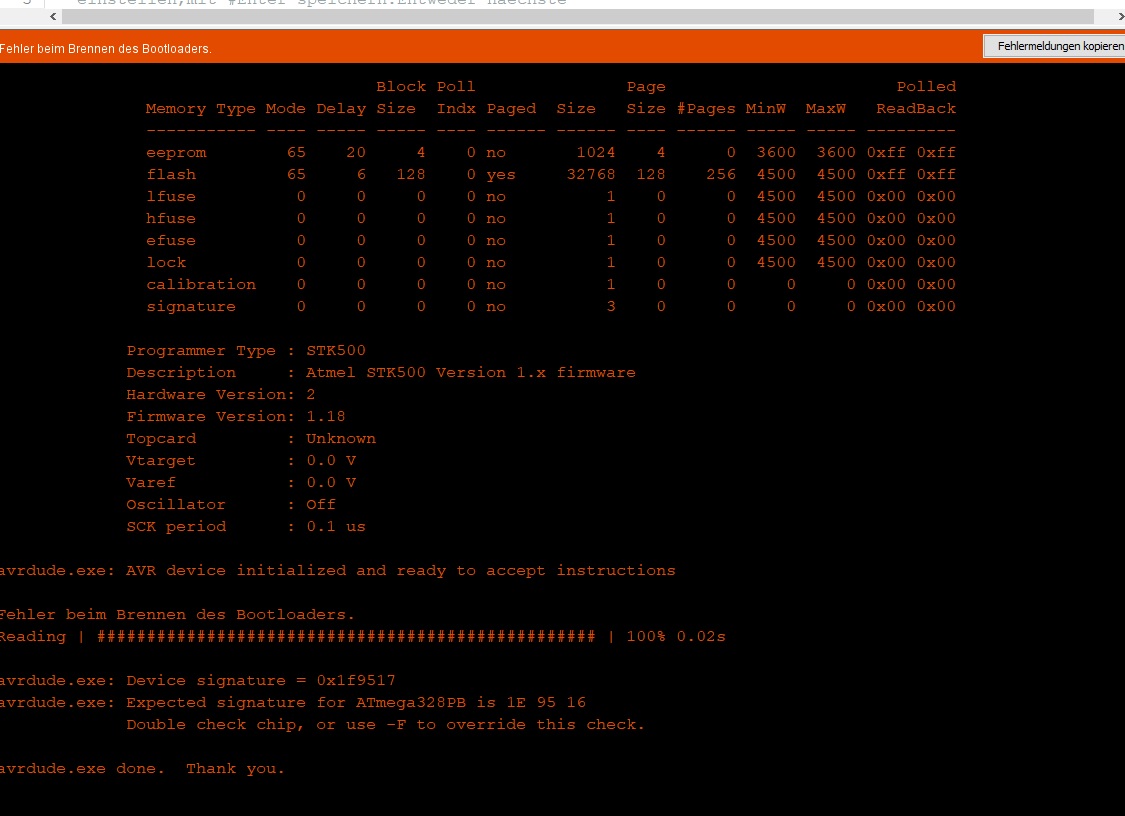
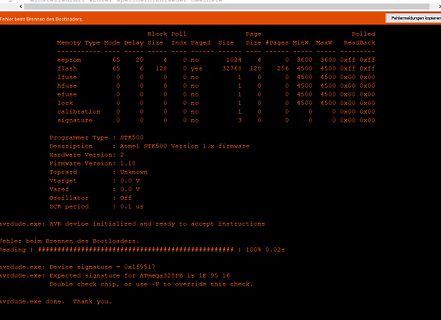
Fehlermeldung beim Brennen eines Bootloaders mit avrdude
Unknown Vtarget : 0.0 V avrdude.exe: Device signature = 0x1f9517 avrdude.exe: Expected signature for ATmega328PB is 1E 95 16
-
Thread
Liste von ICs usw. fürs Breadboard
45, 85 > 14 Pins: ATtiny 24, 44, 84, 441, 841 > 20 Pins: ATtiny 261, 461, 861 > 28 Pins: ATmega 48, 88, 168, 328 > 40 Pins: ATmega 164, 324, 644, Warum denn diesen alten Mist. Nimm von den neueren aus der DA, DB, DD oder EA Serie. Da ist alles einfacher.
Arduino und mit vielen 4000ern: https://www.youtube.com/watch?v=pvF4IiFHuBA&list=PLd91TQa8J24_cpUXZgXfyv16ZouuHnzds
-
Thread
Arduino 2560 / Datenverlust bei Hardware-UART und SPI
Wo kommen die +5V für den Lesekopf jeweils her? LG, Sebastian PS: Ich glaube du meinst Atmega2560 bzw. Atmega328P, nicht Atmega256 bzw. Atmega32?
Ja, mit Atmega2560 bzw. Atmega328P hast Du Recht! War unpräzise! Stromversorgung kommt originär über USB, Sensor VCC kommt vom der Arduino- Board 5V! GND kommt auch vom A-Board
-
Thread
I2C RTC+EEPROM mit ESP8266. Mal funktionierts mal nicht
https://www.nxp.com/docs/en/user-guide/UM10204.pdf 3.1.16 Bus clear In the unlikely event where the clock (SCL) is stuck LOW, the preferential procedure is to reset the bus using the HW reset signal if your I2C devices have HW reset inputs. If the I2C devices
EEPROM) und INA219(Stromsensor) hatte ich bei meinem letzten Projekt verwendet dort kam als CPU ein ATMega1284P zum Einsatz welcher ja ein echtes TWI Hardware Interface hat und dort gabs keine Probleme wenn man ein HW-Reset am AVR ausgelöst hat mit dem I2C Bus. D. J. schrieb im Beitrag #7467896: > Sollte
-
Thread
Neue Version V32! von Target 3001!
jenseits der 250 Pins. Ich hatte damals, als ich noch Target benutzte, im Zusammenhang mit dem ATmega1280 tatsächlich dieses Problem. Als willkommene Lösung gab es die Light-Version von Target für nichtkommerzielle Nutzung. Mit 400 Pins für knapp 40€ war ich wieder im Rennen :) Leider scheint
ATI] Turks XT [Radeon HD 6670/7670] bus-ID: 01:00.0 Display Server: X.Org 1.16.4 drivers: ati,radeon (unloaded: fbdev,vesa) Resolution: 1360x768@59.80hz, 1024x768@75.08hz GLX Renderer: Gallium 0.4 on AMD TURKS GLX Version: 3.0 Mesa 10.3.2 Direct
-
Thread
PIC12F675 - Port-IO in C
funktionierte, das waren alles umgelabelte OPs. Mein Beileid. Hier genau andersherum. *Jeder* bestellte 12F/16F funktionierte wie erwartet. Und es waren eine ganze Menge.
AVRs gibt es auch solche Umstände, ein Attiny25 kann z.B. Binärcode des ATtiny15 ausführen, ein ATmega128 Code des ATmega103 usw. Es war früher üblich, daß Code extern entwickelt wurde und die Sourcen sind entweder verschollen oder der Entwickler verstorben, aber die Geräte werden noch viele Jahre
-
 Bild
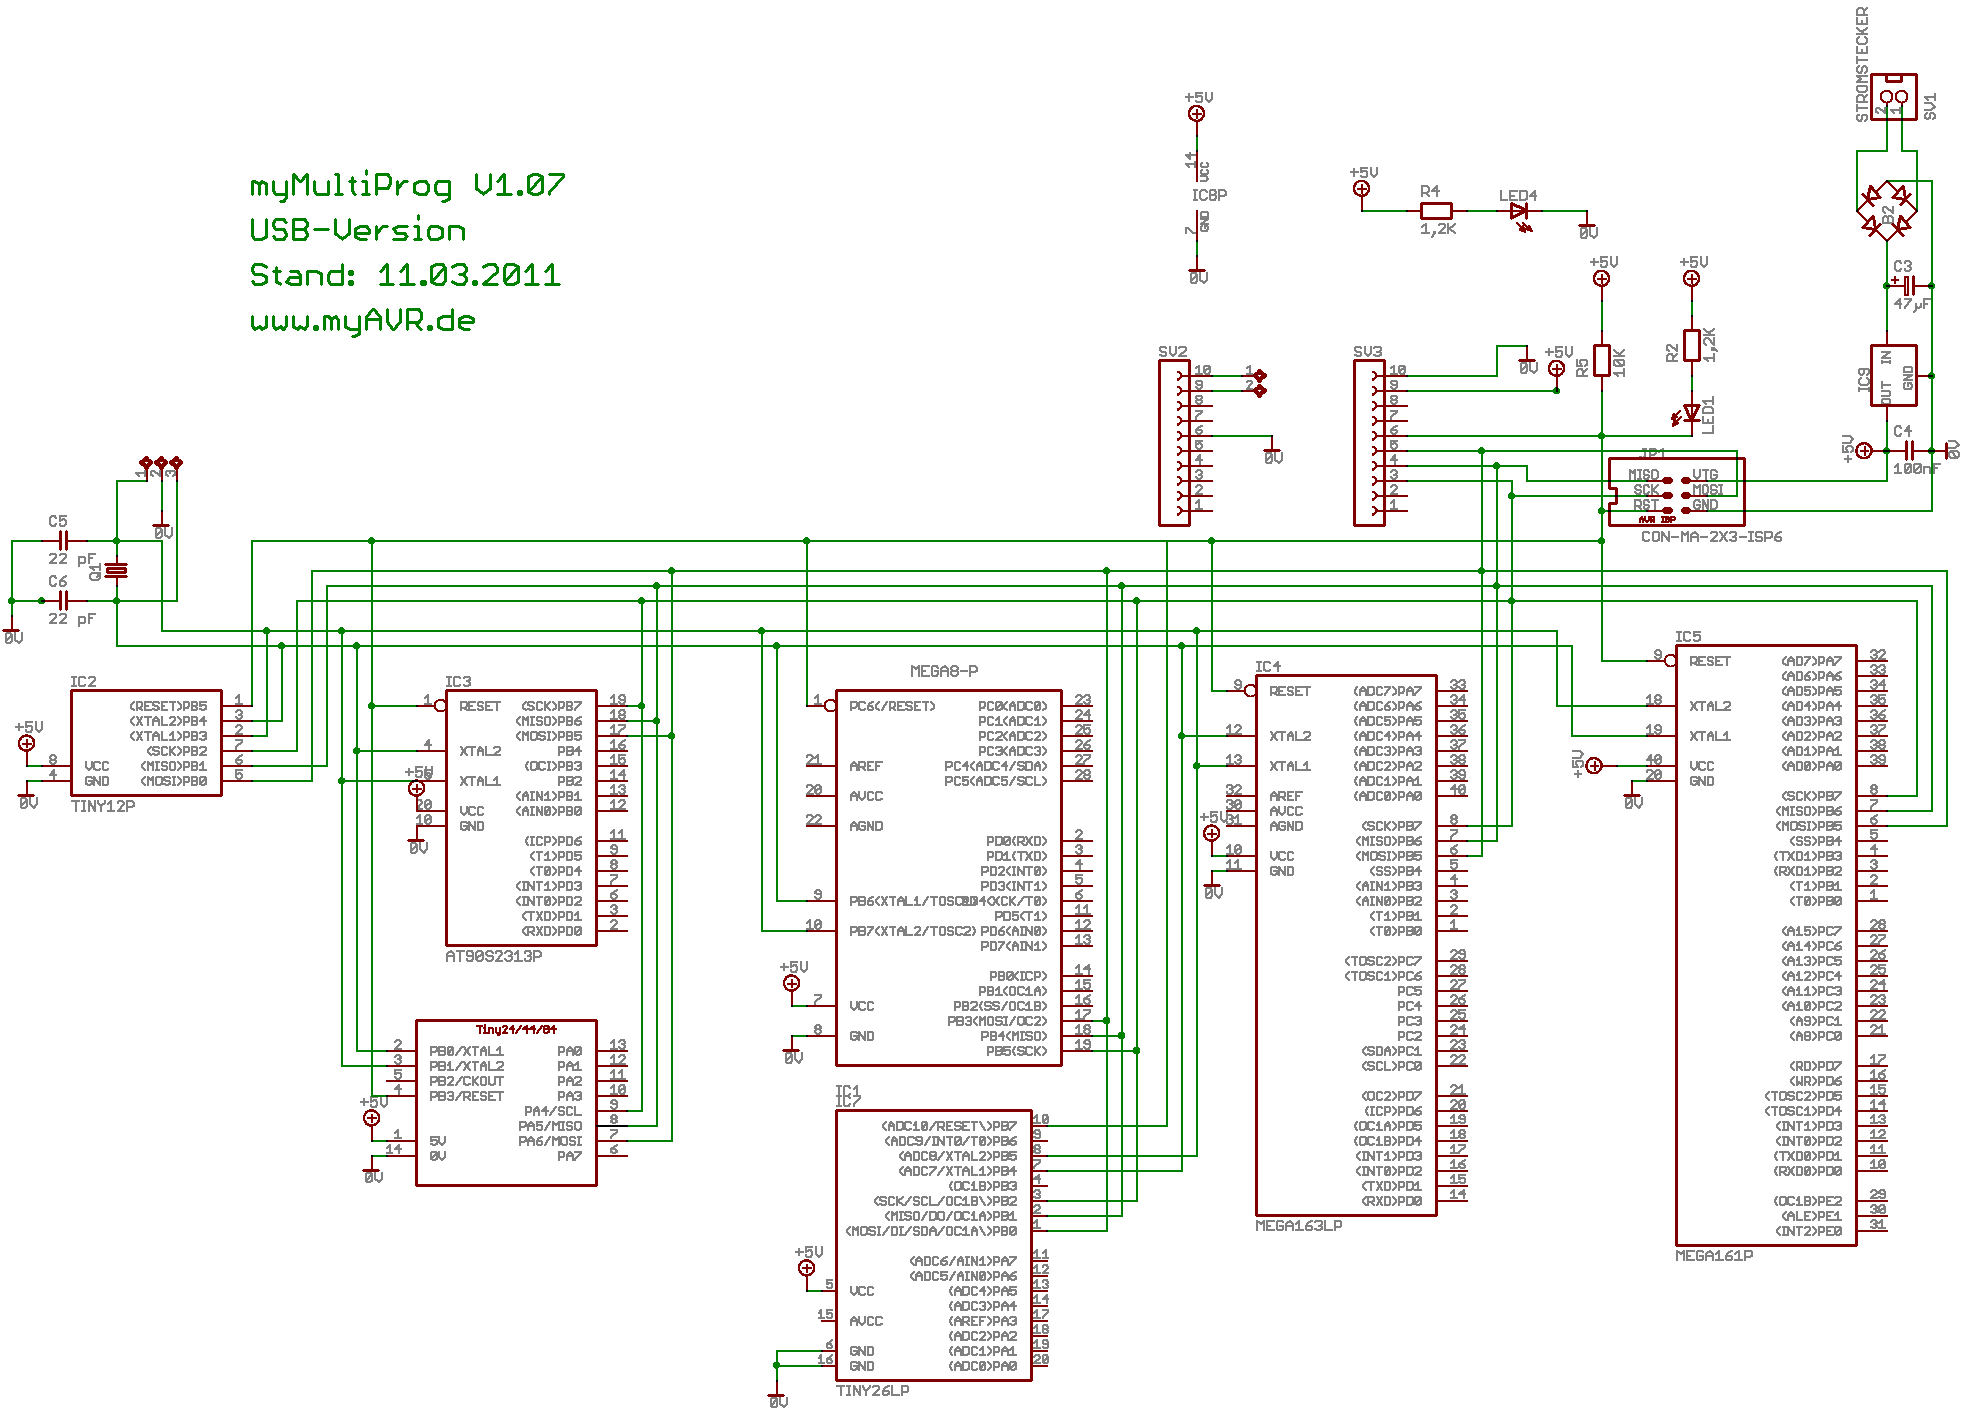
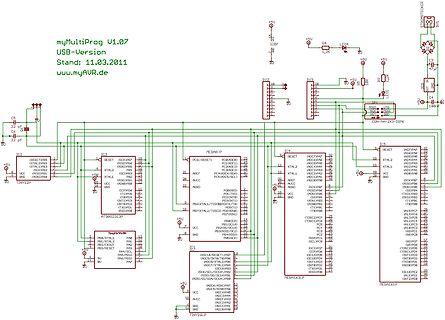
Schaltplan eines AVR-Mikrocontroller-Programmierers
myMultiProg U1.07 USB-Version Stand: 11.03.2011 www.myAVR.de IC2 TINY16 IC3 ATmega8 IC4 MEGA8 16P IC5 MEGA16 16P IC1 TINY26P SV1 SV2 LED4 R4 C1 C2 C3 C4
-
Thread
UART: Verschliffene Flanken - wann werden die Datenbits gesampelt?
z.B. Atmega644P 16.9.2 Asynchronous Data Recovery [code] The decision of the logic level of the received bit is taken by doing a majority voting of the logic value to the three samples in the center of the
jeweilige Bit gültig sein muss? Fast alle Receiver sampeln dreimal in der Mitte des Bits, mit 8× oder 16× Oversampling. Hier der MSP430.
-
Thread
Probleme mit Werten vom BME280
- "Was ist mit diesem Rätselwort gemeint?" Der BME280 wird per I²C oder SPI angesprochen, der ATmega8 kann beides - wozu wird ein Oszilloskop benötigt?
1.). Hier sollte auch das Handling von Multi-Byte Registern vorgenommen werden damit diese mit int16 und int32 Werten ohne Klimmzüge klar kommen. Testen gegen Datenblatt + Read/Write Tests. Implementiert nach Datenblatt des Sensors. Beispiele: int8_t reg_read(), int32_t reg_read, reg_write(int16_t
-
Thread
Auflösung Elektronik Shop
Manuel, falls noch vorhanden, würde ich gerne 5x ATTINY85-20PU DIP8 17x 74LS247 und 1x ATMega32-16DIP übernehmen. Gruß Thomas
-
 Bild
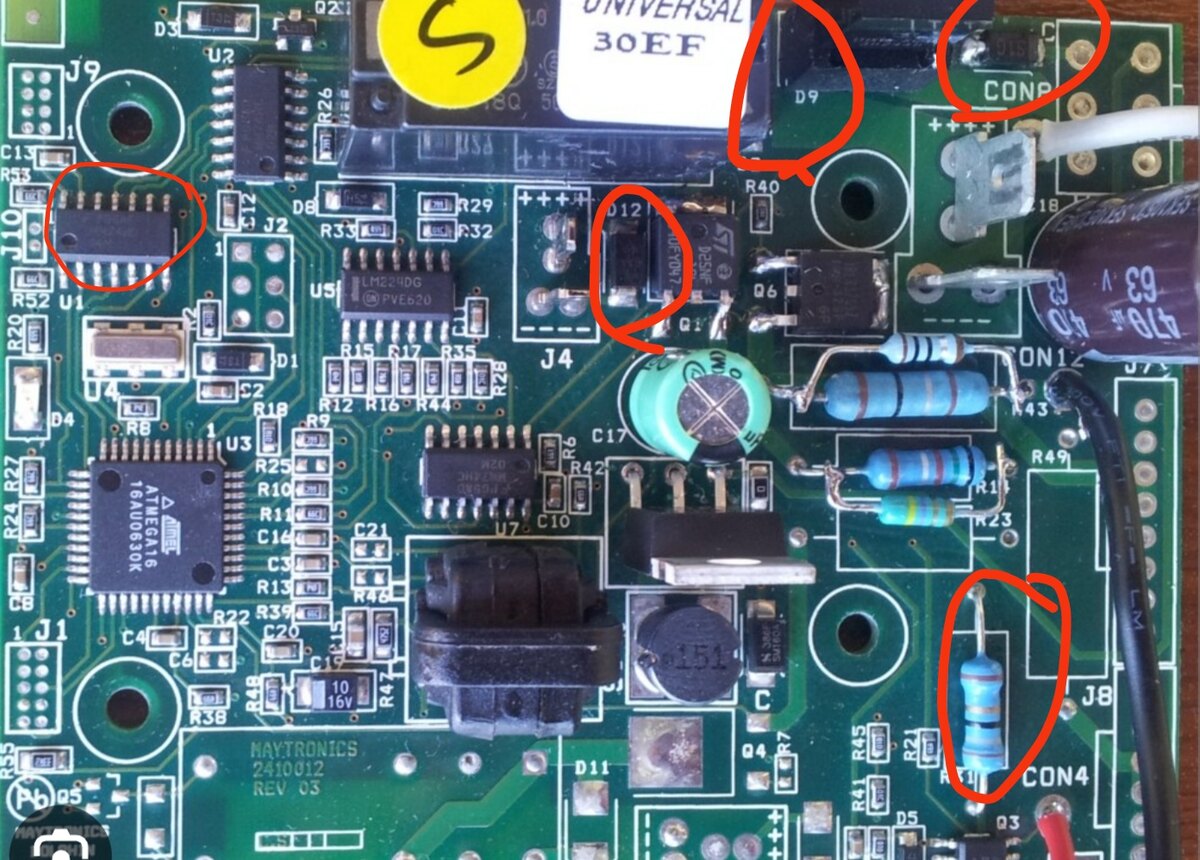
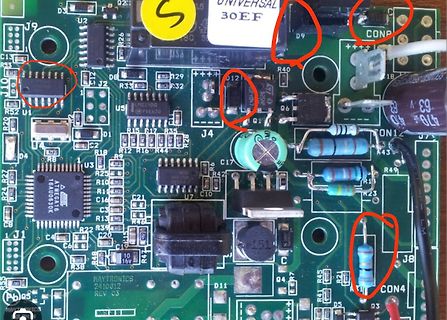
Nahaufnahme einer bestückten Leiterplatte
, R45, D5, Q3, Q4, R7, D11, 10V, R47, R38, R39, R32, R33, J2, R33, R29, R32, LN2210G, PV620, U3, ATMEGA16, 16AU030K, R18, R12, R16, R44, R25, R10, R13, C3, C4, C16, C21, U7, R20, R24, R27, R31, R35, R36, HAYTRONICS 2410012 REV 03, 151
-
Thread
Fernbedienung geht nicht
ist hinüber dank Schwimmbadsalzwasser, du kannst ja mal spasseshalber versuchen ob du über J2 den ATmega16 noch im Programmiermodus erreichst.
große Massefläche auf dem Board. Wie auch immer, wenn's was zu demodulieren ist seitens des ATmega, könnteste ins Datenblatt schauen und gucken, welche Pins da für was zuständig sind. Btw. was ist eigentlich mit den Flachsteckern auf dem Board? Kriegt das Board darüber Spannung - oder über die
-
Thread
Objektinitialisierung mit Parametern im Konstruktor in C++
BITISSET(Reg, Bit) (Reg & (1 << Bit)) class Uart { public: static void enable(const uint16_t boudRateRegisterValue); static void printChar(const uint8_t c); private: Uart(); Uart(const Uart&); Uart& operator=(const Uart&); }; void Uart::enable(const uint16_t baudRateRegisterValue
{ using uart = Uart; uart::enable(1); uart::printChar('H'); }; [/c] mit -mmcu=atmega16 https://godbolt.org/z/PMGznh9EP
-
 Bild
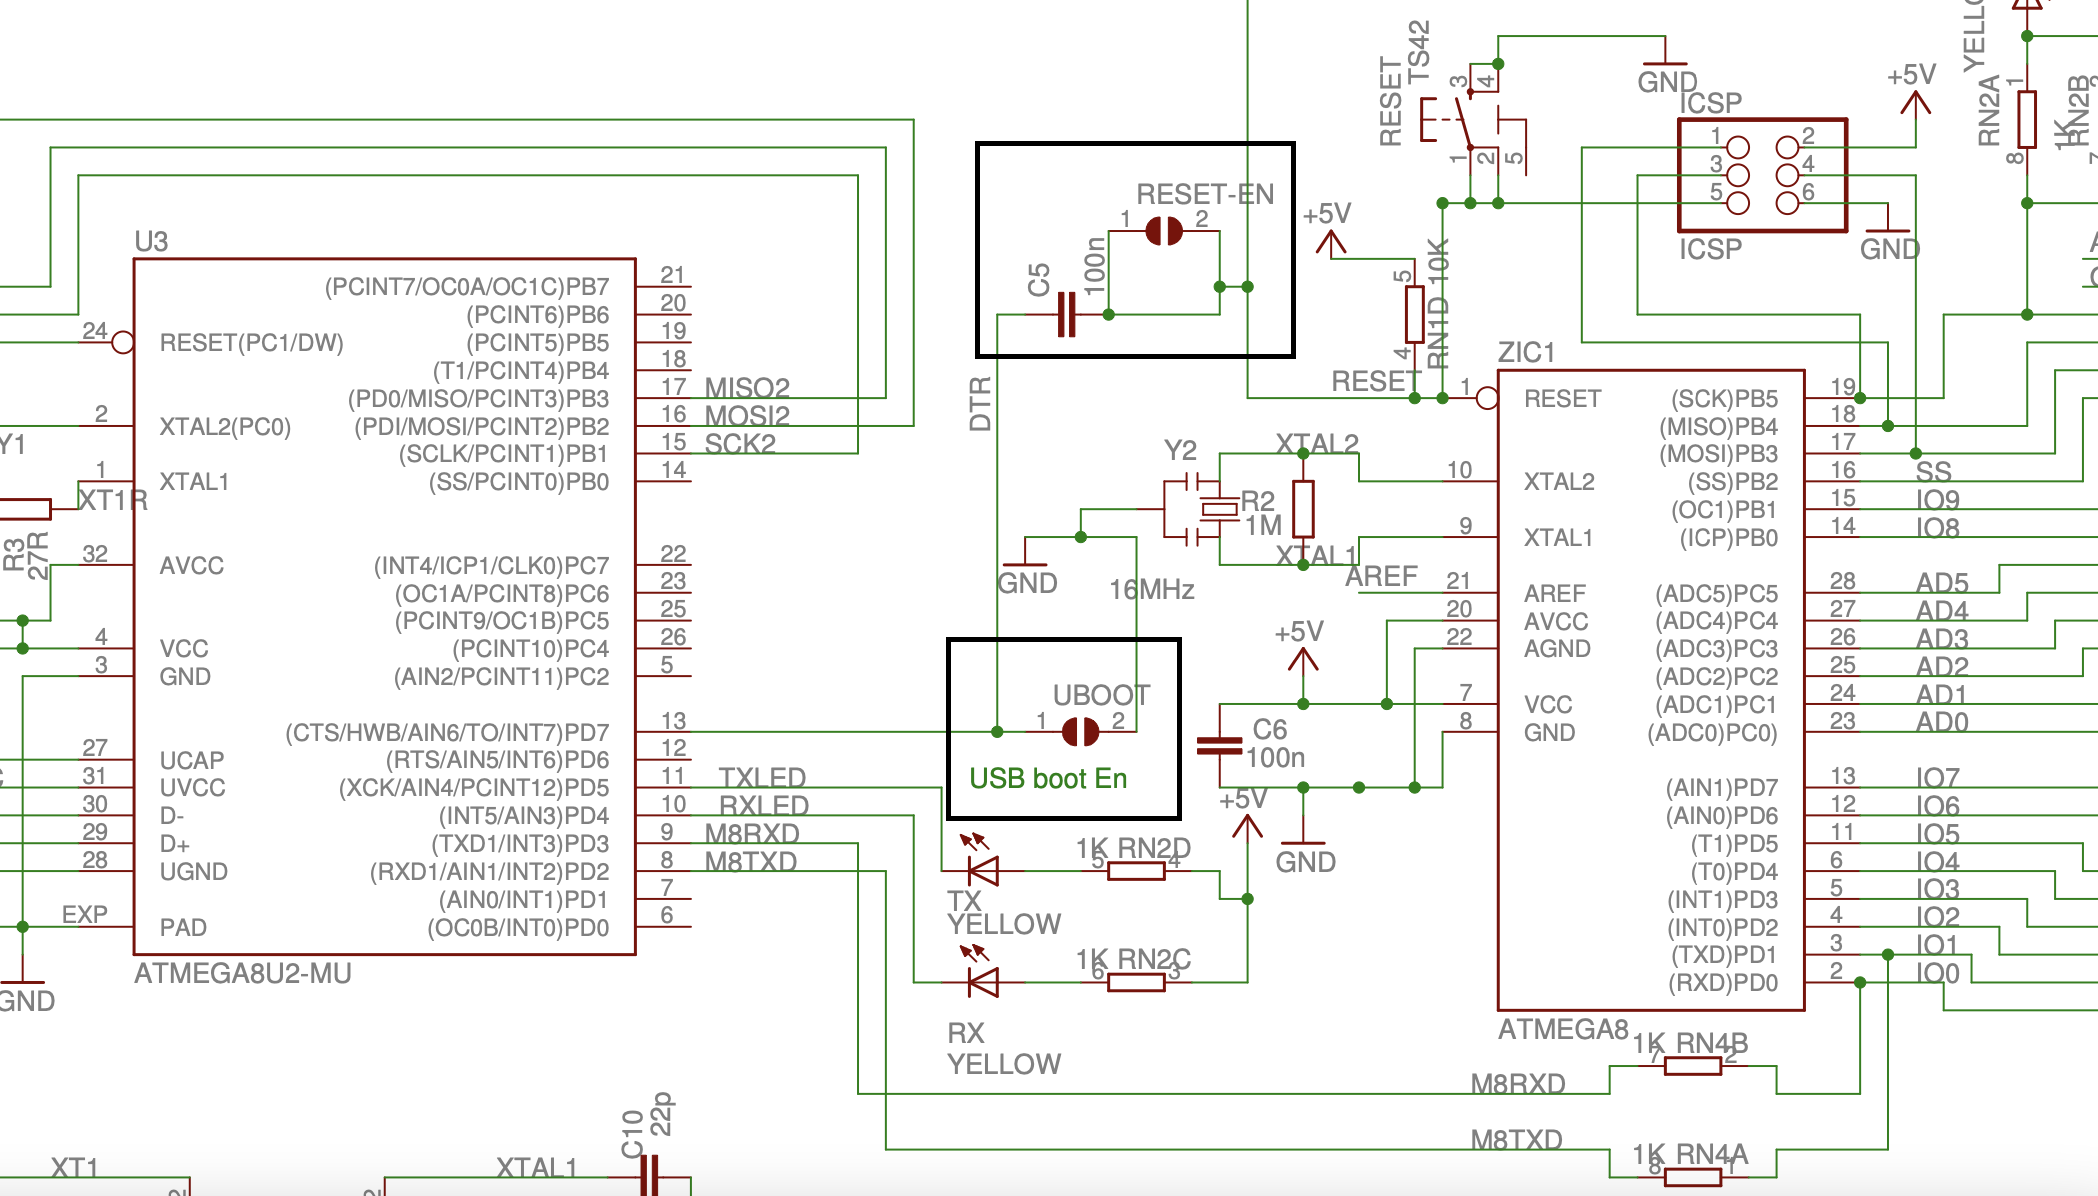
Ausschnitt eines Schaltplans mit ATmega8 Mikrocontroller
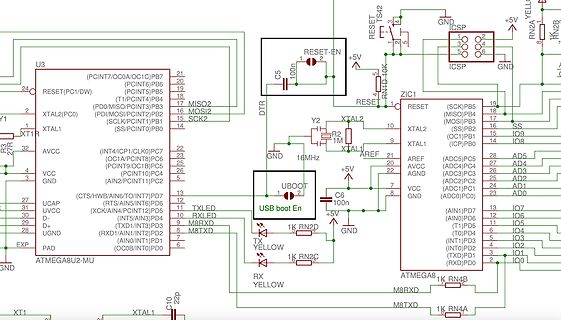
U3 ATMEGA8U2-MU, RESET(PC1/DW), XTAL2(PC0), SCLK(PC1), SS(PC0), MISO(PB3), MOSI(PB4, PB3), SCK(PB2), INT4(PC7), OC1A(PB6), PCINT9(OC1B)PC5, AIN2(PC11), C/T(WB/AIN6/TO), INT7(PD7), UCAP(PD6), D+, D-, UGND, EXP, PAD, XT1, XTAL1, VCC, GND, 16MHz, AREF, AVCC, AGND, ADC5 bis ADC0, USB boot En, TX YELLOW, RX YELLOW, ICSP, RN2A, RN2B, RN2C, RN2D, RN4A, RN4B, M8RXD, M8TXD, 10k, 100n, 1M, 22p
-
Thread
Debuggen mit VisualGDB ATmega16A
Hallo zusammen, ich habe zu dem Thema schon viel gelesen, und eigentlich damit abgeschlossen, aber durch ein kleinen Fehler habe ich neue Hoffnung. Ich bin gerade dabei, für mein Abschlussprojekt als "FI Anwendungsentwicklung" die Software für meine Hardware zu schreiben. Ich haben einen AVR-Dragon, und nutze als IDE VisualStudio2022 mit VSgdb Extension zum coden und Kompilieren, und zum debuggen McS(MicrochipStudio v7.0.2542), soweit so gut, klappt auch alles. Ich habe vorher sehr lange versucht, aus VSgdb zu debuggen, hatte mir sogar extra den alten Dragon besorgt, da aktuellere ja erstmal
-
Thread
ADC - Wert berechnen
CPU-Zyklen. Vor allem wenn man versucht eine halbwegs akzeptable Genauigkeit heraus zu holen und mit 16, evtl. sogar 32 Bit rechnet.
integer-Rechnung, die das selbe Ergebnis bringt. Das halte ich für einen Irrtum. Miss mal nach, wenn mit 16 oder eher 32 Bit grerechnet wird! Ich würde vermuten, daß Float weniger als Faktor 5 langsamer ist.
-
 Bild
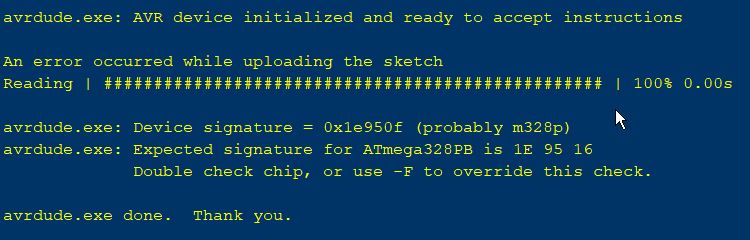
Fehlermeldung beim AVR-Upload
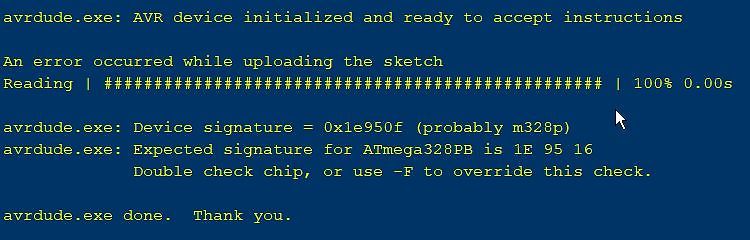
0.00s avrdude.exe: Device signature = 0x1e950f (probably m328p) avrdude.exe: Expected signature for ATmega328PB is 1E 95 16 Double check chip, or use -F to override this check. avrdude.exe done. Thank you.
-
Thread
Falsche Signature Bytes bei von mir gekauften China Nano mit 328PB
das damit zu tun? Natürlich sind beide unterstützt (genau genommen alle drei, der ursprüngliche ATmega328 mit 0x1e 0x95 0x14, der ATmega328P mit 0x1e 0x95 0x0f und der ATmega328PB mit 0x1e 0x95 0x16).
überschreiben. Dann musst du halt nur sehen, was der restliche Chip denn wirklich ist. Ein alter ATmega328, ein ATmega328P, oder ein ATmega328PB?
-
 Bild
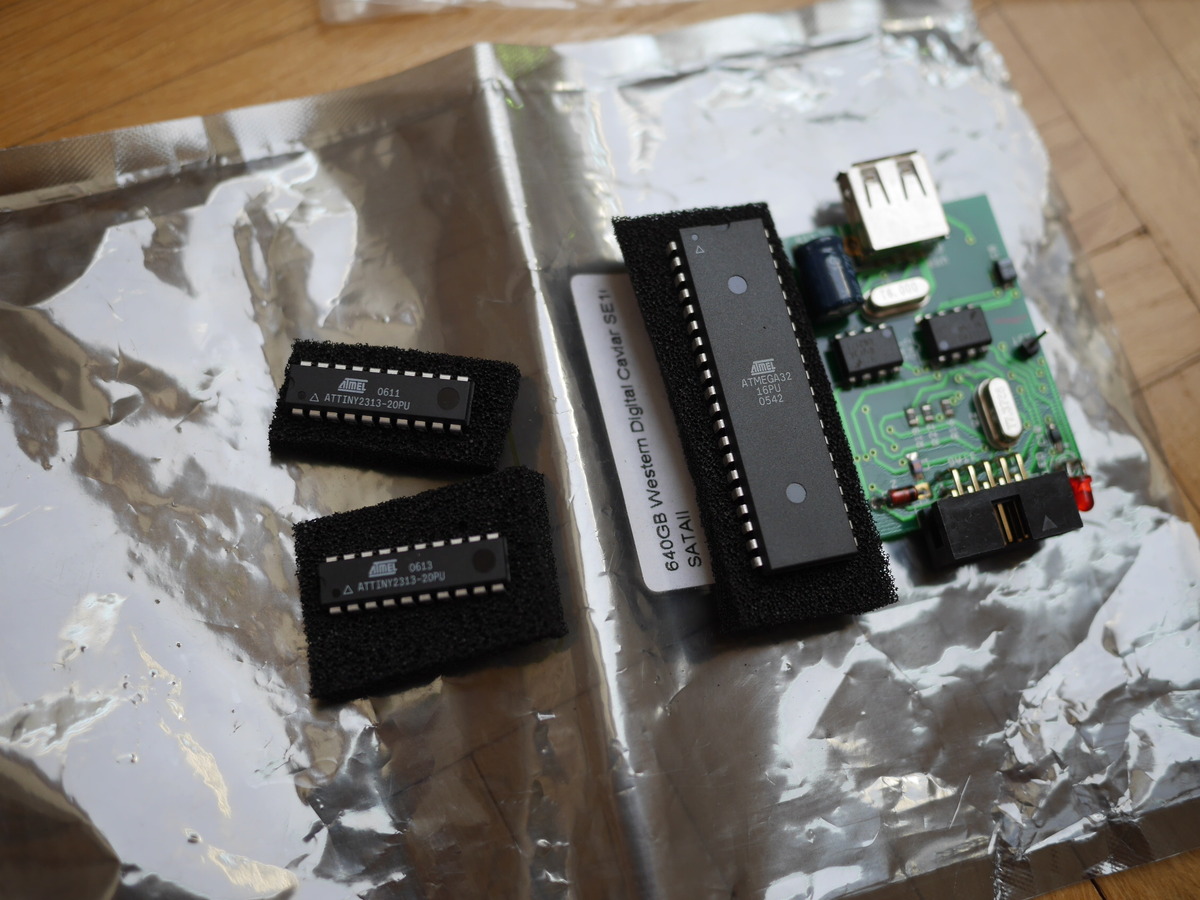
Mikrocontroller und Leiterplatte auf Antistatikfolie
ATTINY2313-20PU ATTINY2313-20PU 640GB Western Digital Caviar SE72 SATAII ATMEGA32 16PU 0542

-
 Bild
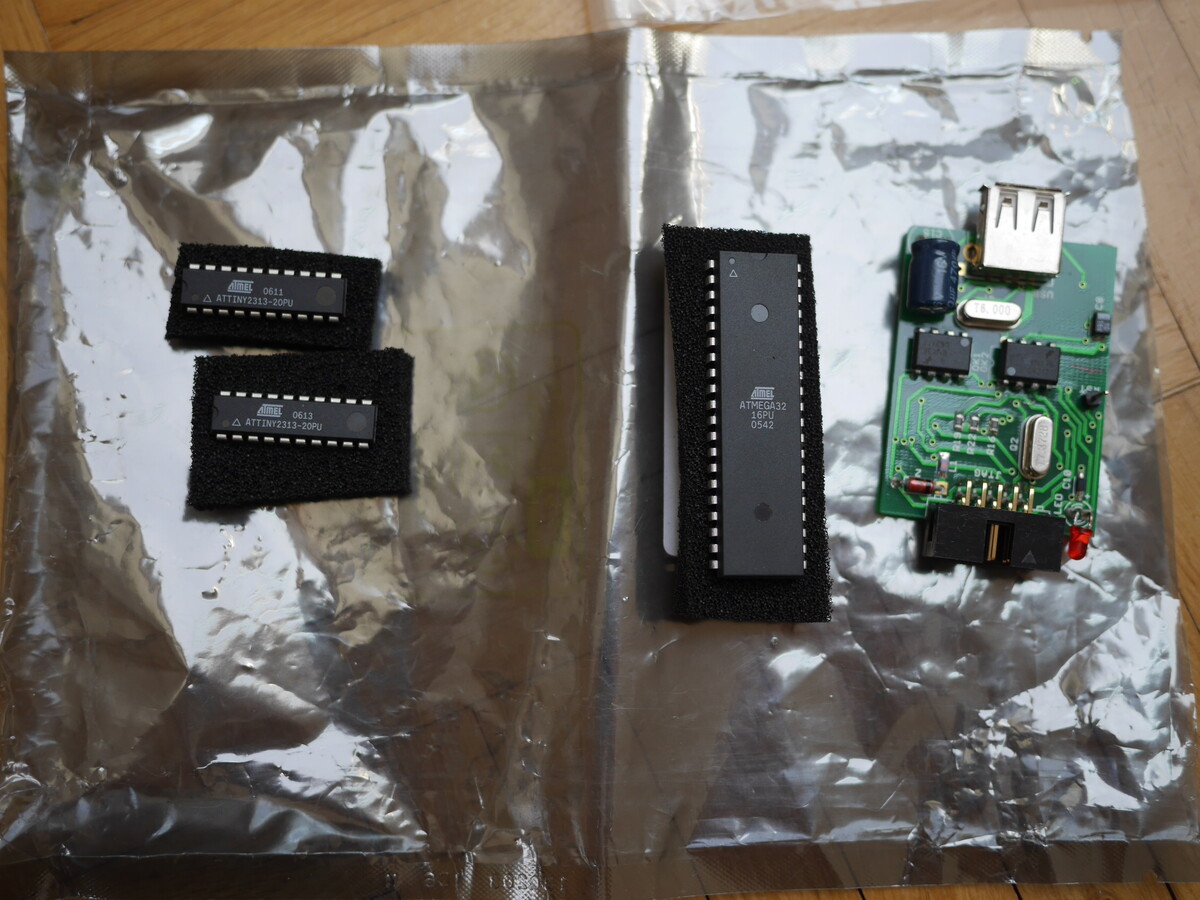
Mikrocontroller und kleine Leiterplatte in Plastikbeutel
ATTINY2313-20PU ATTINY2313-20PU ATMEGA32 16PU

-
Thread
Arduino Mega R3 PWM funktioniert nicht für Timer 5 (A), Pin 44
_t NO_INPUT = 0; const uint8_t DIGITAL_INPUT = 1; const uint8_t ANALOG_INPUT = 2; const uint16_t PWMFreq = 720; // output PWM frequency (Hz) uint16_t ICR16Val; void setup() { ICR16Val = 16000000 / PWMFreq / 2; // set Phase PWM /////////////////////////////////////////////////
OutPort; // pin number of pwm output port uint8_t Timer; // assigned timer uint16_t OCRReg; // Adresse Output Compare Register // uint16_t TCCRAReg; // Adresse Output Compare Register // uint16_t TCCRBReg; // Adresse Output Compare Register // uint8
-
Thread
Menüführung und Blinken
Da fehlt LCD_I2C.h Für welche Atmega's ist das geeignet?
man über die Bibliotheksverwaltung installieren. Die heißt I2C_LCD by blackhawk > Für welche Atmega's ist das geeignet? Praktisch alle Arduinos, nicht nur AVRs, sind ja keine hardwarespezifischen Dinge drin.
-
Artikel
AVR-Tutorial
Mikrocontroller werden als erstes an der Bit-Zahl des internen Datenbusses unterschieden: 4bit, 8bit, 16bit und 32bit. Diese Bit-Zahl kann man als die Länge der Daten interpretieren, die der Controller in einem Befehl verarbeiten kann. Die größte in 8 Bit (= 1 Byte) darstellbare Zahl ist die 255, somit
Checkliste mit Hinweisen zur Lösung üblicher Probleme finden sich im Hauptartikel AVR. Datenblatt des ATmega8, deutsche Übersetzung Datenblatt des ATmega8A Datenblatt der ATmega48/88/168 Datenblatt der ATmega48(P)A/88(P)A/168(P)A/328(P), deutsche Übersetzung (bspw. ATmega328 auf Arduino Uno; basierend auf
-
Thread
ATtiny Typenchaos bei Microchip Gesperrt
| ATtiny3224 | ATtiny3226 | ATtiny3227 28/32 Pin | 48 Pin ___________|____________ ATmega808 | ATmega809 ATmega1608 | ATmega1609 ATmega3208 | ATmega3209 ATmega4808 | ATmega4809 (ATmega4809 auch in 40 Pin DIP) 28 Pin | 32 Pin | 48
ATmega1281, während sie beim ATmega1280 (gleicher Chip, nur weniger Pins gebondet) auf SPI liegt.
-
 Bild
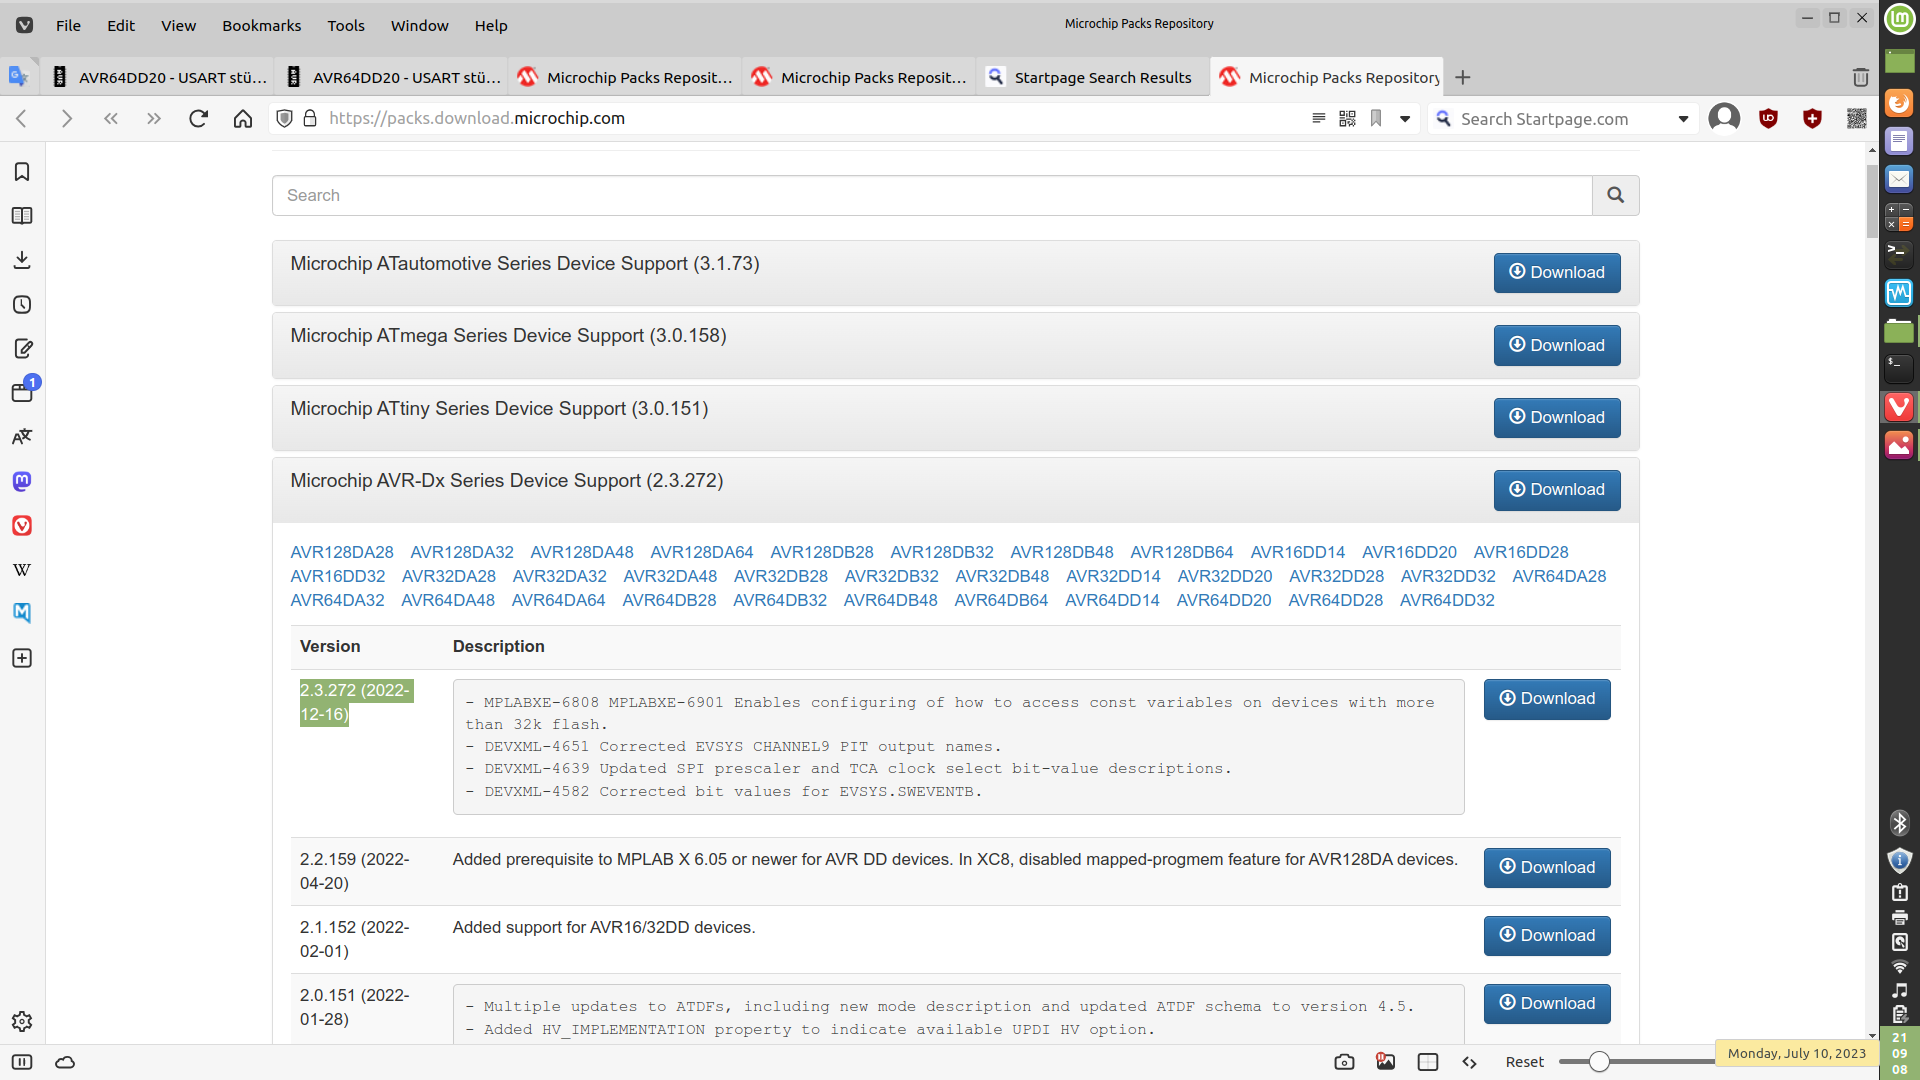
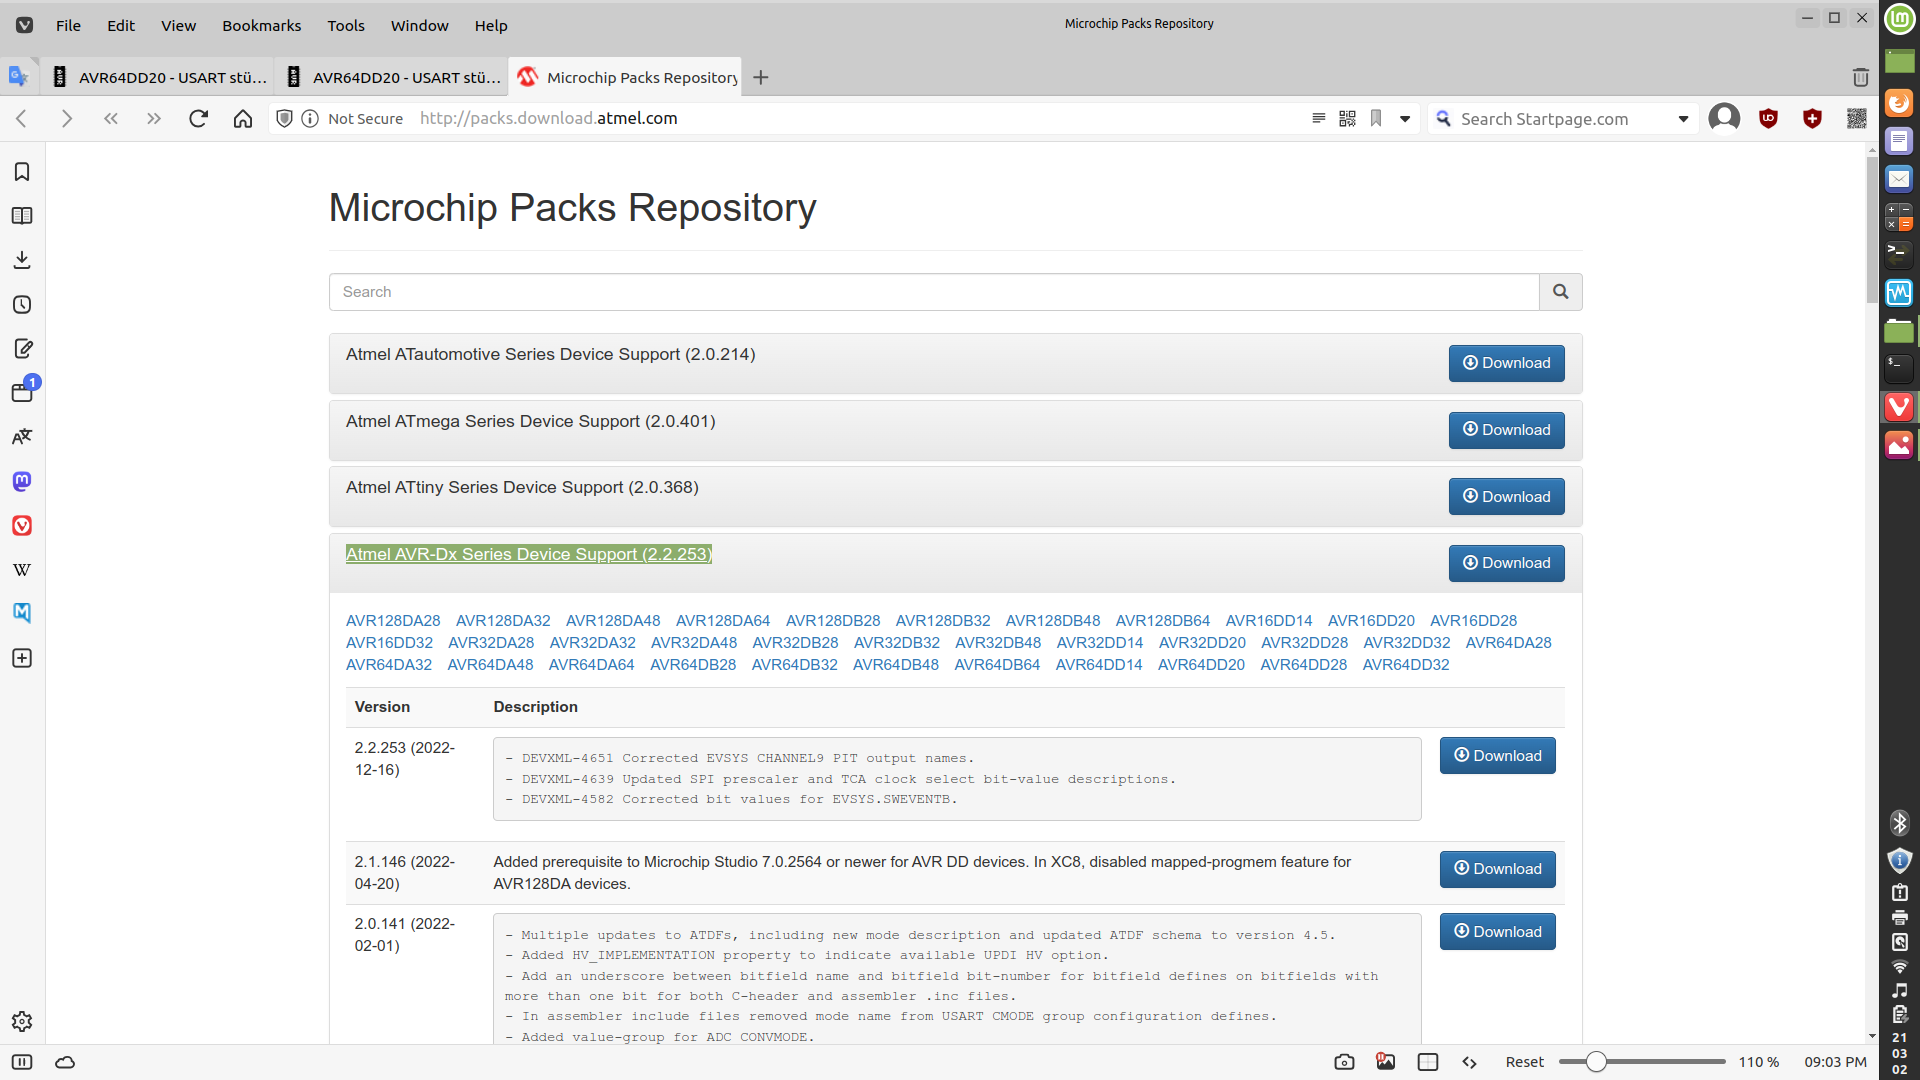
Microchip Packs Repository Webseite
AVR128DB28 AVR128DB32 AVR128DB48 AVR128DB64 AVR16DD14 AVR16DD20 AVR16DD28 AVR16DD32 AVR32DA28 AVR32DA48 AVR32DB28 AVR32DB32 AVR32DB48 AVR32DD14 AVR32DD20 AVR32DD28 AVR32DD32 AVR64DA28 AVR64DA32 AVR64DA48 AVR64DA64 AVR64DB32 AVR64DB48 AVR64DB64 AVR64DD14 AVR64DD20 AVR64DD28 AVR64DD32 2.3.272 (2022-12-16) - MPLAB X600 Enables configuring of how to access const variables on devices with more than 32k flash. 2.2.159 (2022-04-20) - DEVXML-4651 Corrected EVsys CHANNEL9 PIT output names. 2.1.152 (2022-02-
-
 Bild
Microchip Packs Repository Webseite
Microchip Packs Repository Atmel Automotive Series Device Support (2.0.214) Download Atmel ATmega Series Device Support (2.0.401) Download Atmel ATtiny Series Device Support (2.0.368) Download Atmel AVR-Dx Series Device Support (2.2.253) Download AVR128DA48 AVR128DA32 AVR128DA48 AVR128DA64 AVR128DB28 AVR128DB32 AVR128DB48 AVR128DB64 AVR16DD14 AVR16DD20 AVR16DD28 AVR16DD32 AVR16DA32 AVR16DA48 AVR32DB28 AVR32DB32 AVR32DB48 AVR32DD14 AVR32DD20 AVR32DD28 AVR32DD32 AVR64DA28 AVR64DA32 AVR64DA48 AVR64DA64 AVR64DB28 AVR64DB32 AVR64DB48 AVR64DB64
-
Thread
Arduino Nano Testboard
irgendwas testen zu können. Ich bin sowieso mehr auf den AVRxDB eingeschossen und der Every mit ATmega4809 ist weitgehend "kompatibel" genug. Damit kann ich auch Funktests zwischen AVRxDB und 4809 machen.
ein nRF24L01 Modul und K9 für HC-05/06 BT Modul. Eine Anmerkung noch. Platzmäßig passen für K14-K16 Molex Mini Spox RM2.5, JST HX RM2.5/2.54 und Molex KK 6373 RM2.54, wobei es letztere von verschiedenen Herstellern gibt. Die 3 Footprints sind in der local... Lib enthalten. Der JST HX Footprint ist
-
 Bild
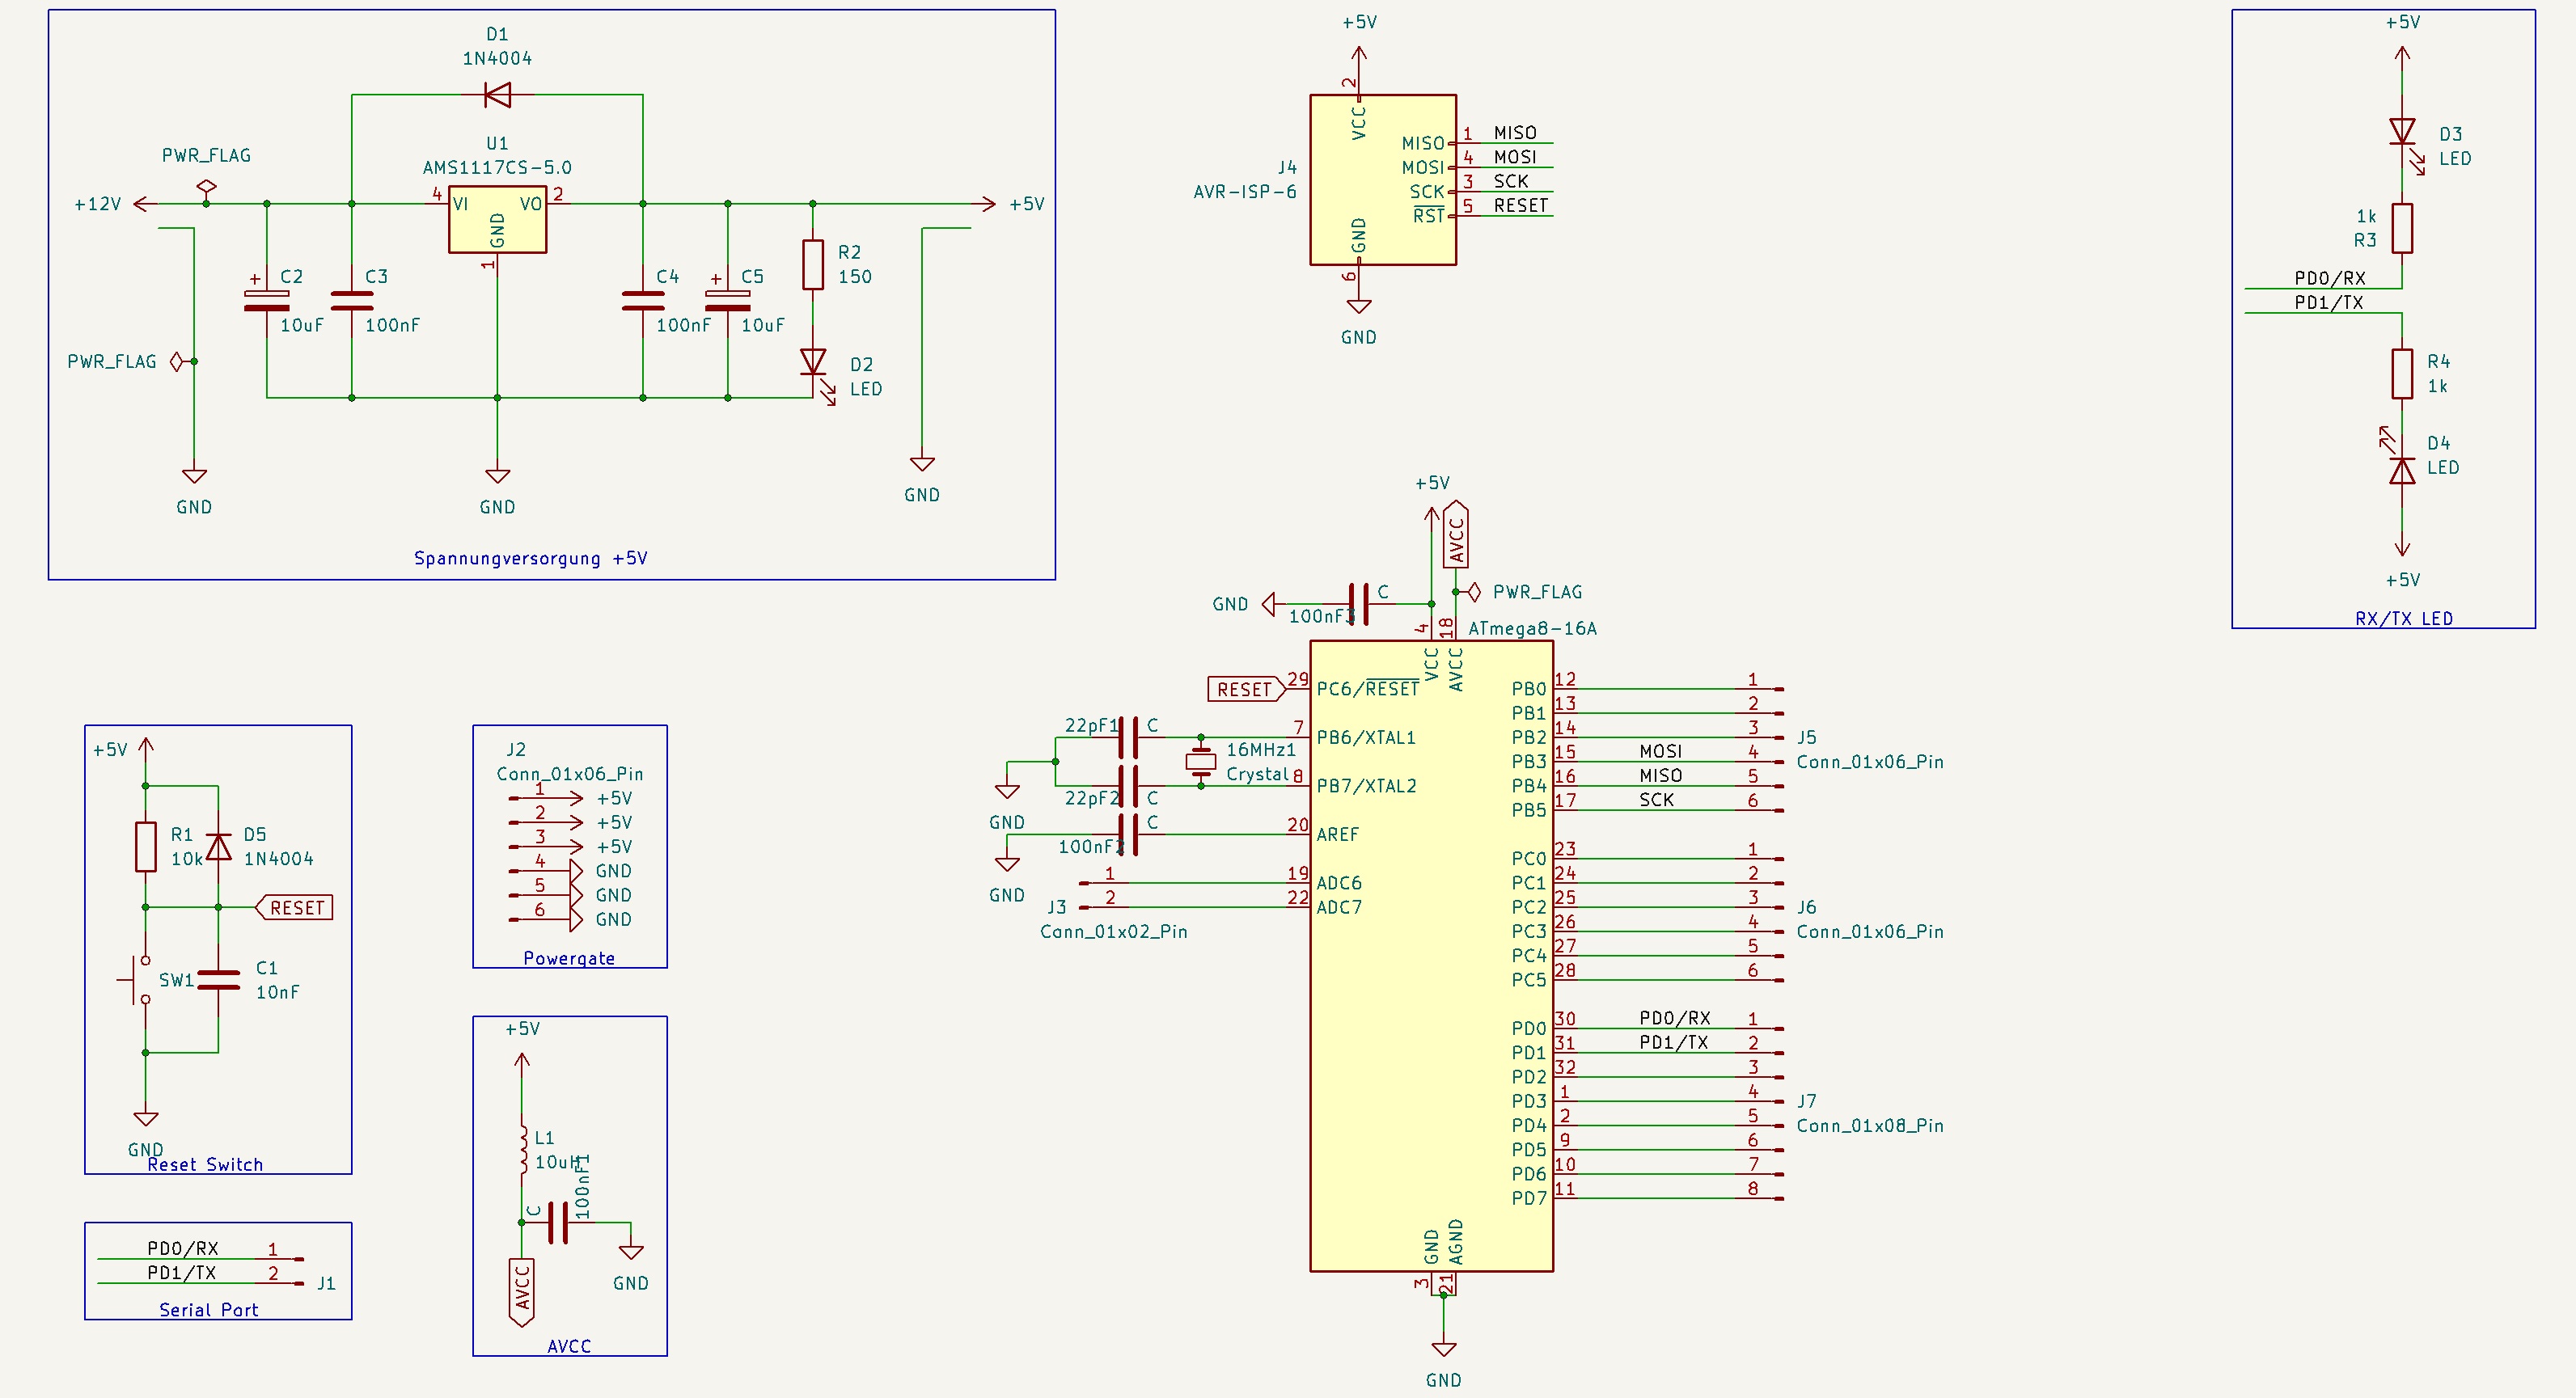
Schaltplan eines ATmega8 Mikrocontroller-Projekts
_01x06_Pin, R1 10k, 1N4004, RESET, SW1, C1 10nF, GND, Powergate, +5V, L1 10uF, 100nF, AVCC, GND, ATmega8-16A, 16MHz Crystal, PC6/RESET, PB7/XTAL2, PB6/XTAL1, AREF, ADC7, ADC6, PC0 bis PC7, PD0 bis PD7, J5 Conn_01x06_Pin, J6 Conn_01x06_Pin, J7 Conn_01x08_Pin
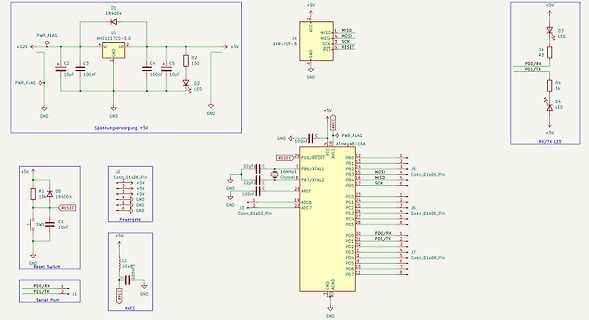
-
Artikel
Reichelt-Wishlist
. Motorsteuerungen) | | | | | | Atmel ATA6612/13 (LIN-Bus SoC) * Atmel ATxmega192A3U-AUR | Atmel ATmega 16L und 32L in TQFP (wäre ATmega 16/32L8 TQ) | * Atmel ATmega16M1 (CAN) in TQFP * Atmel ATmega169 | Atmel ATmega324P in TQFP und PDIP | | | | Atmel ATmega324PV in TQFP und PDIP * Atmel ATtiny2313V
ATMEGA 644V-10MU, ATMEGA 644V-10PU Atmel ATMEGA2560 | | | | | | | | | => ATMEGA 2560-16AU, ATMEGA 2560V-8AU Atmel ATMEGA2561 | | => ATMEGA 2561-16AU, ATMEGA 2561V-8AU Atmel ATmega 1284P PDIP | Atmel ATmega
-
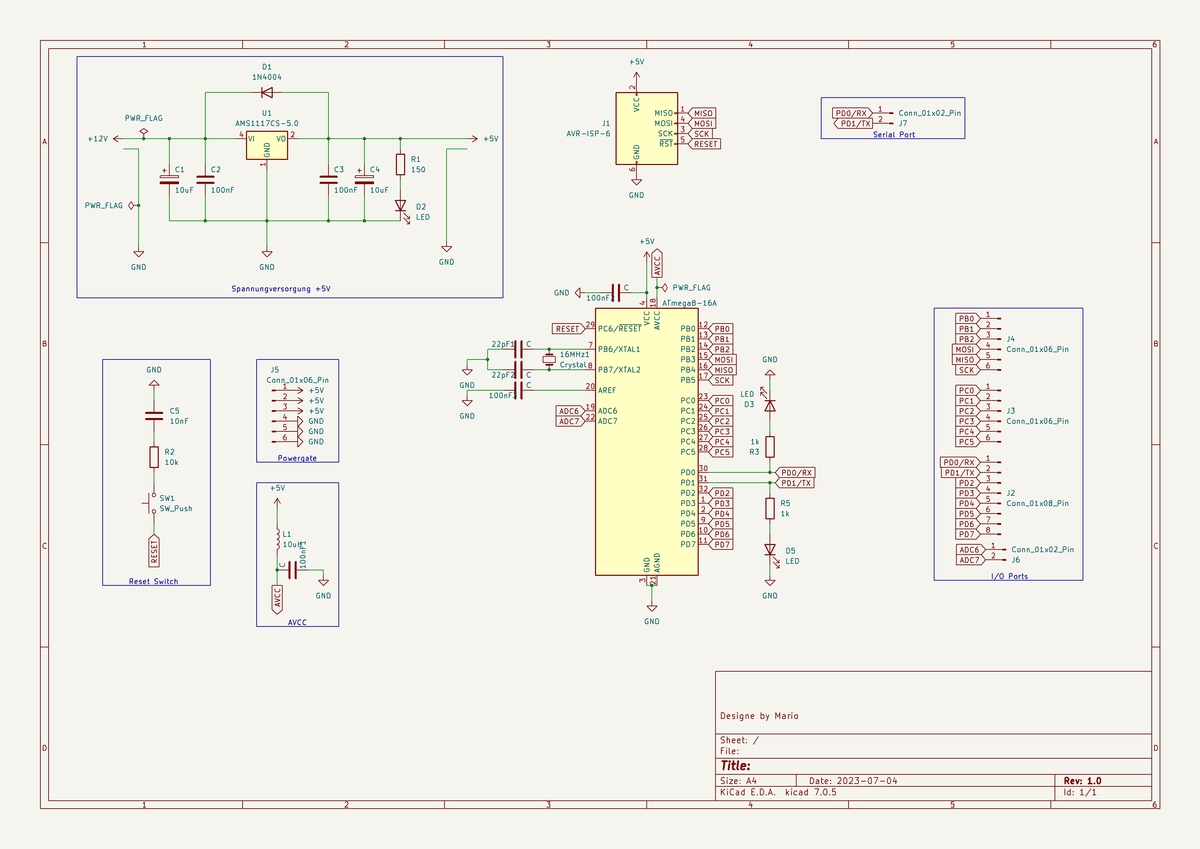
 Bild
Schaltplan eines ATmega8 Mikrocontrollers
PWR_FLAG, +12V, U1, ATmega117CS-5.0, C1, 10uf, C2, 100nf, C3, 100nf, C4, 10uf, R1, 150, D2, LED, GND, +5V, J1, AVR-ISP-6, MISC, MISO, MOSI, SCK, RESET, GND, +5V, PWR_FLAG, ATmega8-16A, PB6/XTAL6, PB7/XTAL2, Crystal, RESET, PC6
-
Thread
[S] ATMEGA 8A-AU
nein habe keinen ATmega8 mehr da, nur noch einen ATmega16.
Moin ist die Frage noch aktuell? Habe zwei ATMEGA8-16 da. Grüße
-
Thread
LED-Display-Dig-2R 74HC164 Reichelt ATmega8 Assembler 810568
im Beitrag #7445702: >> Um beide Zeilen mit 8 Zeichen darzustellen sind demnach >> 8 x 2 Bytes = 16 Bytes (Frame) nötig. > > 16 Bit. Korrektur: 8 x 16 Bytes = *128 Bit* , jedes Digit benötigt 2 Bytes, das Modul besitzt 8 Digits im Auslieferungszustand ^^ Falk B. schrieb im Beitrag #7445702
> Falk B. schrieb: >>> Um beide Zeilen mit 8 Zeichen darzustellen sind demnach >>> 8 x 2 Bytes = 16 Bytes (Frame) nötig. >> >> 16 Bit. > > Korrektur: 8 x 16 Bytes = 128 Bit , jedes Digit benötigt 2 Bytes, > das Modul besitzt 8 Digits im Auslieferungszustand ^^ Bist du besoffen? Schau mal in
-
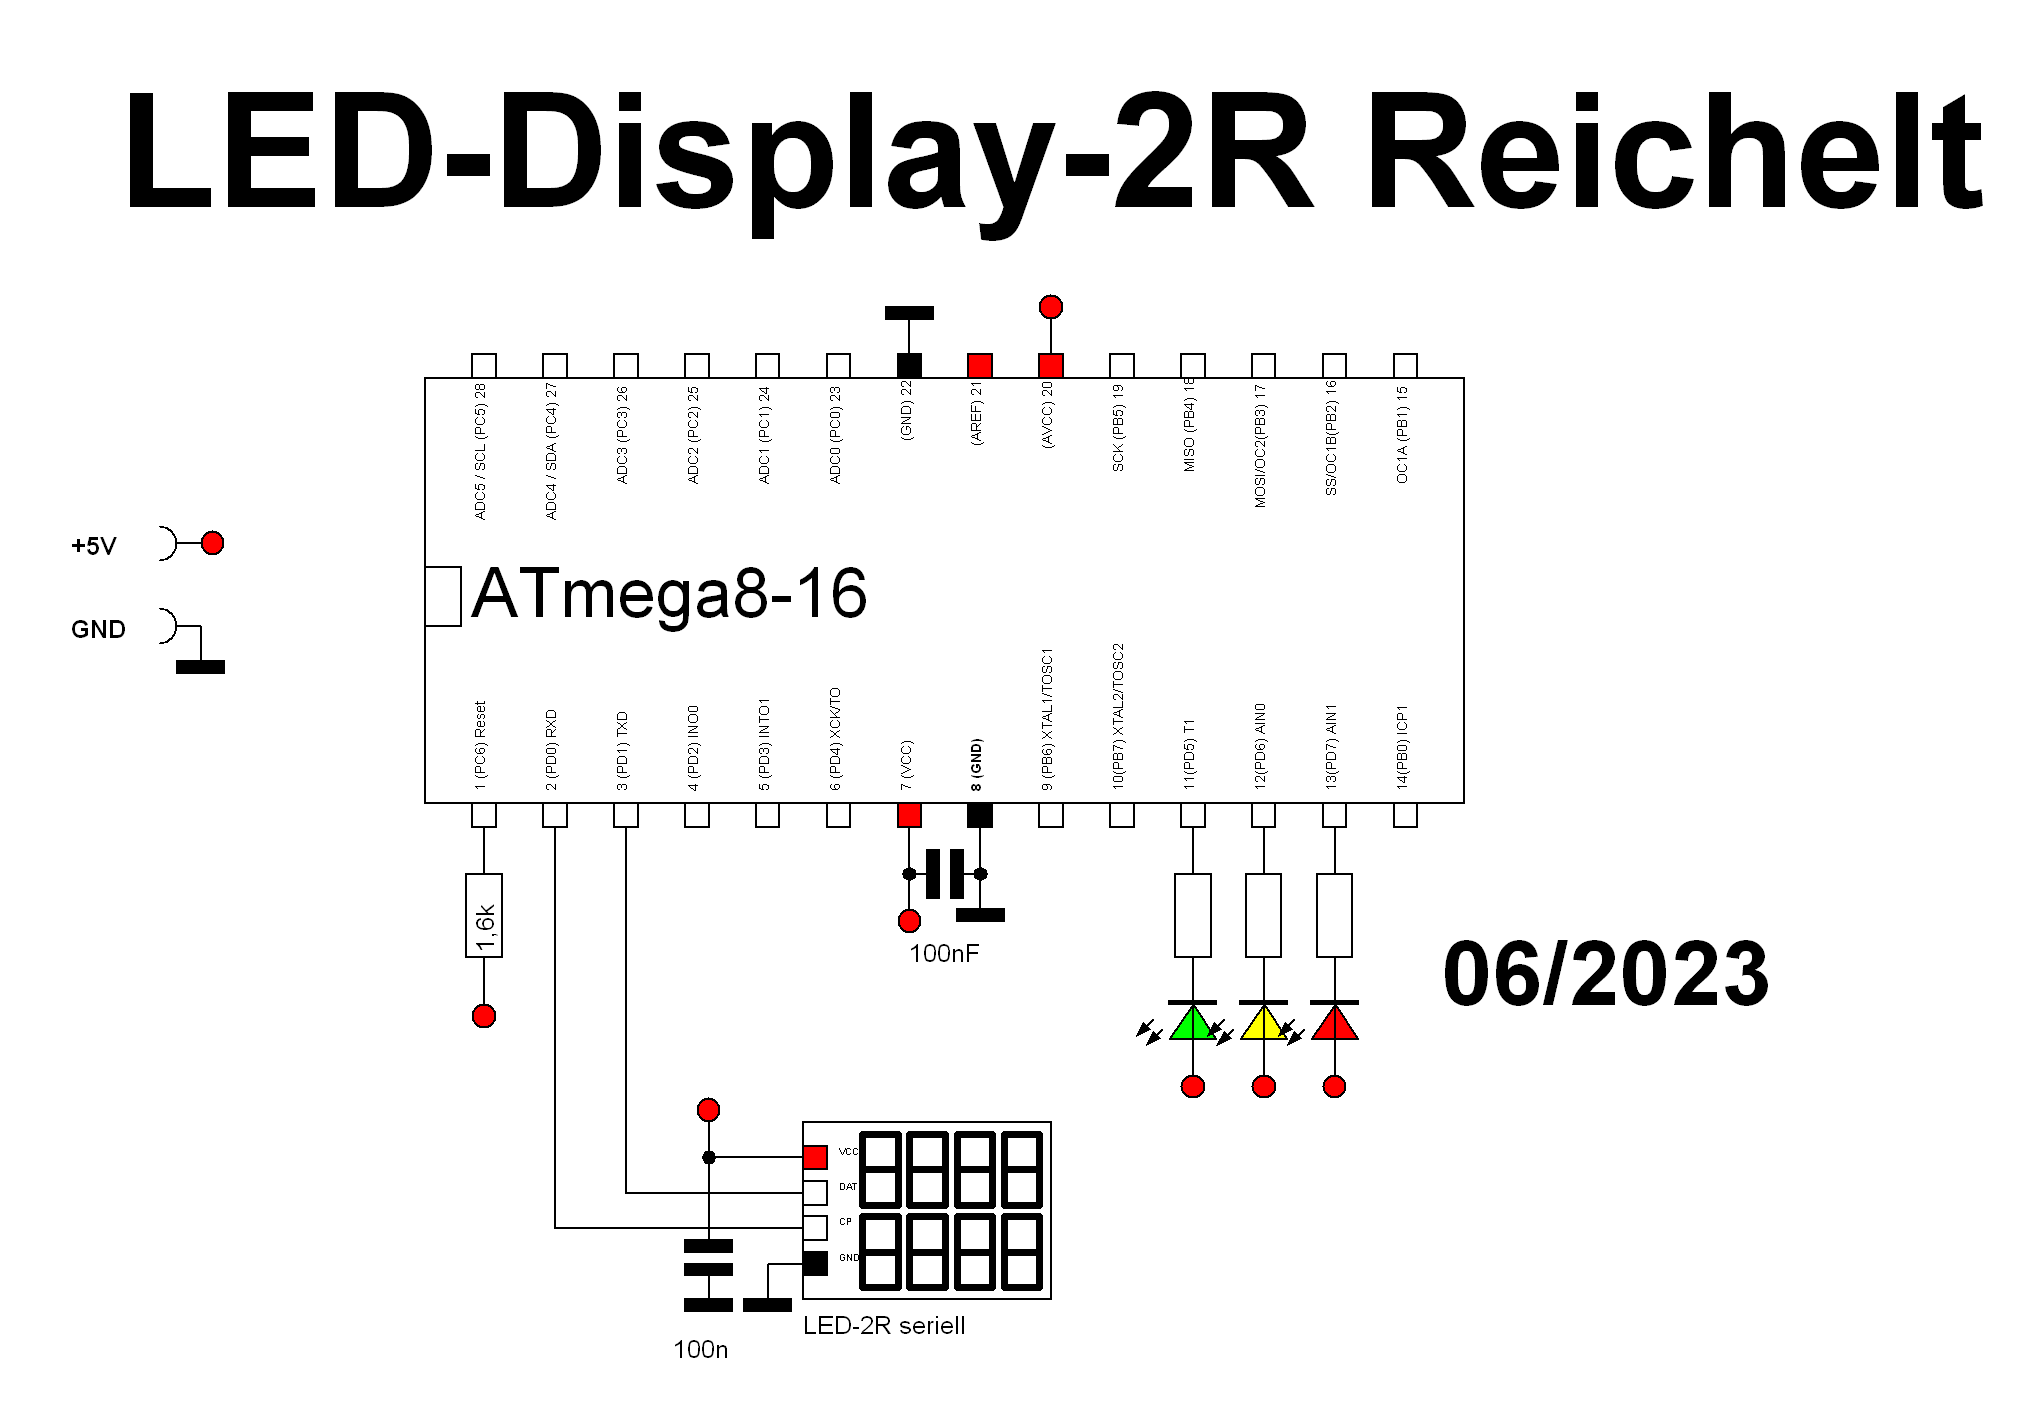
 Bild
Schaltplan eines ATmega8-16 mit LED-Display
LED-Display-2R Reichelt +5V GND ADC5 (PC5) 28 ADC4 (PC6) 27 ADC3 (PC7) 26 ADC2 (PC2) 25 ADC1 (PC4) 34 ADC0 (PC3) 23 (GRD) 22 (AREF) 21 (AVCC) 20 SCK (PB5) 19 MISO (PB4) 17 MOSI (PB3) 16 SS (PB2) 15 OC1A (PB1) 15 1 (PD6) Reset 2 (PB0) GND 3 (PD1) TXD 4 (PD0) RXD 5 (PD3) NTC1 6 (PD4) XCV/TDO 7 (VC) 8 (GND) 9 (PB6) XTAL1/TOSC1 10 (PB7) XTAL2/TOSC2 11 (PD5) T1 12 (PB5) AIN0 13 (PD7) AIN1 14 (PB0) ICP1 1.6k 100nF 06/2023 100n LED-2R seriell
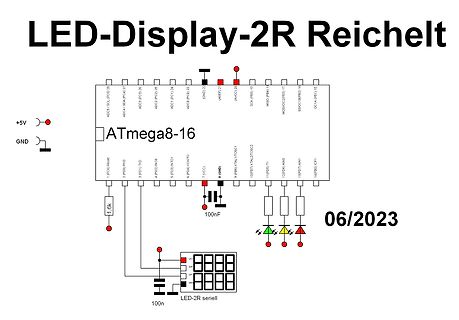
-
Thread
Atmega16: Gibt es etwas ähnliches wie TSCR0 nur für PinA7?
Hallo, ich möchte auf einem Atmgea16 die Eingabe an PinA7 zählen, nun habe ich nach ersten recherche festgestellt, das das nicht so einfach geht wie mit z.B. PinB0, wo ich ja TSCR0 verwenden kann. Habe ich da bei meiner recherche etwas übersehen und es gibt doch so etwas ähnliches? Oder wie sonst könnte ich das Lösen. Konkret soll das Assembler Programm die Fallende flanke eines Buttons an PinA7 zählen, ist es 5 mal vorgekommen, so soll er eine ISR ausführen und danach wieder in die Main loop springen. Dies währe eine Beispiel Implementierung mit PinB0 als Eingabe: [code] .nolist .include
-
Thread
Gerät für Betrieb am Smartphone - USB-C Port teilen/mitbenutzen
Kleinstformat, die vom USB-C Anschluss meines Smartphones betrieben werden soll (Das Smartphone hat einen 16 Pin-Anschluss - Das ist meines Wissens nach nur USB 3.0 mit "2.0 Geschwindigkeit" über D- und D+?). Die Größe und vor allem auch die Dicke sind sehr wichtig, weil ich es in eine flexible Hülle für mein
einen extra Treiber dafür? Wie hoch ist neben dem Kostenunterschied der Umstiegsaufwand? Kandidat ATMega8U2.
-
Thread
[V] Atmega32-16PU
Hallo, habe in meiner Schublade noch zwei Atmega32-16PU 0950D gefunden. VHB 12€ inkl. Versand als Warensendung im LuPo Grüße
-
Thread
Freuenz mit Atmega 2560 erzeugen.
geeigneten Timer des Atmega2560 aus, der die gewünschte Frequenzbandbreite abdeckt. Der Atmega2560 verfügt über mehrere Timer, wie Timer0, Timer1, Timer2 usw. In diesem Beispiel verwenden wir Timer1. Konfigurieren Sie den
/ (Frequenz * Vorteiler)) - 1. Dabei ist F_CPU die Taktfrequenz des Mikrocontrollers (in der Regel 16 MHz für den Atmega2560), Frequenz die gewünschte Frequenz in Hz und Vorteiler der gewünschte Teilerwert. Setzen Sie den Vergleichswert im OCR1A-Register (Output Compare Register A) des Timer1.
-
Thread
Arduino Uno R4 im Handel erhältlich
als sonderlich potent bezeichnen, ich denke es ist ein sinnvoller Nachfolger zum leicht betagten ATmega und erfüllt seine Anforderungen, wenn man mehr Leistung braucht findet man auch aus dem Hause Arduino leistungsfähigere Boards. Um als Einsteiger ein bisschen mit Mikrocontrollern rumzuspielen ist
theorethisch nach Datenblatt mit 24 MHz Takt laufen (PCLKA / 2). Der Controller könnte 8/9/.../16/20/24/32 Bit Transfers machen, die SPI Klasse arbeitet aber fest mit 8 Bit. Es gibt zwar SPI.transfer16(uint16_t data), da werden aber zwei Mal 8 Bit verschickt. Immerhin gibt es auch noch SPi.transfer
-
Thread
I2C-Bus: SDA und SCL an ATMEGA328p
anderen MC, bei dem das vermutlich so funktioniert. Die Anpassung der Beispiel-Applikation an den ATMEGA328p erschien mir deshalb als der geringere Aufwand. Gruß Rainer
diech gegoogelt Oje, der arme PCF8591 kann doch nur max 100kHz. Ohne Delays wird das nichts bei nem 16MHz AVR.
-
Thread
4-Digit LED 7-Segment Anzeigetreiber mit Padauk PFS154-S16
Anzeigetreiber dann nicht kann). Ein Vorteil jedoch hat mein Anzeigetreiber gegen bspw. den bekannten TM16xx Bausteinen: Es wird nur eine einzige Datenleitung vom Host, in meinem Beispielprogramm ein ATmega328, zum Anzeigetreiber benötigt. Außerdem ist das von meiner Seite dann auch eher "sportlich" zu
Segment Anzeigen wären hell, hab ich auch mal gehabt, und ein grünes Display am DM13A betrieben, mit 16 Helligkeitsstufen in Software: der steht immer auf 16 und ist trotzdem dunkel.
-
 Bild
Tabelle mit Spezifikationen von ATmega-Mikrocontrollern
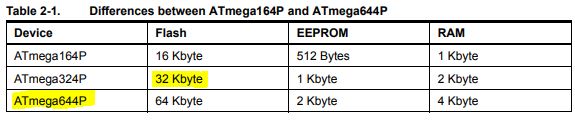
Table 2-1. Differences between ATmega164P and ATmega644P Device Flash EEPROM RAM ATmega164P 16 Kbyte 512 Bytes 1 Kbyte ATmega324P 32 Kbyte 1 Kbyte 2 Kbyte ATmega644P 64 Kbyte 2 Kbyte 4 Kbyte
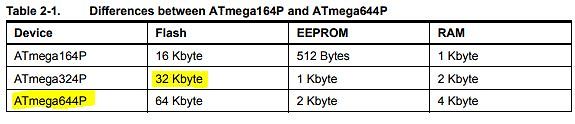
-
Thread
Wanderkiste Widlar, Runde VI
www.richis-lab.de/osc_02.htm) - 2x Futaba 4-LT-46ZB3 VFD Display (z.B. für Uhren) - 4x Kyocery PWB 16129-CEM 16x1 mit Hintergrundbeleuchtung - 4x MC1001AW-TGR 10x1 - 2x Winstar WG12864A-TFH-N#N 128x64 Grafik - 1x DEM 240128B 240x128 Grafik
Keros: 330pF; 2,2 nF; 22nF; 33nF Bedrahtet Tantal: 6,8µF/10V; 15µF/25V SMD Becherelkos: 10µF/16V; 22µF/63V; 100µF/6,3V SMD Tantal: 10µF/35V, Gurt SMD 1210: 330nF, 1/4 Reel SMD 1206 - 1,2nF, viele Gurte - 1nF, 3/4 Reel - 22nF, Gurt - 33nF, viele Gurte - 47nF SMD 0805: - 15pF -