
-
Thread
Inkrementsignal mit Arduino aufnehmen und über CAN-Bus Shield ausgeben
immer noch einen SPI-Bus zwischen CAN-Controller und Prozessor, und der üblicherweise verwendete MCP2515 ist nicht unbedingt einer der leistungsfähigen. Da ist der in den 8 Bit PICs verbaute ECAN noch besser. Und für 20€ könnt Ihr so ein Teensy nicht selber machen: http://www.exp-tech.de/teensy
-
Thread
/SS Konfiguration beim AVR
überhaupt nicht warum.... denn: 1. Hat der Author von http://www.kreatives-chaos.com/index.php?seite=mcp2515_reg das auch nicht als Ausgang 2. Im Datenblatt: If /SS is configured as an output, the pin is general output which does not affect the SPI system...... Komisch aber egal, jetzt geht die
-
Thread
CAN Babbling Idiot Protection
gegen andere Potentiale und melden das an den µC Jetzt die Frage: Wird bei CAN-Controllern wie MCP2515 oder dem im AT90CAN integrierten hardwareseitig verhindert, dass man den Bus mit gültigen ID 0-Frames blockiert? Ich hätte tatsächlich einen Anwendungsfall, einen Bus zu Testzwecken zu jammen,
-
Thread
Nur mal so einen Timertip
ne Danke, brauch ich nicht. Habe hier auch eine nette Platine mit Mega32 und 2xMCP2515. Aber in dem Fall brauchte ich 4 Interrupteingänge, deshalb hab ich gleich den 90CAN128 genommen, klappt ja auch bestens. Diplomand? Oh Mann, die Zeit ist längst vorbei. Manchmal hätte ich allerdings
-
Thread
Frage zu Trennrelai, CAN, Transistor und PTC Element
einen Atmega32 CAN-fähig zu machen braucht man erst mal einen CAN-Controller. Die bekanntesten sind MCP2515 oder SJA1000. Zusätzlich braucht man noch einen CAN-Tranceiver wie MCP2551. Schaltungen finden sich hier im Forum zu Hauf. Ob dein Vorhaben sinnvoll ist weiß man so natürlich nicht.
-
Thread
Wg. Geschwindigkeitsabhängiger Schaltung
Controller. Entweder ist der auf dem Mikrocontroller gleich mit integriert, oder du benutzt die Suche zu MCP2515. Wichtig auch das Oszillator Quarz muss zur Bus-Geschwindigkeit passen. https://www.stryder-it.de/canBitTimings.php Du brauchst einen CAN Transceiver. Dieser richtet sich nach dem Bustyp. https
-
Thread
Frage zum "Page Write" bem externen EEprom
passt der Code ansonsten ? kann ich mal den Code von dir haben Benedikt ? PS: Ich hab noch nen MCP2515 am SPI aber der läuft ja auch mit cpol und cpha = 0
-
Thread
Flexray controller
Das war mehr ein Bauchgefühl. Ich musste mal einen MCP2515 per SPI anbinden, und der ist mit maximal 10MHz im Datenblatt angegeben. Wenn ich damit einen richtig vollen 1MBit CAN komplett lese, wurde es trotz Sende- bzw Empfangsinterrupt im µC manchmal
-
Thread
Frage zum CANHandler
kHz. Und das ist selbst für einen ATmega kein Kunststück. Also, ich habe einen ATMega mit einem MCP2515 zum CAN-Bus-Sniffen eingesetzt. Der Mega (lumpiger 8-Bitter mit 16 Mhz - Quarz) brauchte über SPI nur ca. die halbe CAN-Botschaftsdauer, um die Daten aus dem externen Controler in den MCU zu kopieren
-
Thread
[S] WLAN-Stick mit Monitor Mode & Packet Injection im Tausch gegen irgendwas
3x MAX1480CCPI, 3x MAX3158, 2x TDA7266, L6208N, 2x STA015T, 6x LT1491, 2x L6225PD, 8X MCP2551, 3x MCP2515, 3x AS5046, AS1113, 3x AS5040, 3x AS1325, 3x 24AA1024, 5x ISO1050DUBR, 5x TPA3110D2, 1x LIS3LV02DL, 3x TDA7267, 3x M24C04-WDW6TP, 3x Ee102, 3x AS1101, 2x MAX6620ATI+, 2x MAX7501MUA+, ATmega88-20AU
-
Thread
Welcher Bus für mein Projekt?
auf einen Controller mit integriertem CAN-Baustein zurückgreifen, oder solche Bausteine wie den MCP2515 verwenden. Wenn man RS485 verwenden will, sollte man bei Master-Slave-Netzwerken vielleicht lieber auf die 4-Draht-Variante ausweichen: Der Master sendet auf 2 Leitungen, die mit den Eingängen sämtlicher
-
Thread
Probleme bei CAN Bus
ueber den CAN Bus empfangen oder senden kann. Ich verwende einen ATMega32 der ueber SPI mit einem MCP2515 verbunden ist. Als Bustreiber verwende ich einen MCP2551. Schaltplan befindet sich im Anhang. Hab hier kein Eagle deswegen mal schnell einen mit Powerpoint gemacht. Ich benutze die Bibliothek
-
Thread
Spannungsversorgung ohne galvanische Trennung
ist per Optokoppler getrennt und wird vom Bus versorgt. Versorgt werden müssen also ein AVR, ein MCP2515, ein Optokoppler und etwas Hühnerfutter. In einer Ausbaustufe ist eventuell noch eine Steuerung der Steckdose geplant. Daher gelten erstmal folgende (weichen) Anforderungen: - eine galvanische
-
Thread
CAN "Kollision" nach der ID
Hallo, ich benutze den CAN Controller MCP2515 und würde gerne wissen, was passiert wenn 2 meiner Nodes eine CAN Nachricht mit gleicher ID aber unterschiedlichem Payload senden (kein RTR). Die Arbitrierung läuft ja ,soweit ich das im Datenblatt
-
Thread
Portierbarkeit von Sourcecode
sein, dass der hardwareabhängige Teil sich auf ein paar Zeilen SPI beschränkt, weil der externe MCP2515 aus Sicht eines AVR und eines ARM7 ziemlich gleich aussieht. Ähnliches gilt für die üblichen LCDs, DS18B20, SHT11 usw. Portierbarer Code erleichtert also die Übernahme solcher Codemodule erheblich
-
Thread
STM32 CAN-Beispiel
Ist auch nicht sonderlich gut dokumentiert, weil die Schnittstelle schon in ähnlicher Form für MCP2515 und LPC2100 herhalten musste und deshalb hier nur die ziemlich sparsame kommentierte Implementierung drinsteht.
-
Thread
günstige CAN-Bausteine/Controller
MCP2515 + Transceiver. Einen kleinen Controller brauchst du aber auch zum Initialisieren des MCP. Microchip hat dazu auch eine Application Note. Da wird irgendson 8beiniger PIC benutzt.
-
Thread
I²C P82B96 Dual bidirectional bus buffer
Driver an Tx/Ty und einen DS90C402 (LVDS) Receiver an Rx/Ry klatschen. Oder würdet ihr eher zm MCP2515 (Stand-Alone CAN Controller with SPI Interface) raten. Im Auto liegen jetzt jeweils 4 Cat7 Kabel pro Seite. Es werden nur sehr langsame Signale versandt. z.B. RPi -> µC schalte mal PD5 auf high
-
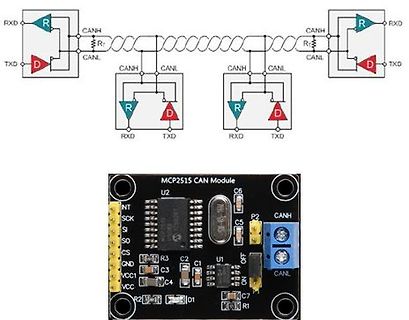
 Bild
Schaltplan und Foto eines MCP2515 CAN Moduls
RXD R CANH R CANL R TXD R CANH R CANL R TXD R MCP2515 CAN Module U2 SCK SI CS GND VCC1 VCC R2 R3 C1 C2 C3 C4 C5 C6 C7 R1 U1 CANH CANL P2
-
Thread
CAN Monitor Tool Raspbian
eigener Sache. Ich bin daran einen CAN Monitor mittels eines Raspberry Pi 2 und einem CAN Board mit MCP2515 Chip zu realisieren. Das ist wahrscheinlich auch garnicht weiter wichtig. Auf dem Pi läuft das Betriebsystem Raspbian. Ich möchte mich an einen Bus hängen und auf einem Display bestimmte CAN
-
Thread
CRC-Überprüfung im CAN-Controller deaktivieren
einem fehlerhaften CRC nicht abweist, sondern entgegen nimmt. 1) Gibt es die Möglichkeit, beim MCP2515 einzustellen, dass auch Nachrichten mit fehlerhaftem CRC entgegen genommen werden? Die Abweisung von Nachrichten mit Stuffbit-Fehlern etc. und die Erzeugung eines Fehlerframes ist okay, nur halt bei
-
Thread
Listening Mode AT90CAN128
on internal RxCAN) der Controller nicht auf ein Acknowledge eines CAN-Nodes am Bus wartet. Meim MCP2515 ist es so. Kann es sein dass der AT90CAN128 auch im Listening Mode das Acknowledge eines Nodes am Bus braucht ? Listening Mode würde dann bedeuten AT90CAN128 kann nur "Hören" aber nicht Senden
-
Thread
CAN (FD) Logger (vorzugsweise billig und Linux)
sollte möglichst simpel/billig sein und unter Linux funktionieren. Mein aktueller Ansatz ist ein MCP2515, den ich an ein Raspberry Pi angeschlossen habe. Über Wireshark zeichne ich die Kommunikation auf. Da das aber über das Raspi etwas aufwendig und unhandlich ist, hätte ich gerne z.B. einen per USB
-
Thread
RS485 / CAN Protokoll
Schnittstelle von Reichelt für 12,xx Euro (RPIZ SHD RS485 raspberry Pi Zero Shield - RS485 CAN HAT, MCP2515) als Ausgabe möglich. Fürs Einlesen habe ich noch einen RS485 zu USB Adapter (vom BMS Hersteller mittbestellt) damit könnte ich die benötigten Werte über USB in den raspberry einlesen. Dann wäre
-
Thread
16 Bit Variable in 2x 8 Bit Variable aufteilen und Bits verschieben
der Titel sagt es schon, was ich machen möchte. Ich habe eine Platine mit einem ATMega8, einem MCP2515 und einem MCP2551. Programmiert wird über AVR Studio und AVR-GCC in "C". Ich würd gerne eine 16-Bit Variable in zwei 8-Bit Register klopfen, so wie auf der Grafik... Und dann müssen noch beim rechten
-
Thread
Contollerunabhängige Programmierung
festzulegen. wie Schreibe_spi ; lese_spi ; setze_Selektion usw. Gerade externe Controler wie der MCP2515 für CAN benötigen eine Reihenfolge von Befehlen. Das ist bei vielen anderen Sensoren und Aktoren ähnlich. Diese Reihenfolgen müssen immer von allen Implementierungen strikt eingehalten werden. Da
-
Thread
SPI testen
@Klaus also ich weiss das der MCP2515 mit dem Modus 0,0 und 1,1 arbeitet. Vielleicht muss ich da nochmal nachlesen was der AVR rausschiebt. wurde aber an anderer Stelle nicht explizit erwähnt. Was mich aber in diesem Zusammenhang wundert
-
Thread
Arduino - Speicheroptimierung?
Uno mit 32 Ein- und 32 Ausgängen (74HC165 & 74HC595), Ethernet für die Webseite und CAN-Bus mit MCP2515 aufgebaut. Manche haben den IO-Webserver schon aufgerufen, http://mega-hz.dnshome.de:85 die IOs funktionieren ja schon, aber ich habe nicht mehr genug Speicher frei um die Can-Bus routinen einzubauen
meine UP-Platinen mit CAN-Bus entwickelt, erst auf dem Arduino getestet dann PCB gemacht, ATMEGA8, MCP2515 und Relays drauf, fertig! Ich weiss garnicht, warum von einer bestimmten Personengruppe regelmäßig auf die Arduinos geschimpft wird, ist doch ein prima "Baukasten"! Ich kann mich noch gut an
-
Thread
MSPGCC Bit setzen mit einem Befehl
Dir kann's egal sein. Aber wenn ich mir für den MCP2515 oder ENC28J60 ein Headerfile bastele, dann möglichst nicht noch für jeden Compiler anders.
-
Thread
Geeigneter Controller gesucht
betreiben? - CAN scheint mir als Kommunikationsmöglichkeit geeignet. Ist die Kombination AT-Mega8/MCP2515 vergleichbar zu z.B. einem AT90CAN? - Ist für die Entfernung von 2-3m I²C auch eine Alternative? - Oliver: Was meinst Du mit 'fertige Boards mit Atmel-Prozessoren'? Meinst Du die AVR-Entwicklungsplatine
-
Thread
Wer hat Erfahrung mit gEDA, gschem etc. ?
(8-soic)) - AT45DB321C-RU (32mbit flash (28-soic)) - AT45DB321C-TU (32mbit flash (28-tsop)) - MCP2515-I/SO (CAN controller (18-soic)) - 32,768khz uhrenquarz - auch brauche ich widerstände und kondensatoren in 0805/1206 und weitere smd kondensatoren. ich weiß jetzt aber nicht, ob diese enthalten
-
Thread
Welcher Einplatinen-Computer eignet sich?
geht's aber gut. ... solange Du keine hohen Busgeschwindigkeiten und Buslasten hast. Das SPI des MCP2515 ist der Flaschenhals, den es bei anderen Plattformen mit eingebautem CAN-Controller nicht gibt. fchk
-
Thread
Hilfe bei Schaltung
SMD. Wenn es den nämlich nicht für eine Stecksocket gibt muss ich wohl dann die Kompi Mega8 und MCP2515 nehmen... :( So nun zu meiner eigenen Schaltung an Port F. Kann man das so machen? PF0-2 soll nur die Fet's schalten so dass ein positives Remotesignal rausgeht. Für Autoradio, Amp etc. PF3
-
Thread
Angabe Empfangspuffer
Momentan verwende ich diese Bibliothek: https://github.com/franksmicro/Arduino/tree/master/libraries/MCP2515 Funktioniert auch ganz gut. Wenn ich aber zu viele Nachrichten zu schnell hintereinander versende (oder alternativ in der Loop-Routine noch andere Dinge mache) kommen einige nicht an. Der Puffer
-
Thread
Bibliothek für AT89 CAN
zugeschnitten, da es keine einheitliche CAN-Implementierung gibt. Für bekannte CAN-Controller (SJA1000, MCP2515) sollte es Beispielcode geben. Man darf an frei verfügbaren Code natürlich nicht zu hohe Ansprüche stellen. Oftmals benötigt man zu der CAN-Lib auch eine für das übergeordnete Protokoll, z.b. Devicenet
-
Thread
Sin @ 3kHz fix - anschließend weitere Verarbeitung.
Anstelle des SJA solltest du dir den MCP2515 (war das die richtige Nummer?) von Microchip angucken. Der wird über die SPI angesteuert. Wie sollen die Spannungen der Signale verabeitet werden? Gleichgerichtet? Mit einer bestimmten Abtastrate
-
Thread
CAN-BUS
pro Teilnehmer. Falls du in Englisch fit bist kann ich dir das datenblatt des CAN-Controllers MCP2515 von Microchip empfehlen, damit sollten sich einige deiner Fragen beantworten lassen.
-
Thread
CANopen - diverse Fragen
es dort auch eine Raspi-Lösung gibt. I.d.R. verwenden die immer einen SPI/CAN-Controller (z.B. MCP2515) Den Treiber müsste man vielleicht aus Linux "klauen" oder Linux unterstützt "canopennode" sogar "out of the box". Grüße Runout
-
Thread
gibt es bei Conrad Eletronic ein CAN Controller?
warum schaust du nicht auf der Homepage?? vielleicht gibts ja alternativ den mcp2515 mit spi interface
-
Thread
CAN Bus!
MC-Familien mit CAN verfügbar. Als externe CAN Controller werden gerne der SJA1000 (MMIO) und der MCP2515 (SPI) genommen. Peter
-
Thread
Visualisieren am PC
Hallo zusammen, ich habe mir einen CAN Hausbus mit Atmega8/32 und MCP2515 aufgebaut. Programmiert ist das ganze mit Bascom Basic. Die Knoten schalten derzeit Lichter und Steckdosen. Auch werden Temperaturen und Lichtverhältnisse abgefragt und in einem zentralen Knoten
-
Thread
AVR (ATMega88) Mehrere CAN Nachrichten mit unterschiedl. Zykluszeiten
eher auf Grundlagen. Deshalb mein Problem: Ich kann CAN-Nachrichten mit meinem ATmega88 und MCP2515 versenden, aber ich möchte diese zu gewissen Zeiten versenden. Einige Nachrichten sollen alle 200ms abgesendet, dagegen sollen andere Nachrichten alle 100ms gesendet, widerum andere alle 50ms usw.
-
Thread
CAN MCP2515 - Baudrate 60 kbit/s (60kbps)
#4433934 Ergebnis war: CAN 60kbit/s. Hab es auch schon zum laufen bekommen, jedoch will jetzt der MCP2515 nicht mehr mit 60kbit/s arbeiten (ich hatte es schon mal am laufen). Hab das ganze nur schnell mit einem Arduino mit Watterott CAN Shield getestet. Dummerweise musste ich die mcp_can anpassen, da
-
Thread
Filter und Masken
Bus-System mit dem CAN-Bus erstellen. Wir programmieren mit einem Atmega8, zwei Atmega644 und dem MCP2515. Nun sind wir auf die Begriffe Filter und Maske gestoßen und wissen damit nichts anzufangen. Könnte vielleicht jemand diese Begriff erläutern? MfG
-
Thread
Memory Mapping?
er mir zu viele Ports belegt und im Handling zu kompliziert ist. Dagegen ist der Umgang mit dem MCP2515 geradezu einfach. Er läuft am SPI, ist deutlich billiger, hat nur 20PINs und kommt mit wenigen Befehlen aus. Ausserdem lässt er ein wesentlich einfacheres Platinenlayout zu. Gruß Norbert
-
Thread
TAE für eigenes CAN Bussystem
der Software nichts machen kann und will. Der Rest sind mehr oder weniger Eigengewächse, teils mit MCP2515, teils mit AT90CAN... Terminierung - naja. An einem Ende ist ein 120R, der Rest hat je einen 2k2 bekommen. Übertragungsfehler? Fehlanzeige. Habe mal eine Woche mitgeloggt und ausgewertet.
-
Thread
DCDC Wandler 24V(28V) auf 12V und 5V
über SPI an ESP32 (Damit kommuniziert der ESP32 mit dem HMI, hier irrelevant) - CAN Modul mit MCP2515 über SPI An ESP32 (braucht 5V) - **WIP** Wandler 12v, 5v MCU (Hirn vom werten Herrn Elektromotor) - 12V - Rated current ist <=1.5A - Peak current ist <= 2.0A + 100mA für den Key 24V
-
Thread
Can Bus mit Leonardo
Hallo, ich habe nen Arduino Leonardo Micro und versuche mein MCP2515 CAN Bus Shield damit anzusteuern. Mit meinem Arduino Nano habe ich es hinbekommen aber beim Leonardo Micro sind die PINs wohl anders VCC-> 5V GND-> Masse CS-> im Sketch frei definierbar SO
-
Thread
I²C-Bus für Kfz-Offroad-Steuerung
schauen, was es da auf Basis von Arduino gibt. Auf die Schnelle habe ich gefunden: Arduino Nano + MCP2515 Modul. Oder du schaust dich mal bei den STM32 Controllern um. Da ist dann aber die Programmierung garantiert aufwändiger, als beim Arduino.
-
Thread
Suche Controller um Analoges Signal in das audi Can einzuspeisen.
schauen. Grundsätzlich würde ich für die Übergabe eines Analogwertes zum CanBus einen Attiny + Mcp2515 + 82c250 nehmen. In so ähnlicher Konfiguration fahren schon einige Fahrzeuge der Marke DB herum. Warum ich das wohl weiss? >Was an den Can weiter geleitet werden muss ist. >- tankanzeige/ Füllstand
