-
Thread
5 Kanal Einstellbare Stromquelle
brauche. In Software kann ich das ganze leider nicht machen, da der AVR auch noch auf einem Bus (CAN (MCP2515)) "lauschen" soll und noch einige weitere Kleinigkeiten zu machen hat. Das ganze soll dann über die Feedbackletung eines LM2575 T-ADJ (oder einen anderen Simpleswitcher) eingekoppelt werden,
-
Thread
speichern bei Versorgungsabschaltung
Hallo, ich möchte ein Modul mit Mega8 und MCP2515 mit an die Zündung (Klemme 15) im Auto anschliessen. (Der MCP2515 hängt dabei NICHT am ohnehin nicht vorhandenen Fahrzeug CAN) Das Modul misst bei der Fahrt ein paar Dinge. Wird aber im Stand nicht
. An einer hängt der Mega8 mit einem relativ großen Kondensator und an der anderen hängt der Rest (MCP2515, Transceiver usw). Die 2. Diode damit dann wieder der gleiche Pegel bei MCP und Mega8 ist. Würde in die SPI Leitung ungern Widerstände einbauen. Eine 3. Diode könnte noch den Massepin vom 7805 anheben
-
Thread
CAN Bustreiber beim großen C?
ich vor ein paar Wochen gerade dort bestellt und ebendiese Transceiver vergessen. Werde ich wohl die MCP2515 zum Testen provisorisch per Diode und Pull-up verkabeln müssen...
vor ein paar Wochen gerade dort bestellt und ebendiese > Transceiver vergessen. Werde ich wohl die MCP2515 zum Testen > provisorisch per Diode und Pull-up verkabeln müssen... Du suchst CAN Transceiver, hast aber MCP2515 rumliegen? Hab ich da was falsch verstanden? Was geht an den MCP2515 nicht
-
Thread
Bussystem für viele AVR
würde Dir auch weiterhin zu CAN raten und dann vielleicht einen CAN Controller extra nehmen. zB den MCP2515 der ist zusammen mit einem Mega8 immernoch günstiger als ein AVR mit CAN und das funzt wenigstens gut. Außerdem hat CAN (genau wie RS485) noch alle Vorteile die eine differentielle Übertragung so
Gibt 28pinner mit CAN, z.B. PIC18F258[0] und dsPIC30F4012. Nachteilig sind freilich die Bugs, der MCP2515 ist ziemlich sauber, die integrierten Versionen oft nicht. Interessanterweise ist ein Mega8/168 mit MCP2515 erheblich billiger als beispielsweise der PIC18F258 mit integriertem CAN. Zumindest
-
Thread
Probleme mit WINAVR-20070525
nicht schlimm dachte ich,da ja ">Process Exit Code: 0", aber das Programm verhielt sich anders. Der MCP2515, den ich über die SPI ansprach, will plötzlich nicht mehr mit dem Atmel reden. Was kann ich tun? Was sagt mir diese Fehlermeldung? Danke
util/delay.h. Der Aufruf "_delay_us(XX);" wurde übergangen bzw. wegotimiert und damit hat die SPI den MCP2515 nicht lange genug Zeit gelassen, den Config.Mode zu betreten. Ich habe es nun wieder mit einer for-Schleife und einer wiederkehrenden Addition darin gemacht - wie sonst auch... nur jetzt mußte
-
Thread
Greenhornfragen zu CAN-Bus
mit CANalyzer, taugt der?) - Gibt es gute Tutorials - Gibt es Tutorials zum Pärchen PCA82C251 und MCP2515 - Schick wäre auch ein Beispiel, zwei Geräte zu verbinden (via CAN - hatte ich das schon erwähnt *galgenhumor*) Ich wäre Euch für Anregungen dankbar. Ciao
-
Thread
CAN Daten senden
integr. CAN-Controller (AT90CANxxx) oder AVR mit ext. Bus + SJA1000 oder AVR mit SPI + MCP2515 Such dir was aus.
-
Thread
AVR CAN Teinehmer gezielt ansprechen
Nun noch eine zweite Sache ... vorerst :-). Mein Testbus besteht aus 3 Knoten (MAX232<->ATmega8<->MCP2515<->PCA82C250) und die ganzen Teile dafür kommen hoffentlich in den nächsten Tagen und dann lege ich los mit probieren. Aber... jetzt kommts :-),im dem Datenblatt des AT90CAN128 (ist mir für den
-
Thread
Sammelbestellung CAN Testboards
Das hängt eigentlich nur vom Quarz des MCP2515 ab. Mit 16 MHz sind 1 MBit problemlos erreichbar. Chris
Hat vllt. noch jemand ein bestücktes Board, dass er abgeben möchte? :) Gibt es die Möglichkeit 2x MCP2515 einzubinden? Sorry für die Anfänger Frage :) Besten Gruß
-
Thread
SPI Problem mit MCP2515
( RXM0SIDL, 0 ); mcp2515_write_register( RXM0EID8, 0 ); mcp2515_write_register( RXM0EID0, 0 ); mcp2515_write_register( RXM1SIDH, 0 ); mcp2515_write_register( RXM1SIDL, 0 ); mcp2515_write_register( RXM1EID8
, 0 ); mcp2515_write_register( RXM1SIDL, 0 ); mcp2515_write_register( RXM1EID8, 0 ); mcp2515_write_register( RXM1EID0, 0 ); // Deaktivieren der Pins RXnBF Pins ( High Impedance State ) mcp2515_write_register
-
Thread
USB schneller als mit den FTDIs
Mag sein, aber dessen Bugs sind ärger als die vom MCP2515. Was mich besonders stört, ist ein Bug, der scheinbar in allen integrierten Versionen drin steckt und bislang nur im MCP2515 behoben wurde: Wenn aus irgend einem Grund an passender Stelle in
vor allem für deftig gewürzte Buglisten gesorgt > (PIC18Fx58,2580,PIC30,PIC24-ECAN). Während der MCP2515 in der aktuellen > Version vergleicherweise sauber ist. Das ECAN Modul in den neuen dsPICs ist wesentlich überarbeitet im Vergleich zum "alten" MCP2515. Die haben zB DMA. Ich hab die ECAN Module
-
Thread
CAN Bus Daten empfangen?
je MCP2515 mit 16MHz Empfänger hat ein LCD Display - include mark_mcp_mit_anzeige.h sender hat kein Display - include mark_mcp.h Sender soll nach dem Initialisieren einmal eine Nachricht mit einer
anzusehen. Aber vielleicht hilft Dir dies: http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 Grüße Hans-Josef
-
Thread
Junkers CAN-Bus Protokoll
Software) die SPI_Pin Nr. sind nicht die Pin's des ESP_Platine bzw. zur Software. static const byte MCP2515_SCK = 18 ; // SCK input of MCP2515 static const byte MCP2515_MOSI = 23 ; // SDI input of MCP2515 static const byte MCP2515_MISO = 19 ; // SDO output of MCP2515 static const byte MCP2515
die SPI_Pin > Nr. sind nicht die Pin's des ESP_Platine bzw. zur Software. > > static const byte MCP2515_SCK = 18 ; // SCK input of MCP2515 > static const byte MCP2515_MOSI = 23 ; // SDI input of MCP2515 > static const byte MCP2515_MISO = 19 ; // SDO output of MCP2515 > static const byte MCP2515
-
Thread
Impuls über CAN auswerten
CAN_LOW ausgewertet werden. Wie kann man das am besten machen ? Muss der Impuls vorher noch über den MCP2515 laufen ?
Controller suchen, der einen CAN Controller hat. Oder du benutzt einen externen CAN Controller (zB: MCP2515).
-
Thread
MSPGCC Bit setzen mit einem Befehl
Dir kann's egal sein. Aber wenn ich mir für den MCP2515 oder ENC28J60 ein Headerfile bastele, dann möglichst nicht noch für jeden Compiler anders.
-
Thread
Einfaches Beispiel in C zur CAN-Programmierung
Für solchen Kleinkram tut es jeder Microcontroller, dem man einen MCP2515 (18pin) als CAN-Controller dranpappt. Kategorie Mega8 oder so. Viel billiger als QFPs und zumal für den Anfang einfacher.
www.kreatives-chaos.com/artikel/can-testboard http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515
-
Thread
AVR als CAN-SPS
artikel/can-testboard und Demo-Code dazu http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 Ich werde in den nächsten Tagen (sodenn ich die Platinen gebohrt habe) damit anfangen. Gruß, -Mathias
-
Thread
Can_Hausbus_mit_Atmel
sein wenn ich deine Schaltung so sehe. http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 du musst halt die Funktionen durcharbeiten und in deine Software implementieren. Geh Schritt für Schritt vor, erst schnittstelle controller -CanController, dann eigenes Register schreiben, als
wenn ich deine Schaltung > so sehe. > > http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 > > du musst halt die Funktionen durcharbeiten und in deine Software > implementieren. Geh Schritt für Schritt vor, erst schnittstelle > controller -CanController, dann eigenes Register schreiben
-
Thread
"expected ')' before '*' token" -- Was ist da los?
/avr/include/avr/version.h" 1 3 # 371 "c:/winavr-20070525/bin/../avr/include/avr/io.h" 2 3 # 24 "mcp2515.h" 2 # 1 "spi.h" 1 # 28 "spi.h" void spiMasterInit(unsigned char pre); unsigned char spiWrite(unsigned char data); unsigned char spiRead(void); # 25 "mcp2515.h" 2 # 33 "mcp2515.h" unsigned char mcp2515_readRegister(unsigned char adress); void mcp2515_modifyRegister(unsigned char adress, unsigned char bitmask, unsign ed char data); void mcp2515Init(void); # 24 "can.h" 2 # 1 "parser.h
-
Thread
Biete MCP2515 - I/P
Hallo! Habe 4 Stk MCP2515 - I/P übrig, hätten ursprünglich für eine Diplomarbeit gehört, haben jetzt leider das Thema geändert. Falls diese jemand braucht, kann ich diese gerne abgeben. schicke natürlich nach Deutschland
-
Thread
mehrere MCP2515, 1 Quarz
Hi hi, ich will mehrere MCP2515 auf ein Bord machen. Jetzt hat der MCP2515 ja einen CLKOUT Pin und er kann gleichzeitig ja den Takt auf XTAL1 bekommen. Könnte ich jetzt am ersten MCP2515 ein Quarz dran hängen, dessen CLKOUT an den XTAL1 vom nächsten MCP2515, dessen CLKOUT wieder an den nächsten XTAL1 ... ingesamt wären 4 MCP2515 auf der Platine. Grüße & Danke!
-
Thread
USB-Treiber Programmieren
dann der PC/Notebook. Es könnte so aussehn: PC <--USB--> FT232R <--UART--> TriCore <--SPI--> MCP2515 <--CAN--> Seteuergeräte
-
Thread
CAN Botschaften senden
CAN-Controller (AVR, 8051,PIC), dann sparst du dir den ext. Controller. Falls extern, kommen hauptsächlich der MCP2515 (SPI) oder SJA1000 (parallel) in Frage. Ich nehme entweder der AT90CAN128 oder irgendeinen AVR+MCP2515. Den SJA habe ich noch nie eingesetzt, funktioniert aber auch :-) Transceiver: reiche Auswahl
-
Thread
HILFE MCP2515 antwortet nicht mit TTL-Pegeln
Ist MCP2515 ein Schreibfehler? Wo an welchen Pin hast du die Signale aufgenommen?
Hast du den MCP2515 wirklich an die Spannungsversorgung angeschlossen (bitte nachmessen!!!) ?
-
Thread
Welcher ARM ist für mich der Beste?
nicht). So dass ich z.B. erstmal auf CAN verzichten kann (und falls doch, dann habe ich noch ein paar MCP2515 rumfliegen) Ich glaube, ich bestell mir erst mal dieses Board http://shop.mikrocontroller.net/csc_article_details.php?nPos=0&saArticle[ID]=72&VID=mC19xT06e6HhN6Xj&saSearch[word]=&saSearch[category
-
Thread
SPI funkioniert nicht Bitte um Hilfe,!
sitze hier schon seit 4 Stunden an diesem Problem: Ich spreche über einen µC zwei CAN-Controller(MCP2515) mit Hilfe von SPI an. Dabei ist es bei SPI so , dass jeder CAN-Controller ein Slave-Select-Port besitzt. D.h. wenn der Master(µC) mit einen CAN-Controller kommunizieren muss, muss der den jeweiligen
-
Thread
CAN-Bus MCP2515, Empfang bestimmter Identifier
, // damit werden alle Nachrichten empfangen mcp2515_write_register( RXM0SIDH, 0 ); mcp2515_write_register( RXM0SIDL, 0 ); mcp2515_write_register( RXM0EID8, 0 ); mcp2515_write_register( RXM0EID0, 0 ); mcp2515_write_register( RXM1SIDH, 0 ); mcp2515_write_register( RXM1SIDL, 0 ); mcp2515_write_register( RXM1EID8, 0 ); mcp2515_write_register( RXM1EID0, 0 ); /* * Einstellen der Pin Funktionen */ // Deaktivieren der Pins RXnBF
-
Thread
Suche MCP2515 CAN-Baustein
Schöne Abend! Ich brauche für ein CAN - Projekt einen MCP2515 SO oder/und DIP. Kann mir jemand sagen wo man das Ding in Österreich kaufen kann? oder eine Seite ohen Mindestbestellwert und günstigen Versandspesen. >> oder einen Alternativen Baustein.
-
Thread
CAN Protokoll in Software realisieren; geht das?
Pack dir nen MCP2515 an deinen SPI-Bus und du hast CAN komplett (+ Bustreiber PCA82C250/251 o.ä.). Damit sparst du dir die Arbeit, alles in Software nachbilden zu müssen.
-
Thread
ARM PLL anpassen?
Ich versuche über das SPI Interface einen MCP2515(CAN-Controller) anzusteuern. Dies funktioniert. Mein zweites Prog. sendet über Uart Nachrichten zu einem PC--funkioniert auch. Nun wollte ich beide programme in ein neues programm zusammen
-
 Bild
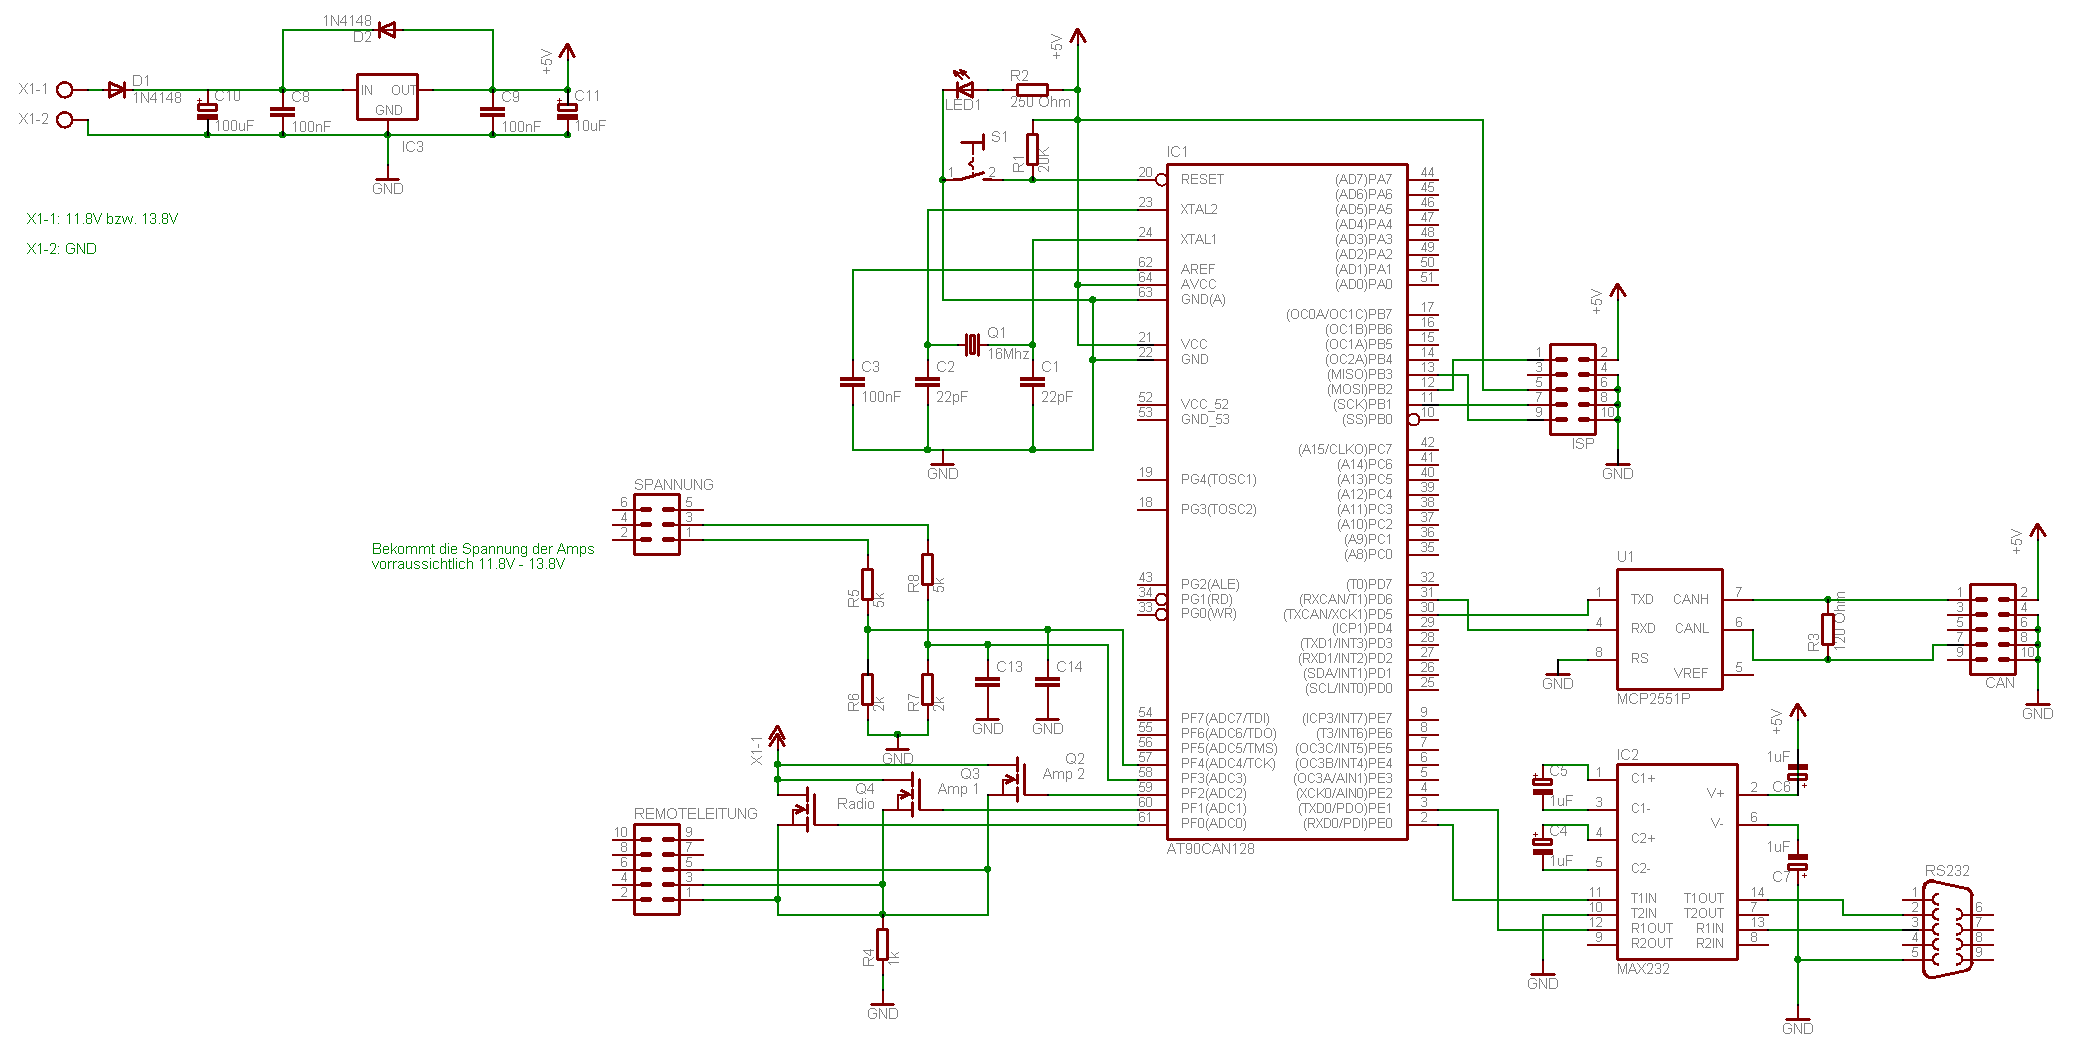
Schaltplan mit AT90CAN28 Mikrocontroller
R0 bis R7 REMOTELEITUNG Radio Amp 1 Amp 2 Q2 Q3 Q4 C13 C14 C15 AT90CAN28 U1 TJD CANH CANL RS VREF MCP2515 U2 C1+ C1- V+ C2+ C2- T1N T1OUT R1OUT R2IN MAX232 RS232
-
Thread
Hilfe bei Schaltung
als SMD. Wenn es den nämlich nicht für eine Stecksocket gibt muss ich wohl dann die Kompi Mega8 und MCP2515 nehmen... :( So nun zu meiner eigenen Schaltung an Port F. Kann man das so machen? PF0-2 soll nur die Fet's schalten so dass ein positives Remotesignal rausgeht. Für Autoradio, Amp etc. PF3
-
Thread
Microcontroller auf CAN
/22/23/24/25 Alternativ extern CAN-Controller ranknibbeln. Parallelinterface: SJA1000 Seriell: MCP2515 In jedem Fall benötigst du noch einen Transceiverbaustein, reichliche Auswahl.
-
Thread
CAN-Bus MCP2515, empfängt immer 0xFF
Hallo Ich bin verzweifle! Ich habe ein CAN-Netzwerk auf gebaut mit Hilfe des MCP2515 CAN-Controller. Für einen Test habe ich zwei Seiten impl. Sender und Empfänger. Ich habe den Code von kreatives-chaos.com soweit angepasst. Der Sender schickt auch was über das Can-netzwerk
ich ihm über den Sender verschickt habe!(http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515) Ich fallen für einen kleinen Tip vor euch auf die Knie! Ich bin schon ca. 2Wochen dran und klappt einfach nicht. Dieser Teil ist essentizell für mein Projekt!
-
Thread
Unterstützung - eigenes CAN Protokoll
CanOPEN war mir schlicht zu kompliziert, ich wollte das in einem Mega8 unterbringen und weder der MCP2515 noch der LPC2129 können etwas mit Message-Objekten anfangen (BasicCAN). Ich verwende dafür die erweiterte 29-Bit-Adressierung. Aufgeteilt in <n1> Bits Quelladdresse inkl. einer Broadcast-Adresse
jeder Teilnehmer und speichert die Nachricht zwischen (macht i.d.R. das CAN-IC wie z.B. SJA1000 oder MCP2515 oder die im µController integrierte Peripherie), schaut sich die ID der Nachricht an, vergleicht diese ID mit der Akzeptanzmaske und dem Akzeptanzcode (mittels deren du einstellen kannst, welche
-
Thread
Mit MC auf CAN-Bus im Auto zugreifen?
Controller mit CAN (z.B. LPC2129, AT90CAN128) oder "irgendeinen" Controller+externem CAN-Controller (z.B. MCP2515) dazu CAN-Transceiver (im Innenraum typisch "fail-save" Transceiver) zum physikalischen Anschluss an den Bus. Software: CAN-Controller in listen-only und immer damit betreiben, beim Init auf Busgeschwindigkeit
-
Thread
array aus structs will nicht global :(
ich falsch? #include <avr/io.h> #include <stdint.h> #include <avr/interrupt.h> #include <mcp2515.h> // Erzeugen des Datentyps einer CAN-Botschaft // typedef struct { uint8_t IDh; uint8_t IDl; uint8_t EID8; uint8_t EID0; uint8_t DLC; uint8_t DATEN[8]; } can_msg_aufbau
====== [C] #include <avr/io.h> #include <stdint.h> #include <avr/interrupt.h> #include <mcp2515.h> // Erzeugen des Datentyps einer CAN-Botschaft // typedef struct { uint8_t IDh; uint8_t IDl; uint8_t EID8; uint8_t EID0; uint8_t DLC; uint8_t DATEN[8]; } can_msg_aufbau
-
Thread
CAN-Bus MCP2515, keine Antwort vom MCP2515
(Ports usw.). Wenn ich nun was über SPI an den MCP2515 schicke kann ich sicher gehen das SPI es schickt, da ich es über ein ozilloskop geprüft habe. Leider macht der MCP2515 keine mucks. Er sollte ja eigentlich das SPIF bit zurücksezen: unsigned
http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515
-
Thread
CAN-SPI-USB Spannungsdifferenz ?
Das funktioniert auch soweit. Ich möchte den Controller jetzt nutzen um mittels SPI Protokoll den MCP2515 CAN Controller anzusprechen, dieser wird mit dem PCA82C259 mit dem CAN Bus verbunden. Jetzt läuft der Atmel aber auf 3,3V, während die CAN Geschichte auf 5Volt laufen muss. Wenn ich jetzt dem MCP mit einem 3,3V SPI anspreche, gibt es da Schwierigkeiten für den MCP oder dem Atmel ? Vielleicht hat da ja jemand Erfahrung und kann mir ein paar Tips geben. Wäre es zweckmässig die 12Mhz vom Atmel
-
Thread
Federweg eines Rennfahrzeugs aufzeichnen
www.kreatives-chaos.com/artikel/can-testboard http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 Windows USB - CAN-Bus Adapter um die Nachrichten einfach zu lesen: http://www.mictronics.de/?page=can_bus Wenn Du nachher diese Schaltungen in SMD ausführst, wird es auch sehr klein.
-
Thread
Physical Layer (Schicht 1) bei Ethernet mit enc28j60
vergleiche gerade CAN und Ethernet am OSI Modell. Bei CAN sieht es so aus: Schicht 2 - CAN Controller (mcp2515) Schicht 1 - CAN Transceiver (tja1000) Bei Ethernet Schicht 2 - Ethernet Controller (enc28j60) Schicht 1 - Magjack + Übertrager Is dat so ok? Natürlich ist die Schicht 1 auch das Medium
-
Thread
SPI Bus - mehr als 1 Teilnehmer?
AVR Butterfly, der von Haus aus Hardware-SPI unterstützt. Mit diesem könnte ich ja zum Beispiel den MCP2515 steuern. Dieser schickt mir jetzt irgendwelche Daten, da ich sie abspeichern will, sollen diese in den Datenflash vom Butterfly landen. Jetzt meine Frage: Der Datenflash vom Butterfly läuft
das Hardware-SPI, kann ich da probleme bekommen, wenn ich speichern will und in diesem moment der MCP2515 etwas schickt? Dort entstehen doch kollisionen? Oder sehe ich das falsch :) ?
-
Thread
Mehr als zwei externe Interrupts
die sind sehr gut geeignet, um externe Peripherie-Chips anzuschließen, z.B.: SJA1000, LAN91C96, MCP2515, ENC28J60, PCF8574. Gerade bei Peripherie mit I2C- oder SPI-Anbindung spart ein Interruptpin Zeit. Und z.B. CAN mit 1MBit ist gegenüber dem schneckenlahmen Menschen Warp-schnell, da bringt
-
Thread
Tristate sicher?
Hannes, der CAN-Bus ist mit der CRC-Absicherung sehr gut und mit den entsprechenden Controllern MCP2515 und Treibern dürfte das kein Problem sein. Mein Problem ist, das ich ein Projekt von jemanden weiterentwickeln muss, der Tristate-Eingänge vorgesehen hat und sich sicher ist das das so funktioniert
-
Thread
MCP2515 Register vergisst die Werte
Hallo, ich habe einen MCP2515 an einem ATMega128. Wenn ich ein Register beschreibe: // Software-Reset durchführen SPI_PORT &= ~(1<<SPI_SS); SPI_PUT(MCP2515_RESET); SPI_PORT |= (1<<SPI_SS); MCP2515_WRREG( CNF1,(1<<
_WRREG( CNF1,(1<<BRP0)); //(0x01) test = MCP2515_RDREG( CNF1 ); testtext[1]=test; UART_Text_out("CNF1:",0); UART_Text_out(testtext,1); // MCP2515 zurueck in den normalen Modus versetzen mcp2515_bit_modify( CANCTRL, 0xE0, 0);
-
Thread
uC für Einsteiger
wo der CAN-BUS drauf ist? Muß nicht unbedingt ein fertiges Board sein, man kann auch leicht nen MCP2515 ans SPI dranpappen. Oder sehr schön, der AT89C51CC03 mit CAN-Bootloader. D.h. Du brauchst überhaupt keinen Programmer, sondern kannst direkt vom PC per CAN-Dongle flashen. Ist allerdings nicht
-
Thread
Mehrere Geräte am SPI Bus - Interupts
Problem. Ich hab mehrere Geräte am SPI Bus des AVRs. Da hängen SD Karte, Touchscreen Controller und ein MCP2515 Can Controller (eventuell später noch mehr Geräte). Der Touchscreen Controller und der CAN Controller haben zusätzlich eine Interruptleitung, die am an einem exteren Interrupteingang des AVRs hängen
Zahl der CAN-Nachrichten nicht zu hoch ist (evtl. Filtern) düfte Software-SPI schnell genug sein, MCP hat ja ein paar Receive-Buffer. Für ein TP sollte Software-SPI allemal reichen, kann man dann sogar mit einem kleinen Zustandsautomaten direkt in einem Timer-Interrupt auslesen, externer Interrupt vom
-
Thread
MCP2515-CAN-Controller Ansteuerung mit Spartan 3
Hallo! Ich möchte mit einem Mircochip MCP2515 Can Controller, der über eine SPI-Schnittstelle an einen Spartan 3 FPGA verbunden ist, kommunizieren. Ich habe gelesen, dass in einem Xilinx-Development Board mit Spartan 3 auch der MCP2515 verbaut
Hi Gibt es in der Zwischenzeit neue Erfahrungsberichte, wie man den MCP2515 direkt per VHDL auf dem SP305 Board ansteuern kann? Wäre für jede Hilfe dankbar!
-
Thread
USB RFID Tag Leser
Mann kan nun 20 Tags einlesen und im EEprom hinterlegen. Zudem habe ich noch eine CAN Contoller (MCP2515) eingebunden. Die Tag-Ids werden via Can gesendet, sowie eine eine scharf / unscharf Nachricht für eine Alarmanlage. Das einlesen der Tags zum speichern im EEprom kann entweder über usb oder CAn
Sprich der 21 Tag überschreibt Tag 1 und der 24 Tag überschreibt den Speicherplat von Tag 4. Für den MCP2515 habe ich eine kleine Platine entworfen die wird huckepack auf den Reader gesteckt bzw gelötet, es müssen allerdings noch zwie Leitungen nachgefädelt werden. Einmal SS (Pin 14 Atmega8 ) und INT1