-
Thread
[Q]Erfahrungen mit (Reichelt) Pictiva OLED Displays
gefallen die Osram-Displays nicht so sonderlich. Das Interessante ist zu klein (Full-Color) und das 128x64 Pixel Display unpraktisch in der Stromversorgung und teuer. Da bleibe ich bei meinen 3.3V bis 5V 128x64 Pixel PLED/OLED Displays. Die sind noch 10 € billiger und KS107/KS108 kompatibel.
Einstellung kommt ich zwar schon recht weit runter, aber ich würde halt gerne von 0 Helligkeit auf max Helligkeit regeln können.
-
Thread
ATtiny25 - EEPROM - Write ohne Verschleiß
Marcus H. schrieb im Beitrag #6166517: > Der ATtiny25 hat 128 Byte EEPROM... Ja, wieso ?
Beim Tiny25 hast du 128 Byte EEPROM, die du 100.000 mal mit ändern darfst, bis das MHD vielleicht zuschlägt. Deine Änderungen von je 100 Byte führen im besten (!) Falle dazu, dass du 128.000 mal 100 Bytes ändern darfst
-
Thread
einfaches DIGITAL- Oszilloskop (800 Datenpunkte) Assembler
Interessantes Projekt auf jeden fall. Ich würde sowas gerne mit einem 240x128 Display betreiben. Ich werde erst mal warten, bis du die 128x64 routinen fertig hast und sie dann wohl auf mein 240x128 umschreiben.
@Hauke >Ich werde erst mal warten, bis du die 128x64 >routinen fertig hast und sie dann wohl auf mein 240x128 umschreiben ...grins... Dürfte Dir nicht sonderlich schwer fallen, da ich alles schon dafür vorbereitet habe ;) Bernhard
-
Thread
PT1000 Messchaltung, der Ripple muss weg.
Temperaturdifferenzen von 0,1 Grad erkennen können. Alle verwendeten Wiederstände sind 0,1%ig, als OP werden MAX4238 eingesetzt. Als Konstantstromquelle wird anstatt eines LM317 ebenfalls ein MAX4238 mit LM336-2,5 verwendet. Als Spannungsversorgung werden 15V angelegt, die auf einen 7812 kommen, diese 12V
Ok, danke. Alsdo ich schwanke zwischen dem MAX31865 oder dem 7793. Könnte jemand zeichen, wie da die schutzbeschaltng vom 7793 sein müsste, damit er auf dem niveau des MAX ist, also von der Schtuzbeschaltung her? Kann der 7793 auch 2 RTDS
-
Thread
Suche Grafik-LCDisplay
240x128 waere zu gross brauche ein das 128x128 ist
Hallo, vielen Dank für den Tip, aber EA ist eine Apotheke mit entsprechenden Preisen, ich dachte so max. 50 EUR für 128x128 mit RS-232.... Wichtig gerade R S - 2 3 2 TTL !!! Gruss A. Arndt
-
Thread
ATMega Flash wird langsam knapp. Upgrade o. Plattformwechsel?
Flash (~1kB ohne printf, scanf). Bei einem AVR mit 4kB Flash würde ich überlegen, aber nicht bei 128kB.
Wert. Das heißt doch folglich dann wenn du als erstes die Variable aus der Struktur(max_temperature) übergibt als 1en Paramter das in dieser Variable(max_temperature) nicht Wert steht sondern nur die EEPROM Adresse die vom Kompiler vergeben wird steht. Und das der zweite Parameter(max)
-
Thread
Prüfplatine für 400++ I/Os
Flo R. schrieb im Beitrag #6961394: > dass man zB max 8 erweiterungen zu je 16 pins > verwenden kann, das wäre schlecht,.. Warum? So wärest du immerhin schon bei 128 Testpunkten. Jetzt noch ein I2C Multiplexer (TCA9548A?) Macht dann 1024 Testpunkte
"ist ja auch ne recht simple Rechnung, bei 128p sind 128p 128x zu messen, das sind 16.384 mal die Messpitze anlegen, und dann auch noch nieder schreiben usw,.." Und schon bei einer so simplen Rechnung steigst Du aus..... Denk nochmal
-
Thread
DMX Auswertung mit Arduino geht nicht
Kann es evtl. daran liegen, dass ich für die DMX Leitung zum MAX und vom MAX zum Arduino kein abgeschirmtes Kabel genommen hab? Im Anhang noch die Beschaltung meiner Eingänge. Muss ich bei den PINs vom MAX auch Pulldown/Pullup Widerstände verbauen? Also beim RxD
@ max2d (Gast) >Kann es evtl. daran liegen, dass ich für die DMX Leitung zum MAX und vom >MAX zum Arduino kein abgeschirmtes Kabel genommen hab? Nein. >Im Anhang noch die Beschaltung meiner Eingänge
-
Thread
LCD 128x64 Initialisieren
so viel zu "keine BMP- oder TIF-Dateien, max. 1 MB"
das datenblatt sagt für die ersten 3 displays: vdd - vss = +7V (max) => 7V - 0V = +7V weiter vdd - v0 = +17 V (max) => 7V - (-10V) = +17V => kontrastspannung bei 7V betribsspannung max. -10V bei +5V betriebsspannung 5V - (-12V) = +17V also
-
Thread
Stabilitätsproblem oder Verständnisproblem bei Timer (PWM) ATmega88
// Obergrenze, dann wird Timer zurückgesetzt - Clear Timer // 8MHz / OCRA(125) = 64000 OVF/s / 128 (128 Bits/Periode) = 500 Hz // gew. Frequenz: 500Hz // 500Hz => 8MHz/500Hz = 16.000 Overflows/Periode // z.B. 128 Bit: 16.000 / 128 Bit = 125 Overflows / Bit // ==> 125 OVF/Bit * 1/8MHz
>hochzählvariablen in Timer0 zu arbeiten heißt das 2x8µs = 16µs (nächster >Wert zu 15,625µs) mal 128 Bit (2,048ms) sind: 488,28125 Hz um es genau >zu nehmen! Das sind keine 128 Bit, sondern 128 Abtastpunkte a 1 Byte. >Höchzählen mit 1 (1x8µs): 976 Hz >Hochzählen mit 3 (3x8µs): 325 Hz >>>
-
Thread
KS0108B Displaytech 64128A
Hier ist der Code für den Mega128.
So, ich hab jetzt doch nochmal etwas genauer hingeschaut. 1.Die Beschaltung an Deinem Max232 stimmt so nicht! TXD/AVR -> Pin11/Max Pin14/Max -> Pin3/Sub-D-Stift Pin2/SubD-Stift -> Pin13/Max Pin12/Max -> RXD/AVR Wenn Du RTS und CTS (pin7+8/SubD-Stift) nicht verwenden willst, dann lass
-
Thread
Mittelwert aus ca.100 Werten.
Philipp L. schrieb im Beitrag #5742236: > Die eigentliche Frage war, wie viele Takte benötigt ein > x/128 und im Vergleich dazu ein x>>7 Schreibe immer: x/128. Der Compiler wird es richten. Diese Takte kannst Du Dir einfach sparen, indem Du den Überstrom als #define MAX_STROM (GRENZWERT * 128)
einfügen sondern das > MSB kopieren. Um beim Beispiel shiften eines int um 7 zu bleiben: -1 ... -128 liefern beim shiften eine -1 -1... -127 liefern beim dividieren eine 0, bei -128 eine -1 um das zu korrigieren muss bei einer Division einer negativen Zahl durch 128 erst 127 aufaddieren und dann
-
Thread
Ersatz einer Diskette im Diskettenlaufwerk??
4x 628512-55 M + µC + SD-Slot Mega128 ist zwar nicht unbedingt gut geeignet, da er nur 64K externes RAM direkt ansteuern kann, aber bei den ARM gibt es jede Menge interessanter Bauteile die auch nicht schwerer zu löten sind als ein Mega128
, aber für meinen Fall wäre das in Ordnung. Gibt es noch Alternativen dazu als 2.5" Bauhöhe? Max
-
Thread
[V] Verkaufe pSSD 128GB - ScanDisk SDSA4AH-128G
Hallo, Aus Restbeständen werden bis zu 4 pSSD 128GB ScanDisk SDSA4AH-128G, Format Half Slim pSSD verkauft.Die pSSD ist für normale Industriellen Einsatz konzipiert aber auch für den normalen PC geeignet. Sie ist sehr sehr klein und leicht. Die pSSD
mm) Gewicht: 500/512GB Max. 54 g 250/256GB Max. 53,5 g 120/128GB Max. 52,5 g Storage Memory: Samsung 2x nm Toggle DDR 2.0 NAND Flash-Speicher Controller: Samsung MDX-Controller mit drei Kernen Cache Memory: 500GB
-
Thread
Beispielprogramm für RFM12 433MHz Funk-Module
? > Nur wenn man die Sendedaten (z.B. aus einem UART Datenstrom) puffern > muss, dann sind die 128Byte SRAM schnell verbraucht. Das muss ich nicht, also sind die 128 Byte wohl auch kein Problem Grüße Flo
tx_data(data,16); schreibst, werden 16 Bytes aus dem data Array auf einmal übertragen. Maximal sind 128 Bytes möglich. Ebenso beim Empfangen: Dort kommen auch die Daten als 128Byte Packete an.
-
Thread
Raspi Pi Pico schnell genug um 4Mhz Z80 zu sniffen?
WAIT-Geraffel auszukommen. Also > ich jedenfalls könnte es damit umsetzen. Habe jetzt mal nach AVR128DB64 boards geguckt. Sieht ja soweit okay aus. Aber was meinst Du mit doppeltem Takt? Laut Datenblatt hat der AVR128DB64 eine max clock von 24Mhz, wie alle AVR128DBs ... Dummerweise haben die immer noch
in DIL. > Aber was meinst Du mit doppeltem Takt? Laut Datenblatt hat der > AVR128DB64 eine max clock von 24Mhz, wie alle AVR128DBs Offiziell ja. Tatsächlich laufen sie aber auch mit 32MHz, dann aber nicht über den kompletten spezifizierten Bereich der Umgebungstemperatur. Sprich
-
Thread
Den Unterschied zwischen Drehmomement und Leistung verstehen
Hallo, wer kann den Unterschied zwischen max. Drehmoment und max. Leistung begreifbar erklären? Heute hatte es ein Maschinenbauer (Ing.) versucht, am Ende hörte ich, dass er es auch nicht so genau wisse ... Oben ein Leistungsdiagramm eines
. Getriebe ist drehmomentwandler. Das kapieren die leute nicht. Das drehmoment am rad ist bei max. motorleistung am grössten, NICHT bei max. motordrehmoment. Wenn man im richtigen gang ist.
-
Thread
Projet um die Kapazität von Akkus zu messen
max. 5V für den AD-Wandler hochgebracht. Selbiges mit den untern Strompfad (H wie High Current), ausgelegt (theoretisch) für max. 10A und mit Umschaltung auf max. 1A für bessere Auflösung. Die generelle
Max B. schrieb im Beitrag #6084129: > Entladen mit max. 3 A ist also möglich bis runter auf 6000 mV Dazu fällt mir noch etwas ein: Entladen bitte auch nur maximal 6 NiMH Zellen wegen Umpolungsgefahr,
-
Thread
Logic Analyzer muss her! Welcher?
kontrollieren, dann müsste man das wieder Flicken... (Bis jetzt habe ich aber bei den neuen LA nur immer von max. vier Pins gelesen, das ist dann egal weil die beim 4Mbit Speicher (Also für 128k/Kanal) eh nicht verbunden sind. Gruß Carsten
> dann müsste man das wieder Flicken... (Bis jetzt habe ich aber bei den > neuen LA nur immer von max. vier Pins gelesen, das ist dann egal weil > die beim 4Mbit Speicher (Also für 128k/Kanal) eh nicht verbunden sind. Hallo Carsten, welche vier Beinchen sollen das sein? Gibt es davon ein paar Bilder
-
Thread
Interesse an einfach erweiterbarem Experimentierboard fuer den Xmega128a1?
Reichelt. > > Ich dachte an sowas wie XC9572XL. > > Olli 9572XL ist Mickey Mouse CPLD, der MAX II ist dagegen sehr gute wahl - guck dir beim farnell an, MAX II 240 QFP 100 kostet genau so viel wie XC9572XL QFP 100, ist dafür 300%+ grosser. just my 2 cents
Tobias schrieb: > Beim Buck fehlt noch ein X7R || ELKO ... Hm, wo genau? Habe mich da nach dem MAX5035-Datenblatt gerichtet.
-
Thread
ublox CR4 - Empfang: wirres Zeug
könnte es dir den uC abschiessen. Also MAX232 kaufen. Der erledigt beides zusammen.
an >... da dürfte sich nichts überschneiden oder so, oder doch ??? Ja was denn nun? Der Atmega 128 hat doch 2 serielle Schnittstellen. Da geh ich doch mal davon aus dass das Board ueber eine davon via MAX 232 am PC haengt und das GPS Modul an der anderen. Oder etwa nicht? juergen
-
Thread
Arduino Bibliotheken funktionieren nicht beim AVR128DB-Prozessor
Sebastian H. schrieb im Beitrag #7628941: > Prozessor AVR128DB28 AVR128DB28 ist kein Prozessor, sondern ein Controller.
Maxim B. schrieb im Beitrag #7631166: > in ersten PDF für AVR128DB steht wie für meisten MEGA auch 10 000 > Flashprogrammierungen Mutmaßlich einer der vielen Copy & Paste Fehler beim Übertragen von Passagen aus alten Datenblättern. Der Mega128 etwa hatte noch
-
Thread
Ansatz für lenkeinschlagsabhängiger Geschwindigkeitsregelu
[c] UINT8 pwmValue; //0...100 UINT8 currentSteeringAngle; //0..128 0:geradeaus, 128: maximale Kurve static const UINT8 steeringAngleMax = 128; [...] //bei einem PWM Wert von 100 if ( pwmValue == 100 ) { //die 128 des Lenkeinschalgs der 100 des PWM Signals
Lenkeinschlags soll der 0 des PWM Signals... pwmValue = pwmValue * (currentSteeringAngle/steeringAngleMax); } [/c] Die PWM wird, so wie du geschrieben hast, nur bei PWM==100 mit dem Lenkwinkel verrechnet... Falls der Lenkwinkel von -128 (max. links) bis +128 (max. rechts)geht, müßtest du auf INT8
-
Thread
Arduino Timerprobleme - suche programmierbaren Oszillator
MisterX schrieb:[c] > if(t3.ub[3]&128)PORTB|=32;else PORTB&=~32; > if(t2.ub[3]&128)PORTB|=16;else PORTB&=~16; > if(t1.ub[3]&128)PORTB|= 8;else PORTB&=~ 8; > if(t0.ub[3]&128)PORTB|= 4;else PORTB&=~ 4; [/c] > > ... auf der anderen Seite
MisterX schrieb:> if(t3.ub[3]&128)PORTB|=32;else PORTB&=~32; > if(t2.ub[3]&128)PORTB|=16;else PORTB&=~16; > if(t1.ub[3]&128)PORTB|= 8;else PORTB&=~ 8; > if(t0.ub[3]&128)PORTB|= 4;else PORTB&=~ 4; Die Abfragenn können nie wahr
-
Thread
25LC1024 gefälscht oder defekt?
und Left Shift durchgeführt wird. Das war allerdings NICHT der Fall - so bekam ich für startPage=128 dann (( 256 * 128 ) << 1 ) = (32768 << 1 ) = 65536 *und wegen 16 Bit Überlauf (!!) dann 0* ! Ich muss ja gestehen, dass C nicht meine starke Seite ist (eher Java, Python, Lisp), aber das
> uint32_t ge'nullt werden) Die Lösung scheinst du aber schon gefunden zu haben: > startPage=128 > dann > (( 256 * 128 ) << 1 ) = (32768 << 1 ) = 65536 > > *und wegen 16 Bit Überlauf (!!) dann 0* ! > > Ich muss ja gestehen, dass C nicht meine starke Seite ist (eher Java, > Python, Lisp
-
Thread
Bus per MISO MOSI
andere Frage. Man kann SPI mit MISO/MOSI etc. auch per RS485 machen. > Der Nachteil dabei ist, dass max. 32 Teilnehmer möglich sind. Schon wieder falsch. Es gibt Empfänger mit erhöhtem Eingangswiderstand, da kann man bis zu 128 oder gar 256 Empfänger an einen physischen Bus klemmen. > Ist mein Projekt
keine Alternative zum 128-er.
-
Thread
Nexys 4: SPI-Flash mit iMPACT schreiben -> Fehler
validated successfully. 1: Device Temperature: Current Reading: 41.52 C, Min. Reading: 37.09 C, Max. Reading: 42.01 C 1: VCCINT Supply: Current Reading: 0.999 V, Min. Reading: 0.987 V, Max. Reading: 1.008 V 1: VCCAUX Supply: Current Reading: 1.784 V, Min. Reading: 1.781 V, Max. Reading
validated successfully. 1: Device Temperature: Current Reading: 38.07 C, Min. Reading: 34.13 C, Max. Reading: 38.56 C 1: VCCINT Supply: Current Reading: 1.002 V, Min. Reading: 1.002 V, Max. Reading: 1.005 V 1: VCCAUX Supply: Current Reading: 1.793 V, Min. Reading: 1.790 V, Max. Reading
-
Thread
4Draht-Touchpanel direkt am AVR und die Portschaltung
umrechen *y = 128 - Uy; [/c] Ich dachte immer es geht so: [c] Ux = Ux * 128; *x = Ux / 1024; ... Uy = Uy * 128; *y = Uy / 1024; [/c] Kann mir einer bite die Rechnung erklären?
sehr > grob über den Daumen gepeilt und direkt ins Programm eingetragen. Also dem nach liegt die max. Spannung nur noch bei 4.4V (ADC: 900) ? könnte es dann auch so berechnet werden? [c] Ux = Ux * 128; *x = Ux / 900; ... Uy = Uy * 64; *y = Uy / 900; [/c]
-
Thread
Ambilight mit STM32F4discovery und TVP5150AM1
evaluationsbord-stm32f4-discovery/dp/2009276 Habe es selbst gefunden, sry :=~ Hier mal im Vergleich ein ATMEGA128 ( bei Farnell ) http://de.farnell.com/atmel/atmega128-16au/8bit-128k-flash-mcu-tqfp64-128/dp/9171118 Kostet da der 128er als Einzelteil gar mehr, als das komplette Board mit dem STM32 ?!? edit
folgende Werte als Standard (http://www.ti.com/lit/ds/symlink/tvp5150am1.pdf, Seite 37): Brightness = 128; Color_saturation = 128; Hue_control = 0; Contrast = 128; Ich muss mal sehen was sich noch ueber Brightness und Contrast einstellen laesst. Ich probiere mal deine Werte.
-
Thread
KWB Kessel RS485 Protokoll
Hat jemand Erfahrungen ob man diesen aktivieren muss? Den RS-485 habe ich angeschlossen an einen MAX3483 welcher via einem ESP Easy die Daten abzapft. Die Einspeisung funktioniert. Diese wurde Seriell und auch MAX3483 zu MAX3483 getestet. Vielen Dank im Voraus
jemand Erfahrungen ob man > diesen aktivieren muss? > > Den RS-485 habe ich angeschlossen an einen MAX3483 welcher via einem ESP > Easy die Daten abzapft. Die Einspeisung funktioniert. Diese wurde > Seriell und auch MAX3483 zu MAX3483 getestet. > > Vielen Dank im Voraus Hallo zusammen, was
-
 Bild
Ausschnitt einer Registerbelegungstabelle
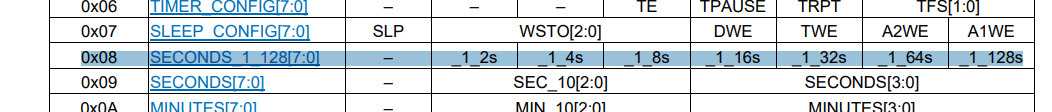
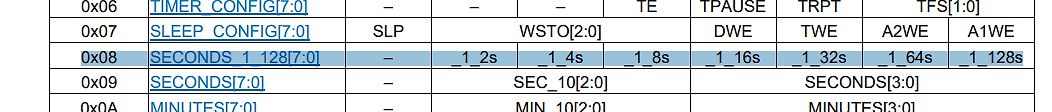
0x06 TIMER_CONFIG[7:0] TE TPAUSE TRPT TFS[1:0] 0x07 SLEEP_CONFIG[7:0] SLP WSTO[2:0] DWE TWE A2WE A1WE 0x08 SECONDS_1_128[7:0] _1_2s _1_4s _1_8s _1_16s _1_32s _1_64s _1_128s 0x09 SECONDS[7:0] SEC_10[2:0] SECONDS[3:0] 0x0A MINUTES[7:0] MIN_10[2:0] MINUTES[3:0]
-
Thread
Wie steige ich am besten von AVR auf PIC um?
> Ob das nun schneller oder langsamer als ein 40MHz PIC18 ist, das hängt PIC18 gehen bis max. 64MHz --> 16MIPS
Max H. schrieb im Beitrag #3486129: > Und jetzt bitte für den AVR... Steht doch oben, must nur das letzte out PORT weglassen. Max H. schrieb im Beitrag #3486129: > Und wie würde man auf dem AVR
-
Thread
Barcodescanenr liest mist aus
So sieht uebrigens ein "4090" (ohne Anfuehrungszeichen) in Code-128 aus. Gruss Michael
Roek schrieb im Beitrag #3021328: > So sieht uebrigens ein "4090" (ohne Anfuehrungszeichen) in Code-128 aus. stimmt, barcodescanner ist der gleichen Meinung (sagt mir aber nicht ob es Code-128 ist)
-
Thread
Strommessung über Shunt
Schau dir mal den INA128 an.
max 4080 oder max 4081 gibt es jeweils in 3 varianten mit 5V/V am shunt mit 20V/V am shunt mit 60V/V am shunt http://datasheets.maxim-ic.com/en/ds/MAX4080-MAX4081.pdf
-
Thread
Drehgeber auslesen
decrement rjmp IncRot ; if A=0 and B=_/~ -> increment IncRot: mov Temp1,RotVal ; max limit = +127 reached ? cpi Temp1,$7F ; breq Exit ; yes, so don't increment inc RotVal ; no, increment rjmp Exit ; DecRot: mov Temp1,RotVal ; min limit = -128 reached
Stimmt da fehlt n halber Satz. Der Drehgeber gibt 350 Impulse / U aus, der Schrittmotor dreht mit max. 300U/min
-
Thread
[V] Auflösung alte PC Hardware Komponenten und alte Komplett-PCs incl Zubehör
Kingston - KTD-DM8400/1G PC2-3200 1,8V 1 GB Chipy PlugIn SIMs (GSM 900/1800/1900) Maxtor DiamondMax Plus 9 - 80 GB SATA 150 HDD Sapphire Radeon 9250 AGP-Grafikkarte 128MB (DVI + VGA) originalverpackt ATI X600 SE PN 109-A26030-01 128MB PCIe Grafikkarte (DVI) Hama aktiver 4 x USB 2.0 Hub (incl. Netzteil
Kingston - KTD-DM8400/1G PC2-3200 1,8V 1 GB Chipy PlugIn SIMs (GSM 900/1800/1900) Maxtor DiamondMax Plus 9 - 80 GB SATA 150 HDD Sapphire Radeon 9250 AGP-Grafikkarte 128MB (DVI + VGA) originalverpackt ATI X600 SE PN 109-A26030-01 128MB PCIe Grafikkarte (DVI) Hama aktiver 4 x USB 2.0 Hub (incl. Netzteil
-
Thread
Linux Kernel 5.1.1. auf dem BPi-R2
] 3.00-4.00 sec 128 KBytes 1.05 Mbits/sec [ 4] 3.00-4.00 sec 128 KBytes 1.05 Mbits/sec 0 639 KBytes [ 4] 4.00-5.00 sec 128 KBytes 1.05 Mbits/sec 0 639 KBytes
] 6.00-7.00 sec 128 KBytes 1.05 Mbits/sec [ 4] 6.00-7.00 sec 128 KBytes 1.05 Mbits/sec 0 639 KBytes [ 6] 7.00-8.00 sec 128 KBytes 1.05 Mbits/sec [ 4
-
Thread
Atmel kündigt AVR XMEGA-Mikrocontroller an
wenn Atmel für einen angenommenen Nachfolger wieder die Taktzahl verdoppelt, könnten die dann 64 und 128 MHz...
/Debug-Kabel. Ich benutze zur Zeit dsPic33FJ128XX802. 128 kB Flash 16 kB RAM 40 MIPS CAN,... DIP28 Gehäuse. Trotzdem wärs Interessant wenn man mal wüsste wanns die XMegas zu kaufen gibt.
-
Thread
Anforderungssammlung CAN Hausbus mit PIC µC
Hi Timo, nur kurz zum Regler: Hab mich für den von Max vorgeschlagenen MAX5035 entschieden. Den Rest hab ich nur überflogen. Bei 5V 1A aus 24V rund 100µH: MAX VIN [ V ] VOUT [ V ] MAX IOUT [ A ] FSW [ Hz ] 24 5 1,055555556
24V Transientenschutz-Diode aus den Serien SMAJ oder SMCJ begrenzt die Spitzenspannung leider auf MAX. knapp *40V*. (38,9V) Also muss der Regler fast 40V schadlos überstehen. Mit dem MAX5035 wäre dies ebenso gegeben, als nun mit den beiden Recom. Man findet aber höchstens ABS MAX 34V o.ä. in
-
Thread
Hilfe bei Schaltung
aber ich wollte fragen ob das schon so in Ordnung ist! :) Und was man noch verbessern kann! :) LG Max
:-( http://www.mikrocontroller.net/articles/AVR_Checkliste#Besonderheiten_bei_ATmega64_.2F_ATmega128 Der Artikel ist zwar nicht ganz aktuell, aber der AT90CAN128 zählt zu eben diesen ATMega128-Derivaten, bei denen ISP nicht über die SPI-Anschlüsse läuft. EDIT: Artikel ist jetzt aktualisiert...
-
Thread
Blaue Pillenkrise? Die Häfte sind kaputt!
. Nochmal: Der flasht 80kb rein, obwohl die Chips nur 64kb haben. Erkennt sie aber als 128kb. Vermutung: Und natürlich schmieren die ab, wenn der Code irgendwann dahin kommt wo keiner ist oder kaputter Code etc. Vor 3 Jahren habe ich 2 Boards mit echten 128kb Chips von ST bestückt,
machen - aus welchen Gründen auch immer. Es kann sein, dass bei bestimmten Margen eine Hälfte des 128K Flashs nicht den Qualitätsansprüchen von ST genügt. Dann wird da halt der kleine Bruder des STM32F103CBT6 daraus. Trotzdem kann man - zum Beispiel über einen Bootloader - durchaus 128K flashen, dann
-
Thread
AVR64DD28 Clock Source ändern
> wenn Max nur den Prescaler abschalten möchte reicht ... Dann hat er ja wieder die 4 MHz, von denen er aber wegwill. Hier nochmals mein Programm (für einen AVR128DB28), diesmal ganz korrekt (ich bin heute
S. L. schrieb im Beitrag #7428613: >> wenn Max nur den Prescaler abschalten möchte reicht ... > > Dann hat er ja wieder die 4 MHz, von denen er aber wegwill. > > Hier nochmals mein Programm (für einen AVR128DB28), diesmal ganz korrekt >
-
Thread
FT800 / FT810 Library
index.php?topic=77.msg318#msg318 [pre] Chip Size(MBit) Detect Erase Read/Write CMD_FLASHFAST W25Q128JVSIQ 128 Yes Yes Yes Yes SST26VF064BA-104I/SM 64 Yes Yes Write fails - AT25QF128A-SHB-T 128 Yes Yes Yes 0xE004 - device/blob mismatch W25Q32JVSSIQ 32 Yes Yes Yes Yes W25Q64JVSSIQ 64 Yes Yes Yes Yes IS25LP128F-JBLE 128 Yes Yes Yes Yes S25FL064LABMFI010 64 Yes Yes Yes Yes S25FL128LAGMFV010 128 Yes Yes Yes Yes MX25L6433FM2I-08G 64 Yes Yes Yes Yes IS25LP064A-JBLE 64 Yes Yes Yes
-
Thread
PPG-Sensor (MAX301 102) über I2C-Schnittstelle (Hilfe)
werden (bitte Punkte passend ersetzen) #include ... #include ... #include ... #include ... // MAX30102 I2C device ID & Konfigurationsregister Adressen #define MAX30102_ID 0xAE #define MAX30102_REG_INT_STATUS 0x00 #define MAX30102_REG_INT_EN 0x02 #define MAX30102_REG_FIFO_DATA 0x07 #define MAX30102_REG_FIFO_CONFIG 0x08 #define MAX30102_REG_MODE_CONFIG 0x09 #define MAX30102_REG_SPO2_CONFIG 0x0A #define MAX30102_REG_LED1_PA 0x0C // Ring Puffer für gleitende Mittelwertbildung
-
Thread
RS422 / RS485 - Bus Suche Lib für Protokoll
) Die Länge der Datenpakete? Kleine (so bis 8 Byte) oder Große? 3.) Übertragungsgeschwindigkeit max. ? 4.) Max. Länge des Busstranges? 10m ? 100m ? 1KM ? 5.) Wieviele Teilnehmer ? CAN ist für große Datenpakete nicht geeignet, da an jeden 8 Byte nochmal eine ganze Menge Identifier etc. dranhängt
diesen Anwendungsfall kaum zur Debatte. Für 500m Leitungslänge? und eine Sternförmige Verbindung zu 128 Teilnehmern.
-
Thread
AVR 'langsam' einschalten
manchmal. ResetIC funkioniert auch. Unterhalb 4,5V low. Über 4,5V high. Board ist ein Olimex-MT-128 ATMEGA128. (www.olimex.com)
dem Watchdg ist auch möglich. Wenn man einen 1232 einsetzen will sollte man auch Geld für einen MAX232 haben. gruß hans
-
Thread
TFT_ILI9163C mit Arduino richtig verbinden
Max M. schrieb im Beitrag #4520568: > DDRD = (1<<DDB2); DDRB |= (1<<DDB2);
Max M. schrieb im Beitrag #4521563: > SPI_transmit("c"); Das ist ein String. Probier mal 'c'.
-
Thread
PIC EEPROM und ARRAY
Hallo Max, ich denke, der Compiler ist OK. Ich kann ja alle 128 Werte ins EEPROM schreiben und auch wieder herausholen. Nach dem Herausholen werden auch ALLE 128 Werte korrekt und in den richtigen Zellen
aerodactyl schrieb im Beitrag #3816488: > Hallo Max, > > ich denke, der Compiler ist OK. > > Ich kann ja alle 128 Werte ins EEPROM schreiben und auch wieder > herausholen. Nach dem Herausholen werden auch ALLE 128 Werte korrekt und > in den
-
Thread
Buck-Converter Transistor-"Abschaltkurve"
circuitjs.html?cct=$+1+2e-9+10.20027730826997+50+5+50%0AR+96+256+64+256+0+2+150000+5+0+0+0.5%0Aw+96+256+128+256+0%0Ar+128+256+176+256+0+5000%0At+176+256+208+256+0+1+-17.879568247710594+-5.879568247786291+100%0Ar+208+272+208+304+0+100%0Ag+208+304+208+336+0%0Aw+208+240+208+176+0%0Ar+208+128+208+96+0+470%0AR
+336+0%0Aw+288+176+208+176+0%0Aw+208+176+176+176+0%0Aw+176+64+208+64+0%0Aw+208+96+208+64+0%0Aw+208+128+208+176+0%0Ad+368+304+368+256+1+0.805904783%0Ag+368+304+368+336+0%0Aw+128+256+128+224+0%0Aw+176+256+176+224+0%0Ac+128+224+176+224+0+4e-9+0.8795682477812568%0Ao+16+64+0+2083+80+3.2+0+-1+0%0A
-
Thread
ADC und Fixed-Point Arithmetik
define RawMaxHighL 673 // oberer Grenzwert Stützpunkt 0.45 V #define RawMaxLowL 523 // unterer Grenzwert Stützpunkt 0.35 V
So ist es, Offset und Steigung. >> Also wenn ich auf 10Bit skalieren möchte, dann nehme ich eben 128 >> Iterationen und den Shiftfaktor 5? So paßt es eher. return (AvgSum >> 5); = 12 BIT return (AvgSum >> 6); = 11 BIT return (AvgSum >> 7); = 10 BIT denn 128x aufaddieren = /128 => >> 7 Ich