-
Thread
Diode hat immernoch Messwerte
zu Fehlern oder Verzögerungen bei der Motorsteuerung > führen, insbesondere wenn der Motor über PWM gesteuert wird. Diese > möglichen Probleme hängen von verschiedenen Faktoren ab, wie der > Startsequenz, der Initialisierung des PWM-Signals und der Steuerlogik > deines Programms (Stabilisierung
der Ursache. Vorschlag: Die schwarze Strippe zwischen Motor und Arduino ist offensichtlich das PWM Signal. Das wird über einen Pulldown inaktiv gelegt solange der Arduino nichts macht ist das Null. Damit hat dann die Arduino die volle Kontrolle über die PWM. Wenn der jetzt sauber konfiguriert
-
Thread
ATTiny85 Digispark Bootloader Problem
micronucleus Bootloader, damit kann der ATTiny direkt USB sprechen zum programmieren. Pin 0 ist ein PWM Ausgang Pin 1 die OnBoard LED Pin 2 ist ein DS18B20 Sonst ist nichts angeschlossen. Ich hätte es ja noch verstanden wenn der erste Tiny wirklich defekt wäre, aber nach dem auslöten und Booloader
-
 Bild
Modell-Kodierungstabelle eines Netzteils
Io adjustable through built-in potentiometer. In Stock B IP67 3 in 1 dimming function (0~10Vdc, 10V PWM signal and resistance) In Stock AB IP65 Io adjustable through built-in potentiometer & 3 in 1 dimming function (0~10Vdc, 10V PWM signal and resistance) In Stock DA IP67 DALI control technology. In Stock

-
Thread
Clock Genauigkeit
ein STM32 angeschlossen. Ich generiere daraus ein 153.6 MHz main clock. Damit treibe ich einen timer PWM mit 2.048 MHz. Das ist der Input Clock von meinem AD Wandler. Der AD Wandler erzeugt dann damit 250 Samples per Second. 1. Haben die 250 Samples per second immer noch +/- 10 ppm? 2. Stimmt
Weg vom 16MHz Quarzoszillator über die PLL auf 153 Komma knips MHz über den Timer für die 2.048 MHz PWM bis hin zum ADC ... nirgendwo ist das Timing von der Ausführungszeit einer CPU Instruktion abhängig. Oder vom Zustand einer Pipeline.
-
Thread
12VDC - 300mA Ventilator ansteuern
Besser und nahezu verlustlos wäre eine PWM. Das kann man z.B. mit einem NE555 einem Poti und Mosfet bauen. Gibt's auch fertig, such mal nach "Drehzahlregler 12V"
Frederic S. schrieb im Beitrag #7737530: > Besser und nahezu verlustlos wäre eine PWM. Aber nicht für jeden Lüfter geeignet.
-
Thread
TTL Signal Verstärken und invertieren
Dominik schrieb im Beitrag #7737607: > Mittels PWM generiere ich diesen Takt, über den Pi, und habe dann einen > 1kOhm Widerstand und lese dies wieder in den Pi ein. Wozu das denn? Die PWM kann doch sicherlich ein Soft-Event auslösen? > Das
Momentaufnahmen, sondern integriert über die Belichtungszeit. Die Belichtung muss idealerweise mit dem PWM-Signal sychronisiert sein, oder man wählt die Belichtungszeit lang gegen die Periode des PWM-Signals.
-
 Bild
XY-MOS MOSFET Treiber Modul
OUT+ OUT- XY-MOS TRIG/PWM GND VIN+ VIN-

-
Thread
NMRA_DCC Wagonbeleuchtung
Theoretisch sollte dein Funktionsdekoder im Fahrzeug ein PWM-Register für jeden Ausgang haben, was genau dafür gedacht ist...
-
 Bild
Labornetzteil und Breadboard-Aufbau mit Transistoren
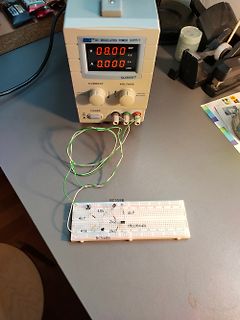
DCP 08.00 V C.C 0.000 A CV LOCK QJ3005T LONG PWM OUTPUT VOLTAGE LONG PWM OUTPUT BC558B 10k 4k7 2k2 1RLU044N 47k 2k2 BC548B
-
Thread
Hall-Sensor Drehgeber - digitale Auswertung
lässt), dann vermute ich ein Softwareproblem. > Besitzt jemand Erfahrung in der auswertung mit dem PWM-Ausgang? Wieso willst du da zusätzlich mit PWM rummachen, wenn du das Ding doch sowieso mit I2C anschließt? Martin K. schrieb im Beitrag #7736177: > Da der PWM-Wert statisch mit der Position verknüpft
wird. Es bräuchte demnach > mehrere Busse, oder sehe ich das falsch Jein, du musst auch die PWM Leitungen durch einen Multiplexer jagen. Da kannst du gleich I2C multiplexen, und hast die Chipprogrammierung per I2C und genaue 12 bit Positionsdaten zur Verfügung. Denn PWM bis auf 12 bit genau
-
Thread
IRFZ44N geht kaputt
erhitzt. Für diesen Mosfet selbst weit im ms-Bereich vollkommen unkritisch, wenn es nicht gerade um PWM mit etlichen Hertzen ist, oder eine Monsterspule ist. Michael B. schrieb im Beitrag #7735975: > Kaputt geht der IRFZ aber, weil im Abschaltmoment die Spannung am Frain > von 0V auf 30V hochspringt
-
 Bild
Buchcover Arduino Kompendium von Danny Schreiter
Schreiter ARDUINO KOMPENDIUM ELEKTRONIK, PROGRAMMIERUNG UND PROJEKTE Ohne Vorwissen loslegen DIGITAL (PWM) ARDUINO UNO ATMEGA328P-PU RESET 5V GND AREF 13 12 11 10 9 8 7 6 5 4 3 2 POWER ANALOG IN Die inoffizielle Anleitung zum Arduino! Grundlagen der Elektronik und des Programmierens verständlich erklärt

-
Thread
Netzteil manipulieren
beherzigen bevor Du dich derart zum Affen machst. > Was macht wohl D1 in Figure 7 Hilfsspannung für den PWM Controller. Rin macht den Startup, D1 übernimmt im Betrieb. Währe das ein CrM bzw BCM PFC Controller würde dieser Abgriff auch noch die Info führen wann der Strom durch die Diode Null ist und der
Michael schrieb im Beitrag #7737768: >> Was macht wohl D1 in Figure 7 > > Hilfsspannung für den PWM Controller. Michael schrieb im Beitrag #7737768: > Also wenn dieser Teil mit etwas nichts zu tun hat, dann mit dem Hickup > Mode. Wenn Ahnungslosigkeit einen Namen hat, heisst sie Michael,
-
Thread
MC33879 Freilauf
Freilaufdiode wären und damit die Verlustleistungen VIEL höher. Wenn der Freilaufpfad also oft (PWM) genutzt wird, überhitzt der IC und extra externe Freilaufdioden können das deutlich reduzieren.
-
Thread
Eigenen Motorcontroller für brushed Motor?
günstiger). Und das am besten ohne separaten ESC, sondern die Platine versorgt direkt den Motor, in PWM Taktung (nen Arduino ist schon auf der Platine, der sollte für die Regellogik ausreichen). Nun die zentrale Frage: wieviel müsste ich auf meiner Platine noch ändern, um das umzusetzen? Ist das viel
ich wohl noch folgendes bräuchte: * nen anderen Mosfet brauche, der den brushed Motor besser mit PWM takten kann? * evtl. noch nen treiber oder so, der vom Arduino angesteuert wird und den Mosfet schnell "flutet" oder wie das heisst * und dann noch ein paar Kondensatorchen ;) Bin ich da zu naiv
-
 Bild
Leiterplatten mit Mikrocontroller-Modulen
Q3 R11 IC2 CORA0-1225W_V1.0 CN1 U94V-0 BM8 E469716 B200 TXD RXD GPIOA_22 GPIOA_19 GPIOA_30 GPIOA_29 PWM PWM PWM ADC ADC GND VCC SCLK MOSI IO10 MISO CS0 TXD0 RXD0 RST ADC EN IO5 IO4 IO0 IO16 IO2 IO12 IO15 IO13 GND VCC

-
Thread
E-Trollingmotor für Boot zu schnell bei wenig Gashebel
nicht klar, ob die Steuerung rein analog, z.B. über Potentiometer und Widerstände erfolgt, oder per PWM-Controller. Irgendwelche Ideen? Vielen Dank
mit 130W für mein Paddelboot, aber da war keine Regelung drin. Nur hart vorwärts und rückwärts. Die PWM habe ich dann nachgerüstet.
-
 Bild
Code-Ausschnitt in der Arduino IDE
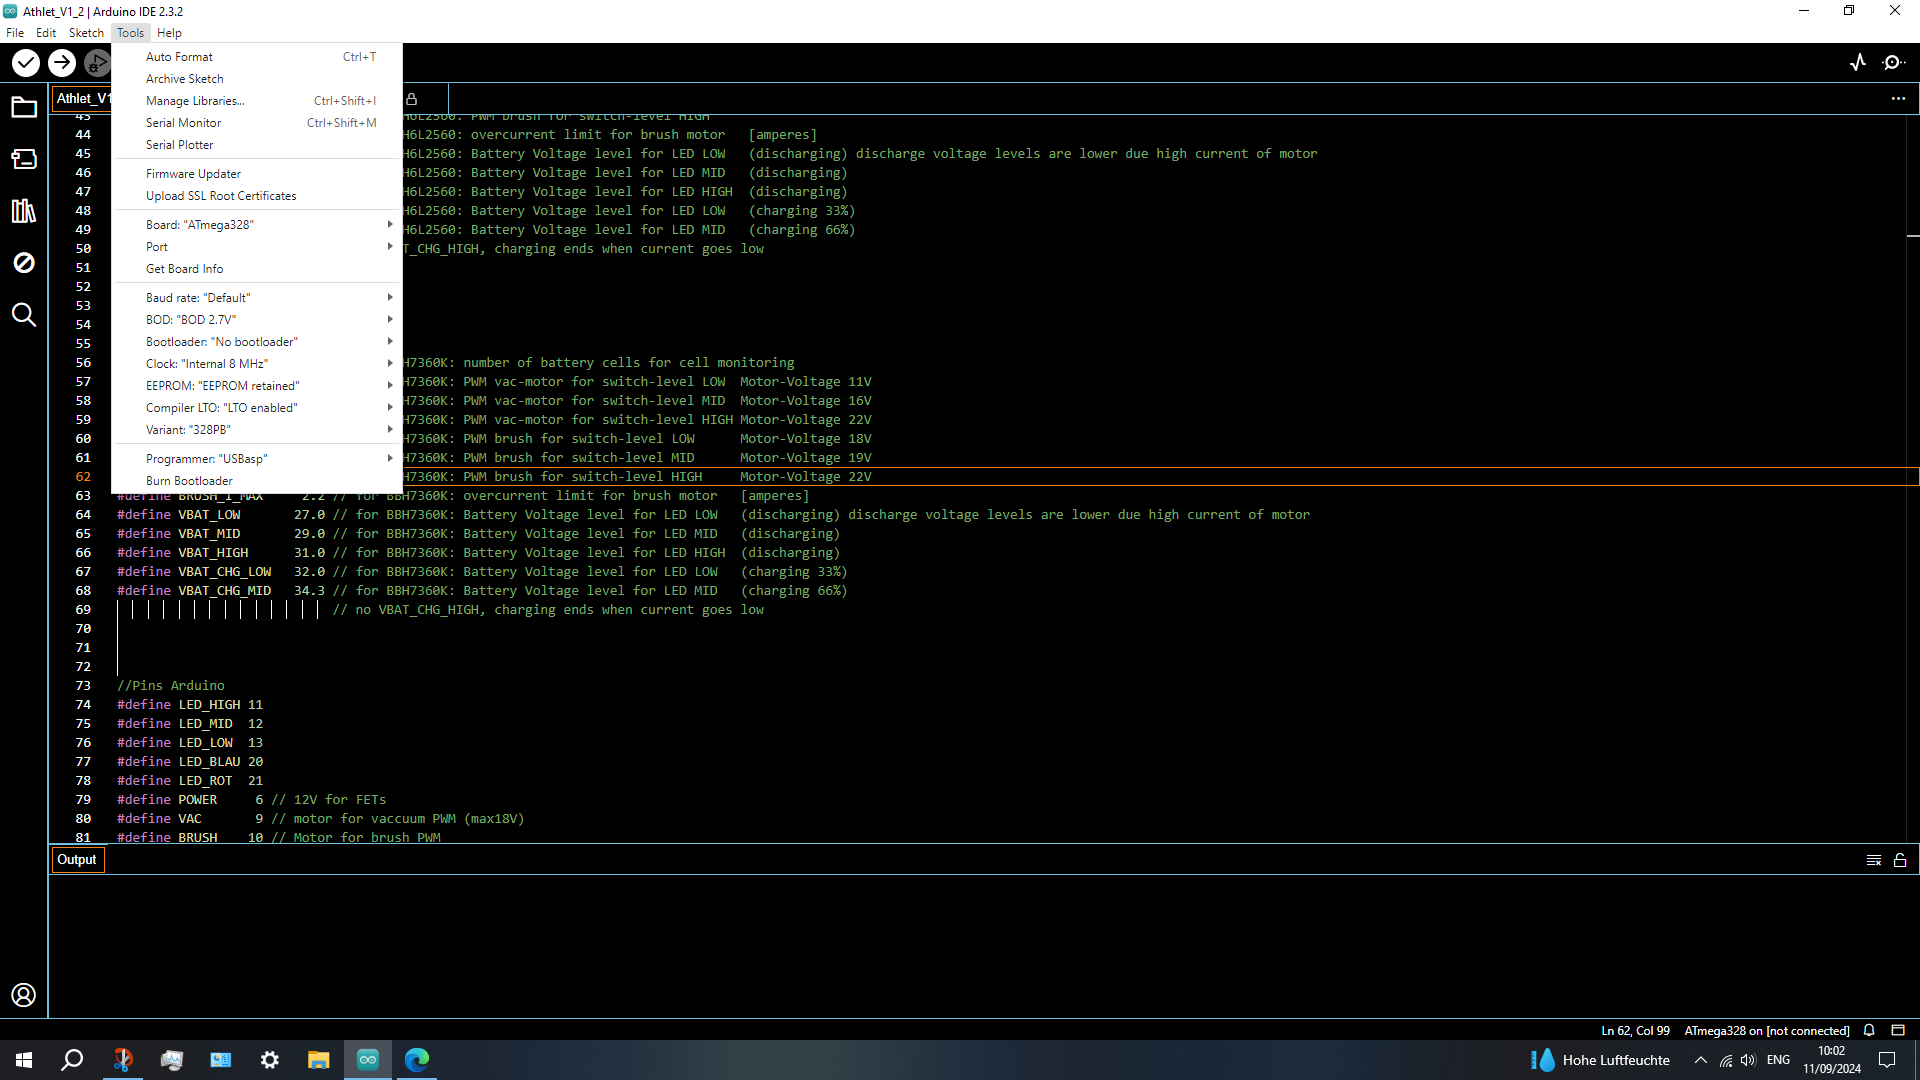
Arduino IDE 2.3.2 #define BRUSH_PWM 7360K: PWM brush for switch-low MID Motor-Voltage 22V #define LED_LOW 31 // LED LOW #define LED_MID 12 // LED MID #define LED_HIGH 11 // LED HIGH #define LED_BLAU 31 // LED BLAU #define VBAT_LOW 32
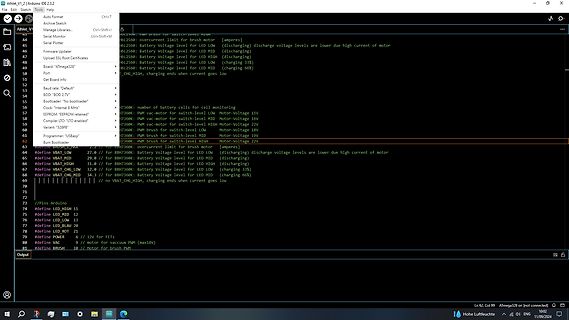
-
 Bild
Programmcode und Fehlermeldung in Arduino IDE
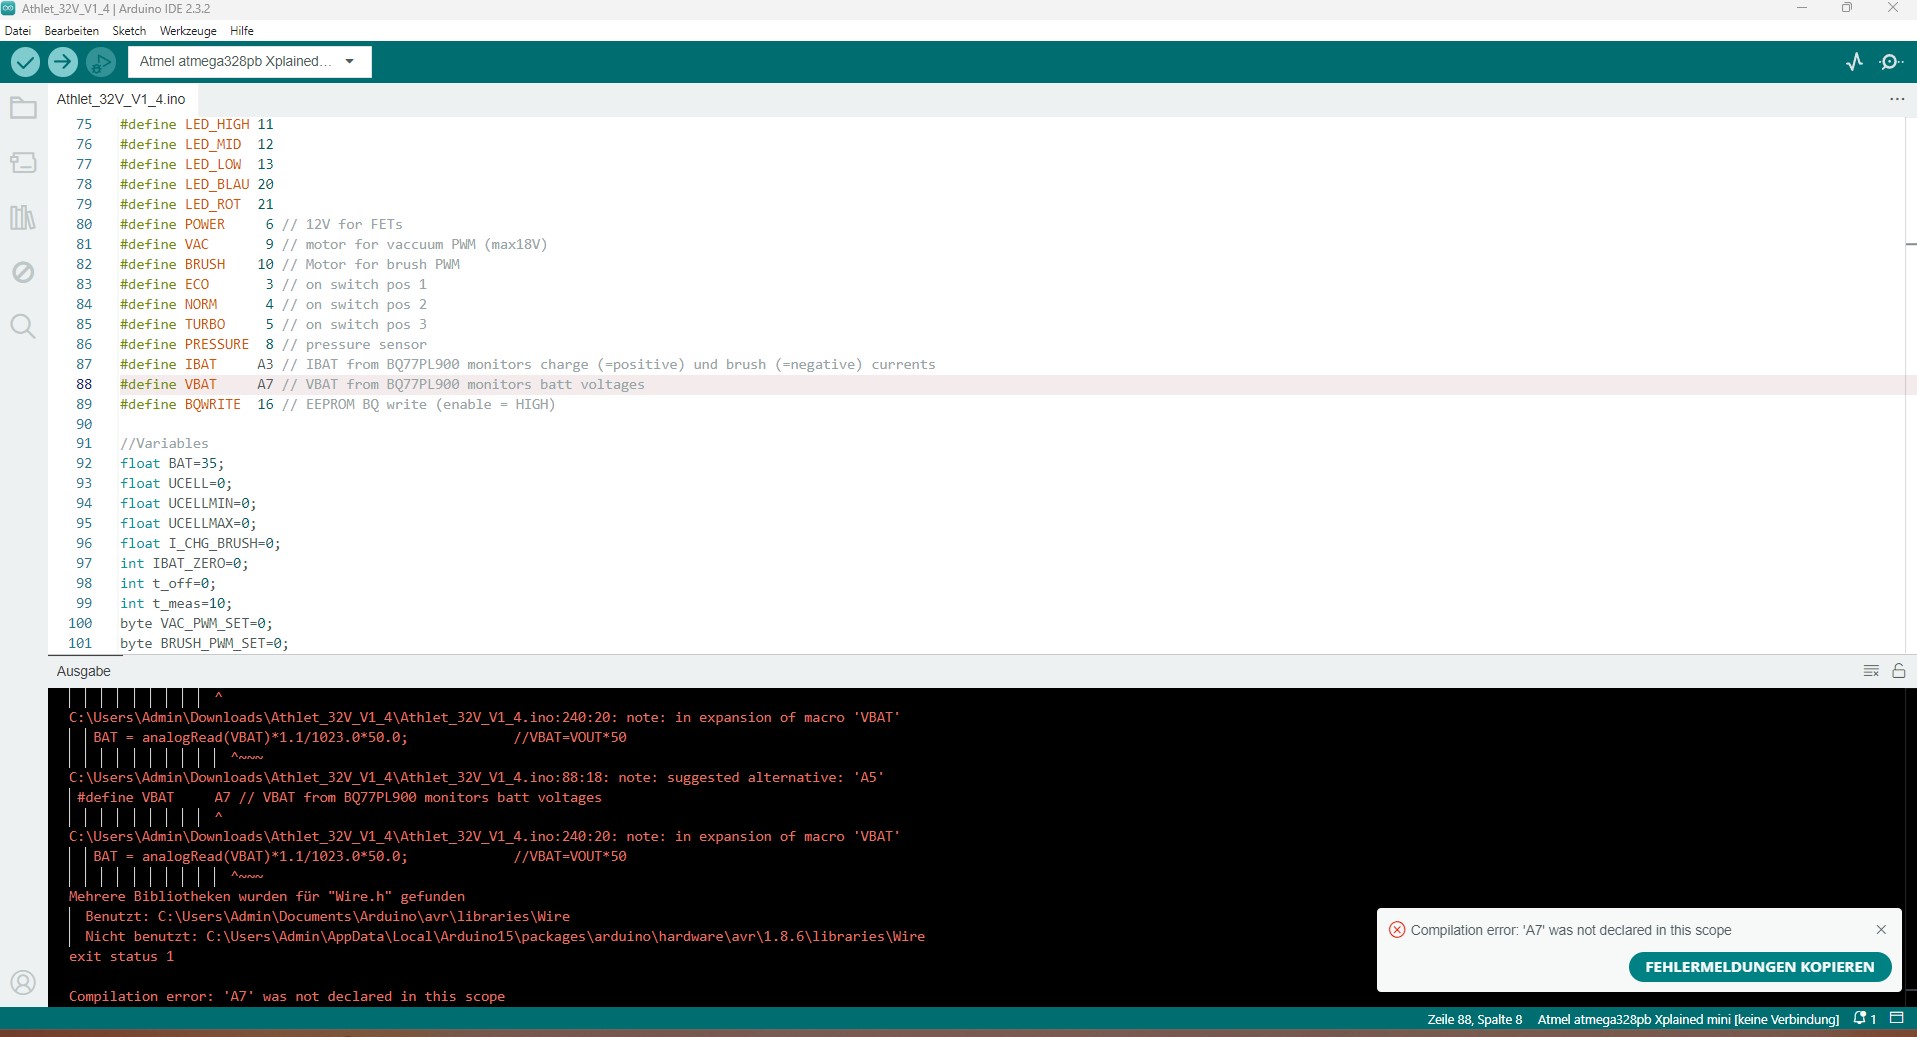
define LED_BLAU 20 define LED_ROT 21 define POWER 6 // 12V für FETs define VAC 9 // motor for vacuum PWM (max18V) define BRUSH 10 // motor for brush PWM define LED 3 // on switch pos 1 define NORM 4 // on switch pos 2 define TURBO 5 // on switch pos 3 define PRESSURE 8 // pressure sensor define IBAT A3
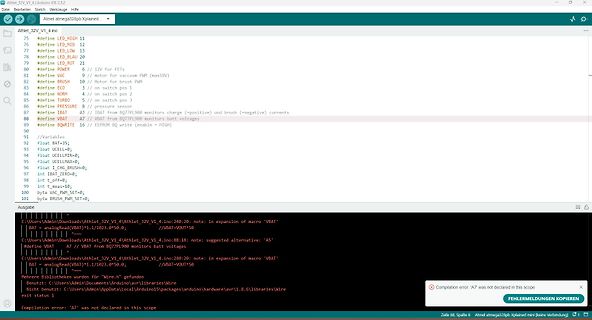
-
Thread
Mikrowechselrichter eingangsseitig regeln
Leistung regeln. Soweit ich das verstanden habe benötige ich dazu ESP32 oder ESP8266 mit denen ich ein PWM Signal erzeuge. Beide hätte ich da. Dann sollte das Ganze mit einem MOSFET oder IGBT und Kühlkörper und viel gebastel... Ich dachte, ich frage mal lieber hier wie man sowas macht. Und nach gefühlt
Ein Gerät, dass kontinuierlich Strom braucht, kann man nicht einfach mit (PWM) Impulsen versorgen. Abgesehen davon, daß man mit (PWM) Impulsen auch keinen kontonuierlichen Widersrand simulieren kann, solltest du den Sinn von Widerständen zum Verheizen von so viel Energie hintergragen
-
Thread
Umrüsten eines China-RC-Dreirades auf Made in Germany
Normale RC-Modellbauservos haben eine Elektronik drin. Die bekommt vom Empfänger die Sollposition via PWM-Signal mitgeteilt und steuert dann den Motor so an, das die Ist-Position der Soll-Pos. entspricht, und dazu misst sie diese, in dem an dem Abtriebshebel ein Poti verbaut ist. Dein Billigmopped hat
-
 Bild
Tabelle Timer Waveform Generation Mode
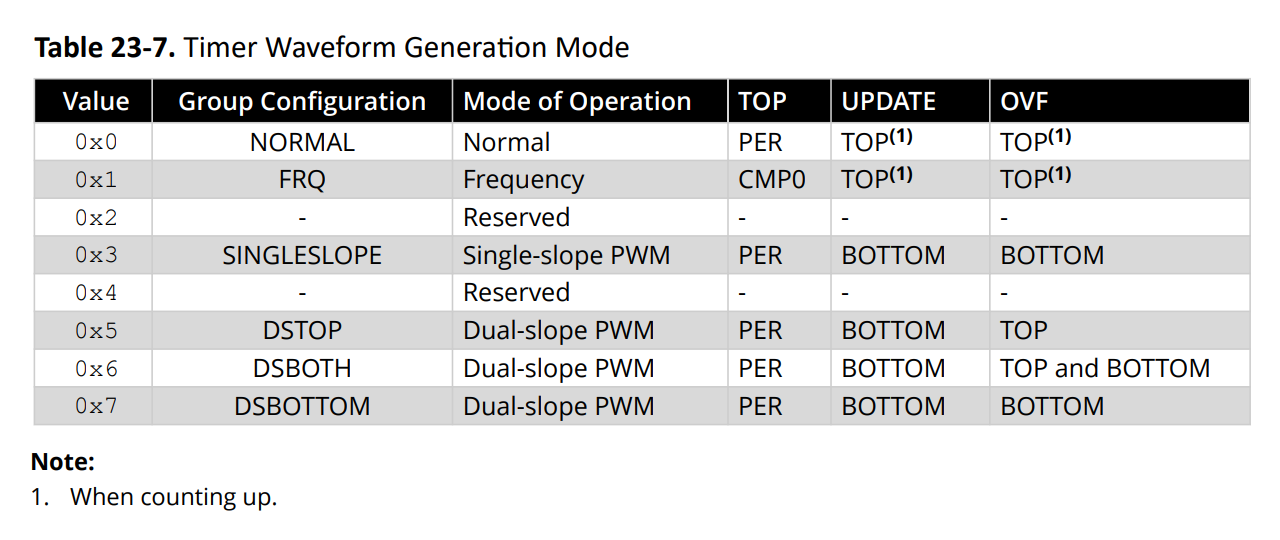
PER TOP(1) TOP(1) 0x1 FRQ Frequency CMP0 TOP(1) TOP(1) 0x2 - Reserved - 0x3 SINGLESLOPE Single-slope PWM PER BOTTOM BOTTOM 0x4 - Reserved - 0x5 DSTOP Dual-slope PWM PER BOTTOM TOP 0x6 DSBOTH Dual-slope PWM PER BOTTOM TOP and BOTTOM 0x7 DSBOTTOM Dual-slope PWM PER BOTTOM BOTTOM Note: 1. When counting up

-
Thread
Buttons an ESP32 entstören
DC Motoren (12V). Jeder Motor wird mit einer BTS7960 43A H-bridge gesteuert, welche vom ESP32 via PWM kontrolliert wird. Die Zuleitungen von den H-Bridges zu den Motoren ist über 1mm2 Klingeldraht von 1-3m Länge realisiert. Die Motoren werden von einem 14.4V Akku angetrieben. Das hat wunderbar funktioniert
würde ich das so implementieren: Taste 1: toggle Motor 1, Motor 2, Motor 3, Motor 4 Taste 2: toggle PWM 25%, 50%, 75%, 100% Taste 3: toggle Vorwärts, Stop, Rückwärts, Stop Kann es sein, daß mit den 3 Tasten nur die Richtung und Stop für alle 4 Motoren gleichzeitig gesetzt werden kann?
-
 Bild
Tabelle der Waveform Generation Modi für ATmega-Mikrocontroller
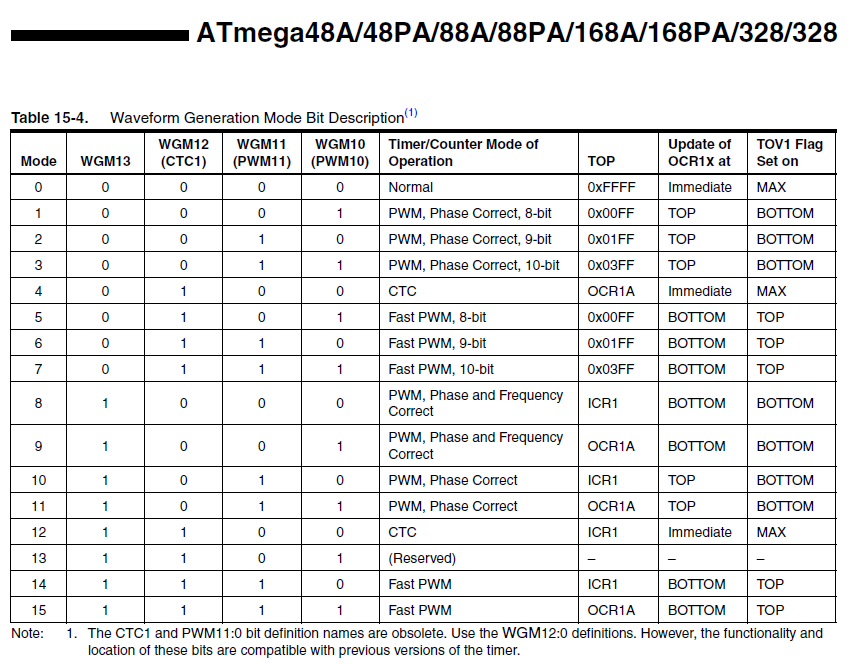
PWM, 8-bit 0x00FF BOTTOM TOP 6 1 1 1 0 Fast PWM, 9-bit 0x01FF BOTTOM TOP 7 1 1 1 Fast PWM, 10-bit 0x03FF BOTTOM TOP 8 1 0 0 0 PWM, Phase and Frequency Correct ICR1 BOTTOM BOTTOM 9 1 0 0 1 PWM, Phase and Frequency Correct OCR1A BOTTOM BOTTOM 10 1 0 1 0 PWM, Phase Correct ICR1 TOP BOTTOM 11 1 0 1 1 PWM, Phase Correct OCR1A TOP BOTTOM 12 1 1 0 0 CTC ICR1 Immediate MAX 13 1 1 0 1 (Reserved) - 14 1 1 0 0 Fast PWM ICR1 BOTTOM TOP 15 1 1 1 Fast PWM OCR1A BOTTOM
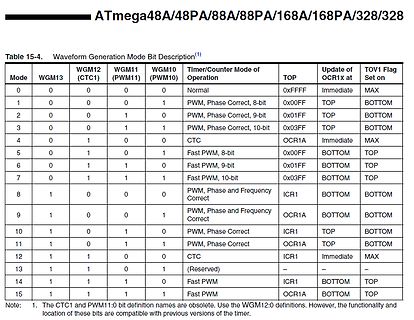
-
Thread
Bauteil-Roundup: Drohnenkit bis Piezoputzanlage
gefertigten ULC1001 ist - die folgende Passage stammt aus dem Datenblatt - die Realisierung von spezifischen PWM-Wellenfolgen, die das „Freirütteln“ von Kamera-Linsen unter Ausnutzung piezoelektrischer Effekte ermöglichen: [c] The ULC1001 is a configurable PWM modulator with current and voltage sensing capabilities
-
Thread
Mechanische Komponenten für magnetischen Drehgeber
aber von einem MOD geschlossen. Weitere Frage wäre nach der Präzision und der Auswertung durch PWM gewesen, aber die muss dann wohl wieder in einen Elektronikbereich geschoben werden, nehme ich an.
-
 Bild
Tabelle mit Produktübersicht von SHT40A und SHT41A Sensoren
Device Overview Product Details SHT40A-xD1B ±3 %RH / ±0.3 °C, I2C addr.: 0x44, 0x45, PWM interface 2.3 V ... 5.5 V SHT40A-FD1B ±3 %RH / ±0.3 °C, PWM interface, 2.3 V ... 5.5 V SHT40A-AW1B ±3 %RH / ±0.3 °C, 0x44 I2C addr., wettable flanks, 2.3 V ... 5.5V SHT41A-AD1P ±2 %RH / ±0.2 °C, 0x44

-
Thread
Erbitte Hilfe bei RFID Projekt Tierchip von Streunerkatzen auslesen
Mir erschließt sich der Sinn des letzen Opamps nicht. Er ist als Multivibrator geschaltet, dessen PWM mit der Frequenz des RFID - Signals moduliert wird. Die Zeitkonstante ergibt 4KHz. Das ist in etwa die benötigte Bandbreite. Wäre ein Monoflop als Impulsverlängerer nicht angebrachter? Falls ja, so
erschließt sich der Sinn des letzen Opamps nicht. Er ist als > Multivibrator geschaltet, dessen PWM mit der Frequenz des RFID - Signals > moduliert wird. Das sollte eine Flankenerkennung werden. Der Plan ist aber veraltet, hat nicht so wie geplant funktioniert. Ich werde demnächst auch nochmal
-
Thread
StepUp Regler MC34063 steuern
der erstbeste bei der Suche) für ein FET-Typ in der Ausgangsschaltstufe sitzt? Gerade wenn es um PWM geht, kann man sich die passende Steuerspannung sogar diskret bequem mit einer Spannungsverdopplerschaltung erzeugen. Laberkopp labert mal wieder rum.
-
Thread
Verständnisfrage zur Masse-Führung
dann vor allem der > Störströmem, viel viel einfacher. Am meisten gewonnen ist schon, wenn die 10A-PWM Stufe nicht links und die zugehörigen Klemmen dann rechts an der 20cm breiten Leiterplatte platziert wird und dazwischen der ADC eine kleine analoge Spannung auswerten muss.
-
 Bild
Präsentationsfolie über RMT-Features von Espressif
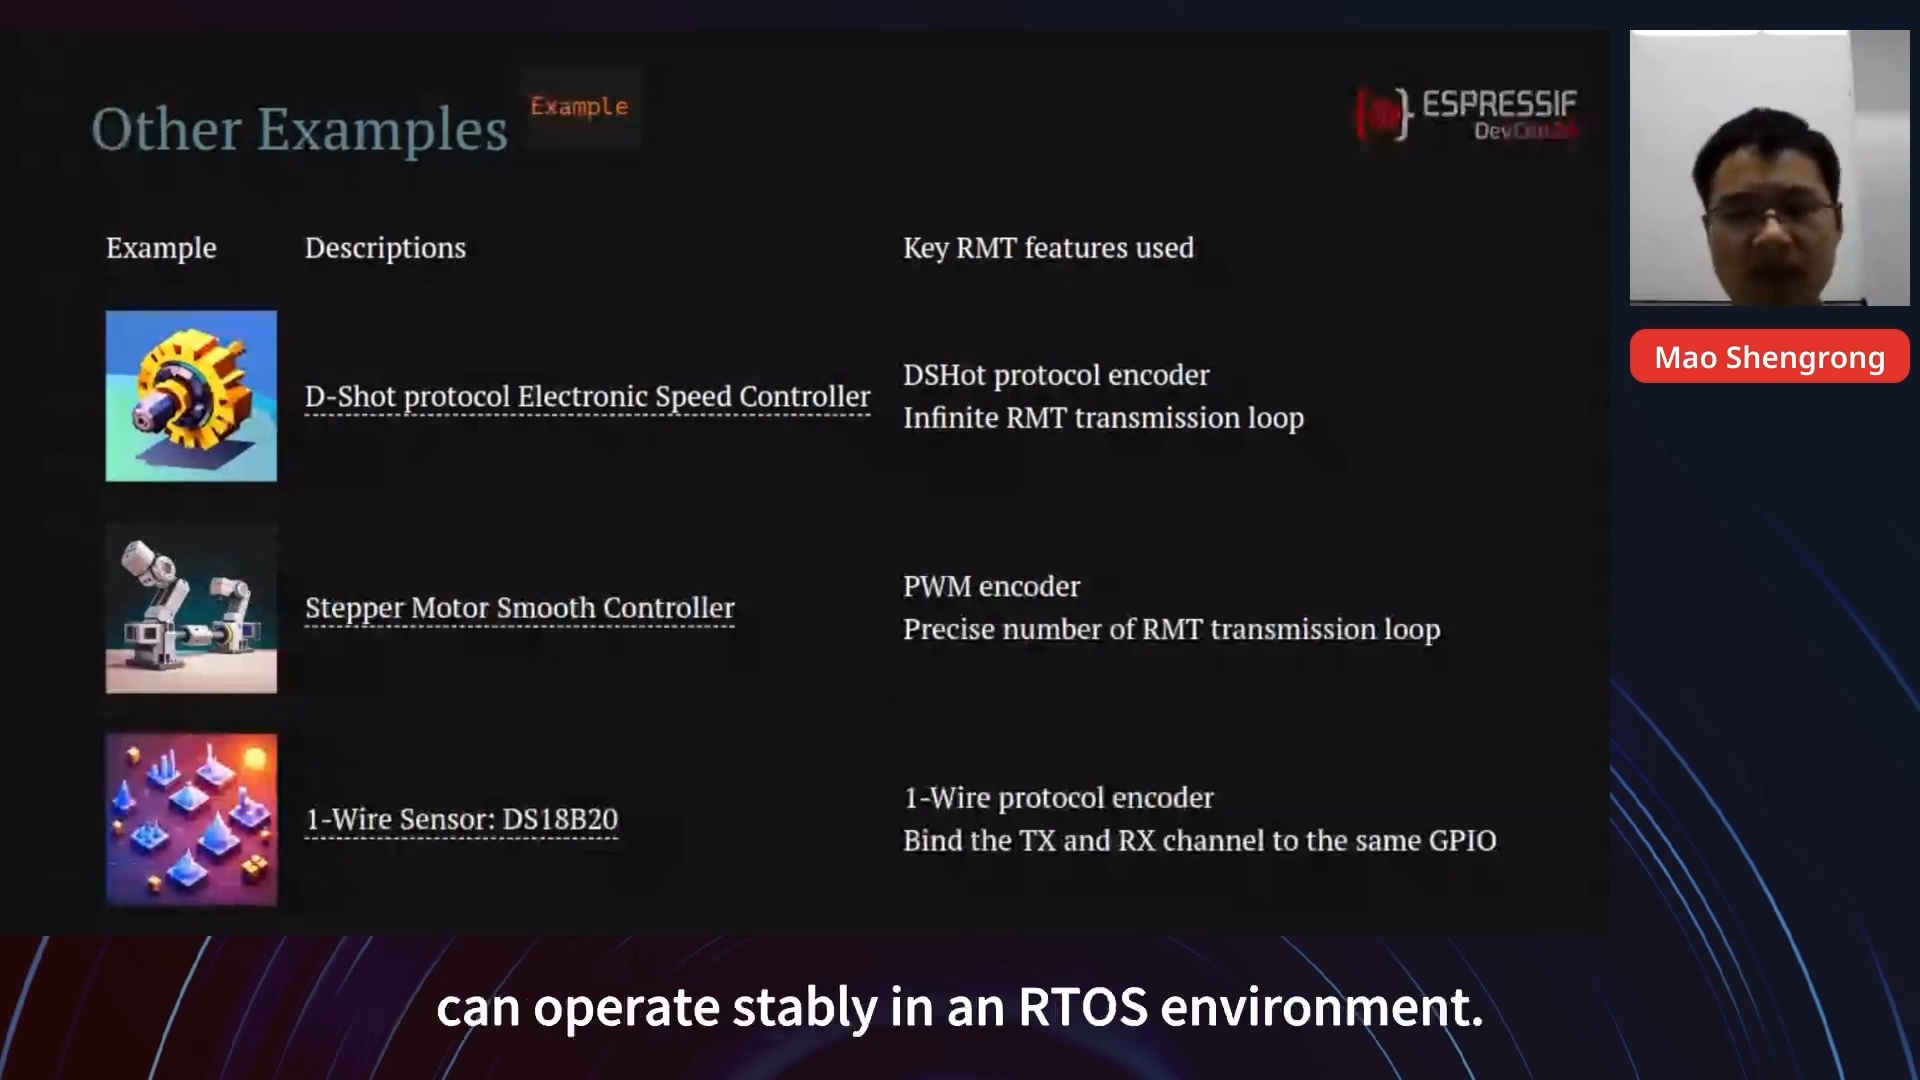
Speed Controller DSHot protocol encoder Infinite RMT transmission loop Stepper Motor Smooth Controller PWM encoder Precise number of RMT transmission loop 1-Wire Sensor: DS18B20 1-Wire protocol encoder Bind the TX and RX channel to the same GPIO can operate stablly in an RTOS environment. ESPRESSIF DevCon
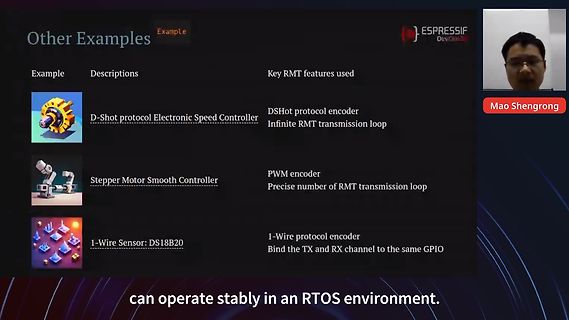
-
Thread
Magnetspule mit DC-Treiber steuern
Hallo zusammen, ist es grundsätzlich möglich einen handelsüblichen PWM DC-Treiber zum stufenlosen Steuern einer Magnetspule zu benutzen? In der Regel werden diese Treiber ja als "Motortreiber" bezeichnet oder sind zum betreiben von LEDs gedacht. Konkret hätte ich dabei
der hat wahrscheinlich zwei Anschlüsse. Einen Mosfet (N-Ch), eine Freilaufdiode und ein bisschen PWM. Wenn der Mosfet als LL ist (der sollte aber mehr als 4A können), brauchst du nicht mal einen Treiber. Das mit den 300-2000Hz kannst du vergessen. Den Tastgrad machst du über PWM.
-
Thread
PWM-AC 4kW Heizung um Netz-Wechselrichter im Insel-Netz zu halten..
Gleichrichten ohne Siebung dann die Heizung mit IGBT und pwm und Arduino. Unter 20 Euro ;-) , ist aber ohne Lastenregelung.
darum geht es hier. Um was denn sonst? > Thema ist weiterhin der elektronische Schaltplan von "PWM-AC 4kW" So ein Forum haben wir hier nicht. > der elektronische Schaltplan von "PWM-AC 4kW" Male ihn ab oder frage den Hersteller, ob du ihn bekommst. Und mit Brain 1.0 kommst du dann sicher selber
-
Thread
Defektes Schaltnetzteil von Truma APS 400-K
Alex L. schrieb im Beitrag #7733456: > Wäre hier ein defekter PWM IC denkbar?, Ganz offensichtlich.
ach.. diese Grundlagen. Ich order nun einen neuen Ersatz für den PWM IC, in der Hoffnung, dass nicht noch mehr defekt ist. Vielen Dank für eure Hilfe! :)
-
Thread
Curtis 1205 Reihenschlussmotor
oder Kelly KDZ) Controller, der den Strom verträgt. Die Regler arbeiten alle gleich: M- wird mit PWM gegen BAT- gezogen. Das andere Ende des Motors geht auf BAT+. Die Freilaufdioden sind intern von A2 nach M- geschaltet. Die Motoren müssen also in jedem Fall direkt auf BAT+ gehen, evtl. über ein
-
Thread
[VS] Verschenke selbstgebaute Heizplatte für SMD-Projekte
p/heizelemente/1988529 Die Heizleistung und damit die Temperatur auf der Glasoberfläche wird über PWM-Modulation eingestellt. Das Heizelement und die Glasoberfläche wird über Thermoelemente Typ K gemessen und mit der Sollvorgabe verglichen. Wurde benutzt um SMD Bauelemente zu löten oder zu entlöten
-
Thread
Pico2 RP2350 GPIO Fehler
and ›1‹ connected with 0Ω and various resistors ]──────────────────── from machine import Pin, PWM p_out = Pin(0, mode=Pin.OUT) p_in = Pin(1, mode=Pin.IN, pull=None) pwm = PWM(p_out) pwm.duty_u16(1<<15) signal = p_in.value for freq in [value * 10**ex for ex in range(2,8) for value in (1,2,5)]: print(f'\n({freq / 1e3:7.1f}kHz)', end=':') pwm.freq(freq) for _ in range(100): print('X' if signal() else '.' , end='') [/code] Wie man sieht, hat's auch nichts mit Pull-[up|down] zu tun. Edit: Wir schreiben das Jahr 2024.
-
Thread
KNX Controller - LED driver galvanisch trennen
Temperatursensor werden dann darüber versorgt. Soweit so gut. Jetzt habe ich mit dem Gedanken gespielt, die PWM-Outputs des RP2040 zu nutzen, um LED-Streifen zu dimmen. Der Plan ist, ein Driver-Board zu bauen, das über MOSFETs die LEDs schaltet. Die LEDs bekommen ihre Spannung von einem 24V-Netzteil. Eine exemplarische
gewährleistet. Was ist denn eure Meinung zu dem Thema und welche galvanische Isolation wäre denn für PWM geeignet, ein Optokoppler? Welche anderen Optionen hätte ich, isolierter DC-DC-Converter? Die beste Lösung wäre natürlich platzsparend und günstig. Die PWM Frequenz liegt vermutlich irgendwo zwischen
-
 Bild
Schaltplan einer LED-Ansteuerung mit KNX-Board und MOSFET
24VDC, V-, V+, 1, 2, DC24V+, 2, 3, C, W, 19,2W/m LED, IRLZ44N, 1, 2, 3, 100R, 10k, KNX-BOARD, PWM0A, 3, PWM0B, 4, PWM1A, 5, PWM1B, 6, 7, GND, KNX+, 1, KNX-, 2

-
 Bild
Blockschaltbild des RP2350 Bus-Fabric-Overviews
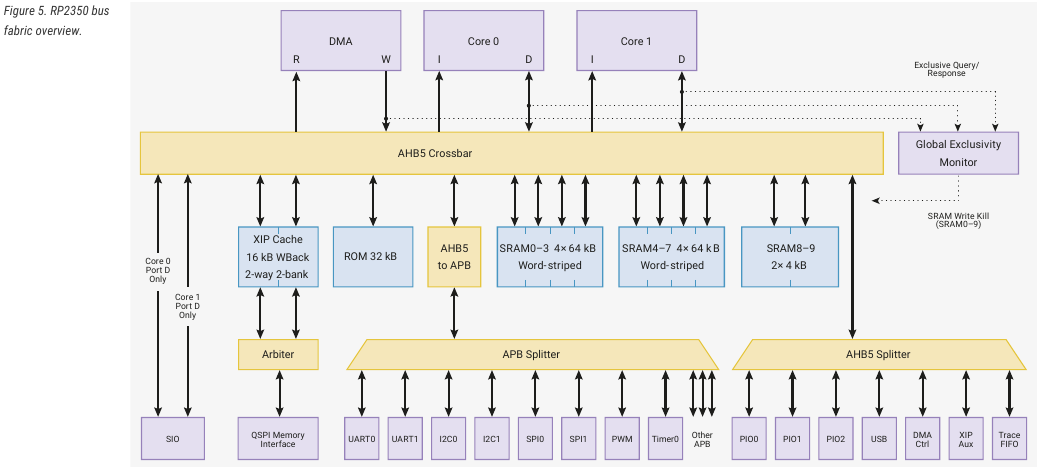
Arbiter, APB Splitter, AHB5 Splitter, SIO, QSPI Memory Interface, UART0, UART1, I2C0, I2C1, SPI0, SPI1, PWM, Timer0, Other APB, PIO0, PIO1, PIO2, USB, DMA Ctrl, XIP, Trace FIFO

-
Thread
DCDC Buck - Messwiderstand extrem heiß
Schalt-FET angeht: das IC ist ein Constant-OFF-Time Regler. Je nach Einstellung mischt das IC den normalen PWM mit kurzen hochfrequenten Pulsen um den Strom zu erreichen. Das führt dann natürlich zu hohen Schaltverlusten am FET. Was den Messwiderstand angeht bin ich noch nicht so weit gekommen. Allerdings
man an die Ausgänge anschließen kann sind ein ziehmlich cooles Feature. Für Fein-dimming kann man PWM benutzten, welches je nach Frequenz am Ausgang auch nicht als hartes Ein- und Ausschalten erscheint und über das T-Off register kann man man auch Shunt-Dimming machen. Grüße
-
 Bild
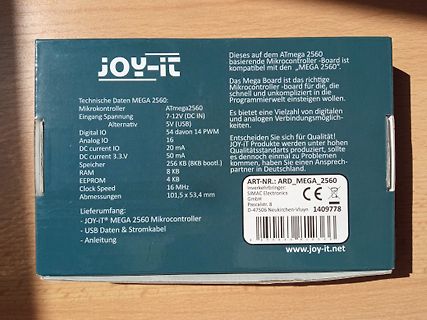
Rückseite einer JOY-IT Mega 2560 Verpackung
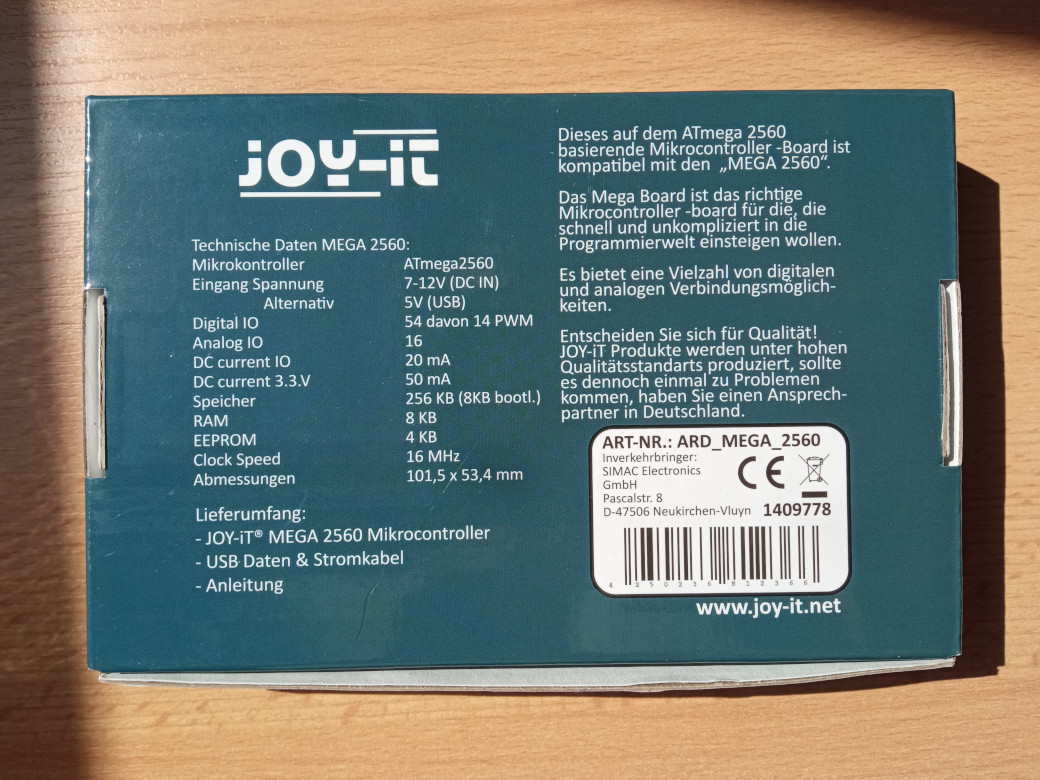
Mikrokontroller ATmega2560 Eingang Spannung 7-12V (DC IN) Alternativ 5V (USB) Digital IO 54 davon 14 PWM Analog IO 16 DC current IO 20 mA DC current 3.3.V 50 mA Speicher 256 KB (8KB bootl.) RAM 8 KB EEPROM 4 KB Clock Speed 16 MHz Abmessungen 101,5 x 53,4 mm Lieferumfang: - JOY-IT® MEGA 2560 Mikrocontroller
-
Thread
Sodastream Power - Servo defekt
.) feststellen, das Poti lässt sich ca. 200° drehen. Generell wird die Position über das PWM-Signal zwischen 1000us bis 2000us bestimmt (Mittelstellung 1500us). Dieses PWM-Signal wird vom uC auf der Platine im Sodastream erzeugt. Oder liegt es eventuell doch an der Spannungsversorgung? Hat
mechanisch min. 180° Drehung sein, sprich > Vollausschlag. > Generell wird die Position über das PWM-Signal zwischen 1000us bis > 2000us bestimmt (Mittelstellung 1500us). Dieses PWM-Signal wird vom uC > auf der Platine im Sodastream erzeugt. Oder liegt es eventuell doch an > Betriebs Reisen