-
Thread
Neue Bauteile: ESP32-S3-Minimodul, innovativer Schalter-IC, Kühlmittelsensor uvam
, wird vor allem mit seinem allgemein geringen Energieverbrauch beworben: [c] The NEX30606 is a high-efficiency step-down converter with ultra-low operating quiescent current of typically 220 nA [/c] Im Bereich der Applikationsschaltungen verhalten sich die Regler dabei im Allgemeinen so, wie
Frequenzbereich als auch auf die aktivierte Sendeenergie unterscheiden: [c] MLPF-WL-01D3 matched in low-power mode, 16dBm, 826MHz to 958MHz, 4-layer PCB MLPF-WL-02D3 matched in high-power mode, 20dBm, 826MHz to 958MHz, 4-layer PCB MLPF-WL-04D3 matched in high-power mode, 16dBm, 413MHz to 479MHz, 4-layer
-
 Bild
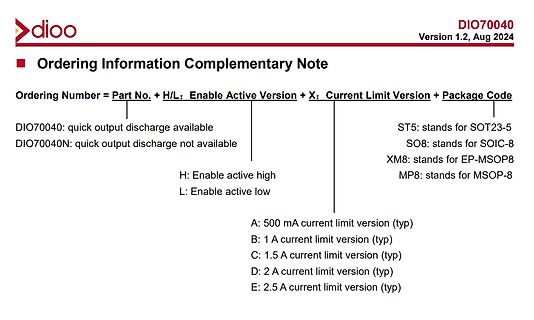
Bestellinformationen für DIO70040 Bauteile
quick output discharge available DIO70040N: quick output discharge not available H: Enable active high L: Enable active low A: 500 mA current limit version (typ) B: 1 A current limit version (typ) C: 1.5 A current limit version (typ) D: 2 A current limit version (typ) E: 2.5 A current limit version (
-
 Bild
Tabelle der elektrischen Spezifikationen
IDC) Ethernet disabled 0.05 - 18 425 500 mA Ethernet enabled 5 0.05 - 18 475 550 mA Trigger In Logic Low 0.05 - 18 0 0.6 V Logic High 2.7 5.5 Trigger Out 6 Logic Low 0.05 - 18 0 0.3 V (into high impedance load) Logic High 3 5.2 Pulse Modulation Pulse Width/Interval 7 0.05 - 18 500 µs Duty Cycle 2 98 %
-
 Bild
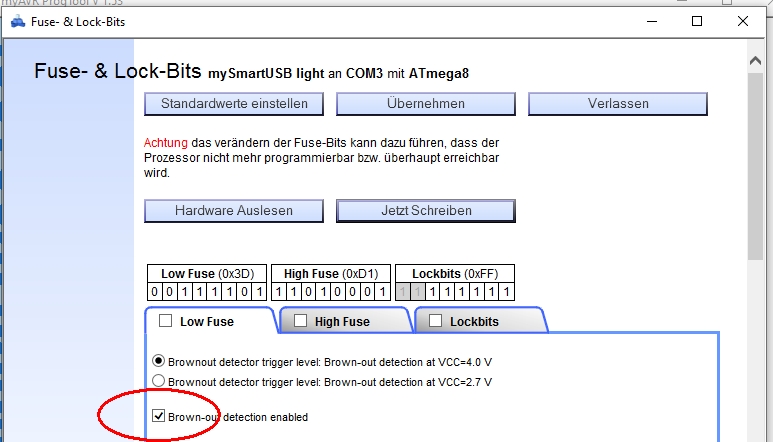
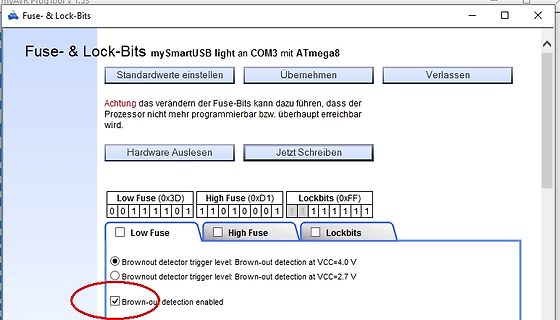
Software zur Einstellung der Fuse- und Lock-Bits eines ATmega8
Prozessor nicht mehr programmierbar bzw. überhaupt erreichbar wird. Hardware Auslesen Jetzt Schreiben Low Fuse (0x3D) 0 0 1 1 1 0 1 High Fuse (0xD1) 1 1 0 1 0 0 0 1 Lockbits (0xFF) 1 1 1 Low Fuse High Fuse Lockbits Brown-out detector trigger level: Brown-out detection at VCC=4.0 V Brown-out detector trigger
-
Thread
kurios - warum funktioniert I2C mit TI SX0108 Pegelwandler?
Die Low-Pegel sind das Problem! Ich habe dann TCA9517 als Pegelwandler genommen, das geht perfekt! Siehe Thread: https://www.mikrocontroller.net/topic/573640#new Ich habe ein Print entworfen für den VL53L3CX
Ansteuerung durch einen Microcontroller erfolgt, dann ist das wahrscheinlich totem pole. D.h. der Pin kann High und Low ausgeben. In diesem Fall ist der Pullup nur Failsafe für die Zeit, wo der Controller noch im Reset ist und die Initialisierung der Portpins noch nicht ausgeführt wurde.
-
Thread
Microchip-MPU mit 1GHz, Softwareupdates, Thermokamera mit ESP32-S3 uvam
BF16, and new dot product and matrix multiplication instructions, Cortex-A320 achieves up to 6x higher ML performance than Cortex-A53, the world’s most popular Armv8-A CPU. [/c] Als Architekturdiagramm präsentiert sich die neue Architektur wie in der Abbildung gezeigt. 
mit einem MOSFET bemuehen und komme genau hier nicht weiter. Laut Googles Gemini soll ich eine "high side" Schaltung in Betracht ziehen, habe aber da noch nichts gefunden was ich 'mal eben schnell' aufbauen kann. Mir fehlt auch die MOSFET Bezeichnung und was ich noch beachten muss. Edit: das Line-In
TIP120 ist ein NPN-Darlington Die bringen dir alle drei nicht so viel, weil sie wegen NMOS/NPN eher Low-Side-Schalter sind. Und statt dem BC547 aus meinem Schaltungsvorschlag alle hart überdimensioniert. Am ehesten noch der IRFZ44, braucht dann aber einen Gatedriver mit Chargepump. Wird vom Bauteile-Aufwand
-
Thread
Vergleichstyp DP8311N
vergleichbar mit dem Strobe(STR) Pin vom DP8311N > richtig? Nicht wirklich. Der 8311 hat einen active-low-Strobe, d.h. solange der auf Low-Pegel ist, werden Änderungen der Eingänge übernommen. Der "Ersatz" verwendet einen Takt, bei dessen steigender Flanke die Daten übernommen werden; ändern die sich danach, während der Takt auf High-Pegel ist, werden die Änderungen nicht mehr übernommen. Da ist also etwas mehr Anpassung erforderlich, mindestens ein Inverter für das Taktsignal. Ich hatte primär nach der Kombination aus Latch
-
 Bild
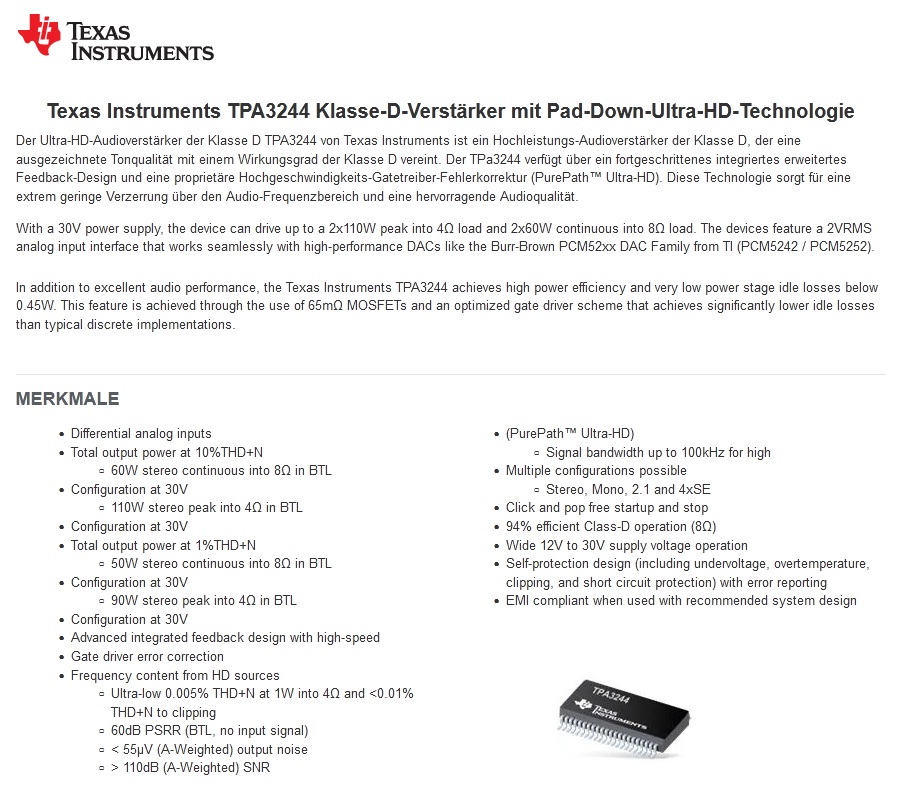
Datenblatt Ausschnitt Texas Instruments TPA3244
at 30V 90W stereo peak into 4Ω BTL Configuration at 30V Advanced integrated feedback design with high-speed gate driver error correction Frequency content from HD sources Ultra-low 0.005% THD+N at 1W into 4Ω and <0.01% THD+N to clipping 60dB PSRR (BTL, no input signal) < 55v (A-Weighted) output noise > 110dB (A-Weighted) SNR (PurePath™ Ultra-HD) Signal bandwidth up to 100kHz for high Multiple configurations possible Stereo, Mono, 2.1 and 4xSE Click and pop free startup and stop 94% efficient Class-D operation (8Ω) Wide 12V to 30V supply voltage operation Self-protection design (
-
Thread
Schalterzustand erkennen
Logic-Level-N-Channel-MOSFET, dessen Gate von einem GPIO-Pin des ESP8266 gesteuert wird. Der GPIO-Pin wird auf HIGH gesetzt, sobald ich den ESP einschalte, und ich möchte ihn auf LOW setzen, sobald ich den Schaltzustand mit einem zweiten GPIO erkenne. Das Ein- und Ausschalten funktioniert größtenteils gut, aber ich
-
Thread
Rock Versorgung USV gestützt
) +5V, und diese +5V gehen wieder in den AP22653 rein? Dann müsstest du zumindest den AP per EN = low ausschalten, wenn du auf Supercap läufst. Thermisch siehe oben, der AP soll deutlich unter 1W, das klappt beim initialen Laden nicht. ILim kleiner machen
z.B. in diesem Schaltplan: https://files.waveshare.com/upload/0/02/Pico-2CH-RS485.pdf Nur bei Low-Pegel wird der RS485-Treiber eingeschaltet, um den High-Pegel müssen sich die (viel zu grossen) Bias-Widerstände kümmern. Wenn bei Deinem Modul Pin 4 des RS485-Treibers auch fest auf GND liegt, ist
-
 Bild
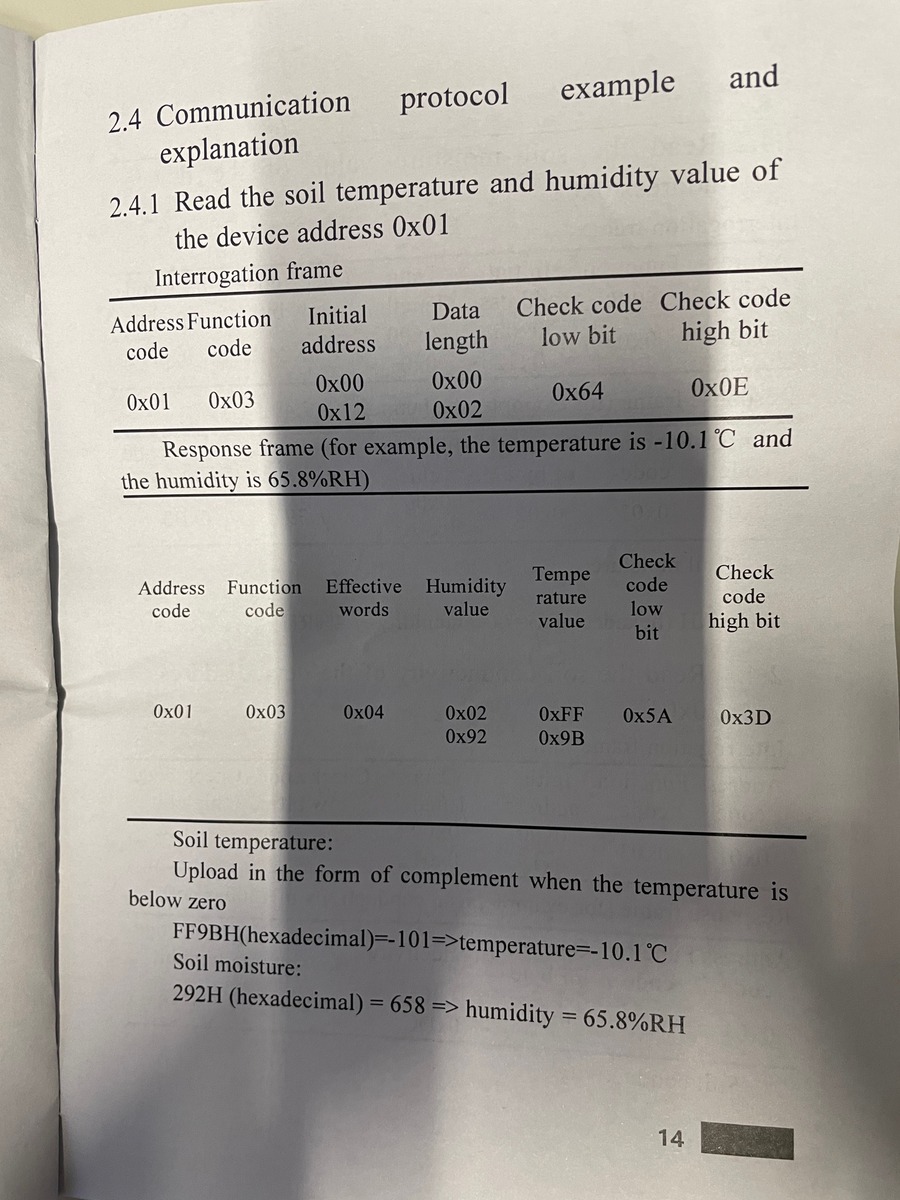
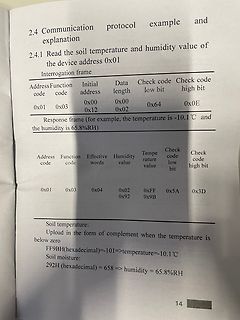
Dokumentation eines Kommunikationsprotokolls für Bodenfeuchtigkeit und Temperatur
Interrogation frame Address code 0x01 Function code 0x03 Initial address 0x00 Data length 0x00 Check code low bit 0x64 Check code high bit 0x0E Response frame Address code 0x01 Function code 0x03 Effective words 0x04 Humidity value 0x02 Temperature value 0xFF 0x9B Check code low bit 0x5A Check code high bit
-
Thread
UART sendet nur wenn RXD nicht angeschlossen ist
auf TTL. Hier liegen Fehler oft darin, dass Pegel im Programm verdreht sind. Also im Programm ein High, muss ein Low sein. Und im Terminalprogramm zum Test so einiges zum Einstellen z.B."Echo", und keine Software-Flowcontrol. Wie sieht Dein UART-Programm aus? Ein Primitiv-Test-Programm mit Polling
TTL. > Hier liegen Fehler oft darin, dass Pegel im Programm verdreht sind. > Also im Programm ein High, muss ein Low sein. > > Und im Terminalprogramm zum Test so einiges zum Einstellen z.B."Echo", > und keine Software-Flowcontrol. > > Wie sieht Dein UART-Programm aus? > Ein Primitiv-Test-Programm
-
Thread
CD-Laufwerk für Projekte
irgendwelche Software geben die über USB die Kommandos sendet, aber das wird undokumentiert sein. High End können die eingebauten D/A Wandler eh nicht sein, fur high end wird man den ganzen D/A Wandler und Verstärker selbst dran bauen müssen. Und dann tut es jedes Laufwerk.
kein high end. Das (eigener D/A, gesteuert vom uC) geht aber mit JEDEM Laufwerk, auch dokumentierten. Schnallst du es jetzt ?
-
 Bild
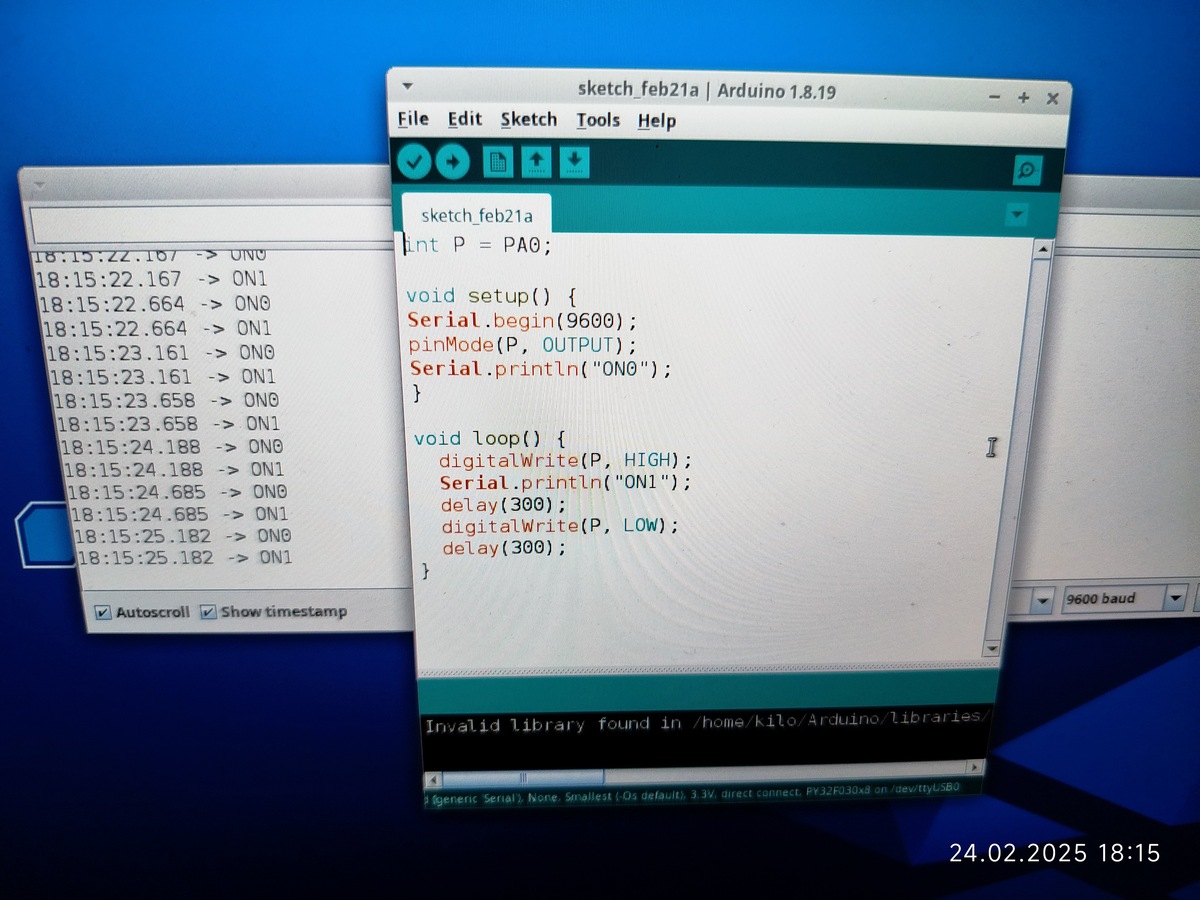
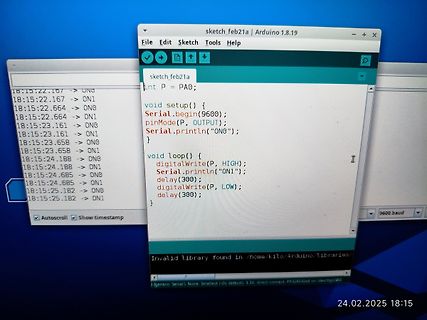
Abfotografierter Computerbildschirm mit Arduino IDE und Serieller Monitor
{ Serial.begin(9600); pinMode(P, OUTPUT); Serial.println("ON0"); } void loop() { digitalWrite(P, HIGH); Serial.println("ON1"); delay(300); digitalWrite(P, LOW); delay(300); } 18:15:22.167 --> ON0 18:15:22.167 --> ON1 18:15:22.664 --> ON0 18:15:22.664 --> ON1 18:15:23.161 --> ON0 18:15:23.161 --> ON1
-
Thread
Tips für effektives Erstellen von PCB gesucht
eine ähnliche Position. Vias erhöhen die Induktivität der Leitung geringfügig. Das spielt bei High-Speed Interfaces eine gewisse Rolle. Wenn es nicht auf Signallaufzeiten ankommt und man das Ziel ohne Vias erreichen kann, geht's auch ohne Via. Wenn es aber darauf ankommt wie z.B. bei High-Speed
the power and ground planes as the outer layers to act as shields. It does not work as intended, as high currents are running in the ground plane. A shield layer would have to be a second pair of ground layers."
-
Thread
Differentiell-Taster für RS485?
Screenshot Funktion des Oszilloskops nutzen. Dein Masseanschluß der Tastköpfe ist fragwürdig. DE ist high active und darf logischerweise nur aktiv sein, wenn dein Modbus Sender sendet. Das muss direkt nach dem letzten, gesendeten Zeichen wieder LOW werden, damit du die Antwort vom Bus/Sensor empfangen kannst
Vielen Dank nochmal, mein DE-Pin war invers programmiert, sprich active=low. Das war der Fehler. Ich schaue mir das mit den Pull-up/Down Widerständen nochmals genauer an. Beste Grüße
-
Thread
Rechtecksignal Drehgeber von 5V auf 12V bzw. von 15V auf 12V ändern
erwartet ein Rechtecksignal vom Push Pull Impulsgeber und gibt dafür 12V aus. Erwartet also ca. 12V als High Signal und 0V als Low Signal. Die beiden kontaktlosen Drehgeber geben allerdings ihr eigenes Signal aus. Der eine gibt ein 5V TTl Signal aus, der andere 15V für high und 0V für Low. Da nun aber mein
ein Rechtecksignal vom Push Pull Impulsgeber und > gibt dafür 12V aus. Erwartet also ca. 12V als High Signal und 0V als Low > Signal. Das glaube ich nicht! Wie schnell Deine Signale sind, ist mir nicht klar. Sollte die Frequenz noch im kHz-Bereich liegen würde ich als Ansatz einen LM358 als Komparator
-
Thread
ARM-AI-Assistent final, RP2040 mit 200 MHz Maximaltakt uvm
geht schon bequem nur mit PIO. Der neue RP2350 hat sogar eine spezielle Hardware eingebaut HSTX (high-speed serial transmit) welche einem das Leben diesbezüglich noch einmal einfacher macht.
hinter der > Kurzstreckenfunktechnologie stehende Standardisierungsgremium Achso, LoRa steht für Low Range. Wieder was gelernt.
-
 Bild
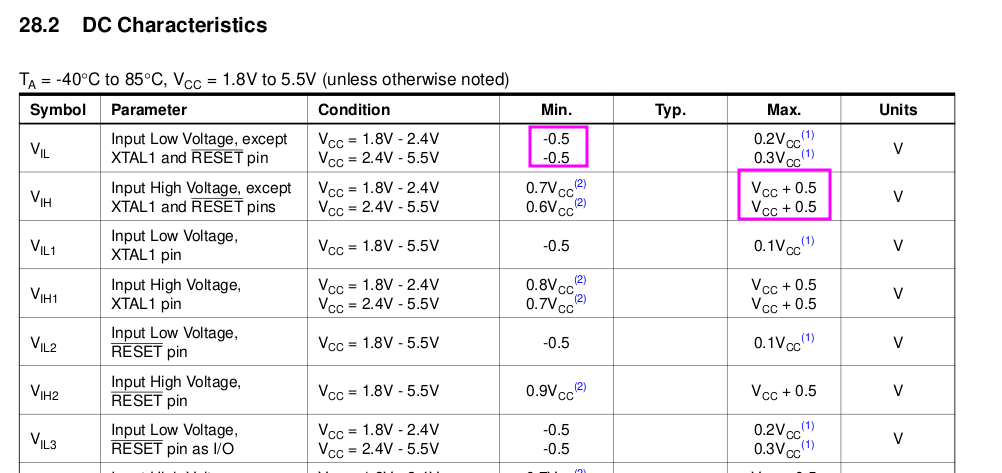
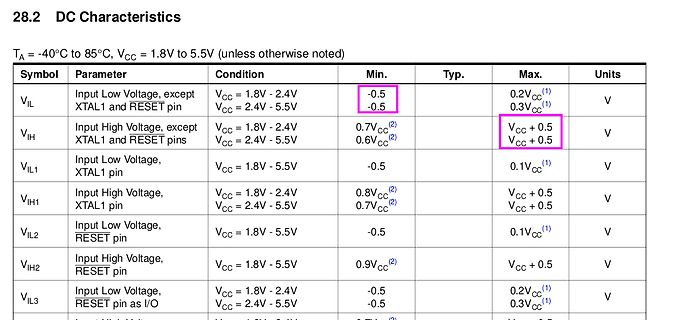
Tabelle der DC-Charakteristika eines Datenblatts
= 2.4V - 5.5V 0.6VCC(2) VCC + 0.5 VIL1 Input Low Voltage, XTAL1 pin VCC = 1.8V - 5.5V -0.5 0.1VCC(1) V VIH1 Input High Voltage, XTAL1 pin VCC = 1.8V - 2.4V 0.8VCC(2) VCC + 0.5 V VCC = 2.4V - 5.5V 0.7VCC(2) VCC + 0.5 VIL2 Input Low Voltage, RESET pin VCC = 1.8V - 5.5V -0.5 0.1VCC(1) V VIH2 Input High Voltage, RESET pin VCC = 1.8V - 5.5V 0.9VCC(2) VCC + 0.5 V VIL3 Input Low Voltage, RESET pin as I/O VCC = 1.8V - 2.4V -0.5 0.2VCC(1) V VCC = 2.4V - 5.5V -0.5 0.3VCC(1)
-
Thread
Beschaltung Treiber RS485
DI auf Ground IST zum Senden des dominanten Pegels richtig. Wenn gleichzeitig das DriverEnable high ist. Und das machen sie, indem sie das DE mit dem invertierten Sendesignal vom Controller speisen. Der Controller sendet low-aktiv, passt also perfekt. Ich würde mal beim Senden mit dem Oszi auf den
serielle Eingang des ESP und TX der serielle Ausgang des ESP? Und RX schaltet den Transistor. RX High -> Transistor durchgeschaltet -> DE Low -> Treiber steht auf empfangen (vom ESP gesehen) Verstehe ich das richtig?
-
Thread
Seltsames µC Problem - tritt nur auf, wenn der µC zwei Stunden lang spannungslos war.
oberes Adressbit falsch?). Oder haben sie ein Muster? (wie Original, nur das dritte Bit invertiert/0, high-byte/low-byte vertauscht ...). Dazu den Programmspeicher stumpf auslesen und binär suchen. Ein vergessenes Register meckert kein Compiler an. Als Workaround den Programmierer einen Reset nach
-
 Bild
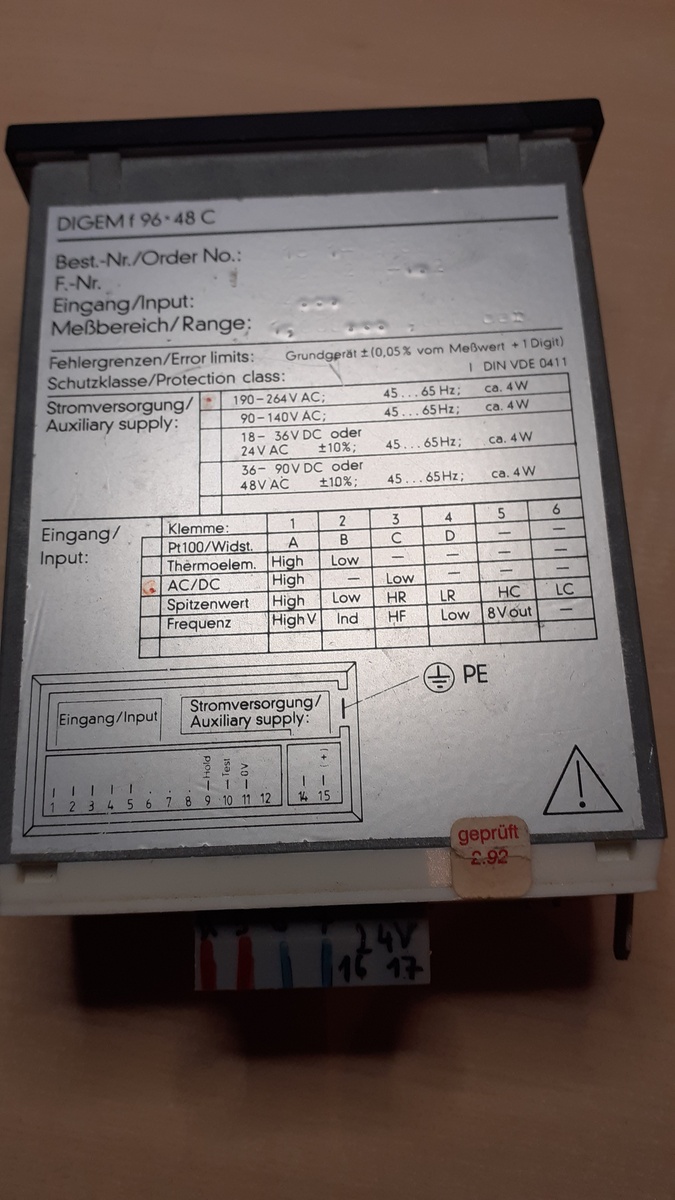
Typenschild eines Messgeräts DIGEM I 96-48 C
Hz; 36-90 V DC oder 48 V AC ±10%; 45...65 Hz; ca. 4W Eingang/Input: Klemme 1 2 3 4 5 6 Thermoel. High Low C D — — AC/DC High Low HR LR HC LC Spitzenwert High Low — — — Frequenz High V Ind HF Low 8 V out PE Eingang/Input Stromversorgung/Auxiliary supply: 1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 geprüft 2.92
-
 Bild
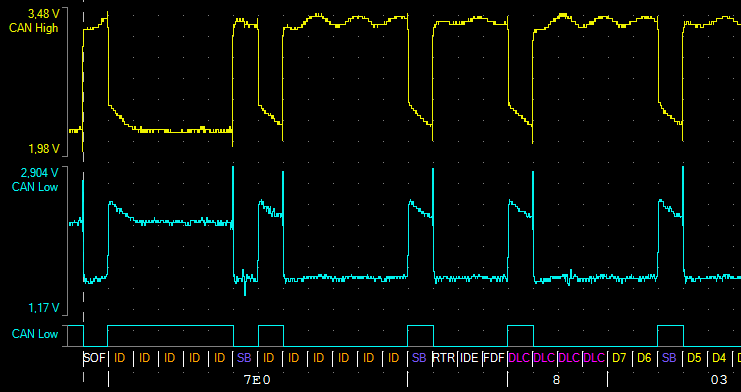
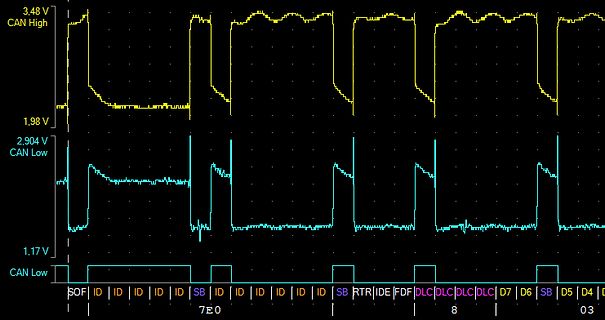
CAN-Bus Signalverlauf Oszilloskop-Screenshot
3,48 V CAN High 1,98 V 2,904 V CAN Low 1,17 V CAN Low SOF ID ID ID SB ID ID ID SB RTR IDE FDF DLC DLC DLC D7 D6 SB D5 D4 03
-
 Bild
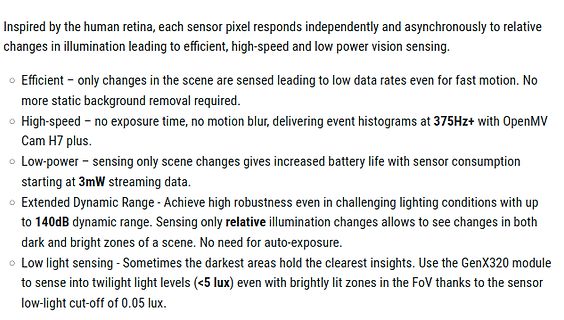
Produktbeschreibung eines Event-basierten Bildsensors
responds independently and asynchronously to relative changes in illumination leading to efficient, high-speed and low power vision sensing. Efficient – only changes in the scene are sensed leading to low data rates even for fast motion. No more static background removal required. High-speed – no exposure time, no motion blur, delivering event histograms at 375Hz+ with OpenMV Cam H7 plus. Low-power – sensing only scene changes gives increased battery life with sensor consumption starting at 3mW streaming data. Extended Dynamic Range - Achieve high robustness even in challenging lighting
-
Thread
SSD1309 STM32
30-36 heißen und alle korrekt mit dem Display verbunden? Dein Chip Select Signal wechselt von High auf LOW wenn die Kommunikation beginnt und wieder zurück nachdem die Daten gesendet wurden? Oszilloskop oder eine LED als Indikator wären hier sehr nützlich. Der SPI Mode am STM passt zum SPI Mode
-
Thread
Fumot Tornado 25000 mit LCD -Teardown
Start high LCD_send_DATA_byte(u8_row_start); // Start low LCD_send_DATA_byte(0x00); // End high LCD_send_DATA_byte(u8_row_end); // End low // Memory Write (2C) LCD_send_CMD_byte(0x2C); /
digitalWrite(PA5, HIGH); Serial.println("PA5 HIGH"); delay(1000); digitalWrite(PA5, LOW); Serial.println("PA5 LOW"); refreshIWDG(); delay(1000); digitalWrite(PA6, HIGH); Serial.println("PA6 HIGH");
-
Thread
Welchen Mikrocontroller für Millisekunden-Stoppuhr?
downloads/en/DeviceDoc/Atmel-7810-Automotive-Microcontrollers-ATmega328P_Datasheet.pdf Kapitel 8.5 Low Frequency Crystal Oscillator > Meine Idee ist, ein peripheres Modul aufzubauen, das auf dem Takt eines > Echtzeit-Moduls basiert. Z.B. dem DS3231 RTC, der unter Anderem ein 32 > kHz-Rechtecksignal
den ersten hängen und den Pin überlauf Interrupt dorthin > geben Wer hat nicht schon von einem High-Performance Arduino cluster geträumt. Wenn man die dann auch noch noch mehrdimensional vernetzt… … das gibt 'ne Stoppuhr wie sie die Welt noch nicht gesehen hat.
-
Thread
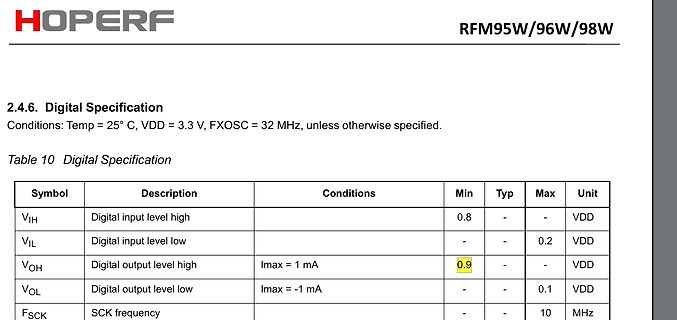
RFM95W und DIO-0 Signalpegel
2 VDD entsteht z.B. wenn zwei push-pull Ausgangsstufen gegeneinander arbeitenden - eine zieht nach Low, die andere nach High. Der in so einem Fall fließende Querstrom sollte sich auch in der Gesamtstromaufnahme bemerkbar machen.
VDD entsteht z.B. wenn zwei push-pull Ausgangsstufen gegeneinander > arbeitenden - eine zieht nach Low, die andere nach High. Ich tippe auf Open Collector Ausgang mit Weak Pullup.
-
 Bild
Datenblatt Digital Specification Tabelle
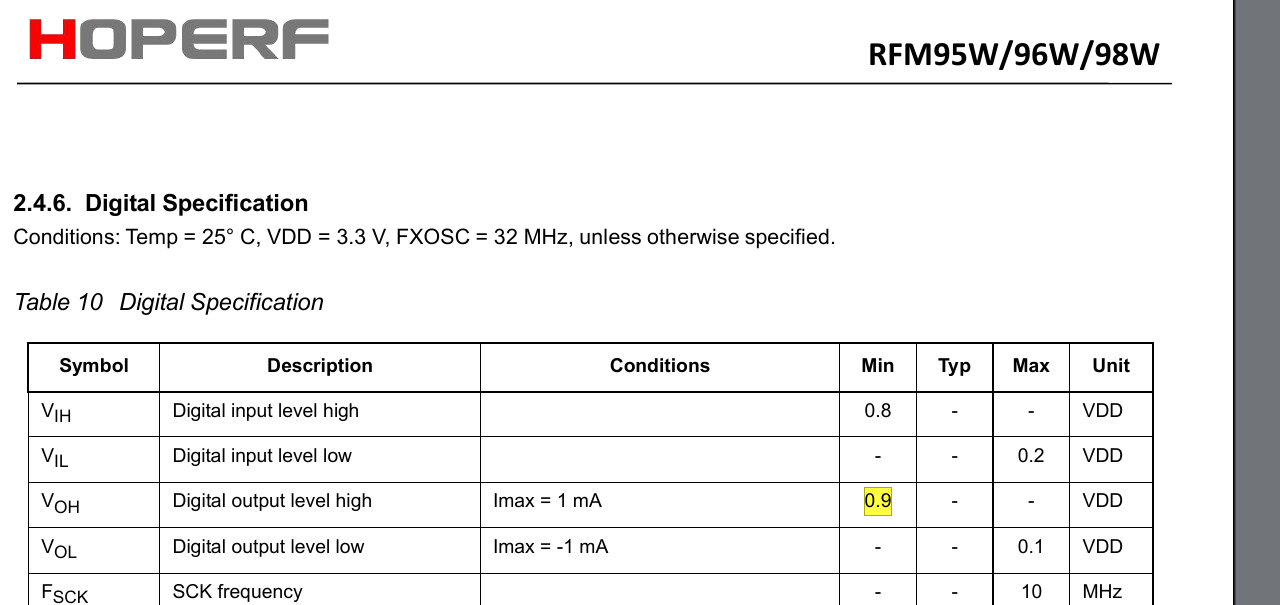
Table 10 Digital Specification Symbol Description Conditions Min Typ Max Unit VIH Digital input level high 0.8 - - VDD VIL Digital input level low - - 0.2 VDD VOH Digital output level high Imax = 1 mA 0.9 - - VDD VOL Digital output level low Imax = -1 mA - - 0.1 VDD FSCK SCK frequency - - 10 MHz
-
Thread
Hilfe zur Dimensionierung einer H-Brücke
verbinden, ohne das sie von einer Ablaufsteuerung angesteuert werden. Entweder legst du sie beide auf High oder auf eine Überstromschaltung.
Denke an die /SD Eingänge. Die werden von den internen Pulldowns der IR2104 auf low gezogen und sperren den Chip. Da musst du noch was ändern. Netzführung ist natürlich überflüssig und solltest du weglassen.