EKF Code Problem

Gast #3867280
Lesenswert?
• ▲
▼
Hallo Zusammen,

ich arbeite momentan an einem EKF (Extendet Kalman Filter) mit 6 
Zuständen. Der EKF erhält Daten vom Acc, Gyro und Mag. Neben den 4 
Quaternionen wird der Gyro Offset geschätzt.
Leider klappt die Schätzung des Gierwinkels nicht sonderbar gut. Sobald 
ich das Sensorboard um die x- bzw. y-Achse drehe, ändert sich 
fälschlicherweise der Gierwinkel (Drehung um die z-Achse). Der 
geschätzte z-earth vector wird allerdings korrekt ausgegeben, der Fehler 
müsste also bei der Berechnung des Gierwinkels durch den Mag entstehen. 
Und da weiß ich momentan nicht weiter, hab schon alles mehrfach 
überprüft.

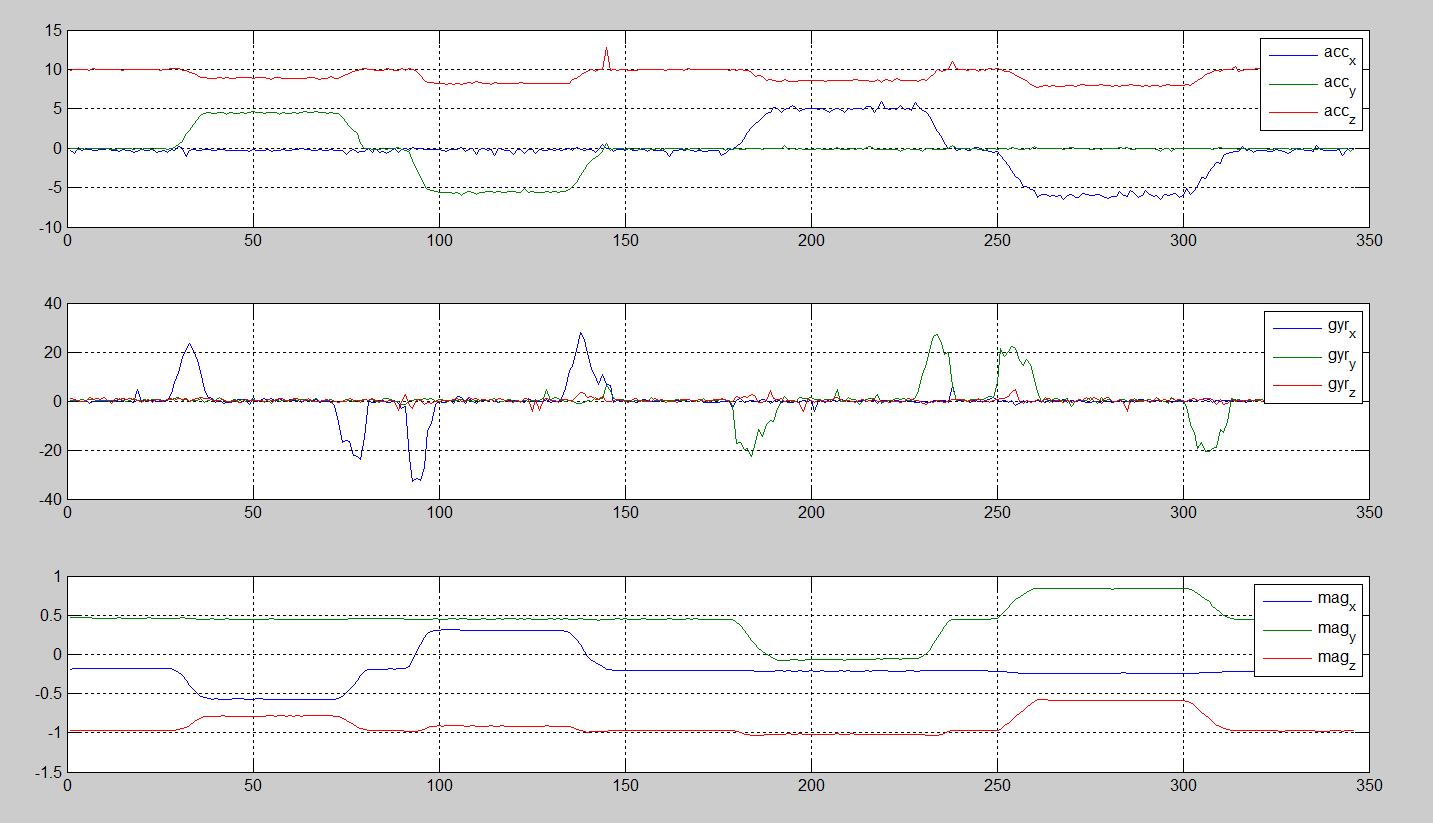
Sicherheitshalber habe ich die Sensorwerte mal angehängt. Die Mag Werte 
finde ich allerdings nicht ganz plausibel!?!?

Auch die EKF C Files liegen bei und stehen zur freien Verfügung.

Hoffe jemand kann mir dabei helfen,
Sam
Angehängte Dateien:

Antwort schreiben

Hinweis: der ursprüngliche Beitrag ist mehr als 6 Monate alt. Bitte hier nur auf die ursprüngliche Frage antworten, für neue Fragen einen neuen Beitrag erstellen.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.