Hi!

Folgende Aufgabenstellung hätte ich zu bewerkstelligen:

Für verschiedenste periodische Eingangsssignale [Sinus; Rechteck;
Dreieck; Trapez, ...] mit Amplituden von [0.5KN bis 10KN] und
unterschiedlichsten Gleichanteilen möchte ich eine Kraftregelung
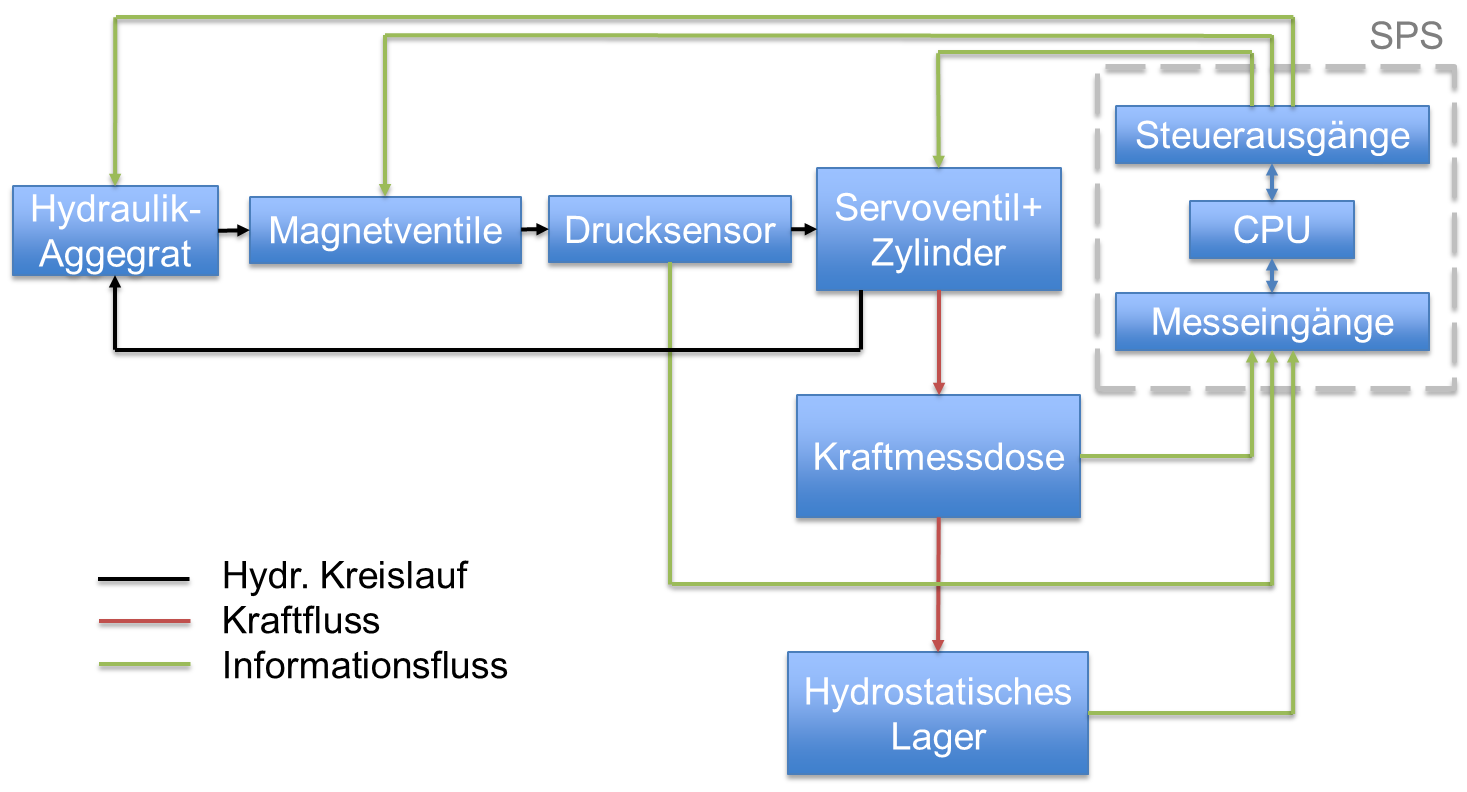
entwerfen. Zum Verständnis habe ich auch ein Schema gezeichnet, bei dem
man den Regelkreis erkennen kann (Der Drucksensor dient nur zur
Überwachung).

Um das zu bewerkstelligen habe ich mir auf der SPS verschiedene
Werkzeuge gebastelt:

*Aufnahme der Sprungantwort -> zeitl. Verläufe der Sprungantworten
*Aufnahme des Zeitverhaltens -> zeitl. Verläufe bei periodischer
Anregung
*Aufnahme des Frequenzverhaltens -> Bode-Diagramm

All die Werkzeuge lassen sich automatisieren (verschiedene
Lastkollektive bei verschiedenen Reglerparametern etc) - das habe ich
aber noch nicht umgesetzt, da viel Arbeit.

All die Untersuchungen geschehen bei geschlossenem Regelkreis. Erste
Experimente ergaben, dass ein PI-Regler ausreichen sollte um die
Regelung zu bewerkstelligen. Allerdings zeigt das System recht komplexes
Verhalten (siehe Bild im Anhang), was nicht auf einfache
Parameterführung am Regler schließen lässt.

Nun gehts an die Reglersynthese und da stehe ich das erste mal an.

Ich bräuchte kreativen Input aus der Praxis bezüglich folgender Punkte:

(1) Wie setze ich die obigen Werkzeuge am Besten ein, damit ich bei
vertretbarem Aufwand zu einem guten Ergebnis komme?
(2) Wie sollte ein vernünftiges Ergebnis überhaupt aussehen?

Dazu habe ich mir bereits ein paar Gedanken gemacht:

Für die Synthese:
Man könnte Sinus, Rechtecke und Dreiecke mit verschiedenen Amplituden
fahren (zB Schrittweite 500N). Dabei permutiert man die Parameter;
natürlich in vernünftigen Grenzen. Danach errechnet man sich die
Steigungen in jedem Zeitschritt für jedes Lastkollektiv und ordnet ihm
ein optimales Parameterpaar (kp, ki) zu. Wie ich das Frequenzverhalten
da mit hineinnehme weiß ich allerdings nicht.

Im Betrieb:
Jedesmal wenn dann im Betrieb ein Lastkollektiv generiert wird, wird für
jeden Zeitschritt ein optimales Parameterpaar aus dem Katalog
hinterlegt. Wird das Lastkollektiv nun periodisch abgefahren, so wird
auch der auf die konkrete Problemstellung reduzierte Parameterkatalog
periodisch durchlaufen. Interpolieren wäre natürlich auch möglich! Und,
so könnte man auch nicht-periodische Signale behandeln (als dicke
Draufgabe!!!)


Ich hoffe euch mit dem überlangen Beitrag nicht komplett verwirrt zu
haben, es geht mir hier kurzum um eine Frage nach einer praxistauglichen
Herangehensweise an die Reglersynthese und den anschließendene -entwurf.
Sollte die Antwort nur aus einer Buchempfehlung bestehen, ist mir auch
schon geholfen!

Vielen Dank für eure Einwürfe!

LG
LeFish
Angehängte Dateien:
-
 Schema.png
(88 KB)