
Hallo,

ich suche eine Möglichkeit einen kleinen Wagen mit Kamera ->
https://vimeo.com/101957065 anzutreiben. Die Schwierigkeit liegt darin,
dass ich ich ihn für Zeitraffer halbwegs präzise steuern muss, dh. ich
muss den Wagen zB alle Minnute für 5mm nach vorne bewegen.
Das ist die eine Aufgabe, die andere ist eine kontinuierliche Bewegung
von sehr langsam 0,01m/s bis 0,5m/s
Wichtig ist halt, dass man die Kontinuität der  Bewegung kontrollieren
kann, nicht, dass es einmal schneller und einmal langsamer läuft, wenn
nicht gewünscht.

Für die Zeitraffergeschichte dachte ich an einen Nema17, aber habe
gesehen, dass es DC Getriebemotoren auch mit Encoder gibt. Da könnte man
vielleicht auf einen zusätzlichen Motor verzichten. Durch das Getriebe
ist man aber von der Geschwindigkeitsregelung vielleicht ein bisschen
eingeschränkt. Es gibt ja offenbar auch Motoren für Direktantrieb, die
höheres Drehmoment haben zum Anfahren bzw langsam fahren.

Mit welchen Motor würdet ihr das lösen bzw nach welchen Stichworten muss
ich bei aliexpress suchen für solche kleinen Direktmotoren, wenn das
eine Option wäre?

Auf dem Rad ist momentan ein Riemenscheibe GT2 60 montiert und auf dem
Motor wäre dann eine mit 20 Zähnen
Gast
#5926253
„Camera slider diy“ und Google erschlägt dich mit Ergebnissen.
Schrittmotor mit billigem Treiber für 3D Drucker sollte gut gehen.
Für sehr langsame Fahrten sind die Schritte störend, deshalb wollte ich
den nur für Zeitraffer benutzen.
Gast
#5926259
Da sind die silent stepper Treiber sehr gut, die machen ein
Mikrostepping von 1/128 oder noch kleiner, das ist nahezu ruggelfrei.
Hallo,
ja die Treiber kenne ich jetzt nicht, aber für die linerare Fahrt, darf
es eben gar nicht mehr ruckeln. Mit längeren Brennweiten ist das leider
alles sichtbar bzw man merkt, dass es nicht flüssig läuft.
Gast
#5926292
Selbst bei geringem Microstepping wirst du schätzungsweise eine
Größenordnung mehr Verwackelung durch mechanisches Spiel und unebenheit
auf der Laufbahn haben.

Ich würde auch zu einem NEMA 23 Stepper mit TMC Treibern greifen. Die
kannst du bequem per Bus ansprechen und konfigurieren und kannst
entweder aus Laufruhe oder Drehmoment optimieren.

Gruß
Val
Gast
#5926300
T.M .. schrieb:
> Für sehr langsame Fahrten sind die Schritte störend, deshalb wollte ich
> den nur für Zeitraffer benutzen.

Seit der Erfindung von Treibern mit Mikroschrittbetrieb für
Schrittmotoren entspricht die Bewegung fast einem Synchronmotor
Ok, ich werde es einmal mit einem solchen treiber probieren. Bisher
hatte ich nur die billigen A4988 oder DRV8825 clone und da waren die
Schritte leider wahrnehmbar. Auch das Anlaufverhalten war nicht gerade
optimal für diesen Einsatzzweck
Gast
#5926382
Alternativ BLDC mit Encoder, es gibt da dieses "ODrive" Projekt mit
einer ziemlich guten Motorsteuerung. Wäre definitiv einen Blick wert
T.M .. schrieb:
> Bisher
> hatte ich nur die billigen A4988 oder DRV8825 clone und da waren die
> Schritte leider wahrnehmbar.

Das kann aber auch am Motor liegen: Nicht alle Schrittmotoren sind
Microstepping-geeignet.

Mal kurz überschlagen: Zahnriemen 20 auf 60 ist 1:3, Raddurchmesser ca.
7cm = Umfang 220mm, Schrittmotor 200N/U => Auflösung 0.37mm pro Schritt,
< 0.1mm pro Viertelschritt, < 0.025mm bei 16 Mikroschritten.
Gast
#5926669
T.M .. schrieb:
> ja die Treiber kenne ich jetzt nicht, aber für die linerare Fahrt, darf
> es eben gar nicht mehr ruckeln. Mit längeren Brennweiten ist das leider
> alles sichtbar bzw man merkt, dass es nicht flüssig läuft.

Die Kamera muss so montiert sein, dass der Antrieb auf den Schwerpunkt
der Optik wirkt. Sobald ein Drehmoment auf die optische Achse entsteht,
sind Probleme vorprogrammiert oder du hast unnötigen Aufwand für einen
steifen Aufbau.
my2ct schrieb:
> Seit der Erfindung von Treibern mit Mikroschrittbetrieb für
> Schrittmotoren entspricht die Bewegung fast einem Synchronmotor

Aber nur wenn du einen hast der "Rastschritt frei" ist.
Mit Rastschritt hast du den Effekt das sich die ersten Mikrostepps (bei
1/32 oder mehr) garnichts tut, dann läuft es ganz gut, und irgendwann
springt er dann vorwärts in den nächsten Rastschritt. Das sieht man in
einem Video schon recht deutlich.
Da hilft nur halbwegs eine möglichst große Übersetzung dagegen, damit
auch ein überspringen von mehreren Mikroschritten sich nicht störend
auswirkt.
Mal eben schnell von der einen Seite auf die andere Fahren kann dann
aber einige Minuten dauern.
Bei der geringen Übersetzung und der gewünscht geringen
Geschwindigkeiten die der TO will, wird das ganze schon recht schwierig.
Auch die "besseren" Motortreiber brauchen eine gewisse
Mindestschrittfrequenz bis sie eine einigermaßen gleichmäßigen Lauf
hinbekommen.
Der Wagen dürfte gleichmäßiger laufen, wenn er sich nicht selber
antreibt, sondern gezogen wird. Aber das ist natürlich aufwendiger.
Oder einen DC-Motor mit Getriebe und die Geschwindigkeit grob
einstellen, falls es nicht auf Konstanz und Genauigkeit ankommt.
Gast
#5926816
Bilder machen und Verfahren muß ja nicht gleichzeitig sein.
Bewegen, auspendeln, Foto machen, bewegen, auspendeln ....
Gast
#5926818
Ja ich hatte deswegen auf den DC Getriebemotor verharrt, weil ich einen
solchen Wagen bei einer (auf dem direkt der Motor oben auf dem Brett
ist) Filmfirma gesehen habe, die darauf Kameras mit bis zu 15kg
benutzen. Deren Fahrten sind absolut flüssig, laufen an und enden sanft.
Die haben so einen Motor offenbar einfach mit einem Reibrad auf die
Skaterrolle gedrückt. Ganz simple Konstruktion, aber funktioniert
offenbar sehr gut. Besser als das geruckel was ich bisher von anderen
Selbstbaulösungen mit Schrittmotoren auf youtube oä gesehen habe.
Gast
#5926822
@Wolfgang kannst du das nochmal etwas bildlicher erklären oder eine
schnelle Skizze abfotografieren? Das klingt sehr interessant, aber ich
kann es mir nicht ganz vorstellen
Falls jemand kleine Getriebemotoren braucht, ich hab noch ein paar sehr
gute hier. (Portescap, Faulhaber)
Max schrieb:
> Besser als das geruckel was ich bisher von anderen
> Selbstbaulösungen mit Schrittmotoren auf youtube oä gesehen habe.

Das kommt ganz auf die Motoren an. Ein Schrittmotor bringt fast immer
mehr oder weniger Vibrieren rein, denn er erzeugt nunmal keinen
Sinusverlauf, und damit entstehen Oberschwingungen. Selbst bei exakt
sinusförmiger Ansteuerung wäre das so. Aber Microstepping-geeignete
Schrittmotoren sind schonmal ein guter Ansatz. Da geht nicht jeder
Motor, den man aus einem alten Drucker ausgeschlachtet hat.

Aber das ist bei langsamlaufenden DC-Motoren nicht anders, auch die
erzeugen kein gleichmäßiges Drehmoment. Hier nimmt man 1. Motoren mit
möglichst vielen Ankerwicklungen und 2. möglichst "eisenlose" Motoren
von Faulhaber oder Maxon. Dort hat der Rotor keinen Eisenanker, und
damit kein Rastmoment, und meist sind die Rotorwicklungen schräg
gewickelt, so dass sich ein gleichmäßiger Drehmomentverlauf einstellt.

Also egal ob DC- oder Schrittmotor: Du brauchst vor allem gute Motoren.

Gegen den Schrittmotor spricht noch die Geräuschentwicklung.

Btw: Wie oben erwähnt wird ein angetriebender Wagen immer unruhiger
laufen als ein gezogener, schon allein wegen des Schlupfes des
angetriebenes Rades auf der Leiter.
Gast
#5926909
hier ist ein Trinamic Werbevideo:
https://www.youtube.com/watch?v=FvW93yCbqFE

musste das gerade nochmal korrigieren, wollte einen anderen Link posten
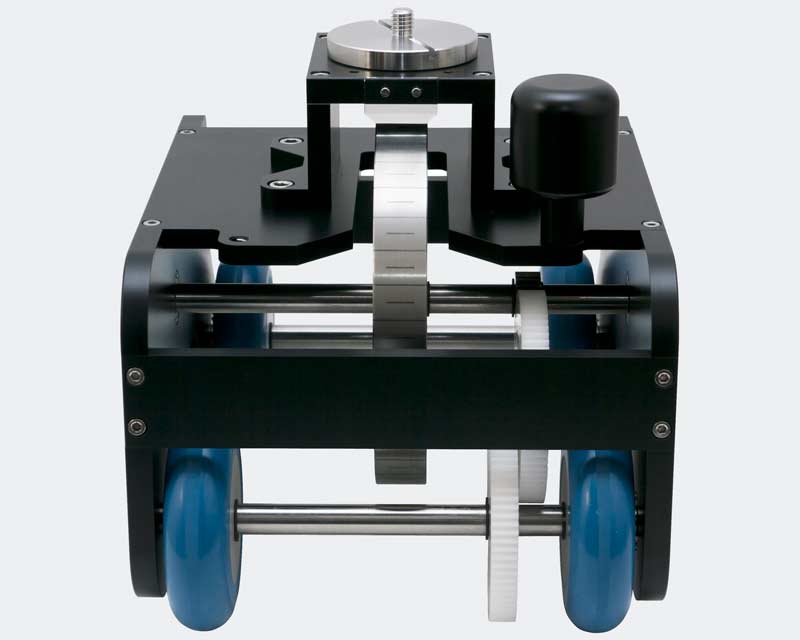
Ich würde ein Pollysystem nutzen, die Schwungmasse sorgt für Gleichlauf
Angehängte Dateien:
-
 polly_03_kl.jpg
(27 KB)
Gast
#5926912
T.M .. schrieb:
> DRV8825 clone und da waren die Schritte leider wahrnehmbar.

Der DRV8825 hat 3 Decay-Modi, leider nicht nach aussen gefuehrt. Aber
nach Anloeten einer kurzen, duennen Litze hat man die Moeglichkeit des
Umschaltens. Es lohnt sich!

Gruss Chregu
Gast
#5926913
https://www.youtube.com/watch?v=WtLXszS7_yY
ab ca. 1:50 interessant.
"ab ca. 1:50 interessant."

Ja, aber da ist doch auch beim letzten Treiber ein Ruckeln sichtbar.
Viel besser natürlich als bei den anderen beiden, aber dennoch störend
und wenn man noch ne längere Brennweite benutzt fällt es noch mehr ins
Gewicht
Gast
#5926962
T.M .. schrieb:
> Ja, aber da ist doch auch beim letzten Treiber ein Ruckeln sichtbar.

Versuch macht klug, die Mechanik hast du ja scheinbar schon und den
Treiber zu ersetzen kostet dann wenige Euro. Im YT Video kann immer noch
das Komprimieren der Videos eine Rolle spielen, man sieht auf jeden Fall
einen deutlichen Unterschied. Für Kamerafahrten habe die Treiber auch
noch nicht benutzt, nur im 3D Drucker. Da ist der Sound auch ein
Unterschied wie Tag und Nacht, selbst im Nebenraum war der Drucker sehr
nervig.
Die brushless DC sind sicher noch eine Nummer besser, aber auch teurer.
Ein Kollege hat mal einen Papst Variodrive eingesetzt, der drehte auch
langsam mit viel Drehmoment. Solche Motoren habe ich auch in DIY
Plattenspieler Projekten als Antrieb gesehen. Ist nur eine andere
Preisklasse.