
Hallo,

ich möchte einen Drehzahlgeber (Inkrmentalgeber) als Rückführung für
eine Drehzahlregelung über eine Arduino an einen FU anschließen.


Eine immer präsente (aber sich veränderndee) Belastung wirkt
entgegengesetzt der Drehrichtung des Motors auf dessen Welle. Ich
möchte, dass der Umrichter eine Drehzahl konstant hält. Der Motor soll
anwendungsbedingt sich immer nach z.B. rechts drehen versuchen, die
anzupeilende Drehzahl jedoch negativ (hier links) sein, z.B. -30 upm.

Meines Erachtens müsste in diesem Fall der Umrichter genau umgekehrt
arbeiten, oder?

Ist die Istdrehzahl belastungsbedingt z.B. bei -40 upm, müsste der
Umrichter "mehr Strom" geben, sodass die Welle auf -30 upm gebremst
wird.

Wäre die Istdrehzahl z.B. bei -20 upm, müsste er "Strom rausnehmen", um
eine Beschleunigung durch die Last auf der Welle auf -30 upm zu
erreichen, oder?

Ich benötige also genau das entgegengesetzte Verhalten eines Umrichters,
der ja eigentlich, um eine höhere Drehzahl zu erreichen mehr "Strom"
gibt, und um eine niedrigere Drehzahl zu erreichen, "Strom" herausnimmt.

Wichtig ist eben, dass die Motordrehrichtung entgegengesetzt der auf die
Welle einwirkende Kraft ist.

Meine Frage ist nun: Reicht es, wenn ich dem Umrichter sage, peile die
Drehzahl von -30 upm bei entgegengesetzter Drehrichtung an, und er
regelt auf den Wert, oder muss ich zwingend das Signal des Gebers
invertieren?

Die Signalinvertierung wäre meines Erachtens in diesem Fall notwendig,
um eine umgekehrte Funktion des Umrichters zu erhalten.

(1): Da ich möchte, dass er Strom dazugibt, wenn er eigentlich zu
schnell ist (s.o.), müsste ich den Arduino ein Ist>Soll-Signal in ein
Ist<Soll-Signal umrechnen lassen. Würde ein Ist>Soll-Signal durch den
Geber in den Arduino eingelesen werden, würde dieser es zu einem
Ist<Soll-Signal umrechnen und dieses umgerechnete Signal im Umrichter
erreichen, dass mehr Strom dazugegeben wird.

(2): Würde dies funktionieren, würde der Umrichter ein Ist<Soll-Signal
als Ist>Soll-Signal interpretieren und den Strom zurückfahren.

Konkret hatte ich mir das zahlenmäßig folgendermaßen gedacht:

Als Solldrehzahl seien z.B. 30 upm entgegengesetzt der Drehrichtung des
Motors anzupeilen, also wsl. dann -30 upm.

Fall (1): Die Kraft auf die Welle lässt den Motor schneller drehen, als
vorgesehen. Die vom Geber abgegriffene Istdrehzahl ist z.B. bei -40 upm.
Das Istsignal sollte somit (betragsmäßig) größer sein, als das
Sollsignal (-30 upm). Mein Verständnis vom Umrichter ist, dass er Strom
rausnimmt, um eine Verringerung der Drehzahl zu erreichen. Ich benötige
aber das Umgekehrte, d.h. dass er eben Strom draufgibt, um langsamer zu
werden.
Wenn ich die -40 upm beispielsweise in -20 upm umrechnen könnte, würde
der Umrichter das als Ist<Soll (betragsmäßig) interpretieren, und somit
Strom draufgeben.

Fall (2): Die Kraft auf der Welle lässt den Motor langsamer drehen, als
vorgesehen. Die vom Geber abgegriffene Istdrehzahl ist z.B. -20 upm. Das
Istsignal sollte somit (betragsmäßig) kleiner sein, als das Sollsignal
(-30 upm). Mein Verständnis vom Umrichter ist, dass er Strom draufgibt,
um eine Erhöhung der Drehzahl zu erreichen. Ich benötige aber das
Umgekehrte, d.h. dass er eben Strom rausnimmt, um schneller zu werden.
Wenn ich die -20 upm beispielsweise in -40 upm umrechnen könnte, würde
der Umrichter das als Ist>Soll (betragsmäßig) interpretieren, und somit
Strom herausnehmen.

Weiß jemand, ob dieses Vorgehen für mein Vorhaben vonnöten ist, oder
reicht es wirklich zu sagen, peile eine Drehzahl von -x upm an (bei
entgegengesetzter Drehrichtung)

Besten Dank für eure Antworten.
Veit D. schrieb:
> Fall (1):
In diesem Fall brauchst du einen rückspeisefähigen Umrichter oder einen
Chopper, der die überschüssige Leistung im Zwischenkreis vernichtet.

> oder reicht es wirklich zu sagen, peile eine Drehzahl von -x upm an (bei
> entgegengesetzter Drehrichtung)
Das kommt auf den Umrichter an. Mit dem richtigen (rückspeisefähigen)
Umrichter geht auch der Bremsbetrieb. Du musst dann nur eine
Wunschdrehzahl vorgeben.
http://www.abb.de/cawp/seitp202/e86a674f60a4cb8dc1256f9000508e4e.aspx
http://www.sam-antriebstechnik.de/109.html
Hallo Lothar,

besten Dank für die Antwort und den Input.

OK, dann liegt das wohl daran, dass ich mir die Funktion des Umrichters
bei Drehrichtung entgegengesetzt der Zugrichtung noch nicht vorstellen
kann.
D.h. wenn man einen Umrichter mit Bremschopper hat, dann ist das so
möglich, wie ich mir das vorstelle, d.h. der Umrichter arbeitet dann von
der Logik genau anders herum, als wenn man eine + (positive)
Sollgeschwindigkeit angibt?
D.h. er bremst, falls die Istgeschwindigkeit (z.B. -60 upm) kleiner ist,
als die Sollgeschwindigkeit (z.B. -40 upm) und fährt die Stromwerte
herunter, wenn meine Istgeschwindigkeit (z.B. -20 upm) größer als die
Sollgeschwindigkeit (z.B. -40 upm) ist? Um bei letzterem eine
Beschleunigung auf die Solldrehzahl zu erhalten?

Würde das dann theoretisch reichen, dass man als Solldrehzahl einen
negativen Wert vorgibt?  Bzw. ist dieses "-" so zu verstehen, dass eine
Regelung der Wellendrehzahl anzustreben ist, die entgegengesetzt der
Drehrichtung des Motors läuft?

Besten Dank für die Infos.
Veit D. schrieb:
> D.h. er bremst, falls die Istgeschwindigkeit (z.B. -60 upm) kleiner
> ist, als die Sollgeschwindigkeit (z.B. -40 upm) und fährt die Stromwerte
> herunter, wenn meine Istgeschwindigkeit (z.B. -20 upm) größer als die
> Sollgeschwindigkeit (z.B. -40 upm) ist? Um bei letzterem eine
> Beschleunigung auf die Solldrehzahl zu erhalten?
Das passiert eigentlich laufend: stell dir einfach vor, du beschleunigst
eine Schwungmasse auf z.B. 100 U/s und dann bremst du sie wieder auf
10 U/s ab. Beim Bremsen passiert genau das, was du hast: das Schwungrad
will in die selbe Richtung weiterdrehen, aber mit höherer Drehzahl. Wenn
dein Umrichter sie abbremsen will, muss er die gespeicherte Energie
loswerden.
Er wird die erst mal in den Zwischenkreis abgeben, und wenn der "zu
voll" wird, dann kommt der Chopper oder die Netzrückspeisung.

> dass man als Solldrehzahl einen negativen Wert vorgibt?
Du gibst deine geünschte Drehzahl und Drehrichtung vor. Der Rest macht
der Motor zusammen mit dem Umrichter. Deine Plus-Minus-Geschichte ist
nur ein unnötiger Stolperstein, den du dir selber in den Weg legst.
Hallo Lothar,

besten Dank für die Infos, ich glaube, ich bin jetzt ein Stück weiter.

Was wichtig ist, ist wie gesagt, dass die Drehrichtung entgegengesetzt
der Zugrichtung sein Muß...

D.h. also, ich habe eine Kraft, die unterschiedlich stark ist, und den
Anker entgegengesetzt der Drehrichtung unterschiedlich schnell bewegt.
Diese Geschwindigkeit muss geregelt werden, unter der Bedingung, dass
sich der Motor trotzdem versucht, in die andere Richtung zu drehen.

Letzteres brauche ich zwingend, da nach x Inkrementen ein (variabler)
Drehmomentmaximalwert vorgegeben werden soll, bei dessen Überlast in
Drehrichtung der Motor stehen bleibt.

Ich bin mir nicht sicher, ob das so funktioniert, wie du vorgeschlagen
hast...ich kann mich da aber selbstverständlich auch irren...

Danke dir
Veit D. schrieb:
> Was wichtig ist, ist wie gesagt, dass die Drehrichtung entgegengesetzt
> der Zugrichtung sein Muß...
Zeichne das mal mit einem Bild und Pfeilen auf.

Veit D. schrieb:
> D.h. also, ich habe eine Kraft, die unterschiedlich stark ist, und den
> Anker entgegengesetzt der Drehrichtung unterschiedlich schnell bewegt.
Es gibt nur eine einzige Drehrichtung und eine Drehzahl. Und das ist
die, die vom Umrichter auf die Motorwelle gegeben wird.
Wenn die externe Kraft (der "Zug" oder die Belastung oder die
"Zusatzkraft") so groß wird, dass es der Motor nicht mehr "schafft",
diese Drehzahl zu halten,  dann hast du ihn überlastet...
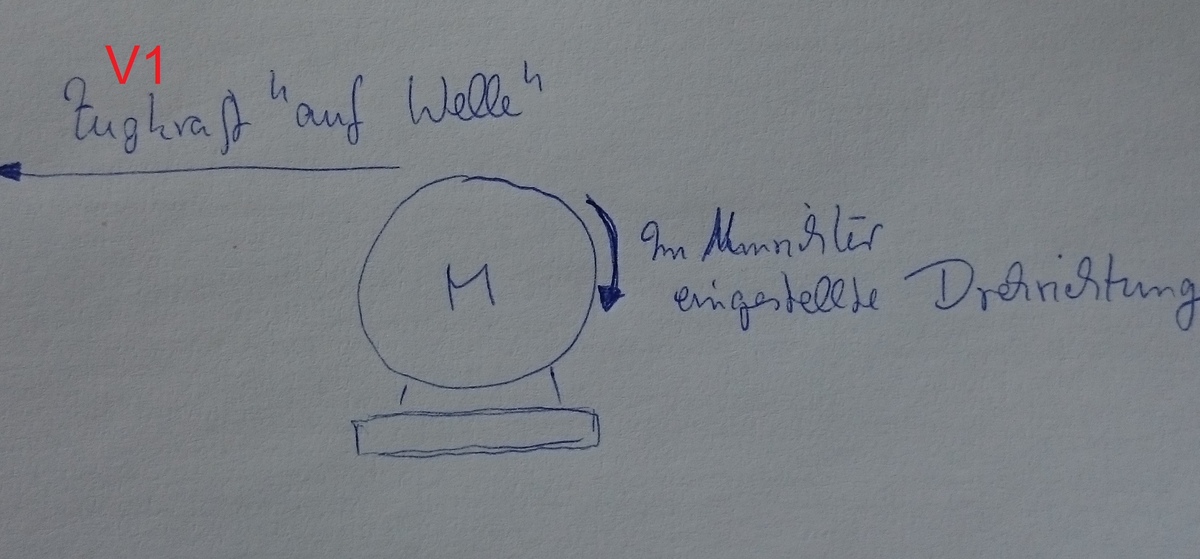
sh. Bild im Anhang.

Der kleine Pfeil rechts zeigt die Drehrichtung an, die ich im Umrichter
einstelle. Das ist soweit mal klar.

Der große Pfeil links zeigt die Zugkraft an, die auf die Welle wirkt.
(z.B. ein Seil, welches auf eine Rolle aufgedreht ist). Auf dieses Seil
wirken unterschiedliche Kräfte. Dennoch soll ebendiese Geschwindigkeit
in ebendiese Richtung durch den Umrichter geregelt werden.

Der Umrichter soll durch Abbrems- bzw. Beschleunigungsspannungen
ebendiese Geschwindigkeit regeln.

Deshalb meine Idee mit der Geschwindigkeitsinvertierung:

- Wird die Geschwindigkeit V1 zu groß, also z.B. ("-") 60 upm anstatt
des Sollwertes ("-") 40 upm, soll der Umrichter mehr Spannung in den
Motor geben, dass der Widerstand gegen das Ausrollen größer wird und
somit eine Abbremsung der Abrollbeegung erfolgt.

- Umgekehrt soll, sofern die Istgeschwindigkeit kleiner der
Sollgeschwindigkeit ist, z.B. ("-") 20 upm anstatt ("-") 40 upm, der
Umrichter die Stromwerte runterfahren, sodass durch die einwirkende
Kraft, eine Beschleunigung der Welle erfolgt.

Um ebendieses Verhalten im Umrichter zu erreichen, müsste man meines
Erachtens eine Umkehr der eingelesenen Geschwindigkeit erreichen.

Wenn der Umrichter denkt, dass die Istgeschwindigkeit zu niedrig ist,
wird er den "Strom" hochfahren. Wenn ich das Signal NICHT umkehre, haben
wir den Fall, dass er die Bewegung nach Links (V1) deshalb weiter
abbremst.

Stattdessen müsste man den Umrichter denken lassen, dass er eigentlich
zu schnell ist. In dem Fall nimmt er Strom raus, und erlaubt deshalb
eine Beschleunigung nach links.

Analog:

Wenn der Umrichter denkt, dass die Istgeschwindigkeit zu hoch ist, wird
er den "Strom" runterfahren (da die Abweichungen relativ klein sind,
denke ich mal nicht, dass da ein Chopper aktiviert wird). Wenn ich das
Signal nicht umkehre, haben wir den Fall, dass er die Bewegung nach
Links (V1) weiter beschleunigen lässt.

Man müsste stattdessen den Umrichter denken lassen, dass er eigentlich
zu langsam ist. In diesem Fall würde er Strom draufgeben, und eine
tatsächliche Verlangsamung der Bewegung nach links erreichen.
Angehängte Dateien:
-
 DSC_0086.JPG
(220 KB)
Veit D. schrieb:
> Der kleine Pfeil rechts zeigt die Drehrichtung an, die ich im Umrichter
> einstelle. Das ist soweit mal klar.
Du hast da einen Knoten in den Gedanken. Allein der Motor gibt vor, in
welche Richtung sich das System bewegt.

Zum Aufwicklen muss die Drehrichtung nach rechts gehen und die
"Motorkraft" größer als die "Zugkraft" sein. Dafür ist Energie nötig.

Selbst für Drehzahl 0 ist Leistung nötig, damit das für den Stillstand
nötige Drehmoment aufgebracht wird.

Zum Abwickeln des Seiles in deinem Bild muss die Drehrichtung aber
nach links gehen (sonst wird da nichts abgewickelt). Dann wird aber dem
Motor Energie entnommen.

Wenn du aber "Drehzahl rechts" vorgibst und die Motorwelle links dreht
oder stehen bleibt, oder auch nur langsamer läuft als die
Wunschdrehzahl, dann ist schlicht der Antrieb überlastet.

Du musst ja nur mal dein Bild um 90° drehen und an V1 einen Eimer Wasser
hängen. Dann wird es ganz alltäglich.
Hallo,


Danke für die Antwort - auch wenn mich das jetzt vor ein Problem stellt.

Lothar M. schrieb:
> Wenn du aber "Drehzahl rechts" vorgibst und die Motorwelle links dreht
> oder stehen bleibt, oder auch nur langsamer läuft als die
> Wunschdrehzahl, dann ist schlicht der Antrieb überlastet.


Wenn ich doch einen Umrichter im Vektormodus betreibe, dann kann ich
doch da auch ein max. Drehmoment einstellen, bei dessen Überlast der
Motor einfach stehen bleibt bzw. mit dem maximalen Drehmoment
weiterdrückt, oder? Würde sowas ähnliches nicht auch hier gehen?

Weißt du vielleicht eine andere Möglichkeit, wie man so etwas lösen
könnte, ohne, dass sich der Motor in Abwicklungsrichtung bewegt? Bzw.
etwas, was in eine ähnliche Richtung geht?

Besten Dank dir
Jetzt kommst du so langsam auf den Trichter. Wenn du eine
Momentenregelung willst, dann ist eine Diskussion um eine Drehzahl
unnötig. Die wird dann bestenfalls als Obergrenze gesehen. Allerdings
musst du jetzt auch schauen, ob dein Antrieb das auch kann...