Guten abend,

ich baue zur zeit einen Mobilen Roboter der später auch noch einer linie
folgen soll.

Ich programmiere mit assembler, verwende den atmega 48 (plus den l293d,
für die motoren) und das AVR studio 4.

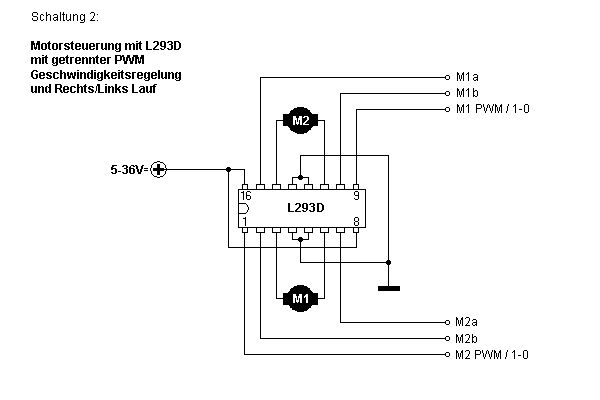
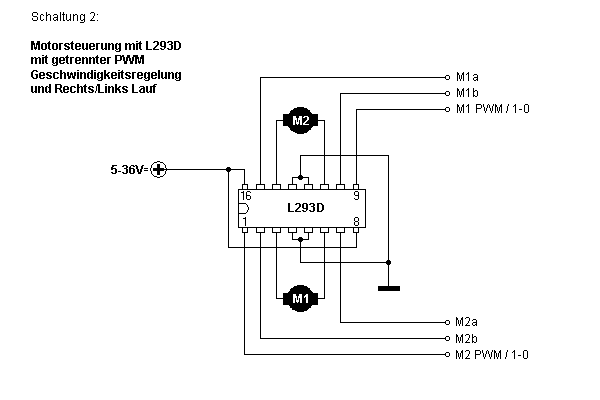
Als Basis habe ich den ARX- CH 09 verwendet. Der schaltplan für die
motoren befindet sich im anhang.

Zur zeit verusche ich per pwm das ding zum laufen zu bekommen, da es
nicht einmal geradeausfahren kann, da die motoren nicht 100% baugleich
sind, denke ich.

Nun habe ich schonmal ein programm geschrieben. Ich komme jedoch leider
nun nicht mehr weiter, da ich noch rellativ neu bin. Mein bisheriges
Programm, ebenfalls im Anhang.

Für das verfolgen der linie später, habe ich mir gedacht, dass ich zwei
phototransistoren verwende. Wie ich das jedoch programmieren möchte,
habe ich mir noch keine gedanken gemacht.

ich würde mich über hilfe jeglicher art sehr freuen.

Liebe Grüße Tobias
Tobias Erb schrieb:> Für das verfolgen der linie später, habe ich mir gedacht, dass ich zwei> phototransistoren verwende. Wie ich das jedoch programmieren möchte,> habe ich mir noch keine gedanken gemacht.
Der in meinen Augen einfachste Weg bei Panzerantrieb ist der:
(ein Sensor in der Mitte vor der gedachten Radachse, links und rechts
angetrieben)
Endlosschleife:
wenn Sensor schwarz
rechts aus
links vorwärts
wenn Sensor weiß
links aus
rechts vorwärts
:-)
Das Programm kommt mir aber sehr bekannt vor :-)
Nicht alles, aber weite Teile davon.

Ich kann jetzt nicht mehr sagen, ob ich damals den Fehler gemacht hab,
oder ob du bei der Übernahme einen Fehler gemacht hast (und ich will mir
jetzt das Original auch nicht suchen), aber vergleich mal die
Kommentierung mit dem tatsächlich programmierten
1
;
2
; Timer 1 einstellen
3
;
4
; Modus 14:
5
; Fast PWM, Top von ICR1
6
;
7
; WGM13 WGM12 WGM11 WGM10
8
; 1 1 1 0
9
;
10
; Timer Vorteiler: 256
11
; CS12 CS11 CS10
12
; 1 0 0
13
;
14
; Steuerung des Ausgangsport: Set at BOTTOM, Clear at match
Welche WGM Bits werden gesetzt und welche sollten nach Kommentar gesetzt
sein. Und dann vergleichst du mal mit dem Datenblatt, was dieser Fehler
eigentlich bewirkt hat.
ich habs eilweise von nem nem kumpel, aber dachte der hats selber
gemacht.
der fehler war ganz einfach, habe :
.def temp2         = r18
.def temp3         = r19
vergessen.

jetz sagt mit mein avr 4 dass kein fehler mehr vorhanden is, rührt sich
aber imer noch nix :(
Tobias Erb schrieb:> ich habs eilweise von nem nem kumpel, aber dachte der hats selber> gemacht.> der fehler war ganz einfach, habe :> .def temp2 = r18> .def temp3 = r19> vergessen.
Wenn du Syntaxfehler in deiner Anfrage nicht als solche kennzeichnest,
bist du selber schuld, wenn kein Mensch danach sucht. Normalerweise
gehen wir davon aus, dass ein Code fehlerfrei assemblierbar/compilierbar
ist, solange der Fragesteller nichts anderes in der Anfrage erwähnt (und
in solchen Fällen kommt dann sofort die Rückfrage: Wie lautet die
Fehlermeldung)
>> jetz sagt mit mein avr 4 dass kein fehler mehr vorhanden is, rührt sich> aber imer noch nix :(
womit wir wieder bei meinem Einwand wären.
Eine eigene Frage?
Dieser Thread ist über 15 Jahre alt.
Stell sie in einem eigenen Thread – dort lesen mehr Leute mit, und sie wird öfter und schneller beantwortet.

 l293_pwm.gif
(4,1 KB)