Hallo,
ich habe eine Frage bezüglich eines Interprocess communication.
Ich habe ein Prozess der eine Byte aus einem Array liest und ein Prozess
der Das gelesen Byte aus an einem Pin weiter gibt. Nun stehe ich vor dem
Problem das der Simulator einen undefinierten zustand für den
Ausgangspin hat. Erstmal der Code:
1
P_N_D:process(D_N_DATA,S_SYSCLK)
2
variableaddr:integer:=0;
3
begin
4
ifS_SYSCLK'eventandS_SYSCLK='1'then
5
ifD_N_DATA='1'andD_N_DATA_SHD/=D_N_DATAthen
6
D_A_DATA<=BRAM(addr);
7
ifaddr=7then
8
addr:=0;
9
else
10
addr:=addr+1;
11
endif;
12
endif;
13
D_N_DATA_SHD<=D_N_DATA;
14
endif;
15
endprocessP_N_D;
16
17
P_DIN:process(S_SYSCLK)
18
variableV_TMPA:std_logic_vector(8downto0);
19
variableADDR:integer:=0;
20
variableV_SHIFT:natural:=0;
21
begin
22
ifS_SYSCLK'eventandS_SYSCLK='1'then
23
ifD_N_DATA_SHD=D_N_DATAandD_N_DATA='1'then
24
D_N_DATA<='0';
25
else
26
ifV_SHIFT>0then
27
V_SHIFT:=V_SHIFT-1;
28
D_IN<=D_A_DATA(V_SHIFT);
29
30
else
31
V_SHIFT:=8;
32
D_IN<='Z';
33
D_N_DATA<='1';
34
endif;
35
36
endif;
37
endif;
38
endprocessP_DIN;
D_N_DATA und D_N_DATA_SHD sollen die beiden Prozesse untereinander
Kontrollieren. Leider klappt das nur minder gut. Genau im Fall wo der
erste Prozess die D_A_DATA aktualisiert habe ich das Problem, das die
Bedingung im zweiten Prozess war wird. Ich weiß, dass ich das Problem
umgehen kann in dem ich den ersten Prozess mit fallender Flanke bediene.
Aber das wirkt auf mich eher wir eine gefrickelte und nicht wie eine
richtige Lösung.

Ihr habe sicher eine paar gute ideen!

Vielen Dank
Vorneweg:
fragender schrieb:> P_N_D: process(D_N_DATA,S_SYSCLK)
D_N_DATA ist in der Sensitivliste nicht nötig. Es ist nur der Takt
nötig.
fragender schrieb:> variable addr: integer := 0;> variable V_TMPA: std_logic_vector(8 downto 0);> variable ADDR: integer := 0;> variable V_SHIFT: natural := 0;
Warum so viele Variablen? Ich würde empfehlen erst mal überhaupt keine
einzige Variable zu nehmen...
Warum uneingeschränkte Integer und Natural? So kann der Simulator
niemals einen Überlauf oder eine Bereichsverletzung erkennen und melden.
Und jetzt zum eigentlichen Problem:
fragender schrieb:> Genau im Fall wo der erste Prozess die D_A_DATA aktualisiert habe ich> das Problem, das die Bedingung im zweiten Prozess war wird
Dein Ansatz, das Problem zu lösen ist falsch. Du willst hier irgendwie
"Prozesse interagieren lassen". VHDL ist aber keine
"Prozessinteraktionssprache", sondern eine
"Hardwarebeschreibungssprache".
Was du da also beschrieben hast, sind getaktete D-Flipflops mit Logik
dazwischen. Und die können ihren Zustand immmer nur mit einem Takt
ändern, und übernehmen dann den Wert, der zu diesem Zeitpunkt am Eingang
anliegt.
Du brauchst also ein "Bild" deiner Zielhardware. Und dieses
beschreibst du dann mit VHDL. Also: was soll denn da passieren?
fragender schrieb:> Genau im Fall wo der erste Prozess die D_A_DATA aktualisiert habe ich> das Problem, das die Bedingung im zweiten Prozess war wird.
Verstehe ich jetzt nicht, ich vermute aber, das läuft letztlich auf 1
Takt Latency raus, weil erst beim nächsten Takt der P_DIN den "neuen"
Wert der an die im P_N_D zugewiesenen Signale verwendet.
> Ich weiß, dass ich das Problem umgehen kann in dem ich den ersten> Prozess mit fallender Flanke bediene.
Das wäre fast schon ein Kündigungsgrund... :-/
Letztlich verdoppelst du damit einfach deine Taktfrequenz.
fragender schrieb:> Nun stehe ich vor dem Problem das der Simulator einen undefinierten> zustand für den Ausgangspin hat.
Wo? Lass sehen...
BTW:
1
ifD_N_DATA='1'andD_N_DATA_SHD/=D_N_DATAthen
2
D_A_DATA<=BRAM(addr);
3
D_N_DATA_SHD<=D_N_DATA;
4
endprocessP_N_D;
Dir ist schon klar, dass es kaum noch nichtssagendere und unleselichere
Namen gibt?

BTW2:
Warum brauchst/nimmst du da 2 Prozesse?
Vielen Dank für deine Antwort.
Ich verstehe einige Erklärungen nicht.
Lothar M. schrieb:> "Prozesse interagieren lassen". VHDL ist aber keine> "Prozessinteraktionssprache", sondern eine> "Hardwarebeschreibungssprache".
versuche ich nicht immer unter verschiedenen Architekturen zu
kommunizieren? Daher unter verschiedenen Prozessen? Bsp Daten von SPI in
den RAM schreiben oder Befehle von UART an die State-Maschine? Oder noch
besser Daten vom ADC -> Filter -> PI-Control -> PWM
Wie synct man das?
Lothar M. schrieb:> Das wäre fast schon ein Kündigungsgrund... :-/> Letztlich verdoppelst du damit einfach deine Taktfrequenz.
:S ich weiß!!! :D
Lothar M. schrieb:> Dir ist schon klar, dass es kaum noch nichtssagendere und unleselichere> Namen gibt?
da gebe ich dir durchaus recht.
Lothar M. schrieb:> Verstehe ich jetzt nicht, ich vermute aber, das läuft letztlich auf 1> Takt Latency raus, weil erst beim nächsten Takt der P_DIN den "neuen"> Wert der an die im P_N_D zugewiesenen Signale verwendet.
Genau das ist mein Problem der Simulator macht da etwas seltsamen.
Normalerweise, werden Signale erst nach Beendigung des Prozesses
geändert. Aber der zweite Prozess sieht das im gleichen Takt. Ich weiß
dass man dies durchaus in einem Prozess verbauen kann. Aber genau das
ist die Herausforderung. Zwei Prozesse die mit einander Syncron
arbeiten.
Danke
fragender schrieb:> versuche ich nicht immer unter verschiedenen Architekturen zu> kommunizieren?
Schon. Aber eine "Architektur" ist tendenziell eher ein komplettes
Modul, eine Einheit (=entity). Auch das Schlüsselwort "architecture"
deutet darauf hin.
> Daher unter verschiedenen Prozessen?
Diese "Prozesse" sind ja in der Hardware letztlich nur ein paar
Flipflops, die miteinander verbunden werden.
> Bsp Daten von SPI in den RAM schreiben oder Befehle von UART an die> State-Maschine? Oder noch besser Daten vom ADC -> Filter -> PI-Control> -> PWM> Wie synct man das?
Der wichtigste "Synchronisator" ist der (im Idealfall einzige) Takt.
Darüber hinaus gibt es Valid-Signale, die jeweils für einen Taktzyklus
lang anzeigen, dass jetzt (neue) Daten gültig sind. Oder Flags, die
einen Zyklus lang anzeigen, dass z.B. eine bestimmte Aktion ausgelöst
werden muss (z.B. ein Millisekunden-Flag).
> Normalerweise, werden Signale erst nach Beendigung des Prozesses> geändert. Aber der zweite Prozess sieht das im gleichen Takt.
Der Ablauf in einem synchronen Design ist immer der selbe:
die Flipflops übernehmen durch eine Taktflanke den Eingangswert und
speichern ihn als Ausgangswert. Darauf hin wird es hecktisch: die
Kombinatorik ermittelt neue Eingangswerte für die Flipflops. Rechtzeitig
(Stichwort Setupzeit) vor dem nächsten ist ruhe und mit dem nächsten
Takt geht das spiel von vorn los.
Das passiert in der untersten Ebene, auf der Hardware im FPGA. In deinem
Design erkennst du die Flipflops daran, dass sie getaktet Werte
speichern. Also werden aus deinen "Variablen"-Zählern FLipflops und aus
den Signalen, denen du einen Wert zuweist, werden Flipflops.
> Genau das ist mein Problem der Simulator macht da etwas seltsamen.
Der Simulator macht es in den allermeisten Fällen genau so, wie du es
beschrieben hast.
> Normalerweise, werden Signale erst nach Beendigung des Prozesses> geändert
Du siehst doch im Simulator das "Ende eines Prozesses" überhaupt nicht,
weil so ein Prozess sowieso in der Zeit 0 berechnet wird. Wie gesagt:
zeig einfach mal einen Screenshot vor der fraglichen Stelle.
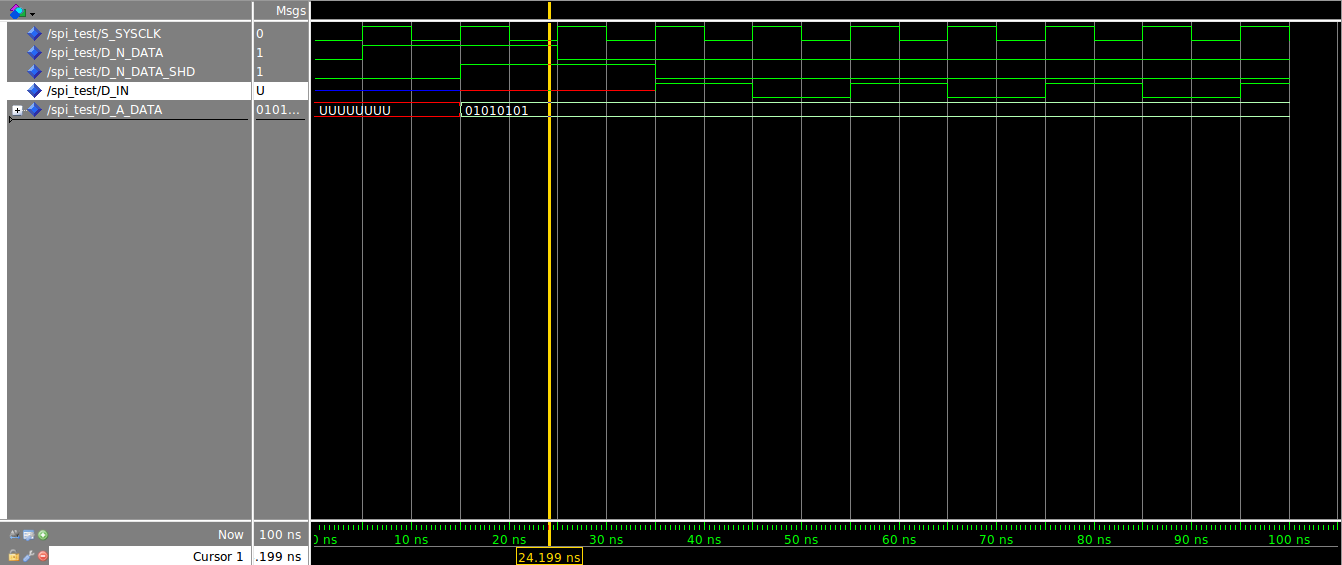
Hallo

vielen Dank für deine Antwort,

anbei das Bild. Genau da wo der Cursor ist sieht man, dass die Werte in
D_A_DATA übernommen wurden aber D_IN ein 'U' ausgibt und erst im
Anschluss die erste '1'

Danke
fragender schrieb:> anbei das Bild.
Passt soweit. Genu da wo der Cursor steht ist im P_DIN die erste
if-Bedingung erfüllt. D_IN wird dort gar nicht angefasst, kann sich zu
diesem Zeitpunkt also auch nicht ändern. Und einen Takt später geht es
in den else-Zweig mitsamt Zuweisung von Daten. so hast du es
beschrieben...
U ist D_IN deshalb, weil jedes Signal gleich zu Beginn "Uninitialized"
ist. Das wird dann offenbar nur einen kurz mit 'Z' "überschrieben", um
dann wieder 'U' zu werden.
Es ist übrigens eine seltsame Idee, in einem getakteten Prozess einem
Signal ein 'Z' zuzuweisen. Denn wie soll ein Flipflop dieses "hochohmig"
denn speichern können (wie gesagt: Zuweisung mit Takt = Flipflop)? Ich
auf jeden Fall kenne kein Flipflop, das das kann. Zumindest nicht im
Inneren eines FPGAs.
Irgendwie stimmt hier dein Konzept noch nicht. Zeichne doch mal auf, wie
du das Problem mit Logikbauteinen lösen würdest. Und beschreibe dann
diese Skizze.