#include <Adafruit_NeoPixel.h> #ifdef __AVR__ #include <avr/power.h> #endif // Which pin on the Arduino is connected to the NeoPixels? const uint8_t PIN = 6; // make sure to set this to the correct PixelPin, ignored for Esp8266 // How many NeoPixels are attached to the Arduino? const uint16_t NUMPIXELS = 300; // When we setup the NeoPixel library, we tell it how many pixels, and which pin to use to send signals. // Note that for older NeoPixel strips you might need to change the third parameter--see the strandtest // example for more information on possible values. Adafruit_NeoPixel pixels = Adafruit_NeoPixel
Interrupt sowie SPI, Timer und Analog-IO kommen aus eigenen Modulen - es braucht nur avr-gcc - nix *.ino. Nur für die reinen Anwender, speziell die Windows-Nutzer, die sich mit Kommandozeile und "make" schwertun, gibt es im Branch "arduino_toolchain" das ganze auch "maker-gerecht" als „Sketch“ - wir
Ja genau, ich weiß mittlerweile dass eine .ino und eine .hex Datei ein völlig anderes Fundament haben und wie eine Excel und eine Word Datei völlig andere Sprachen verwenden.
Nico schrieb im Beitrag #7549072: > Ja genau, ich weiß mittlerweile dass eine .ino und eine .hex Datei ein > völlig anderes Fundament haben und wie eine Excel und eine Word Datei > völlig andere Sprachen verwenden. Der Vergleich hinkt. ino versus hex ist eher wie Backrezept
void setup() { pinMode(7, OUTPUT); //Pin an dem der Servo angeschlossen ist } void loop() { for (byte i = 0; i < 180; i += 10) { //So reagiert der Servo auch noch nach 350ms... //Man muss ihn erst mit zwei Signalen wecken for (byte k = 0; k < 3; k++) { digitalWrite(7, HIGH); pause_servo(i); //Delay in Abhängigkeit des gewählten Winkels digitalWrite(7, LOW); delay(20); } delay_millis(500); } for (byte i = 180; i > 10; i -= 10) { for (byte k = 0; k < 3; k++) { digitalWrite(7, HIGH); pause_servo(i); //Delay in Abhängigkeit des gewählten Winkels digitalWrite(7, LOW); } delay_millis(350); //350ms delay
#include <RadioLib.h> #include <AceCRC.h> using namespace ace_crc::crc16ccitt_nibble; #define RF_PACKET_SIZE 16 // RF69 ESP8266 connections: // CS/NSS pin: D8 // DIO0 pin: D1 // RESET pin: D3 // SCK D5 // MOSI D7 // MISO D6 RF69 radio1 = new Module(D8, D1, D3); volatile bool receivedFlag = false; // we make a structure for all settings (in the full project we set this with MQTT-topic and JSON-stream from Host-Web-Server) struct setvals { int ontime =300; // holdtime for each relais (millisecs), its possible for a defined pulstime on the external gate control (you can change to longer) String sync
Tutorial/Sweep * https://github.com/esp8266/Arduino/blob/master/libraries/Servo/examples/Sweep/Sweep.ino und dann passe die Werte noch auf dein Servo an. z.B.: myservo.attach(D5,500,2400); dann funktioniert selbst ein SG92 Positionsgenau und immer. Wenn nicht... Tonne.
Andreas S. schrieb im Beitrag #7545027: > Angehängte Dateien: Servo_Forum.ino pause_servo() hat alle 70 Minuten eine Chance auf eine Endlosschleife. delay_millis() nur alle 50 Tage ... LG, Sebastian
void setup() { pinMode(7, OUTPUT); //Pin an dem der Servo angeschlossen ist } void loop() { for (byte i = 0; i < 180; i += 10) { //Bei dieser Drehung reagiert der Servo, Micro servo 9g SG90, nur ab und zu //Mit 350ms funzt er digitalWrite(7, HIGH); pause_servo(i); //Delay in Abhängigkeit des gewählten Winkels digitalWrite(7, LOW); delay_millis(500); //500ms delay, NICHT mit delay(), geht aber mit delay() auch nicht! } //Bei dieser Drehung reagiert der Servo wie erwartet //Mit 500ms funzt er nur ab und zu for (byte i = 180; i > 10; i -= 10) { digitalWrite(7, HIGH); pause_servo(i); //Delay in Abhängigkeit
from D:\Micros\ESP8266_Projekte\MQTT\LED_Controller64_MQTT_OTA\LED_Controller64_MQTT_OTA.ino:8: D:\Micros\Arduino_Projekte\libraries\ESP8266Scheduler\src/Task.h: In member function 'void Task::yield()': D:\Micros\Arduino_Projekte\libraries\ESP8266Scheduler\src/Task.h:32:9: error: 'cont_yield
kompiliert und aufgespielt. Es blinkt auch wie gewünscht. Dann ein Wifi-Beispiel genommen, Wificlient.ino Auf der seriellen sehe ich das es sich ins WLAN einklinkt und auch Daten runterlädt. Geht also auch. Und das HelloServer.ino geht auch. Dann wieder Tasmota geflasht, ging leider nicht. Allerdings
sicherzustellen, dass es grundsätzlich funktioniert, habe ich mal einfach das Beispiel "WiFiAccessPoint.ino" aus der Wifi Arduino Bibliothek kompiliert, siehe https://github.com/espressif/arduino-esp32/blob/master/libraries/WiFi/examples/WiFiAccessPoint/WiFiAccessPoint.ino Auch da das selbe Problem:
sicherzustellen, dass es grundsätzlich funktioniert, habe ich mal > einfach das Beispiel "WiFiAccessPoint.ino" aus der Wifi Arduino > Bibliothek kompiliert, siehe > https://github.com/espressif/arduino-esp32/blob/master/libraries/WiFi/examples/WiFiAccessPoint/WiFiAccessPoint.ino Ich sehe in dem Beispiel
()«: GetStarted.ino:36:6: Fehler: Redefinition von »void setup()« sketch_nov20a.ino:12:6: Anmerkung: »void setup()« previously defined here GetStarted.ino:30:18: Fehler: »Serial1« wurde in diesem Gültigkeitsbereich nicht definiert GetStarted.ino:41:3: Anmerkung: bei Substitution des Makros »FPSerial« GetStarted.ino: In Funktion »void loop()«: GetStarted.ino:64:6: Fehler: Redefinition von »void loop()« sketch_nov20a.ino:33:6: Anmerkung: »
MC23017-Board aus ? krieg das Blink-Beispiel Nicht zum Funktionieren : es ist das mcp23xxx_blink.ino im Ordner Adafruit-MCP23017-Library-master/examples/mcp23xxx_blink Weiß nicht, ob ich die ino-Datei von Adafruit hier anhängen darf wg Copyright !? d.h. es gibt keine Fehlermeldung von der IDE
Und den anim Kram rauslöschen, der ist nur zur Simulation. Den Code aber besser als Anhang als .ino oder .cpp posten.
den anim Kram rauslöschen, der ist nur zur Simulation. > > Den Code aber besser als Anhang als .ino oder .cpp posten. Und vor allem nicht in diesem Unterforum. Das hat hier schlicht nix zu suchen.
/* WiFi Web Server LED Blink A simple web server that lets you blink an LED via the web. This sketch will print the IP address of your WiFi Shield (once connected) to the Serial monitor. From there, you can open that address in a web browser to turn on and off the LED on pin 5. If the IP address of your shield is yourAddress: http://yourAddress/H turns the LED on http://yourAddress/L turns it off This example is written for a network using WPA2 encryption. For insecure WEP or WPA, change the Wifi.begin() call and use Wifi.setMinSecurity() accordingly. Circuit: * WiFi shield attached * LED attached
/* Alle Angaben ohne Gewaehr ! 2023-11-04 */ #define OFFSET 13 // 0-Offset des ADCs, Anpassung notwendig #define DEF_BAUDRATE 19200 #define ADC_MIN 0 #define ADC_MAX (4095 - OFFSET) // bei 12 Bit #define PT_IN_0 26 // analog Eingang A0 #define UNTERLAUF -99 // Fehler, auch bei Kurzschluss #define UEBERLAUF 999 // Fehler, auch bei offenem Eingang #define R_PT0 1000.0 // bei 0 Grad C #define R_REF 1200.0 // ext. Widerstand mit 0,1% #define R_ZULEITUNG 0 // bei laengeren Leitungen unbedingt anpassen #define PT_FAKTOR 3.85 // schon mit 1000.0 skaliert //#define IO_BANK0_BASE 0x40014000UL // ist auch schon
//////////////////////////////////////////////////////////////////////////////// // Ein Schrittmotor wird fortlaufend beschleunigt und abgebremst. // Es wird eine Anzahl von Schritten vorgefahren und sofort zurueck. // Danach bleibt der SM fuer ca. 1,5 Sekunde stehen und das Spiel wiederholt sich. // Im FastPWM-Mode 15 wird eine maximale Frequenz von ca. x kHz erreicht. // //#include "Define.h" #define SM_RICHTUNG_DDR DDRK #define SM_RICHTUNG_PORT PORTK #define SM_RICHTUNG_PIN PINK #define SM_RICHTUNG ( 1<<PK0 ) // 62 #define SM_DREHEN_STOP ( 1<<PK1 ) // Schrittmotor Drehen stoppen #define SM_SPEED_RANGE
//////////////////////////////////////////////////////////////////////////////// // Ein Schrittmotor wird fortlaufend beschleunigt und abgebremst. // Es wird eine Anzahl von Schritten vorgefahren und sofort zurueck. // Danach bleibt der SM fuer ca. 1,5 Sekunde stehen und das Spiel wiederholt sich. // Im FastPWM-Mode 15 wird eine maximale Frequenz von ca. kHz erreicht. // #include "Define.h" #include "Variablen.h" //////////////////////////////////////////////////////////////////////////////// // Vorwaertsdeklarationen // void sm_rampen( void ); // Schrittmotor Anfahr,- und Bremsrampe void timer3
//////////////////////////////////////////////////////////////////////////////// // Ein Schrittmotor wird fortlaufend beschleunigt und abgebremst. // Es wird eine Anzahl von Schritten vorgefahren und sofort zurueck. // Danach bleibt der SM fuer ca. 1,5 Sekunde stehen und das Spiel wiederholt sich. // Im FastPWM-Mode 15 wird eine maximale Frequenz von ca. x kHz erreicht. // //#include "Define.h" #define SM_RICHTUNG_DDR DDRK #define SM_RICHTUNG_PORT PORTK #define SM_RICHTUNG_PIN PINK #define SM_RICHTUNG ( 1<<PK0 ) // 62 #define SM_DREHEN_STOP ( 1<<PK1 ) // Schrittmotor Drehen stoppen #define SM_SPEED_RANGE
erste wenigstens vage benutzbare Version dieser IDE, die den Benutzer nicht völlig verblödet vor den *.ino-Dateien stehen lässt, sondern Dinge zulässt, die andere IDEs schon seit Jahrzehnten können (z.B. "springe zur Definition eines Symbols"). Perfekt ist das alles nicht, keine Frage.
------------------------------------------------------------------- \Example_FramControl_Lib_Error.ino: In function 'void setup()': Example_FramControl_Lib_Error:35:15: error: 'class MyFramControl<87, Wire, 64, obj0, 500>' has no member named 'isConnected' 35 | controlObj0.isConnected(); | ^~~~~~~~~~
#include "heltec.h" #include <WiFi.h> #define DISPLAY_WIDTH 128 #define DISPLAY_HEIGHT 64 #define IMPULSE_DURATION 1000 // Dauer des Impulses in Millisekunden (1000ms) #define IMPULSE_OUTPUT 2 // GPIO-Pin für den Impuls #define POTI_PIN 1 // GPIO-Pin für das Poti #define MEASUREMENT_DELAY 500 // Verzögerung für die Messung von min und max RSSI in Millisekunden #define RESET_DELAY 500 // Verzögerung für das Zurücksetzen der minimalen und maximalen RSSI-Werte const char* ssid = "Mugen MBX8"; const char* password = "12345678"; int rssiValues[DISPLAY_WIDTH] = {0}; // Array für RSSI-Werte int currentIndex
integrated circuit a good fit for low-power or small What these recommended temperatures mean is that the V INo-V OUT differential applications. With this in mind, choosing device will operate as stated in the Electrical Characteristics the right LDO with the right package is crucial to maximizing an table of
alles da. Bis auf die config.h - die will ich nicht. Ich habe die relevanten Zeilen daraus in die .ino kopiert.
J. S. schrieb im Beitrag #7523335: > Es reicht nicht die includes nur in die .ino zu schreiben, das > display_kingmeter.cpp kennt die ino nicht und muss für sich > kompilierfähig sein. Das war das ganze Problem. Aber warum reklamiert der Compiler nicht die fehlende config.h
#define MAX 210 #define MIN 200 #define AUF_AB ( 1<<0 ) #define SCHRITTWEITE 1 uint8_t flagRegister = 0; uint16_t ocr3a = MAX; void setup() { Serial.begin( 9600 ); } // Ende void setup() void loop() { /////////////////////////////////////////////////////////////////////////////// // Zwischen MIN und MAX pendeln // uint16_t x; x = ocr3a; // Aufwaertszaehlen solange MAX nicht erreicht und Flag auf Aufwaerts steht if( x < MAX && flagRegister & AUF_AB ) { ocr3a += SCHRITTWEITE; ///* Serial.print ( "x < MAX = " ); Serial.println( ocr3a ); //*/ } // MAX-Wert ist erreicht Flag auf Abwaerts stellen else
Eingabeaufforderung "dir" aus. Eine der Dateien dort sollte die Endung ".elf" haben (bei mir zum Beispiel "gen1mhz.ino.elf"). 7. Führe in der Eingabeaufforderung auf der .elf-Datei das Kommando avr-objdump mit den Optionen -d (disassemblieren) und -S (mit Sourcecode verschränken) aus, und leite die Ausgabe in eine
Arduino15\\packages\\arduino\\tools\\avr-gcc\\7.3.0-atmel3.6.1-arduino7/bin/avr-objdump" -dS gen1mhz.ino.elf >gen1mhz.ino.elf.lst) 8. Öffne das temporäre Sketchverzeichnis in einem Windows Dateiexplorer-Fenster 9. Öffne dort die entstandene Datei mit der Endung ".lst" mit einem Editor deiner Wahl. Dort
/************************************************************************************ * * Simple ELS V1.0.1 für ESP32 Dualcore * * (c)2021 Frohnix Bastelbude - Frank Frohnert * * Kommerzielle Verwendung/Nutzung & Verkauf ist ausdrücklich untersagt. * * Um die Software nutzen zu können muss die Arduino Library TMC5160 von tommag * installiert werden: * * https://github.com/tommag/TMC5160_Arduino * * und die ESP32 Encoder Library * https://github.com/madhephaestus/ESP32Encoder/ * * V1.0.1: * - "Zustellung" in "Vorschub" umbenannt * ******************************************************************
/************************************************************************************ * * Simple ELS V1.0.1 für ESP32 Dualcore * * (c)2021 Frohnix Bastelbude - Frank Frohnert * * Kommerzielle Verwendung/Nutzung & Verkauf ist ausdrücklich untersagt. * * Um die Software nutzen zu können muss die Arduino Library TMC5160 von tommag * installiert werden: * * https://github.com/tommag/TMC5160_Arduino * * und die ESP32 Encoder Library * https://github.com/madhephaestus/ESP32Encoder/ * * V1.0.1: * - "Zustellung" in "Vorschub" umbenannt * ******************************************************************
hoffe das geht so. Ich erhalte folgende Fehlermeldung. [code] Example_FramControl_Lib_Error.ino: In function 'void setup()': Example_FramControl_Lib_Error:35:15: error: 'class MyFramControl<87, Wire, 64, obj0, 500>' has no member named 'isConnected' 35 | controlObj0.isConnected();
W25Q32FVSIG chip (4 MB) to the esp32 device using the adapter // - Start the Arduino IDE and load this ino file // - Upload the file to the esp32 device // - Be patient, flashing and verifying could take a few minutes // *********************************************************************************
und > passe das auf deinen AVRxDA28 an. Ich habe mir das mal kurz angesehen, einiges aus dem .ino weggelassen (nur ein Encoder benutzt) und eine simple Ausgabe (8 Leds für die unteren 8Bit des Zählers) hinzugefügt. Dabei habe ich natürlich auch in Deine Header reingeschaut, soweit das notwendig
Zeile 100 wird die Zeilennummer umgebrochen, nicht der Quelltext. Deshalb: Quellcode als *.c oder *.ino Datei anhängen. Benni V. schrieb im Beitrag #7498766: > Ich hab irgendwie den Verdacht, dass es vielleicht ein Adresskonflikt > gibt. Worauf gründet der Verdacht? Welche I2C Adressen habe die
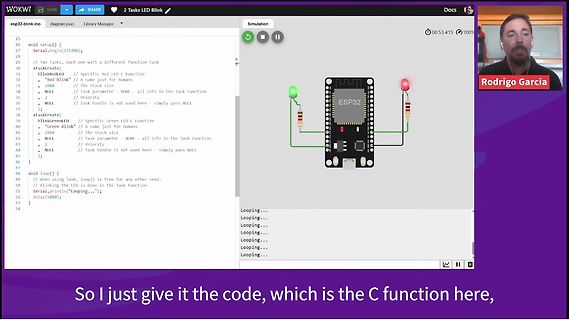
WOKWI SAVE SHARE 2 Tasks LED Blink Docs esp32-blink.ino diagram JSON Library Manager Simulation 00:53.415 100% ESP32 blinkRed LED Specific Red LED C Function xTaskCreate blinkRed LED "Red Blink" // A name just for humans 2048 // The stack size NULL // Task
eine Warnung beim Compilieren: [code]C:\Users\Chregu\Documents\Arduino\Laufschrift_06\Laufschrift_06.ino:89:0: warning: "SERIAL_RX_BUFFER_SIZE" redefined #define SERIAL_RX_BUFFER_SIZE 128 In file included from C:\Users\Chregu\AppData\Local\Arduino15\packages\arduino\hardware\avr\1.8.6\cores\arduino
Steht in der Warnung. Arduino.h wird in deiner INO in Zeile 1 inkludiert, und inkludiert seinerseits HardwareSerial.h, schon bevor du dann in Zeile 89 versuchst, den #define zu ändern. LG, Sebastian
from G:\AVR-Projekte\Arduino\MEGA2560 Board\GLCD_ST 7920\Entprellen\GLCD_entprellen\GLCD_entprellen.ino:1: G:\AVR-Projekte\Arduino\MEGA2560 Board\GLCD_ST 7920\Entprellen\GLCD_entprellen\GLCD_entprellen.ino: In function 'void loop()': GLCD_entprellen:76:1: error: expected unqualified-id before string
Christoph M. schrieb im Beitrag #7500200: > Ob das MC-net auch *.ino kann, weiß ich nicht. Tut es.
rein, springt sie aber dreimal vor. So kann man die stellen und die polarität stimmt dann auch. Den ino-Dings-Script finde ich sicher igendwo, aber den Plan müsste ich neu aufmalen. Achso: zufällig hat die Uhr einen Meter umfang. also hab ich noch einen LED Streifen mit 60 LEDs drumgelegt. Für die Sekunden
#include <LiquidCrystal_I2C.h> #include <Wire.h> LiquidCrystal_I2C lcd(0x27,16,2); // set the LCD address to 0x27 for a 16 chars and 2 line display // Anschlüsse: // GND - GND // VCC - 5V // SDA - ANALOG Pin 4 // SCL - ANALOG pin 5 #include <HX711.h> HX711 scale(A2, A1); long sensorValue; // Einlesewert vom Potentiometer long Rohwert; // vom HX711 gelieferter Rohwert int h; // Fallhöhe float g; long time_start, time_end; const int buttonPin = 8; // the number of the pushbutton pin int triggerPin = 2; // the number of the trigger pin for the solenoid int sensorPin = A0; // pin for reading the potentiometer

 Bild