-
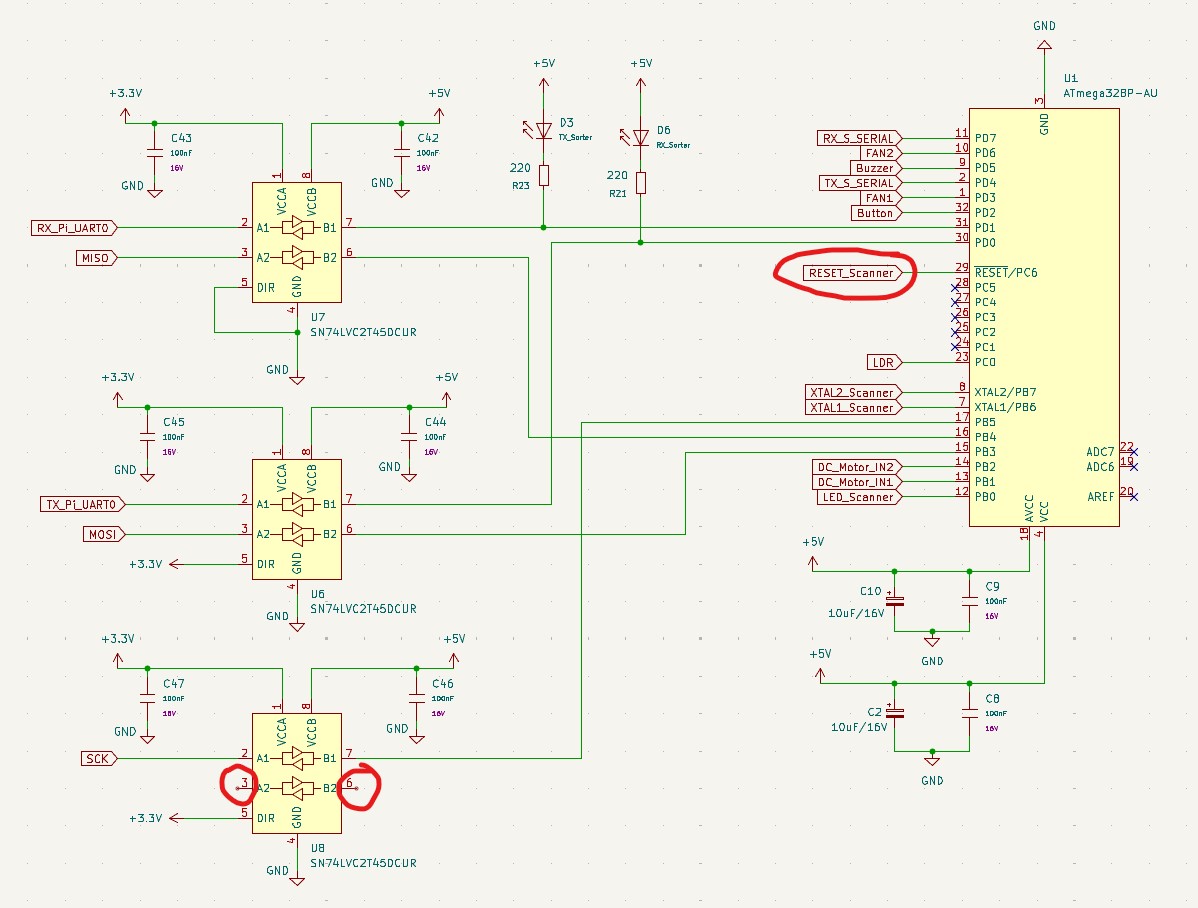
 Bild
Schaltplan mit ATmega32BP-AU Mikrocontroller und Logikgattern
+3.3V, RX_PI_UART0, GND, C43, 100nF, 10V, U7, SN74LVC2T45DCUR, A1, A2, B1, B2, DIR, +5V, C42, 100nF, 10V, R23, 220, D3, TX_Sorter, D6, RX_Sorter, 220, U1, ATmega32BP-AU, GND, 11 PB7, 10 PD6, 9 PD5, 8 PD4, 7 FAN1, 6 PD3, 5 PD2, 4 Button, 3 PD0,
in „Auswahl Bulk Kondesatoren“ · Platinen · · Schaltpläne

-
PDF
Sheet12.pdf
(OC1A) PC1 (ADC1)PI25024 D SDOTOT C PIU101PB3 (MOSI/OC2) PC3 (ADC3)PIU1026 V P6P U9U1042P067P1I3I101 U6P 39314P5I6I7U4U1U211 06P 9I1I0P546U71P1P1P11 16PI951U450060P4P352U1 P17101PB4 (MISO) PC4 (ADC4/SDA)PI28027 0 I0 C S ' 1 2 3 4 5 6 7 8U2U C S ' 1 2 3 4
in „Was denkt ihr, ist das noch routbar? (Angefangene Platine)“ · Platinen ·
-
Datei
avr_sim_deviceu.pas
+ {36 } '*PA4 ADC4'+ {37 } '*PA3 ADC3'+ {38 } '*PA2 ADC2'+ {39 } '*PA1 ADC1'+ {40 } '*PA0 ADC0', {27}'ATmega32'+ { 1 } '*PB0 XCK0 T0'+ { 2 } '*PB1 T1'+ { 3 } '*PB2 INT2 AIN0'+ { 4 } '*PB3 OC0 AIN1'+ { 5 } '*PB4 SS'+ { 6 } '*PB5 MOSI'+ { 7 } '*PB6 MISO
-
Datei
README.txt
type of controller used: ATtiny + ATmega: Method (2) is used ATxmega: Method (3) is used The implementation is done in AVR assembler, the code meets the standards for parameter handling with AVR GCC. But as it not relies on the C environment
in „AVR ASM ws2811 / ws2812 Ansteuerung mit FastPWM“ · Projekte & Code ·
-
PDF
AVR_tutorial.pdf
unbegrenzt Lesezyklen unbegrenzt unbegrenzt unbegrenzt flüchtig nein nein ja Größe beim ATtiny2313 2 KB 128 Byte 128 Byte Größe beim ATmega8 8 KB 512 Byte 1 KB Größe beim ATmega32 32 KB 1 KB 2 KB Flash-ROM Das Flash-ROM der AVRs dient als Programmspeicher. Über den Programmieradapter werden die kompilierten
in „AVR-Tutorial als PDF bzw *.doc“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
; U16 spalte[12]; //------------------------------------------------------------------------------ // Texte im Display #define Z1 1 #define Z2 2 #define Z3 4 #define Z4 8 #define Z5 16 #define Z6 32 #define
in „main.c ändern und als .Hex absprichern?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
stk300full.pdf
( R HEADER 8X2 O P PD4 1 2 3 4 5 6 7 8 9 1 1 1 1 1 1 1 G L N A PD5 O T PD6 PD7 Active 0 on Switches + R RS232 Circuit T +10V - M +5V +5V -10V U4 P9 2 Programming Interface 2 1 C1+ Vcc 16 5 2 15 9 +5 1K U2 (PE0) 3 V+ GND 14 4 MOSI(ISP) R16 12 14 + C11 + C12 + C9 + C10 4 C1- T1OUT 13 8 13 X0 X 5 C2+ R1IN 12 3 PB0 X1 15 (PE1) 10uF 10uF 10uF 10uF C2- R1OUT Y 6 V- T1IN 11 7 MISO(ISP) 2 Y0 (SCK) 7 T2OUT T2IN 10 2 1 Y1 Z 4 Analog Reference 8 9 R T 6 1K K R2IN R2OUT X X 1 SCK(ISP) R13 5 L D D 3 Z0 VCC
in „stk300 LCD Interface Problem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PPS5330_V1.5.c
// offset bei 0.0 Volt float result = (((float)mess_x * 151) / 49948); char buf[6]; sprintf(buf,"%2.2f\n",result); // format result in string SPI_wr2(0x43); // print voltage "xx.xx" if (buf[2] == 0x2E) // check Decimal place in result (ASCII 0x2E) { wr_SPI_buffer4(buf[4]+32, buf[3]+32, buf[1]+32, buf
in „PPS5330 Labor-Netzteil hack“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usart.cpp
BIT_URSEL not defined" #endif #endif #endif /* Set baud rate */ if ( baudrate & 0x8000 ) { #if UART0_BIT_U2X UART0_STATUS = (1<<UART0_BIT_U2X); //Enable 2x speed #endif } #if defined(UART0_UBRRH) UART0_UBRRH = (unsigned char)((baudrate>>8)&0x80) ; #endif UART0_UBRRL = (unsigned char) (baudrate&0x00FF); /*
in „ISR Code schneller machen?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
FreePDF_XP_File.pdf
51 U2B RESET 20 AREF R2 7 CON106 PF4 52 RESET 330E 6 53 5 PEN 1 PEN GND 22 5 CON105 PF5 54 4 GND 53 4 CON104 PB5 55 6 23 XTAL2 GND 63 3 CON103 PB6 56 24 XTAL1 A 2 CON102 PB7 57 MM74HC02 VCC 1 58 U2C Q1 ATmega128-16AI V1 CON10 59 8 LED 60 10 V2 + C4 C5 C6 C7 C8 CON64 5V1 1u 100n 100n 100n 100n 9 12MHz K GND MM74HC02 A GND C1 C2 C3 A U2D 100n 22p 22p 11 Title 13 GND GND GND GND 12 Size Number Revision MM74HC02 B Date: 16-Jan-2006 Sheet of GND
-
Datei
wiring.c
cycles) // per iteration, so execute it four times for each microsecond of // delay requested. us <<= 2; // account for the time taken in the preceeding commands. us -= 2; #else // for the 8 MHz internal clock on the ATmega168 // for a one- or two-microsecond delay, simply return. the overhead of // the
in „IRMP - Infrared Multi Protocol Decoder“ · Projekte & Code ·
-
Datei
usart.cpp
BIT_URSEL not defined" #endif #endif #endif /* Set baud rate */ if ( baudrate & 0x8000 ) { #if UART0_BIT_U2X UART0_STATUS = (1<<UART0_BIT_U2X); //Enable 2x speed #endif } #if defined(UART0_UBRRH) UART0_UBRRH = (unsigned char)((baudrate>>8)&0x80) ; #endif UART0_UBRRL = (unsigned char) (baudrate&0x00FF); /*
in „ISR Code schneller machen?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Quad_Schaltplan.pdf
T B4 R5 33 +3V3 23 VCC GPIN0 26 RESET S K IC1 S3 100nF100nF 2 VL GPIN1 27 R 1 5 VCC (PCINT7/ADC7)PA7 30 U2 N 21 D+ GPIN2 28 N P$1 P$2 17 VCC (PCINT6/ADC6)PA6 31 R6 33 C17 20 D- GPIN3 29 G 38 VCC (PCINT5/ADC5)PA5 32 18pF Q2 22 VBCOMP GPIN4 30 +5V (PCINT4/ADC4)PA4 33 4 N 25 X0 GPIN5 31 (PCINT3/ADC3)PA3 34 P G 1812 MHz 24 X1 GPIN6 32 P4 22pF 4 RESET (PCINT2/ADC2)PA2 35 INT 18 INT GPIN7 1 GND C1 1 (PCINT1/ADC1)PA1 36 +3V3 C18 12 RES GOUT0 4 D Q 8 XTAL2 (PCINT0/ADC0)PA0 37 PD7 16 GPX GOUT1 6 N XTAL1 3 R1 2.2K 15 MOSI GOUT2 7 G 16 MHz
-
Datei
Fehler.txt
WinAVR-20090313\bin\avr-objcopy.exe: --change-section-lma .eeprom=0x00000000 never used avrdude -p atmega169 -P com1 -c butterfly -v -v -y -U flash:w:Prometheus.hex avrdude: Version 5.6, compiled on Mar 5 2009 at 09:59:30 Copyright (c) 2000-2005 Brian Dean, http://www.bdmicro.com/ System wide configuration
in „Avr Butterfly über Seriell nicht zu programmieren“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
at90isp_ver23.asm
rcall putc ldi u_data,SW_MINOR rcall putc rjmp waitcmd ;**** Return Hardware Version **** w2: cpi u_data,0x76 ;'v' Return hardware version brne w3 ldi u_data,0x30+HW_MAJOR ; putc(0x30+HW_MAJOR); rcall putc ldi u_data
in „avr910 Pins Kurzschluss“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
V1.5_Master_6.12..txt
1 bis 6 hängen an Slave 1, Nr. 9 bis 14 an Slave 2 ; zur Datenübertragung wird die Servonummer ins obere Nibbel des ersten Bytes gepackt, das untere Nibbel ; des Highbytes ins untere Nibbel des ersten Bytes und das Lowbyte in das zweite Byte ; ATmega8
in „SPI Kopplung von ATmega8 und ATtiny 2313“ · Projekte & Code ·
-
PDF
Aeternum_V1.pdf
1 2 3 4 5 6 +3V3 A + IC1 ATMEGA 328-PU IC3 IC5 +3V3 A C1 3 0R2 RESET_CPM D0_A0 2 19 A0 A0 12 32 10µ 3 1 1 PC6(/RESET/PCINT14) PC0(ADC0/PCINT8) 23 /RAS D1_A1 3 1D 1Q 18 A1 A1 11 A0 VCC R1 PC1(ADC1/PCINT9)
in „CP/M auf ATmega88“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
simple_server.c
01-07 * Author : awake * Copyright: GPL V2 * http://www.icdev.com.cn/?2213/ * Host chip: ADUC7026 **********************************************/ #include "..\main\include.h" #define PSTR(s) s u8 st[10]; //extern void delay_ms(u8 ms); // please
in „Webpage Webserver“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
550-0028_ProMiniClone_Sch_V4.pdf
1 2 3 4 5 6 ARDUINO PRO-MINI U3 1 5 SJ2 RAW Vin Vout VCC C11 SJ C12 C13 3 En 0u1 10uF 4 2 10uF D Flag Gnd GND LED3 D MIC5205 ON R4 OPTIONAL ISP PORT 10K* VCC GND JP7 JP8 1 2 1 ADC7 3 4 2 ADC6 5 6 CON2 HEADER
in „ATMEGA328P auf eigenen Board“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PortBitList.h
PINB,&PINC,&PINC,&PINC,&PINC,&PINC,&PINC}; // #endif // Leonardo, Micro, usw. #elif defined(__AVR_ATmega32U4__) constexpr uint8_t portBit[] = {2,3,1,0,4,6,7,6,4,5,6,7,6,7,3,1,2,0,7,6,5,4,1,0}; constexpr uint8_t pinMaske[] = {0b100,0b1000,0b10,0b1,0b10000,0b1000000,0b10000000,0b1000000,0b10000,0b100000,0b1000000,0b10000000,0b1000000,0b10000000,0b1000,0b10,0b100,0b1,0b10000000,0b1000000,0b100000,0b10000,0b10,0b1
in „C++ Klassenbibliothek für AVR“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LIION.pdf
JP1 1 2 Motor-Out P 1 6 S A / E K 1 T2 E Q 5 bc817 P 9 S 2 R21 L I 1k 10k0 JP8 1 + R5 2 sensorin 5 3 - + GND Sensor 4.7µH LQH32PH4R7NNCL D2 0 4 k Waage bis 20kg R 1 ATMEGA328P-AU-AI L10 BAT41/mbr0530 k 4 ISP
in „LIION Lade IC MCP73832 Schutz IC BQ29732 Problem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
irmp.c
GPIO_PinSource2 # define STM32_UART_AF GPIO_AF_USART2 # define STM32_UART_COM USART2 # define STM32_UART_BAUD 115200 // 115200 Baud # include "stm32f4xx_usart.h" #elif defined(ARM_STM32F10X) # define STM32_UART_COM
in „IRMP - Infrared Multi Protocol Decoder“ · Projekte & Code ·
-
Datei
AVR910-m8.txt
; wrser(0xac); // Spi write (Byte 1) rcall wrser ldi s_data,0x53 ; wrser(0x53); // Spi write (Byte 2) rcall wrser ; // Spi Synchronization (fix!) cpi device,0x20 ; If ( (device >= 0x20) && (device <= 0x7F) ) brlo s2 tst device brmi s2 s0b: ; { ldi count,32 ; count = 32; s1: ; Do { rcall rdser ; If (
in „Wer wandelt ASM ---> Hex ?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
pfs154_7seg_4dig.pdf
höchstwertigsten Digit (hier Digit 3) zuerst. Das nachfolgende Impulsdiagramm zeigt die Übertragung von 32 Bits mit dem Wert 0x065B4F66, was einer Anzeige von „1234“ entspricht. LED 7-Segment 4-Digit Anzeigetreiber mit Padauk PFS154-S16 Hostprogramm für einen Atmega-Mikrocontroller Um mittels eines AVR Controller
in „4-Digit LED 7-Segment Anzeigetreiber mit Padauk PFS154-S16“ · Projekte & Code ·
-
Datei
Makefile.txt
dwarf-2 [default] or stabs. # AVR Studio 4.10 requires dwarf-2. # AVR [Extended] COFF format requires stabs, plus an avr-objcopy run. DEBUG = dwarf-2 # List any extra directories to look for include files here
in „Fehler beim Linken (WinAVR)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltplan.pdf
31 VCC 1uF / 16V 21 PD6 (ICP) AGND 30 + C12 C11 1uF / 16V PD7 (TOSC2) AVCC 1uF / 16V + 13 MAX232 U1 +C10 1uF / 16V 12 X1 11 B 2 1 XTAL1 X2 GND B Vs+ C1+ + C9 6 Vs- C1- 3 ATMEGA16_DIP40 VCC 16 VCC C2+ 4 JP1 GND 15 GND C2- 5 C7 C6 1 14 OUT 1 TLLIN 11 22pF 22pF C5 2 PC-RxD 7 OUT 2 TLLIN 10 100n 3 13 IN1 TLLOUT 12 GND 7.3726 MHzND 4 PC-TxD 8 IN2 TLLOUT 9 GND GND GND 5 GND RS232 6 7 8 VCC U1/Pin16 9 C2 100n Title A GND U1
in „JTAGICE und AVRStudio: Target Fehler“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Protel_Document.pdf
31 VCC 1uF / 16V 21 PD6 (ICP) AGND 30 + C12 C11 1uF / 16V PD7 (TOSC2) AVCC 1uF / 16V + 13 MAX232 U1 +C10 1uF / 16V 12 X1 11 B 2 1 XTAL1 X2 GND B Vs+ C1+ + C9 6 Vs- C1- 3 ATMEGA16_DIP40 VCC 16 VCC C2+ 4 JP1 GND 15 GND C2- 5 C7 C6 1 14 OUT 1 TLLIN 11 22pF 22pF C5 2 PC-RxD 7 OUT 2 TLLIN 10 100n 3 13 IN1 TLLOUT 12 GND 7.3726 MHzND 4 PC-TxD 8 IN2 TLLOUT 9 GND GND GND 5 GND RS232 6 7 8 VCC U1/Pin16 9 C2 100n Title A GND U1
in „JTAG ICE Evertool light Frage“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
plan3.pdf
K26 IRF3205 1 2 R45 1 1 7 19PD5 PC0 22 1R12 2 1 IRF3205 FEDERKRAFTKLEMME605_T1_P2 3 2 27 1 20PD6 PD7 21 3 127 2 2K ATMEGA324P-20PU 2K FEDERKRAFTKLEMME605_T1_P2 K11 3 R46 K36 3 2 2 BC327-40 1 R13 BC327-40 1 1 T32 2 2
-
Datei
FFT.asm
peripherals (ATmega8 @ 18,432MHz) reset: clr _0 ;Zero reg. ldiw Z, RAMTOP ;Clear all variables ldiw X, RAMEND-RAMTOP+1 ; st Z+, _0 ; sbiw XL, 1 ; brne PC-2 ;/ sbiw ZL, 1 ;SP ú » outw SP, Z ;/ outi PORTB, 0b00101000 ;Port
in „FFT auf dem AVR“ · Projekte & Code ·
-
Datei
FFT232b.asm
peripherals (ATmega8 @ 18,432MHz) reset: clr _0 ;Zero reg. ldiw Z, RAMTOP ;Clear all variables ldiw X, RAMEND-RAMTOP+1 ; st Z+, _0 ; sbiw XL, 1 ; brne PC-2 ;/ sbiw ZL, 1 ;SP ú » outw SP, Z ;/ outi PORTB, 0b00101000 ;Port
in „Schnelle FFT in Assembler“ · Digitale Signalverarbeitung / DSP / Machine Learning ·
-
Datei
main.c
+++++++++++++++++++++++++ +--------+ Reset - 1 --+ +-- 8 - Vcc Vcc-R-Light_Sensor-GND - ADC3/PB3 - 2 --+ +-- 7 - PB2/ADC1 - Vcc-control, U_min 3,8V - ADC1 (GND-100k-100k-Vcc) Vcc-R-LED_Vcc_Warning (red on Breadboard)-GND - PB4 - 3 --+ +-- 6 - PB1 - LED Christmas star (blue on Breadboard) --> nKanalMosfet
in „Attiny85 ADC Eingangswiderstand - wie hoch“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
simple_server.c
01-07 * Author : awake * Copyright: GPL V2 * http://www.icdev.com.cn/?2213/ * Host chip: ADUC7026 **********************************************/ #include "..\main\include.h" #define PSTR(s) s u8 st = 1; //extern void delay_ms(u8 ms); // please
in „Webpage Webserver“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Lin-Transciever26_11.pdf
: invertierte Logik RXD 5 2 U1 ATA6662 2 J6 1 8 7 6 5 4 3 2 1 VCC 4 3 GND 1 RXD INH 8 6 5 B B C D C D 4 3 R10 D8 P P V G V G P P 10k 1N4148 2 EN VS 7 9 PD5 PD2 32 1 GND 10 31 TXD 3 6 LIN 2 J3 11 PD6 PD1 TXD 30 RXD WAKE LIN 3 R8 1K 12 PD7 PD0 RXD 29 /RESET TXD 4 5 13 PB0 U2 RESET 28 TXD GND C2 PB1 ATMega168 PC5 C9 220pF 3-Ader-LIN-Bus Ausgang T1 MOSI 14 PB2 0 1PC4 27 100nF 15 PB3 C CPC3 26 2N2222 MISO 16 PB4 6 7 A APC2 25 5 C C E D C 0 1 SW2 R4 33k B V D R N D C C R14
in „ADCmessung macht faxen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Lin-Transciever26_11.pdf
: invertierte Logik RXD 5 2 U1 ATA6662 2 J6 1 8 7 6 5 4 3 2 1 VCC 4 3 GND 1 RXD INH 8 6 5 B B C D C D 4 3 R10 D8 P P V G V G P P 10k 1N4148 2 EN VS 7 9 PD5 PD2 32 1 GND 10 31 TXD 3 6 LIN 2 J3 11 PD6 PD1 TXD 30 RXD WAKE LIN 3 R8 1K 12 PD7 PD0 RXD 29 /RESET TXD 4 5 13 PB0 U2 RESET 28 TXD GND C2 PB1 ATMega168 PC5 C9 220pF 3-Ader-LIN-Bus Ausgang T1 MOSI 14 PB2 0 1PC4 27 100nF 15 PB3 C CPC3 26 2N2222 MISO 16 PB4 6 7 A APC2 25 5 C C E D C 0 1 SW2 R4 33k B V D R N D C C R14
in „Wer kennt sich mit der LIN API“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Lin-Transciever-Schaltung.pdf
TXD GND 5 13 PB1 U2 PC5 28 3-Ader-LIN-Bus 14 PB2 ATMega168 PC4 27 10k R10 C2 Q1 MOSI 15 PB3 C CPC3 26 220pF 2N2222 MISO 16 D D 25 C9 SW2 PB4 C 6 F D 7 A APC2 100nF MS402 R4 33k B V D R N D C C P A A A G A P P GND ) GND
-
PDF
ebike2_rev892_ATmega328PB.pdf
Hardware ~~~~~~~~~ - Pololu A-Star 328PB Micro Board mit ATmega32PB - Variante egal (3,3V/5V 16MHz/ 20MHz/etc...) (siehe https://www.pololu.com/category/239/a-star-328pb-micro) - Schaltplan: https://www.pololu.com/file/0J1463/ a-star-328pb-micro-schematic.pdf - Änderungen: o R5 entfernt (LED aus => Strom sparen) o 47uF Elko zwischen GND und VCC o Quarz entfernt und mit 32.768kHz Quarz + 2x 12pF Kondensatoren ersetzt (z.B. diese hier: http://r.ebay.com/ARgxkS) .------------------..-------------------------------..-
in „Bosch E-Bike Antrieb Geschwindigkeitssensor“ · Fahrzeugelektronik ·
-
PDF
Nixie_Uhr.pdf
0 1 U N R21 470R Grn 3 0 9 8 7 6 5 4 3 2 1 6 0 9 8 7 6 5 4 3 2 1 5 0 9 8 7 6 5 4 3 2 1 4 0 9 8 7 6 5 4 3 2 1 3 0 9 8 7 6 5 4 3 2 1 2 0 9 8 7 6 5 4 3 2 1 1 C 0 GND G E P N P N P N P N P N P N N R20 Blue L D
in „Nixie Uhr: Sind K155ID1 und Transistoren richtig angeschlossen?“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
TT-CN_T4.PDF
1 2 3 4 +5V +5V +5V +5V +5V +5V +5V U1 µA78L05CPKR +Batt PIQ1029PIQ103 PIU10IN OUT PIU101 R2 D11DA1N4148 P0CR 0CR GND R2O4 R11 DK A 33k 10 10k IC11 0C2 0C3 27k R00k RESETET D22DA1N4148 A -Batt P1 01 I1uF P2 01.1uF 0uF R1 U22 1 4 6 2 DK 18PU4P 6I U9 ATmega328P-AU O3 32 GND GND GND GND GND C C C T U3 LX-12864B A V V E d PIU20PC5 (ADC5) ( V 0CR C PD1 PIU2031 PIU30SI 3.3k 11 P PD2 PIU2032 PIU30SCL a P2 01 PIU20PD7
-
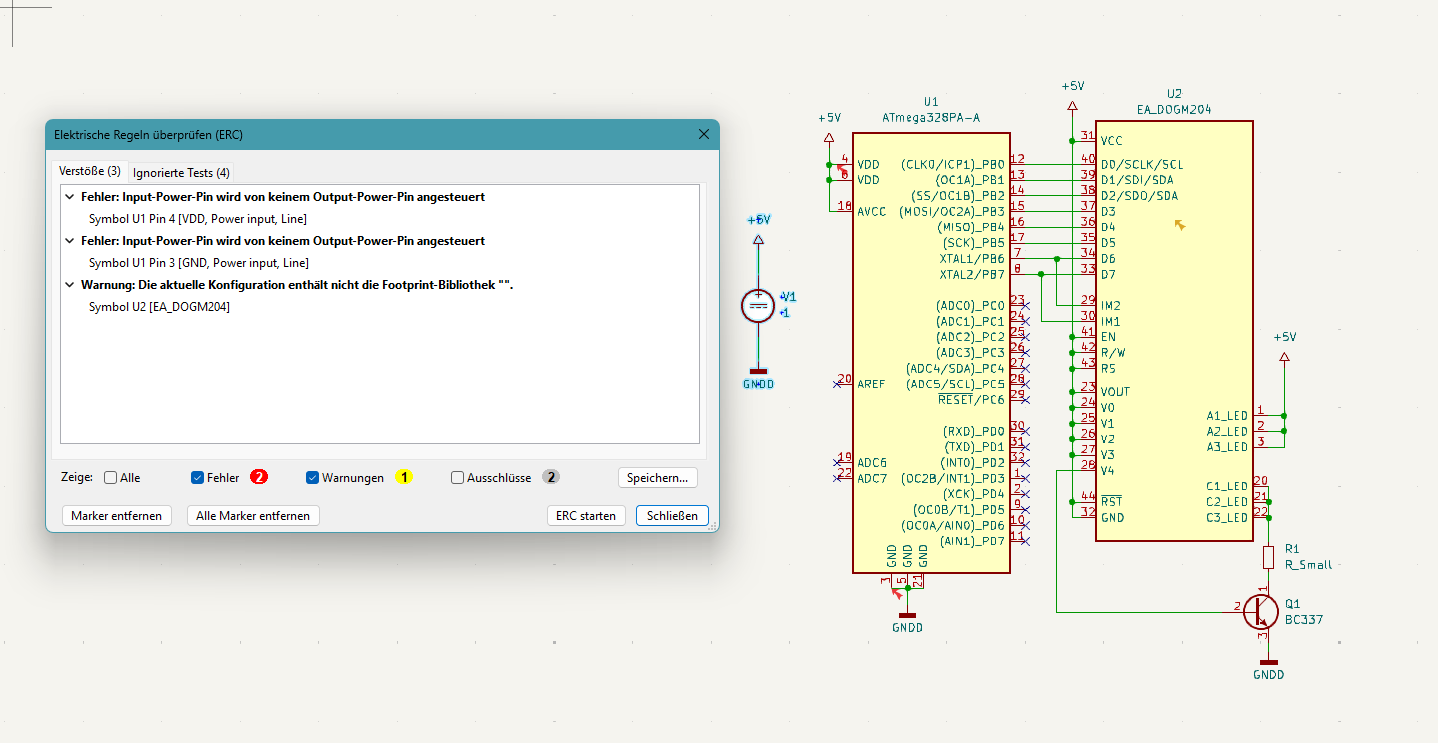
 Bild
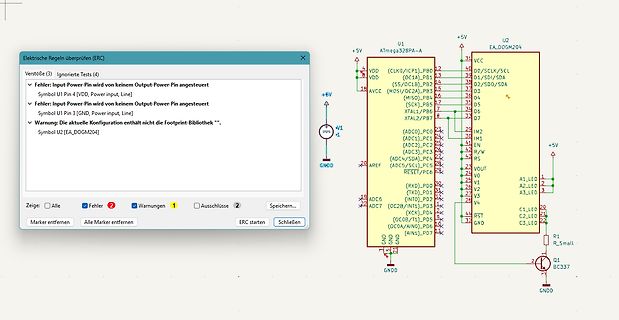
Schaltplan mit Fehlermeldung aus der ERC-Prüfung
Bibliothek. Symbol U2 [EA_DOGM204] U1 ATmega328PA-A U2 EA_DOGM204 VDD, VDD, AVCC, GND, GND, GNDD, +5V, +6V, +5V, 5V, 31, 39, 35, 36, 37, 34, 33, 32, 30, 29, 28, 27, 26, 25, 24, 23, 22, 21, 20, 19, 18, 17, 16, 15, 14, 13, 12, 11, 10, 9, 8, 7, 6, 5, 4, 3, 2, 1, A1_LED1, A2_LED2, A3_LED3, C3_LED3, C2_LED2, C1_LED1, RST, GND, VCC, D7, D6, D5, D4, D3, D2, D1, SCL, SDA, SCLK, SS, MOSI, SCK, MISO, CLKO, OC1A, OC1B, RESET, AREF, VO, VOUT, V, VJ, EN, IM1, IM2,
in „KiCAD 9.06: ERC mit unberechtigten Fehlern ?“ · Platinen · · Screenshots
-
Datei
main.lst
.LC2: 141 0049 4D65 6D6F .string "Memory Error at Adress 0x%X; Read: %u expected to be %u\n" 141 7279 2045 141 7272 6F72 141 2061 7420 141 4164 7265 142 .LC3: 143 0082 4D65 6D6F .string "Memory Error at Bit
in „RAM-Bankswitching - wie am geschicktesten mit GCC auf AVR?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.asm
,0x30 ;ASCII rcall serout ;Hunderter ausgeben... u_print_dht_2: ldi tmp,10 ;Zehner-Stelle als ASCII-Zeichen, Zahl unter 0 u_print_dht_3: dec tmp ;Zehner runter und subi wl,-10 ;10 addieren bis zum Überlauf brlo u_print_dht_3 ;Überlauf? nein, nochmal.
in „ATMega328 + Si7021 + I2C (Assembler)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Bidirektionale_RS232_Funkbr_cke_mit_RFM12_2.pdf
führte vereinzelt zu Problemen beim AVR . Als Abhilfe wird die Umschaltung jetzt Stufenweise 1MHz->2MHz->5MHz->10MHz durchgeführt. Autor: Ralf R. (Gast) Datum: 08.05.2009 18:39 Hi, Klasse dass dein Paket noch immer weiter verfeinert wird, Benedikt. Meine Frage: Ich habe an meinem Atmega32 (7,3728MHz
in „bidirektionale RS232 Funkbrücke mit RFM12“ · Projekte & Code ·
-
PDF
Steuersystem_Gew_shaus_4.pdf
struct sct_time time_ ={0,0,0,0,0,0,0,0,0,0}; struct sct_weektime {unsigned int weekMinute_count; u08 minute; u08 hour; u08 weekday;unsigned int EEPROMNumber; u08 channel; u08 on_off;}; struct sct_weektime weektime={0,0,0,0,0,0,0}; struct { unsigned int valve1 :1; unsigned int valve2 :1; unsigned int
in „Einfaches µC Betriebssystem - z. B. für SPS“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PPS5330_V15.c
buf[6]; sprintf(buf,"%2.1f\n",result); // format result in string SPI_wr2(0x4B); // print temp "xx.xC" wr_SPI_buffer4(0x52, buf[3]+32, buf[1]+32, buf[0]+32); */ // print Degrees symbol //send_LCD_commands(Degree_Symbol); result
in „PPS5330 Labor-Netzteil hack“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schematic_Prints.pdf
PD4(XCK) 17 4 3 8 D5 Q5 13 30 (A13) PC5 PD5(OC1A) 18 6 2 9 D6 Q6 12 31 (A14) PC6 PD6 (WR) 19 5 D7 Q7 (A15) PC7 PD7(RD) 74HC00 U5C 74HC00 11 LE 33 PE1 (ALE) RESET 10 9 1 OE 8 32 PE2 (0C1B) X1 21 10 U6 74HC573 D 74HC00 35 N 20 PE0 (ICP/INT2) G X2 P5 P6 U1 2 CH5 CH6 R5 R6 ATMEGA8515-16JI U3 470k 470k U2 74HC4040 62256 GND 11 D0 A0 10 9 Q1 12 9 7 10 GND GND 13 D1 A1 8 6 Q2 CLK 15 D2 A2 7 5 Q3 16 D3 A3 6 3 Q4 17 D4 A4 5 2 Q5 18 D5 A5 4 4 Q6 D6 A6 Q7 19 D7 A7 3 13 Q8 A8 25 12
in „Womit Protel-Schaltplan ansehen?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SLA_Antoniak.pdf
U5B 1 7 14 29 17 4 3 8 D5 Q5 13 30 (A13) PC5 PD5 (OC1A) 18 6 2 9 D6 Q6 12 31 (A14) PC6 PD6 (WR) 19 5 D7 Q7 (A15) PC7 PD7 (RD) 74HC00 11 33 10 9 U5C 74HC00 1 LE PE1 (ALE) RESET 8 OE 32 PE2 (0C1B) X1 21 10 U6 74HC00 74HC573 D 35 PE0 (ICP/INT2) N X2 20 G P5 P6 U1 2 CH5 CH6 ATMEGA8515-16JI U3 R5 R6 U2 74HC4040 470k 470k 62256 GND 11 D0 A0 10 9 Q1 12 D1 A1 9 7 Q2 CLK 10 GND GND 13 D2 A2 8 6 Q3 15 7 5 16 D3
in „Wozu Latch vor Ram ?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AVR.pdf
1 2 3 4 +3.3V 0 0 P L2 A 10u A 2 0 P 6 7 2 0 0 8 P P P R6 R7 1 51 1 51 2 C8 8 R R 10n 0 P P P 1 P0U1040 40 PB0 (XCK/T0) PA0 (ADC0) 2 P0U102 P0U1039 39 GND PB1 (T1) PA1 (ADC1) P0U1038 INT P0INT 3 PB2 (AIN0
in „ATmega32 + ENC28J60 ping“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Dds-1.pdf
zuruckgefuhrt. Sobald die Eingangsspannung des Schmitt-Triggers eine der Um- ¨ ¨ 2 2 schaltschwellen − 3 max oder + 3 max erreicht hat, springt die Ausgangsspannung an Punkt 2 auf −U bzw. +U . Dadurch wird die Integrationsrichtung um- max max gekehrt, die Steigung der Spannungsrampe
in „Frage zu AVR DDS Funktionsgenerator“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
navico_3g.pdf
Mirrored: MC34717 Dual5A lit dimly Buck U19, U24 TC4427AE Gate Driver Cyclone 5E disabled U11 TPS54240 2.5A Buck U30 AR801 5 Q8,Q9 240 MHztransimpedanc e FDS6912A Amp 30V 6A N MOSFET 128 Mbyte 24MHz sine NAND EEPROM 5.0Vout U1 TPS54240 2.5A
in „Reparaturbericht: i.MX6 Resetschaltung in Navico Schiffsradar“ · Mikrocontroller und Digitale Elektronik ·
-
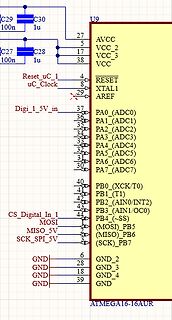
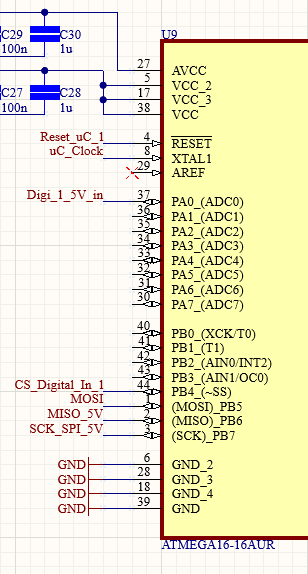
 Bild
Ausschnitt eines Schaltplans eines ATmega16 Mikrocontrollers
C29 100n C30 1u U9 27 AVCC 17 VCC_2 38 VCC_3 VCC Reset_uC_1 4 RESET 8 uC_Clock 29 XTAL1 AREF Digi_1_5V_in 37 PA0_(ADC0) 36 PA1_(ADC1) 35 PA2_(ADC2) 34 PA3_(ADC3) 33 PA4_(ADC4) 32 PA5_(ADC5) 31 PA6_(ADC6) 30 PA7_(ADC7) 40 PB0_(XCK/T0) 41 PB1_(T1) 42 PB2_(AIN0/INT2) 43 PB3_(AIN1/OC0) 44 PB4_(~SS) CS_Digital_In_1 MOSI 2 (MOSI)_PB5 MISO_5V 3 (MISO)_PB6 SCK_SPI_5V 4 (SCK)_PB7 6 GND 28 GND_2 18 GND_3 39 GND_4 GND ATMEGA16-16AUR
in „SPI Kommunikation zwischen AT90CAN und ATmega16 (AVR)“ · Mikrocontroller und Digitale Elektronik · · Schaltpläne