-
Thread
TPS62933F regelt nicht richtig und schwingt (?)
Test habe ich den Rest der Schaltung abgeklemmt (FB2/3/4 ausgelötet) und eine elektronische Last mit 0.3A drangehangen. So sprengt es mir nicht den Rest der Schaltung. Die Schaltung ist super empfindlich gegen Fingerauflegen im Bereich des Feedback-Netzwerks (R52/R52 und C35). Da springt die Spannung
und gut beherrscht, kann man sich einem komplexeren nähern. Ist so ähnlich wie der Einstieg in die STM32-Welt mit einem STM32F7 oder gar H7, verboten ist es aber nicht und dass Du meine indirekte Hilfe in Deiner Überheblichkeit und Fehleinschätzung eigener Fähigkeiten überhaupt nicht siehst, ist auch
-
Thread
ADC Auslesen STM32F04
jemand das schonmal gemacht und den Beispielcode für mich? https://github.com/STMicroelectronics/STM32CubeF0/tree/master/Projects/STM32F042K6-Nucleo/Examples/ADC/ADC_DMA_Transfer Dürfte sich bereits auf deinem PC befinden als Teil des STM32CubeF0.
Man muss auch das Reference Manual und das Datasheet dazu lesen. Vielleicht erst mal mit einem STM32F0 oder L0 anfangen, denn die sind weniger komplex.
-
 Bild
Programmcode in Notepad++ für Atmel AVR Mikrocontroller
Atmel Studio/C_ProMini 328P PWM-PT4115_C_ProMini 328P PWM-PT4115.ioc STM32H750VBTX_FLASH_DTCMRAM.ld STM32H70BVTX_FLASH.ld STM32H70BVTX_DTCMRAM1.ld STM32F303CBT6_Verkauf_Blink.ioc 20-29 andere 328 SPI muss noch anschliessend
-
Thread
ESP32 LittleFS Arduino
https://tinyurl.com/mrxhktbw [code] E (11) esp_littlefs: ./components/esp_littlefs/src/littlefs/lfs.c:1225:error: Corrupted [/code] es handelt sich soweit ich das rausgelesen habe um folgendes Board: ESP32-WROOM-32D DEVKIT V4 ESP32-D0WD-V3 (revision v3.1) https://tinyurl.com/3nzujhdc Bitte
Das project ist mit Arduino IDE 2.3.0, ESP32 lib V1.06 compiliert. LittleFS.h wird verwendet.[LittleFS_esp32@1.0.6]
-
Thread
Geschichte des Mikrocontrollers.
bspw. STM32). Natürlich werden jetzt hier wieder einige aufschreien, dass als SoC die in Tablets, Smartphones oder auch günstigen Computern verbauten Bausteine sind (also relativ leistungsstarken Geräten), allerdings
Ralph S. schrieb im Beitrag #7742642: > SoC Gerald B. schrieb im Beitrag #7743417: > Vielleicht auch noch mit 2 Sätzen die SOCs (System on Chip) erwähnen und > worin sie sich vom µC unterscheiden. Ja, genau, SoC ist der richtige Begriff
-
Thread
STM32 vs. AVR16 messen von Spannungen von 0,5-1,2V
von minimaler VDDA/VREF+ Spannung von 2,0V (STM32F303, STM32C011) - beim STM32F042 sind es sogar 2,4V... Wie misst man mit einem STM32 dann z.B. 0,5V-1,0V ohne 50% oder mehr der Auflösung zu verschenken?
etwas von minimaler VDDA/VREF+ Spannung von > 2,0V (STM32F303, STM32C011) - beim STM32F042 sind es sogar 2,4V... > Von STM32 gibt es noch H-Serie, z.B. H723. Zuerst scheint zu groß für diese Aufgabe. Aber H723 ist nicht wesentlich teurer (z.Z. 5,75
-
Thread
STM32F402 Kann man kaufen, aber den gibt es eigentlich nicht !
bestellen ist leider mein Favorit F401RCT6 "out of stock", ich sehe aber Chips mit der Bezeichnung STM32F402RCT6 https://www.lcsc.com/product-detail/Microcontrollers-MCU-MPU-SOC_STMicroelectronics-STM32F402RCT6_C2915304.html Gehe ich auf de Webseite von ST scheint es diesen Chip gar nicht zu geben
kennt den auch nicht. Aber die unterscheiden sich nur wie im nachfolgenden Ausschnitt: [Code] The STM32F401 *xB* /STM32F401 *xC* devices are based on the high-performance Arm® Cortex® [/code] The STM32F401 *xB* /STM32F401 *xC* devices are based on the high-performance Arm® Cortex®
-
Thread
KI Code Generatoren
STOER_SENSOR 7 // Eingang PD7, Geht auf HIGH wenn eine Störung erkannt wurde #define FUEHLER_TEMP A0 // Eingang PA0, Temperaturfühler, liefert die Raumtemperatur direkt in °C #define SOLL_TEMP 21 // Soll-Temperatur 21°C void setup() { pinMode(SCHALTER, INPUT); pinMode(ANLAGE
// enable Transmitter while(1) { USART0_sendString("Hello World!\r\n"); _delay_ms(1000); } } [/c]
-
Thread
rpi <--> avr uart Übertragungsfehler bei Quarzbetrieb
ja sehr klein Genau. Die uart - Initialierung ist bei 460800 720: 88 e1 ldi r24, 0x18 ; 24 722: 80 93 c1 00 sts 0x00C1, r24 ; 0x8000c1 <__TEXT_REGION_LENGTH__+0x7e00c1> 726: 81 e0 ldi r24, 0x01 ; 1 728: 90 e0 ldi r25, 0x00 ; 0 72a: 90 93 c5 00 sts 0x00C5, r25 ; 0x8000c5 <__TEXT_REGION_LENGTH__+0x7e00c5> 72e: 80 93 c4 00 sts 0x00C4, r24 ; 0x8000c4 <__TEXT_REGION_LENGTH__+0x7e00c4> Für 921600 ist 0xC4 gleich 0. Im code fallen die letzten
-
Thread
Halbleiter-Allerlei: Zenerdioden, Mikrocontroller und mehr
lesenswert ist, wie immer hier im Round-Up. ### STMicroelectronics – Erweiterung der Low End-Linie STM32C0 Der Markt für “Achtbit-Ersatz auf Basis von 32bit-Kernen” ist und bleibt umkämpft. STMicroelectronics erweitert die für diesen Bereich vorgesehene STM32C0-Familie – als Rechenkern dient ein Arm® Cortex®-M0+ - nun um ein als STM32C071 bezeichnetes und mit mehr Speicher ausgestattetes Modell. 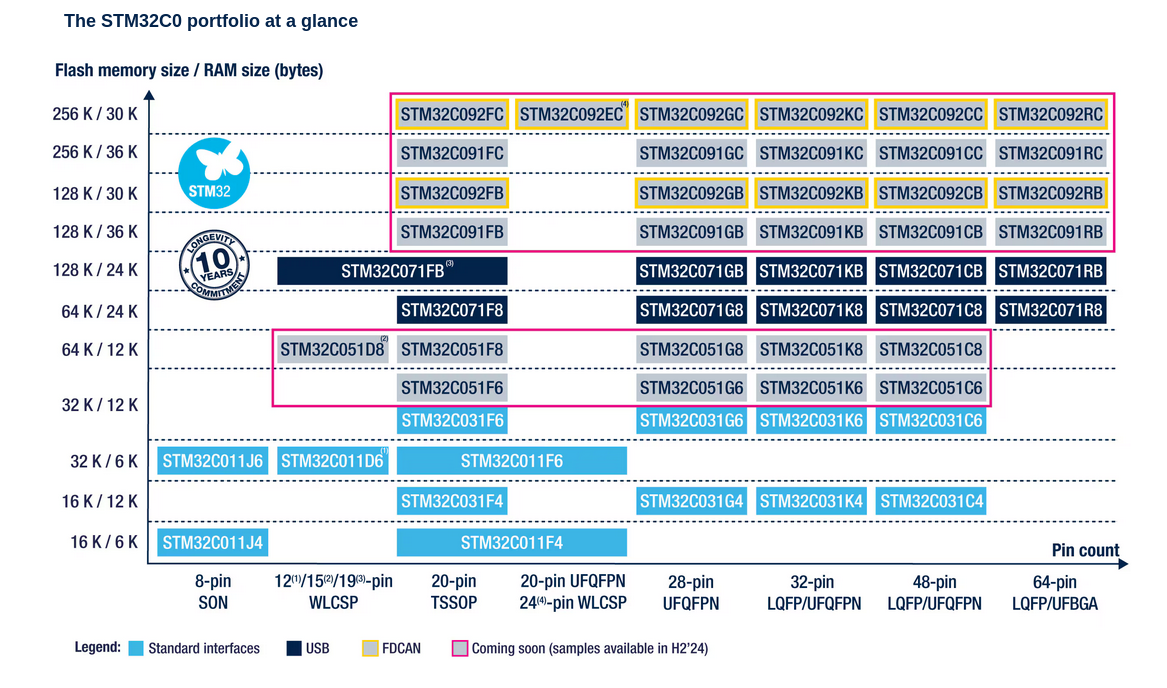 Bildquelle: https://www.st.com/en/microcontrollers-microprocessors/stm32c0-series.html
-
 Bild
Übersicht der STM32C0 Mikrocontroller-Portfolio-Varianten
The STM32C0 portfolio at a glance Flash memory size / RAM size (bytes) 256 K / 30 K 128 K / 30 K 128 K / 36 K 128 K / 24 K 64 K / 24 K 64 K / 12 K 32 K / 12 K 32 K / 6 K 16 K / 12 K 16 K / 6 K STM32C092FC, STM32C092EC, STM32C092GC, STM32C092KC, STM32C092CC, STM32C092RC, STM32C091FC, STM32C091GC, STM32C091KC, STM32C091CC, STM32C091RC, STM32C092FB, STM32C092GB, STM32C092KB, STM32C092CB, STM32C092RB, STM32C091FB
-
Thread
ATMega Auslaufmodell?
Es ist klar, dass die 32-Bit-µCs schon längst auf dem Vormarsch sind. Neulich habe ich bei Mouser entdeckt: MSPM0C1104SDSGR Arm® 32-bit Cortex®-M0+ CPU, 24MHz 8-pin WSON 2x2mm 0,64 € (0,272 € bei 1000 St.) Die 8-
funktionierende Bibliotheken für UART, I2C, Modbus - werde ich als Nächstes einen STM32 verwenden. Und je nachdem wie mir das gefällt kann es sogar sein das der ATMega bald für mich keine Rolle mehr spielt ;)
-
Thread
STM32G031 stop mode
Es gibt beim STM32G0x1 diverse Einstellungen für das Verhalten der Debug-Unit im Stop Modus, siehe z.B. DBG_CR, DBG_APB_FZ1 und DBG_APB_FZ2. Damit könnte man experimentieren und schauen ob es Auswirkungen auf die Stromaufnahme
#7739624: > > Der Unterschied zwischen JTAG und SWD wäre noch zu erforschen. Aber nicht beim STM32G0x1 der nur SWD hat.
-
Thread
FreeCAD 1.0 RC, Android 15 für Raspberry Pi, VS Code-Plugin für RP2350 uvam
and start collaborating within Arduino Cloud Editor. [/c] ### TinyUSB – Version 0.17.0 verfügbar Im Hause AdaFruit gibt es ebenfalls ein Update zu vermelden – der von Limor Frieds Frauen (Hat Tip an einen anonymen Leser für den Scherz) gewartete USB-Stack
# STMicroelectronics – TPMs sind FIPS-140-3-Zertifiziert Neben einem neuen STM32 gibt es auch im Bereich der Kryptomodule Zuwachs. Im Rahmen einer Pressemeldung verkünden die Francoitaliener, fortan auch nach FIPS-140-3 zertifizierte TPMs im Programm zu haben: [c] – STMicroelectronics
-
Thread
STM32 ADC genauigkeits probleme
Hast du auch mal ein Beispiel Programm in C mit der STM32 HAL versucht? Vielleicht ist irgendwas an der Ansteuerung in Python falsch.
Niklas G. schrieb im Beitrag #7741906: > Hast du auch mal ein Beispiel Programm in C mit der STM32 HAL versucht? Nein, hatte noch nie mit STM32 HAL zu tun.
-
Thread
Clock Genauigkeit
External Crystal Oscillator mit 16 MHz hat eine Genauigkeit von +/-10 PPM. Der Oszillator ist an ein STM32 angeschlossen. Ich generiere daraus ein 153.6 MHz main clock. Damit treibe ich einen timer PWM mit 2.048 MHz. Das ist der Input Clock von meinem AD Wandler. Der AD Wandler erzeugt dann damit 250
Temperaturmessung? Am Ende ist die Abweichung durch 1 Woche Fieber kleiner als die die durch einen "+-0,5°C"-Sensor all year long entsteht.
-
Thread
Zephyr STM32F103C8 canbus pin mapping
(/home/edi/zephyr-sdk-0.16.8) -- Found BOARD.dts: /home/edi/zephyrproject/zephyr/boards/others/stm32_min_dev/stm32_min_dev.dts -- Found devicetree overlay: /home/edi/zephyrproject/zephyr/boards/others/stm32_min_dev/stm32_
(/home/edi/zephyr-sdk-0.16.8) -- Found BOARD.dts: /home/edi/zephyrproject/zephyr/boards/others/stm32_min_dev/stm32_min_dev.dts -- Found devicetree overlay: /home/edi/zephyrproject/zephyr/boards/others/stm32_min_dev/stm32_
-
Thread
Bauteil-Roundup: Drohnenkit bis Piezoputzanlage
auf dem RK3568-SoC basierendes Modul, das 2GB LPDDR4 und 16GB eMMC an Speicher mitbringt. Aus Sicht des PCB-Designers reicht es aus, das 45mm x 43mm LGA mit 381 Pins analog zu einem ESP32 auf der Platine zu platzieren
2.4V to 5.5V, with an operating temperature range of -40°C to 105°C. To meet diverse performance design requirements while reducing size and cost, the M2003 series supports 4 sets of 32-bit timers, 1 watchdog timer, a 3-channel enhanced input capture timer
-
Thread
SMTP und POP3 mit SSL/TLS für Microcontroller
bist. Du bräuchtest etwas deutlich stärkeres - so wie ein Teensy 4.1 mit 600 Mhz Cortex M7 oder ein STM32H7 System mit 480 MHz, und dazu ein Komplettpaket mit RTOS und Bibliotheksunterstützung wie NuttX, Zephyr oder etwas anderem in dieser Größenordnung. Da gibts dann auch TLS-Support. Wenn Du Ver/
Frank K. schrieb im Beitrag #7732227: > so wie ein Teensy 4.1 mit 600 Mhz > Cortex M7 oder ein STM32H7 System mit 480 MHz Oder einen ESP32, in deren Software-Framework (ESP-IDF) ist TLS fix und fertig integriert. Spart auch das Kabel und den W5000 dank WiFi (aber die ESP32 haben auch Ethernet
-
Thread
ESP32 IDFv3 Ethernet-Phy KSZ8863 funktioniert nicht
ARP Request. - Mit dem Oszi das RMII Interface anschauen: * RMII Clock läuft (kommt aus GPIO0 raus, in den PHY) * Die Datenleitungen vom Phy zum ESP32 zeigen aktivität * Auf den Datenleitungen vom ESP32 zum Phy ist tote Hose * Der TCPIP-Stack wird nicht aufgerufen. Das ganze
rausgeworfen. So waren die RMII-Pins nicht mehr mit dem emac verbunden und alles ging ins leere: [c] // CRS_DRV to GPIO27 PIN_FUNC_SELECT(PERIPHS_IO_MUX_GPIO27_U, FUNC_GPIO27_EMAC_RX_DV); // TXD0 to GPIO19 PIN_FUNC_SELECT(PERIPHS_IO_MUX_GPIO19_U, FUNC_GPIO19_EMAC_TXD0); //
-
Thread
Erbitte Hilfe bei RFID Projekt Tierchip von Streunerkatzen auslesen
schwanke ich noch. Es sollte ein 8 Bitter ala AVR64DU reichen. Der ist preislich aber nicht so weit vom STM32F07x weg. Und der hat mehr Power. Nuvoton hat auch ein paar passende im Angebot, damit habe ich aber keine Erfahrungen. Von der Bauform her hätte ich an Arduino gedacht. Man könnte es ohne Mikrocontroller
weniger Leistung entnimmt. Aus der Modulationsart ergeben sich Nutzsignalfrequenzen von 134.2kHz / 32 (0'en) und 134.2kHz / 64 (1'en) D.h. das Nutzsignal liegt im Bereich von 2kHz bis 4kHz. Aufgrund der Amplitudenmodulation ergeben sich damit Seitenbänder +-4kHz um den 134.2kHz Träger, die man empfangen
-
Thread
Probleme mit STM32F103 und SPI1 remapping
Hallo allerseits, ich habe mich mal nach längerer Pause wieder an die STM's rangewagt und habe mir ein kleines Board zum Spielen designed und gebaut. Dabei handelt es sich um ein Board mit dem STM32F103, der auch auf dem BluePill-Board verbaut ist. Ich habe am SPI1 ein
Bist du sicher, dass es ein originaler STM32F103C8 ist?
-
Thread
Timer Finder Opta (STM32H747XI)
While schleife wird durchlaufen, Micros sind etwa 1 Million. Im Anschluss geht die LED aus. [c] #include "stm32h747xx.h" #include "timer.h" void TIM14_IRQHandler(void) { if (TIM14->SR & TIM_SR_UIF) { digitalWrite(LED_BUILTIN, !digitalRead(LED_BUILTIN)); TIM14->SR &= ~(TIM_SR_UIF
// enable timer Serial.println(TIM14->PSC); Serial.println(TIM14->ARR); uint32_t t1=0,t2=0; while(t2 < 20){ while ((TIM14->SR & TIM_SR_UIF) == 0); TIM14->SR &= ~TIM_SR_UIF; Serial.println(micros() - t1); t1=micros(); t2++; } digitalWrite(LED_USER
-
Thread
STM Cube IDE - Compiler für C++ einstellen
kompilieren. Aber ich kann's dir schnell reinkopieren: arm-none-eabi-gcc "../Core/Src/main.c" -mcpu=cortex-m0plus -std=gnu11 -g3 -DDEBUG -DUSE_HAL_DRIVER -DSTM32L053xx -c -I../Core/Inc -I../Drivers/STM32L0xx_HAL_Driver/Inc -I../Drivers/STM32L0xx_HAL_Driver/Inc/Legacy -I../Drivers/CMSIS/Device
gcc zu kompilieren. Aber ich kann's dir schnell reinkopieren: > arm-none-eabi-gcc "../Core/Src/main.c" -mcpu=cortex-m0plus -std=gnu11 > -g3 -DDEBUG -DUSE_HAL_DRIVER -DSTM32L053xx -c -I../Core/Inc > -I../Drivers/STM32L0xx_HAL_Driver/Inc > -I../Drivers/STM32L0xx_HAL_Driver/Inc/Legacy > -I../Drivers
-
Thread
Raspberry Pi Pico 2, Windows 7 Embedded und mehr
using a new SDK 2.0.0. New RP2350-based boards from iLabs, Solder Party, and SparkFun are supported in addition to the Pico 2. The full 512K of RAM and up to 8MB of PSRAM are available for applications to use. [/c]
Beta version 14.6.0 to get all changes up and running. [/c] ### Et tu, Brutus - STMicroelectronics tritt RISC-V-Branchengremium Quintauris bei Im Haus der ARM-Lizenznehmer gibt es seit längerer Zeit - ein gutes
-
Thread
Pico2 RP2350 GPIO Fehler
beieinander. Falls jemand das auch mal mit Micropython testen will: [code] from machine import ADC, mem32, Pin from time import sleep_ms PADS_BANK0_BASE = 0x40038000 # PADS_BANK0_BASE GPIO_REG = PADS_BANK0_BASE + 0x70 # GPIO27 adc = ADC(Pin(27)) print(bin(mem32[GPIO_REG])) mem32[GPIO_REG]=0b0001010000
nachträgliches Luxus-Feature mit 39k Längswiderstand zum Eingang. Witzigerweise hat das mit einem STM32L031 dann doch nicht funktioniert... Stefan K. schrieb im Beitrag #7731982: > Bei schnellen und damit steilen Signalen sind die sehr kurzen maximal > etwa 0,1mA gegenüber den Strömen zum Umladen
-
Thread
Projekte mit Arduino UNO r4
bald wieder vom Markt verschwinden wird. Siehe meine Infos zur Bare-Metal Programmierung von drei STM32 Serien http://stefanfrings.de/stm32/index.html Wenn es billig sein soll, würde ich eher auf diverse ESP32 Boards setzen. Die werden noch lange billig verfügbar sein. Für Bare-Metal Programmierung
. Monk schrieb im Beitrag #7727890: > Siehe meine Infos zur Bare-Metal Programmierung von drei STM32 Serien > http://stefanfrings.de/stm32/index.html Du bist Stefan? Deine Seiten kenne ich, :-) allerdings bin ich mit STM32 schon relativ gut und lange vertraut. Wie bereits gesagt hatte ich bisher
-
Thread
Mikrocontroller mit Python auswerten
derzeit ein Programm am Laufen und gehe irgendwie nicht voran. Die Grundidee ist ein Mikrocontroller(STM32F723IEK6), der die Werten von 4 ADCs einliest und auf 1 DAC ausgibt, zu programmieren. Erstmal easy, habe mit STMCubeIDE programmiert und schon die Werte auf HTerm angezeigt bekommen. Jetzt muss ich
dem STM-Board ein Programm starten, das bekannte simulierte Daten ausgibt. Dann ist klar, was am PC ankommen muss.
-
Thread
8048 Assembler für aktuelle Windows-Versionen
MOV R3,#04 ;SHIFT CTR R3 INITIALIZED TO 4. MOV R4,#00 ;INITIALIZE DATA REGISTER TO 0. NXTB: CLR C ;T0 EXAMINED & T0 CORRESPONDING RDXIN: JNT0 SHIFTD ;DATA BIT IS SHIFTED INTO R4, IF CPL C ;T0=0 (CARRY CLEARED);IF T0=1, SHIFTD: MOV A,R4 ;SET CARRY
MOV R3,#04 ;SHIFT CTR R3 INITIALIZED TO 4. MOV R4,#00 ;INITIALIZE DATA REGISTER TO 0. NXTB: CLR C ;T0 EXAMINED & T0 CORRESPONDING RDXIN: JNT0 SHIFTD ;DATA BIT IS SHIFTED INTO R4, IF CPL C ;T0=0 (CARRY CLEARED);IF T0=1, SHIFTD: MOV A,R4 ;SET CARRY
-
Thread
Datenlogger mit ca. 1ksps
Teil von SparkFun wohl die erste Adresse - is quasi ja ne Grundbeschaltung, nur tendier ich beim µC zu STM32 - obwohl ATMEL-Fan von eh und je, aber leider nun MicroChip und preislich gibt's bei STM 32-biter zu 8-biter Preisen. Mal ne Testsoftware zusammenbauen und messen, wie so die Stromaufnahme
hat hier von einem R-PI geredet? Ich, da hier genug darüber geschrieben wurde. > Auf einem STM32L kein Problem, auch > mit Libs (z.B. die STM32 HAL) und RTOS (z.B. Zephyr) und in C++. Wozu > überhaupt neustarten, einfach über den integrierten Komparator einen > Interrupt generieren lassen
-
Thread
Werkzeug wird in einem Fahrzeug aus dem Regal genommen erkennen mit Beschleunigungssensor
nicht meine Entwicklung...) > recht energieintensiv ist. Schalte einen Ultra-Low-Power MC (z.B. STM32L0/4) dazwischen welcher die Fehlalarme erkennt... Oder verwende z.B. den ISM330IS welcher eine einfache CPU eingebaut hast, welche du frei programmieren kannst um die gewünschten Bewegungsmuster zu
meine > Entwicklung...) recht energieintensiv ist. Mir ist immer noch nicht klar: Hast Du einen µC, den Du nutzen kannst? Ein µC der nur aufgeweckt wird und nicht aktiv mitspielen soll, ist ohne Nutzen. mit eigenem (stromsparenden) µC geht das im µA-Bereich. Ist nur viel Aufwand, wenn ein Lageschalter
-
Thread
STM32F373 16 bit an 8 Bit SPI per DMA - Erstes Datenpaket immer beschnitten
0U /* SPI register callback disabled */ ... [/c] Die Callbackfunction SPI_DMATransmitCplt bekomme ich aber irgendwie nicht ans laufen. Aber egal... so läuft jetzt alles wunderbar! :)
sollte die Einstellung in den Projectsettings geändert werden, siehe https://community.st.com/t5/stm32cubeide-mcus/stmcubeide-use-hal-register-callbacks-definition/td-p/385607/page/3
-
Thread
NAU88C22 Design Review
AHT20, den LSM6 UND (!!!!) den NAU88C22 auf Adresse 0x1A. Natürlich direkt den umgekehrten Weg ausprobiert (STM32 ruhig stellen und ESP32 wieder als I2C-Master einsetzen), aber kein Erfolg. Einen Reim darauf machen kann ich mir noch
konnte ich das nur noch ein einziges mal. Spannend ist aber das folgende: Ich habe testweise den ESP32 zum Nichtstun animiert (app_main(){while(true) vTaskDelay(100)}) und den STM32 zum I2C-Master gemacht und einen I2C-Scanner implementiert. Zur Erinnerung: der STM32 arbeitet eigentlich als I2C-Slave
-
Thread
RP2350-Nachbeben, ARM im Fokus der Politik uvam
challenger-rp2350-wifi-ble/. Über das verwendete Funkmodul vermelden die Schweden folgendes: [c] ESP32-C6 WiFi/BLE module: With the ESP32-C6 network module you get high performance WiFi6 and BLE5.4 functionality right from the start. High speed SPI communication warrants high speed data transfers
nach folgendem Schema auf die „Unzureichendheit“ der verwendeten WCH-Hardware hingewiesen wird: [c] However, please note that the CH32 series is not supported nearly-as-well as ATmega, ESP32, ATSAMD, STM32, or RP2040 chips that have a strong company-led development community. WCH is very "its a low
-
Thread
Kabeltester - möglichst Viel-polig
ggf auch die Pinzahl vorgewählt werden kann. Wie realisiert man so etwas am besten? Dachte an I2C/SPI In- und Output ICs, vielleicht mit einem der fertigen ESP32 mit Onboard-Displays und Eingabetaster? Wäre für Links dazu sehr dankbar, falls jemand so etwas ähnliches schon mal gemacht oder gesehen
viele IOs haben. Fand die Lösung aber exrem overkill Ich selbst habe meins damals mittels eines STM32 und einem Haufen I2C IO expander gebaut. Mittels der IO expander + sehr hochohmiger pulldown an jedem ende, ist dann zumindest relativ einfach auf shorts / open zu testen. Ich hatte mir damals
-
Thread
CS5460 Calibration Mode
die Schleife nicht zum Ende , das Data_Ready bit kommt nicht :-( . Hat dazu jemand einen Tip ? [c] cs5460.h: // commands for calibrate control #define CALIBRATE_CONTROL 0xC0 #define CALIBRATE_CURRENT 0x08 #define CALIBRATE_VOLTAGE 0x10 #define CALIBRATE_CURRENT_VOLTAGE 0x18 // both chan. #define CALIBRATE_GAIN 0x02 #define CALIBRATE_OFFSET 0x01 #define POWER_UP_HALT_CONTROL 0xA0 #define DATA_READY (0x01L<<23) cs5460.c: unsigned int cs5460_getStatus() { return cs5460_readReg(STATUS_REGISTER
-
Thread
Hilfe bei VS2022 C# XAML MVVM DataBinding
="{Binding NextCommand}" Margin="80,0,0,3"/> <Button Width="50" Content=">|" Command="{Binding LastCommand}" Margin="3"/> [/c] Ich habe also die Icons durch Content-Text emuliert. War häßlich! Jetzt wie aus dem Programmbeispiel: [c]
<Button Width="50" Command="{Binding NextCommand}" Template="{StaticResource navNext}" Margin="80,0,0,3"/> <Button Width="50" Command="{Binding LastCommand}" Template="{StaticResource navLast}" Margin="3"/> [/c] Sofort nach Eingabe der Template-Verweise, erschienen die Buttons in der Entwurfsansicht
-
Thread
Nachfolger des RP2040/Raspberry Pi Pico
Was für eine ENOB hat denn ein typischer STM32 (z.B. F303)?
ich genial! Christoph M. schrieb im Beitrag #7719289: > Was für eine ENOB hat denn ein typischer STM32 (z.B. F303)? Laut Datenblatt bei 25°C, 3,3 V und <= 5 Msps etwa 11. Wäre der ADC beim 2040 nur mit 10 Bit spezifiziert worden, hätte es wenig zu Meckern gegeben. Um Störungen klein zu halten
-
Thread
externes RAM per ASM ansteuern
was ist an der Hardwarelösung verkehrt? Noch einfachere Lösung: Mikrocontroller mit eingebauten 32 KiB RAM nutzen, z.B. STM32G070CB.
ist an der Hardwarelösung verkehrt? > > Noch einfachere Lösung: Mikrocontroller mit eingebauten 32 KiB RAM > nutzen, z.B. STM32G070CB. Oder lieber gleich was wirklich brauchbares: RP2354 mit satten 520kByte. Viel billiger als die ganze kleine STM32-Gülle und viel mehr Resourcen. Selbst mit
-
Thread
STM32G0xx Timer Interrupt
wird die von Timer TIM2 ausgelöst wird. Mit anderen MCUs habe ich schon einiges gemacht aber bei den STM32 bin ich Anfänger. Ich bin zum Beispiel nach folgendem Tutorial vorgegangen: https://hackmd.io/@0xff07/Sy8U-l7Ec Hier mein Code-Ausschnitt [c] #include <stm32g071xx.h> #include <stm32g0xx_hal.h> #include <stm32g0xx_hal_rcc.h> #include <stm32g0xx_hal_usart.h> #include <stm32g0xx_hal_tim.h> #include <stm32g0xx_hal_tim_ex.h> static TIM_HandleTypeDef my_tim2; void timerInit() { __TIM2_CLK_ENABLE
-
Thread
MODBUS - C Librariy für Microchip PIC 16Fxxx ?
kann man es ordentlich implementieren. Ich machte vor Jahren einen Modbus Sensor mit freeMB auf einem STM32F103. Das funktionierte absolut ordentlich. Der Stack kommuniziert über Funktionszeiger und Callbacks mit der Anwendung. Das funktioniert sehr zuverlässig. Die Modbus Engine lebt da total im Hintergrund
nicht um deren CRC kümmern, die steht einfach vorberechnet im Flash. Und damit genügen auch 16 oder 32 Byte Empfangspuffer für die serielle Schnittstelle, und praktisch jeder µC sollte das schaffen. Aufwendiger wirds halt, wenn man zur Laufzeit Geräte- und Registeradressen festlegen will, dann muss
-
Thread
16 UARTs für MIDI
z.B. Arduino zu verwenden, ist trivial. Aber was ist mit 16? So viele UART-Interfaces hat selbst ein STM32 nicht zur Verfügung. Meine erste Idee war, die UARTs zu multiplexen. Da die baudrate ja noch relativ langsam ist, dürfte das gehen, dann habe ich aber diverse I²C/SPI UART-Expander-ICs gefunden
13 Uarts hast Du im STM32H56x, 11 im H725, 10 im F413.
-
Thread
complex und 3D Vektoren in C++ für ARM und STM32
Ihr Lieben, ich benutze CubeIDE um STM32 Prozessoren zu bespaßen. Es gelang mir mit #include <complex.h> und "float complex z;" die Rechnung mit komplexen Zahlen in C++ komfortabel zu machen, vorher hatte ich das hingefummelt. Das gleiche
Detlef _. schrieb im Beitrag #7711521: > ich benutze CubeIDE um STM32 Prozessoren zu bespaßen. Es gelang mir mit > #include <complex.h> und "float complex z;" die Rechnung mit komplexen > Zahlen in C++ komfortabel zu machen, vorher hatte ich das hingefummelt. Das
-
Thread
Messdaten in csv oder Textdatei schreiben
Hier ist das Semihosting für STM32CubeIDE beschrieben: https://community.st.com/t5/stm32-mcus/how-to-use-semihosting-with-stm32cubeide-and-stm32/ta-p/49742 Beim LPC/MCUExpresso war es noch einfacher, da reichte es ein Häkchen zu
Ich hatte allerdings Probleme eine SD-Karte an den STM32 anzubinden. Es stellte sich heraus, dass der Code, den CubeMX 6.7.0 dafür generiert, einfach nur Grütze ist. Es gab hier im Forum den Tipp mit einem altehrwürdigen Beispielcode zu starten. Das hat
-
Thread
Funkstrecke für Daten über 4 km
von Olimex gut, aber es gibt noch einige andere: https://www.olimex.com/Products/IoT/LoRa/LoRa-STM32WL-DevKit/open-source-hardware Der STM32WLx5 ist ein Mikrocontroller mit integriertem LoRa, das Olimex enthält diesen. Das finde ich sehr praktisch, besser als ein separates Modul und auch viel
werden. [1] https://www.ti.com/lit/an/swra227e/swra227e.pdf [2] https://www.ti.com/lit/an/swra228c/swra228c.pdf
-
Thread
Suche Programierung für Alten TV
Hier nur mal als beispiel von Chatgpt für den eSP32 mit der Composite "TV-Out Library". ich denke mal 1 Stunde Tüfftelei, dann steht das Ding für 5€. [c] To send pictures from an ESP32 to a TV using the TVout library, you would typically need to
einsetzen, z.B. diese Platine hier: https://www.amazon.de/dp/B0C59FF88R/
-
Thread
Constraint Programming für Mikrocontroller-Peripherie
RTOS für die Anwendung spezifisch implementieren? Allein schon sowas banales wie das Timing vom I²C der modernen STM32 zu konfigurieren ist total lästig. Hab gar keine Lust da Stunden drauf zu verschwenden, wenn die Bibliothek das einfach so macht. Und so exotisch ist die Ansteuerung eines Temperatursensors
rechtsmäßigen Kündigung führte. Wenn ich also als Angestellter ein Produkt z.B. mit einem NXP i.MX, ESP32 oder auch einem STM32WL55 entwickle kann ich gefeuert werden weil die Schnittstellen dieser ICs nicht vollständig dokumentiert sind und ich diese Details auch nicht aus der Luft greifen kann? *Dafür*
-
Thread
STM32L4 Standby-Mode
programmieren bin und brauch da mal eine externe Bewertung. :-D Ich habe hier zwei Board mit einem STM32L451 und eines mit einem STM32L452 (STM Nucleo) Ich habe zu testzwecken meinen eigentlichen Code komplett runtergestrippt. Ich schalte alles aus: [c] led_reset(); GPIO_InitStruct.Pin
immer noch nicht erholt. Dass es aber geht, habe ich kürzlich bei einem Webinar von ST gesehen (STM32U0). Die Angaben im Datenblatt sind also durchaus real und die HAL scheint auch zu funktionieren.
-
 Bild
Programmcode in einer Entwicklungsumgebung
stm32f4xx_tim.c // Exported functions static inline void LL_Timer_EnableCounter(TIM_TypeDef* TIMx) { SET_BIT(TIMx->CR1, TIM_CR1_CEN); } static inline uint8_t LL_Timer_IsEnableCounter(TIM_TypeDef* TIMx) { return (uint8_t)(READ_BIT(TIMx->CR1, TIM_CR1_CEN) ? 1 : 0); }