-
PDF
drv103.pdf
Cycle addition, adjustable PWM allows fine control of the power ● FULLY PROTECTED delivered to the load. DC-to-PWM output delay time and Thermal and Current Limit Shutdown with oscillator frequency are also externally adjustable.
in „PWM Signal wie stell ich das ein?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
OZ9902.pdf
GND 2 UVLS FAU23 5 20 ON/OFF 3 ENA DRV2 RT ISW1 4 VREF GND1 6 SYNC OVP1 19 5 RT ISW1 7 SYNC OV18 7 PWM1 PROT1 18 PWM1 8 PWM1 PRO17 Q18 PBR2 9 ADIM IISW2 AM4400N / SO8 8 PWM2 ISEN1 17 10TIMER OVP2 Similar 9 16 11SSTCMP1PROT2 Structure 0100 ADIM ISW2 12SSTCMP2ISEN2 for CH2 10 15 TIMER OVP2 11 SSTCMP1 PROT2
in „Philips LCD Backlight Problem“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
IRremoteInt.h
__) #define TIMER_PWM_PIN 14 /* Sanguino */ #else #define TIMER_PWM_PIN 3 /* Arduino Duemilanove, Diecimila, LilyPad, etc */ #endif // defines for timer1 (16 bits) #elif defined(IR_USE_TIMER1) #define TIMER_RESET #define
in „IR library auf Atmega328 8Mhz“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ServoSlave.ino
SERVO6<6; SERVO6++) pwm.setPWM(5,0,370); delay(3000); for (int SERVO5 = 4; SERVO5<5; SERVO5++) pwm.setPWM(4,0,357); delay(2000); for (int SERVO4 = 3; SERVO4<4; SERVO4++) pwm.setPWM(3,0,365); delay(2000); for (int SERVO3 = 2; SERVO3<3; SERVO3++) pwm.setPWM(2,0,370); delay(3000); for (int SERVO2 = 1; SERVO2<2; SERVO2++) pwm.setPWM(1,0,650); delay(3000); for (int SERVO1 = 0; SERVO1<1; SERVO1++) pwm.setPWM(0,0,490); } }
in „Roboterarm mit Gestensteuerung HILFE I2C“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
; } /*================== End of Slave2 configuration : TIM4 ====================*/ /* Start Master PWM generation */ if (HAL_TIM_PWM_Start(&TimMasterHandle, TIM_CHANNEL_1) != HAL_OK) { /* PWM generation Error */ Error_Handler(); } /* Start Slave1 PWM generation */ if (HAL_TIM_PWM_Start(&TimSlave1Handle, TIM_CHANNEL_1) != HAL_OK) { /* PWM generation Error */ Error_Handler(); } /* Start Slave2 PWM generation */ if (HAL_TIM_PWM_Start(&TimSlave2Handle, TIM_CHANNEL_3) != HAL_OK) { /* PWM generation Error */ Error_Handler(); } while (1) {
in „STM32 Timer synchronisieren“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
report_par_mod_pcf.txt
Comp: pwm_lights_0_LEDs_pin<3> IOSTANDARD = LVCMOS25 Comp: pwm_lights_0_LEDs_pin<2> IOSTANDARD = LVCMOS25 Comp: pwm_lights_0_LEDs_pin<1> IOSTANDARD = LVCMOS25 Comp: pwm_lights_0_LEDs_pin<0> IOSTANDARD = LVCMOS33
in „Place and Route partially locked IO bus“ · FPGA, VHDL & Co. ·
-
 Bild
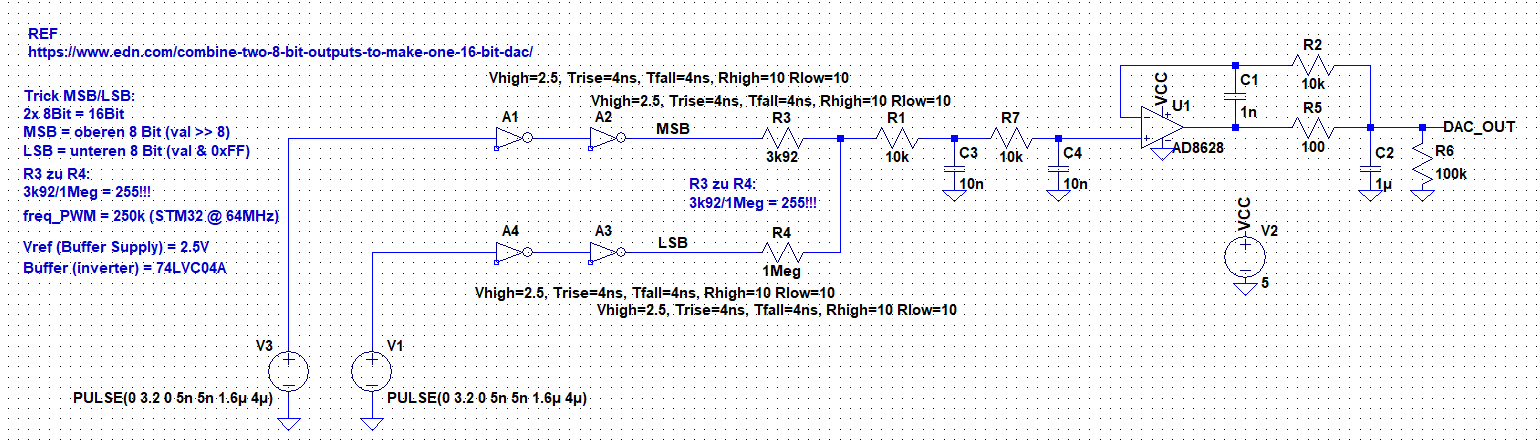
Schaltplan eines 16-Bit-DACs
Bit (val >> 8) LSB = unteren 8 Bit (val & 0xFF) R3 zu R4: 3k92/1Meg = 255!!! 3k92/1Meg = 255!!! freq_PWM = 250k (STM32 @ 64MHz) Vref (Buffer Supply) = 2.5V Buffer (inverter) = 74LVC04A Vhigh=2.5, Trise=4ns, Tfall=4ns, Rhigh=10 Rlow=10 A1 A2 MSB R3 3k92 R1 10k R7 10k C3 10n C4 10n U1 AD8628 VCC C1 1n R5
in „DAC Dithering“ · Analoge Elektronik und Schaltungstechnik · · Schaltpläne
-
 Bild
Zwei ZHIYU ZFC4-1KM PWM-Regler Module
ZFC4-1KM OUT S PWM + - IN ZHIYU + - DC12V S MAX 3H B10K
in „2 PWM-Lüfter an China Platine parallel schalten“ · Mikrocontroller und Digitale Elektronik · · Platinenfotos

-
 Bild
Schaltplan mit Arduino Nano und LT115B
J1, 1 KL.30, 2 PWM IN, 4 NTC, 5, 6, R1 12k, R9 1k, R3 100R, Q3 BC557, R11 1k, R4 1k, 28 RESET, 18 AREF, 19 A0, 20 A1, 21 A2, 22 A3, 24 A4, 25 A5, 26 A6, 27 A7, 29 GND, Arduino Nano, D0/RX, D1/TX, D2, D3, D4, D5, D6, D7
in „PWM-Frequenzwandlung mit Arduino?“ · Mikrocontroller und Digitale Elektronik · · Schaltpläne

-
 Bild
Schaltplan einer Arduino-basierten Schaltung mit MOSFETs
1 KL,20,5A 2 KL,15 3 PWM,IN 4 NTC+ 5 NTC- 6 KL,31 Q1 BC557 R3 1k R5 1k Q3 BC557 R1 1k R2 22k D2 1N4148 Q2 BC547 R4 10k R6 1k D1 15V C1 1000µ F C2 100n 28 RESET 27 RESET 18 AREF 19 A0 20 A1 21 A2 22 A3 23 A4 24 A5 25 A6 26 A7
in „PWM-Frequenzwandlung mit Arduino?“ · Mikrocontroller und Digitale Elektronik · · Schaltpläne

-
 Bild
Schaltplan einer Lüftersteuerung mit PWM-Anschluss
Brown N Black PE Green & Yellow White NC Gray COM Voltage Output Red +10VDC Control Input 0-10VDC/PWM Yellow 100K 100K tuF GND(-) Blue Outside +VDC R Tach output White max. 10mA Brown RSA 680 Ω Gray RSB IC Counter Controller Alarm Speed display Um 5 pulse per revolution Speed control with PWM PWM 1-10KHz 100%PWM Speed=max 10%PWM Speed=min <10%PWM Speed=0 Start-up at 10%PWM Customer circuit
in „Komische PWM Ansteuerung eines Lüftermotors?“ · Analoge Elektronik und Schaltungstechnik · · Schaltpläne

-
 Bild
Bode-Diagramm eines PWM-Filters
uC575853_PWM-Filter.raw V(y) 8dB 0dB -8dB -16dB -24dB -32dB -40dB -48dB -56dB -64dB -72dB -80dB -88dB 100Hz 1KHz 10KHz 100KHz 1MHz 10MHz 0° -30° -60° -90° -120° -150° -180° -210° -240° -270° -300° -330° -360°
in „40-50kHz Schwebung auf PWM-Glättung“ · Analoge Elektronik und Schaltungstechnik · · Screenshots

-
 Bild
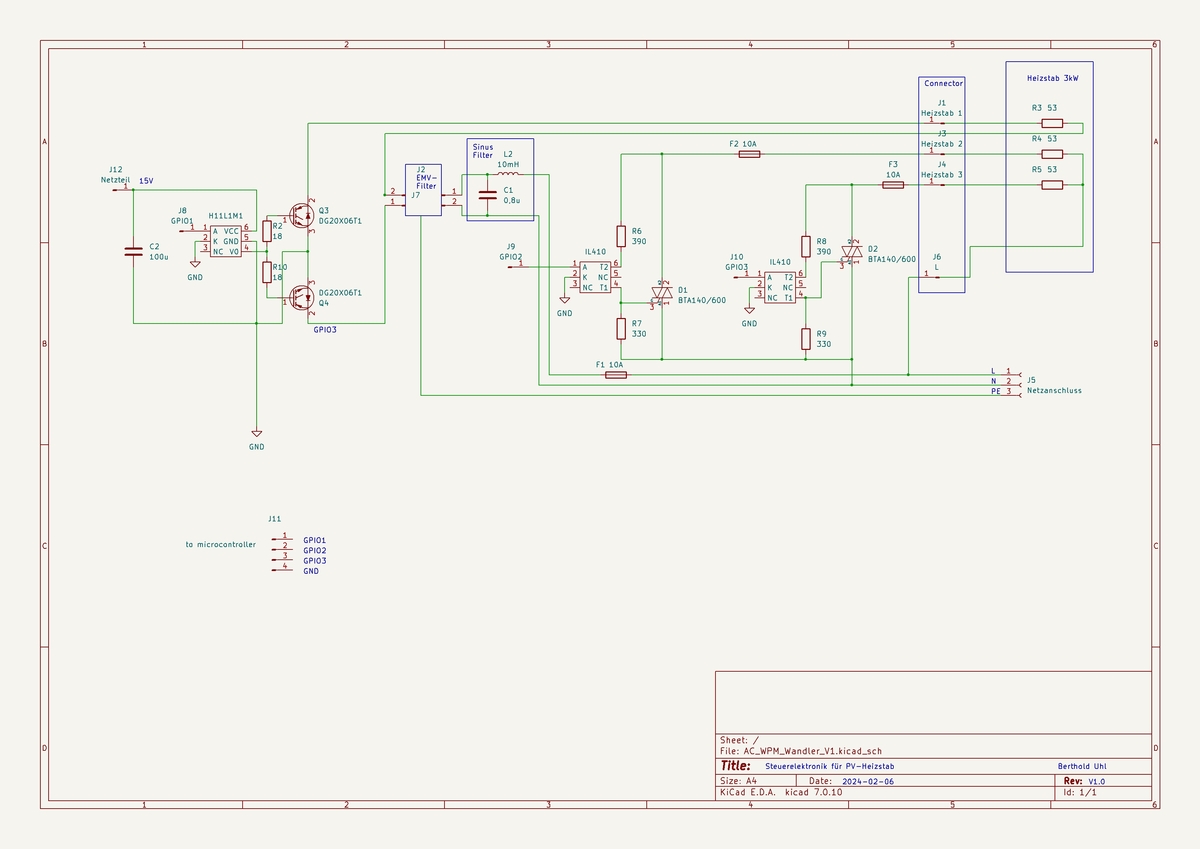
Schaltplan einer Heizstab-Steuerelektronik
J12 Netzteil 15V, J8 GPIO1, H111SM1, R2 1k, C2 100u, NC, VO, GND, Q3 DG20X06T1, GPIO3, J0 EMF-Filter, C1 0,8u, J9 GPIO2, R6 390, F2 10k, F3 10A, J10 GPIO3, IL410, T1, T2, NC, K, R7 330, D1 BTA140/600, R8 390, D2 BTA140/600, J6 L, R4 5.3, R5 5.3, J9 Heizstab 1, J9 Heizstab 2, J9 Heizstab 3, F1 10k, J5 Netzanschluss, GND, J11 GPIO1 bis GPIO3, GND, to microcontroller, Sheet: AC_WPH_Wandler_V1.kiCad_sch, Title: Steuerelektronik für PV-Heizstab, Size: A4, Date: 2024-02-06, Rev: V1.0, Id: 1/1
in „Schaltung zur Steuerung eines Heizstabs“ · Analoge Elektronik und Schaltungstechnik · · Schaltpläne
-
 Bild
Handgezeichneter Schaltplan eines LED-Controllers
+24V -D LED-Controller +24V CW WW R G B
in „RGBWW-LED Lichtband über Steuerspannung auf blau schalten“ · Haus & Smart Home · · Fotos

-
Datei
8bit-pwm.asm
.include "4433def.inc" .def pwm =R10 .def zwl =r12 .def zwh =r13 .def vergleichl =r14 .def vergleichh =r15 .def rmp =r16 ; Hauptarbeitsregister .def temp =r21 .def temp1 =r22 .def temp2 =r23 .def temp3 =r24 .cseg .org 0x0e rjmp reset
in „Hilfe-PWM 10bit“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
6PWM01.asm
;Einfacher Sechsfach-PWM-Drehzahlsteller ;Nur eine Drehrichtung ;Steuerung durch analoge Steuerspannung 0...5V (Stop...Max) ;------------------------------------------------------------------- ;R0...R5 = Variablen für Geschwindigkeitswert
in „ATMega16 ADC Frage“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
2ADC_PWM.txt
** ; ; Einlesen eines Analog-Wertes und Umrechnen in eine 8-Bit Zahl ; -------> Ausgeben als 8-Bit PWM ; -------> Ausgeben als 10-Bit PWM ; ;************************************************************************************************** .device AT90S8535 .include "8535def.inc" ;*******************
in „Flankensteuerung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pwm_8bit.c
/* 8bit PWM mit AT89LP4052 */ /* Output P3.4(T0) und P3.5 (T1)*/ #include<at89lp2052.h> unsigned char z; char count, dimm, value; unsigned char code pulsbreite[] = { 0, 1, 2, 3, 4, 6, 8, 11, 16, 23, 32, 45, 64,
in „AT89LP4052 mehrmals geflasht -> defekt?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pwm_sc_1.ucf
Constraints generated by PACE #PACE: Start of PACE I/O Pin Assignments NET "clk" LOC = "T9" ; NET "pwm_tot1" LOC = "D5" ; NET "pwm_tot1_inv" LOC = "D7" ; NET "Schalter<0>" LOC = "F12" ; NET "Schalter<1>" LOC = "G12" ; NET "Schalter<2>" LOC = "H14" ; NET "Schalter<3>" LOC = "H13" ; NET "Schalter<4>" LOC
-
Datei
pwm_sc_2.ucf
= "M14" ; NET "Button<2>" LOC = "L13" ; NET "Button<3>" LOC = "L14" ; NET "clk" LOC = "T9" ; NET "pwm_tot1" LOC = "D5" ; NET "pwm_tot1_inv" LOC = "D7" ; NET "Schalter<0>" LOC = "F12" ; NET "Schalter<1>" LOC = "G12" ; NET "Schalter<2>" LOC = "H14" ; NET "Schalter<3>" LOC = "H13" ; NET "Schalter<4>" LOC
-
Datei
pwm_sc_3.ucf
Constraints generated by PACE #PACE: Start of PACE I/O Pin Assignments NET "clk" LOC = "T9" ; NET "pwm_tot1" LOC = "D5" ; NET "pwm_tot1_inv" LOC = "D7" ; NET "Schalter<0>" LOC = "F12" ; NET "Schalter<1>" LOC = "G12" ; NET "Schalter<2>" LOC = "H14" ; NET "Schalter<3>" LOC = "H13" ; NET "Schalter<4>" LOC
-
Datei
ADC_PWM1.c
ADMUX |= 0x83; //10000011 ADCSRA |= 0xA9; //101x1001 // ADCSRB &= 0x18; //000xx000 //TIMER Timer 0 als PWM mit OCR0A als Schaltpunkt an PB0 GTCCR |= 0x80; //1xxxxxxx TCCR0A |= 0x83; //1000xx11 TCCR0B |= 0x01; //00xx0001 TIMSK |= 0x12; //x001001x ADC_wert = SOLLWERT; ADCSRA |= (1<<6); //Start des AD-Wandlers
in „Error: invalid type argument of 'unary *' (have 'int')“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
16Bit_PWM.asm
temp,low(RAMEND) out SPL,temp ldi temp,high(RAMEND) out SPH,temp ldi temp,$FF out DDRD,temp rcall InitPWM_16Bit ;PWM initialisieren ;sbi PORTD,PIND5 loop: rjmp loop ;***************************************************************** InitPWM_16Bit: ldi temp,0 out OCR1AH,temp ldi temp,128 out OCR1AL,temp ldi
in „PWM läuft nicht (Mega16)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
16Bit_PWM.asm
temp,low(RAMEND) out SPL,temp ldi temp,high(RAMEND) out SPH,temp ldi temp,$FF out DDRD,temp rcall InitPWM_16Bit ;PWM initialisieren ;sbi PORTD,PIND5 loop: rjmp loop ;***************************************************************** InitPWM_16Bit: ldi temp,0 out OCR1AH,temp ldi temp,128 out OCR1AL,temp ldi
in „PWM läuft nicht (Mega16)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
16Bit_PWM.asm
temp,low(RAMEND) out SPL,temp ldi temp,high(RAMEND) out SPH,temp ldi temp,$FF out DDRD,temp rcall InitPWM_16Bit ;PWM initialisieren ;sbi PORTD,PIND5 loop: rjmp loop ;***************************************************************** InitPWM_16Bit: ldi temp,0 out OCR1AH,temp ;Top-Wert übergeben ldi temp,255
in „PWM läuft nicht (Mega16)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pwm_ocr2.txt
initialisieren ;portb als ausgang ldi wl,0b11111111 out ddrb,wl ;************ TIMER_COUNTER_2 FAST_PWM 8BIT clk1024*************** ldi wl,1<<WGM20|1<<COM21|1<<COM20|1<<CS22|1<<CS21|1<<CS20 out TCCR2,wl ;************ TIMER_COUNTER_1 FAST_PWM 8BIT clk1024*************** ldi wl,1<<OCIE1A|1<<OCIE1B|1<<TOIE1
in „atmega8 led dimmen an ocr2“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pwm_ocr2.txt
-> Schleife ;Ports initialisieren ldi wl,0b11111111 out ddrb,wl ;************ TIMER_COUNTER_2 FAST_PWM 8BIT clk1024*************** ldi wl,1<<WGM20|1<<COM21|1<<COM20|1<<CS22|1<<CS21|1<<CS20 out TCCR2,wl ;************ TIMER_COUNTER_1 FAST_PWM 8BIT clk1024*************** ldi wl,1<<OCIE1A|1<<OCIE1B|1<<OCIE2
in „atmega8 led dimmen an ocr2“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pwm_T25.c
#include <avr/io.h> #include <avr/interrupt.h> #include <inttypes.h> #define ANZAHL 78 uint8_t sinustabelle[78]={127,137,147,157,167,177,186,195,203,211,219,225,232,237,242,246,249,251,253,254,254,253,251,249,246,242,237,232,225,219,211,203,195,186,177,167,157,147,137,127,117,107,97,87,77,68,59,51,43,35,29,22,17,12,8,5,3,1,0,0,1,3,5,8,12,17,22,29,35,43,51,59,68,77,87,97,107,117}; uint8_t counter=0; int main(void){ TCCR0A = (1<<COM0A1) | (1<<WGM01) | (1<<WGM00); TCCR0B = (1<<CS01); // (1<<CS01) = CPU-Takt/8 TIMSK = (1<<OCIE0A); OCR0A=sinustabelle[counter]; DDRB = (1<<PB0); //PB0 (OC0A) als Ausgang sei(); while(1); return 0; } ISR(TIMER0_COMPA_vect){ counter++; if (counter>
in „EEPROM schreiben lesen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pwmP01.asm
out SPL, temp1 ldi temp1, HIGH(RAMEND) out SPH, temp1 ; ; Timer 1 einstellen ; ; Modus 14: ; Fast PWM, Top von ICR1 ; ; WGM13 WGM12 WGM11 WGM10 ; 1 1 1 0 ; ; Timer Vorteiler: 256 ; CS12 CS11 CS10 ; 1 0 0 ; ; Steuerung des Ausgangsport: Set at BOTTOM, Clear at match ; COM1A1 COM1A0 ; 1 0 ; ldi temp1,
in „known AVR simulator01 issues - und nuh?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
PWM_duty_cycle.pdf
PWM-Vergleich Duty-Cycle Filter mit Grenzfrequenz 300Hz PWM 10kHz (u =s-s) duty cycle = 10% PWM 10kHz (u = 5V) duty cycle = 90% s-s PWM 10kHz (u = 5s-sduty cycle = 50% Duty Cycle 50% am kritischsten, da
in „PWM-Frequenz - Wie hoch?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM_mit_Timer1.asm
+00000000: 940C002A JMP 0x00002A +00000002: 9518 RETI +00000003: 0000 NOP +00000004: 9518 RETI +00000005: 0000 NOP +00000006: 9518 RETI +00000007: 0000 NOP +00000008: 9518 RETI +00000009: 0000 NOP +0000000A: 9518 RETI +0000000B: 0000 NOP +0000000C: 9518 RETI +0000000D: 0000 NOP +0000000E: 9518 RETI +0000000F: 0000 NOP +00000010: 9518 RETI +00000011: 0000 NOP +00000012: 9518 RETI +00000013: 0000 NOP +00000014: 9518 RETI +00000015: 0000 NOP +00000016: 9518 RETI +00000017: 0000 NOP +00000018: 9518 RETI +00000019: 0000 NOP +0000001A: 9518 RETI +0000001B: 0000 NOP +0000001C: 9518 RETI +0000001D: 0000
in „PWM Versuche mit Bascom“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ATTiny_LCD_PWM.c
// ATTiny_LCD_PWM.c #include <avr/io.h> char s[9]; int lcd_zaehler_timing; int Wert; #define F_CPU 8000000 #define UART_BAUD_RATE 38400 #define UART_UBRR_CALC(BAUD_,FREQ_) ((FREQ_)/((BAUD_)*16L)-1) int uart_putc(unsigned
in „Problem: LCD mit ATTiny 2313“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ATTiny_LCD_PWM.c
// ATTiny_LCD_PWM.c #include <avr/io.h> char s[9]; int lcd_zaehler_timing; int Wert; #define F_CPU 8000000 #define UART_BAUD_RATE 38400 #define UART_UBRR_CALC(BAUD_,FREQ_) ((FREQ_)/((BAUD_)*16L)-1) int uart_putc(unsigned
in „Problem: LCD mit ATTiny“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ATTiny_LCD_PWM.c
// ATTiny_LCD_PWM.c #include <avr/io.h> char s[9]; int lcd_zaehler_timing; int Wert; unsigned int i=0; #define F_CPU 8000000 #define UART_BAUD_RATE 38400 #define UART_UBRR_CALC(BAUD_,FREQ_) ((FREQ_)/((BAUD_)*16L)-1)
in „Problem: LCD mit ATTiny“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ATTiny_LCD_PWM.c
// ATTiny_LCD_PWM.c #include <avr/io.h> char s[9]; int lcd_zaehler_timing; int Wert; unsigned int i=0; #define F_CPU 8000000 #define UART_BAUD_RATE 38400 #define UART_UBRR_CALC(BAUD_,FREQ_) ((FREQ_)/((BAUD_)*16L)-1)
in „Problem: LCD mit ATTiny“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ATTiny_LCD_PWM.c
// ATTiny_LCD_PWM.c #include <avr/io.h> char s[9]; volatile int lcd_zaehler_timing; int Wert; unsigned int i=0; #define F_CPU 8000000 #define UART_BAUD_RATE 38400 #define UART_UBRR_CALC(BAUD_,FREQ_) ((FREQ_)/((BAUD_)
in „Problem: LCD mit ATTiny“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ATTiny_LCD_PWM.c
// ATTiny_LCD_PWM.c #include <avr/io.h> #include <util/delay.h> char s[9]; volatile int lcd_zaehler_timing; int Wert; unsigned int i=0; #define F_CPU 8000000 #define UART_BAUD_RATE 38400 #define UART_UBRR_CALC(BAUD_,
in „Problem: LCD mit ATTiny“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
8pwm2.asm
;Demoprogramm für 8-fach-PWM mit Tastensteuerung und Pollin-LCD 4x27. ;8 LEDs gegen Vcc an Port B (STK500) ;4 entprellte Tasten gegen GND für die einzelnen PWM-Kanäle an Port C ;Davon 2 Tasten (Dimm-Tasten) mit Repeat-Funktion
in „MENÜ-STEUERUNG“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
8pwm3.txt
;Demoprogramm für 8-fach-PWM mit Tastensteuerung und Pollin-LCD 4x27. ;8 LEDs gegen Vcc an Port B (STK500) ;4 entprellte Tasten gegen GND für die einzelnen PWM-Kanäle an Port C ;Davon 2 Tasten (Dimm-Tasten) mit Repeat-Funktion
in „MENÜ-STEUERUNG“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pwm_and_timer.asm
;################################################################################# ; pwm_and_timer.asm (has to be @ cseg) ;################################################################################# pwm_and_timer_init: ; ; Timer 1 einstellen ; ; Modus 14: ; Fast PWM, Top von ICR1
in „2 Synchrone PWM Signale“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
sg90PWM.c
> #include <inttypes.h> #define SERVOPIN 1 #define SERVOPORT PORTB #define DDRSERVO DDRB void init_pwm (void) { // Timer 0 PWM Init TCCR0A = (1 << WGM00) | (1 << WGM01) | (1 << COM0A1) | (1 << COM0B1); TCCR0B = (0 << WGM02) | (1 << CS00) | (1 << CS01) | (0 << CS02); // OC0A PWM Port DDRB |= (1 << PB2); OCR0A = 0; // OC0B PWM Port DDRD |= (1 << PD5); OCR0B = 0; // Timer 1 PWM Init TCCR1A = (1 << WGM10) | (0 << WGM11) | (1 << COM1A1) | (1 << COM1B1); TCCR1B = (1 << WGM12) | (0 << WGM13) | (1 << CS10) | (1 << CS11) | (0 <<
in „Atmega8 Problem bei Servo-Ansteuerung in Assembler“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Skizze_Beschaltung_pwm.pdf
Skizze_Beschaltung_pwm.pdf
in „LED Lampe - im Wiki gepostet“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
FAST_PWM_dimmen.c
#include <avr/io.h> #include <stdint.h> #include <avr/io.h> #ifndef F_CPU #define F_CPU 4000000UL #endif #include <util/delay.h> int init(uint16_t dim); int main() { uint16_t c; c = 0x3FFF; DDRC = 0xFF; PORTC = 0x55; init(c); while( 1 ) { _delay_ms(1000); PORTC = ~PORTC; c = c - 1; init(c); //OCR1A = c; } } int init(uint16_t dim) { DDRB = (1 << PB1 ); TCCR1A = (1<<COM1A1) | (1<<WGM11); TCCR1B = (1<<WGM13) | (1<<WGM12) | (1<<CS10); ICR1 = 0x6FFF; OCR1A = dim; }
in „Dimmen mit FastPWM“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM-Test_Forum.asm
;---------------------------------------------------------------------- ; Title : PWM Versuch ;---------------------------------------------------------------------- ; Funktion : ... ; Schaltung : ... ;---------------------------------------------------------------------- ; Prozessor
in „ATtiny13 - LEDs in zwei Helligkeitsstufen?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM_M16.asm
.include "m16def.inc" .cseg jmp RESET ; External Pin, Power-on Reset, Brown-out Reset, Watchdog Reset and JTAG AVR Reset jmp EXT_INT0 ; IRQ0 Request jmp EXT_INT1 ; IRQ1 Request jmp TIMER2_COMP ; Timer2 Compare jmp TIMER2_OVF ; Timer2 Overflow jmp TIMER1_CAPT ; Timer1 Capture jmp TIMER1_COMPA ; Timer1 CompareA jmp TIMER1_COMPB ; Timer1 CompareB jmp TIMER1_OVF ; Timer1 Overflow jmp TIMER0_OVF ; Timer0 Overflow jmp SPI_STC ; Serial Transfer Complete jmp USART_RXC ; USART, Rx Complete jmp USART_UDRE ; USART Data Register Empty jmp USART_TXC ; USART, Tx Complete jmp ADC_COMP ; ADC Conversion Complete
in „Merkwürdiges Verhalten ADC MEGA16 auf STK500“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pwm_aus_sram1.txt
;Demoprogramm für 8-fach-PWM mit Tastensteuerung und Pollin-LCD 4x27. ;8 LEDs gegen Vcc an Port B (STK500) ;4 entprellte Tasten gegen GND für die einzelnen PWM-Kanäle an Port C ;Davon 2 Tasten (Dimm-Tasten) mit Repeat-Funktion
in „MENÜ-STEUERUNG“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pwm_aus_sram1.txt
;Demoprogramm für 8-fach-PWM mit Tastensteuerung und Pollin-LCD 4x27. ;8 LEDs gegen Vcc an Port B (STK500) ;4 entprellte Tasten gegen GND für die einzelnen PWM-Kanäle an Port C ;Davon 2 Tasten (Dimm-Tasten) mit Repeat-Funktion
in „MENÜ-STEUERUNG“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM_T2.c
PORTC=0xff; //Pullup DDRD = 0xff; //Status LEDs PORTD = 0xff; old=PINC; DDRB=0x08; //BIT B.3 = Ausgang PWM LED TCCR2 = (1<<WGM21) | (1<<WGM20) | (1<<COM21) | (1<<CS22); // WGM - FAST PWM MODE // COM - non inverted pwm // CS - prescaler = OCR2 = 127; //vergleichswert (später im Prozeß ändern) TIMSK = (1<<
in „mega8 soft-pwm neben einer Frequenzmessung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
3xPWM.asm
Timer 0 Overflow Handler out TCNT0, FrequOffset ; Offset in timer Register laden inc PWMCount ; den PWM Zähler von 0 bis cpi PWMCount, 128 ; 127 zählen lassen brne WorkPWM clr PWMCount inc ZCount cpi ZCount,128 brne load_value ldi ZCount, 0 ldi ZL, LOW(daten*2) ; Low-Byte der Adresse in Z-Pointer ldi
in „Problem mit Z-Pointer“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWM_RGB_250908.bas
Output 'LED Rot Config Portb.2 = Output 'LED Gruen Config Portb.3 = Output 'LED Blau Config Timer1 = Pwm , Pwm = 8 , Compare A Pwm = Clear Up , Compare B Pwm = Clear Up , Prescale = 1 Config Timer2 = Pwm , Pwm = On , Compare Pwm = Clear Down , Prescale = 1 Enable Timer1 Enable Timer2 Start Timer1 Start