-
Thread
Wecher Mikrokontroller?
gebraucht. Wieviel Speicher brauch ich nun noch etwa für die Ansteuerung des CAN-Busses über einen MCP2515? Ich rechne immoment damit, das ein Atmega32 für diese Aufgabe gut geeignet sein sollte. Was denkt ihr darüber? mfg Tim
Kommt natürlich dran an, wie weit du beim CAN gehen willst. Ein MCP2515 BasicCAN Treiber mit Interrupt und Message-Queues hat bei mir auf dem Mega8 ~2KB verbraten. Ohne jeden CanOPEN/FullCAN etc. Schnickschnack, versteht sich. Es gibt übrigens mit dem Mega168 eine
-
Thread
Zimmer/Bereichs Kontroller
Controller System hast du als "Raum Controller"? Das sind 8bit AVR-Systeme mit einem CAN-Controller. (MCP2515) LAN mit so nem kleinen µC ist zwar möglich, aber imho nur eine Krücke. Ausserdem ist LAN kein Bus, sondern basiert i.d.R. auf Stern-Topologie. CAN hat zusätzlich den Vorteil daß ich nicht
Für schnelles Prototyping nutz ich diese Adapter: http://www.ebay.de/itm/3x-MCP2515-CAN-Bus-V2-0B-Module-TJA1050-Receiver-SPI-Module-for-Arduino-51-TE534-/381699929665
-
Thread
Bootloader über CAN
dem ich einen Bootloader verpassen möchte. Als µC kommt ein Tiny45 zum Einsatz, zusammen mit einem MCP2515 + Treiber für die CAN-Schnittstelle. Ich habe in meiner Applikation für den MCP2515 Routinen geschrieben, mit denen ich den CAN-Bus steuern kann (Senden, Empfangen, interne Register schreiben
-
Thread
CAN Bus mit Microcontroller
zu > hängen sind und dann läuft das. Aber wie? # Es gibt spezielle CAN-Controller wie z.B. den MCP2515 oder Nachfolger, die hängt man über SPI an den µC. Oder man nimmt direkt CAN-Fähige µC. # LIN kann eigentlich jeder µC, wenn er eine Anständige UART drin hat. # RS485/422 ist nix anderes als Serielle
Doppelader. Geht halt nur Halbduplex. Kann jeder µC mit Uart. Dann braucht man noch Bustreiber. # MCP2551 für CAN, der kommt an den 2515 dran. # RS485 gibt es z.B. SNsn75176, MAX485... direkt n den µC # Lin-Bus Treiber ATA6620N, aber schwer zu bekommen(selber friemeln??). auch direkt an den µC.
-
Thread
Mehrere ATmegas über RS422 (MAX 488) verbinden.
Botschaft. Die meisten aktuellen Controller können schon CAN-FD. Ansonsten muss man statt dem alten MCP2515 den neueren MCP2518FD verwenden. (Ich würde sowieso nur noch den MCP2518 statt dem 2515 verwenden)
-
 Bild
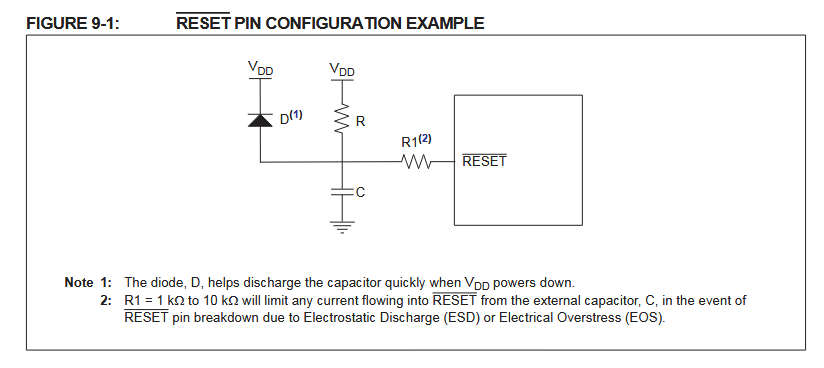
Schaltplan einer RESET-Pin-Konfiguration
FIGURE 9-1: RESET PIN CONFIGURATION EXAMPLE VDD D(1) R R1(2) RESET C Note 1: The diode, D, helps discharge the capacitor quickly when VDD powers down. 2: R1 = 1 kΩ to 10 kΩ will limit any current flowing into RESET from the external capacitor, C, in the event of RESET pin breakdown due to Electrostatic Discharge (ESD) or Electrical Overstress (EOS).

-
Thread
Flashen über CAN möglich?
gearbeitet. Es geht um Mega8 und Mega16/32, ein Gerät wird auch einen Mega128 erhalten. Dazu jeweils einen MCP2515, es werden verschiedene Geräte am Bus hängen. Bin gerade am CAN-Bus planen und überlege, ob ich eine Software-Updatemöglichkeit überhaupt einplanen soll. Schön wäre es, wenn es ginge... Also kurze
Protokoll anlehnen. Ich baue mir auch gerade einen Bootloader - für meinen Hausbus. Ich benutze den MCP2515 und Mega16 bzw. Mega32. Wenn Du willst, können wir uns gerne mal zusammenmailen. Viele Grüße, Stefan
-
Thread
Bus für "wilde" Topologie, Multi-Master, Open Source, wenig Daten
"X" hinten raus? Und das eigentliche Protokoll sitzt dann als Software-Stack (oder Hardware, z.B. MCP2515) oben drauf?
hinten > raus? Und das eigentliche Protokoll sitzt dann als Software-Stack (oder > Hardware, z.B. MCP2515) oben drauf? Richtig. CAN spricht von einem dominanten und einem rezessiven Signal. Im Prinzip ein Wired-OR, aber halt differentiell. Receiver vertragen ein paar Volt Gleichtaktstörungen. LIN
-
Thread
Can bus filter
Identifier "0x003" und als ersten Datenbyte den Wert "0x01" annimmt. Ich verwende einen Arduino mit der MCP 2515 Libary, dazu ein Beispiel der Filter: https://github.com/coryjfowler/MCP_CAN_lib/blob/master/examples/Standard_MaskFilter/Standard_MaskFilter.ino Setze ich nur eine Mask, so werden trotzdem
Siehe hier https://github.com/coryjfowler/MCP_CAN_lib/blob/master/mcp_can.cpp#L600
-
Thread
CAN-Nachrichten empfangen
Clock/2 write_mcp(CNF1, 0x05); //CNF1, CNF2, CNF3 legen 83,3 kbaud @ 8 MHz fest write_mcp(CNF2, 0x90); write_mcp(CNF3, 0x02); write_mcp(CANCTRL, 0x45);
habe auch keine Lust, mich durchzuquälen. MCP2510 kenne ich nicht, ist der kompatibel zum 2515? Folgende Punkte sind fuer mich noch vollkommen unklar: * Wie kann ich die (richtigen) CAN-Nachrichte empfangen??? Wie frage ich den Identifier
-
Thread
Canbus sendet nicht AT90CAN128 / STK600
der Software :-) Ich hab den AT90CAN128 damals auch in die Ecke geschmissen, da ich es eilig hatte. MCP2515, der geht problemlos. Wollte mich nochmal dransetzen, bis jetzt noch nicht gemacht.
Mein herangehensweise wäre: #define SUPPORT_MCP2515 0 #define SUPPORT_AT90CAN 1 #define SUPPORT_SJA1000 0 in der config.h gesetzt ? Zeigt das Ossi an das was auf PD5 rausgeht? Benutzte das stk600 auch mit nem AT90CAN128
-
Thread
Universelle CAN Bibliothek: undefined reference to `can_init'
Hallo, ich bin gerade an einen Projekt mit einem Atmega32 + MCP2515. Ich benutze die Universelle CAN Bibliothek von kreatives-chaos.com: http://www.kreatives-chaos.com/artikel/universelle-can-bibliothek Ich habe die Bibliothek erzeugt und libcan.a eingebunden
main (void) { //enable the global interrupts sei(); do{ // initialisieren des MCP2515 can_init(BITRATE_125_KBPS); // erzeuge eine Testnachricht can_t msg; msg.id = 0x123456; msg.flags.rtr = 0; msg.length = 4; msg.data[0] = 0xde;
-
Thread
externer CAN
Hi, z.B. den MCP2510 und dann ein Transmitter IC (SJA1000) mfg Dirk
@ PIT Hi! wäre es möglich, das Du mir Deien Source 8515<->MCP2515 posten könntest? Ich möchte einfach CAN-Nachrichten senden (Temperatursensoren über I2C einlesen und am CAN ausgeben), habe das Prgramm soweit am laufen, fehlt "nur" noch die CAN-Sache... Danke
-
Thread
Expertenmeinung über Schwingungen am CAN-Bus
ein paar nützliche Tipps haben könnte. Bild 01 und Bild 02 zeigen die TXCAN-Leitung, die zwischen MCP2515 und SN65HVD230 verläuft. Ich denke mal, dass dies so halbwegs okay ist. Den Jumper JP18 habe ich geschlossen, damit das Ganze im Prinzip terminiert ist, wobei ich dazu sagen muss, dass kein anderes
Hi, Ich habe schon einige Schaltungen mit CAN-Bus aufgebaut. Auch schon mit dem MCP2515, aber Drosseln (wie bei Dir L2) oder Shotkeydioden habe ich dazu noch nie verwendet. Auch die Kondensatoren C19, C41 und C42 würde ich weglassen. Zusammen mit der Drossel gibt es Dir da doch einen
-
Thread
MSP430 SPI sendet in falscher Reihenfolge -> LSB zuerst
Was ist ein MCP? Was würdest du erwarten und was kommt? Warum muss man jedesmal nachfragen? Scheixx Salamitaktik...
Oh Mist. Ich hätte schwören können, dass ich erwähnt habe, dass ich versuche, mit einem MCP2515 zu kommunizieren. Daher auch der Befehl 0xa0, um das Statusregister auszulesen. Während ich diesen Befehl sende, sollte (laut Datenblatt) der Ausgang auf high-impedance sein (ist er auch) und
-
Thread
Bascom AVr und Can
Nun ein Mega8 hat keinen Can. Mußte also ein MCP2515 oder SJA1000 anschliessen oder einen AT90CAN32/64/128 nehmen. Ich weiss ja nicht wie hoch die Bitrate auf dem Can ist. Es gibt auch eine in Software gegossene Version im Netz, habe mich aber nie
beschäftigt. Ich nutze für ein TV-Dummy an einem Daimler-Crysler CanBus, der mit 83333 bps läuft den MCP2515 an einem ATiny13/15 oder 90S2313. Das lüppt prächtig ist aber in Assembler programmiert. Gruß Topsoft
-
Thread
CAN Bus Converter?
Kann man, Mega8+MCP2515, kein Thema. Die Frage stellt sich aber auf Softwareseite, wie konvertierst du den Kram. Einfacher wird es sicher, wenn du deinem MC direkt einen MCP2515 an die SPI strickst.
-
Thread
SPS Betriebssytem
Ergänzung um RS232 Funktionalität Was noch versucht wird / geplant wird zu implementieren - CAN via MCP2515 - HW PWM der AVR`s - ADC`s auslesen - Lesen eines SPS-Programms von einem I2C eeprom (24cXX) - mehr IO`s durch Porterweiterungen (z.B. I2C oder SPI) - Status-LED`s (Damit man auch was zu sehn
16 Stück (durch 2x 74HC165)ggf mit Optok. ADC: 8 ADC`s (die des AVR`s) PWM: 2 CAN: MCP2515 RS232: MAX232 oder RS485: MAX485 (z.B. mit SNAP-Protokoll) EEPROM: 24CXX (für späteres SPS-Programm (wichtiges ToDo)) mfg KoF
-
Artikel
Hausbus Diskussion
Universaler I/O-Knoten in UP-Dose:. Vorschlag 1 basierend auf ATtiny 2313 (günstig!) CAN-Controller MCP2515 mit 4 Eingänge 4 Ausgänge Eingänge optional mit Optokoppler Ausgänge wahlweise mit MOSFET, ULN2003, ... Ausgänge optional mit PWM Platine sollte in eine Standard UP-Dose passen Vorschlag 2 Huckepacksystem
mit folgenden Platinen: Hauptplatine groß. Prozessor: Z.B. ATmega32 oder ATmega16 CAN-Controller: MCP2515 CAN-Anbindung Spannungsversorgung aus Buskabel Hauptplatine klein. Wie Hauptplatine groß aber tiny Steuerplatine. 2 * 230V Schalter Relais oder Optokoppler? Dimmer. 1 PWM 230V Dimmer Bedienungselement
-
Thread
MCP2551 CLKOUT -> AVR
Hallo zusammen, ich möchte ein wenig mit CAN-Bus experimentieren und habe mir dazu ein paar MCP2551 + CAN Treiber MCP2515 besorgt. Als AVR nehm ich dafür Atmega8. Dummerweise hab ich mich ein wenig vertanbei der Bestellung und nun zu wenig Quarze.. (und 7 EUR Versandpauschale für ein paar Cent-Quarze
läuft Dein MCP in einen Bus Error beim Senden. fchk
-
Thread
CAN (FD) Logger (vorzugsweise billig und Linux)
sollte möglichst simpel/billig sein und unter Linux funktionieren. Mein aktueller Ansatz ist ein MCP2515, den ich an ein Raspberry Pi angeschlossen habe. Über Wireshark zeichne ich die Kommunikation auf. Da das aber über das Raspi etwas aufwendig und unhandlich ist, hätte ich gerne z.B. einen per USB
MCP2517 SPI CAN FD Controller https://github.com/GBert/misc/tree/master/RPi-MCP2517
-
Thread
CAN-Bus - Gnublin Board - MCP251x - In Linux C++
Hi Leute, ich arbeite gerade an einer CAN-Kommunikation zwischen einem Gnublin Board via MCP2515 (CAN Controller) zu einem Battery Master System. Ich habe das Gnublin per USB an das Notebook angeschlossen und konnte mithilfe des Terminals und den gewissen einstellungen von der Seite http://wiki.gnublin.org/index.php/MCP2515_CAN , über den Befehl CANSEND auch Messages senden und das BMS ist so eingestellt das für bestimmte Identifier die LEDś unterschiedlich leuchten (Soll Zustandsautomat simulieren). Klappt alles
-
Thread
WLAN Anbindung
kleine AVRs mit eingebautem CAN-Controller. Fehlanzeige! Die ganzen Bastler hier müssen einen Microchip MCP2515 per SPI anbinden, während es auch kleine PICs gibt, die eine verbesserte Version des MCP2515 gleich mit eingebaut haben. Bei den MSP430 gibts schöne Controller, die 24 Bit ADCs eingebaut haben
-
Thread
Datenlogger: SD oder CF?
einzige Hässliche ist dann der Zugriff auf das Speichermedium und die Kosten. Ansonsten kann ich den MCP2515 von Microchip empfehlen. Das ist ein Standalone-CAN-Controller, den man per SPI an den µC anschließt. Der nimmt einem recht viel Arbeit ab, wenn man ihn per SPI konfiguriert hat und schiebt dann
Stand-Alone Controller versehen. Diese würden dann über SPI kommunizieren. > Ansonsten kann ich den MCP2515 von Microchip empfehlen. Das ist ein > Standalone-CAN-Controller, den man per SPI an den µC anschließt. Der > nimmt einem recht viel Arbeit ab, wenn man ihn per SPI konfiguriert hat > und schiebt
-
Thread
Bootloader - Fortsetzung aus Hauptthread
ein Stück Code. Dazu gehört bei mir: 1. Ein "CAN-USB"- Stick zur Verbindung mit dem PC (ATMega8, MCP2515, FT232RL) + SW 2. Ein Bootloader im CAN-Knoten 3. Ein PC-Programm, das über den Stick einen CAN-Knoten mit neuer Firmware versorgt (C# 2005) Dazu hat man 2 Protokolle (CAN<->CAN, PC<->Stick
Hallo Matthias, ich habe sehr großes Interesse an deinem Bootloader, da ich ebenfalls AtMega8 und MCP2515 nutze und das Flashen meines Projektes so langsam recht aufwendig wird (es handelt sich allerdings um keinen Hausbus im eigentlichen Sinne, sondern um CAN-vernetzte und über PC angesteuerte RGB-LED-Lampen
-
Thread
CAN in analog umwandeln
topic/561558#7540034 Ok, da feht noch CAN, dazu braucht es einen CAN-Tranceiver und Controller ala MCP2515. Kann man basteln, kostet halt Zeit. https://www.mikrocontroller.net/articles/CAN#MCP2515 http://www.kreatives-chaos.com/artikel/can-testboard Man muss halt was möglichst Fertiges in Hard
-
Thread
msp430 & CAN
hallo. ich habe da mal ein problem. ich experimentiere mit dem mcp2510 /2515 rum. nun habe ich ein problem. ich spigel zur zeit ein cansignal eines dongels. ich schicke eine 8byte großen string an meine schaltung, und dieser wird gelesen und zurückgeschickt. so
siehe anhang meines ersten beitrages ;-) schaltung ist in ordnung...aber ok - uart als spi an den mcp - 1 pin als cs für den mcp - 2MHz am mcp - 8MHz am msp
-
Thread
AD Wandler MCP3208.bekomm ihn nich an rennen.
Hallo, verzweifel...... bin dabei einen MCP3208 AD-Wandler mit einem mega8 anzusprechen, bekomme jedoch einfach nichts zurück...! Ein MCP2515 am SPI läuft ohne Probleme und die Signale am MCP3208 hab ich überprüft, sollten ok sein. Hier die Funktion: int read_mcp3208() { char i=0; char j=0; unsigned int SPIreceived; cbi(PORTD, PIND7); //clear bit Chipselect (pull low) outp(0x06, SPDR); //send bitcombination for read to MCP loop_until_bit_is_set
-
Thread
NMEA2000 nach NMEA0183 Converter
Message id nicht weiter kann mir da jemand helfen. habe den obigen Code ausprobiert. uint8_t mcp2515_read_id(uint32_t *id) { uint8_t first; uint8_t tmp; first = spi_putc(0xff); tmp = spi_putc(0xff); if (tmp & (1 << IDE)) { spi_start(0xff); *((uint16_t *) id
*((uint8_t *) id) |= tmp >> 5; spi_wait(); return 0; } } void mcp2515_write_id(const uint32_t *id) { uint8_t tmp; spi_start(*((uint16_t *) id + 1) >> 5); // naechsten Werte berechnen tmp = (*((uint8_t *) id + 2) << 3) & 0xe0; tmp |= (1 << IDE)
-
Thread
SPI testen
seriellen Schnittstelle - es tun aber auch 2 entprellte Drucktaster und eine LED. Ich hatte den 2515 auch erst man an BASCOM dran, testhalber, und es lief. Nur muss man eben den SPI-Modus korrekt einstellen.
@Klaus also ich weiss das der MCP2515 mit dem Modus 0,0 und 1,1 arbeitet. Vielleicht muss ich da nochmal nachlesen was der AVR rausschiebt. wurde aber an anderer Stelle nicht explizit erwähnt. Was mich aber in diesem Zusammenhang
-
Thread
Probleme bei CAN Bus
ueber den CAN Bus empfangen oder senden kann. Ich verwende einen ATMega32 der ueber SPI mit einem MCP2515 verbunden ist. Als Bustreiber verwende ich einen MCP2551. Schaltplan befindet sich im Anhang. Hab hier kein Eagle deswegen mal schnell einen mit Powerpoint gemacht. Ich benutze die Bibliothek
Hallo, > Verwende ich den LOOPBACK Mode des MCP2551 funktioniert alles einwandfrei. Logisch; der MCP2551 ist falsch angeschlossen (siehe Datenblatt!). TxD an TXCAN und RxD an RXCAN anschliessen, nicht anders rum. > rs solltest du offen lassen
-
Thread
CAN-Adapter mit Rx/Tx - LED ?
Hallo, ich entwerfe gerade ein kleines CAN-Adapter-Board. Dazu habe ich mir auch die Schaltung eines MCP2515-Eval-Boards angesehen. Dort gibt es an Rx und Tx (zwischen dem MCP2515 und dem Bustreiber) jeweils eine LED. Ein wenig optische Signalisierung, was auf dem Bus so los ist, finde ich ganz ok. Meine
-
Thread
Hardware für CAN/CAN Gateway gesucht
erweitern und suche dazu Hardware für ein CAN/CAN Gateway. Das Projekt ist auf Basis von AVRs und MCP2515 aufgebaut, die Busspeed ist 125 kbit/s. Theoretisch kann ich an die bestehenden Knoten auch zusätzliche MCPs hängen und mir das Routing programmieren, aber dazu müsste ich erstmal wieder ein
Controller direkt integriert (viel effizienter und einfacher nutzbar als CAN-Controller per SPI wie der MCP2515). Da müssen nur noch 2 CAN Transceiver angeschlossen werden. Der hat auch mehr als genug Leistung für 2x 1MBaud CAN's.
-
Thread
AS3935 SPI merkwürdig
values of 2^n with n = 1..7! #endif #else #error SPI_PRESCALER not defined! #endif void mcp2515_spi_init(void) { // Aktivieren des SPI Master Interfaces SPCR = (1<<SPE)|(1<<MSTR) | R_SPCR; SPSR = R_SPSR; }[/c] Irgendwie kommt es mir vor als wäre ein rotate right drinnen
Ich muss noch das Bit CPHA setzen, dann passt das Ergebnis! Ist halt blöd, da ich auch noch den MCP2515 per SPI dran habe. Dieser braucht das CPHA auf 0...
-
Thread
[V] Riesiges Arduino Raspberry Digispark Konvolut Sensoren Displays AVR ATMEL Programmierer Funk 433
Modul Neu 2x MOSFET Modul Neu 2x Joystick Modul Neu 3x Low Level Trigger Relay Neu 1x CAN Bus MCP2515 Modul Neu 1x Micro SD Karten Modul Neu 2x DRV8825 Schrittmotor-Treiber Gebraucht 3x DRV8825 Schrittmotor-Treiber Neu 1x A4988 Schrittmotor-Treiber Wie neu 2x Optische Endschalter Neu Funkmodule
2x Joystick Modul Neu 3x Low Level Trigger Relay Neu 1x CAN Bus MCP2515 Modul Neu 1x Micro SD Karten Modul Neu 2x DRV8825 Schrittmotor-Treiber Gebraucht 3x DRV8825 Schrittmotor-Treiber Neu 1x A4988 Schrittmotor-Treiber
-
Thread
AT90CAN mit sechs externen CAN-Controllern
Hallo, ich habe vor mit einem AT90CAN (AVR-CAN von Olimex) sechs externe CAN-Controller (MCP2515)über SPI zu steuern. Meine Frage ist ob das geht, und welche zusätzlichen Bauteile ich hierfür speziell noch dazu kaufen müsste.
jedenfalls auch nicht. Bei zwei Controllern würde ich allerdings eventuell doch wieder eher die MCP2515 nehmen, da diese 2 (mit einer 2-Message-Fifo) und zusätzliche 4 (ohne Fifo) Acceptance-Filter haben, während der SJA1000 nur eines hat (bei Extended ID). Damit würden nicht beide Controller alle
-
Thread
Welcher Bus kann das?
Beitrag #3561647: > Gibt es da was bezahlbares? Der PCA82C251 kostet bei Reichelt 0,97€. Und der MCP 2515 kostet 1,70€ (wenn du keinen CAN-Atmel benutzen willst).
"rießig" in der Bauform und kostet auch gut mal drei ganze Euros... als Treiber nimmst Du einen MCP2551 oder einen 82c251
-
Thread
Meinung zu meiner Schaltung
Sieht auf den ersten Blick ganz gut aus. Einen Quarz kannst du weglassen, clkout vom MCP an den AVR. Der MCP2515 und 2551 sollte noch je einen eigenen 100n bekommen.
H.joachim Seifert schrieb im Beitrag #2039107: > Einen Quarz kannst du weglassen, clkout vom MCP an den AVR. Davon würde ich im Experimentierstadion abraten. Die Kommunikation zum MCP läuft ja über SPI, welches nun direkt von dem Takt des MCP abhängig ist.
-
Thread
STM32F746G-Discovery CAN Beispiel
Auf dem STM32F746G-Discovery sind CAN Pins allerdings schon belegt. einen CAN Transceiver (MCP2551, MCP2561, TJA1050) an die CAN-RX und CAN-TX Pins hängen reicht. ST UM1725 Seite 90ff für die STM32F7 Familie : CAN konfigurieren: HAL_CAN_Init (CAN_HandleTypeDef * hcan); HAL_CAN_ConfigFilter
STM32F746G-Discovery sein muss und man es sich unnötig schwer machen will kann man auch ein Arduino CAN Shield mit MCP2515 über SPI anbinden. Spannungspegel 5V/3V3 prüfen bevor man Strom draufgibt !
-
Thread
Arduino und CAN ?
Treiber zu geben. Funktioniert ein Arduino MEGA out of the Box mit den normalen CAN Shields mit dem MCP2551?
hab ich bereits erfolgreich das hier verwendet: http://www.aliexpress.com/item/Free-shipping-1pcs-MCP2515-CAN-Bus-module-TJA1050-receiver-51-MCU-SPI-protocol-routines/32235683419.html Am Due dann einfach dies hier: http://www.aliexpress.com/item/TJA1050-CAN-controller-interface-module-bus-driving-interface-module
-
Thread
Tricore - Projekt. ist das zu schaffen?
mit einem Mega8 machbar sein, wenn die beiden anderen über die SPI angesprochen werden...(ENC... + MCP2515) Je nach mitglieferter Periferie sollte der Tricore das problemlos schaffen (Spatzen&Kanonen?).
ja die Methode mit AVR + mcp + mcp kenne ich und habe sie auch schon aufgebaut. Aber aktuell muss es ein TriCore sein. Darauf wird dann später aufgebaut. Mein Ziel ist erstmal das CAN darauf zum laufen zu bringen. Danach noch
-
Thread
Arduino Nano Atmel Mega328p sind Lock Bits ein witz? geht nicht wie es sollte. Gesperrt
man darauf hinweist... ach ja arduino nano hat keine usb anbindung? Wie währs mit Arduino Nano + MCP2515 Can Shield... was muss ich mich da überhaupt von euch trollen rechtfertigen..
Beitrag #5028091: > ach ja arduino nano hat keine usb anbindung? Wie währs mit Arduino Nano > + MCP2515 Can Shield... was muss ich mich da überhaupt von euch trollen > rechtfertigen.. Na da bin ich ja mal 2 Jahre vorraus: https://www.mikrocontroller.net/topic/385996#4412484 Für dieses mein
-
Thread
Arduino - Speicheroptimierung?
Arduino Uno mit 32 Ein- und 32 Ausgängen (74HC165 & 74HC595), Ethernet für die Webseite und CAN-Bus mit MCP2515 aufgebaut. Manche haben den IO-Webserver schon aufgerufen, http://mega-hz.dnshome.de:85 die IOs funktionieren ja schon, aber ich habe nicht mehr genug Speicher frei um die Can-Bus routinen
meine UP-Platinen mit CAN-Bus entwickelt, erst auf dem Arduino getestet dann PCB gemacht, ATMEGA8, MCP2515 und Relays drauf, fertig! Ich weiss garnicht, warum von einer bestimmten Personengruppe regelmäßig auf die Arduinos geschimpft wird, ist doch ein prima "Baukasten"! Ich kann mich noch gut
-
Thread
günstige CAN-Bausteine/Controller
MCP2515 + Transceiver. Einen kleinen Controller brauchst du aber auch zum Initialisieren des MCP. Microchip hat dazu auch eine Application Note. Da wird irgendson 8beiniger PIC benutzt.
Der MCP2502x ist ein einfacher IO-Expander den man (mit einem Standardtransceiver) direkt an den CAN-Bus hängen kann http://ww1.microchip.com/downloads/en/DeviceDoc/21664c.pdf Wenn doch mehr zu tun ist