-
Thread
TLC5940 (6x kaskadiert) – LED blinkt nur kurz beim Einschalten, danach keine Funktion
der man die Spalte auswählt. Ich habe die Schaltpläne anhehängt. Aufbau: Mikrocontroller: ATmega328P (16 MHz Quarz) LED-Raster: 6x7 Bicolor LEDs (rot/gelb, gemeinsame Anode an 5V) Ansteuerung: 6× TLC5940 (kaskadiert) LED-Strom: ca. 18 mA (IREF = 2 kΩ) Versorgung: 5V (USB) Verkabelung TLC ↔ ATmega: GSCLK → PD3 (Arduino D3) BLANK → PB1 (D9) XLAT → PB2 (D10) SIN → PB3 (D11) SCLK → PB5 (D13) VPRG → GND DCPRG → GND XERR → nicht verwendet Testaufbau: Aktuell ist nur eine Bicolor-LED angelötet
-
Thread
USB-UART mit MCP2221A - Mit Bitte um Review
werde. Jedoch löst es nicht das Problem. Folgendes habe ich auf der Platine geändert: - zw. Pin1 und 14 einen Kondensator (1uF) eingesetzt - Pin11 von Vcc getrennt und mit einem Bypass-Ko (1uF) versehen (gegen GND) - Pin4 (RST) von PullUp (R3) getrennt (wie Adafruit) - USB-Schirm vom GND entfernt
Eduard ". schrieb im Beitrag #8027491: > zw. Pin1 und 14 einen Kondensator (1uF) eingesetzt Üblich sind 100nF, ggf. parallel mit 1µF oder größer. Und, wichtiger: ein MLCC (Multilayer Ceramic) muss es sein. Eduard ". schrieb im Beitrag #8027491
-
Thread
Verhalten des atmega32u2 bezüglich Fuses und Quarz
mit den Fuses. Ich kann diese per AVRDude auslesen und sie stimmen auch mit den Default Werten des atmega32u2 überein. Dabei läuft der atmega32u2 ja eigentlich mit dem internen 8Mhz und geteiltem Takt, also auf 1Mhz. Hier war es schon mal komisch, dass er ohne externen Quarz nicht lesbar war. Ich dachte
Datasheet‹ beinhaltet eine Menge Informationen und auch sourcecode. Aber nur für die AT90USBxxx und die ATmega16/32U4. Man müsste die Unterschiede zwischen den U2 und den U4 klären.
-
Thread
Erfahrungen mit AI-Coding
/blog/rtx-4090-for-ai-ml/ plus 512 Tensor Cores. Die Tesla M10 ist ausserdem nicht gut geeignet für Modelle mit kleiner Quantisierung (redit): [code] M10 is Maxwell, quite old so lacking features like tensor cores for fast float16 compute, any support for bfloat16
selbst zu erzeugen, indem ich ihm einem MCP-Server (oder etwas anderes?) zur Seite stelle? [1] Naja, sooo fett isser nu auch wieder nich... :-) CPU: 8-core AMD Ryzen 7 3800X (-MT MCP-) speed/min/max: 3574/2200/4200 MHz Kernel: 6.8.0-106-generic x86_64 Up: 28d 16h 32m Mem: 22.27/62.71 GiB (
-
Thread
RS232 mit 9N1 auslesen
aus. Habe auf die schnelle das gefunden: https://bonusdata.com/documents/BD-4000-Technical-Manual-v1.06.pdf Dort herausgezogen (S. 80ff), dass sich die Zuhörer per Optokoppler ankoppeln und dass jeder zuhörende MDB-Slave den Bus mit nicht mehr 15 mA belasten soll. Wenn das so stimmt, wäre es super
%2BNtIm3SfgxJl2wrTRrdZRWsneQ7paFh7oSA67K2m4O2iWYvSIWQkwzNnPJhmOsPdVlhPfHaDdglefWVhTc2AwUUrNxrLcUZiSwMsWJ0jwo3TPSxMHWg98n5SGR9ou4yCQMjdHf4z%2BJ2jzmtbdk%3D%7Ctkp%3ABk9SR7KV1aulZw Wo ist bei Optocoplern die Frequenz, wo man aufpassen muss ?
-
Thread
Neue Bauteile: im Strom der Messen
32bit-MCUs geben. Deshab lanciert man sehr preiswerte Bauteile, die auf einem mit 24MHz getakteten Cortex M0+-Kern basieren und vom Pinout her mit dem AVR Dx kompatibel sind. Außerdem sind die mit bis zu 16KB SRAM und 128KB Flash erhältlichen Controller 5V-fähig. ### Microchip PIC32CM6408PL10028-I/SP
um Entschuldigung für die Irritation ;) Nachtrag: mir kamen die 1.7xmm auch schon komisch vor ;)
-
Artikel
Raspberry Pi Einführung
Speicherplatz zur Verfügung. Aus # df -h / Dateisystem Größe Benutzt Verf. Verw% Eingehängt auf /dev/root 1,8G 805M 869M 49% / wird bei einer 16GB SD-Karte zum Beispiel: # df -h / Dateisystem Größe Benutzt Verf. Verw% Eingehängt auf /dev/root 15G 905M 14G 7% / Dieser Abschnitt basiert auf einer Anleitung zum
so wie auf der Platine angebracht und sollen eine Orientierung ermöglichen. Die 3,3V Anschlüsse (P1-1, P1-17, P2-1 und P5-2) dürfen maximal mit 50 mA belastet werden. Bei den 5V Anschlüssen (P1-2, P1-4 und P5-1) gibt es keine feste Grenze, hier kommt es auf den aktuellen Stromverbrauch des restlichen
-
Thread
DCF77 Empfangsprobleme
René H. schrieb im Beitrag #8026428: > Also im mW-Bereich? Die ERP dürfte sich maximal im mW-Bereich bewegen, eher noch darunter. Allerdings hat so eine Drahtschleife in der Größenordnung von 1 Meter Durchmesser als Antenne bei 77,5 kHz natürlich
mit eier 1m DM. abgeschirmten aktiven Ringantenne mit eingebauten mechanischen Schmalband Filter und Nuvistorverstärker. https://hparchive.com/Journals/HPJ-1964-10.pdf https://prc68.com/I/117A.shtml https
-
Thread
Darlington Transistoren mit internen Widerständen
+ 200µA(1mA) Meßgerät um den Basisstrom einzustellen sowie eine 10(20)W Halogen-Lampe + 1(3)A Meßgerät um den Kollektorstrom zu begrenzen / messen + 12V Netzteil.
ist, auch > Ströme von 3A leistungslos zu schalten. Richtig. Und weil der R_ds_on nur ein paar mΩ beträgt, ist auch die Verlustleistung sehr gering. Bei 20mΩ z.B. nur 180mW bei 3A. Das wären knapp 1.5W für 8 Stufen. Kein Problem für ein DIP-18. Allerdings sind die 3A oder gar 24A ein bißchen viel
-
Artikel
CAN
Workaround: Stack im internen RAM ( www.mikrocontroller-projekte.de [- Einzeltest mit Stickprobenumfang 1 - sollte schon funktionieren, auskommentiert bis nochmals belegt - mt] --> ATmega16M1/32M1/64M1. modernisierte Version der AT90CAN128 Serie inkl. LIN, PSC und DAC not sampled AT32UC3C. 32bit AVR mit
Freescale MC9S08. D Serie Freescale MC9S12. B, C, D, G und H Serie NXP LPC11CXX. 32-bit ARM Cortex-M0 LPC11C12 16KB flash, 8KB SRAM, 1x C_CAN LPC11C14 32KB flash, 8KB SRAM, 1x C_CAN LPC11C22 16KB flash, 8KB SRAM, 1x C_CAN, on-chip CAN transceiver LPC11C24 32KB flash, 8KB SRAM, 1x C_CAN, on-chip CAN
-
Thread
Arduino Ventuno Q, Marktanalyse des Embeddedbereichs, neue Chips uvam
www.gowinsemi.com/en/about/detail/latest_news/97/ nach folgendem Schema über zwei neue Bauteile: [c] Arora GW1AN: Expanded Small FPGA Integration The Arora GW1AN family introduces an enhanced small FPGA architecture focused on system-level efficiency and integration flexibility. Key features include: •
Arduino .. vom Atmega8 zur 40TOPs NPU: https://www.arduino.cc/product-ventuno-q .. was für ein Werdegang.
-
Thread
Debounce von Tasten mit dem Candidate-Pattern (Platformunabhängig, Theorie)
!= m_candidateIndex) { m_currentKeyIndex = m_candidateIndex; m_eventFlag = 1; } } } else { m_candidateIndex = scannedIndex; m_startMillis = millis(); if (m_candidateIndex == 0 && m_currentKeyIndex != 0) { m_currentKeyIndex = 0; m_eventFlag = 1; } } } [/cpp]
-
Thread
CH32V003 und Arduino
sollte man sich Zeit nehmen. :-) Nochwas, weil ich das gerade sehen. [code] void loop() { uint16_t count = 0; uint16_t temp; while(1) { temp= ntc_gettemp(ntc1.read()); textnvalue("\rCounter: ", count, " | ", 0); textnvalue("Temp.: ", temp, " oC", 1); count++;
GPIO-Pin, auf dem // ein analoger Wert eingelesen wird. Erlaubte Pins sind: // PA2, PA1, PC4, PD2 .. PD6 ADC analog1(PD4); ADC analog2(PA1); // zum Einlesen einer Spannung (4990 ist die Betriebsspannung in mV als Referenz)dann: uint16_t val1, val2; val1= analog1.calc_spg(analog1
-
Thread
I2C Display einfache Frage
Joachim B. schrieb im Beitrag #8015791: > doof > nur wenn Flash und RAM ausgehen (ATmega328*) deswegen mag ich den m128p Falls ich nicht zu viele Pins bei AVR brauche, nehme ich immer ATmega1284P. 128 k Flash, 16 k SRAM, JTAG möglich. Auch 0,8 mm Raster ist lötfreundlicher als 0,5 mm
~(1<<1); asm volatile ("nop"); asm volatile ("nop"); asm volatile ("nop"); asm volatile ("nop"); } }[/c] Mit 16 MHz Quarz ist das genau 1 MHz. Für so etwas ist Arduino ideal.
-
Thread
[S] Low-Pin Count MC mit USB-HID
PIC16F1455: SOIC14 mit Hardware USB 2.0. Kein Quarz nötig. fchk
AVR16DU14 (SOIC-14) ist z.B. ein AVR-Mikrocontroller mit USB. https://www.microchip.com/en-us/product/AVR16DU14 (Ich sage nicht "mit Hardware-USB", weil das ein Pleonasmus ist)
-
 Bild
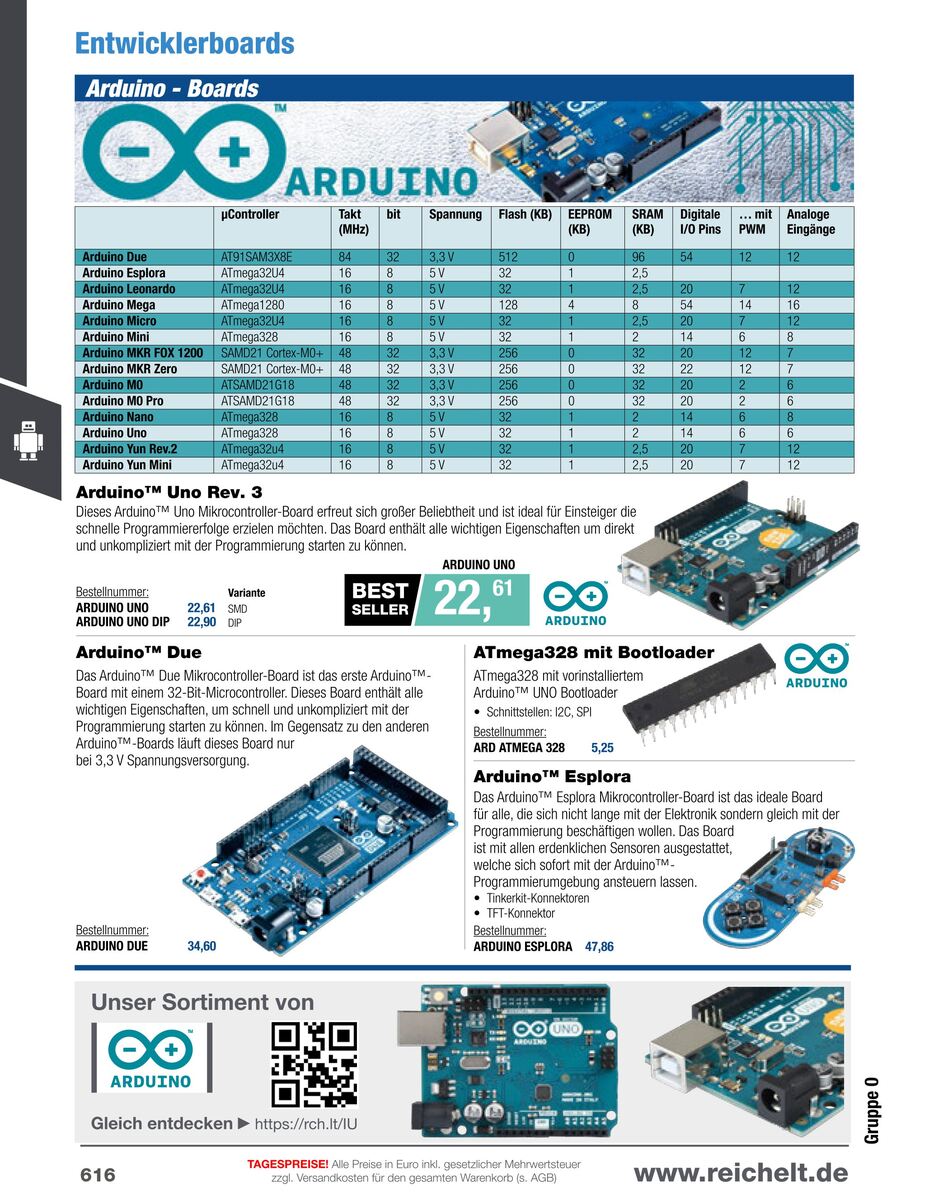
Übersichtstabelle und Fotos verschiedener Arduino-Entwicklerboards
Entwicklerboards Arduino - Boards AT91SAMX3E84 32 3.3V 512 0 96 54 12 Arduino Due Arduino Explora ATmega32A64 16 8 5V 32 1 2,5 12 Arduino Leonardo ATmega328P 16 8 5V 32 1 2,5 20 Arduino Mega ATmega2560 16 8 5V 128 4 84 20 12 Arduino Micro ATmega32A64 16 8 5V 32 1 2,5 20 Arduino Mini ATmega328P 16 8 5V 32 1 2 14 6 8 Arduino Nano SAMD21 Cortex-M0+ 48 32 3.3V 256 0 32 20 12 Arduino Due Uno Rev. 3 ATmega32A64 16 8 5V 32 1 2,5 20 7 12 Arduino Uno Rev. 3 ATmega328 mit Bootloader Arduino Due ATmega328 mit vorinstalliertem
-
Thread
Arduinopreise? WTF?
man leicht für geringste Stromaufnahme (HC-49 Quarz Version) umändern und sind billig. (In einem 4-20mA Sensor Projekt zieht der umgebaute P.M. gerade mal 1mA bei 1.8432Mhz Takt und 2.7V). Mach das Mal mit ESP oder rPi. Nein - die 8-bit Welt hat noch ihre Nischen - auch in 2026. auch Arduino Bords dieser
"Arduino Nano" als Suche eintippt, kann man problemlos wählen zwischen einem originalen Nano mit ATmega328P für 20 Euro, dessen moderneren Pendants mit entweder ATmega4809 für 14 / 16 Euro (ohne / mit Stiftleisten), eine Variante mit RA4M1 (Renesas ARM) für 14 Euro oder halt einem Joy-It mit ATmega328P
-
Thread
Maximale Taktfrequenz STM32G4 nutzen?
Serie habe ich mal im Kontext der Einstellung untersucht – wir reden hier z.B. von Änderungen zwischen 1,15 und 1,3V in 50mV-Schritten. Ebenso sollte man auch selbständig in der Lage sein, die CPU-Frequenz so zu wählen, dass sie für das jeweilige Projekt angemessen ist. Bei einem simplen Uhr-Projekt, wo
befolgt (blöderweise nicht pinkompatibel), takte den Controller aber je nach Betriebsmodus zwischen 1 MHz (Minimum für 500 kBd von USART1), 4 MHz für ISR und 16 MHz mit PLL bei Datenkonvertierung und -Ausgabe. Das spart richtig Strom. Im Stop-Modus läuft nur die Uhr (RTC) mit 32,768 kHz LSE-Takt. Jetzt
-
Artikel
AVR
Controllers recht übersichtlich und birgt wenige Fallstricke. 32 größtenteils gleichwertige Register davon 1–3 16-bit-Zeigerregister (paarweise) ca. 110 Befehle, die meist 1–2 Taktzyklen dauern Taktfrequenz bis 32 MHz Betriebsspannung von 1,8 – 5,5 V Speicher 1–256 kB Flash-ROM 0–4 kB EEPROM 0–16 kB RAM Peripherie: AD-Wandler 10 bit, 8- und 16-Bit-Timer mit PWM, SPI, I2C (TWI), UART, Analog-Komparator, Watchdog 64kB Externer SRAM (ATmega128, ATmega64, ATmega8515/162); (Bei den XMEGAs bis zu 16 MB (128 Mbit) externer SDRAM) JTAG bei den größeren
-
Thread
[V] uC, Digtal, Analog, Transistoren, Evalboards
M3, 32MHz -> 1,50€/Stk. 5x STM32F103VDT6, ST: STM32, Cortex M3, 72MHz -> 2,00€/Stk. 25x ATMEGA328P-MU, Atmel: AVR, 32k Flash, 2k RAM, 20MHz -> 0,75€/Stk. 11x ATMEGA328P-AU
M3, 32MHz -> 1,50€/Stk. 5x STM32F103VDT6, ST: STM32, Cortex M3, 72MHz -> 2,00€/Stk. 25x ATMEGA328P-MU, Atmel: AVR, 32k Flash, 2k RAM, 20MHz -> 0,75€/Stk. 25x ATMEGA324P-20AU
-
Thread
TDC(AS6501) als Phasenvergleicher
Die Genauigkeit der Frequenz erhaelt man als Mittelung, als Mittelung ueber 1000 Sekunden, dh 1/4 Stunde, Ueber 1*10^10 (10G) Perioden. Dazu kommt, dass der 1pps einen Jitter von vielleicht 50ns besitzt. Bedeutet, du musst die Anzahl OCXO Perioden abzaehlen, zB 1*10^7 (10M), und dann alle sekunden
Die Genauigkeit der Frequenz erhaelt man als Mittelung, als Mittelung > ueber 1000 Sekunden, dh 1/4 Stunde, Ueber 1*10^10 (10G) Perioden. Dazu > kommt, dass der 1pps einen Jitter von vielleicht 50ns besitzt. > Bedeutet, du musst die Anzahl OCXO Perioden abzaehlen, zB 1*10^7 (10M), > und dann
-
Thread
Monostufe mit Retrigger für Arduino
Rechenzeit auf Rechenzentrums-Hardware. Das liegt eher im Bereich Millisekunden · einige Watt → also < 1 Joule pro Anfrage. Rechenzentrum (grob geschätzt): Selbst großzügig gerechnet: z. B. 50 W für 0,1 s Energie = 50 W × 0,1 s = 5 Joule Das entspricht etwa: der Energie, um eine 1-W-LED
für die reine Funktionsbetrachtung keine Rolle. Für einen Programmabsturz ist es egal ob der µC mit 1 oder 16MHz taktet, weil immer 5V anliegen und damit alle Takteinstellungen erlaubt sind. Selbst wenn der µC bzw. das Programm zu langsam oder zu schnell läuft, ist das unabhängig von allen was zu einem
-
Thread
Programmieren mit KI
: [2]. [1] https://www.youtube.com/watch?v=jjz23Q92A4s [2] https://www.youtube.com/watch?v=Lu56xVlZ40M
Billion/Milliarde): Ein 7B-Modell hat 7 Milliarden Parameter. Präzision (Bit/Datentyp): Klassisch 16-Bit (FP16/BF16) = 2 Byte pro Parameter. Quantisierung (INT8 oder INT4) reduziert den Bedarf drastisch auf 1 Byte oder 0,5 Byte pro Parameter. Große Modelle (z.B. 70B+, z.B. Llama 3 70B): 16-bit: ~
-
Thread
AVR: Watchdog löst keinen Interrupt aus
Minimalprogramm ist die Tatsache, dass WDCSR sofort nach sleep_enable gemacht wird. reset: ldi r16,(1<<SE)+(1<<SM1) ; power-down out SMCR,r16 ldi r16,(1<<WDE)|(1<<WDCE) sts WDTCSR,r16 ldi r16,(0<<WDE)|(1<<WDIE)|(1<<WDP2)|(1<<WDP1) ; 1 s,
aber mir sind folgende Zeilen unklar (mache allerdings aktuell auch nix mit AVR): ldi r16,(1<<WDE)|(1<<WDCE) sts WDTCSR,r16 ldi r16,(0<<WDE)|(1<<WDIE)|(1<<WDP2)|(1<<WDP1) ; 1 s, Interrupt-Mode sts WDTCSR,r16 WDTCSR wird einmal mit WDE gesetzt und nur zwei Befehle
-
Thread
Micropython Wetterstation
Christoph M. schrieb im Beitrag #7998075: > MicroPython v1.26.1 on 2025-09-11; Generic ESP32 module with ESP32 > Type "help()" for more information. >>>> import gc;print(gc.mem_free()) > 151664 Richie schrieb
] @micropython.viper def memcpyHW(src: ptr16, dest: ptr16, size:int): idx: int = size//2 while (idx:=idx-1) >= 0: dest[idx] = src[idx] @micropython.viper def memcpyW(src: ptr32, dest: ptr32, size:int): idx: int = size
-
Thread
UDP-Netzwerke(l)n mit kleinen Mikrocontrollern und WizNet W5100/W5500
byte ip[4]; byte subnet[4]; byte gateway[4]; byte dns[4]; byte destIpUdp[4]; uint16_t localPort; uint16_t destPort; char dhcpName[16]; // "device name for DHCP" }; static const uint32_t CFG_MAGIC = 0x43464731UL; // 'CFG1' static const uint16_t EEPROM_ADDR = 0;
b; if (!parseHexByte(token, b)) return false; outMac[idx++] = b; start = i + 1; } } return idx == 6; } uint16_t readU16Prompt(const __FlashStringHelper* prompt, uint16_t current) { Serial.print(prompt); Serial.print(current); Serial.print(F(" : ")); String
-
Thread
Wanderkiste Widlar VIII
Ein brushless-Motor mit Propeller, 8 Widerstandnetzwerke, 4 kl. Induktivitäten, 8 Displays und 1 Teslaspulenplatine Rein gingen: 10 Kroko-Klemmen 2 ESP32-Wroom 10? LDR5528 10? Pinnleisten M/W 1 STM32-F401 1 CNC-Shild, ohne Treiber Ich hoffe das passt so, ab geht´s zum bastler2022
Ein brushless-Motor mit Propeller, 8 Widerstandnetzwerke, 4 kl. Induktivitäten, 8 Displays und 1 Teslaspulenplatine Rein gingen: 10 Kroko-Klemmen 2 ESP32-Wroom 10? LDR5528 10? Pinnleisten M/W 1 STM32-F401 1 CNC-Shild, ohne Treiber Ich hoffe das passt so, ab geht´s zum bastler2022
-
Thread
Günstiges und einfaches Mini-Controller Board, was würdet ihr heute nehmen?
Christoph M. schrieb im Beitrag #7992649: > Ansonsten empfehle ich als Auto einen Kieslaster: Damit ist man für alle > Transportaufgaben gerüstet. Ist aber zur Teilnahme an der Formel 1 ungeeignet.
H. H. schrieb im Beitrag #7992653: > Christoph M. schrieb: >> Ansonsten empfehle ich als Auto einen Kieslaster: Damit ist man für alle >> Transportaufgaben gerüstet. > > Ist aber zur Teilnahme an der Formel 1 ungeeignet. Bietet aber bei der
-
Thread
Protokoll für einfache Kommunikation rs485
auslagern. uart-RS485-Kommunikation funktioniert auch - fast - fehlerfrei. [c]#if sender0_empfaenger1==0//Sender if(sec%7==3) { //0110006C0001020078 AF1E //crc-teststring u8 len=9; u16 crc=0; txBuffer[0]=0x01; txBuffer[1]=0x10; txBuffer[2]=0x00; txBuffer[3]=0x6c;
bei Fleury - die Fehlerbehandlung in der irc erfolgt, bei mir im Hauptprogramm: [c]#if defined( ATMEGA_USART1 ) (Original-Fleury) ISR(UART1_RECEIVE_INTERRUPT) /************************************************************************* Function: UART1 Receive Complete interrupt Purpose: called when
-
Thread
Mikrocontroller M-Tester, welche Hardware?
Moin, ich hatte mir mal einen dieser M-Tester Clones gekauft und bin schon recht begeistert von dem Teil. Drauf steht "M-Tester TC1" (z.B. https://www.amazon.de/APKLVSR-Multifunktionale-Transistor-Grafikanzeige-Kondensator/dp/B09CYWQHSX/ref
für den 324er gibt. Der 324 ist ein 644 (1284) mit nur 32kB Flash. Es gibt auch noch den 164 mit 16kB. Das sind alles Nachfolger der ATmega16 und 32 - also DIL40 oder QFP44 Sie sind alle pinkompatibel. Die 8er (48 (4kB), 88 (8kB), 168 (16kB), 328 (32kB)) sind aus dem ATmega8 entstanden und sitzen
-
Thread
YIHUA 982 und die KSGER V3.1S T12 oder doch besser was ganz anderes ?
Scheint es nicht mehr zu geben, Bild vom PCB hier: https://youtu.be/0aQwk_M3-rs?si=FT2dAZQV4EfMkeDg&t=1250 Auch gutes Design: https://github.com/clytle374/Open-T12-Soldering-Station KSGER Mist mit Linearregler der 20V/50mA =>1W wegdroppen muss: https://ae01.alicdn.com
Manchmal ist es nicht nur der Kondensator, sondern auch der MPS Schaltregler. In einem Fall hat der statt 1.1V 1.3V rausgegeben und damit den WIFI-Chip gegrillt. Selbst nach Austausch des MPS und korrekten 1.1V war die Box dann nicht zu retten weil die WIFI-Chips bereits geschädigt waren (wurden brüllend heiß
-
Thread
PIC Mikrocontroller noch aktuell ?
die Schaltverluste. Die können bis 360nA hoch laufen. Für das Beispiel von 5 auf 3,3V bei etwa 1mA für den PIC liegt der Regler bei optimistischen 85%. Macht einen Eigenverbrauch von 150nA. Mache ich das um auf 1,8V zu kommen, verheizt er 500nA.
(wie mein ATmega128RFA1 > auch). Da gibt's keinen Grund für LiPo. Und wenn es aufladbar sein soll? Jörg W. schrieb im Beitrag #7989572: > Zumindest die, die ich davon gesehen habe, kannst du aber nicht sinnvoll
-
Thread
Atmega 328PB lässt sich nicht programmieren
200 -c stk500v2 -U hfuse:w:0xDF:m c:\WinAVR\avrdude\avrdude -p m328pb -P com3 -b 115200 -B 200 -c stk500v2 -U efuse:w:0xF5:m c:\WinAVR\avrdude\avrdude -p m328pb -P com3 -b 115200 -B 1.1 -c stk500v2 -D -U flash:w:deinHexFile.hex
Irgendwie ist also tatsächlich der MCU gestorben. Ich verstehe es nicht. Eigentlich sind die Atmega ziemlich robust. Vielleicht kann man ihm mit einem externen 1MHz-Takt wieder auf die Beine helfen. Einen 12V-Programmierer hast du wohl nicht, oder? LG, Sebastian
-
Thread
ATTINY406 , Powerdown , aufwachen per Port-Interrupt
Ja, der Low-Level-Interrupt beim Power-Down funktioniert mit PA1 genauso wie mit PA2.
dass sie in der Lage gewesen wären, das Teil bei Toggle aus dem PowerDown zu wecken. Beispiel AtMega16/32: INT0/1 können lassen sich zwar auch auf das Äquivalent zu BOTHEDGES konfigurieren, können dann aber das Teil nicht aus dem PowerDown holen. Das können sie nur, wenn sie auf LOWLEVEL konfiguriert
-
Thread
Handbetriebenen Drehgeber ohne Timer auswerten
Berechnungen in der > praktischen Anwendung haushoch überlegen sind. Also ich mag ja so etwas auf'm Pico (mit einer flugs gedengelten Klasse wenn's etwas genauer sein darf): [code]#!python # vim: fileencoding=utf-8: ts=4: sw=4: expandtab: class FP64: … value1 = FP64(int(1e18)) value2
Lothar M. schrieb im Beitrag #7983995: > Mi N. schrieb: >> Tastet man mit >= 1 MHz ab, hat man eine hohe Wahrscheinlichkeit, diese >> Störung zu erwischen. > Ja, und dann? Dann zählt der einfach um 1 weiter
-
Thread
TTL Impuls Länge auslesen und weiterverarbeiten
auch bis zu 16 MHz. Die gemessenen Taktlängen können dann über USB seriell an den PC übermittelt werden. Ein Arduino Nano (z.B. https://www.reichelt.de/de/de/shop/produkt/arduino_kompatibles_nano_board_atmega328pb_usb-c_extra_io
Sebastian W. schrieb im Beitrag #7981877: > Lösung auf Arduino-Basis > (...) > Die Atmega328P haben einen sogenannten ICP (input capture pin), dessen > Flanken innerhalb eines Taktes eine Kopie des Zählerstands eines > Hardwarezählers anlegen, bei 16MHz CPU-Takt also mit einer Auflösung
-
Thread
EMS Fertigung: 95% Ausfallquote
gesagt) ist definitiv im Griff, wir fertigen das Board schon seit über 10 Jahren. Sind bei älteren ATMEGA32-16AU solche Fehler bekannt? Danke + MfG Wolfgang
Gibt einiges an "Kopien" vom ATMEGA32-16AU auf dem Markt. Gerade im Analogbereich haben die oft Schwächen. Kann man Fakes zu 100% ausschließen?
-
Thread
Die Katze aus dem EU-Sack: https://www.china-gadgets.de/ende-der-zollfreigrenze-fuer-sendungen-aus-c
sind nur 4 Seiten: https://taxation-customs.ec.europa.eu/document/download/6efba674-45ab-4112-8065-1b0ac834db16_en?filename=Customs%20Reform%20Factsheet.pdf
sind nur 4 Seiten: > https://taxation-customs.ec.europa.eu/document/download/6efba674-45ab-4112-8065-1b0ac834db16_en?filename=Customs%20Reform%20Factsheet.pdf Interessanter Passus in dem von Dir verlinkten Dokument: [... Fraudsters will no longer be able to sell their goods at lower prices undercutting
-
Thread
erste Platine, bitte um Hilfe/Kritik
im Beitrag #7979819: > Wo meinst du das diese zu dünn sind? Vom Stecker J2 über die Sicherung > F1/F2 bis zum PMOS K1/K2 (da fehlt wieder der Siebdruck) sind die > Leiterbahnen in 1,27mm ausgeführt, und danach in 0,3048mm. Ich hoffe das > ich mich nicht verlesen habe, um die 1A vom TSR1-2433SM leiten
Von den ATMEGA32-16AU gibt es einiges an Fakes, die gerade im Analogbereich Schwächen haben.
-
Thread
Eprom von Denon DJ Laufwerk defekt Winbond 78e52
D0 Pin 13 D1 Pin 14 D2 Pin 16 D3 Pin 17 D4 Pin 21 D5 Pin 22 D6 Pin 23 D7 Pin 25 Wie gewünscht: LA Starten Spieler einschalten Brake aus Teller von Hand drehen - vorwärts und rückwärts. Brake ein Teller
kann ich mehrfach auf start drücken und es passiert keine Geschwindigkeitsänderung. Ch0 14 Ch1 16 Ch2 21 Ch3 27 Ch4 28 Ch5 32 Ch6 34 Ch7 35 Gruß, Christian
-
Thread
Resonator für AVR 328P-AU
Halloo, kann man für einen 328P-Au 16MHz als Resonator den CSTNE16M0V53C000R0 nehmen? Ich habe gerade den Bestückungsservice für eine PCB basierend auf einen Arduino Pro Mini bestellt und den CSTNE16M0V53C000R0 als Resonator eingegeben.
T.M .. schrieb im Beitrag #7975775: > kann man für einen 328P-Au 16MHz als Resonator den CSTNE16M0V53C000R0 > nehmen? Man /kann/ im Prinzip jeden Keramikresonator verwenden. Der Oszillator im ATMega328P
-
Thread
ATMega32u4 unter Linux
Allerdings weicht die Schaltung vom normalen Schaltplan ab: 3,3 Volt statt 5V und 8 MHz XTal anstatt 16 MHz. Beim AVR ISP mk2 habe ich auch mal von 3,3V auf 5V gewechselt. Ebenfalls kein Erfolg. Zusätzlich habe ich einen USBasp versucht. Selbes Problem. Auch einen externen Takt auf XTal1 (2) hat
Ob S. schrieb im Beitrag #7976332: > So alt, dass er wirklich gar keinen Atmega kann, ist er sicherlich > nicht. Er konnte tatsächlich keinen M32u4! Mit einem M8 oder M323 hat es funktioniert. Deshalb ging ich zuerst von einem Schaltungsfehler aus.
-
 Bild
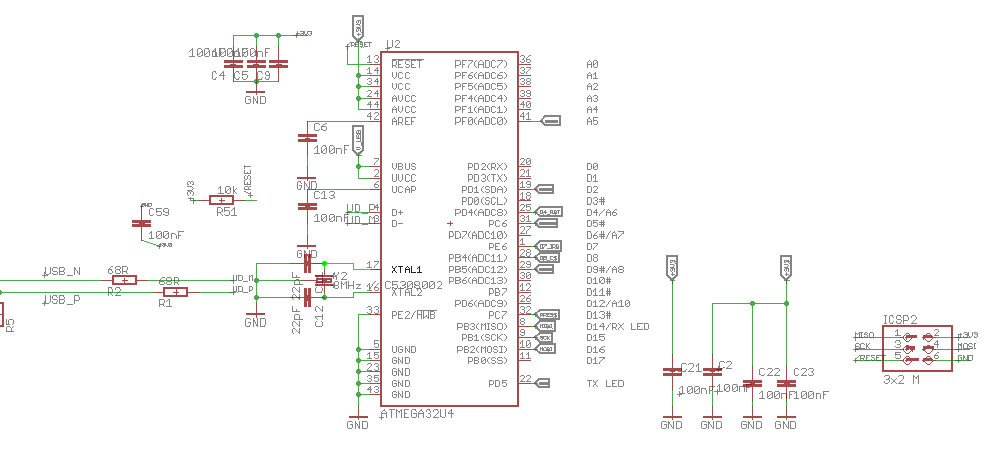
Schaltplan eines ATmega32U4 Mikrocontrollers
U2 ATMEGA32U4, C4 100nF, C5 100nF, C6 100nF, C9 100nF, C12 100nF, C13 100nF, C21 100nF, C22 100nF, C23 100nF, R1, R2, R51 10k, USB_N, USB_P, USB, VBUS, VCC, AVCC, AREF, GND, XTAL1, XTAL2, 16MHz, PD2(RX), PD3(TX), PD1(SDA), PD0(SCL), PC6, PC7, PB0(SS), PB1(SCK), PB2(MOSI), PD5, PF0 bis PF7, PD0 bis PD7, PC0 bis PC7, PB0 bis PB7, ICSP2, MISO, MOSI, RESET, SCK, GND, 3x2 M
-
Thread
Geschichtsfragen zu Atmel ATMega
Softwareseitig dürften die Unterschiede nicht allzu groß sein. Beide haven die gleiche Signatur: 0x1E9403. avrdude macht sich auch nicht die Mühe, zwiachen ATmega16 und ATmega16A zu unterscheiden, bzw. ATmega16A / m16a wird im avrdude.conf /nicht/ definiert. Die GCC Header sind beim Auffinden von
Funktionalität verbunden ist aber eher unwahrscheinlich. ATmega16.atdf [pre]<register caption="USART Baud Rate Register High Byte" name="UBRRH" offset="0x40" size="1" mask="0x0F"/>[/pre] ATmega16A.atdf [pre]<register caption="USART Baud Rate Register" name
-
Thread
Suche kleines Modul/Breakout: DCDC von Arduino steuerbar
mit einem 1k-Widerstand schon eine Zeitkonstante von 6us, also in Richtung von 1% der typischen On-Zeit der PWM von 980Hz Grundfrequenz. Und doch verbraucht die Schaltung beim Durchsteuern des P-Fet schon 12mA..
https://www.conrad.de/de/p/tdk-b82724j2142n001-b82724j2142n001-drossel-ringkern-smd-b82724-27-mh-460-m-1-4-a-1-st-1719080.html Die verwendete Drossel hat 2,3A Nennstrom, 2,2mH und 460mOhm Gleichstromwiderstand. Die jetzt von mir ins Spiel gebrachten haben ähnliche Gleichtromwiderstände und Baugrößen
-
Artikel
Linksammlung
available. The project is based on Free Software tools and the code is distributed under GNU GPL. (Atmega16) USB PWM Generator Low Cost PWM Generator, über USB Programmierbar. 1Hz - 120khz Duty Cycle 1 - 99 %. Electronics Hub - Huge collection of electronics projects, free electronics circuits and other
) MMC Flash bzw. SD Flash Memory Extension für Atmegas von Captain. (Atmega16, Atmega32) MMC, SD, SDHC Kartentreiber für ARM7 Mikrocontroller Wiki und FAT16/32 Bibliothek für atmega LC-Displays. Text (character-mode) HD44780. P.Fleury avrfreaks Projekt 59 (Chris E.) und andere
-
Thread
Unterschied ATMEGA168PA-AUR vs ATMEGA168PA-AUR SL044
das SL044? Ich tippe auf einen Verpackungs- oder Chargencode, denn das taucht auch bei anderen ATMEGA auf: - https://www.google.com/search?q=ATMEGA+SL044 Und auch bei PIC µC: - https://ww1.microchip.com/downloads/en/DeviceDoc/PCN_CYER-19JIVU491_Affected_CPN.pdf In diesem Dokument finden sich
is no longer used by Microchip. The SL code has been replaced by the 3-digit QTP …“ Microchip +1 In der langen PCN-Liste taucht dein Bauteil genau so auf: ATMEGA168PA-AUR SL044 ATMEGA168PA-AUR – also gleicher Microchip-Catalog-Part, nur vorher mit zusätzlichem SL-Code. Ineltek +1 Auch