-
Thread
Verkaufe HP Hewlett Packard Agilent HP6624A 4 Kanal Netzteil
folgendes Netzteil abgeben: HP6624A Kanal 1&2 Low: 0-7V 0-5A or High 0-20V 0-2A Kanal 3&4 Low: 0-20V 0-2A or High 0-50V 0-0.8A OVP und OCP einstellbar Jeder Kanal kann als Downprogrammer ~110% seines Nennstroms als Senke, jedoch nur CV und kein CC (Bzw nur Limitierung bei ~110%
-
 Bild
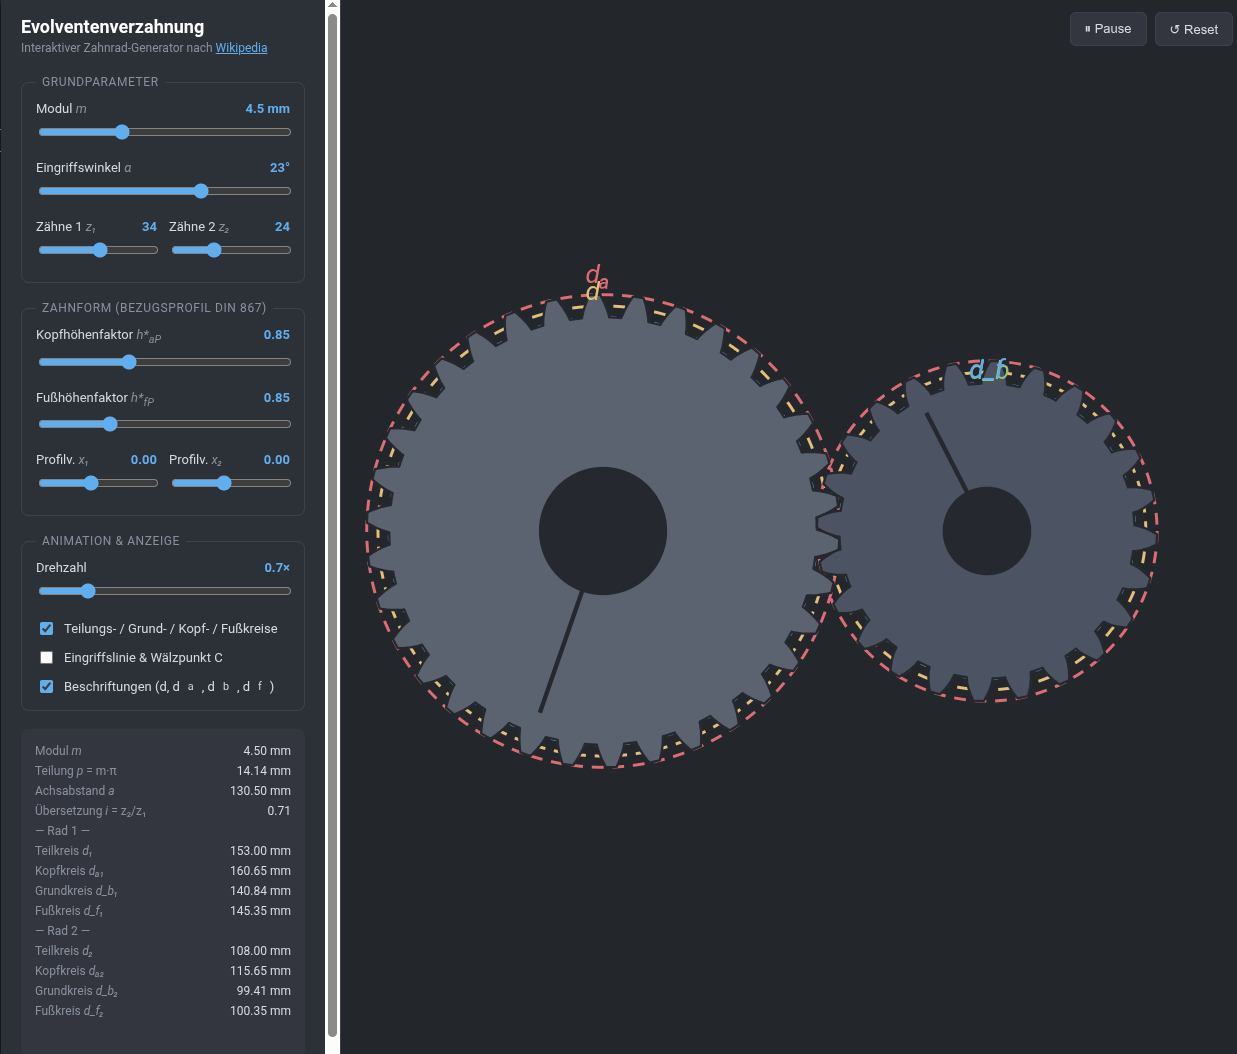
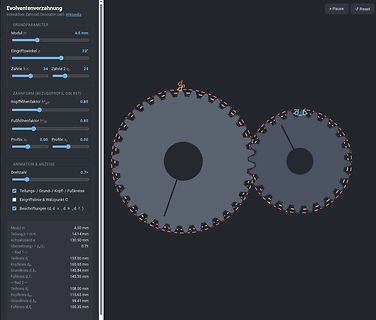
Interaktive Simulation einer Evolventenverzahnung
Evolventenverzahnung Wikipedia Pause Reset GRUNDPARAMETER Modul m 4.5 mm Eingriffswinkel α 23° Zähne z1 34 Zähne z2 24 ZAHNFORM (BEZUGSprofil DIN 867) Kopfföhenfaktor hαp 0.85 Fußhöhenfaktor hf 0.85 Profilv. x1 0.00 Profilv. x2 0.0 ANIMATION & ANZEIGE Drehzahl 0.7x Teilungs-/ Grund-/ Kopf-/ Fußkreise Eingriffsline & Wälzpunkt Beschriftungen (d, d_a, d_b, d, f) Modul m 4.50 mm Teilung π * m 14.14 mm Achsabstand a 130.50 mm Übersetzung i = z2/z1 0.71 Rad i Teilkreis d 153.0 mm d_h 160.65 mm Kopfkreis d_a 160.65 mm Grundkreis d_b 140.84 mm Fußkreis d_f 145.35 mm Rad z
-
Thread
Komparator Aufbau - diskret oder über µC?
. Den Abblockkondensator für den Controller wähle ich dann auch immer recht grosszügig mit 1 oder 4,7 µF. Das Ganze muss dann auch mit ordentlicher (sternförmiger) Masseführung aufgebaut werden. Beim 877A geht die Betriebsspannung über den Widerstandsteiler direkt(!) auf den Komparator. Die
-
 Bild
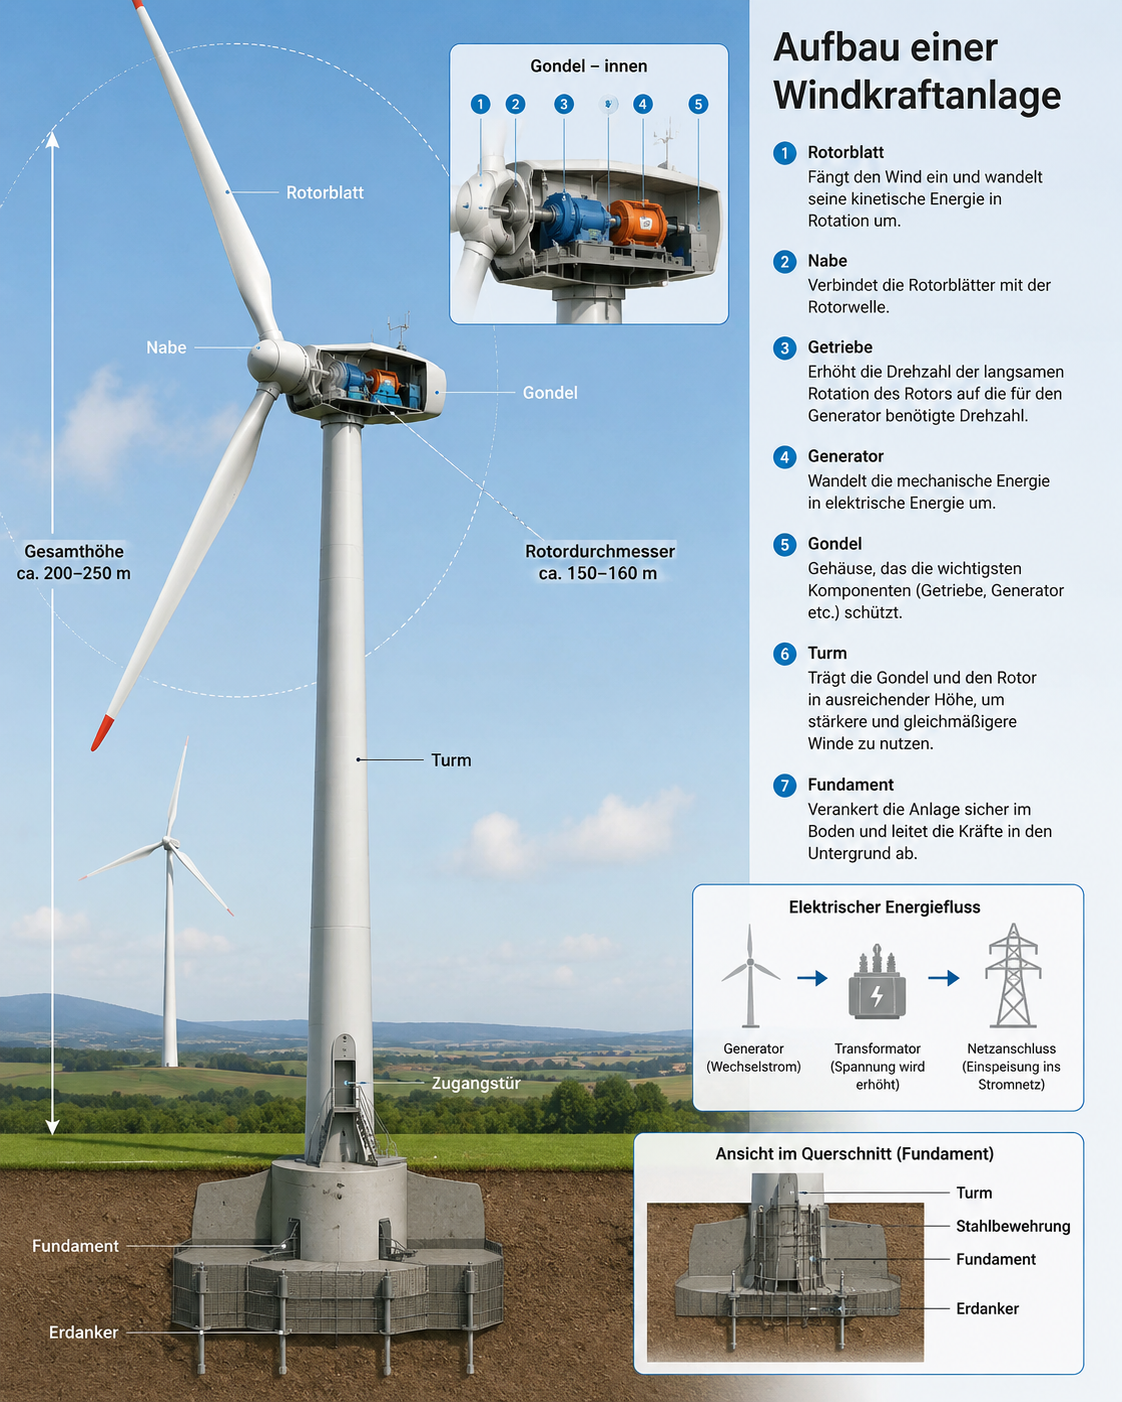
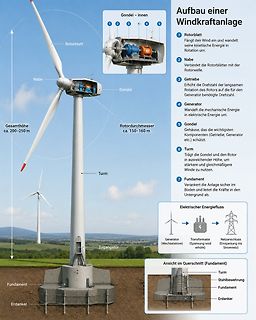
Infografik zum Aufbau einer Windkraftanlage
Aufbau einer Windkraftanlage Gondel – innen 1 Rotorblatt 2 Nabe 3 Getriebe 4 Generator 5 Gondel 6 Turm 7 Fundament Gesamthöhe ca. 20–250 m Rotordurchmesser ca. 150–160 m Elektrischer Energiefluss Generator (Wechselstrom) Transformator (Spannung wird erhöht) Netzanschluss (Einspeisung
-
 Bild
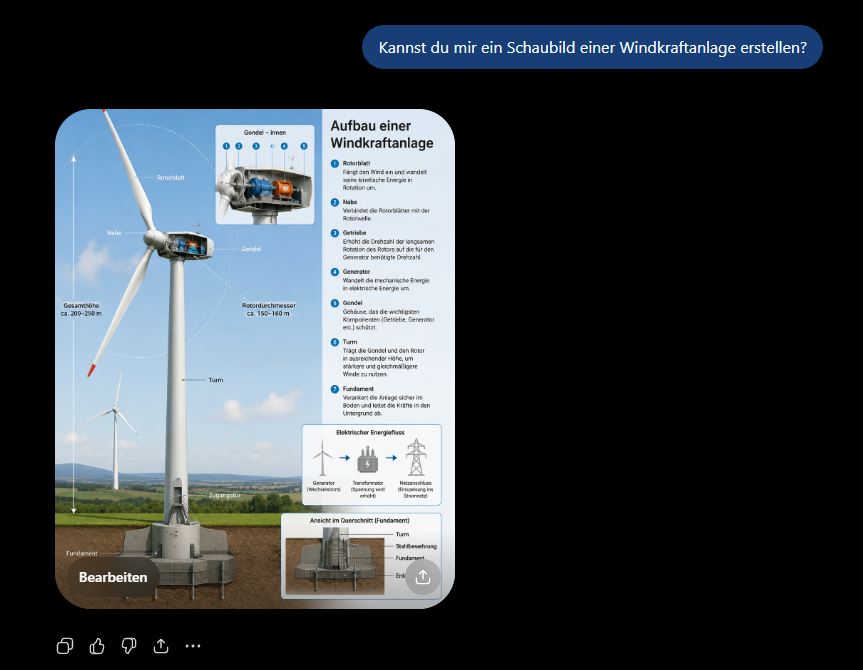
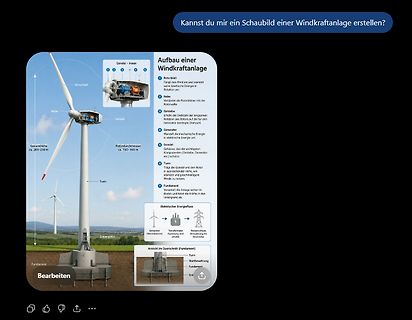
Infografik zum Aufbau einer Windkraftanlage
Aufbau einer Windkraftanlage 1 Rotorblatt 2 Nabe 3 Getriebe 4 Generator 5 Gondel 6 Turm 7 Fundament Rotordurchmesser Gondel - Innen Turm Fundament Generator Transformator Netzanschlusshaus Ansicht im Querschnitt Erd
-
Thread
KI für anschauliche Lehrbuch-Schaubilder
als SVG darstellt [/code] Keine weiteren Prompts/Input/Finetuning. Ein paar Minuten und etwa 4ct an Token später gab's das HTML-File. Sicher nicht perfekt, aber bewegt sich und tut was es soll.
-
 Bild
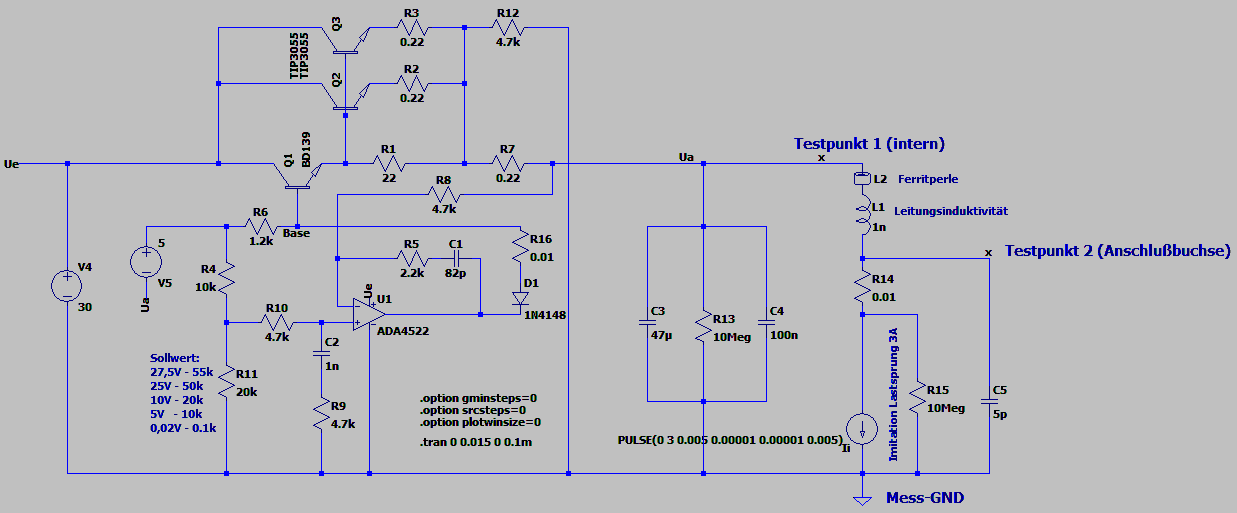
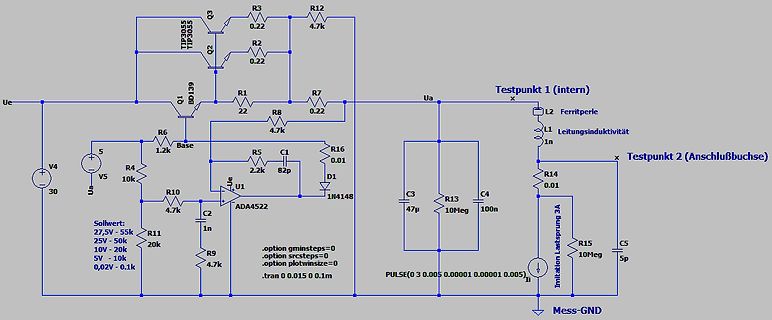
Schaltplan einer Spannungsregelung
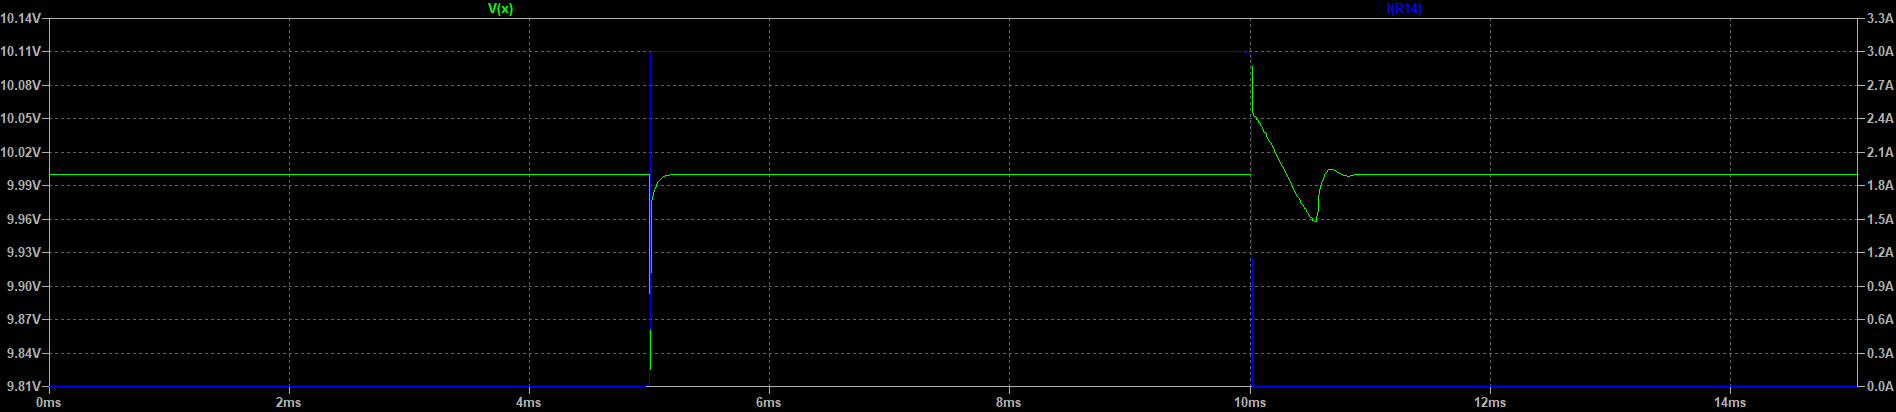
Q3 TIP305, R3 0.22, R12 4.7k, Q2 TIP305, R2 0.2, R1 2, R7 0.2, R8 4.7k, R6 1.2k, R5 2.2k, C1 82p, R16 0.01, D1 1N4148, U1 ADA452, R4 10k, R10 4.7k, C2 1n, V4 5, V5 30, Ua, Testpunkt 1 (intern), L2 Ferritperle, L1 1n, Leitungsinduktivität, Testpunkt 2 (Anschlußbuchse), R14 0.01, R13 10Meg, C3 47u, C4 10n, R15 10Meg, C5 5p, R9 4.7k, R1 25V - 50k, Sollwert: 27,5V - 5k, 25V - 10k, 10V - 5V, 5V - 0,02V, 0,02V - 0.1k, .option gminsteps=0, .option srcsteps=0, .option plotwinze=0, .tran 0 0.015 0 0.1m,
-
 Bild
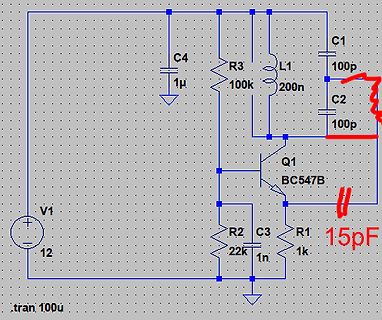
Schaltplan einer Transistorschaltung mit LC-Schwingkreis
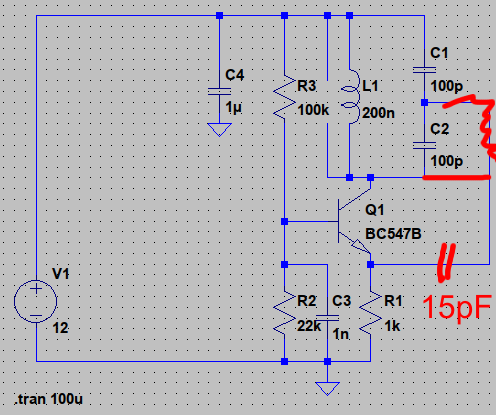
C4 1µ R3 10k L1 20n C1 10p C2 10p Q1 BC547B V1 12 R2 22k C3 1n R1 1k 15pF .tran 10u
-
Thread
GPS wandler DCF. Gesperrt
im Beitrag #8092205: > Ich kann nicht programmieren!!! Wenn erst 2030 Schluss ist, kannst du noch 4 Jahre programmieren lernen.
Jahres 2031 läuft - nicht mehr und nicht weniger. https://www.ptb.de/cms/ptb/fachabteilungen/abt4/fb-44/ag-442/verbreitung-der-gesetzlichen-zeit/dcf77/verfuegbarkeit-und-empfangsberechtigung.html
-
 Bild
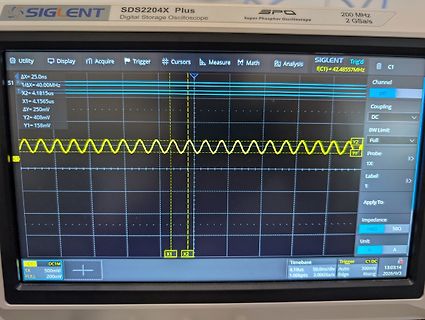
Oszilloskop-Display mit Sinuswelle
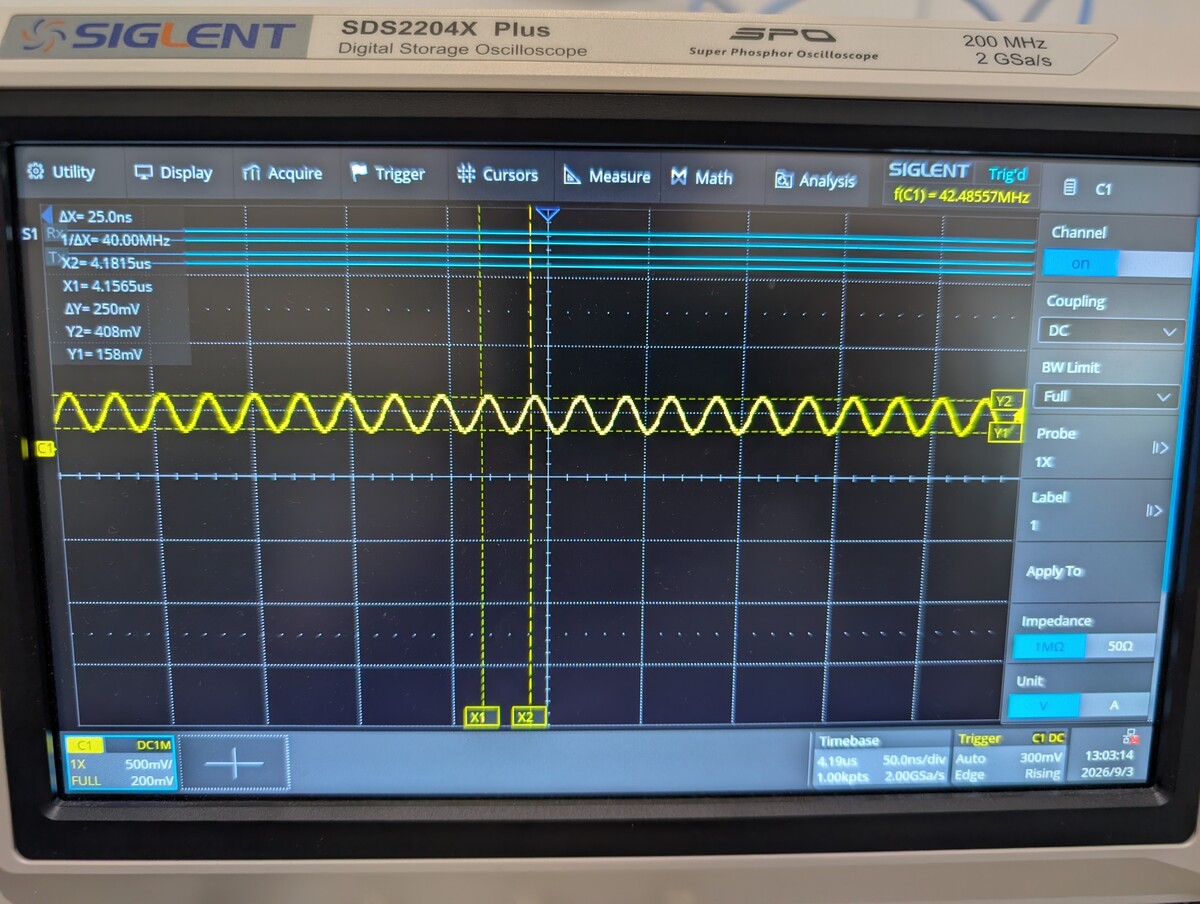
Oscilloscope 20 MHz 2 GSa/s Utility Display Acquire Trigger Cursors Measure Math Analysis C1 ΔX=25.0ns X2=4.1815us X1=4.1565us ΔY=250mV Y2=408mV Y1=158mV Channel Coupling DC BW Limit Full Probe 1X Label Apply To Impedance 50Ω Unit V A C1 DC1M 1X 50mV FULL 20mV Timebase 4.19us 50.0ns/div Trigger Auto 1.0kpts
-
 Bild
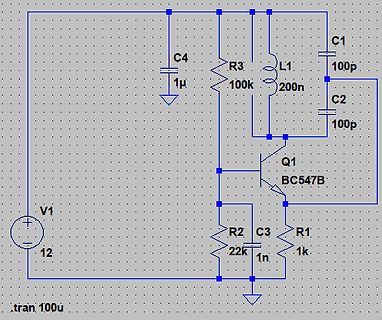
Schaltplan einer Transistorschaltung mit LC-Glied
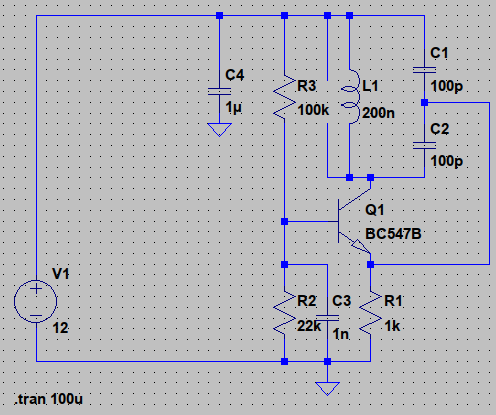
C4 1µ R3 10k L1 200n C1 10p C2 10p Q1 BC547B R2 2k C3 1n R1 1k V1 12 .tran 10u
-
 Bild
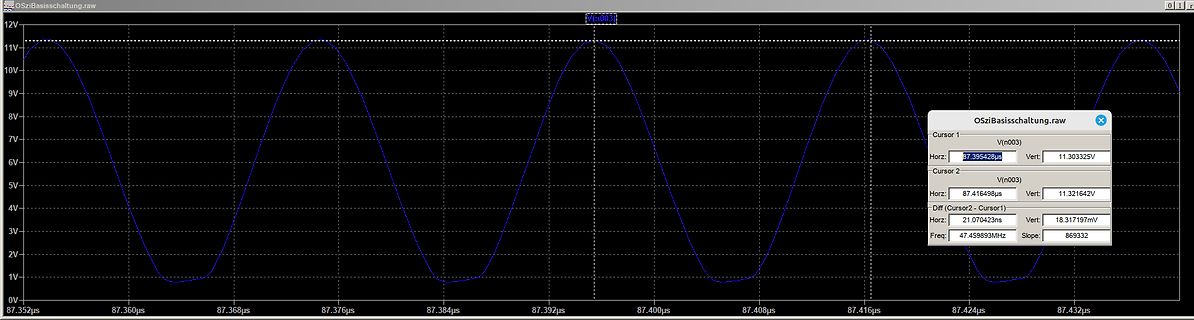
Oszilloskop-Messkurve einer Sinusspannung
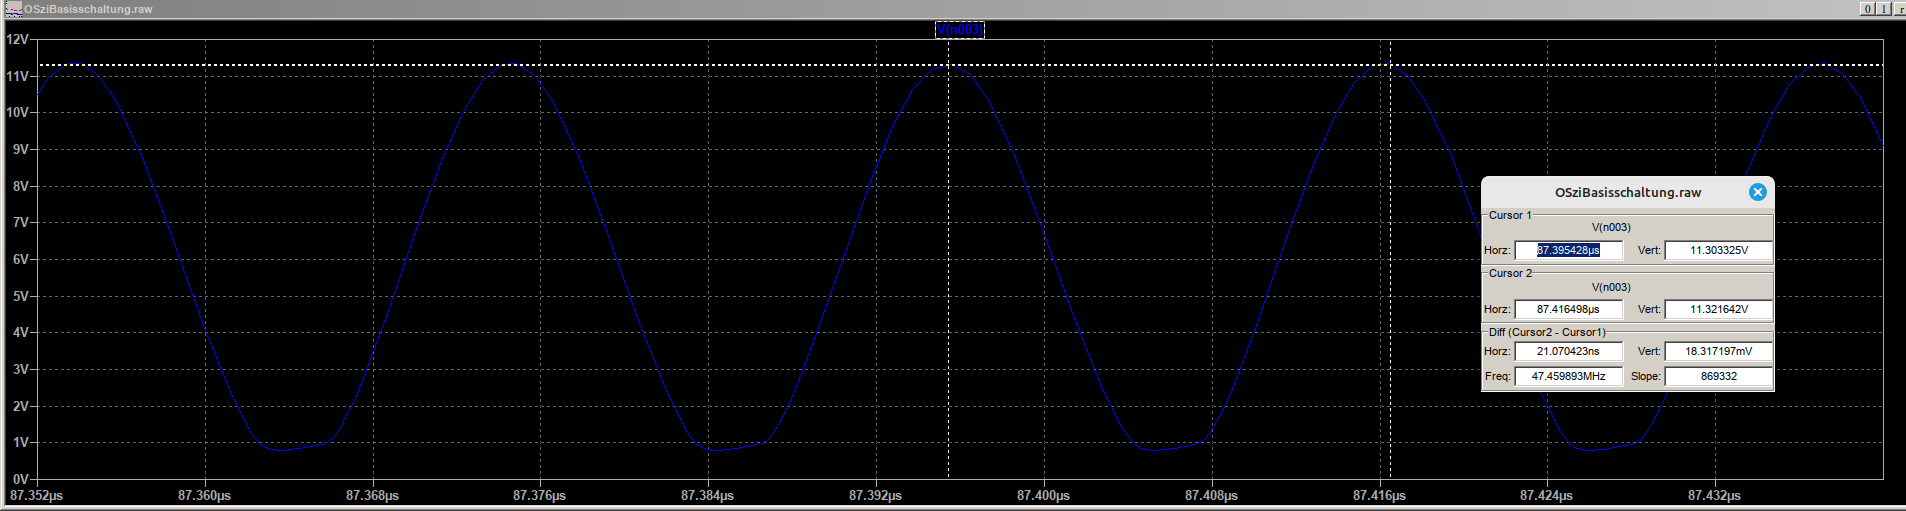
OSziBasisschaltung.raw 12V 1V 10V 9V 8V 7V 6V 5V 4V 3V 2V 1V 0V 87.39542µs 87.360µs 87.368µs 87.376µs 87.384µs 87.392µs 87.40µs 87.408µs 87.416µs 87.424µs 87.432µs Cursor 1 V(n003) 1.303325V Horz: 87.39542µs Cursor 2 V(n03) 11.321642V Horz: 87.416498µs
-
 Bild
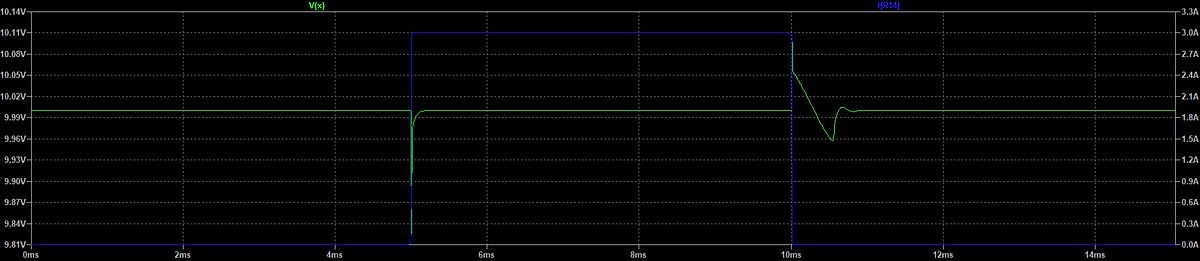
Oszilloskop-Messkurven von Spannung und Strom
V(x) I(R14) 10.14V 3.3A 10.1V 3.0A 10.08V 2.7A 10.05V 2.4A 10.02V 2.1A 9.9V 1.8A 9.96V 1.5A 9.93V 1.2A 9.90V 0.9A 9.87V 0.6A 9.84V 0.3A 9.81V 0.0A 0ms 2ms 4ms 6ms 8ms 10ms 12ms 14ms
-
 Bild
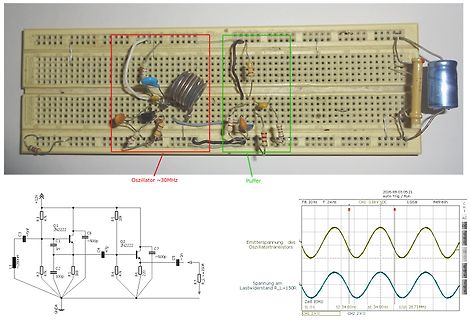
Breadboard-Aufbau, Schaltplan und Oszilloskop-Messung eines Oszillators
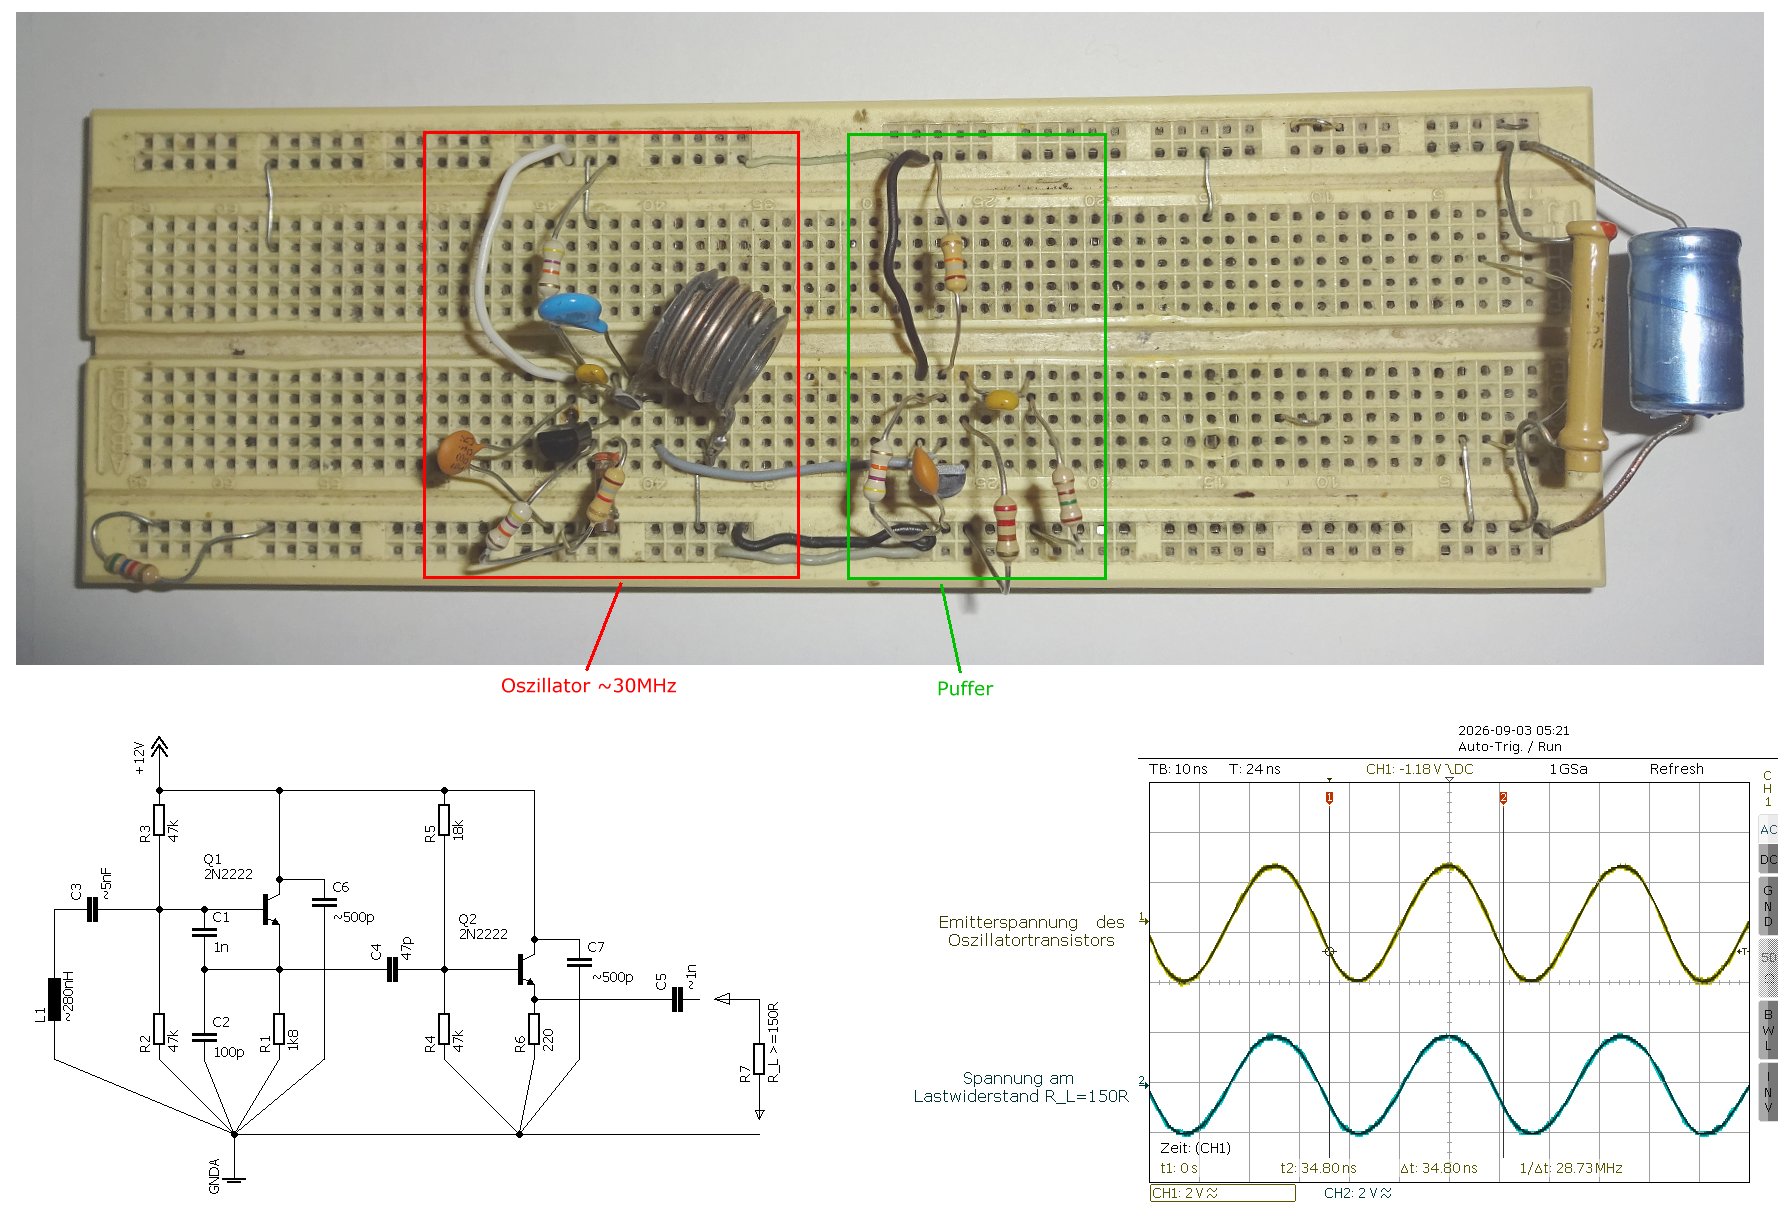
Oszillator ~30MHz, Puffer, +12V, R3, 4k, C3, 5nF, C1, 1n, Q1, 2N2, C5, ~50p, Q2, 2N2, C4, 47p, R5, 10k, C7, ~50p, R4, 47k, C6, 220, R2, 10p, L1, ~280HM, R1, 150R, R_L, 150R, 2026-09-03 09:21, Auto Trig./Run, TB: 10 ns T: 24 ns, CH1: -1.18V
-
 Bild
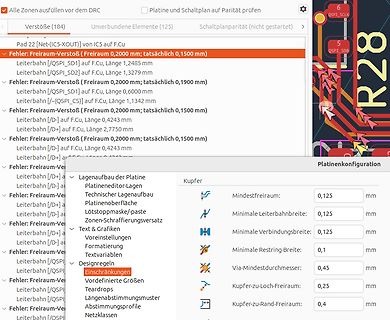
Fehlermeldungen und Einstellungen in einer PCB-Design-Software
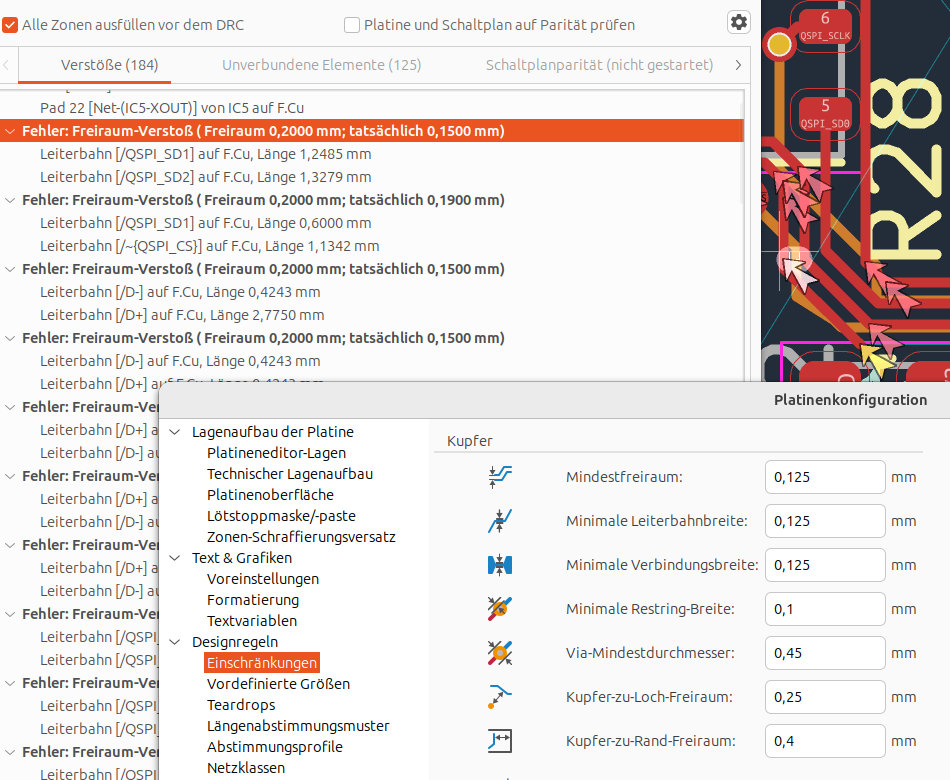
0,1 mm Via-Mindestdurchmesser: 0,45 mm Kupfer-zu-Loch-Freiraum: 0,25 mm Kupfer-zu-Rand-Freiraum: 0,4 mm
-
 Bild
Schaltplan für LCD-Display mit Atmel-Mikrocontroller
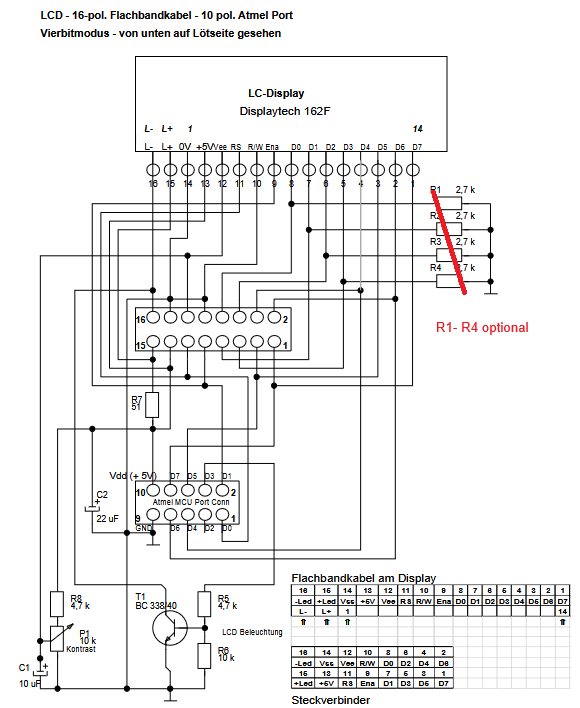
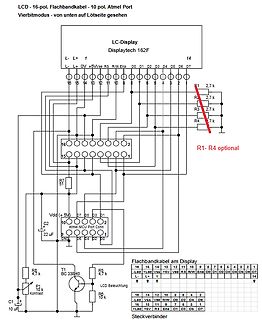
10 pol. Atmel Port Vierbitmodus - von unten auf Lötseite gesehen LC-Display Displaytech 162F R1- R4 optional Atmel MCU Conn BC338 40 LCD Beleuchtung Steckverbinder
-
Thread
SNT Gartenbeleuchtung defekt, pulst aber
Current-Mode) arbeitender Leistungsschalter mit primärseitiger Regelung (PSR), der in einem SOP8-Gehäuse mit 4-Drain-Konfiguration untergebracht ist und über eine extern einstellbare Kompensation des Spannungsabfalls am Kabel verfügt. Zur Steigerung der Systemeffizienz arbeitet der Baustein im Quasi-Resonanz-Modus
Für die Messungen auf der Primärseite musst du deinen Trenntrafo holen. Das IC hat neben Gnd noch 4 Anschlüsse. Genau die wären interessant. Auf kurze Verbindung zum Gnd achten! Und dann noch die Sekundärseite vor und nach der Diode. War das jetzt schwer zu erraten?
-
 Bild
Oszilloskop-Messung und Schaltplan eines Transistorverstärkers
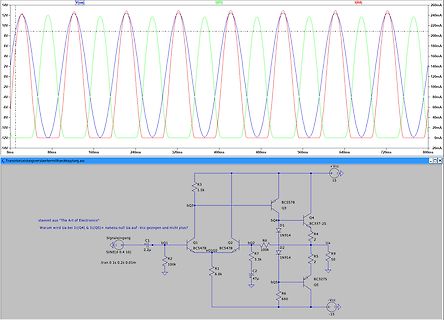
V(us) I(R5) I(R4) 14V 12V 10V 8V 6V 4V 2V 0V -2V -4V -6V -8V -10V -12V -14V 260mA 20mA 20mA 180mA 160mA 140mA 120mA 10mA 80mA 60mA 40mA 20mA 0mA -20mA 0ms 80ms 160ms 240ms 320ms 40ms 480ms 560ms 640ms 720ms TransistorLeistungverstaerktermueckkopplung.asc stammt aus "The Art of Electronics" Warum wird Ua bei Ic(Q4) & Ic(Q5) nahezu null Ua auf -Vcc gezogen und nicht plus? Signaleingang SINE(0 0.4 10) C1 2.2uF bq1 Q1 BC547 bq2 Q2 bq4 Q3 BC578 R3 1.5k R8 10k D1 1N914 R4 2 R7 3.3k C2 47uF bq5 R6 680 Q5 BC3275 R5 50
-
 Bild
Nahaufnahme einer grünen Leiterplatte mit elektronischen Bauteilen
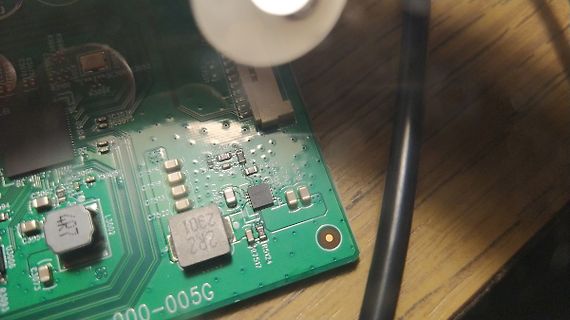
C3054, C3052, R309Z, IC3026, IC3075, C3075, C3076, C3077, C7513, C7510, L302, 4R7, 2R2, 2301, L7512, 0-05G
-
 Bild
Schaltplan eines Transistor-Oszillators
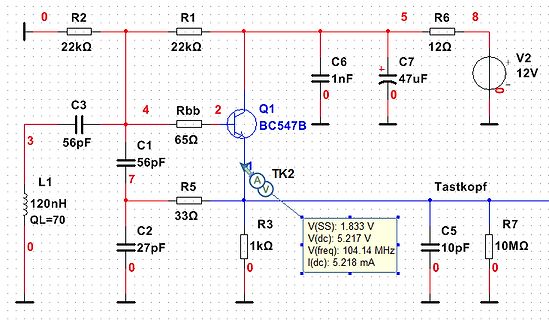
0 R2 2kΩ R1 2kΩ 5 R6 8 12Ω V2 12V C6 1nF C7 47uF 0 0 Q1 BC547B Rbb 2 65Ω 4 C3 56pF 3 C1 56pF 7 L1 120nH QL=70 0 R5 3Ω TK2 V(SS): 1.83 V(dc): 5.217 V V(freq): 104.14 MHz I(dc): 5.218 mA R3 1kΩ C2 27pF 0 Tastkopf C5 10pF R7 10MΩ 0 0
-
Artikel
Avr-gcc Bugs
recursion for __int24 4.7.1 c 46261 ICE: when compiled with -mint8 4.7.1, 4.6.4, 4.5.4 52261 Add XMEGA support 4.7.0 52148 ICE: spill_failure for movmemhi 4.7.0 51782 Missing address-space information leads to wrong code 4.7.0
4.3/4.4/4.5/4.6 Regression] [avr] code bloat caused by -fsplit-wide-types 4.7.0 34888 Stack patterns not optimal 4.7.0 34792 c++ worse than c compiler at 8-bit optimisations 4.7.0 34791 optimisation of
-
Thread
Suche erfahrenen Hardware-Mentor (Raum MA/HD/KA) bzgl. PCB-Design, EMV & Explorations-Robotik
bereits erste PCBs von Grund auf entworfen (für ein selbstgebautes IoT-Wearable), brauchte aber 3-4 Iterationen, bis das Layout wirklich brauchbar war. Diese Trial-and-Error-Schleifen mit JLCPCB kosten massiv Zeit. Mir fehlt das fundierte Ingenieurswissen im Hardware-Design, das man nicht auf YouTube
Wie route ich komplexe Signale sauber, wie baue ich > gute Massekonzepte auf und wie vermeide ich 4 Iterationen beim > Platinenfertiger? > EMV & raue Konditionen: Wie schütze ich Elektronik vor Störsignalen, > Temperaturdrift und mechanischen Belastungen?Prüfung meiner Grundlagen, > damit
-
 Bild
Schaltplan einer Transistor-Schaltung
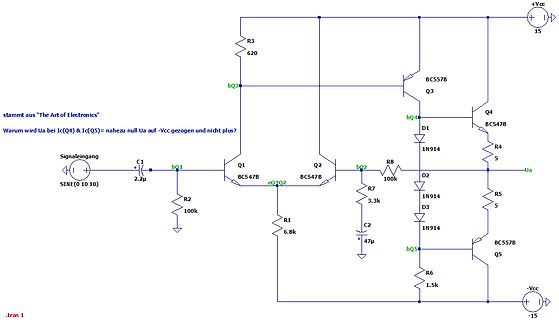
stammt aus "The Art of Electronics" Warum wird Ua bei Ic(Q4) & Ic(Q5)= nahezu null Ua auf -Vcc gezogen und nicht plus? Signaleingang C1 bQ1 2.2µ SINE(0 10 10) R2 10k Q1 BC547B R3 620 bQ3 Q2 BC547B eQ1Q2 R1 6.8k bQ2 R8 10k D1 1N914 D2 1N914 D3 1N914 R7 3.3k C2 47µ bQ5 R6 1.5k Q5 BC57B R4 5 R5 5 Q3 BC547B +Vcc 15 -Vcc -15 -Ua .tran 1
-
 Bild
Leuchtende LED-Matrix auf Leiterplatte mit Schaltplan-Überlagerung
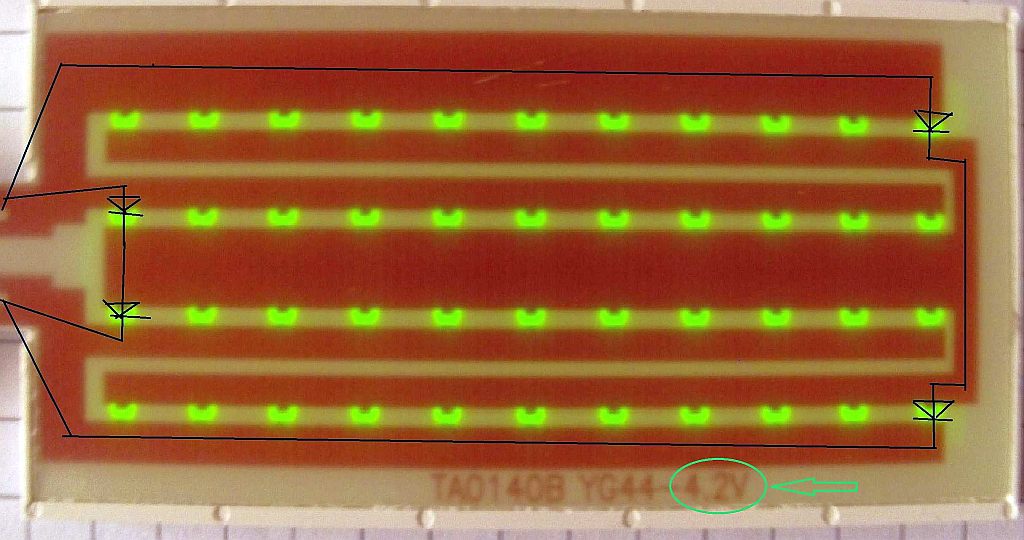
TAQ140B YG4 4,2V
-
 Bild
Datenblatt-Ausschnitt eines LCD-Displays TC1602E-01
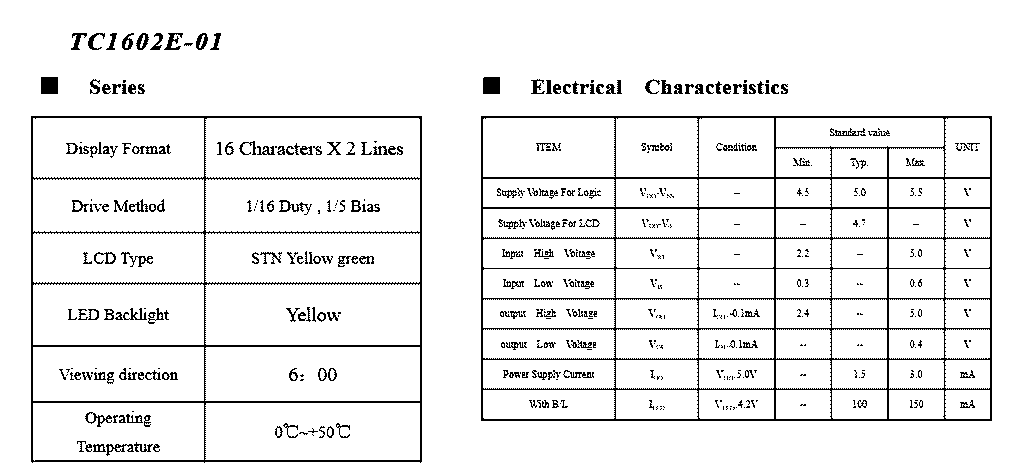
Electrical Characteristics ITEM Symbol Condition Min. Typ. Max. UNIT Supply Voltage For Logic VDD-VSS - 4.5 5.0 5.5 V Supply Voltage For LCD VDD-VSS - 4.7 - V Input High Voltage VIN - 2.2 - 5.0 V Input Low Voltage VSS - 0.3 - 0.6 V Output High Voltage VOH Iout=0.1mA 2.4 - 5.0 V Output Low Voltage VOL Iout=0.1mA - - 0.4 V Power Supply Current IPD VDD-VSS 1.5 3.0 mA With BL ILD VDD-VSS 4.2V 10 150 mA
-
 Bild
Oszilloskop-Display mit Sinuswelle
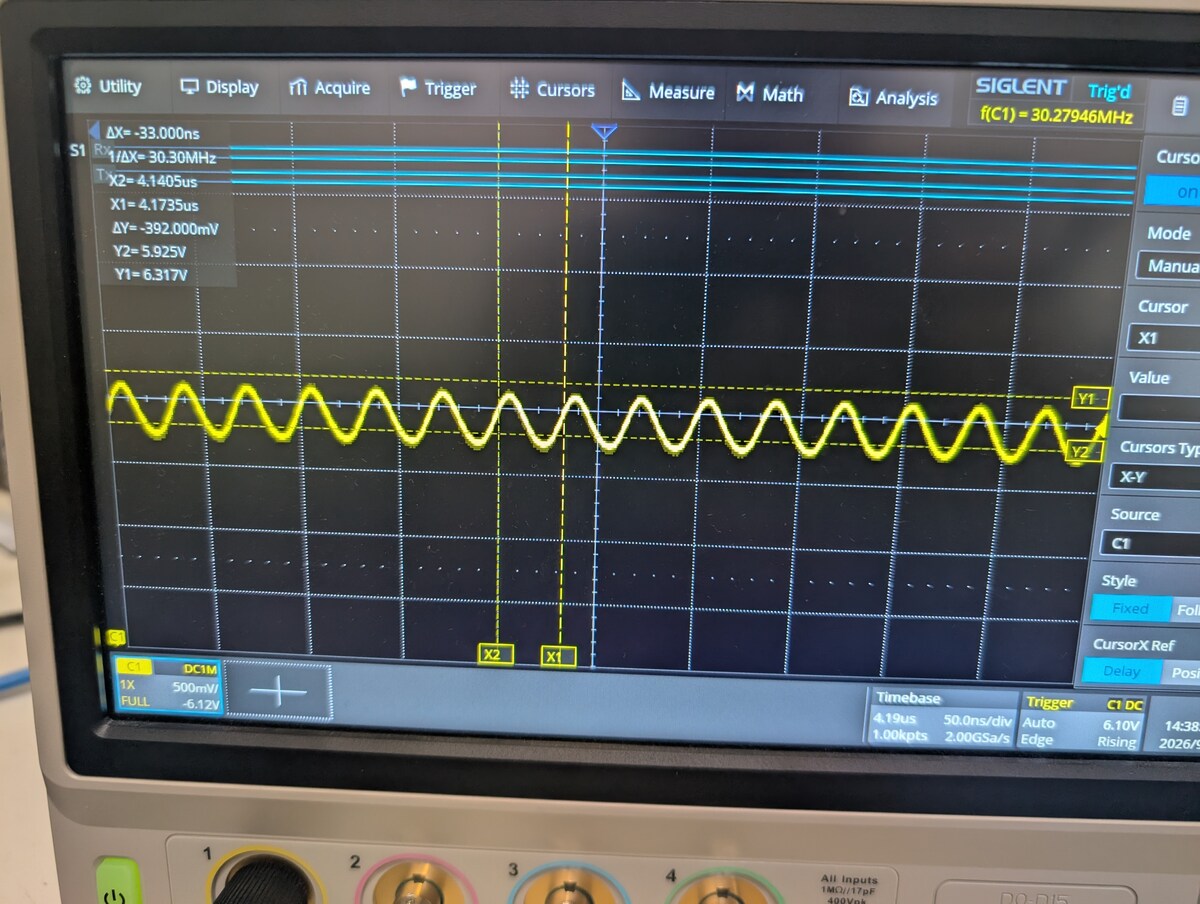
Acquire Trigger Cursors Measure Math Analysis SIGLENT f(C1)=30.27946MHz ΔX=-3.0ns S1 1/ΔX=30.30MHz X2=4.1735us X1=4.1735us ΔY=-392.00mV Y2=5.925V Y1=6.317V C1 DC1M 1X FULL 50mV -6.12V Timebase 4.19us Trigger 50.0ns/div C1:DC Auto 1.0kpts 2.0GSa/s Edge Rising
-
 Bild
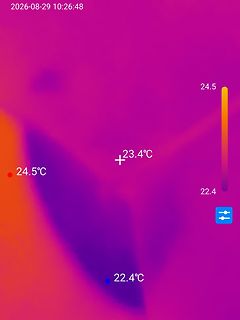
Wärmebildaufnahme mit Temperaturangaben
2026-08-29 10:26:48 24.5 24.5°C 23.4°C 2.4 2.4°C
-
Thread
Transistor-Leistungsverstärker
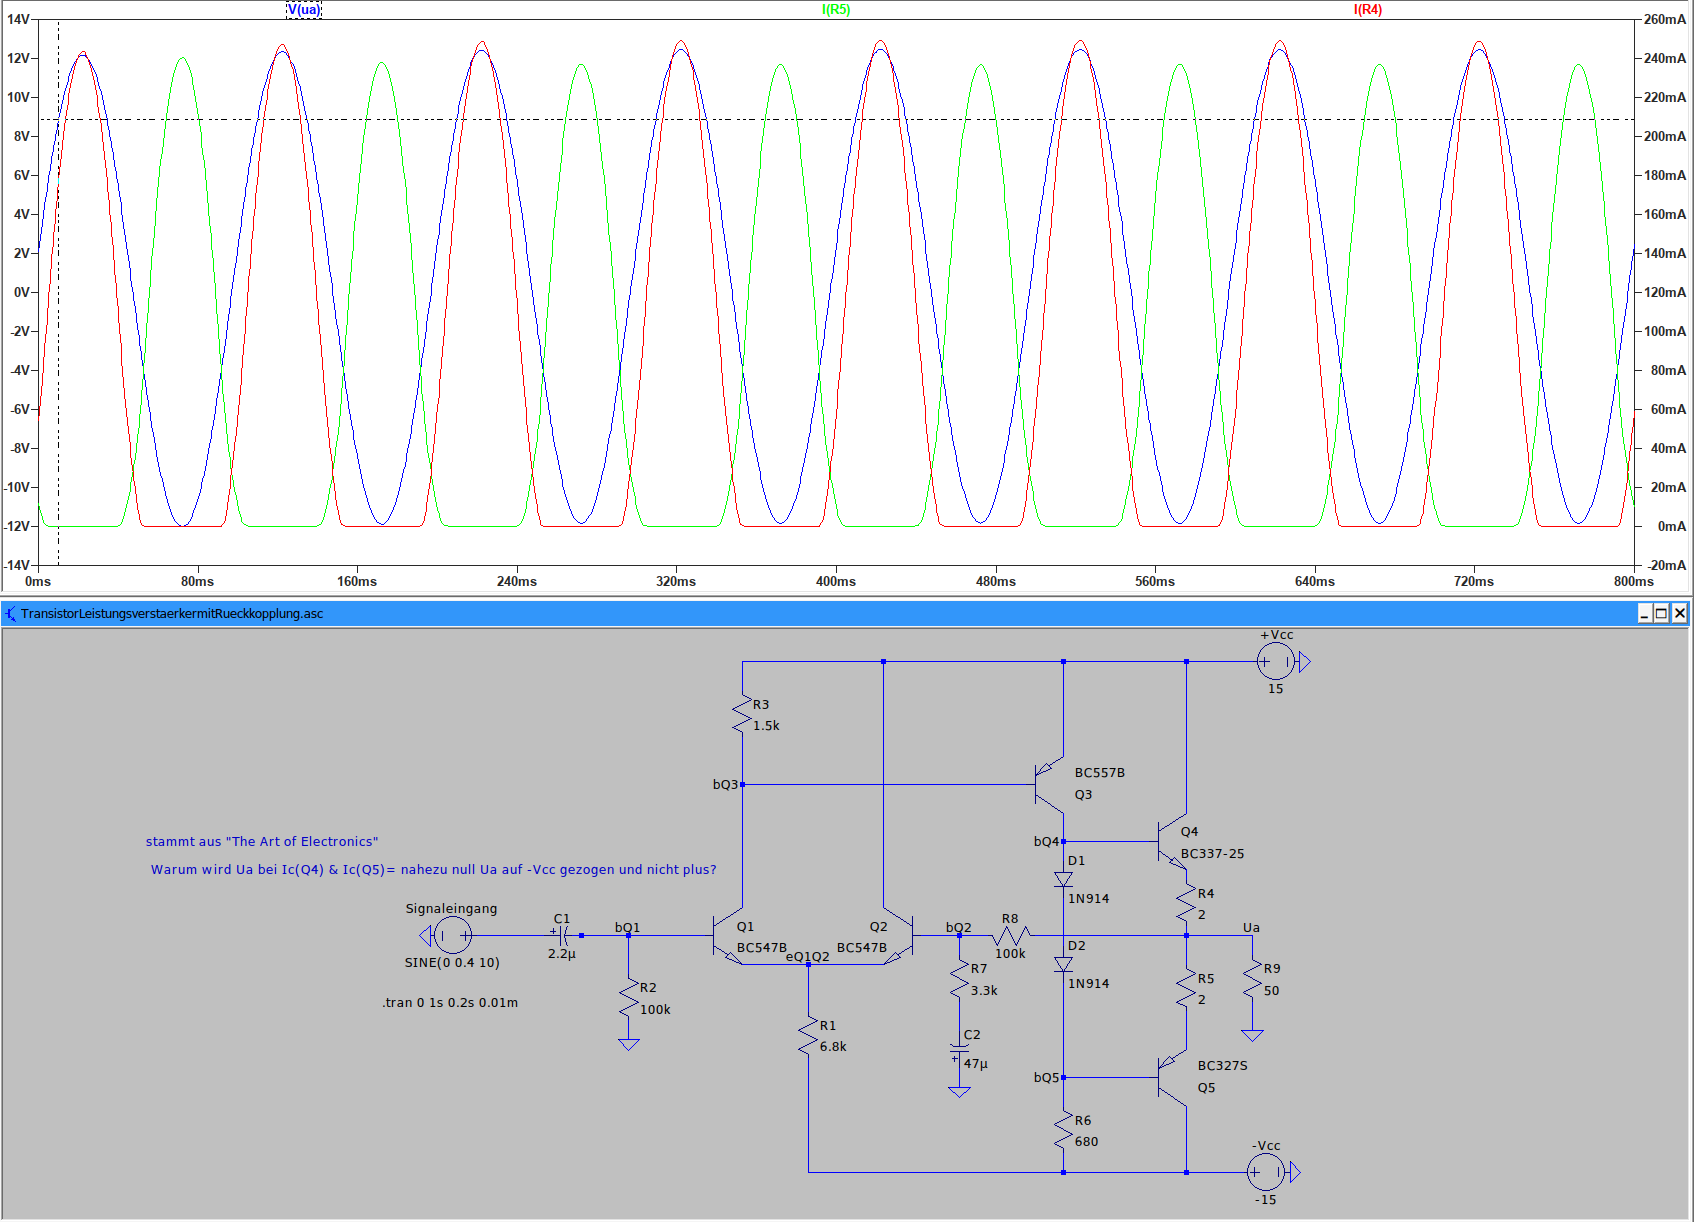
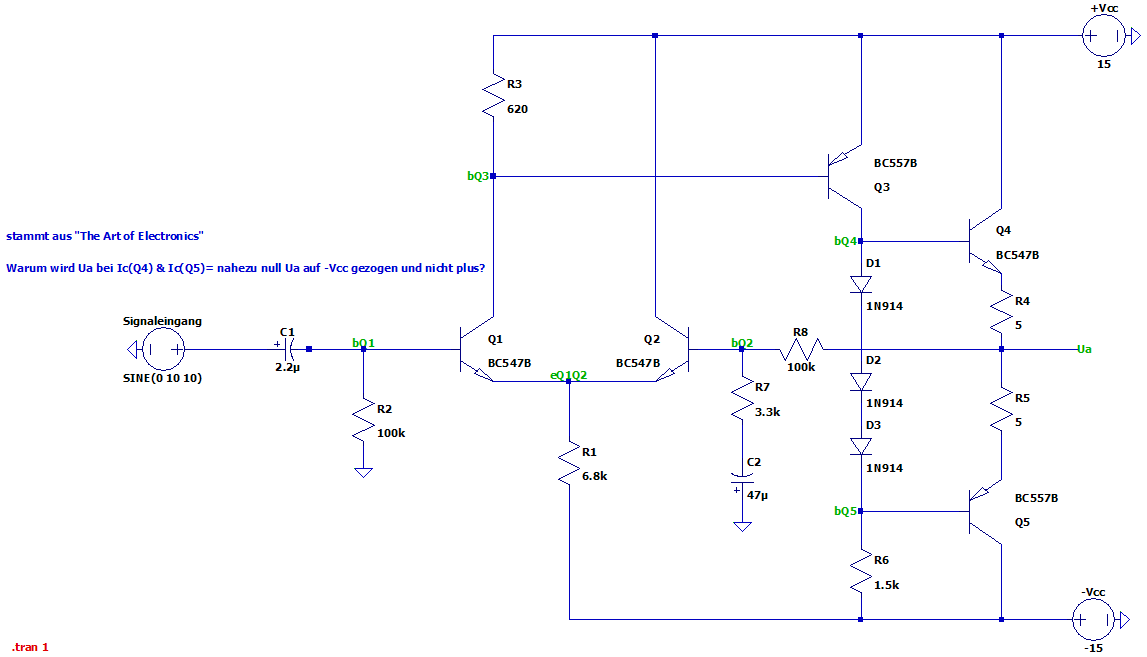
zu erwarten ist. Warum wird die Ausgangsspannung bei ausgeschalteten Q4 und Q5 (Ib(Q4) und Ie((Q4) nazu 0A) auf -Vcc gezogen und nicht auf +Vcc? Vermutlich hängt es nur mit den 3 Dioden zusammen, dass kein Ein-und Ausschalten beobachtet werden kann? Vielen Dank euch!
Peter schrieb im Beitrag #8091865: > Warum wird die Ausgangsspannung bei ausgeschalteten Q4 und Q5 (Ib(Q4) > und Ie((Q4) nazu 0A) auf -Vcc gezogen und nicht auf +Vcc? Schaltung im Buch gefunden. Was meinst du mit "ausgeschalteten Q4 und Q5"? Q4 erhält keinen Basisstrom, weil Q3
-
 Bild
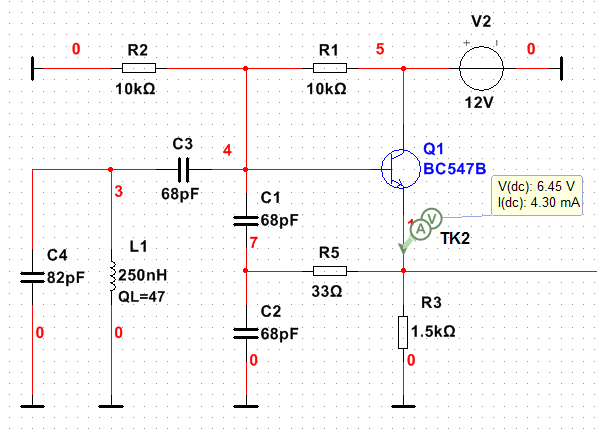
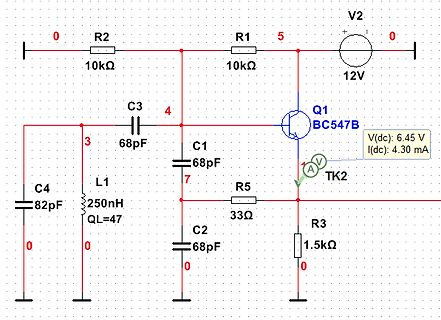
Schaltplan einer elektronischen Schaltung
0 R2 10kΩ 5 V2 12V 0 R1 10kΩ 4 C3 68pF 3 C1 68pF Q1 BC547B 7 L1 250nH QL=47 C4 82pF 0 R5 3Ω TK2 V(dc): 6.45 V I(dc): 4.30 mA 0 R3 1.5kΩ 0
-
 Bild
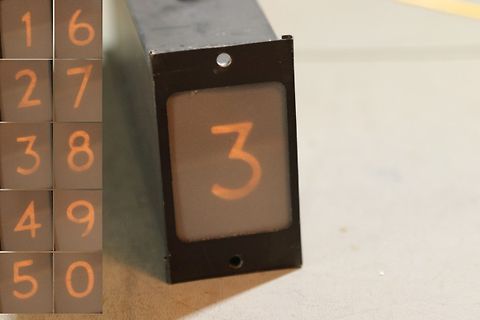
Ziffernanzeige eines digitalen Zählers
1 6 2 7 3 8 4 9 5 0 3
-
 Bild
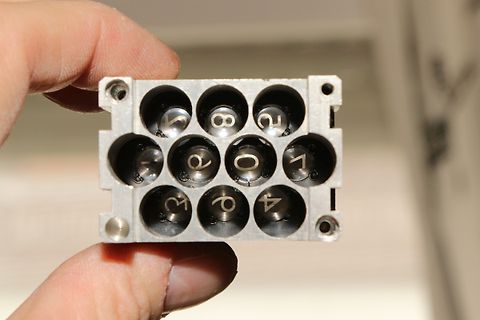
Mechanismus eines mechanischen Rechenschiebers oder Rechenautomaten
8 9 0 1 2 3 4 5 6 7
-
 Bild
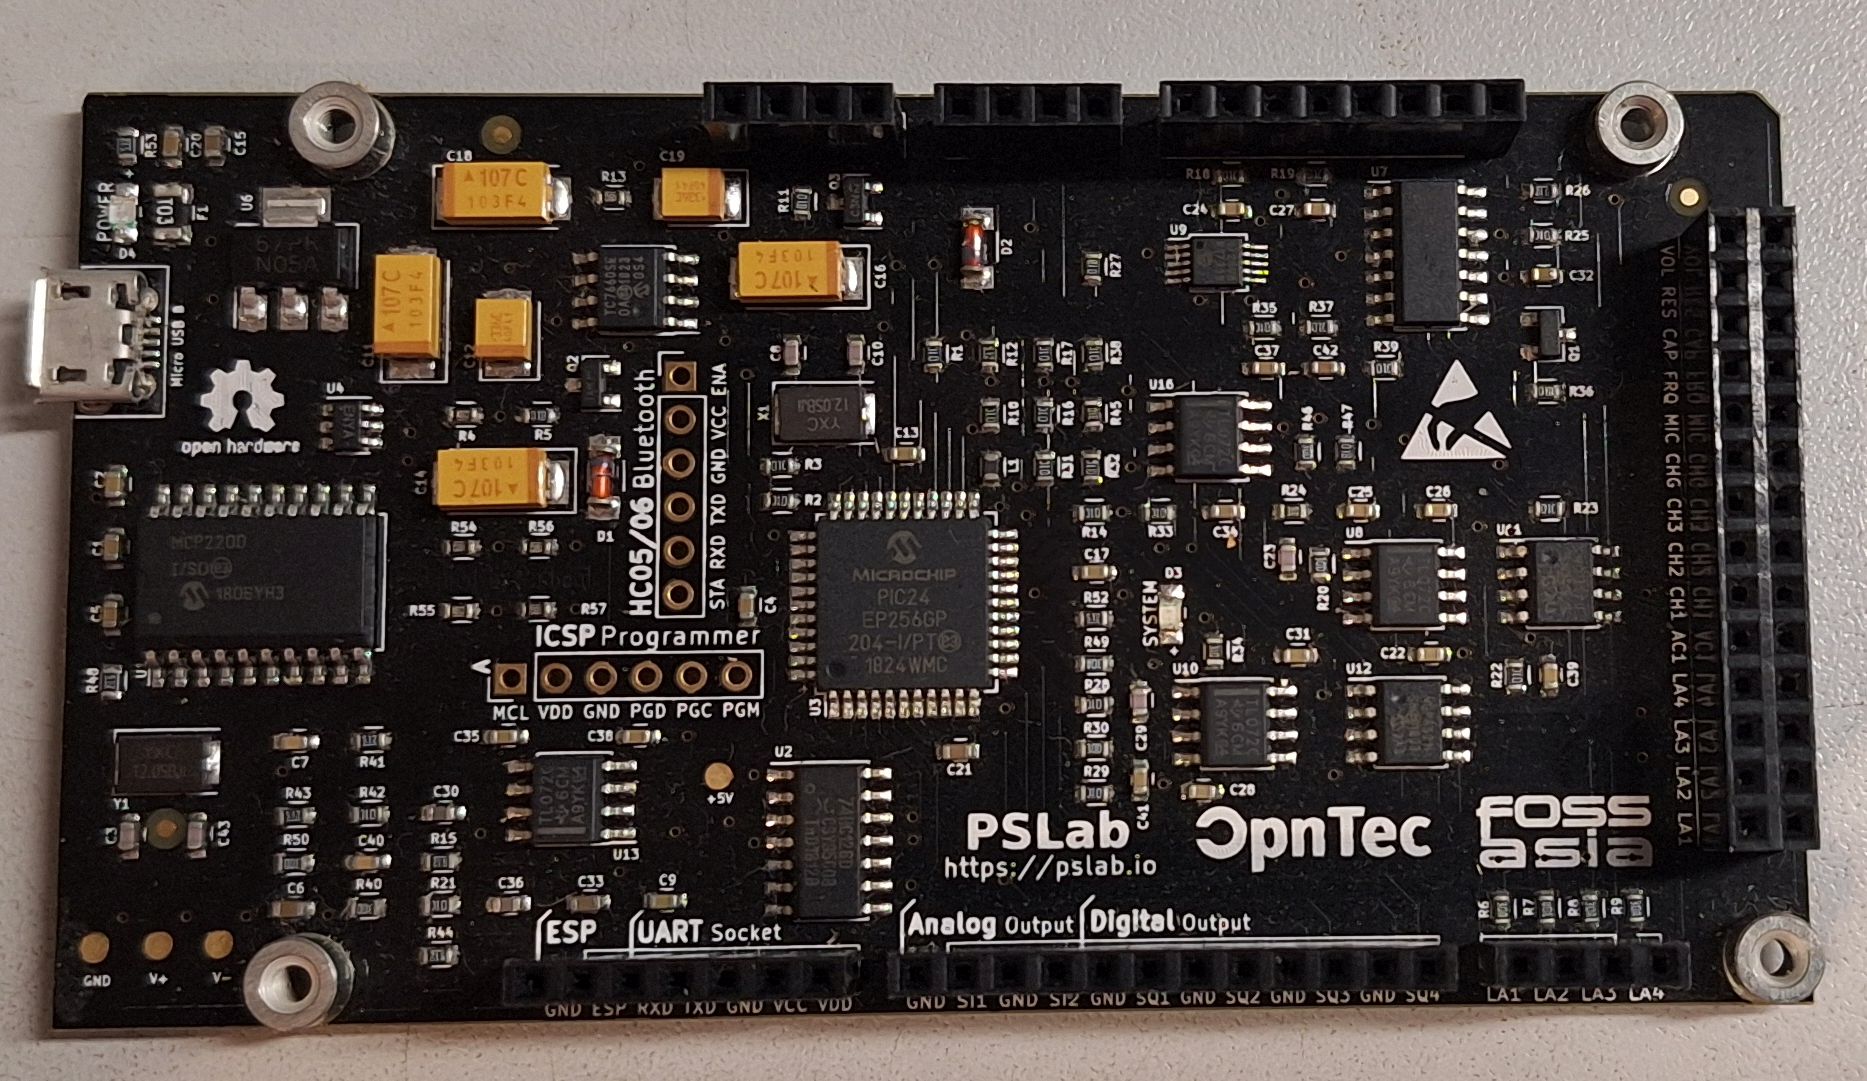
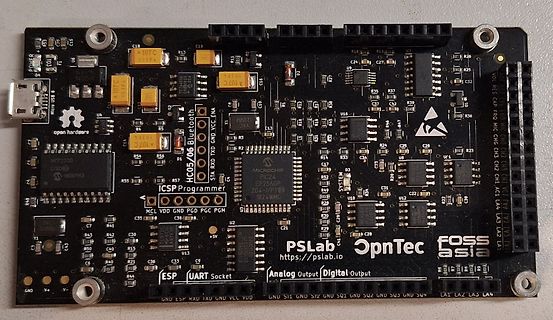
ICSP Programmer Platine von PSLab
POWER NOISE 107C 103F4 R13 C24 R19 C27 R25 C2 R36 R23 C2 R35 R34 R3 R32 R31 R30 R29 R28 R27 R26 R25 R24 R23 R2 R21 R20 R19 R18 R17 R16 R15 R14 R13 R12 R1 R10 R9 R8 R7 R6 R5 R4 R3 R2 R1 HC05/06 Bluetooth STA RXD TXD GND VCC
-
 Bild
Grafik mit Text und nummerierten Feldern
1 2 REF * 3 4 TS-108S ${REFERENCE}
-
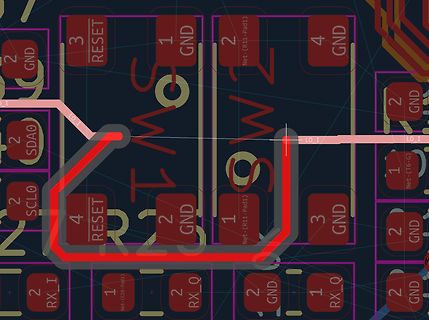
 Bild
Ausschnitt eines PCB-Layouts mit Leiterbahnen und Pads
3 RESET, 1 GND, 2 GND, 4 GND, 2, GND, 2, SDA0, 2, SCL0, 4 RESET, 2 GND, 1 Net-(R1-Pad1), 3 GND, 2, GND, 1, Net-(T6-G), 2, GND, 1 RX_Q, 2 RX_Q, 2 GND, 1 RX_Q, 2 GND
-
Thread
ISURLOG: Open-Source Industrial-IoT-Datalogger (ESP32, MicroPython) mit NB-IoT, LoRaWAN und jetzt au
github.com/isurki-tecnica/isurlog-firmware Kurzüberblick: - Industrietaugliche Sensoreingänge: 4-20 mA analog, Modbus RTU (RS485), PT100/PT1000, digitale Pulszählung, interne/externe Temperatur & Feuchte, Beschleunigungssensor - Batteriebetrieb: bis zu ~20 µA im Deep Sleep, mehrjährige Laufzeit
-
Thread
Blitzgenerator FA-702B: IRF540 werden sofort heiß – UC3843 / ISENSE auffällig
bzw 3,57kOhm. Und mit 4,7nF ergibt das dann tatsächlich 22,1kHz.
E1536-Reihe (3,570544), diese hätte 750ppm (0,0075%). 1536=2^9 * 3 Fosc=1,72/((13019+35710)*4,7e-9)=7510,0 Fosc=1,72/((13019+ 3565)*4,7e-9)=22066,9 ;-)
-
Thread
Versorgung Hintergrundbeleuchtung?
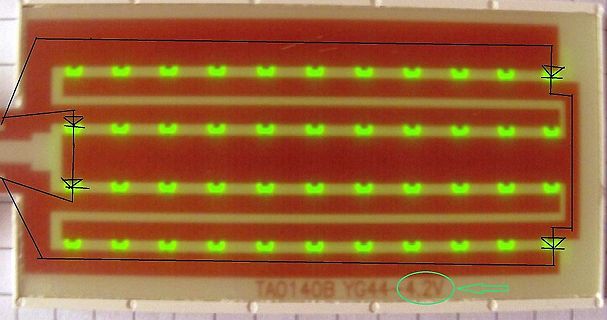
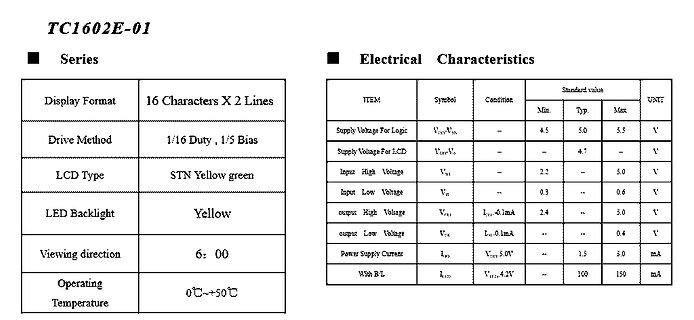
Ich habe mal ein bißchen gemessen: Die HgB geht bei 170mA an, Spannung 3,9V, bei 220mA sinds 4V, bei 540mA sinds 4,5V, bei 900mA sinds 5V. Also Vorwiderstand bei 5V ca. 4,5 Ohm.
Jack V. schrieb im Beitrag #8092018: > 4,5W 5V x 100mA = 4,5W(cn)
-
Thread
slint + Rust auf allen[tm] Plattformen.
muss den GUI-Teil (slint) unbedingt dynamisch laden. Angeblich geht das (bis jetzt ohne Nachweis). 4.) Der Code muss auf Android, (Linux, Win und (MacOS und iOS)) laufen. Fokus ist Android, entwickeln und testen auf MacOS. Also hab ich mein inzwischen leider angestaubtes Rust-Wissen rausgekramt
#[derive(PartialEq)] #[repr(i32)] enum ButtonID { ID0, ID1, ID2, ID3, ID4, ID5, ID6, ID7, ID8, ID9, IDPlus = 20, IDMinus, IDOver, IDTimes, IDEquals, IDSentinel = 99, } struct CalcState { prev_value: i32,
-
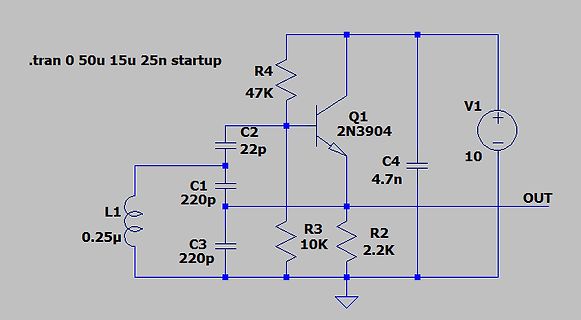
 Bild
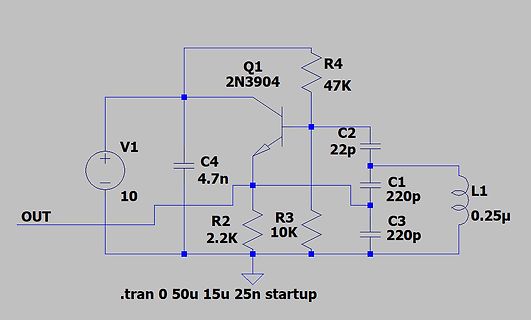
Schaltplan eines Transistoroszillators
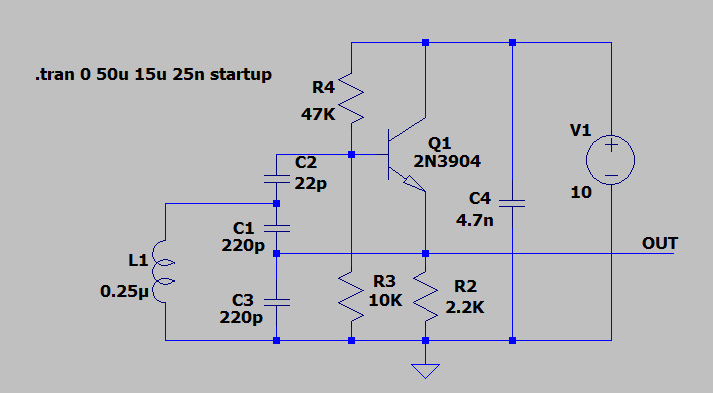
.tran 0 50u 15u 25n startup R4 47K Q1 2N3904 V1 10 C2 2p C4 4.7n L1 0.25µ C1 20p OUT R3 10K R2 2.2K C3 20p
-
 Bild
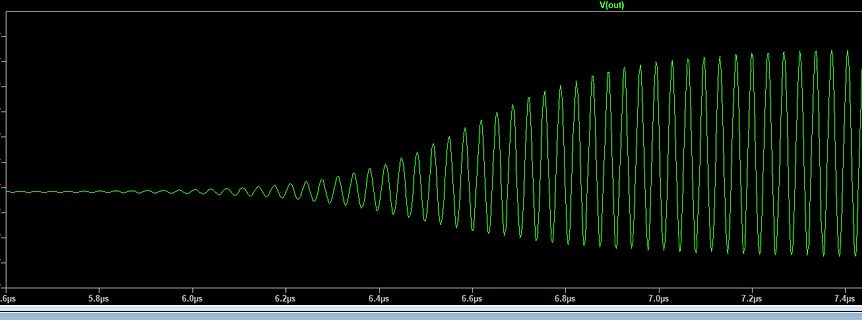
Oszilloskop-Messkurve einer ansteigenden Schwingung
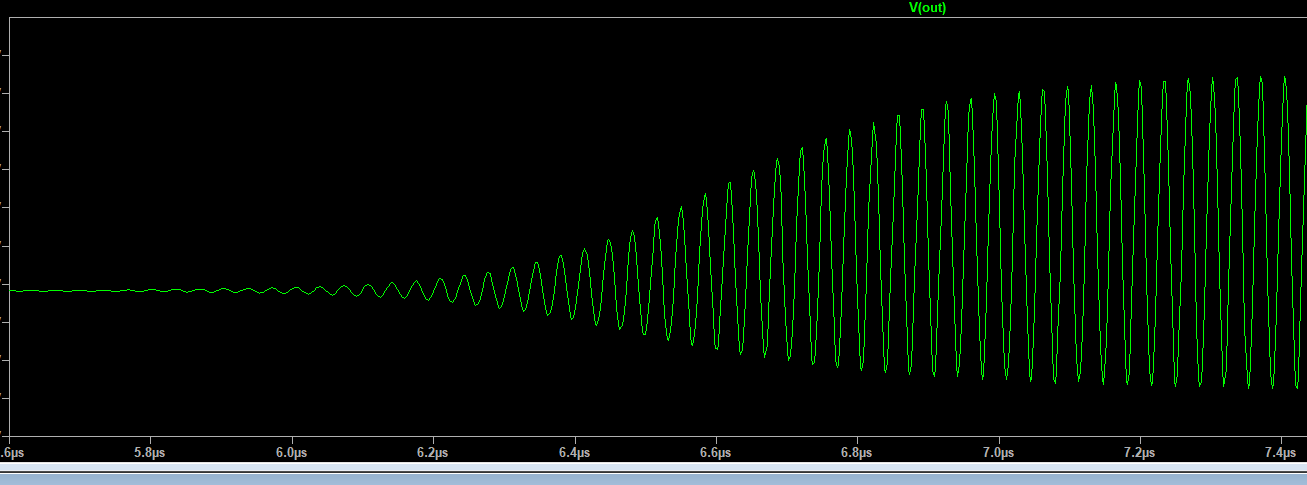
V(out) .6µs 5.8µs 6.0µs 6.2µs 6.4µs 6.6µs 6.8µs 7.0µs 7.2µs 7.4µs
-
 Bild
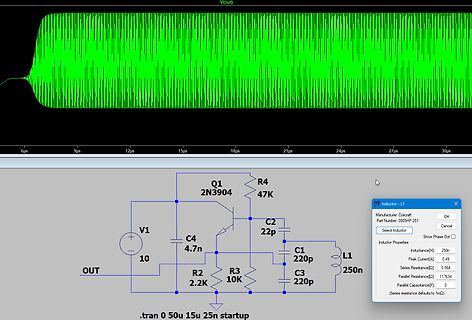
Oszilloskop-Kurve und Schaltplan einer Schaltung
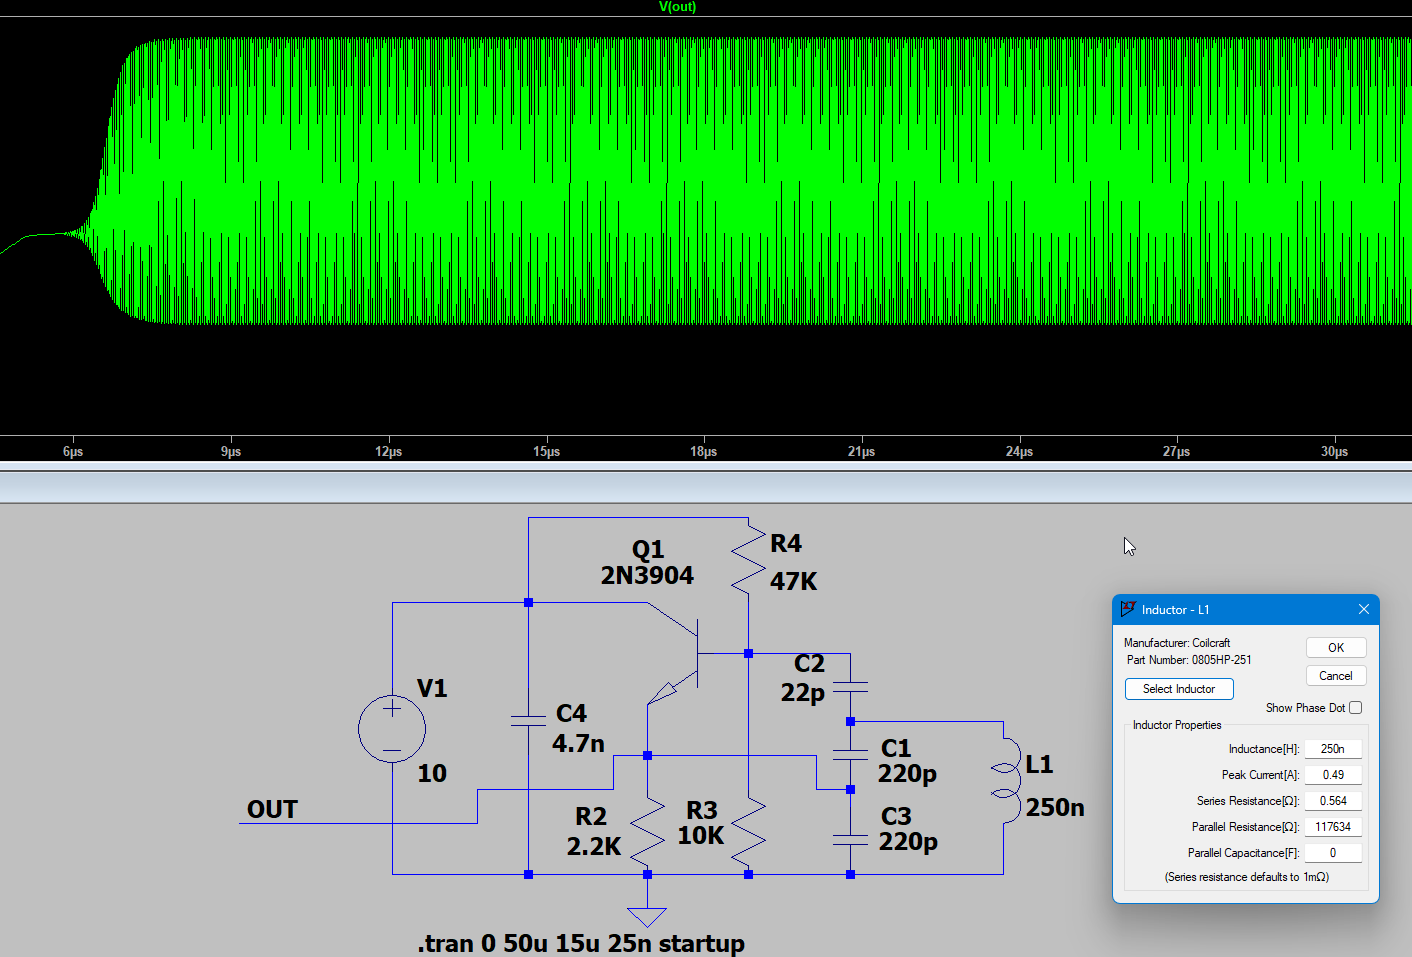
V(out) 6µs 9µs 12µs 15µs 18µs 21µs 24µs 27µs 30µs Q1 2N3904 R4 47K C2 2p C4 4.7n C1 220p L1 250n R3 10K C3 220p R2 2.2K V1 10 OUT Inductor-L1 Manufacturer: Coilcraft Part Number: 0805HP-251 Inductance[H]: 250n Peak Current[A]: 0.564 Series Resistance[Ω]: 0.49 Parallel
-
 Bild
Schaltplan eines Transistor-Oszillators
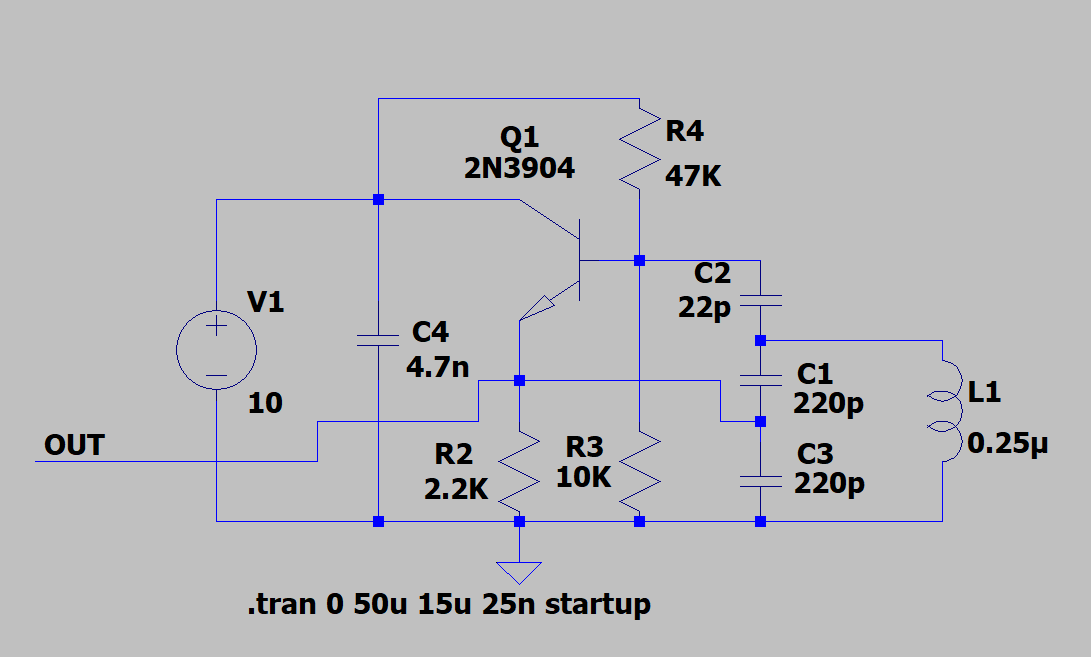
Q1 2N3904 R4 47K C2 2p C1 20p L1 0.25µ C3 20p R3 10K R2 2.2K C4 4.7n V1 10 OUT .tran 0 50u 15u 25n startup
-
 Bild
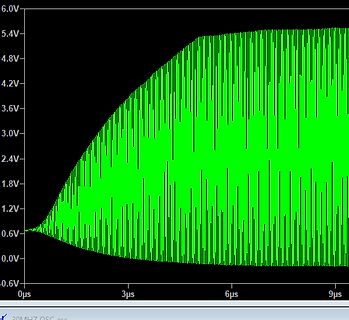
Oszilloskop-Messkurve eines Signals
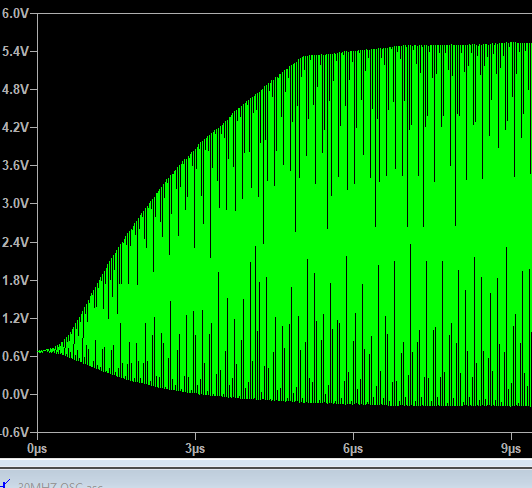
6.0V 5.4V 4.8V 4.2V 3.6V 3.0V 2.4V 1.8V 1.2V 0.6V 0.0V -0.6V 0µs 3µs 6µs 9µs
-
 Bild
Datenblatt für D 7-16 GJ und D 7-16 GM
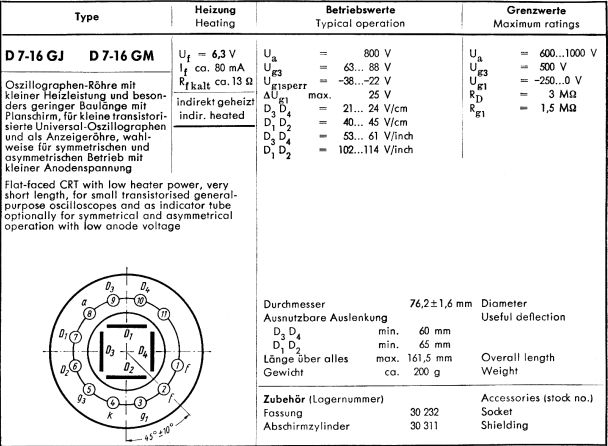
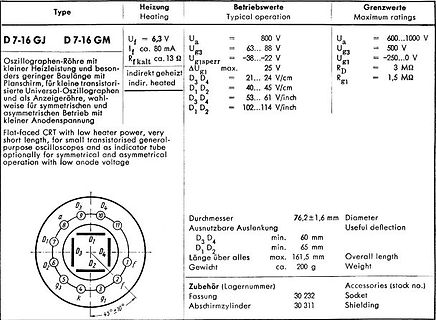
und asymmetrischen Betrieb mit kleiner Anodenspannung indirekt geheizt indirekt geheizt AD1 25 V D3 D4 21...24 V/cm RD = 3 MΩ D1 D2 40...45 V/cm RG1 = 1,5 MΩ D3 D4 53...61 V/inch D1 D2 102...14 V/inch Durchmesser 76,2±1,6 mm Ausnutzbare Auslenkung min. 60 mm D3 D4 min. 65 mm D1 D2 Länge über alles max
-
 Bild
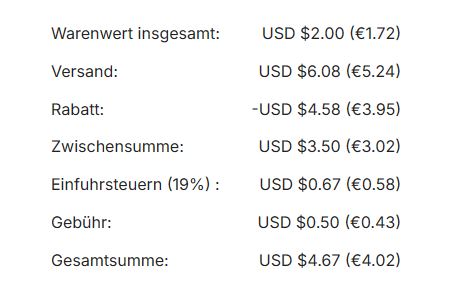
Rechnungsposten einer Bestellung
Warenwert insgesamt: USD $2.0 (€1.72) Versand: USD $6.08 (€5.24) Rabatt: -USD $4.58 (€3.95) Zwischensumme: USD $3.50 (€3.02) Einfuhrsteuern (19%) : USD $0.67 (€0.58) Gebühr: USD $0.50 (€0.43) Gesamtsumme: USD $4.67 (€4.02)