-
PDF
sp14n001-z1.pdf
7B64PS 2706- SP14N001-Z1-7 PAGE 6-2/2 7. BLOCK DIAGRAM Y240 2 Y C I Y161 Y160 C I 2 1 Y81 D 0 C 4 L 2 Y80 L F 3 C I 8 1 1 1 Y1 X X Y 0 1 2 X X X X 1 2 I I L L L 1 D ’ F C C D L M 8 V e M r t o 13 R e u i n o i i o P C T C C 8 O + - / E ET / R D B B D S 0 E / F FL F C R C W R D D V V V V P C C V V KAOHSIUNG
in „Graphik Display (LCD) an AVR anschließen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LMG7420PLFC-X.pdf
7B64PS 2706-LMG7420PLFC-X-9 PAGE 6-2/2 7. BLOCK DIAGRAM Y240 4 Y 5 I Y161 Y160 4 I 8 1 Y81 D x C 4 L 2 Y80 L C C I 2 Y1 X X Y 8 1 6 6 1 X X X X C C I I M 1 2 L L L 1 C ’ F C C D 8 V M r l A r i g r 13 R w c i n o i i C P C T S 8 O T 0 7 D S E + - / E E / D R D B B D S 0 E / F F F C R C W R D D V V V
in „Hitachi LCD LMG7420PLFC-X - Fake oder Original?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ATmega16_-_uart_hang_up.c
; // Pos wie weit der INT Buffer gelesen wurde #define UART_RX_READ_BUFFER_SIZE 128 // muß vielfaches von 8 sein char buf_uart_read[UART_RX_READ_BUFFER_SIZE]; // UART READ-Buffer uint8_t pos_uart_read; // Position im UART Main Datenbuffer #define UART_TX_BUFFER_SIZE 128 // muß vielfaches
in „ATmega16 startet von allein neu?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
bios.asm
retry: equ 3 ;max retries on disk i/o before error cr: equ 13 lf: equ 10 org bios nsects: equ ($-ccp)/128 ;warm start sector count jp boot wboote: jp wboot jp const jp conin jp conout jp list jp punch jp reader jp home jp seldsk jp settrk jp setsec jp setdma jp read jp write jp listst jp sectran signon:
in „CP/M auf ATmega88“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Elektronische_Last_final.pdf
R130 6 R136 9 R142 13 R148 ACHTUNG STECKER GEDREHT! S TLC274P TLC274P TLC274P 10µ 74HC4053P C117 C128 TLC274P C129 C130 E500R GND GND D105 220p RS1 X108-1 2n2 RS2 X110-1 22n RS3 X112-1 100n RS4 X114-1 BAT42 I-FEEDBACK 1k43 3k3 X108-2 3k3 X110-2 3k3 X112-2 3k3 X114-2 R118 R111 R128 R134 R140 R146 3k3
in „Elektronische Last: Referenz für ADC und DAC“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
NHD-C12864WO-B1TGH-M.pdf
Supply Wiper of 10kΩ pot (see schematic below) 28 C86 MPU Select MPU interface pin. C86= H:6800; C86= L:8080 29 P/S MPU Parallel/Serial select. PS= H: Parallel; PS= L: Serial 30 NC - No connect Recommended LCD connector: 0.5mm Pitch, 30 pin FFC. Molex p/n: 52892-3095 Backlight connector: A2001H-02P Mates
in „[V] 2St. NHD LCDs: NHD-C160100 und NHD C12864WO“ · Markt ·
-
PDF
DCC_Laborbooster.pdf
6 1 7 1 0 1 1 1 2 1 3 1 1 4 0 Startbit 5 0 6 A Adresse 7 A 0 A 1 A 2 A 3 A 2 4 A 5 0 Startbit 6 0 128 Fahrstufen 7 0 0 1 l 1 1 2 1 h 3 3 1 f 4 1 5 1 e 6 0 Startbit b 7 D Richtung r 0 S h 1 S a 2 S 3 S F 4 4 S 5 S 6 S 7 0 Startbit 0 P Prüfbyte 1 P 2 P 3 P 5 4 P 02.01.2020 12:49:35 1 DCC-Laborbooster
-
Datei
I2C_TEST.PAS.txt
) BD = $DF; (* Baudratengenerator-Bit der SS0 *) RCAP2H = $CB; (* SFR Timer 2 Capture High *) RCAP2L = $CA; (* SFR Timer 2 Capture Low *) T2CON = $C8; (* SFR Timer 2 Control *) T2MOD = $C9; (* SFR Timer 2 Mode Control *) TH2 = $CD; (* SFR Timer 2 High *) TL2 = $CC; (* SFR Timer 2 Low *) LCD_B = $8000
in „I2C Bus mit LAB537 von Rakers“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
RS232.asm
RdCOM: sbis pinb,RXD ;Empfangen rjmp RdCOM ldi Delay,58 D1: dec Delay brne D1 ldi A,0 ldi Count,8 L1: lsr A sbic pinb,RXD ori A,128 ldi Delay, 38 D2: dec Delay brne D2 dec Count brne L1 ldi Delay, 38 D3: dec Delay brne D3 com A ret WrCOM: sbi portb,TXD ;Senden ldi Delay,38 D4: dec Delay brne D4 ldi Count,8 L2: sbrc A,0 rjmp OFF rjmp ON ON : sbi portb,TXD rjmp BitD OFF: cbi portb,TXD rjmp BitD BitD: ldi Delay,38 D5: dec Delay brne D5 lsr A dec Count brne L2 cbi PORTB,TXD ldi Delay,38 D6: dec Delay brne D6
in „avrdude-ATTiny13-ohne Programmer“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
init.txt
*/ // Multiplex Ratio WriteCommand(0xA8); /* Set Multiplex Ratio */ WriteCommand(0x3F); /* [6:0]16~128, 64 rows=3Fh*/ // Phase Length WriteCommand(0xB1); /* Set Phase Length */ WriteCommand(0x22); /* [3:0]:Phase 1 period of 1~16 clocks */ /* [7:4]:Phase 2 period of 1~16 clocks /* POR = 0111 0100 */ /
in „[Q]Erfahrungen mit (Reichelt) Pictiva OLED Displays“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
relais_status=0; volatile uint8_t t_1ms=0; volatile uint8_t ADC_i; volatile uint8_t messintervall = 128; // Messintervall für analoge Messung: 15,625ms * 128 = 2sek // 16 Bit uint16_t Spannung_FZ, Spannung_Bat; uint16_t x_max=0, x_min=0xffff, y_max=0, y_min=0xffff, z_max=0, z_min=0xffff; // Variablen
in „AD-Wandlung und Nutzung JTAG möglich?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PT1000.c
sende_cr_lf(); } // wandelt int32_t nach String; mit0 = 1 zeigt fuehrende '0'en an. void long2a(int32_t l, char *s, uint8_t mit0) { uint32_t temp; uint8_t i=0,j; if(l || mit0) { if(l < 0) { l = -l; *s++ = '-'; } if(mit0) { i=2; while((uint32_t) pgm_read_dword(&tab[i]) > l) { i++; *s++ = '0'; } } else while((uint32_t) pgm_read_dword(&tab[i]) > l) i++; do { temp = (uint32_t) pgm_read_dword(&tab[i]); j = '0'; if(temp) { for(;j <= '9'; j++) { l-=temp; if(l < 0) { l += temp; break; } } *s++ = j; i++; } } while(temp); } else *s++ = '0'; *s = 0; }
in „PT1000, einfache Auswertung mit AVR (ATmega328)“ · Projekte & Code ·
-
PDF
mini_edison_breakout_hvm_8_26.pdf
recharger SPI GPIO C PW M r C d a I2C h 1 Intel® Edison SD 0 4 UART 0 UART 1 USB 0TG S h e f v B e l UART – USB B r FTDI PBA PB Client USB Micro Type-AB Client USB Micro Type-B A A EDISON BREAKOUT BOARD Title Title page Size Document Number Rev B H49905 2 Date: Tuesday, August 26, 2014 Sheet 1 of 8
in „Intel Edison Breakout Board“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
2__HV9961_.pdf
Body) Package Outline (LG) 4.90x3.90mm body, 1.75mm height (max), 1.27mm pitch D θ1 8 E E1 Note 1 L2 Gauge (Index Area Plane D/2 x E1/2) L Seating 1 θ Plane L1 Top View View B A View B Note 1 h h A2 A Seating Plane e b A1 A Side View View A-A Note: 1. This chamfer feature is optional. A Pin 1 identifier
in „LED-Treiber Dimensionierung“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
MachXO2sysCLOCKPLLDesignandUsageGuide.pdf
PHASEDIR Phase PHASESTEP Adjust CLKOP CLKOP Phase A2 ClkEn STDBY A0 Divider Adjust/ Mux Synch (1 - 128) Edge Trim REFCLK CLKOS CLKI REFCLK B1 CLKOS Phase B2 ClkEn Divider Phase detector, B0 Mux Divider Adjust/ Mux Synch M (1 - 40) (1 - 128) Edge Trim VCO, and loop filter. CLKFB FBKSEL CLKOS2 CLKOS2 FBKCLK Fractional-N C0 C1 Divider Phase C2 ClkEn Divider Synthesizer Mux (1 - 128) Adjust Mux Synch N (1 - 40) CLKOS3 CLKOS3 D0 D1 Divider Phase D2 ClkEn Mux (1 - 128) Adjust Mux Synch Internal Feedback CLKOP, CLKOS, CLKOS2, CLKOS3 LOCK 4 Lock RST, RESETM, RESETC, RESETD Detect ENCLKOP
in „Statemachine springt in falsche "states" warum?“ · FPGA, VHDL & Co. ·
-
PDF
Display_-_NL10276BC30-04D.pdf
ITSS 3 G H DISPOSAL 1 : G 3 ± E 1 R 7 2 E ± 3 a 5 3 A 1 8 1 r C 1 1 V . e 4 C 2 w 4 T 1 8 ± N U . L n M3BR 4 L t a C 20 CN1 1 : a 1 m S 4 see DETAIL A 2 m e 2 3 6 t 2 2.8 ±0.3 4.5 ±0.3 0 2 5 ) E 2 7 N 0 1 4 ± 272.8 ±1 8 9 7.6 J 63 6 106.3 25.3 V T 81.1 0 ± N C 219.8 18.3 S 4.8 3.3 . L 10 0 4 B 0 M3BR 8 C 3 . 3 1 6 1 7 G B B ± ± E4.6 ±1 6 5 5 . E 0 3 B M a t e r i a l I n f o r m a t i1.5n A 4 C D i f f u s e t : > P M M A < 8 MODEL NL10276BC30-04D 2 A A A PANEL: A100892018301S 5 N 5 A 1000 A673 0 C 4 D E1706MADE IN JAPAN . 13.5 L 5 5 1 4 3 3 1 1 1 0 2 11.8 13.8 7
in „VIA Nano Board LVDS Connector“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Display_-_NL10276BC30-04D.pdf
ITSS 3 G H DISPOSAL 1 : G 3 ± E 1 R 7 2 E ± 3 a 5 3 A 1 8 1 r C 1 1 V . e 4 C 2 w 4 T 1 8 ± N U . L n M3BR 4 L t a C 20 CN1 1 : a 1 m S 4 see DETAIL A 2 m e 2 3 6 t 2 2.8 ±0.3 4.5 ±0.3 0 2 5 ) E 2 7 N 0 1 4 ± 272.8 ±1 8 9 7.6 J 63 6 106.3 25.3 V T 81.1 0 ± N C 219.8 18.3 S 4.8 3.3 . L 10 0 4 B 0 M3BR 8 C 3 . 3 1 6 1 7 G B B ± ± E4.6 ±1 6 5 5 . E 0 3 B M a t e r i a l I n f o r m a t i1.5n A 4 C D i f f u s e t : > P M M A < 8 MODEL NL10276BC30-04D 2 A A A PANEL: A100892018301S 5 N 5 A 1000 A673 0 C 4 D E1706MADE IN JAPAN . 13.5 L 5 5 1 4 3 3 1 1 1 0 2 11.8 13.8 7
in „günstiges ITX Mainboard mit LVDS Connector“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Cynetik.c
*****************************************************************/ // Defines #define F_CPU 4096000L #define F_PWM 100L // PWM-Frequenz in Hz #define PWM_PRESCALER 8 // Vorteiler für den Timer #define PWM_STEPS 256 // PWM-Schritte pro Zyklus(1..256) #define PWM_PORT PORTD // Port für PWM #define PWM_DDR
in „AD-Wandler im ATmega8535“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
RS232test1.asm
RdCOM: sbis pinb,RXD ;Empfangen rjmp RdCOM ldi Delay,58 D1: dec Delay brne D1 ldi A,0 ldi Count,8 L1: lsr A sbic pinb,RXD ori A,128 ldi Delay, 38 D2: dec Delay brne D2 dec Count brne L1 ldi Delay, 38 D3: dec Delay brne D3 com A ret WrCOM: sbi portb,TXD ;Senden ldi Delay,38 D4: dec Delay brne D4 ldi Count,8 L2: sbrc A,0 rjmp OFF rjmp ON ON : sbi portb,TXD rjmp BitD OFF: cbi portb,TXD rjmp BitD BitD: ldi Delay,38 D5: dec Delay brne D5 lsr A dec Count brne L2 cbi PORTB,TXD ldi Delay,38 D6: dec Delay brne D6
in „avrdude-ATTiny13-ohne Programmer“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
but_look2.asm
temp ; ldi temp, 1<<ISC00 ; sts EICRA, temp ; initializing registers clr ACount ; PWM / SINE rate (L) Counter clr BCount ; Adjustable speed (H) Counter ; X/Y ?? clr state ; State machine q1-q2-q3-q4- clr PCount ; bookkeeper for table qsin clr pow ; PWM - duty cycle ldi speed, $ff ; Adjustable Speed
in „Hilfe bei Assembler (Timer0/1/2 interrupt)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
lcd.c
Display_Clear); // Clear Display, ready to start writing Write_Data('H'); // Write_Data('E'); // Write_Data('L'); // Write_Data('L'); // Write_Data('O'); // Write_Data('!'); // */ /******************************************************************/ void Init_Lcd( void ); // initialize display void Busy_Flag(void
in „LCD Display am PIC - verstädnisfrage BUS Übertragung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
FreqC16F628A.pdf
//Seting the initial value ofTMR1 to 62851 //Timer1 will run for 2684 cycles= 0.08191 seconds TMR1L = 0b10000011; TMR1H = 0b11110101; TMR1IF_bit= 0; T0IF_bit= 0; f1 = 0; INTCON = 0b10101000; //Enable interuptatTimer0 TMR1ON_bit= 1; //startTimer1 TMR0 = 0; //startcounting inputsignal while (!TMR1IF_bit
in „Frequenzzähler mit PIC 16F628A“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Touch16080.txt
st X, Temp_1 ' = Spaltennummer clr Accu_H ' Touchwert in Accu A laden Loadadr Y_aktuell , X ld Accu_L, X clr Bccu_H ' Position des 1.Chr in Accu B laden Loadadr Y_1_pos , X ld Bccu_L, X !sub Accu_L, Bccu_L ' = negativ, dann 0. Spalte sbc Accu_H, Bccu_H brmi Touch_Y_Pos_99 mov Bccu_L, Accu_L Loadadr Y_pro_zeilenhoehe
in „Pollin 16080 Touch mit ATMEGA32 und BASCOM“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Dec_T15_Adv2.asm
.equ EECONAdr = 18 ;Speicherplatz Consist Adresse EEPROM .equ ACKTime = 63 ;5 ms bei Timer 1 = CK/128 .equ RESTime = 250 ;20 ms bei Timer 1 = CK/128 ; ; Benutzte Register ; .def RAM = R0 ;Reserviert für RAM Zugriff .def ISTSpeed = R1 ;berechnete Geschwindigkeit .def SOLLSpeed = R2 ;Soll Geschwindigkeit
in „DCC Decoder“ · Projekte & Code ·
-
Datei
Dec_T15_Adv1_90.asm
.equ EECONAdr = 18 ;Speicherplatz Consist Adresse EEPROM .equ ACKTime = 63 ;5 ms bei Timer 1 = CK/128 .equ RESTime = 250 ;20 ms bei Timer 1 = CK/128 ; ; Benutzte Register ; .def RAM = R0 ;Reserviert für RAM Zugriff .def ISTSpeed = R1 ;berechnete Geschwindigkeit .def SOLLSpeed = R2 ;Soll Geschwindigkeit
in „Probleme mit AVR-Studio4.12“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Dec_T15_Adv1_90.asm
.equ EECONAdr = 18 ;Speicherplatz Consist Adresse EEPROM .equ ACKTime = 63 ;5 ms bei Timer 1 = CK/128 .equ RESTime = 250 ;20 ms bei Timer 1 = CK/128 ; ; Benutzte Register ; .def RAM = R0 ;Reserviert für RAM Zugriff .def ISTSpeed = R1 ;berechnete Geschwindigkeit .def SOLLSpeed = R2 ;Soll Geschwindigkeit
in „DCC Decoder“ · Projekte & Code ·
-
Datei
Dec_T45_Adv1_90.asm
.equ EECONAdr = 18 ;Speicherplatz Consist Adresse EEPROM .equ ACKTime = 63 ;5 ms bei Timer 1 = CK/128 .equ RESTime = 250 ;20 ms bei Timer 1 = CK/128 ; ; Benutzte Register ; .def RAM = R0 ;Reserviert für RAM Zugriff .def ISTSpeed = R1 ;berechnete Geschwindigkeit .def SOLLSpeed = R2 ;Soll Geschwindigkeit
in „DCC Decoder“ · Projekte & Code ·
-
Datei
Dec_T15_Adv.asm
.equ EECONAdr = 18 ;Speicherplatz Consist Adresse EEPROM .equ ACKTime = 63 ;5 ms bei Timer 1 = CK/128 .equ RESTime = 250 ;20 ms bei Timer 1 = CK/128 ; ; Benutzte Register ; .def RAM = R0 ;Reserviert für RAM Zugriff .def ISTSpeed = R1 ;berechnete Geschwindigkeit .def SOLLSpeed = R2 ;Soll Geschwindigkeit
in „DCC Decoder“ · Projekte & Code ·
-
PDF
TNY256.pdf
of the TNY256. C 6 7/01 TNY256 T1 NC 2 L1 D6 L3 470 µH MBR360 18 µH 1 10 + 9 V C7 C8 0.6 A C3 330 µF 330 µF 220 µF 10 nF 16 V 16 V 10 V R3 4 8 RTN D1 D2 R1 330 kΩ D5 1N4005 1N4005 4.7 kΩ 1/4 W 1N4937 D TinySwitch Plus EN/UV U1 BP R5 TNY256P
in „Brauche Dringend Hilfe bei Bauteilbestimmung“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
datasheet.pdf
TRACECLK TRACED[0:3] TPIU Trace as AS Trace/trig pbus Controlle r POWER SW/JTAG V = 2 to 3.6V JNTRST l VOLT. REG. DD JTDI Ibus b e 3.3V TO 1.8V V SS JTCK/SWCLK Cortex-M3 CPU o a Flash 128 KB JTMS/SWDIO h r JTDO a n 64 bit @VDD as AF Fmax: 72 MHz Dbus f I i a SRAM NVIC System M 20KB u @VDD B PCLK1 OSC_IN
in „ARM Audio Spektrum Analyser“ · Digitale Signalverarbeitung / DSP / Machine Learning ·
-
Datei
TECHLIB_APR07_Dir.txt
m128_O1006.pdf 12.03.2007 16:38 316.054 m128_O1006s.pdf 12.03.2007 16:38 3.324.948 m16_N1006.pdf 12.03.2007 16:38 319.830 m16_N1006s.pdf 12.03.2007 16:38 2.534.444 m162_I0207.pdf 12.03.2007 16:38 237.962
in „STK500 CD ISO Image“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
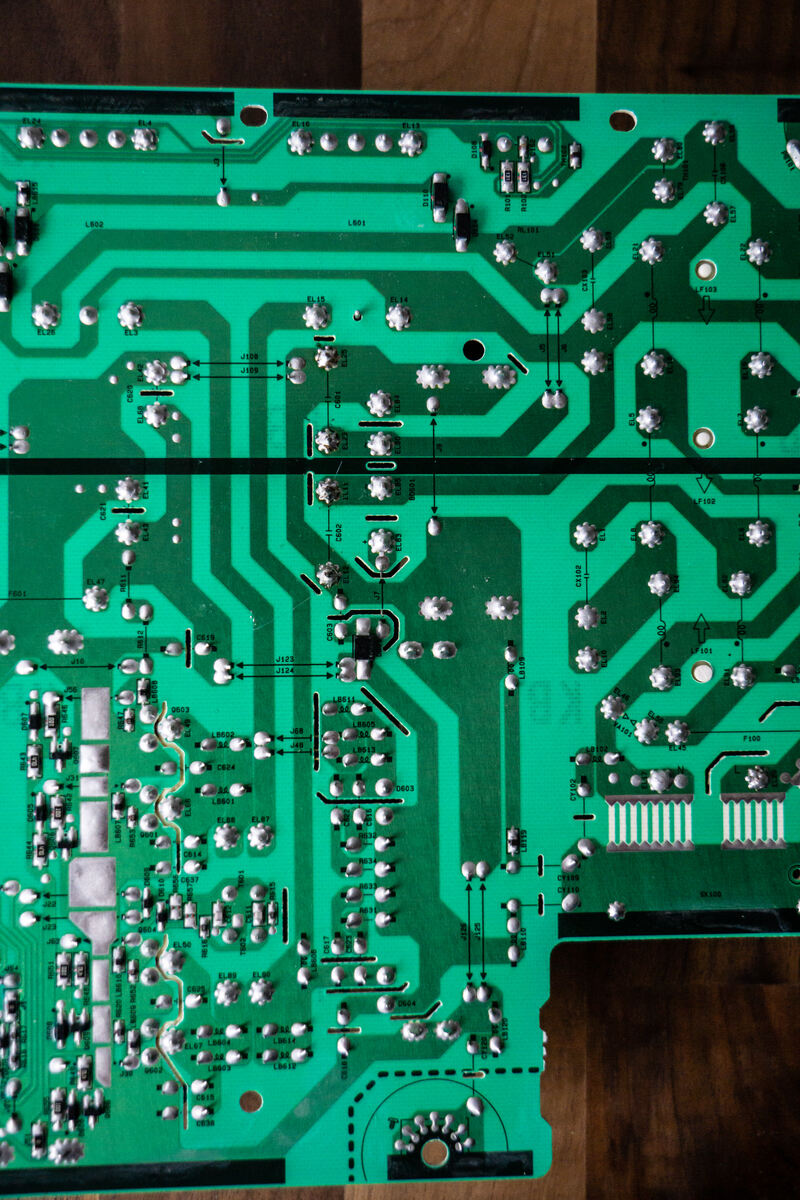
Nahaufnahme einer grünen Leiterplatte
L502, L501, R101, C102, J108, J109, L103, L102, C103, C104, J123, J124, C102, C103, C104, R107, F100, R108, C105, C106, C107, C108, C109, C110, C111, C112, C113, C114, C115, C116, C117, C118, C119, C120, C121, C122, C123, C124, C125, C126, C127, C128, C129, C130, C131, C132, C133, C134, C135, C136, C137, C138, C139, C140, C141, C142, C143, C144, C145, C146, C147, C148, C149, C150, C151, C152, C153, C154, C155, C156, C157, C158, C159, C160, C161,
in „LG OLED65C97LA lässt sich nicht mehr einschalten“ · Analoge Elektronik und Schaltungstechnik · · Platinenfotos
-
Datei
glcdneu.c
#include<p18f45k22.h> #include<delays.h> /** D E C L A R A T I O N S **************************************************/ #pragma code #define GLCD_ENhigh LATBbits.LATB4=1; #define GLCD_ENlow LATBbits.LATB4=0; #define GLCD_CS1high LATBbits.LATB0=1; #define
in „Initialisierung eines GLCDs 128x64“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LM73.pdf
Configuration 0 1 0 THIGH 0 1 1 TLOW 1 0 0 Control / Status 1 1 1 Identification www.national.com 12 L M 2.2 TEMPERATURE DATA REGISTER 7 3 Pointer Address 00h (Read Only) Reset State: 7FFCh (+255.96875°C) One-Shot State: 8000h (-256°C) D15 D14 D13 D12 D11 D10 D9 D8 SIGN 128°C 64°C 32°C 16°C 8°C 4°C 2°
in „LM73 über TWI/I2C mit Atmega1281 auslesen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
BLE112_Datasheet.pdf
de soumettre l’émetteur à des essais supplémentaires. Cependant, l’intégrateur OEM est chargé de tester son produit final pour s’assurer qu’il respecte toutes les autres exigences de conformité requises avec ce module
in „BLE112 wer kennt sich mit dem UART aus ?“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
Oszilloskop-Messkurve einer Spannung
MSO5104 Mon March 18 23:40:42 2024 RIGOL STOP H 50.0ms 50MSa/s 25Mpts Measure STOP/RUN D 128.1ms T 1.20V A 16V -71.9ms -21.9ms 28.1ms 78.1ms 128.1ms 178.1ms 228.1ms 278.1ms 328.1ms 378.1ms 14V 12V 10V 8V 6V 4V 2V 1 0V 2.00V B 1.00mV B 100mV 100mV 0.00V 0.00V 0.00V L 0 1 2 3 4 5 6 7 8 9 10 11
in „PPS5330 Labor-Netzteil hack“ · Mikrocontroller und Digitale Elektronik · · Oszi-Bilder

-
 Bild
Oszilloskop-Messkurve einer Spannung
MSO5104 Mon March 18 23:50:44 2024 RIGOL STOP H 50.0ms 50Ms/s 25Mpts Measure STOP/RUN D 128.1ms T 1.20V A 16V -71.9ms -21.9ms 28.1ms 78.1ms 128.1ms 178.1ms 228.1ms 278.1ms 328.1ms 378.1ms 14V 12V 10V 8V 6V 4V 2V 1.0V 2.00V B 1.00mV B 100mV 100mV 0.00V 0.00V 0.00V L 0 1 2 3 4 5 6 7 8 9 10 11
in „PPS5330 Labor-Netzteil hack“ · Mikrocontroller und Digitale Elektronik · · Oszi-Bilder

-
 Bild
Beschriftung einer LS RS128A Statisme-Einheit
10 9 8 7 6 5 4 3 2 1 STATISME INTERNE RS128 310V 386V 220V 280V V V W S2 S1 POT. TENSION EXTERIEUR REMOTE VOLTAGE TRIM EXCITATEUR DETECTION SENSING TI MARCHE // CT FOR // OPERATION 1N/1A P1 P2 P1 P2 P3 S ON OFF ON STATISME AVEC T.L. VOLT. DROOP
in „AvK D2N Drehstromgenerator“ · Analoge Elektronik und Schaltungstechnik · · Fotos

-
 Bild
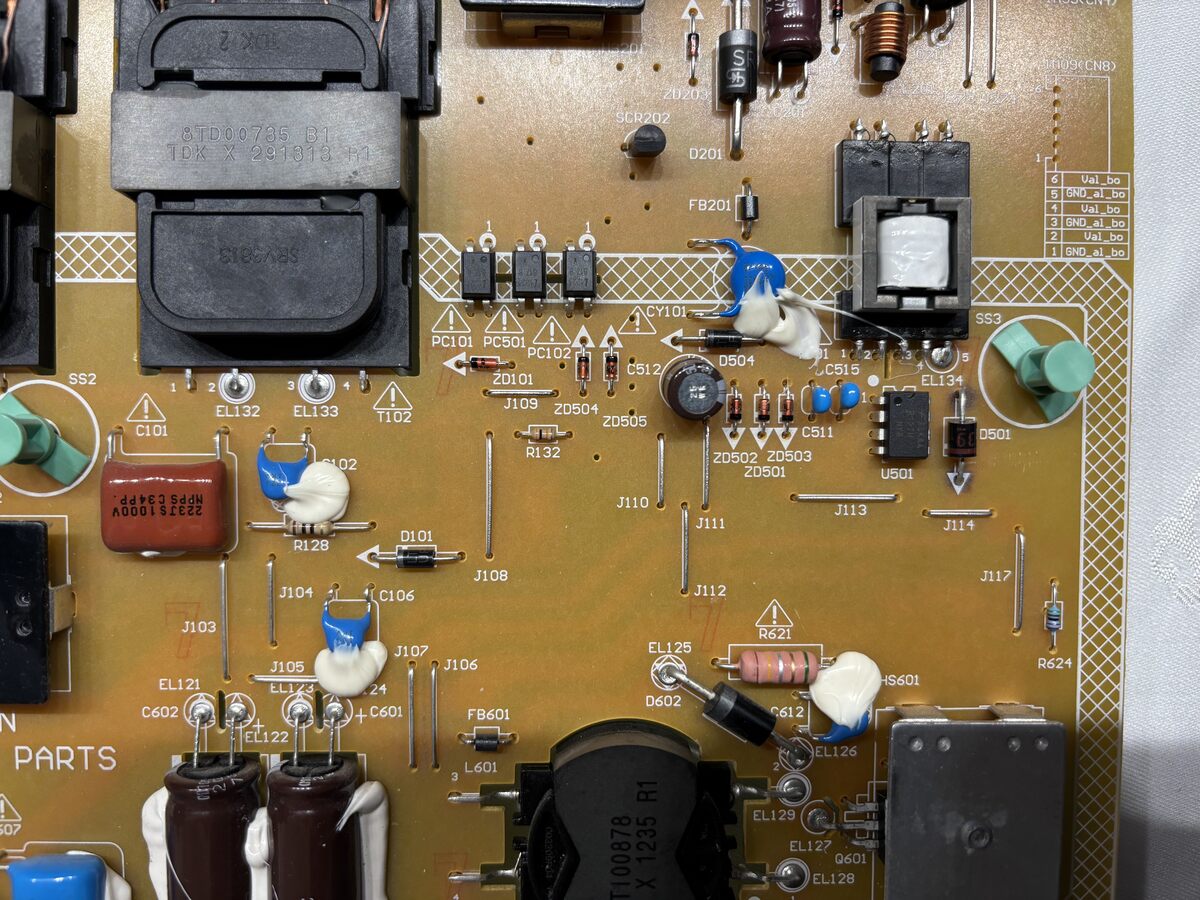
Nahaufnahme einer bestückten Leiterplatte
SS3 EL132 EL133 TI02 ZD101 J109 U501 EL134 D501 C511 R132 Z502 ZD503 U501 J110 J111 J113 J114 C101 R128 D101 J108 J112 J117 J103 J104 C106 J106 J107 R621 EL121 EL122 C601 EL125 C602 D602 C612 R624 FB601 L601 EL126 EL127 EL128 EL129 Q601 TI00878 R1 X 1235
in „Welche Diode ist das?“ · Analoge Elektronik und Schaltungstechnik · · Platinenfotos
-
Datei
avrasm.txt
hoch 5 = 1 * 32 = 32 | |_____________ 1 * 2 hoch 6 = 1 * 64 = 64 |_______________ 1 * 2 hoch 7 = 1 * 128 = 128 ----- 255 Jetzt könnte man natürlich fragen: Und wieso ist das nicht gleich 2 hoch 8, also 256 ? Antwort: mit den 8 Bits eines Bytes kann man tatsächlich 256 Zahlen darstellen, aber 0 ist ja bereits
-
Datei
ServoTester_ATTiny13.asm
rcall adc_conv ; get adc sbis PINB,PUSHBUTTON ; check if button is pressed movw ADC_REF_H:ADC_REF_L, \ ADC_H:ADC_L ; if button pressed store reference position ; calculate pulse width sub ADC_L,ADC_REF_L ; calc difference low sbc ADC_H,ADC_REF_H ; calc difference high ; ldi WORK0,1 ; shift loop count ;zz_shift: ; asr ADC_H ; ror ADC_L ; dec WORK0 ; brne zz_shift ; inc ADC_H ldi WORK0,68 ; set offset low add ADC_L,WORK0 ; add offset low ldi WORK0,9 ; set offset high adc ADC_H,WORK0 ; add offset high zz_wait_075ms: cpi TIMER_UPPER,6
in „Servo ansteuern mit AVR“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Digit_6LED.c
} void stelle_helligkeit(void) { OCR2A = lese_adc(0)>>2; // die oberen 8 bit } void long2a(int32_t l, char *s) // Wandelroutine bin -> String { uint32_t tab[] = {1000000000, 100000000, 10000000, 1000000, 100000, 10000, 1000, 100, 10, 1, 0}; uint32_t temp; int8_t i=0,j; if(l) { // wenn l != 0 if(l < 0) { l = -l; *s++ = '-'; // '-' Vorzeichen einfügen } while(tab[i] > l) i++; // Vornullen unterdruecken do { temp = tab[i]; j = '0'; if(temp) { for(;j <= '9'; j++) { l-=temp; if(l < 0) { l += temp; break; }
in „7-Segm.-LED-Anzeige, 6-stellig, statische Ansteuerung mit (74HC)4094“ · Projekte & Code ·
-
PDF
Users-Manual-revised-4514377.pdf
SD_INS_DET USB_DP 69 22 GND 108 109 110 111 112 USB_DM 70 21 PWRKEY USB_VBUS 71 20 RESET_N C N N T K _ M L D P S T D C _ X R R A V GND 72 v S _ _ _ _ _ _ I I E 2 19 GND e N H H I I I M G M M I R 117 L 118 E 119 E 120 G 121 G 122 G 123 S 124 S 125 S 126 P127 U 128 Reserved 113 W S S S X T 115 USB_BOOT 3 2
in „USB Input/Output Error mit Kondensator beheben“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
RF-circuit.pdf
C109 C118 560 C126 R109 R106 0.5p 470P 470P 10K 6.8K C3.6V C122 + R107 Q105 4.7u/10V VBAT 10 C105 L104 L106 A102S 1.5P 1UH 47NH_1008 C133 470P (FS) C131 + R111 L108 470P VBAT L101 L102 L103 330 18NH TXE R108 L109 R112 7.5K 22NH 47K C132 21NH 21NH 21NH C111 D102 C121 7P C137 82P KDS114 100P C125 C135 C136 103 12P L105 C127 103 4.7U/10V 6.8NH_1008 C129 C128 MRF9242 NC 11P C3356 (FS) R110 2SC3356 TXVCOOUT NC Q101 NC Q102 Q104 C134 2P C102 C104 C106 C108 C140 NC 6P 7P 3P NC LPF21NH(0.35-1.6-4TL) L212 R221 X204 C244
in „Software <> Funkgerät, Kommunikation“ · HF, Funk und Felder ·
-
Datei
RSR232.c
#include <avr/io.h> // ATmega128 MCU #include <stdio.h> // Standard Input/Output functions int main(void) { // RS232 Buffer // USART initialization UCSR0A=0x00; // Communication Parameters: 8 Data, 1 Stop, No Parity UCSR0B=0x18; //
in „atmega 128 RS232 benutzen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Blockdiagramm.pdf
595 CH340 UART0 PB7:0 8-bit DIP PG1 UART1 Atmega328 PD3 Heartbeat Heartbeat AREF PC7:0 PF0 LCD Atmega128 DRV5033 PA7:0 I²C MAX520 Pinheader LM4040 + Buffer WS2812 PG0 PB7:0 CAT5259 PG4 ADS7828 RV4162 Backup Battery ICSP M24C64 JTAG PF7:0 AREF PG4 RS232/UART UART0 I²C MAX520 LM4040 + MAX3232 Buffer Atmega128L
in „Dev-Kit machen?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.asm
=== LM7001 senden ======= ; ========================= LM7001_SEND: sbi PORTD, LM_EN mov temp, freqL rcall ShiftOut mov temp, freqH rcall ShiftOut ldi temp, 128 rcall ShiftOut cbi PORTD, LM_EN ret ShiftOut: ldi temp2, 8 ShiftOutLoop: rol temp brcs SOne cbi PORTD, LM_SIN rjmp SClk SOne: sbi PORTD, LM_SIN
in „Frequenzanzeige und LM7001 mit ATTiny2313 macht mir Probleme..“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
FT800_config.h
(10L) #define FT_VOFFSET (12L) #define FT_VCYCLE (292L) #define FT_VSIZE (272L) //display height #define FT_HSYNC0 (0L) #define FT_HSYNC1 (41L) #define FT_HOFFSET (43L) #define FT_HCYCLE (548L) #define FT_HSIZE
-
PDF
Stenorette_06.pdf
Pos. Fig. Bestell-Nr-/Part No. No. No. R6f.lNr. d'ordinazioni Benennung Description B2 360ü-232.00 Zusfeder (Z+ Woq.1 ext.spring (24 turns) 92 3600r-23r.02 Bod en botto m 10 112 36004-26r.01 IIADTRAGSCH LAUFE carrying strap 11 3606 -250.02 Batteriedeckel
in „Wachsende Unterstützung der Selbstreparatur“ · Mikrocontroller und Digitale Elektronik ·