-
Datei
PWM_Erl__uterung.c
/*********************************************************************/ /* Eine 8-kanalige PWM mit verbessertem Lösungsansatz ATmega32 @ 16 MHz */ /*********************************************************************/ // Defines an den Controller und die Anwendung anpassen /*****
in „Problem mit der Soft-PWM“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ttester-eps-converted-to.pdf
VCC VCC Ubat Reset 3 k 2 1 0 ATmega8/88/168/328 1 1 2 R 1 R 1 23 PC6(RESET) PC0(ADC0) TP1 C3 PC1(ADC1) 24 TP2 20 25 9V 100n AVCC PC2(ADC2) 26 TP3 PC3(ADC3) 21 27 2 0 4 0 6 0 AREF PC4(ADC4/SDA) 28 R 4 R 4 R 4 C1 1n PC5(ADC5/SCL) R12 22 AGND 3k3 1 8 3 8 5 8 R 6 R 6 R 6 14 9 PB0(ICP) 15 PB6(XTAL1/TOSC1) PB1(OC1A) VCC R10 22p PB2(OC1B) 16 8MHz 17 33k 10 PB3(MOSI/OC2) 10k T3 PB7(XTAL2/TOSC2) PB4(MISO) 18 22p 19 BC557C PB5(SCK) 1 7 3 GND Ubat R 3 2
-
Datei
ADC_PWM2.txt
Ausgang void portb(void) { DDRB = 0xFF; DDRC = 0x00; } //globale Variable für die PWM uint16_t pwmtable_8[8] PROGMEM = {0,4,8,16,32,64,128,255}; #define ARRAY_SIZE(x) (sizeof(x)/sizeof(*x)) //long delays void my_delay(uint16_t milliseconds) { for(; milliseconds>0; milliseconds--) _delay_ms(1); } //8-Bit PWM in 8 Stufen void pwm_8_8(uint16_t delay) { int16_t tmp; #if STK500 TCCR1A = 0x81; //non-inverted PWM on OC1A, 8 Bit Fast PWM -->1000 0001 #else TCCR1A = 0xC1; //inverted PWM on OC1A, 8 Bit Fast PWM --> 1100
in „Probleme mit der Verbindung PWM + ADC“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ADC_PWM2.c
Ausgang void portb(void) { DDRB = 0xFF; DDRC = 0x00; } //globale Variable für die PWM uint16_t pwmtable_8[8] PROGMEM = {0,4,8,16,32,64,128,255}; #define ARRAY_SIZE(x) (sizeof(x)/sizeof(*x)) //long delays void my_delay(uint16_t milliseconds) { for(; milliseconds>0; milliseconds--) _delay_ms(1); } //8-Bit PWM in 8 Stufen void pwm_8_8(uint16_t delay) { int16_t tmp; #if STK500 TCCR1A = 0x81; //non-inverted PWM on OC1A, 8 Bit Fast PWM -->1000 0001 #else TCCR1A = 0xC1; //inverted PWM on OC1A, 8 Bit Fast PWM --> 1100
in „Probleme mit der Verbindung PWM + ADC“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
polli_rfm12_TX_Sender.c
/* Pollin Funk-AVR-Eva Board v1.2 mit AVR ATmega8 mit 6,144MHz und RFM12-868 Frequenzen laut Bundesnetzagentur 865-868MHz 100KHz Kanalraster (50 und 25 KHz möglich) DutyCycle 1% Gewünschte Frequenz 866,000 MHz Baudraten in dieser Reihenfolge Testen
in „RFM12 Statusabfrage“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
my_eeprom.h
STS instructions. For example, see errata for ATmega64. The code below also assumes that EECR and EEDR are in the I/O space. */ uint8_t __result; __asm__ __volatile__ ( "/* START EEPROM READ CRITICAL SECTION */ \n\t" "sbi %1, %2 \n\t" "in %0, %3 \n\t
in „optimierte der EEPROM-Leseroutinen“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
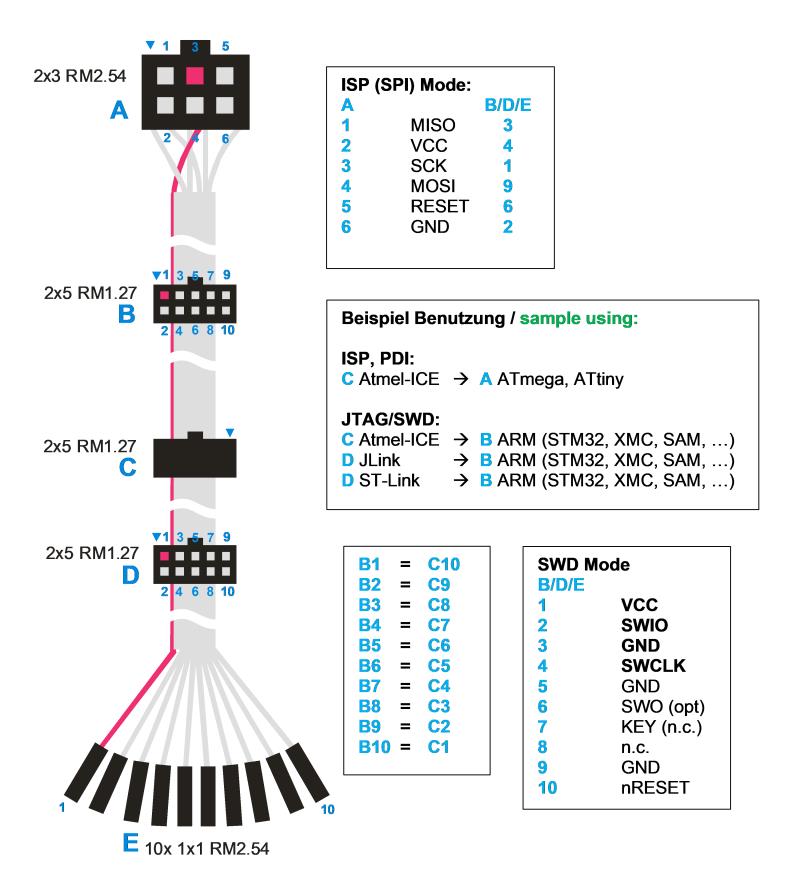
Pinbelegung ISP und SWD Adapter
2x3 RM2.54 A 1 MISO 3 2 VCC 4 3 SCK 1 4 MOSI 9 5 RESET 6 6 GND 2 2x5 RM1.27 B 1 3 5 7 9 2 4 6 8 10 Beispiel Benutzung / sample using: ISP, PDI: C Atmel-ICE -> ATmega, ATtiny JTAG/SWD: C Atmel-ICE -> B ARM (STM32, XMC, SAM, ...) D JLink -> B ARM (STM32, XMC, SAM, ...) D ST-Link -> B ARM (STM32, XMC, SAM, ...) 2x5 RM1.27 C 1 3 5 7 9 2 4 6 8 10 2x5 RM1.27 D 1 3 5 7 9 2 4 6 8 10 B1 = C10 B2 = C9 B3 = C8 B4 = C7 B5 = C6 B6 = C5 B7 = C4 B8 = C3 B9 = C2 B10 = C1 SWD Mode B/D/E 1 VCC 2 SWIO 3 GND 4 SWCLK 5 GND 6 SWO (opt) 7 KEY (n.c.) 8 n.c.
in „Atmel ICE Programmer und UPDI“ · Mikrocontroller und Digitale Elektronik · · Diagramme
-
PDF
Bestueckung_v5_2_1.pdf
220R K p p GND+9V 3 2 2 0 n 1 6 1 1N4148 8,000 MHz 1100nF F n K K R 1 2 1 K 2 3 8 ATmega8/88/168 1 6 2 BC557C µ 5 1 2 n K R K R K n 3 7 r BC547B 7 8 7 8 7 1 V 3 0K P G Testen 4 6 4 6 4 . 1 C 7 7 0 n M 2 5 0 0 B 4 2k2 1 1 2 3 L Testsockel 28.04.2012
-
Datei
flashlog.txt
myuisp --erase Atmel AVR ATmega8 is found. Erasing device ... Reinitializing device Atmel AVR ATmega8 is found. myuisp --upload if=test3.hex -v=3 --hash=32 --verify Reset inactive time (t_reset) 1000 us AVR Direct Parallel Access succeeded after 0 retries. Vendor Code: 0x1e Part Family: 0x93 Part Number: 0x07 Atmel AVR ATmega8 is found. Page Write Enabled, size=64 FLASH Write Delay (t_wd_flash): 12500 us EEPROM Write Delay (t_wd_eeprom): 25000 us Uploading: flash ############### (total 450 bytes transferred in 0.68 s (661
in „ATMega8 nur bei geringer Taktfrequenz flashbar“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
include <avr/io.h> #include <avr/interrupt.h> #include <avr/eeprom.h> #include <util/delay.h> // CPU: ATmega644P-20PU 8MHz // ======================================================================= #define ENCODER_PORT PORTC #define LEDS_PORT PORTA #define ENCODER_DDR DDRC #define LEDS_DDR DDRA #define ENCODER_PIN
in „LED mit Encoder ansteuern“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
SoftwareSerial.h
__GNUC_PATCHLEVEL__) #endif class SoftwareSerial : public Stream { private: // per object data uint8_t _receivePin; uint8_t _receiveBitMask; volatile uint8_t *_receivePortRegister; uint8_t _transmitBitMask; volatile uint8_t *_transmitPortRegister; uint16_t _rx_delay_centering; uint16_t _rx_delay_intrabit
in „string an Funktion übergeben - Problem Speicherverbrauch RAM“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
LED-Tech-DMX-Assembler.asm
/*LED-Tech-DMX-Assembler.asm ATmega32 8MHz Interrupt INT0,INT1, (INT2) INT1 = Read & Show DMX-Address & send via TXD to SW USART = config for DMX-Signals & Address Low/High-Byte Bernd Benninghofen / LED-Tech.de Last Update: 15.12.2010
in „EEPROM-Datenverlust“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
UpdateLoader___leo-andres.de_-_Wiki.pdf
altes UpdateLoader-Projekt 2.1 von 2009) 2.2.1.63 (11/2012): RC1 für 2.2.1: Neue Signaturen für ATmega328P, ATmega168P; UNC/UTF8-Pfade; Reset-Impuls auf der DTR-Leitung (kein Download) 2.2.1.72 (08/2013): Release 2.2.1: Neuer Programmpaket-Modus, Veröffentlichung der vorigen Änderungen 2.2.2.0 (11/2013
in „UpdateLoader: Benutzeroberfläche für FastBoot AVR-Bootloader“ · Projekte & Code ·
-
Datei
send.c
Dannegger */ /* */ /************************************************************************/ // Target: ATmega644 /* Function: This example read 8 keys on PIND and control 8 LEDs on PORTC Data transmitted over OC0A (PORTB3) using timer T0 Data received over PCINT10 (PINB2) using timer T2 Transmission: Data
in „40 Spannungen einlesen und an AtMega8 übertragen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
TWI_Slave_main.c
properly (don't forget to also ** connect GND between Master and Slave!) ** ** Used uC for Slave is ATMega8 */ int main (void) { uint8_t i=0; uint8_t j=0; uint8_t byte[8]; uint8_t TWIS_ResonseType; /* ** Clear any interrupt */ cli (); /* ** Wait 1 second for POR */ Delay_ms (500); /* ** Initiate RS232 *
in „AVR TWI Master und Slave Funtionen in C“ · Projekte & Code ·
-
Datei
TWI_Slave_main.c
properly (don't forget to also ** connect GND between Master and Slave!) ** ** Used uC for Slave is ATMega8 */ int main (void) { uint8_t i=0; uint8_t j=0; uint8_t byte[8]; uint8_t TWIS_ResonseType; /* ** Clear any interrupt */ cli (); /* ** Wait 1 second for POR */ Delay_ms (500); /* ** Initiate RS232 *
in „TWI Probleme bei mega 8/16“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
BibelLCD.c
lcd_data(value); } } } void USART_Init(void){ // Set baud rate UBRRL = BAUD_PRESCALE;// Load lower 8-bits into the low byte of the UBRR register UBRRH = (BAUD_PRESCALE >> 8); /* Load upper 8-bits into the high byte of the UBRR register Default frame format is 8 data bits, no parity, 1 stop bit to change
in „AVR HD44780 Fragen - Display - Fragen - C“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
TT-AM-SCH.pdf
SV1 PowerON +3V 1 2 R2 1 3 10K R5 2K2 + K R R CVR1 3 TESTPINS ATmega8/88/168 1 2 TL431 A R1 1 23 2 PC6(/RESET) PC0(ADC0) 24 3 u 10K 22 PC1(ADC1) 25 4 L 2 C2 1nF 21 AGND PC2(ADC2) 26 0 2 3 5 1 20 AREF PC3(ADC3) 27 R R R R R R AVCC PC4(ADC4/SDA) 28 1 PC5(ADC5/SCL) 2 C1 100n 8,000 MHz 9 R K R K R K R4 3 MAX 757 PB6(XTAL1/TOSC1) 8 7 8 7 8 7 10K 4 D1 Q4 10 2 6 4 6 4 6 4 A E 1 1 5 P$5 LBI LX P$8 100uH 22pF 22pF PB7(XTAL2/TOSC2) PD0(RXD) 3 2 GND I L1 PD1(TXD) 4 S 3 VCC D OUT P
-
Datei
servo2.h
/* * servo2.h * * Der Code ist ausgelegt für einen ATMega8 mit 8Mhz ! * Der PreScaler wird auf 64 eingestellt * * Created on: 08.09.2010 * Author: bernd */ #ifndef SERVO2_H_ #define SERVO2_H_ #include <avr/io.h> #include <stdlib.h> #include <avr/interrupt.h
in „Servo dreht nur 90Grad“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltplan_Programmer_ATMEGA88.pdf
IC2 1 2 2 IN OUT 1 3 4 GND 5 6 LM3480 7 8 3 9 10 39 2K2 1 SV1 K 0 39 R13 2 1 R R11 3 R12 C5 4 100n 100 IC1 47 19 PB5(SCK) 0 D 100 R9 18 PB4(MISO) P 47 R8 17 PB3(MOSI/OC2) R R7 16 PB2(SS/OC1B) S R6 15 PB1(OC1A) 14 PB0(ICP) 13 PD7(AIN1) C4 12
in „USB AVR-Lab mit AVRISPmkII Windows 7 32-bit“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test.ino.asm
to be called before setup() or some functions won't // work there sei(); 40c: 78 94 sei // on the ATmega168, timer 0 is also used for fast hardware pwm // (using phase-correct PWM would mean that timer 0 overflowed half as often // resulting in different millis() behavior on the ATmega8 and ATmega168)
in „Atmega328 1-Wire mit Timer CTC/PWM“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
schematic.pdf
ATMega48P LCD 2x8 (Pollin) R1/1M R2/1M (+) 19 13 10 PB5 PD7 D7 12 9 LiPo−Akku R3/330K 18 PD6 D6 (−) 3.7V/800mA PB4 11 8 R4/47K PD5 D5 17 6 7 PB3 PD4 D4 4 6 (+) R5/6K8 16 PD2 EN TP4056 PB2 C4 5 Lade−Modul USB R6/1K RW (−) 15 5 1µ 4 (Pollin) PB1 PD3 RS 3 R7/220 9 Vee PB6 2 Vcc R8/100 14 1 S1/On PB0 GND 23 P1/22K R10/47K PC0 2 3 L2 PD0 En 24 7 5 1 10µ PC1 Vcc Out SW 25 8 C1 L1 MCP R11 PC2 GND 100n 8µ2 1640T 6 26 20 68K In PC3 AVcc 4 C6 Rx 21 FB 2 27 AREF GND 4µ7 PC4 28 22 C2 C3
in „Selbsthaltung vom Schaltregler mit Mikrocontroller und einem Taster für An/Aus ?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
schematic.pdf
ATMega48P LCD 2x8 (Pollin) R1/1M R2/1M (+) 19 13 10 PB5 PD7 D7 12 9 LiPo−Akku R3/330K 18 PD6 D6 (−) 3.7V/800mA PB4 11 8 R4/47K PD5 D5 17 6 7 PB3 PD4 D4 4 6 (+) R5/6K8 16 PD2 EN TP4056 PB2 C4 5 Lade−Modul USB R6/1K RW (−) 15 5 1µ 4 (Pollin) PB1 PD3 RS 3 R7/220 9 Vee PB6 2 Vcc R8/100 14 1 S1/On PB0 GND 23 P1/22K R10/47K PC0 2 3 L2 PD0 En 24 7 5 1 10µ PC1 Vcc Out SW 25 8 C1 L1 MCP R11 PC2 GND 100n 8µ2 1640T 6 26 20 68K In PC3 AVcc 4 C6 Rx 21 FB 2 27 AREF GND 4µ7 PC4 28 22 C2 C3
in „Widerstandsmessung“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
schematic.pdf
ATMega48P LCD 2x8 (Pollin) R1/1M R2/1M (+) 19 13 10 PB5 PD7 D7 12 9 LiPo−Akku R3/330K 18 PD6 D6 (−) 3.7V/800mA PB4 11 8 R4/47K PD5 D5 17 6 7 PB3 PD4 D4 4 6 (+) R5/6K8 16 PD2 EN TP4056 PB2 C4 5 Lade−Modul USB R6/1K RW (−) 15 5 1µ 4 (Pollin) PB1 PD3 RS 3 R7/220 9 Vee PB6 2 Vcc R8/100 14 1 S1/On PB0 GND 23 P1/22K R10/47K PC0 2 3 L2 PD0 En 24 7 5 1 10µ PC1 Vcc Out SW 25 8 C1 L1 MCP R11 PC2 GND 100n 8µ2 1640T 6 26 20 68K In PC3 AVcc 4 C6 Rx 21 FB 2 27 AREF GND 4µ7 PC4 28 22 C2 C3
-
Datei
main.c
-> Bauanleitungen Chip type : ATmega32 Program type : Application Clock frequency : 8,000000 MHz Memory model : Small External SRAM size : 0 Data Stack size : 512 *********************************************/ #define EXTRA_MENU //#define
in „AVR-CTRL - Einstellung speichern“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
DMX_Empfang_ATmega16.c
<avr/sleep.h> //DEFINES #define F_CPU 8000000 //Taktfrequenz 8MHz #define dmx_size 1 //Anzahl benötigter Kanäle ==> ANPASSEN #define BAUD 250000L //Baudrate von DMX512 = 250kBaud #define UBRR_VAL ((F_CPU+BAUD*8)/(BAUD*16)-1) #define BAUD_REAL (F_CPU/(16*(UBRR_VAL
in „DMX Empfang mit Atmega16 funktioniert leider nicht“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ttester2.pdf
Ubat VCC VCC Reset C10 10u 3 k serial 1 0 k 1 R 1 ATmega8/168/328 R 1 2 R 1 23 PC6(RESET) PC0(ADC0) TP1 C3 PC1(ADC1) 24 TP2 20 25 9V 100n AVCC PC2(ADC2) 26 TP3 21 PC3(ADC3) 27 LT1004 k k k AREF PC4(ADC4/SDA) R 7 R 7 R 7 C1 1n PC5(ADC5/SCL) 28 R12 2.5V 4 4 4 22 AGND 3k3 1 8 3 8 5 8 R 6 R 6 R 6 C11 PB0(ICP) 14 D1 9 15 VCC R10 PB6(XTAL1/TOSC1) PB1(OC1A) 16 22p 8MHz PB2(OC1B) 33k Test C12 10 PB3(MOSI/OC2) 17 10k T3 PB7(XTAL2/TOSC2) PB4(MISO) 18 22p 19 BC557C k k PB5(SCK) 1
-
Datei
peinpaus.c
// Atmega 8, intern 8 Mhz, Isr Timer 1 1ms #ifndef F_CPU #define F_CPU 8000000UL #endif #include <avr/io.h> #include <avr/interrupt.h> #include <stdbool.h> #include <util/delay.h> ///////////////////////////
in „Pins Schieberegister zeitlich schalten“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
L-KISS_Schema_v01.pdf
1 2 3 4 5 6 Vcc T3 X7 SCHALT R2 JUMPER 1 2 3 C10 D 5k D U2 U1 100n X3 Vcc FT232R 1 2 3 ATMEGA32 1 PORTA L1 20 1 14 40 GND GND 2 4 VCC TXD PD0 PA0 39 3 1 47u VCCIO 5 15 PA1 38 4 2 16 RXD Vcc PD1 PA2 37 5 USBDM PA3 6 3 10 VCC PA4 36 7 4 15 USBDP 3V3 17 PA5 35 8 C3 C5 11 GND PA6 34 9 X2 N D D
in „ATMEGA644 programmieren“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Uhr.c
//ATmega8 //Header Dateien #include <avr/io.h> #include <avr/interrupt.h> #include <util/delay.h> ///////////// //Variablen// ///////////// volatile uint8_t a; volatile uint8_t b; volatile uint8_t c; volatile uint8_t d; volatile uint8_t e; volatile uint8_t f; volatile uint8_t g; volatile uint8_t h; volatile uint8_t neuse; volatile uint8_t neuse; volatile uint8_t neuse; volatile uint8_t neuse; volatile uint8_t neuse
in „Selbstlaufende Uhr mit AVR Atmega8“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Uhr.c
//ATmega8 //Header Dateien #include <avr/io.h> #include <avr/interrupt.h> #define F_CPU 8000000UL #include <util/delay.h> ///////////// //Variablen// ///////////// uint8_t a; uint8_t b; uint8_t c; uint8_t d; uint8_t e; uint8_t f; uint8_t g; uint8_t h; uint8_t neuse; uint8_t neuse; uint8_t neuse; uint8_t neuse; uint8_t neuse; uint8_t neuse; uint8_t neuse; uint8_t altse; uint8_t neusz; uint8_t altsz; uint8_t neume
in „Selbstlaufende Uhr mit AVR Atmega8“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test2.c
/* Eine 8-kanalige PWM mit verbessertem Lösungsansatz ATmega32 @ 8 MHz */ // Defines an den Controller und die Anwendung anpassen #define F_CPU 16000000L // Systemtakt in Hz #define F_PWM 100 // PWM-Frequenz in
in „Moodlight Sourcecode hilfe“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Drehzahl-ST.asm
######################################################################### ; # # ; # Pin Belegung ATmega8 # ; # # ; # 2 Port D0 = Eingang schneller # ; # 3 Port D1 = Eingang langsamer # ; # 4 Port D2 = Eingang Richtung rechts # ; # 5 Port D3 = Eingang Richtung linksl # ; # 6 Port D4 = Eingang Motor Ein
in „Motorentreiber L293D“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
spannung-strom.txt
Display zeigt 7,5V 7,47 / 7,42 / 4,97 7,54 / 7,50 / 5,07 7,50 / 7,47 / 5,01 7,47 / 7,44 / 5,02 19,8 mA 16,1 mA 13,6 mA 12,3 mA Display zeigt 8,0V Display zeigt 8,0V Display zeigt 8,0V Display zeigt 8,0V 7,89 / 7,84 / 4,97 8,02 / 7,98 / 5,07 7,99 / 7,96 / 5,01 7,98 / 7,94 / 5,02 20,4 mA 16,8 mA 14,5
-
Datei
test2.c
/* Eine 8-kanalige PWM mit verbessertem Lösungsansatz ATmega32 @ 8 MHz */ // Defines an den Controller und die Anwendung anpassen #define F_CPU 16000000L // Systemtakt in Hz #define F_PWM 100 // PWM-Frequenz in
in „Moodlight Sourcecode hilfe“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
interleaving.pdf
4040 3 1 QF 11 QF 11 26 A13 17 Y2 A2 3 Q1 9 2 2 9 12 9 12 1 16 4 CLR QG CLR QG A14 Y3 A3 7 1 Q2 3 8 13 8 13 15 5 CLK QH CLK QH 27 WE Y4 A4 Q3 6 15 4 14 Y5 A5 6 5 14 W 6 22 OE Q4 5 13 7 20 Y6 A6 3 13 CS Q5 6 12 Y7 A7 8 Q6 2 12 7 10 CLK 11 Y8 A8 9 4 11 Q7 7 2G 1G Reset STROBE Q8 13 19 1 Q9 12 14 Q10 Q11 15 0 LFSR_INIT U? 62256 Q12 1 Vcc 10 11 0 A0 D0 LFSR_CLR 9 A1 D1 12 R? Vcc 8 A2 D2 13 7 15 A3 D3 6 A4 D4 16 2 PD0 (RxD) ATmega8 3 PD1 (TxD) 5 A5 D5 17 4 USB D+ 0 PD2 (INT0) 4 18 5 A6 D6 EXT TRIG 0 PD3 (INT1) USB D− 6 PD4 (XCK/T0) 74164 74164 3 A7 D7 19 0 Vcc Vcc 11 PD5 (T1) (
in „8 Kanal 50Ms/s AVR Logic-Analyzer“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
irmp_stm8.diff
--------------------------------------------------------- + * Change hardware pin here for ATMEL ATMega/ATTiny/XMega + *--------------------------------------------------------------------------------------------------------------------------------------------------- + */ +#elif defined (SDCC_STM8) /
-
Datei
C_TAST.C
Target: ATMega48 #include <io.h> #include <interrupt.h> typedef unsigned char u8; typedef signed short s16; #define XTAL 8000000L // 8MHz #define KEY_PIN PINB #define KEY0 0 #define KEY1 1 #define KEY2 2 #define
-
Datei
uart.c
*********************************************************** uart.c - Gepufferte UART-Ausgabe für ATmega8 von Philipp Klostermann UBRR-Berechnung aus dem AVR-Tutorial von mikrocontroller.net Dieser Code dient nur einer Erläuterung und wird auf eigene Gefahr verwendet. Möglicherweise funktioniert er nicht
in „AVR Einstieg / Probleme mit Programm Interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
/** \file main.c MCU: ATmega8, 8MHz intern, Vcc = 5V */ #include "main.h" #include <util/twi.h> //enthält z.B. die Bezeichnungen für die Statuscodes in TWSR #include <avr/io.h> #include <avr/interrupt.h> //dient zur Behandlung
in „Watchdog Atmega8“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test.c
Timer_0(uint8_t val, uint8_t Port) { //val zwischen 0 und 255 OCR0A=((val/4)+25); //Wert 25 entspricht ~ 0,5 ms if((TCNT0>=0)&&(TCNT0<=OCR0A)) //Wert 90 entspricht ~ 2 ms { switch(Port) { case 0: Port_Hi; break; }
in „ADC will nicht so recht“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
USART.c
nachgeholt mit 4000000" #define F_CPU 4000000UL #endif #define BAUD 9600UL #define UBRR_VAL ((F_CPU+BAUD*8)/(BAUD*16)-1) #define BAUD_REAL (F_CPU/(16*(UBRR_VAL+1))) #define BAUD_ERROR ((BAUD_REAL*1000)/BAUD) #if ((BAUD_ERROR<990)||(BAUD_ERROR>1010)) #error Systematische Fehler der BAudrate groesser 1% und damit zu hoch! #endif /* UART_init Bsp. ATMega8*/ void uart_init(void) { UBRRH = UBRR_VAL >> 8 ; UBRRL = UBRR_VAL & 0xFF; UCSRB |= (1<<TXEN); UCSRC = (1<<URSEL)|(1<<UCSZ1)|(1<<UCSZ0); } void inittimer() { //32768 1/s mit 8Bit 2^8 -> 256s mit Prescaler
in „ATMega8 USART“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
BT_AVR_Studio_6_1.pdf
Einstellung und erste Anwendung Das AVR Studio 6 ist eine Entwicklungsumge- bung, die vom Hersteller der ATmega Prozessoren kostenlos zur Verfügung gestellt wird. Unter der Adresse www.atmel.com/tools/ATMELSTUDIO.aspx kann sich jeder das Programm laden und nutzen. Bei einem Aufruf dieser Adresse wird die Seite
in „Programm auf µC laden“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
TWI_Master_main.c
properly (don't forget to also ** connect GND between Master and Slave!) ** ** Used uC for Master is ATMega32 */ int main (void) { uint8_t i; uint8_t j=0; uint8_t Data[8]; uint8_t SlaveAddress = 15; /* ** Clear any interrupt */ cli (); /* ** Wait 1 second for POR */ Delay_ms (1000); /* ** Initiate RS232
in „TWI Probleme bei mega 8/16“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
demo_spi_irq.c
// demo_spi_irq.c // ATmega64 with SPI on external shiftregisters HC 595 and HC 165 typedef unsigned char u8; #define LEDBYTES 15 // 15 external shiftregisters for led + switches, common clocked u8 led_bytes [LEDBYTES]; // data output to SPI-IRQ, reverse order u8 spi_in_switch [LEDBYTES]; // data read in by SPI-IRQ, reverse order u8 *led_ptr; u8 *switch_ptr; u8 spi_irq_cnt; // start at last valid index, count down in IRQ, if 0xFF, then scan cycle is complete
in „Seltsames SPI Verhalten (Mega88, RFM12)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Atmega8535_05102026.asm
) 0x70 ; ATmega8535 memory use summary [bytes]: ; Segment Begin End Code Data Used Size Use% ;[.cseg] 0x000000 0x000362 760 106 866 8192 10.6% ;[.dseg] 0x000060 0x000060 0 0 0 512 0.0% ;[.eseg] 0x000000 0x000000 0
in „ATMega 48, Pinchange Interrupt, ASM“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
4x4_Matrix_Tastatur_Sub.bas
' Demo 4x4 Matrix Tastatur mit ATMega 32 Last Change: 02.Dec 2011 ' ----------------------------------------------------------------------------- ' Wichtig für richtigen Funktion von Port D beim ATMega 32: ' Alle Referenzen auf Serielle
in „Keymap 4*4 Matrix am atmega8“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ATmega88-Motor.pdf
1 2 3 4 5 6 E E +5V IRF7307-SO8 IRF7307-SO8 D IRF7307-SO8 IRF7307-SO8 D C C B B A A Company mc_sho@gmx.de File Titel DC-Motorsteuerung ATmega88-Motor Size Painter Rev. A3 Projekt S.Hofmann 0.0 1 Scale 75,46% Date:1.11.108:30 Sheet
in „H-Brücke mit 6V 3A gesucht“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
/* A simple display for speed data from a tennis ball radar gun ATmega8535 @ 8MHz */ #include "anzeige.h" #include <avr/io.h> #include <util/delay.h> #include <avr/interrupt.h> #include <avr/pgmspace.h> #include "74HCT595.h" // encoding for 7 segment display #if HARDWARE_VERSION
in „Programmänderungen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
RN-Mega_Board.pdf
konzipiert die bereits Erfahrungen mit AVR-Controllern haben oder denen die kleineren AVR´s wie Mega8/Mega32 oder Mega128 noch nicht ganz ausreichen bzw. zu wenig Reserven bieten. Dieses Modul nutzt den neusten Controllerchip ATMega2560. Er dürfte derzeit ohne Frage einer der leistungsfähigsten AVR Controller
in „ATmega2560 spinnt“ · Mikrocontroller und Digitale Elektronik ·