
-
PDF
EYSF2SSXX_3_SEP_01.pdf
Min Typ Max Unit Remark 1 Frequency range 2402 2480 MHz Freq. 2 Tx power P -6 -2 +4 dBm 0 3 Output Load VSWR at 50 ohm System VSWR 5:1 No Damage 4 Rx sensitivity SEN -80 -70 dBm 5 C/I co-channel CIC 14 dB 6 C/I 1MHz 0 dB CI1 7 C/I 2MHz CI2 -30 dB 8 C/I >3MHz CI3
in „bluetooth modul ansteuern“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SAM9_EVAL-01.pdf
1k PC7 DGND 4 TX X465-7 X465-8 +5V +3V3 X406 [] U SARTT1.TXD B 7 RS485.B 2 PC8 RN466A 1k X465-9X465-10 RN466B 1k PC9 SL1X4_B_T_2.54 PC10 RN466C 1k X465-11X465-12 1 TE X462 10 2 [6] ISI.PCK 3 KLEMME_2POLIGAKL182-02 X465
in „AT91RM9200 Bootstrap loader“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
can_g1251_v02_12f.eagle7.sch.pdf
(SCL0/ADC5)PC5 A5_SCL 2 2 GND L H GND 1 2 1 k MCP2515 +3V3 A N (RXD0/OC3A)PD0 30 RXD R R 2 IO JP2 C C (TXD0/OC4A)PD1 31 TXD 1 ALERT CS1 8 1 (INT0/OC3B/OC4B)PD2 32 D2_MCP2515_INT A4_SDA 2 SMDAT CS2 7 2 1 D3_RG+ A5_SCL 3 6 3 (INT1/OC2B)PD3 2 D4_BI1 4 SMCLK CS3 5 +5V 2 0 (XCK0/T0)PD4 9 D5_BI2 C15 VDD GND D C 120 (OC0B/T1)PD5 10 N AREF (OC0A/AIN0)PD6 11 D6_AI1 100n CAP1203 GND L1 G (AIN1)PD7 D7_AI2 18 AVCC 10uH (SDA1/ICP4/ACO)PE0 3
in „Schaltplan richtig zeichnen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltplan.pdf
5 +5V 30 16 SO TX0RTS 5 IO RXD VREF TP1 1 0 (RXD0/OC3A)PD0 SI TX1RTS R 1 GND (TXD0/OC4A)PD1 31 15 NC' NC 6 +5VIO TJA1050 (INT0/OC3B/OC4B)PD2 32 14 SCK TX2RTS 7 I D (INT1/OC2B)PD3 1 D2_MCP2515_INT 13 INT OSC2 8 100n VI N 2 H 1 n (XCK0/T0)PD4 2 D4_BI1 12 RX0BF OSC1 9 + n 2 G J u L 2 0 (OC0B/T1)PD5 9 D5_BI2 IO 11 RX1BF VSS 10 C1 0 1 S 1 D C 1 20 10 D6_AI1 +3V3 1 C 1 N AREF (OC0A/AIN0)PD6 11 D7_AI2 G 18 (AIN1)PD7 MCP2515
in „Schaltplan richtig zeichnen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltplan_2.pdf
RESET) (CLKO/ICP1)PB0 13 16 SO TX0RTS 5 +5IOO RXD VREF TP1 1 2 (OC1A)PB1 14 D10_MCP2515_CS 15 SI TX1RTS 6 TJA1050 R 1 (OC1B/SS0)PB2 15 14 NC' NC 7 (OC2A/TXD1/MOSI0)PB3 D11_MOSI SCK TX2RTS 7 PB6(XTAL1) (RXD1/MISO0)PB4 16 D12_MISO 13 INT
in „Schaltplan richtig zeichnen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
my_t6963c_1.h
start_line*glcd_BYTES_PER_ROW; // * 30 or 40 glcd_set_address(addr); // set LCD addr. pointer glcd_cput(0xB0); for(i=0;i<how_many_line*glcd_BYTES_PER_ROW;i++){ // * 30 or 40 glcd_dput(s[i]); } glcd_cput(0xB2); } void glcd_xy(int x, int y) // set memory pointer to (x,y) position (text) { int addr; addr = glcd_T_BASE
in „t6963c.h von Mega32 auf AtMega644p“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
t6963c.txt
addr = glcd1_G_BASE +start_line*30; glcd1_set_address(addr); // set LCD addr. pointer glcd1_cput(0xB0); for(i=0;i<how_many_line*30;i++){ glcd1_dput(s[i]); } glcd1_cput(0xB2); } void glcd1_xy(int x, int y) // set memory pointer to (x,y) position (text) { int addr; addr = glcd1_T_BASE + (y * glcd1_BYTES_PER_ROW
in „Halbkreisformel verstehe ich nicht!“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
t6963c.h
addr = glcd1_G_BASE +start_line*30; glcd1_set_address(addr); // set LCD addr. pointer glcd1_cput(0xB0); for(i=0;i<how_many_line*30;i++){ glcd1_dput(s[i]); } glcd1_cput(0xB2); } void glcd1_xy(int x, int y) // set memory pointer to (x,y) position (text) { int addr; addr = glcd1_T_BASE + (y * glcd1_BYTES_PER_ROW
-
Datei
t6963c.h
start_line*glcd_BYTES_PER_ROW; // * 30 or 40 glcd_set_address(addr); // set LCD addr. pointer glcd_cput(0xB0); for(i=0;i<how_many_line*glcd_BYTES_PER_ROW;i++){ // * 30 or 40 glcd_dput(s[i]); } glcd_cput(0xB2); } void glcd_xy(int x, int y) // set memory pointer to (x,y) position (text) { int addr; addr = glcd_T_BASE
-
Datei
RFM12B.c
delay_us(1); } void rf12_txdata(unsigned char *data, unsigned char number) { unsigned char i; //SDIO16(0xB8AA); //rf12_ready(); //SDIO16(0xB8AA); //rf12_ready(); SDIO16(0x8238); // TX an rf12_ready(); SDIO16(0xB8AA); rf12_ready(); SDIO16(0xB8AA); rf12_ready(); SDIO16(0xB8AA); rf12_ready(); SDIO16(0xB82D); rf12_ready(); SDIO16(0xB8D4); for (i=0; i<number; i++) { rf12_ready(); SDIO16(0xB800|(*data++)); } rf12_ready(); SDIO16(0x8208); // TX aus } void rf12_rxdata(unsigned char *data, unsigned char number) { unsigned char i; SDIO16
in „RFM12: Erfahrungen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
msp430xG46x_uscib0_i2c_09.c
128 byte of RAM void main(void) { WDTCTL = WDTPW + WDTHOLD; // Stop WDT P3SEL |= 0x06; // Assign I2C pins to USCI_B0 UCB0CTL1 |= UCSWRST; // Enable SW reset UCB0CTL0 = UCMODE_3 + UCSYNC; // I2C Slave, synchronous mode UCB0I2COA = 0x48; // Own Address is 048h UCB0CTL1 &= ~UCSWRST; // Clear SW reset,
in „MSP430FG4618/2013 Experimenters Board I2C funzt nicht“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
avrwsr_Tiny_Nobby.asm
; Target: AT90S2313 ; ;----------------------------------------------------------------- ; ; ; RX/TX: MAX232 ; INT0 and INT1: AM-UHF-433MHz-Receiver ; ; ; Copyright (C) 2002 Thomas Fischl <fischl@FundF.net> ; modified by Nobby: RS-232 Datenformat 8 Datenbit, odd parity, 2 stopbits ; ; This program
in „AM Funkmodul dekodieren“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
fraktal_speedtest_avr.c
float)x*dx); for (y= 0; y< graphheight; y++) { jy= ymin+((float)y*dy); k= 0; wx= 0.0; wy= 0.0; do { tx= wx*wx-(wy*wy+jx); ty= 2.0f * wx*wy+jy; wx= tx; wy= ty; r= wx*wx+wy+wy; k++; } while ((r < m) & (k < kt)); if (k< 3) {mrgb.b= k * 20; } if ((k> 2) && (k< 35)) { mrgb.b= k * 9; mrgb.g = k; mrgb.r= k*2
in „CH32V003, float wirklich langsam?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
at91rm9200-ek.pdf
1 1 1 6 4 4 5 3 44 3 5 3 4 7 7 7 7 89 8 8 9 9 9 9 9 1 1 11 1 1 1 1 11 1 1 1 1 1 1 1 A F E F G E E B A D D C A C B D B A A B B D E C B E F F G G G G J J G G F F F C B A C B A F E D C C F B A D E C B A E D C B L M M N N L K K K L L M M D[0..31] PD[0..27] 33 2 2 2 2 2 2 2 2 2 21 1 1 1 1 1 1 1 1 19 8 7 6 5 4 3 2 1 0 2 2 2 2 2 22 2 2 2 1 1 1 1 1 11 1 1 1 9 8 7 6 5 43 2 1 0 1 11 1 1 1 6 5 4 3 2 1 0 D0 R9 D0 D AA A A A A A A A A A AA A A A A A A A A AP P P P P P P P P P B B B B B BB B B B B B B B B BB B B B P P
in „SD-RAM aus PC für AT91RM9200 (ARM9)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
code.txt
; //////////////////////////////////////////////////////////// // Aktivierung Ports etc. // RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOD, ENABLE); RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOE, ENABLE); RCC_APB2PeriphClockCmd(RCC_APB2Periph_ADC1, ENABLE
in „USART Remapping“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
40fe8ba21fd51d61eb24f243667167be25ae.pdf
and possible frequency response including transmission zero circuit (Fig. 2) have been replaced by circles, but the inter- (solid line). (b) Physical representation of CT section of (a). resonator inductors remain shown. Using the relationships of Section II, the phase shifts
in „Topfkreis - Leistungsdimensionierung“ · HF, Funk und Felder ·
-
 Bild
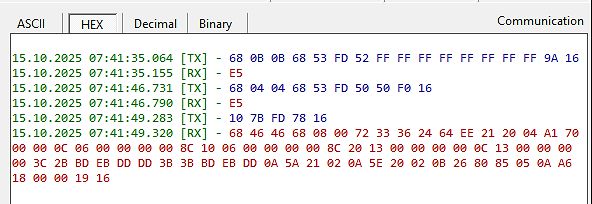
Hexadezimaler Log-Auszug einer seriellen Kommunikation
ASCII HEX Decimal Binary Communication 15.10.2025 07:41:35.064 [TX] - 68 0B 0B 68 53 FD 52 FF FF FF 9A 16 15.10.2025 07:41:35.155 [RX] - E5 15.10.2025 07:41:46.731 [TX] - 68 04 04 68 53 FD 50 50 F0 16 15.10.2025 07:41:46.790 [RX] - E5 15.10.2025 07:41:49.283 [TX] - 10 7B FD 78 16 15.10.2025 07:41:49.320 [RX] - 68 46 46 68 08 00 00 72 33 36 24 64 EE 21 20 04 A1 70 00 00 0C 06 00 00 00 8C 10 06 00 00 00 8C 20 13 00 00 00 0C 13 00 00 00 3C 2B BD EB DD D3 3B BD 3B BD EB
in „Sharky 773 mit intereme M-Bus auslesen“ · Haus & Smart Home · · Screenshots
-
Datei
rf12.c
*data); ausgabe("\n\r"); uint8_t i; uint8_t chksum = 0; rf12_trans(0x0000); rf12_trans(0x8239); // TX on rf12_ready(); rf12_trans(0xB8AA); rf12_ready(); rf12_trans(0xB8AA); rf12_ready(); rf12_trans(0xB82D); //Sync high Byte rf12_ready(); rf12_trans(0xB8D4); //Sync Low Byte //Send Data for (i = 0; i <
in „RFM12 Empfäng: MSB = 1, Rest = Daten + Resetproblem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
= 0x1B; uint8_t RegModemConfig1 = 0x1D; uint8_t RegModemConfig2 = 0x1E; uint8_t RegDioMapping1 = 0x40; uint8_t readReg(uint8_t reg); void writeReg(uint8_t reg, uint8_t msg); void writeFifo(uint8_t * msg, int
in „Probleme mit SX1276 LoRa Trasceiver“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
XPort_DS.pdf
8-pin PCB interface consists of 3.3V CMOS Serial In/Out, 3 Flow Control/Handshake/PIO pins, Table 2 - Ethernet Interface Signals reset input, +3.3V power, and signal ground. Signal Name DIR Contact Primary Function Signal pins Data In, Data Out and CPx are 5V TX+ Out 1 Transmit Data + tolerant. TX-
-
PDF
Forum.PDF
b HUB3V3A PU0b1 VDD33A HUB3V3 CL2ub HUB3V3A b 6 h 6 PU0b4 VDD33A 1P02_h bP20 b b b b b b b h 2 C1h 2 51 150buh01UIP SRN4018-4R7M h 6 h 6 h 6 h 6 h 6 h 6 h 6 COh F C F PU0b5 VDD33A C1u 2 C C C C1h 2 5 2 6 2 CO0 2 C8 2 C 1 0 PU0b5 VDD33A C F C F C F C F C F C F C F P2 1 1 PU0b6 VDD33A 0 0 0 0 0 0 0 P HUB3V3 PU0b1 VDD33IO 1 1 1 1 1 1 1 1 1 1 1 1 1 1 P P2 27 72VDD33IOIP PI Pb Ph PI P Ph PI 2 PU0b3 VDD33IO
in „Raspberry Pi Compute Module 3 (Carrier Board)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rf12.h
TX Configuration Control Command #define RF12_CMD_PLL 0b1100110000000000 // 0b1100110001100111 PLL Setting Command #define RF12_CMD_TXRW 0b1011100000000000 // 0b1011100010101010 Transmitter Register Write
in „RFM 12 Probleme“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Chamaeleon_Schaltplan.pdf
+12V K +12V +12V +3V R 1 T1 LD1117V33 IRF540NS F In n 2 Out 10K T4 0 C GND PWM_R 1 S1 R7 BC847 K3 +12V +12V +3V 4 K 0 8 7 9 7 R 1 T2 1 1 R 4 R 4 K K IRF540NS Reset Reset TX TX 10K T5 ADC RX RX PWM_G CH_PD GPIO5 GPIO16 GPIO4 PWM_G R10 BC847 PWM_R GPIO14 GPIO0 Flush PWM_B GPIO12 GPIO2 GPIO13 GPIO15 VCC GND +12V 9 1 K4 0 O I I S K +3V C M G G M C L TX Reset RX K Flush R 1 T3 100nF K2X05_SMD IRF540NS 10K T6 C1 PWM_B R11 BC847
in „Projektvorstellung RGB LED Steuerung (Chamäleon)“ · Projekte & Code ·
-
Datei
ZndUhr01.asm
Schussnummer alt bimua: .byte 1 ;Bitmuster Schuss für PortA bimub: .byte 1 ;Bitmuster Schuss für PortB shibu: .byte 4 ;Shiftbuffer für RX-Parser .org $100 ;Page 1 ($100...$1ff) ringbuffer: .byte 256 ;Ringbuffer für LCD-Ausgabe ;Page 2 ($200...$25f) ist für Stack reserviert .def null=r2 ;immer Null .def
in „Probleme mit USART (ATMEGA8535)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
arduino-leonardo-schematic_3b.pdf
+A6 VUSB (OC0B/SCL/INT0)PD0 18 D3/SCL (OC0B/SCL/INT0)PD0 18 D3/SCL D3/SCL 3# #PWM 8bit D2/SDA 2 (ADC7/TDI)PF7 36 A0 (ADC7/TDI)PF7 36 A0 D1/TX 1 (ADC6/TDO)PF6 37 A1 (ADC6/TDO)PF6 37 A1 D0/RX 0 VUSB 38 A2 38 A2 AGND
in „externe Speisung eines Arduino Leonardo“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ZndUhr01.asm
Schussnummer alt bimua: .byte 1 ;Bitmuster Schuss für PortA bimub: .byte 1 ;Bitmuster Schuss für PortB shibu: .byte 4 ;Shiftbuffer für RX-Parser .org $100 ;Page 1 ($100...$1ff) ringbuffer: .byte 256 ;Ringbuffer für LCD-Ausgabe ;Page 2 ($200...$25f) ist für Stack reserviert .def null=r2 ;immer Null .def
in „Display Menü LCD 4x20“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
stm32f10x.h
USB_ADDR1_TX_ADDR1_TX ((uint16_t)0xFFFE) /*!< Transmission Buffer Address 1 */ /***************** Bit definition for USB_ADDR2_TX register *****************/ #define USB_ADDR2_TX_ADDR2_TX ((uint16_t)0xFFFE) /*!<
in „STM32 - Eclipse, ARM GCC - Funktionsaufruf geht nicht :-(“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
stm32f10x.h
USB_ADDR1_TX_ADDR1_TX ((uint16_t)0xFFFE) /*!< Transmission Buffer Address 1 */ /***************** Bit definition for USB_ADDR2_TX register *****************/ #define USB_ADDR2_TX_ADDR2_TX ((uint16_t)0xFFFE) /*!<
in „C-Libs for USB and OLED-Display“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pic16f877a.h
volatile unsigned char RCREG @ 0x01A; #ifndef _LIB_BUILD asm("RCREG equ 01Ah"); #endif // Register: CCPR2 extern volatile unsigned short CCPR2 @ 0x01B; #ifndef _LIB_BUILD asm("CCPR2 equ 01Bh"); #endif // Register: CCPR2L extern volatile unsigned char CCPR2L @ 0x01B; #ifndef _LIB_BUILD asm("CCPR2L equ 01Bh
in „HEX-Datei erstellen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Atmel-8209-8-bit_AVR_ATmega16M1-32M1-64M1_Datasheet_1_.pdf
the reception of the CHECKSUM, LRXDL will be unchanged (and LTXDL = LRXDL) 21.5.7.4. Data length in Tx Response Figure 21-10. LIN1.3 - Tx Response - no error LIDOK LTXOK 1 Byte 2ndByte 3 rByte 4thByte LIN bus DATA-0 DATA-1 DATA-2 DATA-3 CHECKSUM LRXDL (*) 4 0 1 2 3 4 LTXDL (*) 4 LBUSY LCMD2..0=000 b LCMD
in „Externer Interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ftd2xx.h
FT_FLOW_RTS_CTS 0x0100 #define FT_FLOW_DTR_DSR 0x0200 #define FT_FLOW_XON_XOFF 0x0400 // // Purge rx and tx buffers // #define FT_PURGE_RX 1 #define FT_PURGE_TX 2 // // Events // typedef void (*PFT_EVENT_HANDLER)(DWORD,DWORD); #define FT_EVENT_RXCHAR 1 #define FT_EVENT_MODEM_STATUS 2 #define FT_EVENT_LINE_STATUS
in „FTDI und plattformunabhängige Programmierung“ · Softwareentwicklung ·
-
PDF
MFprot_LP.PDF
(Default 0xFF FF FF FF FF FF) Location 1 (0x01): Key code 1 (Default 0xFF FF FF FF FF FF) Location 2 (0x02): Key code 2 (Default 0xA0 A1 A2 A3 A4 A5) Location 3 (0x03): Key code 3 (Default 0xB0 B1 B2 B3 B4 B5) - - - Location 28 (0x1C): Key code 28 (Default 0xFF FF FF FF FF FF) Location 29 (0x1D): Key
in „Spannung/Strom glätten für RFID-Leser“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
CAN_BUS_Analyse_ESP_R32_4.ino
++++++++++++++++++++++++++++++++++++++++* Script : CAN_BUS_ANALYSE_ESP R32_xV0.4 ACAN2515: Version 2.1.0 vom 16.02.2022 Programmspeicherbedarf: 215478 Byte* Board : Wemos D1 R32, ESP32 Boardeinstellung: !!ESP32 DEV Modul!! Shield : Watterott Can-Bus V2.x Quarz 16MHz Baudrate[sw] 10kb/s Ub: 3,3V /5,0V
-
Datei
RFM02.c
PORTB|=(1<<RFXX_DATA); DDRB|=(1<<RFXX_DATA);//SET DATA OUTPUT while(1) { RFXX_WRT_CMD(0xC039);//START TX ChkSum=0; RF02B_SEND(0xAA);//PREAMBLE RF02B_SEND(0xAA);//PREAMBLE RF02B_SEND(0xAA);//PREAMBLE RF02B_SEND(0x2D);//HEAD HI BYTE RF02B_SEND(0xD4);//HEAD LOW BYTE data = 0x30; RF02B_SEND(data);//DATA0 ChkSum
in „Funkmodule von Pollin“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
DSPIC33EP512GM710_datasheet.pdf
TXEN0 TXABAT0 TXLARB0 TXERR0 TXREQ0 RTREN0 TX0PRI1 TX0PRI0 0000 y C2TR23CON 0532 TXEN3 TXABT3 TXLARB3 TXERR3 TXREQ3 RTREN3 TX3PRI1 TX3PRI0 TXEN2 TXABAT2 TXLARB2 TXERR2 TXREQ2 RTREN2 TX2PRI1 TX2PRI0 0000 c . C2TR45CON 0534 TXEN5 TXABT5 TXLARB5 TXERR5
in „Probleme mit SRAM 23LCV1024“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usart_txd.c
void serial_read(uint64_t x) { uint8_t tmp; PORTC|=(1<<2); // Sender aktiv ct_tx_isr=0; for (uint8_t i=0; i < 8; i++) { while(!(UCSR0A & (1<<UDRE0)); tmp = (x >> 56); serial_char(tmp); x <<= 8; } UCSR0A |= (1<<TXC0); // TCX0 löschen! Daten senden läuft noch while(!(UCSR0A & (1<<TXC0))); PORTC &= ~(1<<2); // Sender inaktiv status_0tx_1rx = 1; while (status_0tx_1rx) { if ( (UCSR0A & (1<<RXC0)) ) { // Zeichen wurde empfangen, jetzt abholen uint8_t c; c = uart_getc(); // hier etwas mit c machen z.B. auf
in „USART tx-timing Problem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
#define __UCSRA UCSR0A #define __RXC RXC0 #define __UDRE UDRE0 #define __GICR EIMSK #define __TCCR2 TCCR2B #define __TIMSK TIMSK2 #define __TCR2UB TCR2AUB #define __TIFR TIFR2 #define __OCR2 OCR2A #define __OCR2UB OCR2AUB //Interrupt #define __MCUCR EICRA #else #error ATMEGA88V but wrong F_CPU Speed
in „ATMEGA88V BOD 1,8V Reset HC05“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
IOWA-LX-600_UMN_v1.00.pdf
(see Section B.2.1) 4. Create partitions (see Section B.2.2) 5. Install operating system, drivers and system applications (see Section B.2.3) 6. Build-up recovery partition (see Section B.2.4) 7. Create factory default
in „DOS mit aktueller Technik / RAM“ · PC Hard- und Software ·
-
PDF
K1000uC_rev11_Schaltplan.pdf
GND AVCC C6 XTAL2 PC7 row6 C10 row5 100nF XTAL1 PC6 row4 l l 2l3l4l5l6l7 l l l 0 1 RxD PD0/RxD PC5 row3 c c c c c c c c c c o o l 22pF TxD PD1/TxD PC4 c c R33..R39,1K KOMPL PD2 PC3 row2 row0 C11 Q1 STOP PD3 PC2 row1 row0
in „Atmega 1284p, Gelegentlicher Absturz bei Einstecken SD-Karte“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test.c
satisfied from the * internal buffer until that buffer is emptied again. */ #define BUFSIZE 80 static char b[BUFSIZE]; static char *rxp; int uart_getchar(void) { uint8_t c; char *cp, *cp2; if (rxp == 0) for (cp = b;;) { loop_until_bit_is_set(UCSRA, RXC); #ifdef UPE if (UCSRA & (_BV(FE) | _BV(DOR) | _BV(UPE)
-
PDF
Atmel_Evaluations-Board_Version_2.0.pdf
Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3 (INT1) JP5 Taster
in „ISP über RS232“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
D810038B.PDF
Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3 (INT1) JP5 Taster
in „Pollin Board unzuverlässig-Hilfe bei der Fehlersuche!“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Pollin_Board.pdf
Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3 (INT1) JP5 Taster
in „AVR: UART Pollin Board“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
D810038B.pdf
Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3 (INT1) JP5 Taster
-
PDF
AVR-Board20_810038B.PDF
Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3 (INT1) JP5 Taster
in „Atmel Evaluationboard V2.01“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
pollin_board.PDF
Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3 (INT1) JP5 Taster
in „Atmega32 Evaluationsboard pollin mysmartusb“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
D810038b_3.pdf
Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3 (INT1) JP5 Taster
in „richtige Hard und Software für Anfänger“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
pollin_board.PDF
Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3 (INT1) JP5 Taster
in „Interrupt und PortC Atmega32“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
T83C5121.PDF
Reload Register (BFh) 7 6 5 4 3 2 1 0 - - - - - - DCCKPS DCCKPS Bit Bit Number Mnemonic Description Reserved 7:2 - Do not use write those bits Clock Reload Register Prescaler value 00b: Division factor equals 2 1:0 DCCKPS 01b: division
in „[V] 1 Stange ältere (ca. 56St) Atmel AT89C5121 mit Interface für Chipkarten/ SIM (9€)“ · Markt ·
-
PDF
T83C5121.PDF
Reload Register (BFh) 7 6 5 4 3 2 1 0 - - - - - - DCCKPS DCCKPS Bit Bit Number Mnemonic Description Reserved 7:2 - Do not use write those bits Clock Reload Register Prescaler value 00b: Division factor equals 2 1:0 DCCKPS 01b: division
in „[V] noch 1 Stange ältere (60St) Atmel AT89C5121 mit Interface für Chipkarten/ SIM (9€)“ · Markt ·
