-
PDF
XPort-Pro_IG.pdf
B EN55022:2006 and EN55024:1998 + A1:2001 + A2:2003 AS/NZS CISPR22:2006 VCCI V-3/2009.04 EN61000-3-2:2006, EN 61000-3-3:1995+A1:2001+A2:2005 EN61000-4-2 (+/-4kV Contact Discharge, +/-8kV Air
in „[V] 3St. gebrauchte Lantronix XPORT PRO Module -LAN-Seriell MIT KLEINEN DEFKTEN (alle für 15€)“ · Markt ·
-
PDF
XPort-Pro_IG.pdf
B EN55022:2006 and EN55024:1998 + A1:2001 + A2:2003 AS/NZS CISPR22:2006 VCCI V-3/2009.04 EN61000-3-2:2006, EN 61000-3-3:1995+A1:2001+A2:2005 EN61000-4-2 (+/-4kV Contact Discharge, +/-8kV Air
in „[V] 1x gebrauchtes Lantronix XPORT PRO Module -LAN-Seriell Module (13€)“ · Markt ·
-
Datei
CAN.c
; // Aktivieren der Rx Buffer Interrupts (wenn voll) mcp2515_write_register( CANINTE, (1<<RX1IE)|(1<<RX0IE) ); // Einstellen der Filter // Filter für ID 484h empfangen: 1001 0000 100 mcp2515_write_register(RXF0SIDH, 0b10010000
in „Can Controller MCP2515 sendet nicht -> Ratlos“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Chamaeleon_Schaltplan.pdf
+12V K +12V +12V +3V R 1 T1 LD1117V33 IRF540NS F In n 2 Out 10K T4 0 C GND PWM_R 1 S1 R7 BC847 K3 +12V +12V +3V 4 K 0 8 7 9 7 R 1 T2 1 1 R 4 R 4 K K IRF540NS Reset Reset TX TX 10K T5 ADC RX RX PWM_G CH_PD GPIO5 GPIO16 GPIO4 PWM_G R10 BC847 PWM_R GPIO14 GPIO0 Flush PWM_B GPIO12 GPIO2 GPIO13 GPIO15 VCC GND +12V 9 1 K4 0 O I I S K +3V C M G G M C L TX Reset RX K Flush R 1 T3 100nF K2X05_SMD IRF540NS 10K T6 C1 PWM_B R11 BC847
in „Projektvorstellung RGB LED Steuerung (Chamäleon)“ · Projekte & Code ·
-
Datei
main.c
= 0x1B; uint8_t RegModemConfig1 = 0x1D; uint8_t RegModemConfig2 = 0x1E; uint8_t RegDioMapping1 = 0x40; uint8_t readReg(uint8_t reg); void writeReg(uint8_t reg, uint8_t msg); void writeFifo(uint8_t * msg, int
in „Probleme mit SX1276 LoRa Trasceiver“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Resources_STM32WL_UFQFPN48_REF_BOARD_Low_Power_High_Band_868-915MHz.pdf
1 2 3 4 5 6 7 8 U4E P PA0A 0 PU47 PA0 P PA1A 1 8 80PA1P 2 2 PU49 PI401 PB6 P1 PB7 PJ VDDRF VDDRF1V55 VDD VRPA P PA2A 2 10 PA2 PB2 1 POPB2B 2 J1 J2 CON1 CN22 P PA3A 3 IP00 PA3 PB3 PI41 POPB3B 3 PO 0 CT RL1 PIN101 PICN01 P PA4A 4 1IP02 PA4 PB4 PI42 POPB4B 4 P1 HEADER_1X2_L PJ HEADER_1X2_L FE_CTRL1 PIN102 1 PICN02 1 P PA5A 5 1IP03 PA5 PB5 PI43 POPB5B 5 P OUART_TX0T X 1 POUART_RX0 RX 1 PB0 2 2 P OP A 6 1IP04 PI44 PO P B 6 PB2 PIN103 3 PICN03 3 PA6 15 PA6
in „STM32WLE5CCU6 LoRa-Antennenendesign review“ · HF, Funk und Felder ·
-
PDF
MPPT-HEX-Protocol.pdf
150|70 12..48V-70A - - 0xA047 BlueSolar MPPT 150|100 12..48V-100A - - 0xA048 BlueSolar MPPT 75|50 rev2 (*3) 12..24V-50A - - 0xA049 BlueSolar MPPT 100|50 rev2 12..24V-50A - - 0xA04A BlueSolar MPPT 100|30 rev2 12..24V-30A - - 0xA04B BlueSolar MPPT 150|35 rev2 12..48V-35A - - 0xA04C BlueSolar MPPT 75|10
in „Victron MPPT Register 200E setzen.“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
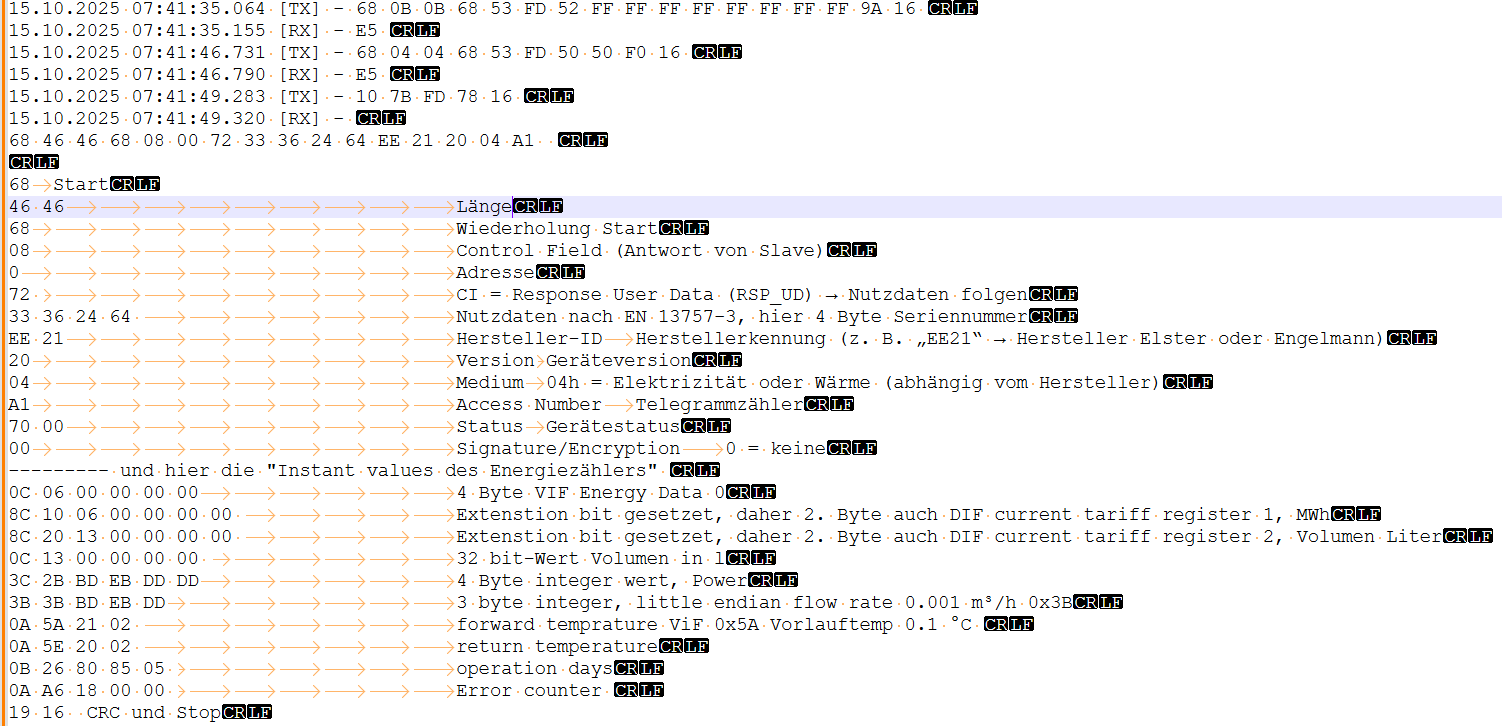
Protokollanalyse von Datenpaketen eines Energiezählers
15.10.2025 07:41:35.064 [RX] - 68 0B 0B 68 53 FD 52 FF FF FF 9A 16 CRLE 15.10.2025 07:41:46.731 [TX] - E5 CRLE 15.10.2025 07:41:46.790 [RX] - E5 CRLE 15.10.2025 07:41:49.283 [TX] - 10 7B FD 78 16 CRLE 15.10.2025 07:41:49.320 [RX
in „Sharky 773 mit intereme M-Bus auslesen“ · Haus & Smart Home · · Screenshots
-
PDF
K1000uC_rev11_Schaltplan.pdf
GND AVCC C6 XTAL2 PC7 row6 C10 row5 100nF XTAL1 PC6 row4 l l 2l3l4l5l6l7 l l l 0 1 RxD PD0/RxD PC5 row3 c c c c c c c c c c o o l 22pF TxD PD1/TxD PC4 c c R33..R39,1K KOMPL PD2 PC3 row2 row0 C11 Q1 STOP PD3 PC2 row1 row0
in „Atmega 1284p, Gelegentlicher Absturz bei Einstecken SD-Karte“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
SPI.c
initialisieren //================================================= void Init_SPI(void) { DDRB = ((1<<DDB2)|(1<<DDB1)|(1<<DDB0)); //spi pins on port b MOSI SCK,SS outputs SPCR = ((1<<SPE)|(1<<MSTR)|(1<<SPR0)|(1<<CPOL)|(1<<CPHA)|(1<<SPI2X)); // SPI enable, Master, fosc/2 8 MHZ / 2 = 4 MHZ CHIP_SELECT // _S
in „SST25VF010A Flash“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
IOWA-LX-600_UMN_v1.00.pdf
(see Section B.2.1) 4. Create partitions (see Section B.2.2) 5. Install operating system, drivers and system applications (see Section B.2.3) 6. Build-up recovery partition (see Section B.2.4) 7. Create factory default
in „DOS mit aktueller Technik / RAM“ · PC Hard- und Software ·
-
PDF
LiveDesign_Schematics.pdf
SOFT_TDI SOFT_TDI SOFT_TDO SOFT_TDO MOUSEDATA MOUSEDATA MOUSECLOCK MOUSECLOCK HARD_TMS HARD_TMS RED[2..0] RED[2..0] HARD_TCK HARD_TCK GREEN[2..0] GREEN[2..0] B HARD_TDI HARD_TDI BLUE[2..0] BLUE[2..0] B HARD_TDO HARD_TDO HSYNC HSYNC VSYNC VSYNC U_NEB_USRIO NEB_USRIO.SchDoc RS232_TX RS232_TX RS232_RX RS232
-
PDF
Atmel_Evaluations-Board_Version_2.0.pdf
Jumper-Funktionen JP1 - JP12 Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 -
in „ISP über RS232“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
D810038B.PDF
Jumper-Funktionen JP1 - JP12 Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 -
in „Pollin Board unzuverlässig-Hilfe bei der Fehlersuche!“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Pollin_Board.pdf
Jumper-Funktionen JP1 - JP12 Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 -
in „AVR: UART Pollin Board“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
D810038B.PDF
Jumper-Funktionen JP1 - JP12 Jumper Funktion Pin an Pin anATmega8 Pin anATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UARTTX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3
-
PDF
D810038B.pdf
Jumper-Funktionen JP1 - JP12 Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 -
-
PDF
AVR-Board20_810038B.PDF
Jumper-Funktionen JP1 - JP12 Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 -
in „Atmel Evaluationboard V2.01“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
D810038B.PDF
Jumper-Funktionen JP1 - JP12 Jumper Funktion Pin an Pin anATmega8 Pin anATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UARTTX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3
in „LCD Fusebits für Atmega32“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
pollin_board.PDF
Jumper-Funktionen JP1 - JP12 Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 -
in „Atmega32 Evaluationsboard pollin mysmartusb“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
D810038b_3.pdf
Jumper-Funktionen JP1 - JP12 Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 -
in „richtige Hard und Software für Anfänger“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
pollin_board.PDF
Jumper-Funktionen JP1 - JP12 Pin an Jumper Funktion Pin an ATmega8 Pin an ATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UART TX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 -
in „Interrupt und PortC Atmega32“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Pollin_AVR_Evalutationsboard.pdf
Jumper-Funktionen JP1 - JP12 Jumper Funktion Pin an Pin anATmega8 Pin anATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UARTTX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3
in „External Interrupt Atmega16“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Pollin_Atmel_Evaluationsboard_2.0.1.pdf
Jumper-Funktionen JP1 - JP12 Jumper Funktion Pin an Pin anATmega8 Pin anATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UARTTX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3
in „suche PDF zu einem älteren Pollin Eval. Board“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
D810074B.pdf
Jumper-Funktionen JP1 - JP12 Jumper Funktion Pin an Pin anATmega8 Pin anATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UARTTX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3
in „Probleme beim Einstieg in die wunderbare Welt der Microcontroller“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Evaluationsboard.PDF
Jumper-Funktionen JP1 - JP12 Jumper Funktion Pin an Pin anATmega8 Pin anATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UARTTX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3
in „Atmega16 UART empfängt nicht - senden klappt“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Unterlagen_Pollinboard.pdf
Jumper-Funktionen JP1 - JP12 Jumper Funktion Pin an Pin anATmega8 Pin anATtiny2313 ATmega16/32/8535 JP1 UART RX 14 - PD0 (RX) 2 - PD0 (RX) 2 - PD0 (RX) JP2 UARTTX 15 - PD1 (TX) 3 - PD1 (TX) 3 - PD1 (TX) JP3 Taster 1 16 - PD2 (INT0) 4 - PD2 (INT0) 6 - PD2 (INT0) JP4 Taster 2 17 - PD3 (INT1) 5 - PD3 (INT1) 7 - PD3
in „Atmega16 keine Kommunikation“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AS3955_DS000400_2-00.pdf
Configuration Byte IC_CFG1 Figure 43: Configuration Byte IC_CFG1 Conf. Bit Name Default Function Note b7 en_rx_crc 0 1: CRC stored in the buffer in the tunneling mode b6 vreg<4> 0 b5 vreg<3> 0 Voltage level for voltage regulator VP_REG b4 vreg<2> 0 (see Figure 16) b3 vreg<1> 0 b2 vreg<0> 0 b1 rreg<1> 0
in „AS3955 External Power“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
avrwsr.asm
TOV0) ; Timerflag zuruecksetzten out TIFR, temp ldi temp, 0 ; TimerValue out TCNT0, temp ldi temp, 0b00000011 ; Prescaler out TCCR0, temp ; Serielle Schnittstelle Initialisieren sbi UCR,RXEN ; RX aktivieren sbi UCR,TXEN ; TX aktivieren ldi temp, UART out UBRR, temp clr nullinit clr status clr byte sei
in „AM Funkmodul dekodieren“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
#define __UCSRA UCSR0A #define __RXC RXC0 #define __UDRE UDRE0 #define __GICR EIMSK #define __TCCR2 TCCR2B #define __TIMSK TIMSK2 #define __TCR2UB TCR2AUB #define __TIFR TIFR2 #define __OCR2 OCR2A #define __OCR2UB OCR2AUB //Interrupt #define __MCUCR EICRA #else #error ATMEGA88V but wrong F_CPU Speed
in „ATMEGA88V BOD 1,8V Reset HC05“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
assembler_beginner.pdf
Additionen .def rl = R16 ; Laderegister ; ; Load constants .equ a = 10000 ; Multiplikator a, hex 2710 .equ b = 1000000 ; Multiplikator b, hex 0F4240 ldi rl,BYTE1(a) ; lade a mov a1,rl ldi rl,BYTE2(a) mov a2,rl ldi rl,BYTE1(b) ; lade b mov b1,rl ldi rl,BYTE2(b) mov b2,rl ldi rl,BYTE3(b) mov b3,rl ; ; Loesche
in „Assembler Tutorial als PDF ?“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
Funkgerät und Zubehörbox mit Schaltern
RX-1 LOOP A ON RX-2 DIPOLE B CHARGE JRC POWER ATT 6dB 12dB OFF 18dB FILTER NARROW WIDE ANT 1-3 SCAN REMOTE PAGE RPT CSQ TSQ FBK SBx AGC SLOW JUST-245 TRANSCEIVER VFO RX TX MB 85.800.0 kHz
in „Mini Loopantenne mit NE592N14“ · HF, Funk und Felder · · Fotos

-
PDF
MWAFER-4821ENG.pdf
following tables: • CN17: Serial Port1 Connector (9-pin DSUB) PIN Signal Name PIN Signal Name 1 DCD 6 DSR 2 RX 7 RTS 3 TX 8 CTS 4 DTR 9 RI 5 GND 10 GND • CN16: Serial Port2 Connector (14-pin Header/W Housing) PIN Description PIN Description 1 DCD 2 DSR 3 RX 4 RTS 5 TX 6 CTS 7 DTR 8 RI 9 GND 10 NC 11 TX2+ 12 TX2- 13 RX2+ 14 RX2- • CN11: Serial Port3 Connector (9-pin DSUB) PIN Signal Name PIN Signal Name 1 DCD 6 DSR 2 RX 7 RTS 3 TX 8 CTS 4 DTR 9 RI 5 GND 10 NC 16 • CN10: Serial Port4 Connector (10-pin Header/
in „[S] PC/104 Grafikkarte (VGA) oder ISA- Adapter gesucht“ · Markt ·
-
Datei
C8051F330_ext.H
TB80 = 0x9B ; /* UART 0 TX BIT 8 */ sbit RB80 = 0x9A ; /* UART 0 RX BIT 8 */ sbit TI0 = 0x99 ; /* UART 0 TX INTERRUPT FLAG */ sbit RI0 = 0x98 ; /* UART 0 RX INTERRUPT FLAG */ /* P2 0xA0 */ sbit P20 = 0xA0 ; /* P2.0
in „rfm02 -> rfm01, Fehler im Programm?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Datenspeicherkorrigiert_d_int.c
; // Initialize USART state machine IE2 |= URXIE1; // Enable USART1 RX interrupt } // einen Messwert erfassen und speichern void Messwert_speichern(void) { Timer_war_da=0; // Flag zurücksetzen wert1= ADC12MEM1; // P6.7 Akkuspannnug zwischenspADW
in „MSP430 Interrupt verschachteln“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
GPS-LCD_1.asm
rcall serout ldi temp, '-' rcall serout ldi temp, '>' rcall serout senden_alles: cpi ZL, (LOW(RAMEND-2)) ; für den stack ist schon bei ramend-2 schluss breq _oh rjmp _weiterr _oh: cpi ZH, HIGH(RAMEND-2) breq _nix _weiterr: ld temp, Z+ rcall serout rjmp senden_alles _nix: sbi UCSRB, RXEN ; RX (Empfang)
in „welches GPS-Modul mit AVR assembler...“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
txtext.asm
com12 ldi YL, low(DDRAM) ldi YH, high(DDRAM) ldi temp, 32 ldi temp2, high(XSize*YSize+DDRAM) clrloop2: st Y+, temp cpi YL, low(XSize*YSize+DDRAM) cpc YH, temp2 brne clrloop2 ldi YL, low(DDRAM) ldi YH, high(DDRAM) clr col_count ;Cursorposition auf 0 ret com12: cpi RX, 14 ;Backlight brne com15 wl1: sbis UCSRA, RXC rjmp wl1 ret com15: cpi RX, 15 ;Contrast brne com16 wl2: sbis UCSRA, RXC rjmp wl2 com16: cpi RX, 17 ;Set Cursor brne com17 wl3: sbis UCSRA, RXC rjmp wl3 in RX, UDR wl4: sbis UCSRA, RXC rjmp wl4 in temp, UDR mov col_count, RX ;
in „AVR Videogenerator, 40x25 Zeichen, nur 60% CPU Auslastung !“ · Projekte & Code ·
-
Datei
txtext.asm
com12 ldi YL, low(DDRAM) ldi YH, high(DDRAM) ldi temp, 32 ldi temp2, high(XSize*YSize+DDRAM) clrloop2: st Y+, temp cpi YL, low(XSize*YSize+DDRAM) cpc YH, temp2 brne clrloop2 ldi YL, low(DDRAM) ldi YH, high(DDRAM) clr col_count ;Cursorposition auf 0 ret com12: cpi RX, 14 ;Backlight brne com15 wl1: sbis UCSRA, RXC rjmp wl1 ret com15: cpi RX, 15 ;Contrast brne com16 wl2: sbis UCSRA, RXC rjmp wl2 com16: cpi RX, 17 ;Set Cursor brne com17 wl3: sbis UCSRA, RXC rjmp wl3 in RX, UDR wl4: sbis UCSRA, RXC rjmp wl4 in temp, UDR mov col_count, RX ;
in „AVR Videogenerator, 40x25 Zeichen, nur 60% CPU Auslastung !“ · Projekte & Code ·
-
Datei
tn441def.inc
= 0 ; Pulse Width Modulator Select Bits .equ WGM21 = 1 ; Pulse Width Modulator Select Bits .equ COM2B0 = 4 ; Compare Output Mode 2B, bits .equ COM2B1 = 5 ; Compare Output Mode 2B, bits .equ COM2A0 = 6 ; Compare Output Mode 2A, bits .equ COM2A1 = 7 ; Compare Output Mode 2A, bits ; TCCR2B - Timer/Counter2
in „UART Bootloader ATtiny13 - ATmega644“ · Projekte & Code ·
-
PDF
Firmware_flashen.pdf
einen Bootloader, mit dem sich über eine serielle Schnittstelle (3V, nicht RS232) die Firmware (z.B. Boop) aufspielen lässt. Man braucht dazu einen Adapter, der den PC mit der Betty verbindet. Man braucht ein Program m, dass die Firmware über diese Adapter überträgt. Z.B Betty- Heaven.exe Der Bootloader
in „die Betty-Fernbedienung von Pollin als ARM-Eval Board“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
USART-Baudrate */ void init_USART1(uint32_t baudrate){ GPIO_InitTypeDef GPIO_InitStruct; //Für die GPIO-Pins RX und TX USART_InitTypeDef USART_InitStruct; //Für den USART NVIC_InitTypeDef NVIC_InitStruct; //Für den Interrupt-Handler RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE); //Aktiviererr Peripherie-Takt
in „ARM Einstieg - Wie weitermachen?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
USART-Baudrate */ void init_USART1(uint32_t baudrate){ GPIO_InitTypeDef GPIO_InitStruct; //Für die GPIO-Pins RX und TX USART_InitTypeDef USART_InitStruct; //Für den USART NVIC_InitTypeDef NVIC_InitStruct; //Für den Interrupt-Handler RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE); //Aktiviererr Peripherie-Takt
in „ARM Einstieg - Wie weitermachen?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PWMAuswertung.c
PreScale TIMSK1 = (1<<ICIE1) | (1<<TOIE1); // Interrupts akivieren, Capture + Overflow } void initTIMER2_Counter0_001S(void) { GTCCR |= (1 << TSM) | (1 << PSRASY); //Timer anhalten, Prescaler Reset //ASSR |= (1 << AS2); //Asynchron Mode einschalten TCCR2A = (1 << WGM21); //CTC Modus TCCR2B |= (1 << CS22) | (1 << CS20); //Prescaler 256 // 32768 / 256 / 1 = 128 Intervall = 1s OCR2A = 156 - 1; TIMSK2 |= (1<<OCIE2A); //Enable Compare Interrupt GTCCR &= ~(1 << TSM); //Timer starten } int main() { sei(); initUART_RxTx(); initTIMER0_PWM(); initTIMER1_CaptureTime(); initTIMER2_Counter0
in „Problem bei Analyse des PWM Signals“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
msp430x21x2_uscib0_i2c_11.c
--*/ //****************************************************************************** // MSP430F21x2 Demo - USCI_B0 I2C Slave TX multiple bytes to MSP430 Master // // Description: This demo connects two MSP430's via the I2C bus. The slave // transmits to the master. This is the slave code. The interrupt driven // data transmission is demonstrated using the USCI_B0 TX interrupt. // ACLK = n/a, MCLK = SMCLK = default DCO = ~1.2MHz // // ***to be used with "msp430x21x2_uscib0_i2c_10.c" *** // // /|\ /|\ // MSP430F21x2 10k 10k MSP430F21x2 // slave | | master // -
in „MSP430 UART Interrupts, wann ausgelöst“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
status) #pragma config T3CMX = PORTC0 // Timer3 Clock input mux bit (T3CKI is on RC0) #pragma config P2BMX = PORTD2 // ECCP2 B output mux bit (P2B is on RD2) #pragma config MCLRE = EXTMCLR // MCLR Pin Enable bit (MCLR pin enabled, RE3 input pin disabled) // CONFIG4L #pragma config STVREN = ON // Stack
in „Bezahlte Hilfe: Bluetooth Ein/Aus-Schalter“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Datenspeicherkorrigiert_d.c
; // Initialize USART state machine IE2 |= URXIE1+UTXIE1; // Enable USART1 RX und USART1 TX interrupt } // einen messwert erfassen und speichern void (Messwert_speichern)(void) { Timer_war_da=0; // Flag zurücksetzen wert1= ADC12MEM1; // P6.7
in „MSP430 Interrupt verschachteln“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
M16C62_Hardware.pdf
6/ANEX1/S OUT 4 99 27 P7 1/RxD /SCL/TA0 IN/TB5IN P9 5/ANEX0/CLK4 100 26 P72/CLK 2/TA1OUT/V 1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 2122 23 24 25 I I T N 3 E s I U T U S I C M T T T / / I U W W / B B U S L Y V X O S O V X
in „M16C Parallel pinbelegung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
h325.pdf
Germany4970327806Singapore656287899Shangha862154643211/China867553396667Taiwan88634641811 www.pulseeng.com 2 H325.L (5/07) 10/100B ASE-TSINGLEPOR T SURF A CEM OUNTM A GNETICS WithVariousT urnsRatios Typical Application Circuit H1102 10/100 Circuit CHIP SIDE CABLE SIDE TD+ 1 16 1 TX+ 2 15 TD- 3 14 2 TX- 6 11 RD+ 3 RX+ 7 10 4 RD- 8 9 5 6 RX- 7 8 H1102 (2X 0.01 µF) 4X 75 W EFI Capicitor (1000 pF, 2 kV) For More Information: Pulse Worldwide Pulse Pulse China Headquarters Pulse North China Pulse South Asia Pulse North
in „SMD Übertrager für Ethernet“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
H325.pdf
Germany4970327806Singapore656287899Shangha862154643211/China867553396667Taiwan88634641811 www.pulseeng.com 2 H325.L (5/07) 10/100B ASE-TSINGLEPOR T SURF A CEM OUNTM A GNETICS WithVariousT urnsRatios Typical Application Circuit H1102 10/100 Circuit CHIP SIDE CABLE SIDE TD+ 1 16 1 TX+ 2 15 TD- 3 14 2 TX- 6 11 RD+ 3 RX+ 7 10 4 RD- 8 9 5 6 RX- 7 8 H1102 (2X 0.01 µF) 4X 75 W EFI Capicitor (1000 pF, 2 kV) For More Information: Pulse Worldwide Pulse Pulse China Headquarters Pulse North China Pulse South Asia Pulse North
in „Ethernet-Controller / Enternet-Transformator / Unterschied ENC28J60 und Pulse H1102“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
OsmoSDR.pdf
x 6 _ 6 _ i x i x i x i x p l e e 8 6 8 6 - - - - - - - - h b z 2 4 i x i x 0 0 0 0 1 1 0 0 t . n n 6 6 7 7 0 0 1 1 1 1 2 2 e e s a i W W - - - - - - - - - - - - e e _ t z _ _ a a a a u u u u u u u u . . d e e u u o o o o n n n n n n n n 3 6 u a a e e e e e e b