-
Datei
esp32-can-Send-ACAN-LIB-V1.ino
//—————————————————————————————————————————————————————————————————————————————— static const byte MCP2515_CS = 5 ; // CS input of MCP2515 (adapt to your design) static const byte MCP2515_INT = 26 ; // INT output of MCP2515 (adapt to your design) //—————————————————————————————————————————————————————————————————————————————— // MCP2515 Driver object //—————————————————————————————————————————————————————————————————————————————— ACAN2515 can (MCP2515_CS, SPI, MCP2515_INT) ; //———————————————————————————————————————————————————
-
Datei
MCP3550.h
#include <stdint.h> #define MCP3550_StartConversion() MCP3550_nCS=0 #define MCP3550_DataRdy() (!PORTCbits.RC1) #define MCP3550_nCS LATCbits.LATC2 #define MCP3550_SDI PORTCbits.RC1 void MCP3550_Init(void); int32_t MCP3550_GetValue(
in „MCP3551 mit PIC16F877“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Messungen_-_Versorgungsspannung_MCP.pdf
Messprotokoll Versorgungsspannung MCP Versorgungsspannung MCP - Ruhezustand (230v aktiv) Versorgungsspannung MCP - Schaltversuch (230V+Motor) – Erfolgreich Versorgungsspannung MCP - Schaltversuch (230V+Motor) – Fehlgeschlagen (gleiches Relay) Versorgungsspannung MCP – Schaltversuch (230V+Motor+ extra 5 V Netzteil für Relays) Fehlgeschlagen. Versorgungsspannung MCP - Schaltversuch (230V, ohne Motor) – Erfolgreich Versorgungsspannung MCP - Schaltversuch (230V,Abschalten
in „Auf der Zielgeraden gescheitert (MCP23017 mit Relaiskarte instabil)“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
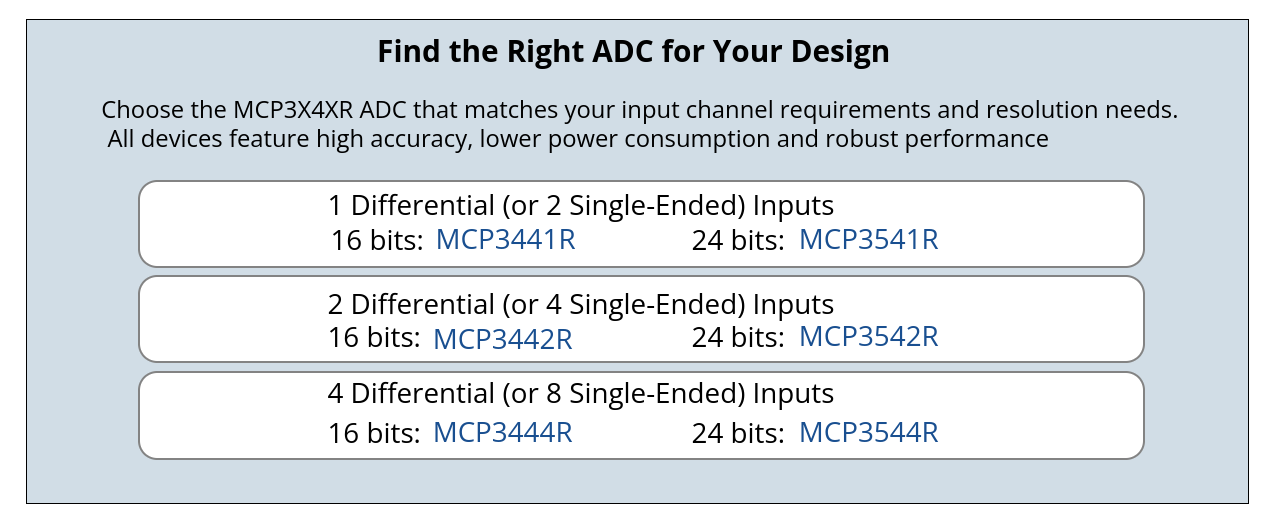
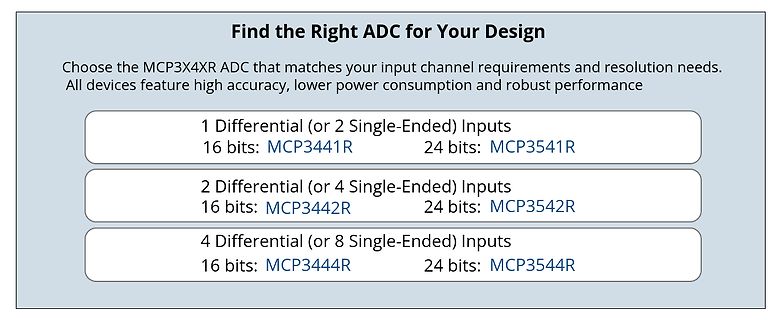
Auswahlhilfe für MCP3X4XR ADC Modelle
Find the Right ADC for Your Design Choose the MCP3X4XR ADC that matches your input channel requirements and resolution needs. All devices feature high accuracy, lower power consumption and robust performance 1 Differential (or 2 Single-Ended) Inputs 16 bits: MCP3441R 24 bits: MCP3541R 2 Differential (or 4 Single-Ended) Inputs 16 bits: MCP3442R 24 bits: MCP3542R 4 Differential (or 8 Single-Ended) Inputs 16 bits: MCP3444R 24 bits: MCP3544R
in „Neue Bauteile: vom Radar bis zum Widerstand“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
Datei
mcp_flipdot_hc05.ino
** ********************************************************/ #include <Wire.h> #include "Adafruit_MCP23017.h" Adafruit_MCP23017 mcp; // die Zeichenkodierung uint8_t hex2dot[][5] = { {0x07, 0x05, 0x05, 0x05, 0x07}, // 0 {0x01, 0x01, 0x01, 0x01, 0x01}, // 1 {0x07, 0x01, 0x07, 0x04, 0x07}, // 2 {0x07,
in „Flipdot Display Projekt (Hilfe Logik Erbeten)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
00_HEADER_LiIon.INC
RA3 (02) AN4 SHUNT-Spannung ADC-Input DRAIN ; RA2 (01) AN2 VDD5V " Ub ca. 5V VDD5V ; RA1 (18) SS2 (1)MCP4151 SPI-Slave Seleckt ; RA0 (17) SDO2 (3)MCP4151 SPI-Data Output ; ;--PINBELEGUNG PORTB ; RB7 (13) ICSPDAT-PGD + LCD-DAT (2Wire-LCD Interf.) ; RB6 (12) ICSPCLK-PGC + LCD-CLK " " " ; RB5 (11) SCK2 (2)MCP415 1SPI-Clock ; RB4 (10) MCP4151,P0W. ; RB3 (09) AN9 ADC-Input für MCP4151,P0W (=Vref OPA) ; RB2 (05) START_KEY ; RB1 (06) n.c. ; RB0 (07) LED ; ;--MCP4151 Digital Potentiometer 10kOhm ; CS (1) Slave
in „PIC16F1827-MCP4151 TMR0-Interrupt wird immer wieder nicht ausgefuehrt“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Rollladensteuerung.pdf
AVR-Controller: 16kB Flash 512 Byte EEPROM 1kB RAM 2 ADC-Kanäle TWI 1 Eingang Wandschalter MCP23017-Interrupt (nicht zwingend interruptfähig) 1 Eingang Keypad MCP23017-Interrupt (nicht zwingend interruptfähig) 1 Eingang HMI Erkennung (nicht zwingend interruptfähig) 1 flankengetriggerter
-
PDF
Bulb_Ohm.pdf
cares for the R/W-Bit, we have to use 0x62 << 1 in code instead of 0x62 to end up with 8 Bit. void MCP4725_WriteReg(uint16_t val) {//0x62 is MCP4725-modul uint8_t data[] = { 0x40, val >> 4, val << 4 }; HAL_I2C_Master_Transmit(&hi2c1, 0x62 << 1, data, 3, HAL_MAX_DELAY); HAL_Delay(1); } void MCP4725_Mem_WriteReg
in „I2C STM32F103“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Loesung.txt
Soft_I2C_Write(0x41); // Addrese MCP23017 lesen ==> PortF := Soft_I2C_Read(0); // Lesen der Eingänge des MCP23017 Soft_I2C_Stop(); // Issue stop signal delay_ms(500); Soft_I2C_Start(); // Issue start signal Soft_I2C_Write(0x40); // Adresse MCP23017 schreiben ==> Soft_I2C_Write(OLATA); // Adresse auf GPIOB setzen Soft_I2C_Write(PortF); // gelesene Daten von PortB des MCP23017 an PortA des MCP23017 ausgeben Soft_I2C_Stop(); // Issue stop signal
in „ATMega32 liest über I2C-Bus die Eingänge vom MCP23017“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
MCP6L01.txt
*************************************************************************** * * Macromodel for the MCP6L01/2/4 op amp family: * MCP6L01, MCP6L01R, MCP6L01U, MCP6L02, MCP6L04 * * Revision History: * REV A: 25-Jun-10, Created model * REV B: 09-Jul-12, Added MCP6L01R, MCP6L01U * * Recommendations: * Use
in „[LTSpice] MCP6L01 will nicht so wie ich“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
mcp_flipdot_v5.ino
** ********************************************************/ #include <Wire.h> #include "Adafruit_MCP23017.h" Adafruit_MCP23017 mcp; // die Zeichenkodierung uint8_t hex2dot[][5] = { {0x07, 0x05, 0x05, 0x05, 0x07}, // 0 {0x02, 0x02, 0x02, 0x02, 0x02}, // 1 {0x07, 0x01, 0x07, 0x04, 0x07}, // 2 {0x07,
in „Flipdot Display Projekt (Hilfe Logik Erbeten)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MCP1702.pdf
MCP1702 2 μA Low Dropout Positive Voltage Regulator Product Brief Features: General Description: • 2.0 μA Typical Quiescent Current The MCP1702 is a family of CMOS low dropout (LDO), Input Operating Voltage
in „quick and dirty - NiMH stützen“ · Analoge Elektronik und Schaltungstechnik ·
-
 Bild
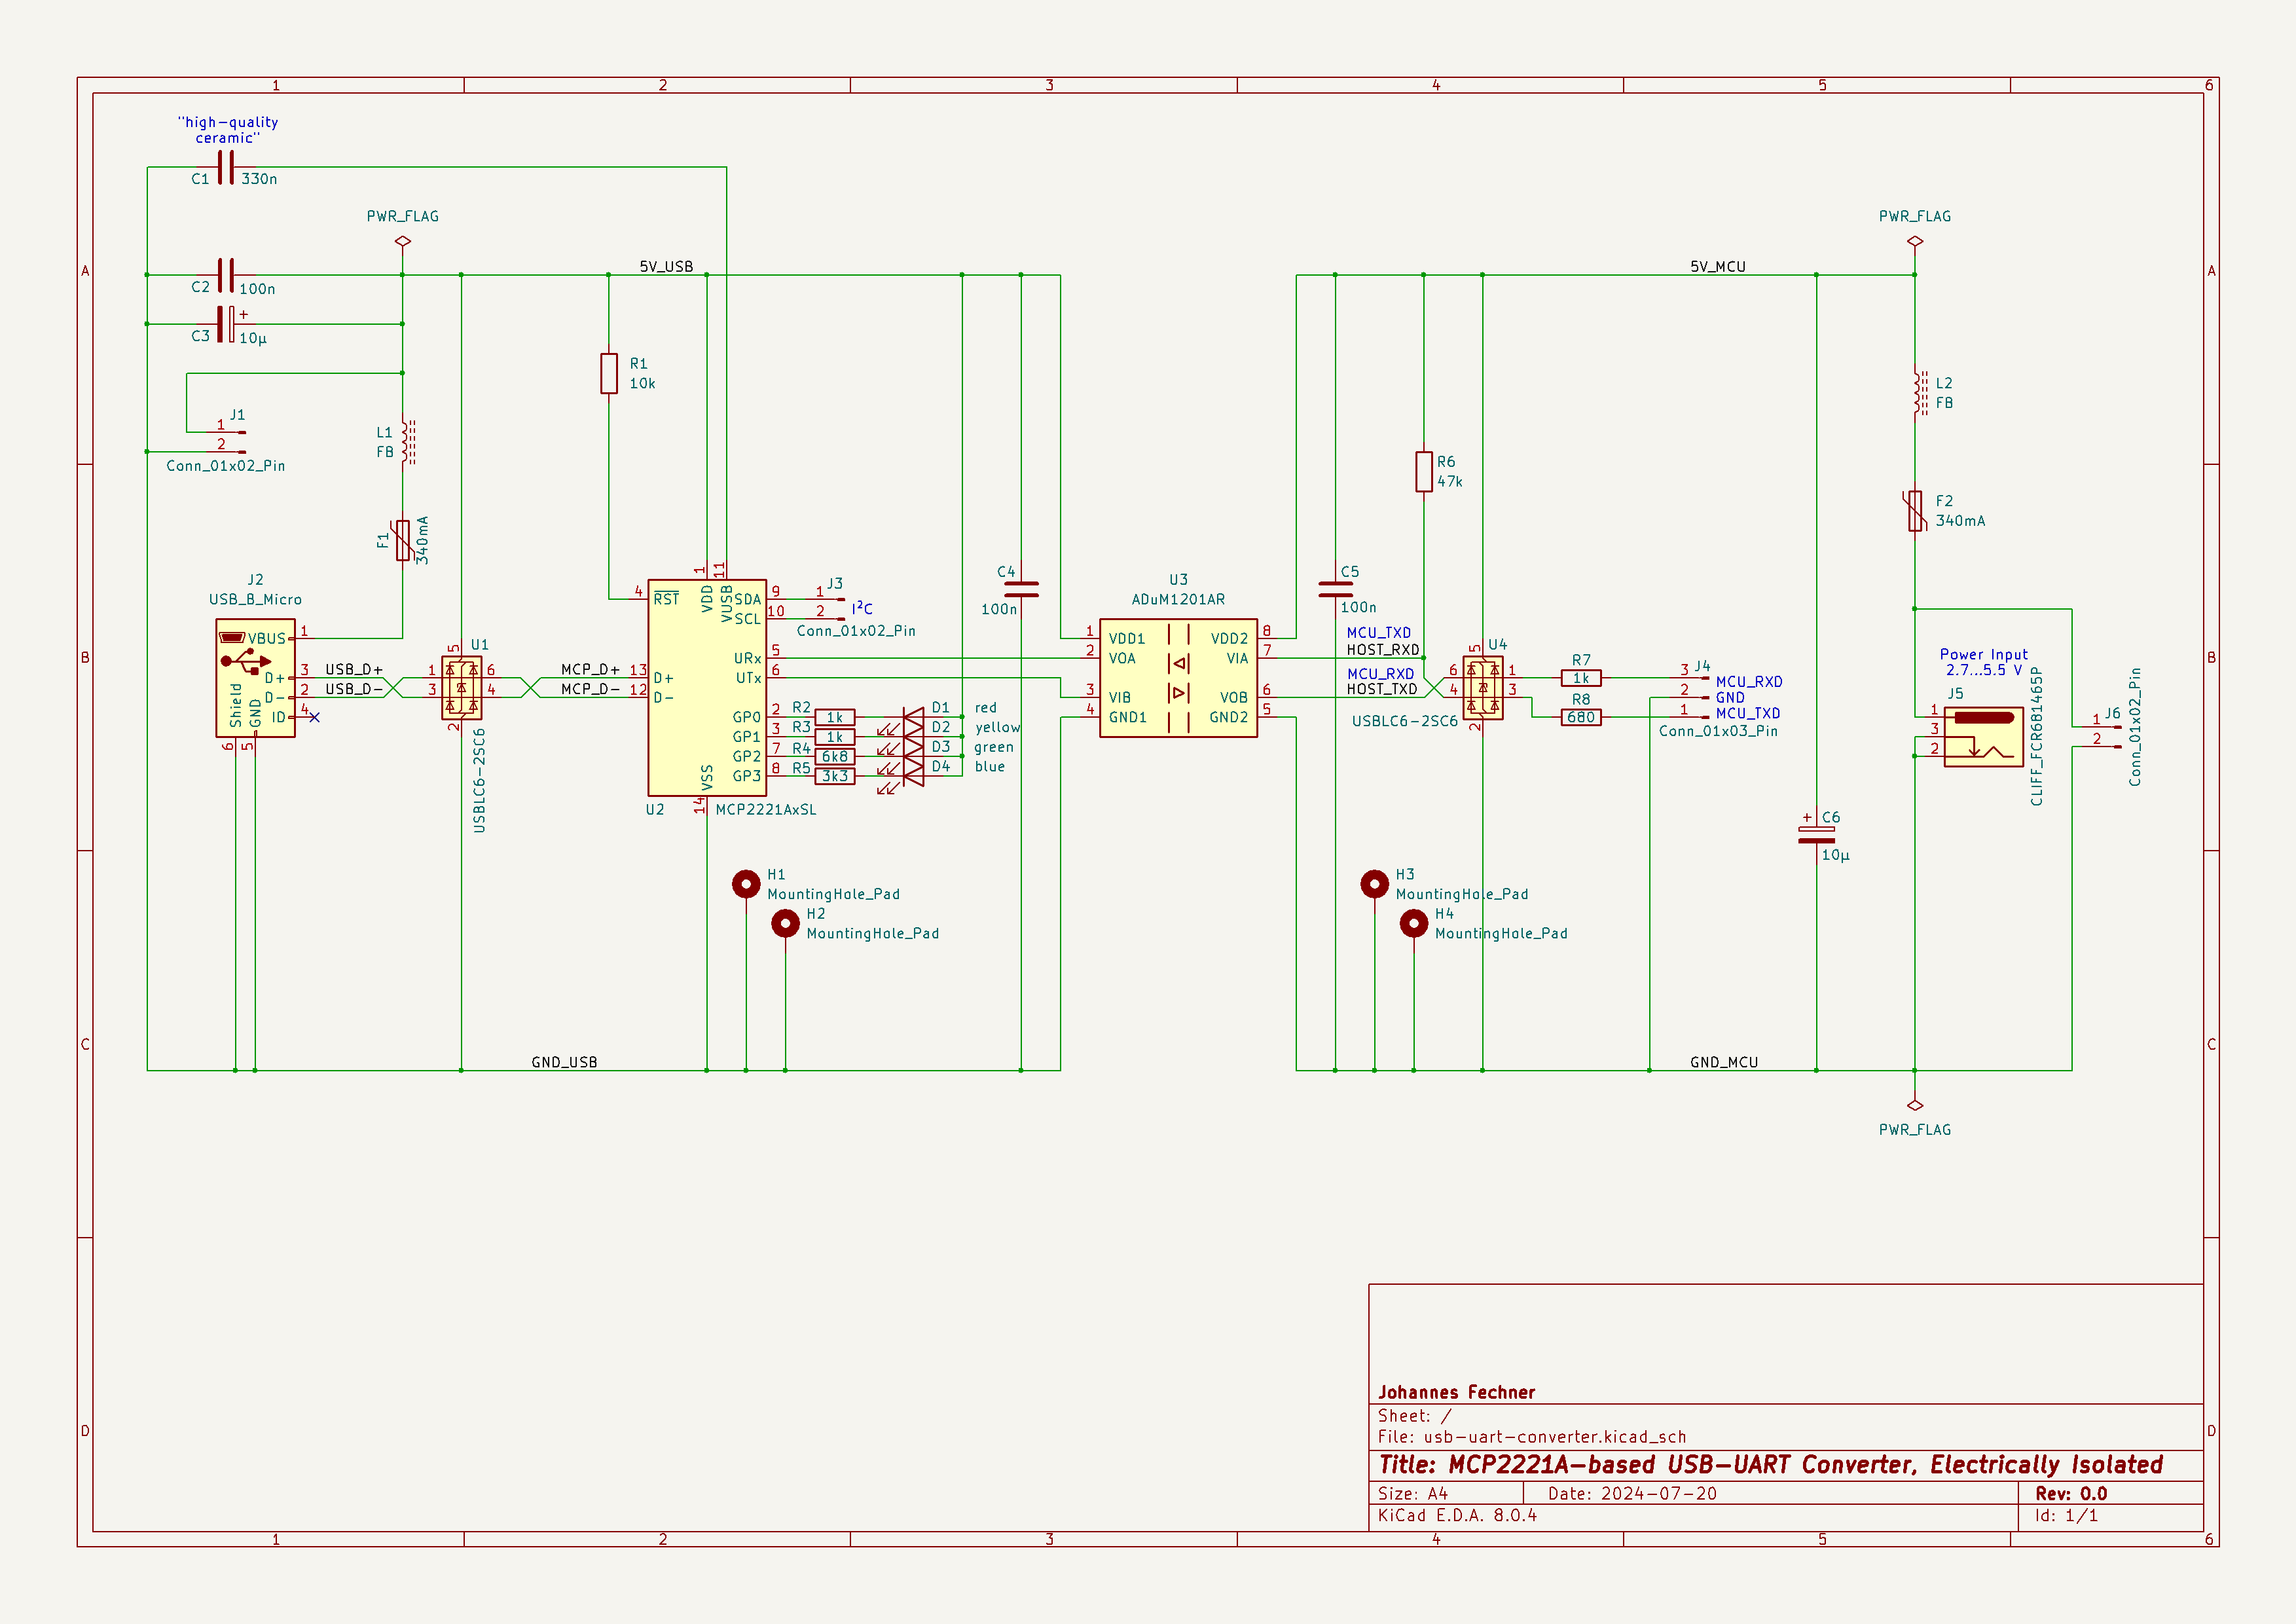
Schaltplan eines USB-UART-Konverters
C2 100u PWr_FLAG 5V_USB R1 10k J1 Conn_01x02_Pin L1 FB J2 USB_B_Micro VBUS U1 USB_D+ USB_D- D+ D- MCP_D 12 MCP_C 12 GND_USB U2 MCP2211A SL GND_USB U1 USB_D+ USB_D- D+ D- MCP_D 12 MCP_C 12 GND_USB U2 MCP2211A SL GND_USB U3 ADuM1201AR VDD VDD2 VSS VIA GND1 GND2 U4 USBLC6-25C MCU_TXD MCU_RXD CSB CLK MCU_TXD
in „Entwurf USB-UART-Converter, KiCad, bitte um Review“ · Platinen · · Schaltpläne
-
Datei
main.c
msg.data[7] = 0x8F; msg.length = 8; msg.identifier.extended = 1; msg.identifier.nr = 78; USART_Transmit(mcp_sendmsg(msg)); USART_Transmit(100); USART_Transmit(mcp_read_reg(TXB0CTRL)); _delay_ms(100); while (1) { state = mcp_read_rx_state(); if (state & 0xC0) { //RXB1 oder RXB0 USART_Transmit(54); msg = mcp_read_message
in „MCP2515 sendet nicht richtig“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Rollladensteuerung.pdf
AVR-Controller: 16kB Flash 512 Byte EEPROM 1kB RAM 8 ADC-Kanäle TWI 1 Eingang Wandschalter MCP23017-Interrupt (nicht zwingend interruptfähig) 1 Eingang Keypad MCP23017-Interrupt (nicht zwingend interruptfähig) 1 Eingang HMI Erkennung (nicht zwingend interruptfähig) 1 flankengetriggerter
-
Datei
T6963c.h
T6963C_H #define T6963C_H #include <avr/io.h> #include <avr/pgmspace.h> #include <stdint.h> #define MCP23S09_CMD_DDR DDRC #define MCP23S09_DATA_DDR DDRC #define MCP23S09_CMD_PORT PORTC #define MCP23S09_DATA_PORT PORTC #define MCP23S09_CMD_CS PC3 #define MCP23S09_DATA_CS PC2 #define MCP23S09_Control 0b01000000 // Control Byte (für Read +1) #define T6963C_WR 6 //Controlbits an MCP23S09 // DATA: LCD_DATA_DB0=MCP_DATA_GP7 #define T6963C_RD 5 #define T6963C_CE 4 #define T6963C_CD 3 #define T6963C_RST 2 #define T6963C_DisplayOn 0 #define T6963C_FS 1 #define T6963C_FG 7 //Physical
in „Frage zu SPI und MCP23S09“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ATMegaEvoBoard.pdf
AT90CAN128 Folgende Bauteile können entfallen,wenn der On-Board-CAN des AT90CAN128 eingesetzt wird und der MCP2515 nicht benötigt wird : • JP4 • R26, R27 • IC7 (der MCP2515 natürlich) • C22, C23 • X3 Sollen beide Transceiver, sowie der MCP2515 und der On-Board-CAN des AT90CAN128 genutzt werden, wird das Entfernen
in „AT90CAN128 Development board“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
board-omap3beagle.c
OMAP_PIN_OUTPUT); omap_mux_init_signal("mcbsp1_dr.mcspi4_somi", OMAP_PIN_INPUT_PULLUP); } static int mcp251x_setup(struct spi_device *sdev) { printk(KERN_DEBUG "mcp251x_setup: Entry\n"); return 0; } static int mcp2515_transceiver_enable(int enable) { printk(KERN_DEBUG "mcp251x_transceiver_enable: Entry %d\n", enable); return 0; } static struct mcp251x_platform_data mcp251x_info = { .oscillator_frequency = 10000000, //Benutzter Kristall /* .board_specific_setup = &mcp251x_setup, .power_enable = mcp2515_transceiver_enable, .transceiver_enable =
in „CAN-Bus: MCP2515 und MCP2551 mit Linux Treiber“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
spi.S
spi_init //void spi_init(void); .global spi_putc //uint8_t spi_putc( uint8_t data ); .global spi_enable_mcp2515 //void spi_enable_mcp2515(void); .global spi_disable_mcp2515 //void spi_disable_mcp2515(void); //*************************************************************************** //* //* FUNCTION //*
in „Probleme mit SW SPI (aus Atmel appnote 320)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
10e-3 + 0.5); // preload for 10ms TIMSK0 |= 1<<TOIE0; // enable timer interrupt REMAP |= (1<<U0MAP); mcp23s17_init(); _delay_ms(500); mcp23s17_write_register(MCP23S17_GPIOB, 0xFF); _delay_ms(1000); mcp23s17_write_register(MCP23S17_GPIOB, 0x00); _delay_ms(200); sei(); wdt_enable(WDTO_500MS); eMBInit( MB_RTU
in „Schaltung zieht nach ausschalten mehr Strom“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
board-omap4panda.c
{ .name = "leds-gpio", .id = -1, .dev = { .platform_data = &gpio_led_info, }, }; static int overo_mcp2515_setup(struct spi_device *sdev) { printk(KERN_DEBUG "overo_mcp2515_setup: Entry \n"); return 0; } static int overo_mcp2515_transceiver_enable(int enable) { printk(KERN_DEBUG "overo_mcp2515_transceiver_enable: Entry %d\n", enable); return 0; } static struct mcp251x_platform_data overo_mcp2515_pdata = { .oscillator_frequency = 20*1000*1000, .board_specific_setup = overo_mcp2515_setup, .model = CAN_MCP251X_MCP2515, .power_enable = overo_mcp2515_transceiver_enable
in „CAN-Interface mit galvanischer Trennung für Pandaboard (OMAP4)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Atmega64_mit_4xLS7060_in_MHz__MCP3204-Version2-20-09-2017-1.bas
' Locate 2 , 1 ' Lcd "C0=" ; Werte_mcp '-------------- Auslesen des MCP3204 Ch1-------------------- A = Ch1 Gosub Mcp3204 Adc2 = Werte_mcp ' Locate 2 , 10 ' Lcd "C1=" ; Werte_mcp Schleife = 1 'Schleifenzahl zurücksetzen Ende: 'Sprung zu
in „Frequenzanzeige Spektrumanalyzer“ · HF, Funk und Felder ·
-
 Bild
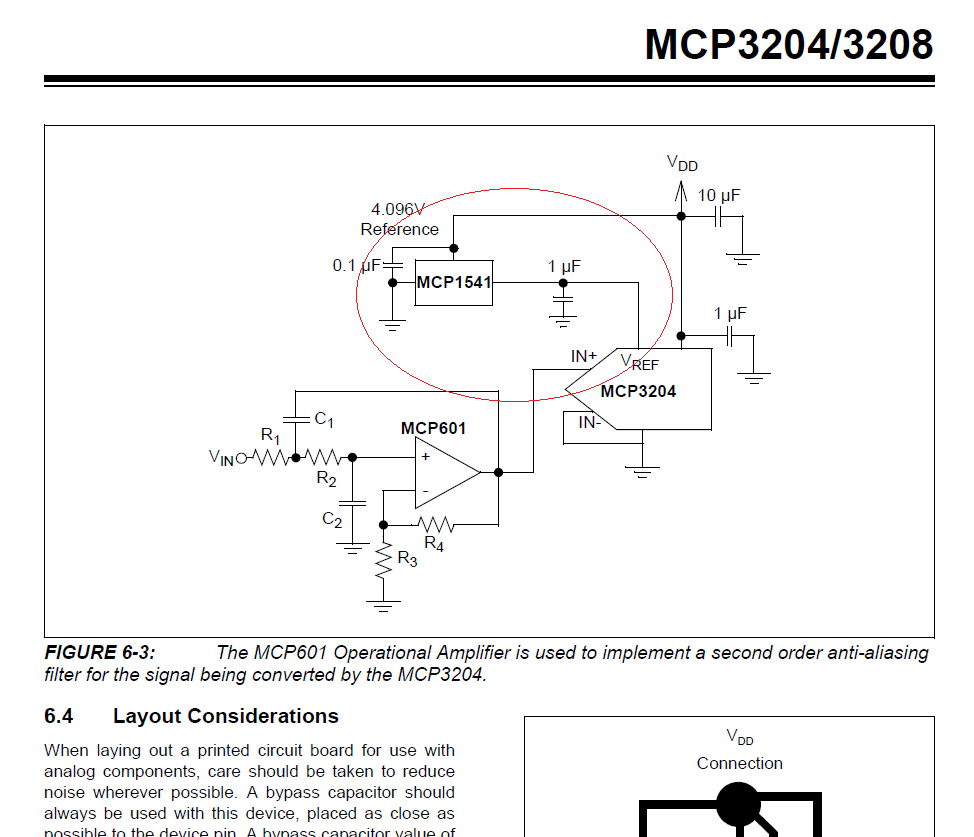
Schaltplan eines Anti-Aliasing-Filters mit MCP601 und MCP3204
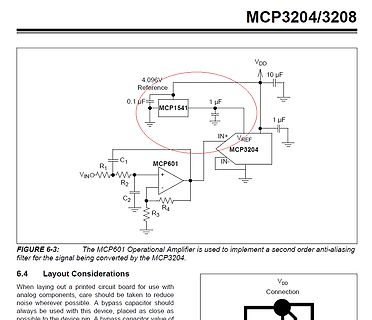
MCP3204/3208 4.096V Reference 0.1 µF MCP1541 1 µF VDD 10 µF 1 µF IN+ VREF MCP3204 IN- FIGURE 6-3: The MCP601 Operational Amplifier is used to implement a second order anti-aliasing filter for the signal being converted by the MCP3204. 6.4 Layout Considerations C1 R1 VIN0 R2 MCP601 C2 R3 R4 C2 VDD Connection
in „MCP3208 und Wemos D1 Mini - langsame Anwendung“ · Mikrocontroller und Digitale Elektronik · · Schaltpläne
-
Datei
myheader.h
Port B bit 7 (pin8): clock char SPI_Empfang; //MPC2515 #define CAN_CS 0 // Chip Select-Leitung für MCP2515 #define CAN_RESET 1 // Reset-Leitung für MCP2515 unsigned char adress, data, mask, message_length, i, message_status; unsigned char message_data[8], a_data[5]; unsigned int id_out, id; /**** switch
in „mehrere source files“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
kicad_8450_dcm_liste_neu_v3.pdf
-14/TSSOP-14 MCP6L91RT-EMS 10 MHz, 850 µA Op Amps, MSOP-8 MCP6L91RT-EOT 10 MHz, 850 µA Op Amps, SOT-23-5 MCP6L91RT-ESN 10 MHz, 850 µA Op Amps, SOIC-8 MCP6L91T-EOT 10 MHz, 850 µA Op Amps, SOT-23-5 MCP6L92 10 MHz, 850
in „KiCAD Eeschema, Bibliotheksdokumentation *.dcm als PDF-Datei“ · Platinen ·
-
Datei
MCP23017.h
/* * MCP23017.h * * Created: 02.02.2015 19:06:45 * Author: Stephan */ #ifndef MCP23017_H_ #define MCP23017_H_ #define IODIRA 0x00 #define IODIRB 0x01 #define IOPOLA 0x02 #define IOPOLB 0x03 #define GPINTENA
in „Probleme beim auslesen des MCP23017“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AN1154_Precision_Temperature_Sensing_with_RTD_Circuits.pdf
) = Reference Voltage R Code = ADC output code T 0.0088 n = ADC number of bits (22 bits with sign, MCP3551) 0.0084 -200 0 200 400 600 800 Temperature (°C) FIGURE 3: T RES vs. RTD Resistance. DS01154A-page 2 © 2008 Microchip Technology Inc. AN1154 The MCP3551 22-bit differential ADC characteristics is
in „PT100 Zehntel Grad Auflösung“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
168ball_nand_lpdram_j4xx_omap.pdf
Preliminary‡ 168-Ball NAND Flash and LP-DRAM PoP (TI-OMAP) MCP Features NAND Flash and LP-DRAM 168-Ball Package-on-a-Package (PoP) Combination Memory (TI OMAP™) Features Figure 1: PoP Block Diagram • Micron NAND Flash and LP-DRAM components RoHS-compliant, “green
in „TI OMAP Flash und RAM“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
CAN.c
|= (1<<P_CS); } uint8_t mcp2515_read_register(uint8_t adress) { uint8_t data; // /CS des MCP2515 auf Low ziehen PORT_CS &= ~(1<<P_CS); spi_putc(SPI_READ); spi_putc(adress); data = spi_putc(0xff); // /CS Leitung wieder freigeben PORT_CS |= (1<<P_CS); return data; } void mcp2515_bit_modify(uint8_t adress, uint8_t mask, uint8_t data) { // /CS des MCP2515 auf Low ziehen PORT_CS &= ~(1<<P_CS); spi_putc(SPI_BIT_MODIFY); spi_putc(adress); spi_putc(mask); spi_putc(data); // /
in „Atmega und CAN“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Release_Notes.txt
----------------------------- Version 1.3 (Released 10/09/2014): - Updated tool to include the new MCP2200/MCP2221 driver version (v1.4). Version 1.2 (Released 02/20/2013): - Updated tool to include the new MCP2200 driver version (v1.3). Version 1.1 (Released 08/29/2012): - Updated tool to include the new MCP2200 driver version (v1.2). Version 1.00 (Released 08/15/2012): - Initial Release ---------------------------------------------------------------------------------------------------------------------
in „MCP2200 isolated usb/uart schaltungskontrolle“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PICkit_3_Programmer_Application_ReadMe.txt
Vdd 8 (3) GND 5 (5) PGC /3 HCS20x, 320 \3 -or- 4 HCS30x, 36x (4) PGD 6 (1) VPP 2 HCS360, 361 only MCP250xx CAN Devices -------------------- MCP25020 MCP25025 MCP25050 MCP25055 !!IMPORTANT!! - MCP250xx devices are OTP and can only be programmed once. Connections for MCP250xx devices --------------------------------------- PICkit 3 Pin MCP Device Pin (DIP) (1) Vpp 11 Vpp (2) Vdd 14 VDD - The MCP device MUST be powered from PICkit 3! (3) GND 7 Vss (4) PGD 5 DATA (5) PGC 6 CLOCK Serial EEPROM Devices --------------------- NOTE: Other supported
in „PICkit3 und Windows 11“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
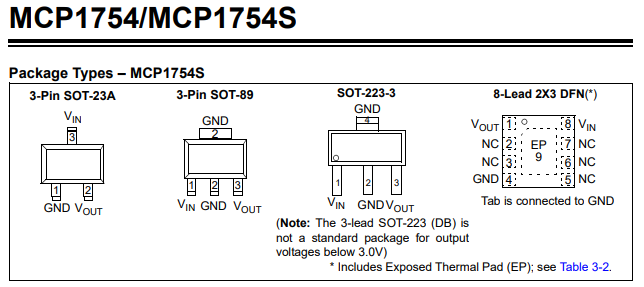
Gehäusearten MCP1754/MCP1754S
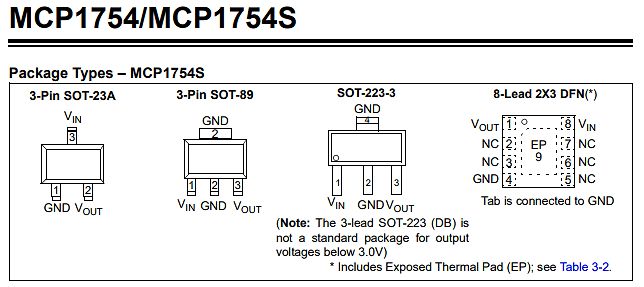
MCP1754/MCP1754S Package Types – MCP1754S 3-Pin SOT-23A VIN 3 1 GND 2 VOUT 3-Pin SOT-89 GND 2 1 VIN 3 VOUT 2 GND SOT-223-3 GND 4 1 VIN 2 GND 3 VOUT 8-Lead 2X3 DFN(*) 1 VOUT 8 VIN 2 NC 7 NC 3 NC 6 NC 4 GND
in „KiCAD: Erstellung von Bauteil-Bibliotheken“ · Platinen · · Screenshots
-
Datei
main.c
LCDClear(); } } //********************************************************************* //Daten an MCP923S17 Port A senden //********************************************************************* void WritePortA(char b) { LATAbits.LATA2=0; SSPBUF=0x40; while(!PIR1bits.SSPIF); PIR1bits.SSPIF=0; SSPBUF=
in „LCD per SPI ansteuern- Problem mit zu vielen char“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
4xPLL Enabled LATA = 0x00; TRISA = 0x00; ANSELA = 0x00; LATC = 0x02; TRISC = 0x00; ANSELC = 0x00; MCP3550_Init(); MCP3550_StartConversion(); while(1) { if(MCP3550_DataRdy()) { ADC_Buf[cnt]=MCP3550_GetValue()&0x3FFFFF; // Mask status bits ADC_Buf[cnt] <<= (32 - 22); ADC_Buf[cnt] >>= (32 - 22); // Extend Sign MCP3550_StartConversion(); cnt++; cnt &= AVERAGE_SAMPLES - 1; ADC_Value = ADC_Buf[0]; for(i = 1; i < AVERAGE_SAMPLES; i++) { ADC_Value += ADC_Buf[i]; } ADC_Value = ADC_Value / AVERAGE_SAMPLES; } } }
in „MCP3551 mit PIC16F877“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
fehlerlesen.pdf
def address =r21 .def value =r22 .def mask =r23 ; for BitModify .def stack =r24 .def stack2 =r25 ; mcp2515 Instructions: .equ WRITE =0b00000010 .equ READ =0b00000011 .equ RESET =0b11000000 .equ BITMODIFY =0b00000101 ; mcp2515 addresses: .equ RXB0D0 =0b01100110 .equ RXB0D1 =0b01100111 .equ CANINTF =0b00101100
in „CAN übertragung brich ca. nach 10 sek ab“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
RIBU_M8_LCD_MCP9801.bas
Off Noblink Anfang: I2cstart 'startet den I2C-Prozess I2cwbyte Adr_chip_w 'sendet die Adresse des MCP9801 und setzt das Schreibbit I2cwbyte 1 'sendet die Registeradresse des Controll-Byts zum MCP9801 I2cwbyte 96 'sendet das Controll-Byte 0=9 Bit; 32=10 Bit; 64=11 Bit; 96=12 Bit I2cstop 'stopt den I2C-Prozess I2cstart 'startet den I2C-Prozess I2cwbyte Adr_chip_w 'sendet die Adresse des MCP9801 und setzt das Schreibbit I2cwbyte 0 'sendet die Registeradresse des Temperaturwertes zum MCP9801 I2cstop 'stopt den I2C-Prozess Lesen: I2cstart 'startet den I2C-Prozess I2cwbyte Adr_chip_r 'sendet
in „Nicht nachvollziehbares Verhalten beim Programmieren“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MT2202_Abstract.pdf
and direction of the cable. The Receiver consists of a PreAmp and Detector made from an RFID Chip (MCP2030). The RSSI signal strength output is amplified by a Variable Gain Amplifier (MCP6S26). The amplified output feeds an Analog Meter to provide a visual indication of the signal strength. The meter
in „DIY Power Kabelsucher / Trassenfinder“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
Projekt_Heimautomation.pdf
bedient.ImFolgenden erkläreichdenAufbaudesBoards. RPI_GPIO_06 – Pin 31: ist der StandBy-Pin des MCP2562. Er kann später verwendet werden, um Strom zu sparen. Schnittstelle zum Raspberry Pi 2 RPI_GPIO_13 – Pin 33: ist der Reset-Pin des MCP2515. Er hat vorerst noch keine Funktion. RPi_GPIO_25–Pin22
in „Schaltplan für Haussteuerung im Hutschienengehäuse (Raspberry Pi, CAN, MCP2515, MCP2562, PCF8574)“ · Haus & Smart Home ·
-
 Bild
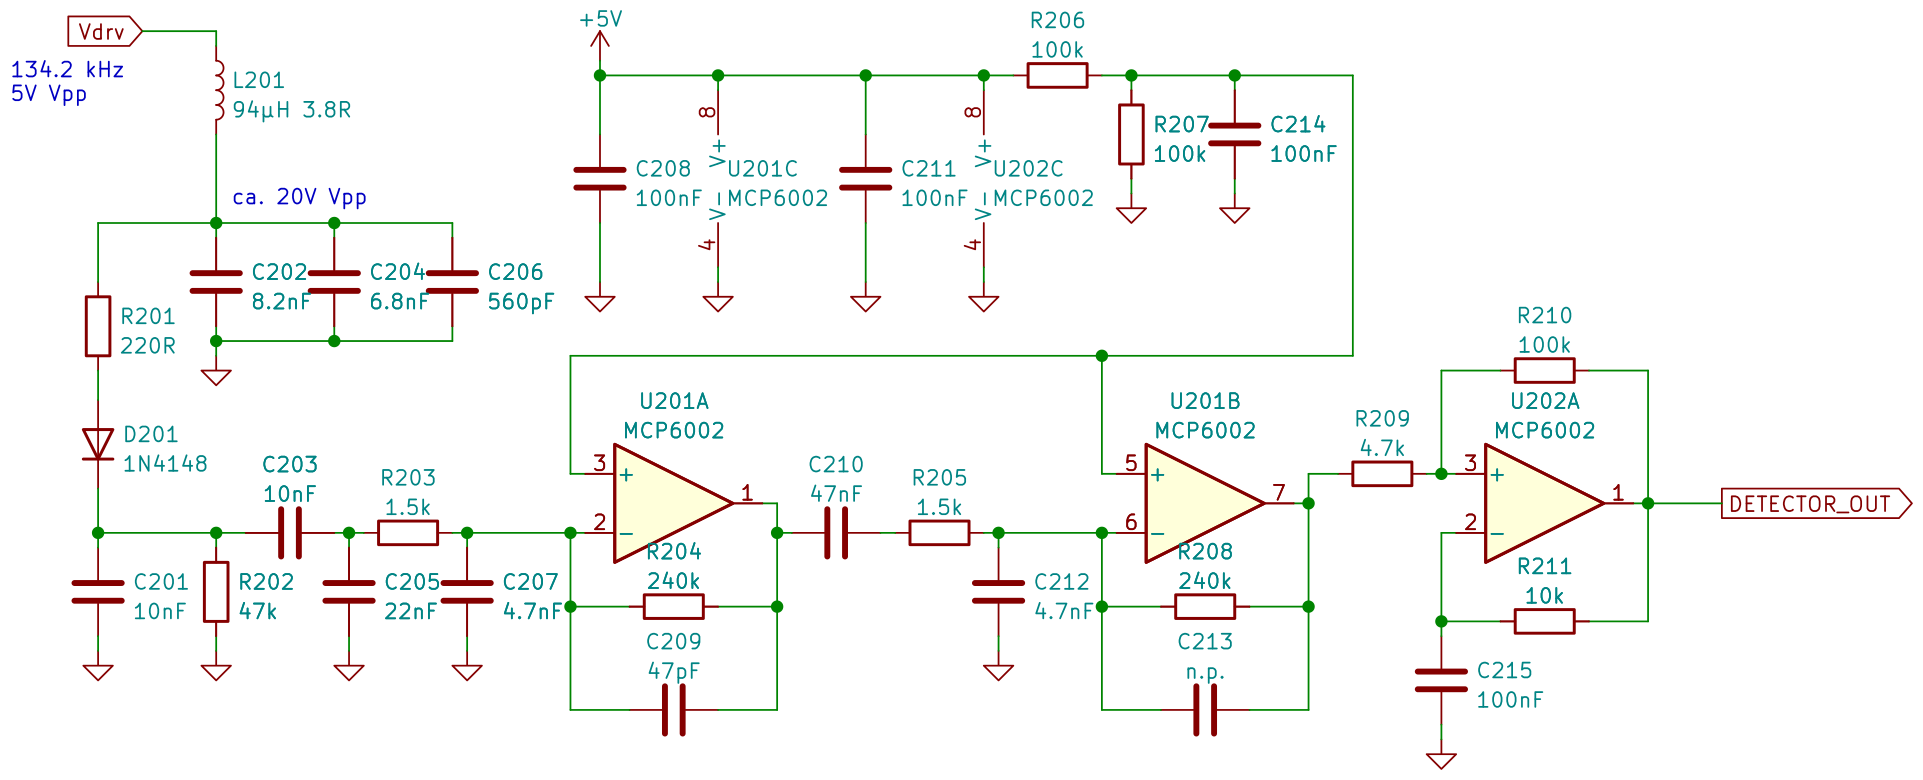
Schaltplan einer Signalverarbeitungsschaltung mit Operationsverstärkern
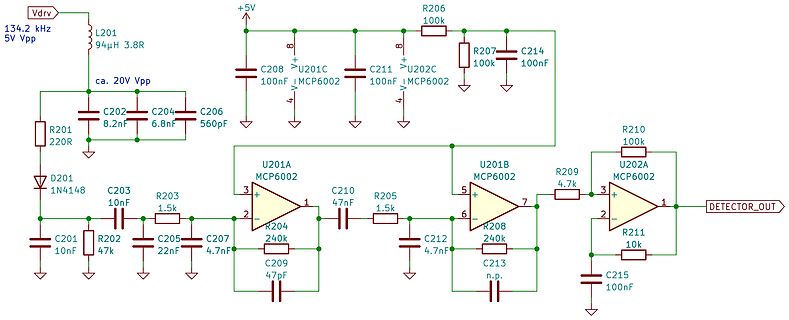
100nF, +5V, R206 100k, R207 100k, C214 100nF, ca. 20V Vpp, C202 8.2nF, C204 6.8nF, C206 560pF, U201C MCP6002, C211 100nF, U202C MCP6002, R201 220R, D201 1N4148, C201 10nF, R202 47k, C203 10nF, R203 1.5k, C205 22nF, C207 4.7nF, U201A MCP6002, C210 47nF, R205 1.5k, C212 4.7nF, R208 240k, C209 47pF, C213 n.p., R209 4.7k, U201B MCP6002, R210 100k, U202A MCP6002, R211 10k, C215 100nF, DETECTOR_OUT
in „Erbitte Hilfe bei RFID Projekt Tierchip von Streunerkatzen auslesen“ · Offtopic · · Schaltpläne
-
 Bild
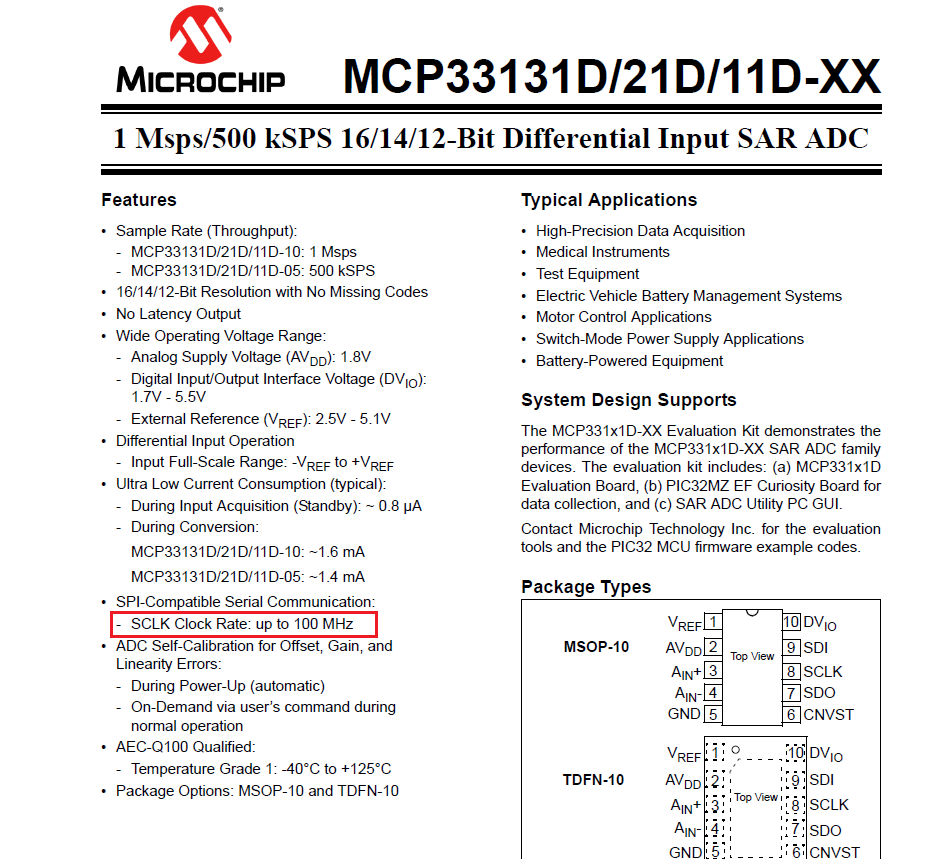
Datenblatt Ausschnitt MCP33131D SAR ADC
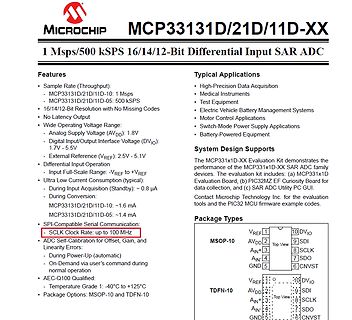
MICROCHIP MCP33131D/21D/11D-XX 1 Msps/500 kSPS 16/14/12-Bit Differential Input SAR ADC Features Sample Rate (Throughput) MCP33131D/21D/11D-10: 1 Msps MCP33131D/21D/11D-05: 500 kSPS 16/14/12-Bit Resolution with No
in „ADC Daisy Chain“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
PDF
loopback.pdf
.def value =r22 008 .def mask =r23 ; for BitModify 009 .def stack =r24 010 .def stack2 =r25 011 ; mcp2515 Instructions: 012 .equ WRITE =0b00000010 013 .equ READ =0b00000011 014 .equ RESET =0b11000000 015 .equ BITMODIFY =0b00000101 016 017 ; mcp2515 addresses: 018 .equ RXB0D0 =0b01100110 019 .equ RXB0D1
in „CAN übertragung brich ca. nach 10 sek ab“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
MCP6001.txt
*************************************************************************** * * Macromodel for the MCP6001/2/4 op amp family: * MCP6001,MCP6002,MCP6004 * * Revision History: * REV A: 21-Jun-02, Created model * REV B: 16-Jul-02, Improved output stage * REV C: 03-Jan-03, Added MCP6001 * REV D: 19-Aug-06
in „ltspice problem“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
MCP6001.txt
*************************************************************************** * * Macromodel for the MCP6001/2/4 op amp family: * MCP6001,MCP6002,MCP6004 * * Revision History: * REV A: 21-Jun-02, Created model * REV B: 16-Jul-02, Improved output stage * REV C: 03-Jan-03, Added MCP6001 * REV D: 19-Aug-06
in „Einbinden opv in LT-Spice“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
MCP250XX.INC
LIST ; MCP250XX.INC Standard Header File, Version 2.00 Microchip Technology, Inc. NOLIST ; This header file is used to define the configuration for MCP250XX devices. ; To use this header file, include it in the
in „Hex File für MCP25050 mit MPLAB erstellen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mcp2515_cfg.h
#ifndef MCP2515_CFG_H #define MCP2515_CFG_H // SPI port definition #define P_MOSI B,2 #define P_MISO B,3 #define P_SCK B,1 #define MCP2515_CS B,0 #define MCP2515_INT E,5 // bit timing definition // this are the
in „CAN und MCP2515 - Kein Senden möglich“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
MCP601.txt
******************************************* * * The following op-amps are covered by this model: * MCP601,MCP602,MCP603,MCP604 * * Revision History: * REV A: 30-Jun-99, BCB (created model) * REV B: 10-Jul-99, BCB (corrected DC Iq) * REV C: 30-Nov-99, BCB (".subckt" on first line, moved L, W to model)
in „LTSpice: Timestep too small“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
MCP6001.txt
*************************************************************************** * * Macromodel for the MCP6001/2/4 op amp family: * MCP6001,MCP6002,MCP6004 * * Revision History: * REV A: 21-Jun-02, Created model * REV B: 16-Jul-02, Improved output stage * REV C: 03-Jan-03, Added MCP6001 * REV D: 19-Aug-06
in „Schaltung mit Operationsverstärker in LT-Spice -> Frage zu Bode-Plot“ · Analoge Elektronik und Schaltungstechnik ·