-
Datei
avrdragon_device_support.html
targets">OffBoardTarget</a></td><td rowspan="1" colspan="1"></td></tr><tr><td rowspan="1" colspan="1">ATmega644</td><td rowspan="1" colspan="1">x</td><td rowspan="1" colspan="1"></td><td rowspan="1" colspan="1">x</td><td rowspan="1" colspan="1">x</td><td rowspan="1" colspan="1"></td><td rowspan="1" colspan
in „Welches Programmiergerät soll ich mir kaufen?“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
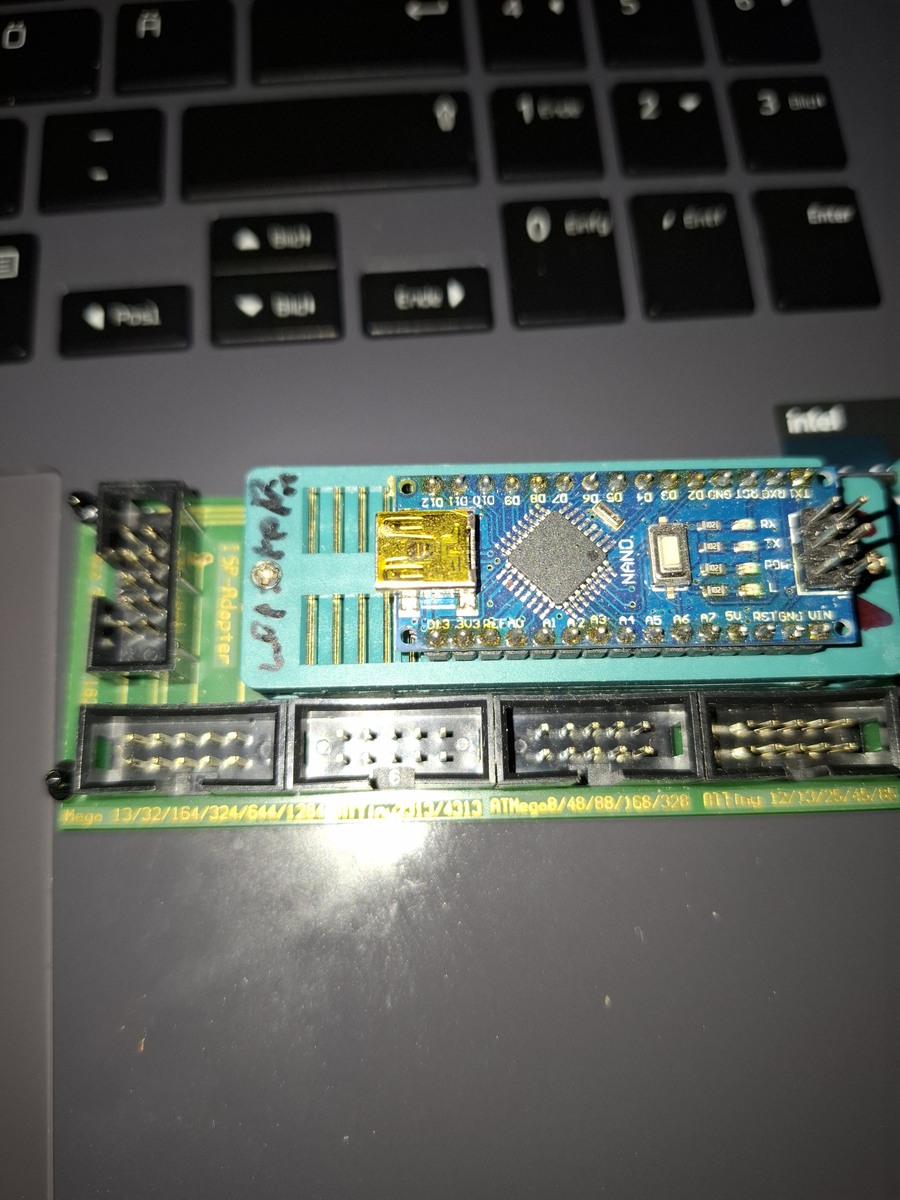
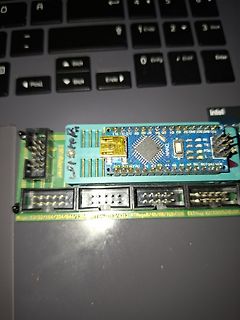
Arduino Nano auf Erweiterungsplatine und Laptop-Tastatur
Arduino Nano, ATmega8, 13/32/164/324/644/128
in „Was für female Verbinder für 2.54mm Pins (serieller Programmier-Adapter)“ · Mechanik, Gehäuse, Werkzeug · · Platinenfotos
-
 Bild
Schaltplan eines Mikrocontroller-basierten Geräts mit Display und Batteriebetrieb
ATmega644PA, VCC, GND, PB0 bis PB7, PD0 bis PD7, RESET, LCD, VBAT, 10uF, 100nF, AL619, 78L05, DEMOD, Test socket, Over voltage protection, Power control
in „Transistortester AVR“ · Projekte & Code · · Schaltpläne

-
 Bild
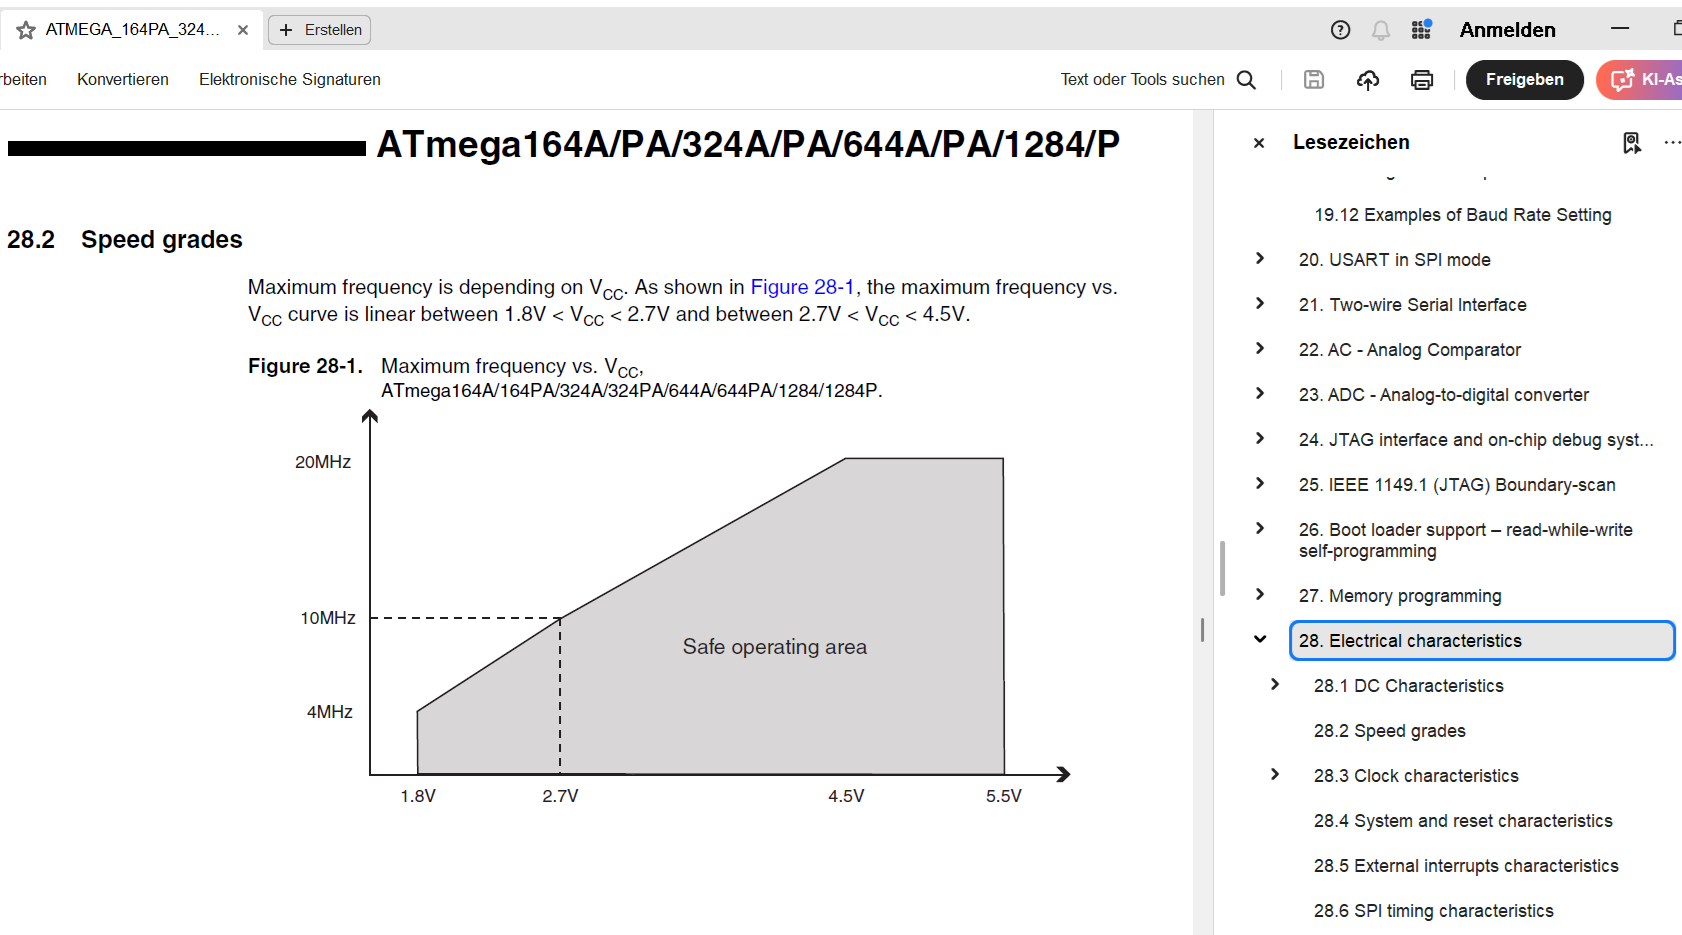
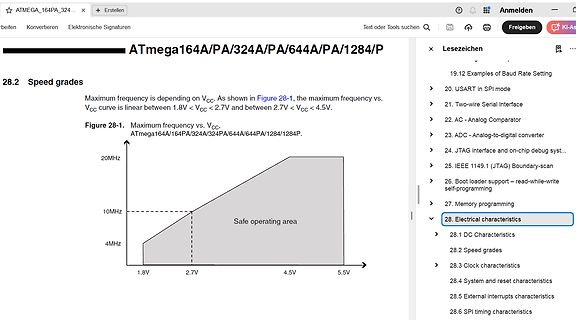
Datenblatt Ausschnitt ATmega Frequenz vs. VCC
ATmega164A/PA/324A/PA/644A/PA/1284/PA/1284P 28.2 Speed grades Maximum frequency vs. VCC. Figure 28-1. Maximum frequency vs. VCC. 20MHz 10MHz 4MHz 1.8V 2.7V 4.5V 5.5V Safe operating area 28. Electrical characteristics
in „AVR - Taktfrequenz für Seriell ohne Handshake“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
Datei
AVR8_Burn_O_Mat_Config.xml
4.3V (4.1V - 4.5V)" Fuse1="1" Fuse2="0" Fuse3="0"/> </BrownOutDetection> <OscillatorOptions Type="ATmega48" /> </AVR> <AVR name="m644" caption="ATmega644"> <Fuse name="UNUSED_E7" bit="7" fuseByte="efuse" default="1" desc="unused" mode="expert"/> <Fuse name="UNUSED_E6" bit="6" fuseByte="efuse" default=
-
Datei
AVR8_Burn_O_Mat_Config.xml
4.3V (4.1V - 4.5V)" Fuse1="1" Fuse2="0" Fuse3="0"/> </BrownOutDetection> <OscillatorOptions Type="ATmega48" /> </AVR> <AVR name="m644" caption="ATmega644"> <Fuse name="UNUSED_E7" bit="7" fuseByte="efuse" default="1" desc="unused" mode="expert"/> <Fuse name="UNUSED_E6" bit="6" fuseByte="efuse" default=
-
Datei
main.c
// ATmega644 // SLdt 190828 #define F_CPU 1000000 #include <avr/io.h> #include <util/delay.h> #include <avr/interrupt.h> ISR (WDT_vect) { WDTCSR = (1<<WDIE); } int main(void) { DDRB = 0b00000001; _delay_ms(2000
in „Atmega644 ISR(WDT_vect)“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
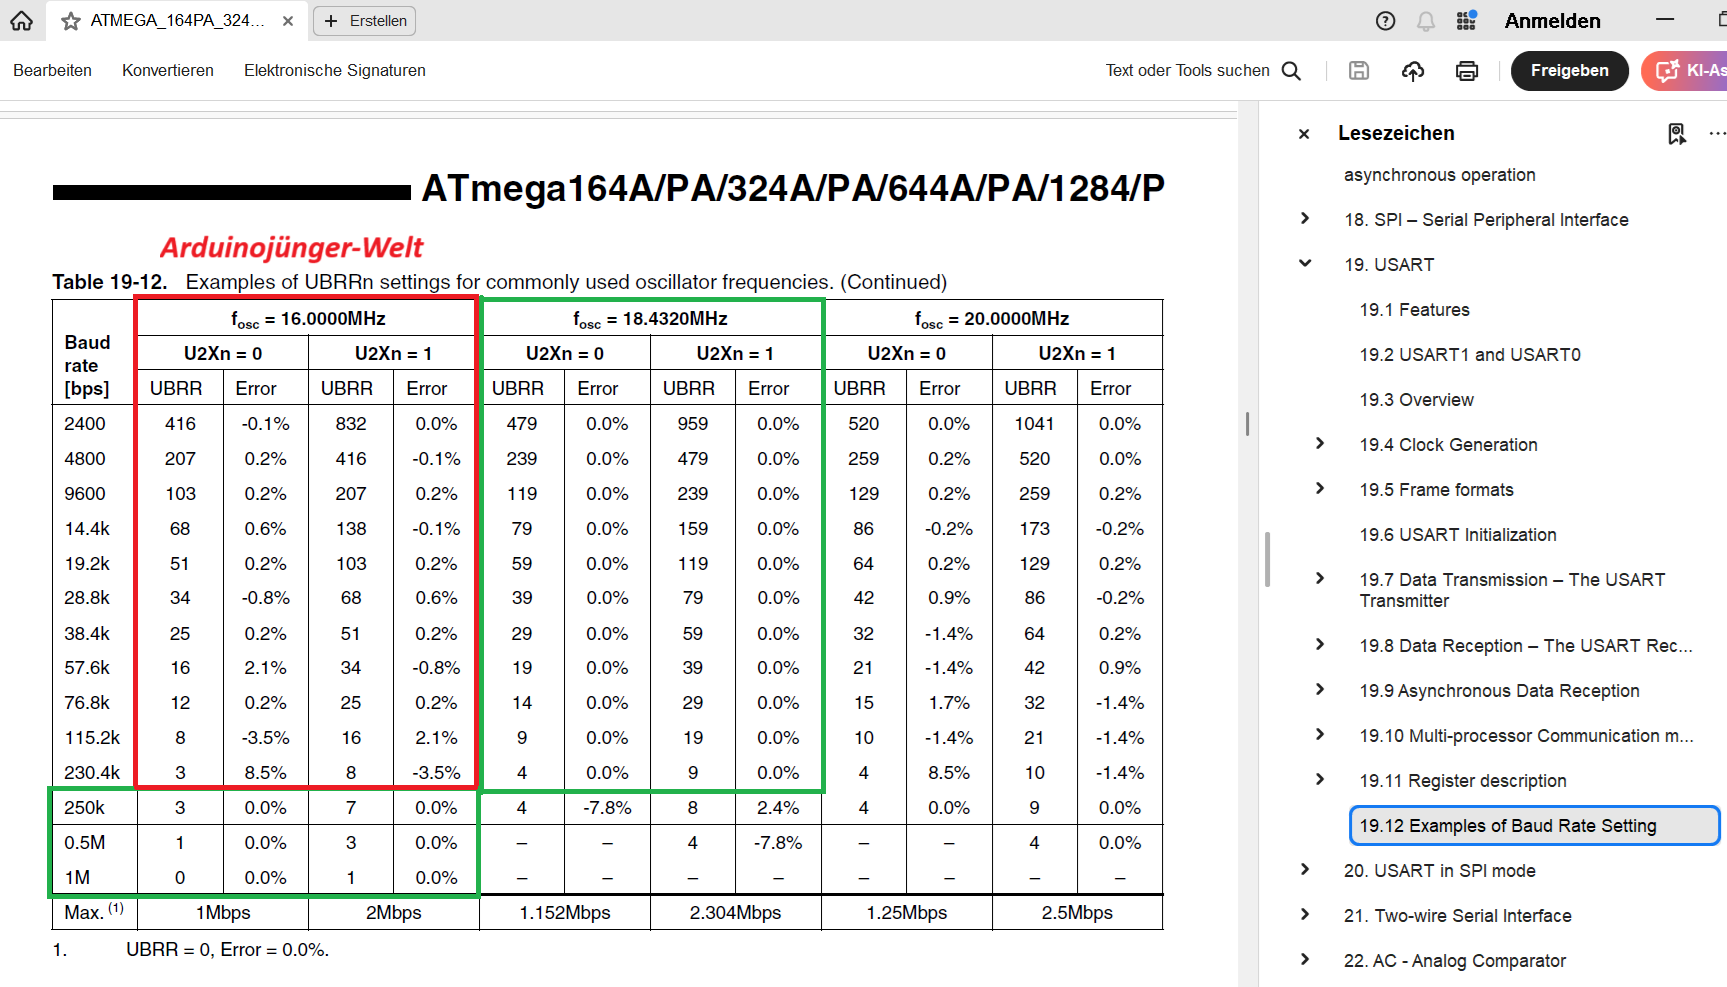
Screenshot einer Tabelle für UBRR-Einstellungen von ATmega Mikrocontrollern
ATmega164A/PA/324A/PA/644A/PA/1284/P Arduinojünger-Welt Table 19-12. Examples of UBRR settings for commonly used oscillator frequencies. Baud rate [bps] f_osc = 16.0000MHz f_osc = 18.4320MHz f_osc = 20.0000MHz
in „AVR - Taktfrequenz für Seriell ohne Handshake“ · Mikrocontroller und Digitale Elektronik · · Screenshots

-
 Bild
Screenshot einer Tabelle für UBRR-Einstellungen von ATmega Mikrocontrollern
ATmega164A/PA/324A/PA/644A/PA/1284/P Arduinojünger-Welt Table 19-12. Examples of UBRR settings for commonly used oscillator frequencies. Baud rate [bps] f_osc = 16.0000MHz f_osc = 18.4320MHz f_osc = 20.0000MHz
in „AVR - Taktfrequenz für Seriell ohne Handshake“ · Mikrocontroller und Digitale Elektronik · · Screenshots

-
Datei
platformio.ini
# [env:FYSETC_F6] platform = atmelavr extends = common_avr8 board = fysetc_f6 # # Sanguinololu (ATmega644p) # [env:sanguino644p] platform = atmelavr extends = common_avr8 board = sanguino_atmega644p # # Sanguinololu (ATmega1284p) # [env:sanguino1284p] platform = atmelavr extends = common_avr8 board = sanguino_atmega1284p board_upload.maximum_size = 126976 # # Melzi and clones (ATmega1284p) # [env:melzi] platform = atmelavr extends = env:sanguino1284p upload_speed = 57600 # # Sanguinololu (ATmega1284p stock bootloader
in „Ender3 Z-Achse fährt mit Marlin nur nach oben“ · Mechanik, Gehäuse, Werkzeug ·
-
Datei
AVR8_Burn_O_Mat_Config.xml
4.3V (4.1V - 4.5V)" Fuse1="1" Fuse2="0" Fuse3="0"/> </BrownOutDetection> <OscillatorOptions Type="ATmega48" /> </AVR> <AVR name="m644" caption="ATmega644"> <Fuse name="UNUSED_E7" bit="7" fuseByte="efuse" default="1" desc="unused" mode="expert"/> <Fuse name="UNUSED_E6" bit="6" fuseByte="efuse" default=
-
Datei
config.xml
4.5V)" BODLEVEL2="1" BODLEVEL1="0" BODLEVEL0="0"/> </BrownOutDetection> <OscillatorOptions Type="ATmega48"/> </AVR> <AVR name="m644" caption="ATmega644"> <Fuse name="UNUSED_E7" bit="7" fuseByte="efuse" default="1" desc="unused" mode="expert"/> <Fuse name="UNUSED_E6" bit="6" fuseByte="efuse" default="
in „Fuseeditor, grafische Benutzeroberfläche für AVRdude“ · Projekte & Code ·
-
PDF
Fusedoc_Schema.pdf
10K J E 1 2 C GND IC3 C V START R26 GND 1 9 RESET (ADC7)PA7 33 DTSM-3 1K GND + (ADC6)PA6 34 1 2 ATMEGA8-DOC (ADC5)PA5 35 DATA 12 XTAL2 (ADC4)PA4 36 1 PC6(/RESET) PC0(ADC0) 23 R7 1K RDY (ADC3)PA3 37 PC1(ADC1) 24 R8 1K BS1 XTAL1 13 XTAL1 (ADC2)PA2 38 D 22 25 XA0 SV2 MEGA8/88/168... 39 GND G 21 GND PC2
in „Fehlersuche defektes Bauteil (Fusebit Doctor)“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
myblink.c
#include <avr/io.h> // Atmega644P -> Pin 19,20 #define LED0 PA0 #define LED1 PA1 #define output_low(port,pin) port &= ~(1<<pin) #define output_high(port,pin) port |= (1<<pin) #define set_input(portdir,pin) portdir &= ~(1<<pin)
in „Atmega644P Ausgangsspannung niedrig, wenn CKDIV8 ausgeschaltet?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
TIMER1_COMPA_vect) { event++; // Erzeuge event in Software } void init() { /*** Initialisierung fuer Atmega644***/ DDRA = 0x00; DDRB = (1 << PB3) | (1 << MOSI) | (1 << SS) | (1 << SCK); DDRC = 0xFF; DDRD = 0x00; TCCR1B = (1 << WGM12); TCCR1B |= (1 << CS11) | (1 << CS10); OCR1A = 125; TIMSK1 = (1 << OCIE1A
in „Problem mit ATMega644 und TFT-Display (EA eDIPTFT43-A) über I2C“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Osccal.bas
' Programm zum ungefähren Kalibrieren des internen RC Oscillators ' eines ATMEGA mit Hilfe des Osccal Registers. ' die Fuses müssen dazu auf "Internal RC" und "Divide by 8 = OFF " stehen ' die Baudrate soll 9600 sein, da wir hier bei 8Mhz nur $regfile = "m644def.dat" $crystal =
in „Tipp: ATMEGA und die Kalibrierung des internen RC Oscillators / Baudrate“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
spi_low_level.h
======================= #if use_usart_tft int init_usart_spi(void) { // DDRB = (1<<PB0); // XCK0 ATMega644 DDRD |= (1<<PD4); // XCK0 ATMega328 DDRD &=~(1<<PD0);//rx-miso DDRD |= (1<<PD1);//tx-mosi // 1. Set baud Rate Register to 0 UBRR0 = 0x0000; // 2. Set XCK line to output mode // 3. Select Master
in „TFT_ILI9163C mit Arduino richtig verbinden“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
CF-Karte.pdf
Jumper SV6 auf Int 7.5 gelegt werden. 2. AVR-Teil Als „intelligenter IO-Baustein“ nutze ich hier den Atmega 644, er hat mit 64kByte ROM genügend Speicherkapazität um das AVR-DOS aufzunehmen und ausreichend IO-Pins für die Anbindung der CF-Karte, sowie für den Datenaustausch mit der PIO. Die RS232 vom Atmega
in „Suche MOPPEL Projekt in Heft oder .PDF“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pinout.h
======================================================================== //+++anpassung m8+m32 -> m644 +++ #if (defined(__AVR_ATmega644__) || defined(_AVR_IOM1284P_H_)|| defined(_AVR_IOM328P_H_) ) #define TIMSK TIMSK0 //TIMSK0 #define TCCR0 TCCR0B //TCCR0B #define TCCR2 TCCR2A //asuro #define COM20 COM2A0
in „Header Datei für Konfiguration erstellen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uart.h
define BAUD 9600l #define UBRR_VAL ((F_CPU+BAUD*8)/(BAUD*16)-1) // clever runden #if defined (__AVR_ATmega644__) #define UDR UDR0 #define UCSRA UCSR0A #define UDRE UDRE0 #define UCSRB UCSR0B #define RXC RXC0 #define UCSRC UCSR0C #define UCSZ0 UCSZ00 #define RXEN RXEN0 #define TXEN TXEN0 #define UBRRH UBRR0H
in „VS1011 Register auslesen!“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
disable_function_checks_and_ansi_flag.patch
Headers" +CFLAGS="$CFLAGS -DRELEASE=@RELEASE@ -Wall -W -pedantic -Wshadow -gdwarf-2 -DNDEBUG -mmcu=atmega644 -std=gnu99 -I${PWD}/CUnit/Headers" LDFLAGS="$LDFLAGS -L${PWD}/CUnit/Sources" AC_ARG_ENABLE(debug, @@ -159,6 +159,7 @@ AC_PROG_INSTALL AC_PROG_MAKE_SET AC_PROG_LIBTOOL +AC_PROG_RANLIB dnl Check for
in „CUnit auf avr portieren - Problem mit snprintf“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
TimerTest.cpp
avr/interrupt.h> #include <iopins.h> #include <pinlist.h> //#include <timer0.h> // OLD #include <ATmega-164-324-644-1284/Timer_local.h> // NEW using namespace Mcucpp; using namespace IO; using namespace Timers; //***************************************************************************** ISR(TIMER0
in „statische Memberfunktion als Interrupt-Handler?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AVRDUDE-doc-5.5.pdf
2343 AT90S2343 (*) 4414 AT90S4414 4433 AT90S4433 4434 AT90S4434 8515 AT90S8515 8535 AT90S8535 m103 ATmega103 m128 ATmega128 m1280 ATmega1280 m1281 ATmega1281 m16 ATmega16 m161 ATmega161 m162 ATmega162 m163 ATmega163 m164 ATmega164 m169 ATmega169 m2560 ATmega2560 (**) m2561 ATmega2561 (**) m32 ATmega32 m324 ATmega324 m329 ATmega329 m3290 ATmega3290 m48 ATmega48 m64 ATmega64 Chapter 2: Command Line Options 4 m640 ATmega640 m644 ATmega644 m649 ATmega649 m6490 ATmega6490 m8 ATmega8 m8515 ATmega8515 m8535 ATmega8535
in „USB-ISP PRogrammer unter Ubuntu“ · PC Hard- und Software ·
-
Datei
timer.c
ASSR |= (1<<AS2); TCNT2 = 0x00; TCCR2B = 0x05; OCR2B = 255; //(32768 / 128) - 1 #if defined (__AVR_ATmega644__) while(ASSR & 0x11); #else while(ASSR & 0x07); #endif TIMSK |= (1<<OCIE2A); #else TIMSK |= (1 << OCIE1A); TCCR1B |= (1<<WGM12) | (1<<CS10 | 0<<CS11 | 1<<CS12); TCNT1 = 0; OCR1A = (SYSCLK / 1024
-
Datei
timer.c
#if EXTCLOCK==1 TIMSK = 0x00; ASSR |= (1<<AS2); TCNT2 = 0x00; TCCR2B = 0x05; #if defined (__AVR_ATmega644__) while(ASSR & 0x11); TIMSK2 |= (1<<OCIE2A); #else while(ASSR & 0x07); TIMSK |= (1<<OCIE2A); #endif #else TIMSK |= (1 << OCIE1A); TCCR1B |= (1<<WGM12) | (1<<CS10 | 0<<CS11 | 1<<CS12); TCNT1 = 0
-
Datei
test.c
/* avr-gcc -mmcu=atmega644 -Os -funsigned-char -funsigned-bitfields -fpack-struct -fshort-enums -fdata-sections -ffunction-sections \ -Wall -Wstrict-prototypes -Wundef -std=gnu99 -Wl,--gc-sections test.c -o test.elf && \ avr-objcopy -O ihex test.elf test.hex && \ avrdude -P /dev/tty.usbserial-AD01W21E -c buspirate -p m644 -U flash:w:test.hex:i http://www.nongnu.org/avr-libc/user-manual/modules.html http://www.pololu.com/docs/0J9/3 http://www.avr-modelleisenbahn.de/atmega8/14-serielles-peripheres-interface.htm http://
in „Alternative Firmware für Homematic Komponenten“ · Haus & Smart Home ·
-
PDF
Verfuster_644.pdf
settings) can be reviewed and even be set in the last form at the bottom of this page. AVR part name: ATmega644 Select (141 parts currently listed) Feature configuration This allows easy configuration of your AVR device. All changes will be applied instantly. Features Full Swing Oscillator; Start-up time:
in „Fuses vom atmega644 versaut,.“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
RTTTL8.bas
Auswertungen verwendet werden 'Timer2 im CTC-Modus 'funktioniert mit kleinen Änderungen auch auf Atmega16/32/644 usw. 'funktioniert mit kleinen Änderungen auch auf ATINY45 '------------------------------------------------------------------------------------- $regfile = "m8def.dat" 'ATmega8-Deklarationen
in „RTTTL-Klingeltoninterpreter für Atmega8 in BASCOM“ · Projekte & Code ·
-
Datei
RTTTL8_2.bas
Auswertungen verwendet werden 'Timer2 im CTC-Modus 'funktioniert mit kleinen Änderungen auch auf Atmega16/32/644 usw. 'funktioniert mit kleinen Änderungen auch auf ATINY45 '------------------------------------------------------------------------------------- $regfile = "m8def.dat" 'ATmega8-Deklarationen
in „RTTTL-Klingeltoninterpreter für Atmega8 in BASCOM“ · Projekte & Code ·
-
Datei
Zufall.c
######################################################################################### // für ATMEGA644P, 8Mhz Quarz, ADC an PA0 uint8_t Zufallszahl_erzeugen (void) { //DDRA &= ~( 1 << DDA0 ); // PA0 als Eingang definiert, logisch Null, für ADC Wandlung //PORTA &= ~( 1 << PA0 ); // PA0 auf Low, Pull-Up-Widerstände
in „ADCL auslesen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
LcdTest_.cpp
TAB=__ //*************************************************************************** // Hardware: ATMega644P - Pollin-Eval-Board + Pollin-Addon-Board //*************************************************************************** // uses: // ***** // Library Mcucpp by Konstantin Chizhov // Example mcucpp
in „Welchen Controller für C++ Programmierung?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
include "diskio.h" #include "ffconf.h" #include "usart.h" #include <stdio.h> //SPI Config for the ATMega644 #define SPI_SS 4 #define SPI_CS 3 #define SPI_MISO 6 #define SPI_MOSI 5 #define SPI_SCK 7 //FatFs FATFS Fatfs; //File system FIL Fil; //File FRESULT rc; //Result Code DIR dir; //Directory FILINFO
in „SD Karten Library für ATMega gesucht“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
freq_zaehler_attiny.pdf
with this feature includes: Atmel ATtiny10, ATtiny13, ATtiny20, ATtiny26, ATtiny28, ATtiny2313, ATmega48/88/168, ATmega8, ATmega16, ATmega32, ATmega8515/8535, ATmega162, ATmega164/324/644/ 1284, and ATmega165/325/3250/645/6450. 2 AVR205 8365A-AVR-01/11 AVR205 Figure 2-2. Atmel ATtiny13A pinout. 3 Measurement
in „Frequenzzähler mit ATMega32“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
crc.c
*************************** // ** File: crc.c ** // ** Title: Routine for Checksum ** // ** CPU: ATMega644 ** // ** Created: 28.02.2008 ** // ** Revised: 28.02.2008 ** // ** Version: 1.0 ** // ** Note: ** // ** ** // ** ** // ** ** // ** ** // ** ** // ************************************************
in „Tut gelesen und trotzdem Problem mit Strings im Flash“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
include <avr/io.h> #include <avr/interrupt.h> #include <avr/eeprom.h> #include <util/delay.h> // CPU: ATmega644P-20PU 8MHz // ======================================================================= #define ENCODER_PORT PORTC #define LEDS_PORT PORTA #define ENCODER_DDR DDRC #define LEDS_DDR DDRA #define ENCODER_PIN
in „LED mit Encoder ansteuern“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schaltplan.pdf
SDA 0 0 0 +5V p p Sync PD5 PC0 SCL 1 0 C 1 1 +5V IC3 C 2 C 2 PD6 PD6 PD7 Buzzer C 1 CS CS VC R5 ATmega644(DIL40) MISO SO HOLD 10K WP SCK SCK 10K R4 VSS SI MOSI 25LC640 +5V 100nF C9
in „AVR Tiny Basic Computer mit ATMega1284“ · Projekte & Code ·
-
Datei
send.c
Dannegger */ /* */ /************************************************************************/ // Target: ATmega644 /* Function: This example read 8 keys on PIND and control 8 LEDs on PORTC Data transmitted over OC0A (PORTB3) using timer T0 Data received over PCINT10 (PINB2) using timer T2 Transmission: Data
in „40 Spannungen einlesen und an AtMega8 übertragen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
sid.c
/* MOS6581 SID driver for AVR * * pin connections on atmega 16/32/64/164p/324p/644p/1284p, ... : * SID AVR * --------------------------- * D0-D7 PA0 - PA7 * A0-A5 PB0 - PB5 * CLOCK (o2) OC1A (PD5) * RESET PD4 * R/W PC2 * CS PC3 */ #define SET_CS PORTC &= ~(
in „mos6581 SID (C64 Soundchip) für AVR“ · Projekte & Code ·
-
PDF
MagicLifeCounter.pdf
15TSTR3 1 2 10K Ohm (PCI25/TXD)PD1 14TSTR1 TSTR3 3 4 TSTR4 KONTRAST (PCI24/RXD)PD0 TSTR5 5 6 TSTR6 ATMEGA644-20P TASTER C C TSTR6 GND F O +5V N O D 1 2 IN OUT D MKDSN1,5/2-5,08 ANSCHLUSSKLEMME-1 + C1 GND + C2 MKDSN1,5/2-5,08 LF50CV ANSCHLUSSKLEMME-2 0,1µF 2,2µF GND 1 2 3 4 5 6 24.02.2009 09:46:06 D:\Documents
in „Schaltplan Review“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MagicLifeCounter.pdf
1 2 TSTR2 10K Ohm (PCI25/TXD)PD1 14TSTR1 TSTR3 3 4 TSTR4 KONTRAST (PCI24/RXD)PD0 TSTR5 5 6 TSTR6 ATMEGA644-20P TASTER C C TSTR6 GND F +5V / O 1 2 IN OUT MKDSN1,5/2-5,08 GND ANSCHLUSSKMKDSN1,5/2-5,08 LF50CV ANSCHLUSSKLEMME-2 +C1 +C2 D D 0,1µF 2,2µF GND 1 2 3 4 5 6 24.02.2009 11:35:41 D:\Documents\eagle
in „Schaltplan Review“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MagicLifeCounter.pdf
PD1 15TSTR2 TSTR1 1 2 TSTR2 KONTRAST (PCI24/RXD)PD0 14TSTR1 TSTR3 3 4 TSTR4 1N4933 TSTR5 5 6 F +5V ATMEGA644-20P / D1 TASTER GND O 1 2 IN OUT MKDSN1,5/2-5,08 GND ANSCHLUSSKMKDSN1,5/2-5,08 LF50CV ANSCHLUSSKLEMME-2 C1 +C2 D D 0,1µF 2,2µF GND 1 2 3 4 5 6 24.02.2009 13:21:24 D:\Documents\eagle\MagicLifeCounter
in „Schaltplan Review“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PEMReal.c
-------- //---------------------------------------------------------------------- // Prozessor : ATMega644P // Port : COM6 // Takt : 20.000 MHz // Sprache : C // LinkerOption: -lm //---------------------------------------------------------------------- #define F_CPU 20000000 //Taktfrequenz des myAVR-Boards
in „Probleme mit dem myEthernet.kein USART-Signal“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
microBBS.txt
Software: microBBS"; 33 SPUT 10:PRINT #1 "Author : KO"; 34 ? #1 "S sv3ora@qrp.gr" 35 ? #1 "Hardware: ATMEGA644 "; 36 ? #1 "MCU,";:SPUT 10 37 ? #1 " CB2 microc"; 38 ? #1 "omputer" 39 ? #1 "Modem : Supra Express "; 40 SPUT 10 41 ? #1 " 56e PRO"; 42 SPUT 10:PRINT #1 "Speed : "; 43 ? #1 "1200 Baud (set)" 44
in „AVR-ChipBasic2 - BASIC-Computer mit ATMega 644“ · Projekte & Code ·
-
PDF
__C_Platine.pdf
19 PD5 PC0 22 2 s 5 GND A CLK 20 PD6 PD7 21 Strobe GND GND 3 Strobe 6 VCC Strobe GND 4 GND Strobe ATmega644(DIL40) GND D3 GND 5 GND Strobe VCC VCC VCC GND 1K VCC A GND 2 1 1 2 R2 LED_GRUEN_5MM
in „Störungen bei Rückmelder“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PCF-Test-2a.c
Ack sollte die eine, bei nicht erhaltenem Ack die andere LED * blinken. * * Hardware: Board mit Atmega 644P und PCF8574A. Der PCF8574A ist mit SDA und SCL * gem. Manual verbunden - mit 10-k-Pullups. */ #include <util/twi.h> #include <avr/io.h> #include <util/delay.h> #include <i2cmaster.h> #define SCL
in „Software-TWI: enge Clock-Frequenz oder beliebige Zeiten?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PCF-Test-2c.c
Ack sollte die eine, bei nicht erhaltenem Ack die andere LED * blinken. * * Hardware: Board mit Atmega 644P und PCF8574A. Der PCF8574A ist mit SDA und SCL * gem. Manual verbunden - mit 10-k-Pullups. * * Im Mikrocontroller.net-Forum zur Diskussion gestellt * Nachfolgende Versionen ....c, d,..... sind
in „Software-TWI: enge Clock-Frequenz oder beliebige Zeiten?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
FacharbeitsDocument.pdf
eine große Palette von verschiedenen Typen zur Verfügung. Das Feld der AVRs trennt sich in die „ATmega-“ und „ATiny-“ Typen. Die Bezeichnungen sind auf die unterschiedliche Ausstattung zurück zu führen. Während der ATiny-Controller nur wenige Anschlüsse besitzt, kann die Reihe der ATmega-μC große Speicher
in „Lichtschranke und Optokoppler an ATMEGA 8“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AVR-Board_neutral.pdf
G T T ( ( ( ( O O ( B P 2 3 P 5 6( 7 R X X D D D D 4 5 D K9 S5 P P P B B P P P P P P P P P P IC2 ATMEGA 644-20PU Reset 7 6 0 1 2 3 4 5 6 7 C C P P P P P P P P 2 1) C C C C C C 7 0 1 2 3 4 5 6 7 ) F C C C ) ) ) ) ) ) ) D D D D D D D D R N V O O D D M C D C C 9 V +5V ( A(A(A(A(A(A ( ( A G A ( T(T( ( (
in „[V] AVR-Module mit ATMEGA644 in Hutschinengehäuse“ · Markt ·
-
PDF
AVR-Board_neutral.pdf
( ( 7 R G X X 0 1 2 3 ( ( 6 K9 Bat. on P P 2B B P B B B P P P P D D P S5 P P P P P P P Reset IC2 ATMEGA 644-20 0 1 2 3 4 5 6 7 C C A A A A A A A A ) ) 5 4 3 2 1 0 0 1 2 3 4 5 6 7) C C P P P P P P P C C C C C C C C E D C S S I O S K A L 2 +5V ( ( A(A(A(A(A(A( A G A (T ( ( ( T( ( ( ( ( 9 V K3 Bat. L1 R10
in „[V] AVR-Module mit ATMEGA644 in Hutschinengehäuse“ · Markt ·
-
PDF
MK_3_02.sch.pdf
INT0)PD2 11 1 0 18 GND (PCINT25/TXD0)PD1 10 TXD +5VUSB 7 R 1 6 GND (PCINT24/RXD0)PD0 9 RXD 1 D C ATMEGA644PA zum CP2102 N GND USB UART G GND GND 8 7 6 5 2 3V3_CP2102 VCC_EXT +5VUSB 6 DC/DC 5V / 12V C T pin8 SHD V I1 2 3 4 S L=aktiv Vout = 12V 5 Versorgung H Vout = Vin + pin6 = Vout JP3 5V 1 - 2 Verbindungen
in „ATmega 644 Ports Parallel geschaltet MK3 Programmer“ · Mikrocontroller und Digitale Elektronik ·