-
Datei
irsndconfig.h
------------------------------------------------------------------------------------------ * AVR ATMega/ATTiny section: * * Change hardware pin here: IRSND_OC2 = OC2 on ATmegas supporting OC2, e.g. ATmega8 * IRSND_OC2A = OC2A on ATmegas supporting OC2A, e.g. ATmega88 * IRSND_OC2B = OC2B on ATmegas supporting OC2B, e.g. ATmega88 * IRSND_OC0 = OC0 on ATmegas supporting OC0, e.g. ATmega162 * IRSND_OC0A = OC0A on ATmegas/ATtinys supporting OC0A, e.g. ATtiny84, ATtiny85, ATtiny87/167 * IRSND_OC0B = OC0B on ATmegas/ATtinys supporting
in „IRMP - Infrared Multi Protocol Decoder“ · Projekte & Code ·
-
Datei
m8535def.inc
L Y ;* ;* Number :AVR000 ;* File Name :"m8535def.inc" ;* Title :Register/Bit Definitions for the ATmega8535 ;* Date : April 16th, 2002 ;* Version :1.00 ;* Support telephone :+47 72 88 43 88 (ATMEL Norway) ;* Support fax :+47 72 88 43 99 (ATMEL Norway) ;* Support E-mail :support@atmel.no ;* Target MCU :ATmega8535 ;* ;* DESCRIPTION ;* When including this file in the assembly program file, all I/O register ;* names and I/O register bit names appearing in the data book can be used. ;* In addition, the six
in „include für AT Mega 8538“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
m8535def.txt
L Y ;* ;* Number :AVR000 ;* File Name :"m8535def.inc" ;* Title :Register/Bit Definitions for the ATmega8535 ;* Date : April 16th, 2002 ;* Version :1.00 ;* Support telephone :+47 72 88 43 88 (ATMEL Norway) ;* Support fax :+47 72 88 43 99 (ATMEL Norway) ;* Support E-mail :support@atmel.no ;* Target MCU :ATmega8535 ;* ;* DESCRIPTION ;* When including this file in the assembly program file, all I/O register ;* names and I/O register bit names appearing in the data book can be used. ;* In addition, the six
in „Servomotor ansteuern, kein Interrupt!!!“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
adc_smalldemo.c
und gibt diese auf der seriellen Schnittstelle wieder aus. Genutzte Referenzspannung intern. MCU: ATmega8 / ATmega48 / ATmega88 / ATmega168 / ATmega328 Clock: intern RC oder extern Quarz Compiler: AVR-GCC 4.8.1 IDE: RSIDE Hardware: ADC1 hat einen vorgeschalteten Spannungsteiler 1M zu 220k (er- moeglicht
in „Fragen zu meinem Batterietester“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usart.h
define F_CPU 14745600UL #endif //SYSCLK //Anpassen der seriellen Schnittstellen Register wenn ein ATMega128 benutzt wird #if defined (__AVR_ATmega128__) #define USR UCSR0A #define UCR UCSR0B #define UDR UDR0 #define UBRR UBRR0L #define USART_RX USART0_RX_vect #endif #if defined (__AVR_ATmega644__) ||
in „µSD Karte Ulrich Radig Code funktioniert nicht mehr“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usart.h
define F_CPU 14745600UL #endif //SYSCLK //Anpassen der seriellen Schnittstellen Register wenn ein ATMega128 benutzt wird #if defined (__AVR_ATmega128__) #define USR UCSR0A #define UCR UCSR0B #define UDR UDR0 #define UBRR UBRR0L #define USART_RX USART0_RX_vect #endif #if defined (__AVR_ATmega644__) ||
in „SD-Karte mit Mega644 & Software von Ulrich Radig“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
USART.h
error "F_CPU not defined" #endif //F_CPU //Anpassen der seriellen Schnittstellen Register wenn ein ATMega128 benutzt wird #if defined (__AVR_ATmega128__) #define USR UCSR0A #define UCR UCSR0B #define UDR UDR0 #define UBRR UBRR0L #define USART_RX USART0_RX_vect #endif #if defined (__AVR_ATmega644__) ||
in „#define (wie kann ich vektor erstellen.“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
TMC222_AVR.h
library for using a TMC222 together with AVR processors that have a hardware TWI interface (e.g. ATmega8, ATmega48, ATmega88, ATmega168, ATmega16, ATmega32, ATmega64, ATmega128, AT90CAN128 and many more). It implements and interrupt driven TWI master communication over the TWI of the AVR MCU and utilizes
in „Ansteuerung TMC222“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
AVR-Studio.txt
avrgcc\avr\include" -I"C:\Dokumente und Einstellungen\Root\Desktop\akkuboost2\akkuboost2\.." -mmcu=atmega32 -Wall -gdwarf-2 -std=gnu99 -DF_CPU=8000000UL -Os -funsigned-char -funsigned-bitfields -fpack-struct -fshort-enums -MD -MP -MT akkuboost2.o -MF dep/akkuboost2.o.d -c ../../akkuboost2.c In file included
in „Suche Hilfe beim Compilieren von fertigem C-Code“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usart.h
define SYSCLK 16000000UL #endif //SYSCLK */ //Anpassen der seriellen Schnittstellen Register wenn ein ATMega128 benutzt wird #if defined (__AVR_ATmega128__) #define USR UCSR0A #define UCR UCSR0B #define UDR UDR0 #define UBRR UBRR0L #define USART_RX USART0_RX_vect #endif #if defined (__AVR_ATmega644__) ||
in „Empfangen über UART mit ATmega32“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
sd_raw_config.h
define SD_RAW_SAVE_RAM 1 /* defines for customisation of sd/mmc port access */ #if defined(__AVR_ATmega8__) || \ defined(__AVR_ATmega48__) || \ defined(__AVR_ATmega88__) || \ defined(__AVR_ATmega168__) #define configure_pin_mosi() DDRB |= (1 << DDB3) #define configure_pin_sck() DDRB |= (1 << DDB5) #define
-
Datei
main.c
- Compiler : IAR EWAAVR 2.28a/3.10c * * - Support mail : avr@atmel.com * * - Supported devices : ATmega48/88/168 * * - AppNote : AVR444 - Sensorless control of three-phase brushless * DC motors with ATmega48. * * - Description : Example of how to use the ATmega48 for sensorless * control of a three phase
in „Funktionen vs Interrupts“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Header.inc
Headerdatei ;HHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHHH ;Der ATmega88PA laeuft mit einem 1,8432 MHz Quarz und wird an 3,3V betrieben. ; ;FUSES Extendet $F9, High $97, Low $EA ;debugWIRE Enable, EEPROM beim Loeschen nicht mitloeschen, ;Sytemtakt nicht durch 8 teilen
in „AVR8ASM TWI Interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
2009-2010 Frank Meyer - frank(at)fli4l.de * * $Id: main.c,v 1.8 2010/08/30 15:45:27 fm Exp $ * * ATMEGA88 @ 8 MHz * * Fuses: lfuse: 0xE2 hfuse: 0xDC efuse: 0xF9 * * This program is free software; you can redistribute it and/or modify * it under the terms of the GNU General Public License as published
in „Bluetooth zu Infrarot“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
uBrain88_Schematic.pdf
P P P P P P P 14 PB3/MOSI R2 PB4/MISO 1 2 15 PB4/MISO 56k PB5/SCK 3 4 PB3/MOSI 16 9 0 2 3 4 5 6 ATmega88-TQ32 PC6/RST 5 6 1 1 1 1 1 1 1 GND CON16 1 CON6A GND AVR-ISP IC4 LM4040DIM3-4.1 A 2 Title A GND Size Number Revision A4 Date: 22-Jan-2006 Sheet of File: D:\Elektronik\Projekte\AVR\uBrain88\ur88.DDyB
in „neue µBrain Platinen“ · Markt ·
-
Datei
usart.h
define SYSCLK 12000000UL #endif //SYSCLK //Anpassen der seriellen Schnittstellen Register wenn ein ATMega128 benutzt wird #if defined (__AVR_ATmega128__) #define USR UCSR0A #define UCR UCSR0B #define UDR UDR0 #define UBRR UBRR0L #define USART_RX USART0_RX_vect #endif #if defined (__AVR_ATmega644__) #define
in „Funk-uhr über AVR Programmieren mit DCF01“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uart_printf.h
reduziertem PRINTF fuer AVR-MCU. Protokoll 8N1 Unterstuetzte Controller: Controller mit Hardware-UART - ATmega8 - ATmega8515 - ATmega48 - ATmega328 - ATtiny2313, ATtiny4313 Controller mit USI-Serial - ATtiny24 - ATtiny84 - ATtiny25 - ATtiny85 Anschlussbelegungen: MCU PORT Funk.1 Funk.2 ---------------------
in „Ausgabe mittels printf über UART für ATmega / ATtiny“ · Projekte & Code ·
-
 Bild
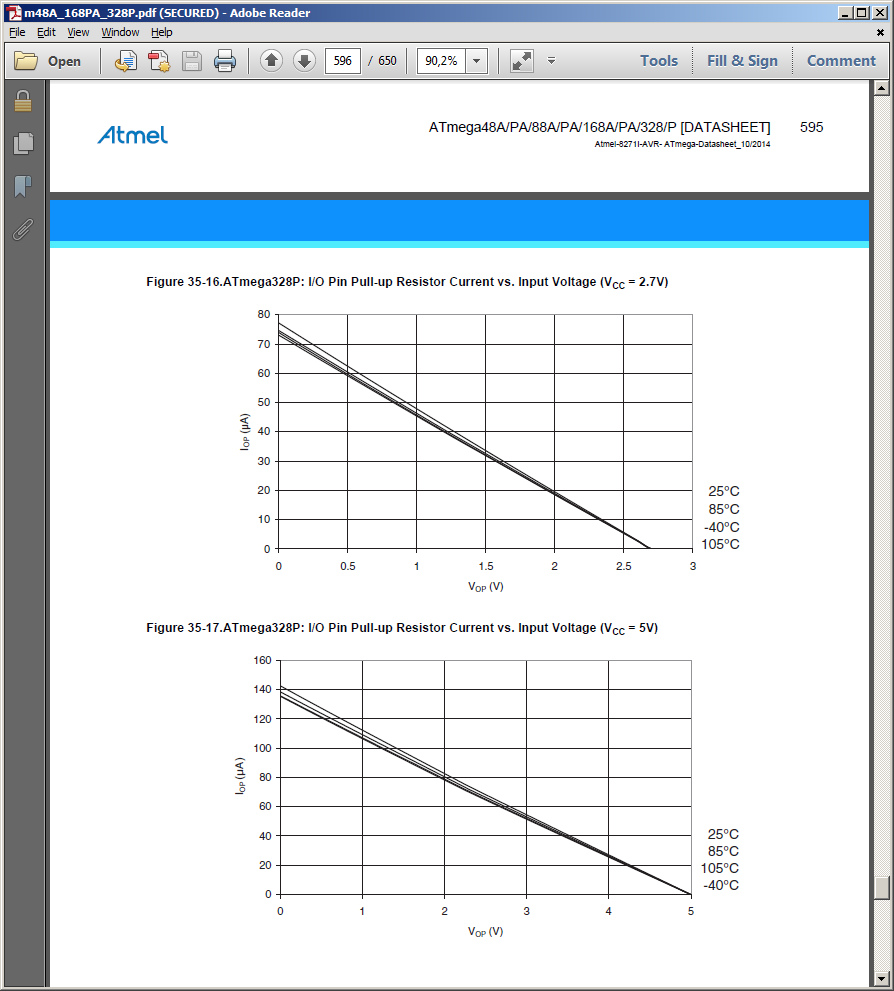
Datenblatt Diagramme für ATmega328P Pull-up Widerstand Strom
m48A_168PA_328P.pdf (SECURED) - Adobe Reader Atmel ATmega48A/PA/88A/PA/168A/PA/328P [DATASHEET] 595 Atmel-82711-AVR-ATmega-Datasheet_10/2014 Figure 35-16. ATmega328P: I/O Pin Pull-up Resistor Current vs. Input Voltage (VCC = 2.7V) IOP (uA) 25°C 85°C -40°C 105°C 0 0.5 1 1.5 2 2.5 3 VOP (V) Figure 35-17. ATmega328P: I/O Pin Pull-up Resistor Current vs. Input Voltage (VCC = 5V) IOP (uA) 25°C 85°C 105°C -40°C 0 1 2 3 4 5 VOP (V)
in „ATmega328P Stromverbrauch“ · Mikrocontroller und Digitale Elektronik · · Screenshots
-
Datei
benchmark.c
/ ATMEGA@16MIPS = 329µs // LPC2103@60MIPS = 23.47µs pa16 = (short*)a; for (i=0; i<128; i++) { *pa16++=0; } // fill 128 16bit words // PIC18@10MIPS = // PIC24@40MIPS = 48.20µs // dsPIC@30MIPS = 64.26µs // ATMEGA
in „LPC2103 63MIPS?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
avrdragon_device_support.html
SCKT3100A3">SCKT3100A3</a></td><td rowspan="1" colspan="1"></td></tr><tr><td rowspan="1" colspan="1">ATmega88</td><td rowspan="1" colspan="1">x</td><td rowspan="1" colspan="1"></td><td rowspan="1" colspan="1">x</td><td rowspan="1" colspan="1"></td><td rowspan="1" colspan="1"></td><td rowspan="1" colspan=
in „Welches Programmiergerät soll ich mir kaufen?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
dog_text.asm
endif ;---------------------------------------------------------------------------------------- ; ATMega 8/48/88/168/162 .if (m48_88_168 ==1)|(m8==1)|(m162==1) spi_out: push r18 dog_enab out SPDR,r18 ; Start transmission of data (r16) spi_out10: in r18, SPSR ; Wait for transmission complete sbrs r18, SPIF rjmp spi_out10 dog_disab pop r18 ret .message "Target: ATMega8/48/88/168/162 SPI" .endif .endif ;use_spi_out ;---------------------------------------------------------------------------------------- ; Software SPI ; in r18 : Zeichen .if soft_spi== 1 spi_out:
in „SPI Initialisierungsfolge fuer EA DOGMxxx“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
dog_text.asm
endif ;---------------------------------------------------------------------------------------- ; ATMega 8/48/88/168/162 .if (m48_88_168 ==1)|(m8==1)|(m162==1) spi_out: push r18 dog_enab out SPDR,r18 ; Start transmission of data (r16) spi_out10: in r18, SPSR ; Wait for transmission complete sbrs r18, SPIF rjmp spi_out10 dog_disab pop r18 ret .message "Target: ATMega8/48/88/168/162 SPI" .endif .endif ;use_spi_out ;---------------------------------------------------------------------------------------- ; Software SPI ; in r18 : Zeichen .if soft_spi== 1 spi_out:
in „DOGM162_163_4WIRE_SPI_3.3V_5.0V_Initialize_ASM“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Uart_main.c
2009-2010 Frank Meyer - frank(at)fli4l.de * * $Id: main.c,v 1.8 2010/08/30 15:45:27 fm Exp $ * * ATMEGA88 @ 8 MHz * * Fuses: lfuse: 0xE2 hfuse: 0xDC efuse: 0xF9 * * This program is free software; you can redistribute it and/or modify * it under the terms of the GNU General Public License as published
in „Bluetooth zu Infrarot“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ohne_kontrollausgabe.asm
no way to force the TXC (transmit // complete) bit to 1 during initialization if (!_written) 29e: 88 8d ldd r24, Y+24 ; 0x18 2a0: 88 23 and r24, r24 2a2: b9 f0 breq .+46 ; 0x2d2 <HardwareSerial::flush()+0x3a> return; while (bit_is_set(*_ucsrb, UDRIE0) || bit_is_clear(*_ucsra, TXC0)) { 2a4: aa 89 ldd
in „AVR Inline Optimierung kaputt?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
serial.h
serputs_P(PSTR(text)) // Anpassungen an die vielen bescheuerten Namensänderungen die ATMEL // quasi von ATMega zu ATMega in den Datenblättern vornimmt. // Es könnte soo einfach sein. #if defined (__AVR_ATmega32__) || defined (__AVR_ATmega323__) #define TX0_BIT 1 #define TX0_PORT PORTD #define TX0_DDR DDRD #
in „Atmel ist unter "Profis" nicht gerade beliebt - Warum?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ixTDM-Schematic-PCB-v1.1.pdf
R1616 PCOR11 PIP302 81CO88 LEDE1 NLED2 LED3 GND PIR16PIR16015_DE/!REP I U 3DE 3 A P I U 3 0 6 Termination PIP303 8235V Power LED 02 I2 82 10k TXD 4 D P0120 GND Header 3H 10u R1010 CR88 R1818 PIU304 DI D N 02 RS485 / RS232 GND
in „Sammelbestellung? Mini-Platine: 3 Kanal Power-PWM mit ATMega+IR+RS485“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Sinus.c
16.000 / 128 Bit = 125 Overflows / Bit } void pwm_init(void) { /* PWM-Output: OC0B */ /* OC0B -> ATmega88 PD5 */ /* OC0A -> ATmega88 PD6 */ TIMSK0 = (1<<OCIE0B); // Output Compare Interrupt 0B einschalten /* !! nur bei manueller PWM nötig !! */ TCCR0A = (1<<WGM00);// | (1<<COM0B1);//--> Manuell, siehe
in „Stabilitätsproblem oder Verständnisproblem bei Timer (PWM) ATmega88“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
nRF24L01plus.pdf
2.4GHz-HowTo von der Beschreibung abweichend sind die folgenden Verbindungen: • nRF24L01+ CE → Arduino D8 (ATMega8 PB0) • nRF24L01+ CSN → Arduino D4 (ATMega8 PD4) • nRF24L01+ IRQ → Arduino D3 (ATMega8 PD3) Gaaaanz wichtig der 100µF Kondensator nahe bei der 3,3V Versorgung für den nRF24L01+ nicht vergessen. Die
in „Repeating und Routing Netzwerk mit Arduino und nRF24L01+“ · Projekte & Code ·
-
Datei
chips.xml
>YES</CALIB> <PLACEMENT>.\Images\Placements\ZIF_DIP_40.bmp</PLACEMENT> </CHIP> <CHIP> <NAME>ATmega88</NAME> <FLASH>8192</FLASH> <EEPROM>512</EEPROM> <SIG>0x000A931E</SIG> <PAGE>64</PAGE> <LFUSE layout="2">YES</LFUSE> <HFUSE layout="3">YES</HFUSE> <EFUSE layout="2">YES</EFUSE> <LOCK>YES</LOCK> <CALIB>YES</CALIB> <PLACEMENT>.\Images\Placements\ZIF_DIP_40.bmp</PLACEMENT> </CHIP> <CHIP> <NAME>ATmega168/ATmega168V/ATmega168A</NAME> <FLASH>16384</FLASH> <EEPROM>512</EEPROM> <SIG>0x0006941E</SIG> <PAGE>128</PAGE> <LFUSE layout="2">YES</LFUSE> <HFUSE layout="3">YES</HFUSE> <EFUSE layout="2">YES</EFUSE
in „extreme Burner AVR 1.4.3 + ATTiny Erweiterungen“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
easytoweb_avr.pdf
eb -AVR mit AT mega 128 TM Der easyToWeb-AVR Embedded Webserver - eine leistungsfähige Lösung mit ATmega128™ und 10 Mbit-Ethernetcontroller CS8900A. easyToWeb-AVR Features • ATmega128 TM Microcontroller • 10 Mbit Ethernetcontroller • 32 kByte SRAM • 2 bis 16 Mbit Dataflash • integrierte 5 V / 3.3 V Versorgung
-
Datei
benchmark.c
= 0.55µs // dsPIC@30MIPS = 0.73µs // ATMEGA@16MIPS = 16.2µs // Z16F@20MIPS = 1.0µs // LPC2103@60MIPS = 2.47µs r16 = x16/y16; // signed Int32/Int32 // PIC18@10MIPS = // PIC24@40MIPS = 11.73µs // dsPIC@30MIPS = 15.63µs // ATMEGA@16MIPS = 42.19µs
in „LPC2103 63MIPS?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
irsnd.c
Frank Meyer - frank(at)fli4l.de * * Supported mikrocontrollers: * * ATtiny45, ATtiny85 * ATtiny84 * ATmega8, ATmega16, ATmega32 * ATmega162 * ATmega164, ATmega324, ATmega644, ATmega644P, ATmega1284 * ATmega88, ATmega88P, ATmega168, ATmega168P, ATmega328P * * $Id: irsnd.c,v 1.41 2011/09/20 10:45:28 fm Exp
in „IRMP - Infrared Multi Protocol Decoder“ · Projekte & Code ·
-
Datei
avrdude1.txt
[90] . [e0] d [64] . [e5] p [70] . [e0] . [0e] . [94] " [22] . [01] . [0e] . [94] . [dc] . [00] . [88] # [23] . [e1] . [f3] . [0e] . [94] . [b5] . [00] . [0e] . [94] . [c6] . [00] . [f7] . [cf] . [87] . [e6] . [89] . [b9] . [10] . [bc] . [88] . [e9] . [8a] . [b9] . [86] . [e8] . [80] . [bd] . [10] .
in „avrdude 5.6 unter Linux spinnt“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
i2c.pdf
0x50 #define POINTER_ADDRESS 0x00 #define SCL_CLOCK 10000UL uint8_t error1 = 0; #if defined (__AVR_ATmega32__) || (__AVR_ATmega328__) || defined (__AVR_ATmega328P__) || \ defined(__AVR_ATmega168P__) || defined(__AVR_ATmega168PA__) || \ defined(__AVR_ATmega88P__) || \ defined(__AVR_ATmega48P__) || \ defined(__AVR_ATmega1284P__) || \ defined (__AVR_ATmega324A__) || defined (__AVR_ATmega324P__) || defined (__AVR_ATmega324PA__) || \ defined (__AVR_ATmega644__) || defined (__AVR_ATmega644A__) || defined (__AVR_ATmega644P
in „Programm läuft nur mit JTAG Fuse“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
optiboot_atmega128.lst
|(TWO_STOP_BITS<<USBS0)|(1<<UCSZ01)|(1<<UCSZ00) ;config UART U8N2 AOUT UART_SRC, r23 #else /* no ATmega8_16_32 */ #if !defined(__AVR_ATmega163__) && !defined(__AVR_ATtiny87__) && !defined(__AVR_ATtiny167__) ldi r23, (TWO_STOP_BITS<<USBS0)|(1<<UCSZ00)|(1<<UCSZ01) ;config UART U8N2 1fc4a: 7e e0 ldi r23
in „Tester für Spezialversion des AVR Bootloaders optiboot gesucht!“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
dog_text.pdf
------------------------------------------------------------------------- dog_text.asm Page: 5 ; ATMega 8/48/88/168/162 .if (m48_88_168 ==1)|(m8==1)|(m162==1) spi_out: push r18 dog_enab out SPDR,r18 ; Start transmission of data (r16) spi_out10: in r18, SPSR ; Wait for transmission complete sbrs r18, SPIF rjmp spi_out10 dog_disab pop r18 ret .message "Target: ATMega8/48/88/168/162 SPI" .endif .endif ;use_spi_out ;---------------------------------------------------------------------------------------- ; Software SPI ; in r18 : Zeichen .if soft_spi== 1 spi_out:
in „DOGM162_163_4WIRE_SPI_3.3V_5.0V_Initialize_ASM“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
19:20 fm Exp $ * * This demo module is runnable on AVRs and LM4F120 Launchpad (ARM Cortex M4) * * ATMEGA88 @ 8 MHz internal RC Osc with BODLEVEL 4.3V: lfuse: 0xE2 hfuse: 0xDC efuse: 0xF9 * ATMEGA88 @ 8 MHz external Crystal Osc with BODLEVEL 4.3V: lfuse: 0xFF hfuse: 0xDC efuse: 0xF9 * * This program is
in „IRMP-Anwendung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
GCC_Tut_Test.pdf
AVR (z.B. ATmega169, ATmega48/88/168, AT90CAN jedoch nicht fur z.B. AT ega16/32, ATmega128, ATtiny2313) wird durch die Registerde▯nitionen der avr-libc (io*.h) auch fur ontroller mit zwei UBRR-Registern (UBRRL/UBRRH
-
Datei
fboot21-atmega1281.diff
diff -urN -x '*~' fboot21-orig/bootload/bootload.asm fboot21-atmega1281/bootload/bootload.asm --- fboot21-orig/bootload/bootload.asm 2008-04-16 00:13:22.000000000 +0200 +++ fboot21-atmega1281/bootload/bootload.asm 2014-09-14 17:24:53.877038560 +0200 @@ -26,15 +26,16
in „Z180-Stamp Modul“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
benchmark.c
ATMEGA@16MIPS = 91.44µs // Z8Enc!XP@20MIPS = 67.0µs // Z16F@20MIPS = 6.0µs // LPC2103@60MIPS = 3.7µs rf = xf/yf; // float/float // PIC18@10MIPS = // PIC24@40MIPS = 2.9µs // dsPIC@30MIPS = 3.9µs // ATMEGA@
in „LPC2103 63MIPS?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
benchmark.c
ATMEGA@16MIPS = 91.44µs // Z8Enc!XP@20MIPS = 67.0µs // Z16F@20MIPS = 6.0µs // LPC2103@60MIPS = 3.7µs rf = xf/yf; // float/float // PIC18@10MIPS = // PIC24@40MIPS = 2.9µs // dsPIC@30MIPS = 3.9µs // ATMEGA@
in „ATMEL billiger und leistungsfähiger als PIC“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
AVR360_asm.htm
Simple high speed step motor controller ;* Date :98.07.02 ;* Version :1.00 ;* Support telephone :+47 72 88 43 88 (ATMEL Norway) ;* Support fax :+47 72 88 43 99 (ATMEL Norway) ;* Support E-mail :avr@atmel.com ;* Target MCU :All AVR devices ;* ;***************************************************************
in „App-Note AVR360 und ATmega8“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test.txt
to be called before setup() or some functions won't // work there sei(); 1c2: 78 94 sei // on the ATmega168, timer 0 is also used for fast hardware pwm // (using phase-correct PWM would mean that timer 0 overflowed half as often // resulting in different millis() behavior on the ATmega8 and ATmega168)
in „Arduino Compiler Speicherverwaltung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
flashlog.txt
myuisp --erase Atmel AVR ATmega8 is found. Erasing device ... Reinitializing device Atmel AVR ATmega8 is found. myuisp --upload if=test3.hex -v=3 --hash=32 --verify Reset inactive time (t_reset) 1000 us AVR Direct Parallel Access
in „ATMega8 nur bei geringer Taktfrequenz flashbar“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
uart.c
/* RS232 Test For an Atmega 48 88 or 168 Atmega168 DIP TX PD1 (pin3) Atmega168 DIP RX PD0 (pin2) */ #include <avr/io.h> #include <util/delay.h> // AUS Datenbaltt void USART_init( unsigned int ubrr) { /*Set baud rate */ UBRR0H
in „UART-Empfangsproblem Atmega88pa“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
447.pdf
) 5 - PD3 PC1/PCINT9 - 24 H2 (in) Reverse rotation (out) 6 - PD4 PC0/PCINT8 - 23 H1 (in) 7 - VCC ATmega48 / GND - 22 ATmega88 / 8 - GND ATmega168 AREF - 21 9 - PB6 AVCC - 20 10 - PB7 PB5/PCINT5 - 19 Emergency shutdown (in) UL (out) 11 - PD5/OC0b PB4 - 18 UH (out) 12 - PD6/OC0A PB3/OC2A - 17 WH (out)
in „Synchron- / BLDC - Motor zum Laufen bringen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
partlist.txt
100n C0805 rcl (30.1625 115.8875) R90 CON1 SCDA5A0201 SCDA5A0201 SCDA5A0201 (20.6375 30.48) R0 IC1 ATmega88-20P DIL28-3 atmel (37.465 50.165) R270 IC2 74S08D SO14 74xx-eu (18.0975 18.7325) MR90 IC3 FT232RL SSOP28 ftdichip (44.7675 21.59) R180 IC4 ATmega88-20P DIL28-3 atmel (20.32 99.695) R0 IC7 74AC08D
in „CP/M auf ATmega88“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test.ino.asm
to be called before setup() or some functions won't // work there sei(); 40c: 78 94 sei // on the ATmega168, timer 0 is also used for fast hardware pwm // (using phase-correct PWM would mean that timer 0 overflowed half as often // resulting in different millis() behavior on the ATmega8 and ATmega168)
in „Atmega328 1-Wire mit Timer CTC/PWM“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ElektronikBauteile.pdf
16 ULN 2001A 0,20 € 1,00 € 54 8 IC-Sockel, 28-polig, superflach, gedreht, schmal GS 28P-S 0,36 € 2,88 € 55 4 Spindeltrimmer, waschbar, 19mm, 1,0 M-Ohm 962-20 1,0M 0,44 € 1,76 € 56 14 Pfostenstecker, 10-polig, mit Verrieglung, gerade PSL 10 0,18 € 2,52 € 57 24 LED 5mm, Low-Current, 2 mA, rot LED 5MM 2MA
in „[V] - Elektroniksammlung“ · Markt ·
-
PDF
ATmega_Pinout.pdf
ATmega Pinout ATmega8 ATmega48/88/168/328 (RESET) PC6 1 28 PC5 (ADC5/SCL) (PCINT14/RESET) PC6 1 28 PC5 (ADC5/SCL/PCINT13) (RXD) PD0 2 27 PC4 (ADC4/SDA) (PCINT16/RXD) PD0 2 27 PC4 (ADC4/SDA/PCINT12) (TXD)
in „Anschlußbelegung aller Atmega und Attiny zusammen“ · Mikrocontroller und Digitale Elektronik ·