Gast
#2816906
Nichts wirklich weltbewegendes, sondern nur der x-te PWM-Dimmer für
LED-Beleuchtungen - aber als vollständig private Entwicklung frei von
allen Rechten, und so nach Belieben nachzubauen zu verwenden und
erweiteren.

Die Eckdaten:

- Zwei 16-Bit-PWM-Kanäle, für jeweils 24 V und 3,5 A.
- PWM-Frequenz: ca. 305 Hz
- Schaltverluste pro Kanal unter 0,25 W
- Ein Schaltausgang für ein dem Panel-Netzgerät vorgeschaltetes SSR
- Steuerung wahlweise per 0-5V-Poti, per Drehencoder oder Tasten
- Zusätzlicher Eingang zum Einspeisen eines FS20-Fernsteuersignales
- Prozssor: ATTINY-44/20MHz
- Rund 1000 Zeilen GCC-Code, unter Eclipse/GCC 4.3.3
- Codegröße ca. 1750 bis 3300 Byte je nach aktivierter Optionen

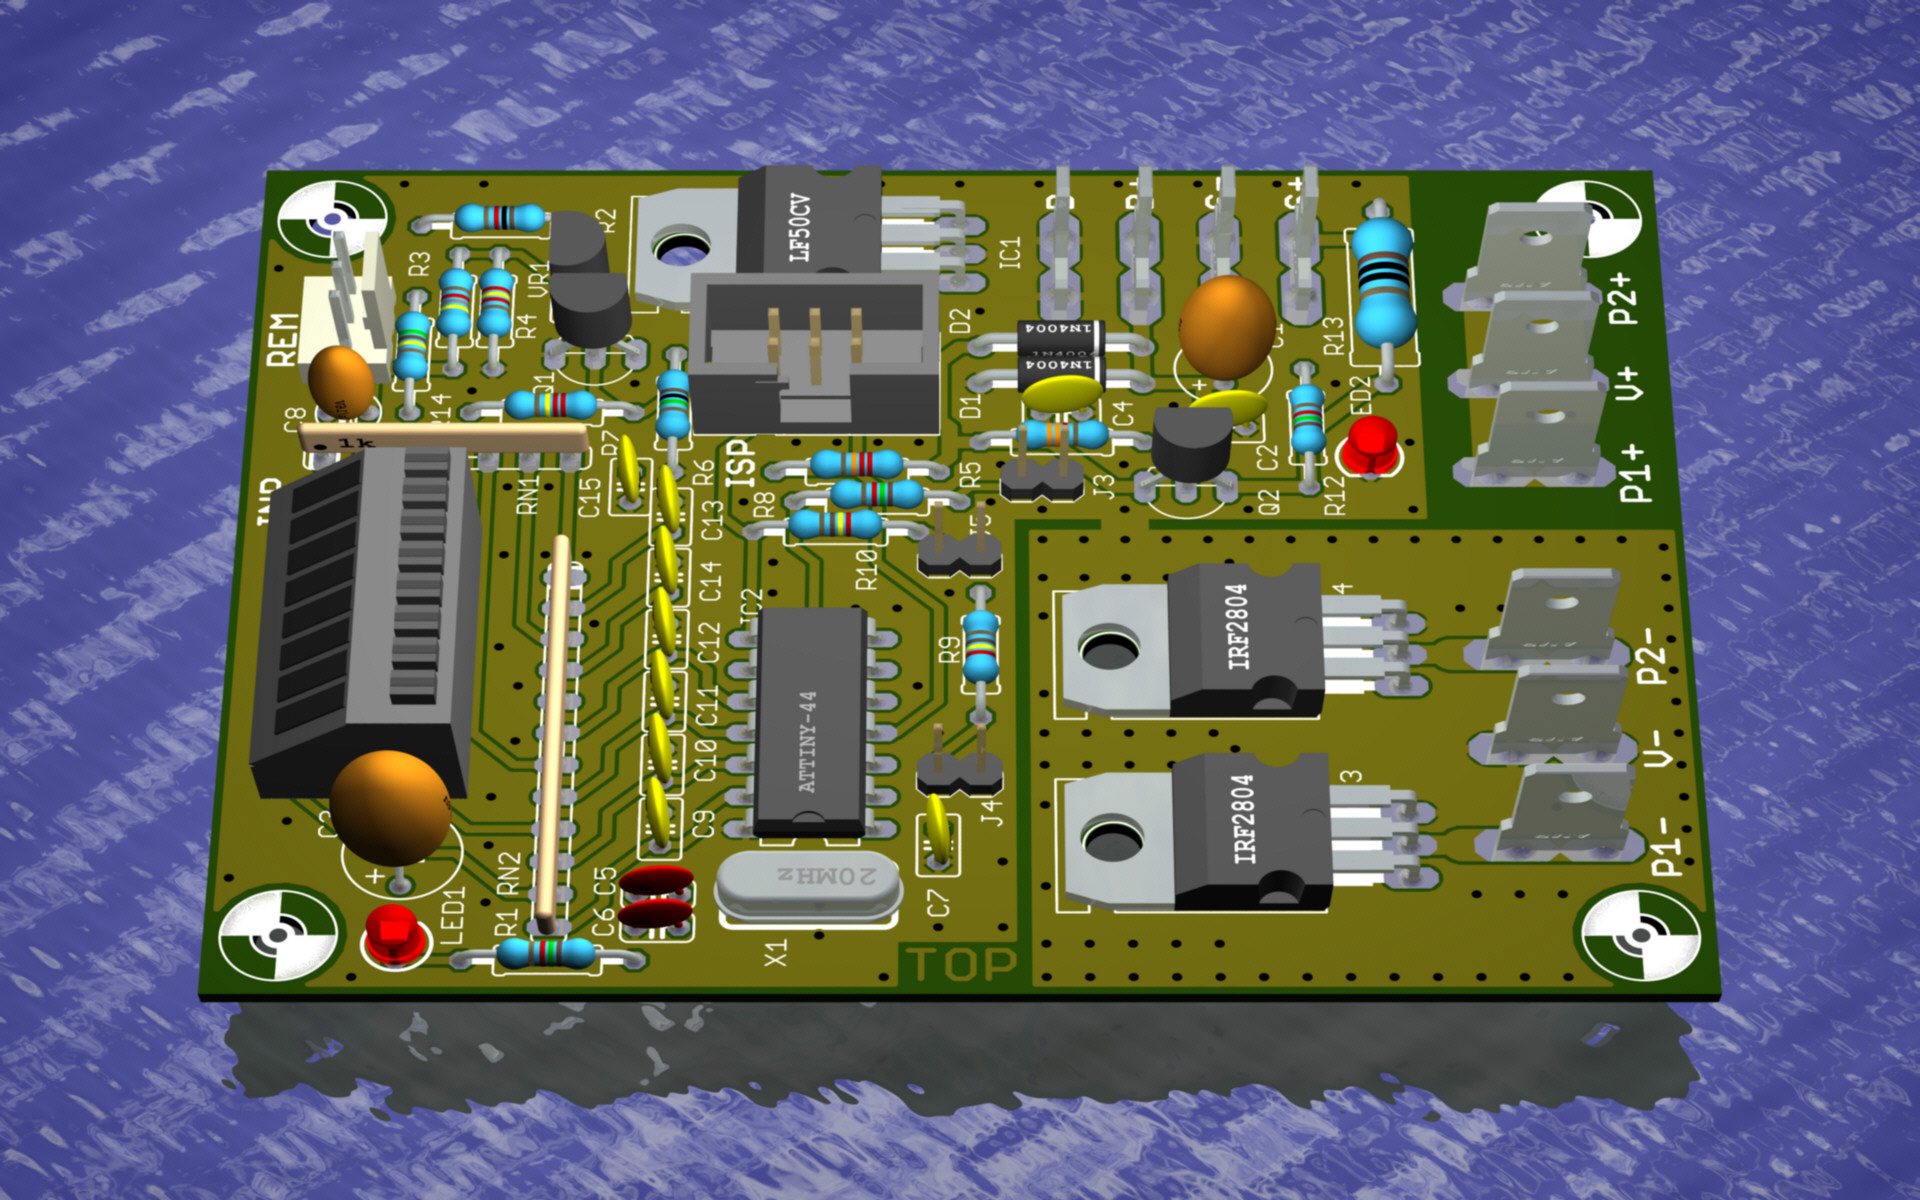
Die Platinen liegen momentan noch im Ätzwerk - daher bleibt es hier bei
der Eagle-3D-Ansicht.

Der Prototyp funktioniert mit allen Eingabegeräten inklusive des
FS20-Funkempfängers und ungeachtet eines wilden frei verdrahteten
Aufbaus problemlos.

Bitte beachten: Für andere Anwendungen als meine könnte es erforderlich
sein, bei der Eingangsschutzbeschaltung des AVR (deutlich) mehr Aufwand
zu betreiben!

Der größten Teil der Softwareentwicklung erfolgte noch vor dem Aufbau
des Prototypen, unterstützt vom Proteus/ISIS-Simulator. Damit ist es
möglich, die wesentlichen Teile der Hard- und Software komplett am PC zu
simulieren. Nicht direkt im Simulator vorhandenen Ein-/Ausgabe-Devices
gilt es dabei jedoch passend zu ersetzen - bspw. durch Voltmeter zur
PWM-Anzeige, einem mit FS20-Signalen gefütterten Pattern-Generator, oder
Up/Down-Zählern als Ersatz für einen im Simulator zwar vorhandenen, aber
fehlerhaften Rotary-Encoder.

Ach ja - als Rotary-Encoder ich habe im realen Versuchsaufbau einen
Alps-EC11 mit stabilen Rastpunkten verwendet. Beim Einsatz anderer
Drehgeber muß der Code ggf. angepasst werden, inklusive der
Beschleunigungs-Konstanten für eine passable Haptik.

Restlos gefallen hat mir auch noch nicht das Hoch-/Herunterlaufen der
DIM-Werte über den Autorepeat der FS20-Fernbedienung. Als erste Maßnahme
habe ich dazu die FS20-DIM-Steps auf +/-3 festelegt (ab Zeile 844 in
"main.c"). Hier wäre aber wohl eine dynamische Beschleunigung sinnvoller
(wie sie bereits für den Rotray-Encoder und die lokalen-Up/Down-Tasten
implementiert ist).

Im Archiv sind die Software, die Eagle-PCB-Daten und eine
Kurzbeschreibung zum Anschließen der Bedienungselemente, Netzteile und
der Panels, sowie zur Konfigurieration des Dimmers zu finden.
Angehängte Dateien:
-
 ZKDIM-3D.jpg
(590 KB)