KalmanFilter ausreichend für Regelung, bzw. PD-Regelung falsch?

OP #3182008
Lesenswert?
• ▲
▼
Hallo zusammen und wieder einmal habe ich eine Frage,

ich habe einen Kalmanfilter zur Sensordatenfilterung zusammengestellt.
Die Daten kommen von folgenden Sensoren:

-> Gyroskop: L3G4200D
-> Accelerometer: BMA180
-> Magnetometer: HMC5883

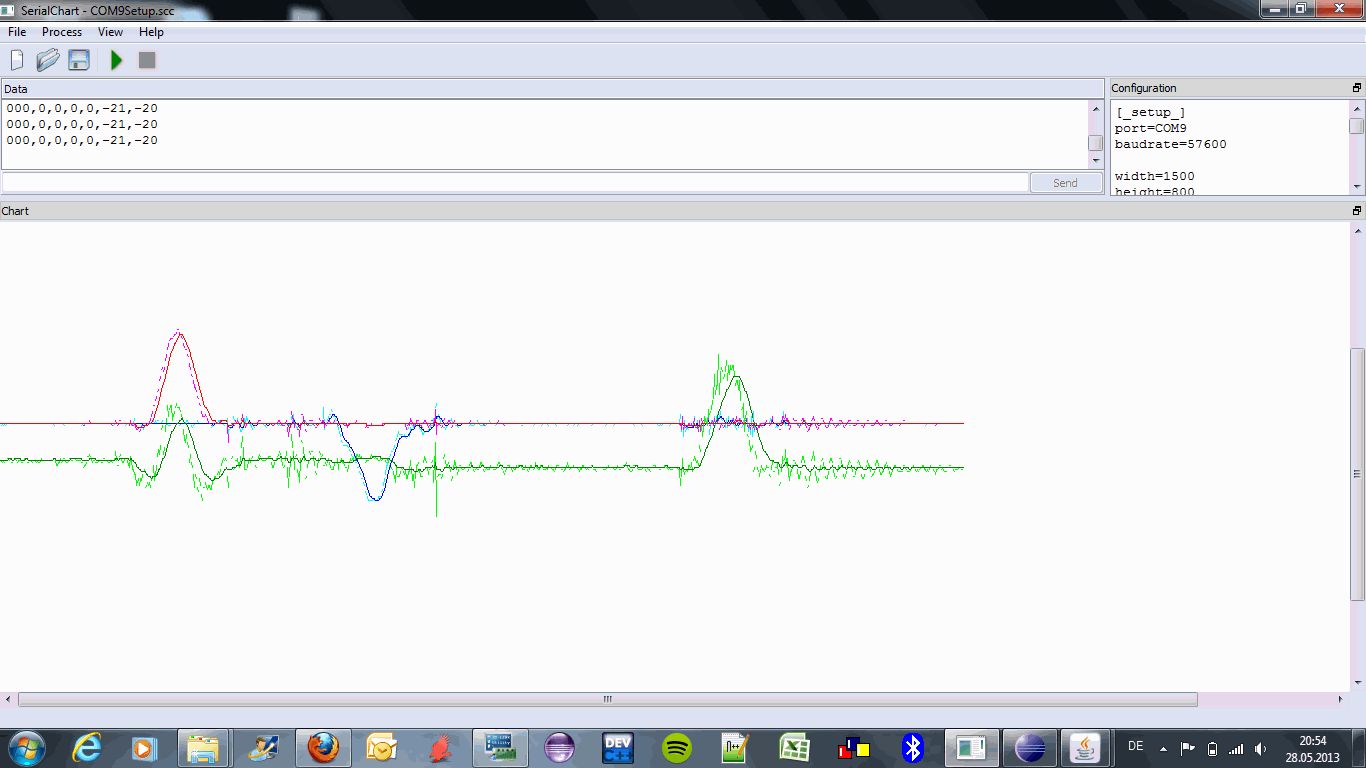
Die Kurven auf dem Bild(siehe Anhang) entsprechen folgendermaßen den 
Drehmomenten(Mx,My,Mz) - bzw. den Winkeln:

Rot -> Mx (Angabe des Winkels(in Grad) zwischen +Z-Achse und Y-Achse)
Blau -> My (Angabe des Winkels(in Grad) zwischen +Z-Achse und X-Achse)
Grün -> Mz (Angabe des Winkels(in Grad) zwischen NORDEN und X-Achse)

(Rot und Blau sind anfangs auf 0Grad weil ich in horizontaler Stellung 
auf Null sein möchte. Ich habe dafür einfach 90Grad auf die Achsen 
addiert.)

Kann man anhand dieses Bildes erkennen, ob die gefilterten Daten zur 
Regelung eines Multicopters ausreichen?

Leider gibt es immer wieder ein Rucken an den Motoren und allgemein 
wirkt die Ansprache der Motoren nicht sauber und ich weiß nicht ob meine 
PD-Regelung das Problem ist oder die gefilterten Daten.

Mein versuche einen PD-Regler zu programmieren sieht folgendermaßen aus:
1
float errorX = -anglesOutput.y/90; //anglesOutput.y = Winkel(inGrad) zwischen DownVektor und y-Achse ->RollWert
2
  float errorY = anglesOutput.x/90; //anglesOutput.x = Winkel(inGrad) zwischen DownVektor und x-Achse ->PitchWert
3
  float errorZ = (anglesOutput.z-globalstartingZ)/90; //anglesOutput.z = Winkel(inGrad) zwischen NorthVektor und rotem Ausleger(x-Achse) ->YawWert
4

5
  float DerrorX = (errorX - lasterrorX)/0.003;
6
  float DerrorY = (errorY - lasterrorY)/0.003;
7
  float DerrorZ = (errorZ - lasterrorZ)/0.003;
8

9
  float pParamXY = remoteData.ctrl6 * 10; //ctrl6 Poti
10
  float pParamZ = remoteData.ctrl8; //ctrl8 Poti
11
  float dParamXY = remoteData.ctrl7 * -2.5; //ctrl7 Poti
12
  float dParamZ = -0.1;
13

14
  if (remoteData.isValid && remoteData.g > 0.2){
15
    float x = remoteData.r; //zwischen -1 und 1
16
    float y = remoteData.p; //zwischen -1 und 1
17
    float z = remoteData.y; //zwischen -1 und 1
18
    errorX += x*0.2;
19
    errorY += y*0.2;
20
    errorZ += z*0.4;
21

22

23
    float uF = (remoteData.g - 0.2)/(1-0.2)*40;
24
    float uX = pParamXY * errorX + dParamXY*DerrorX;
25
    float uY = pParamXY * errorY + dParamXY*DerrorY;
26
    float uZ = pParamZ  * errorZ  + dParamZ*DerrorZ;
27

28
    actualMoments.uF = uF;
29
    actualMoments.uX = uX;
30
    actualMoments.uY = uY;
31
    actualMoments.uZ = uZ;
32

33
    // now calculate motor values from u (see limitMotorValue for limits)
34
    MotorValues motorValues(Motors::calculateMotorValues(actualMoments));
35
    actualMotorValues = motorValues;
36
  }
37
  else {
38
    actualMoments.uF = 0;
39
    actualMoments.uX = 0;
40
    actualMoments.uY = 0;
41
    actualMoments.uZ = 0;
42
    MotorValues motorValues = motorvalues_ZERO;
43
    actualMotorValues = motorValues;
44
  }
45

46
  lasterrorX = errorX;
47
  lasterrorY = errorY;
48
  lasterrorZ = errorZ;

Wäre Klasse wenn mir jemand weiterhelfen könnte, ich weiß nicht so recht 
wo ich nun Probleme ausfindigmachen könnte...
Angehängte Dateien:

Antwort schreiben

Hinweis: der ursprüngliche Beitrag ist mehr als 6 Monate alt. Bitte hier nur auf die ursprüngliche Frage antworten, für neue Fragen einen neuen Beitrag erstellen.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.