Hallo wieder.
Nehme gerade ein paar Hoverboards (China-Segways) auseinander um die
schönen 14KV 36V 350W Hallsensor-Motoren für mein Solarmobil und
kommenden Solartraktor zu nutzen.

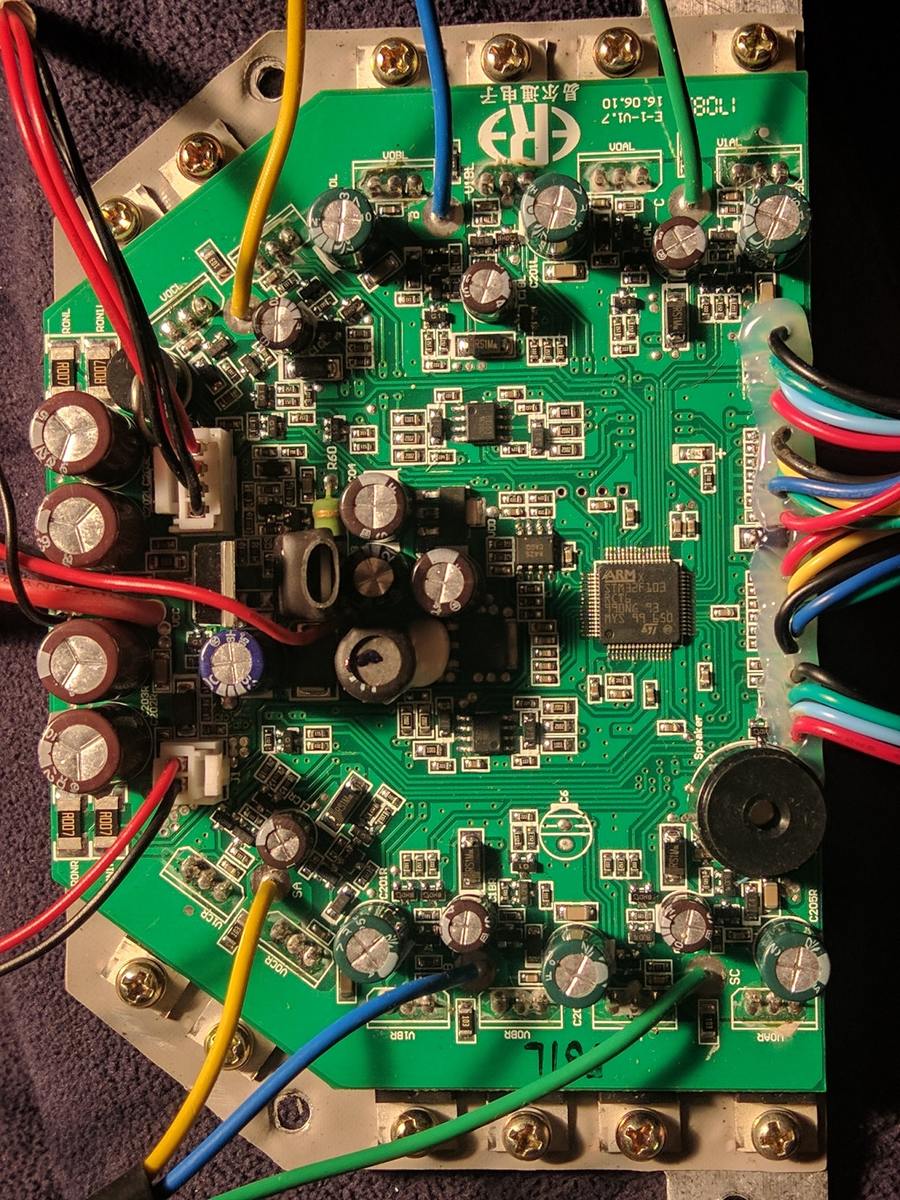
Die Motherboards mit 2x 6 n-Ch Mosfets sehen aber auch sehr interessant
aus.
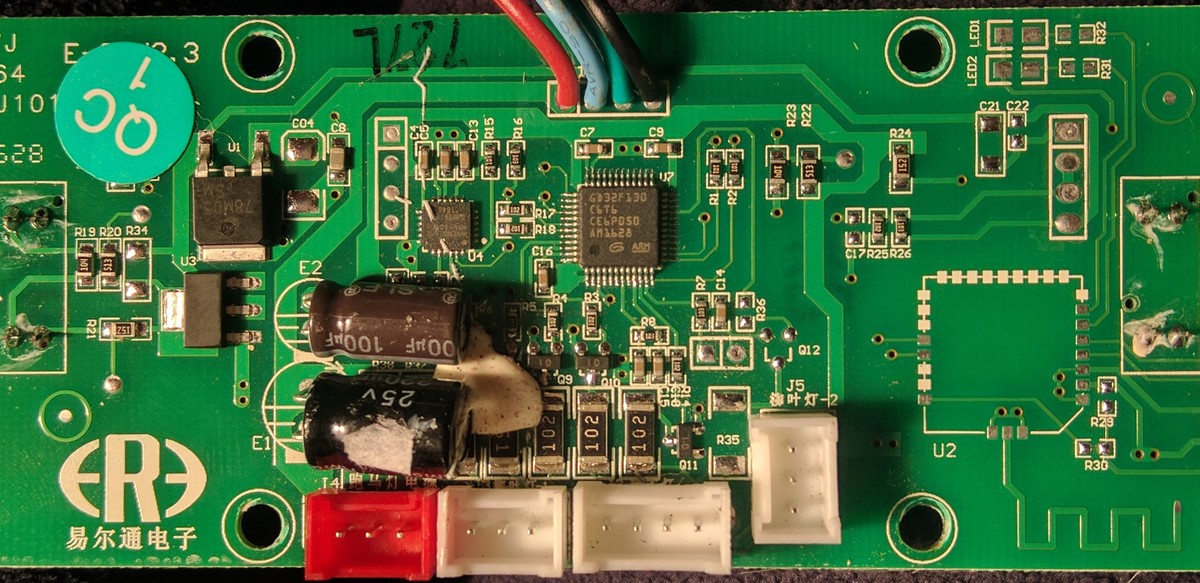
Ladeelektronik on board und nur 2x Serielle Schnittstelle zu den
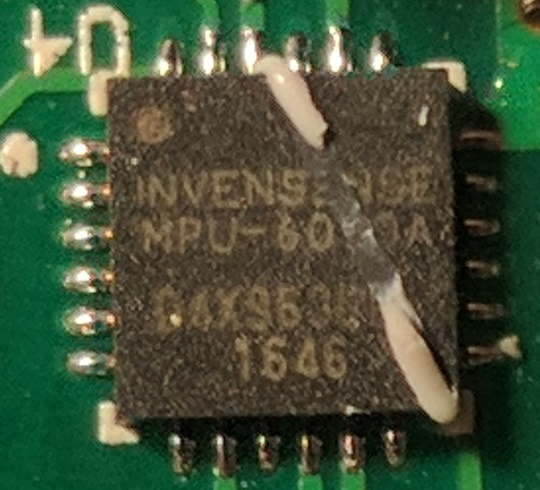
NeigungsSensor-Tochterboards. Die sind mit GD32F130C6T6, 6-Achs-Sensor
2x Lichtschrank auch interessant.
Das Motherboard aber treibt ein STM32103RCT6 an. Also fast ne Blaue
Pille.
Da hab ich hier schon ein paar kleines boards rum liegen und such eh
Motivation mal die Arduino IDE mit den Dingern zu nutzen.

Auf dem Board könnte auch eine offene Serielle Schnittstelle zu liegen:
PB8 = I2C1_SCL/CANRX
PB9 = I2C1_SDA/CANTX
Auf dem Foto der leere Header mit 4 Pins.

Ich werde mal die serielle Kommunikation von einem Neigungssensorboard
loggen. Wenn ich das hacke, kann ich darüber schon die Motoren in
Bewegung setzen.

Allerdings ist mir Rekuperation wichtig. Also die Energierückeinspeisung
bergab. Dazu müssen die je 6 Mosfet als aktiver Gleichrichter getaktet
werden. Modellbau ESC (zumindest SimonK Firmeware) können dass.
Ich befzweifle aber dass die Hoverboards dies Feature haben.

Da die 12 Mosfet aber wohl ziemlich direkt von dem STM32 angesteuert
werden und wohl auch die 6 Inputs der zwei Hallsensoren direkt auf den
STM32 gehen, könnte ich das Board wohl auch neu programmieren.

Also mit Hall-Sensoren ist die Motoransteuerung ja kein so großes
Hexenwerk.
Ausserdem möchte ich die Motoren statt mit 36V mit 25,2 Volt betreiben.
Da wird mir die orginiale Firmeware bestimmt wegen Akku-Leer auch einen
Strich durch machen..

Wie aber gesagt kenn ich mich mit STM32 noch gar nicht aus. Also schaut
doch vielleicht mal auf das erste Foto und sagt mir, ob ich da neue
Firmeware draufbekomme :-)

das Roland
und Dankeschön.
Angehängte Dateien: