Minertia Servo Motor Encoder Pinbelegung

Gast #3018310
Lesenswert?
• ▲
▼
Hallo Zusammen,

ich habe zwei ältere Minertia Servo Motore des Typs T01L-ST43, die ich 
gerne in einem CNC Projekt verbauen möchte.
Die Motore haben einen angeflanschten Rotationsencoder (Typ. 
utopi-020has),
aus dem ein 10 poliges Flachbandkabel herausgeführt wird.
Das Problem an der Sache ist, dass ich auch nach längerer Suche kein 
Datenblatt zur Pinbelegung des Encoders finden konnte.

Weiß zufällig jemand, wie diese Bauteile beschaltet werden?

Grüße,

Jan
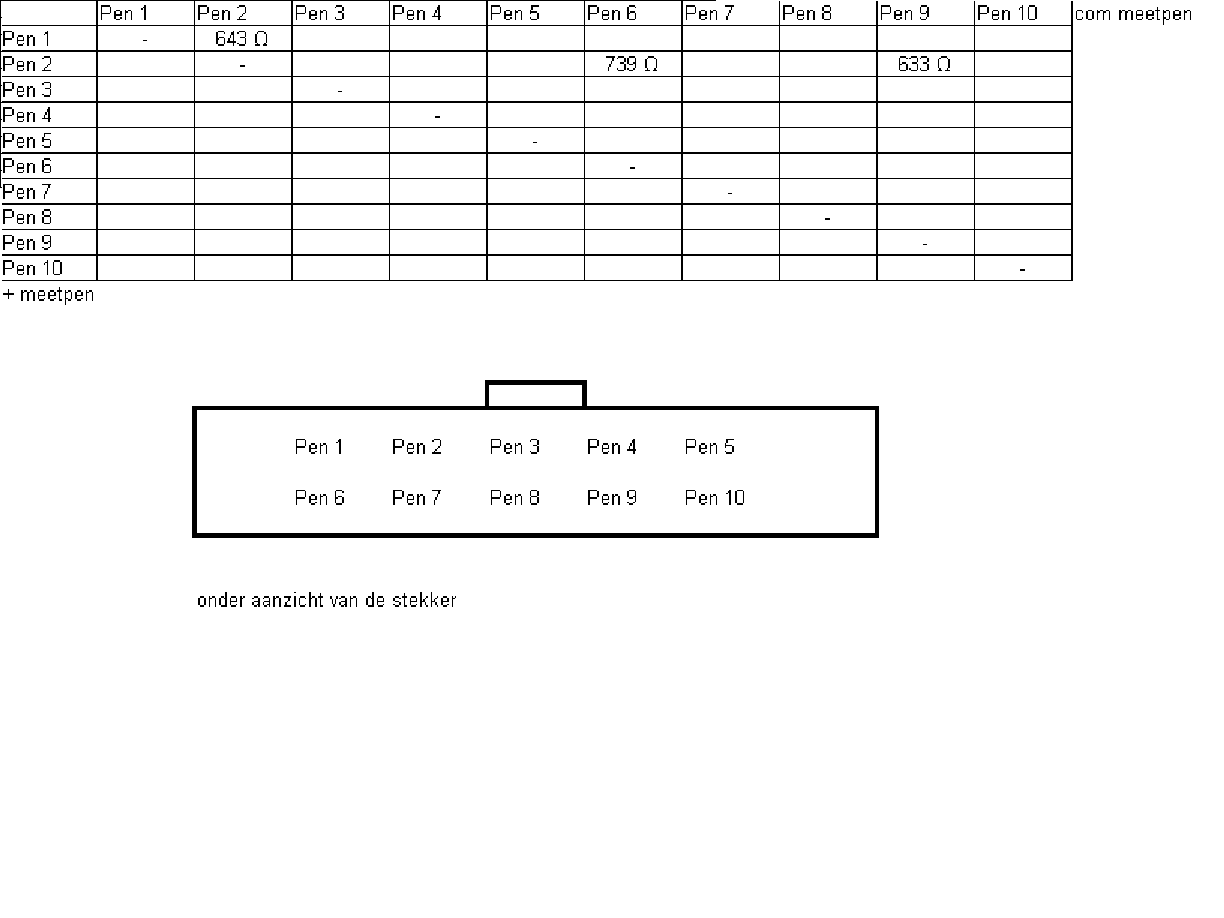
Gast #3024233
Lesenswert?
• ▲
▼
Hallo Marcel,

ich habe das Teil auseinander genommen und einen Logik-IC gefunden. 
Dieser hat ein Datenblatt. VCC und GND werden direkt nach draußen 
geführt.

Wollte das in nächster Zeit mal durchmessen, der Rest der Pinouts ist 
dann der Output des Encoders.

Ein Kanal sollte der Z-Kanal (Nullpunkt-Signal) sein, einer A- und einer 
B-Kanal. Die große Frage dabei ist, ob das ganze als TTL oder 
Differential-Pegel am Ausgang anliegt.

Hoffe, es antwortet noch jemand anderes, sonst muss ich messen...

Grüße,

Jan
Gast #3038237
Lesenswert?
• ▲
▼
Jan F. schrieb:
> Also,
>
> der IC ist ein LM2903.
>
> Die Pins am Ende des Kabels sollten so sein:
>
> ?   B   ?    ?  VCC
> ?   ?   ?   GND  A
>
> -------___---------
>
>
> Ich tippe bei VCC auf 5V, bin mir damit aber nicht sicher.
>
> Alle Angaben ohne Gewähr.
>
>
> Grüße,
>
> Jan

Ich habe diese Pinbelegung ausprobiert und sie funktioniert mit 5V.
Hoffe, das hilft weiter. Wofür die anderen Pins sind kann man dann ja 
später rausfinden.

Die Schrittinformation ist jedenfalls ein TTL-Pegel auf A und B.

Grüße,

Jan
Gast #4211873
Lesenswert?
• ▲
▼
Du kannst den Motor öffnen und an der LEiterplatte relativ einfach 
nachvoll ziehen, welche Signale woher kommen. Ein Ausgang müsste z.B. 
das Nullsignal der Encoderscheibe sein. Der Motor ist mir irgendwo 
verloren gegangen...
Gast #4272021
Lesenswert?
• ▲
▼
Habe den Motor gefunden. Der Encoder hat nur A und B nach außen geführt. 
Zumindest bei mir ist der Z-Impuls nicht bestückt. Die anderen 
Anschlüsse des Encoders zeigen eine kapazitive Einkopplung des A 
und/oder B Signals. Schön ist, dass die Entprellung des A und B Signals 
schon in Hardware stattfindet. Bei 5V zeiht das Modul ca. 30mA. Ab 2,6V 
lief der Encoder bei mir. Ein Ferrite am Flachbandkabel und kleine 
Kapazitäten im pF Bereich bieten sich zur Entstörung des Signals an. 
Durch die Positionierung der Platine im Motor kannst du den Signalpegel 
von A gegen B verschieben.
Lass mich wissen, wenn es läuft!


-   B   -    -  3V3
-   -   -   GND  A
-------___---------


Du kannst auf Flankenwechsel von A B auslesen. Haben A und B in den 
gleichen Pegel, so dreht der Motor links herum, sonst rechts herum:
       __     __
A_____/   \___/   \___
    __     __
B__/   \___/   \___


       __     __
A_____/   \___/   \___
         __     __
B_______/   \___/   \___


Grüße,

Jan

Antwort schreiben

Bitte melde dich an, um einen Beitrag zu schreiben.

oder

Mit Google-Account einloggen

Die Registrierung ist kostenlos und dauert nur eine Minute.

Jetzt registrieren