-
Thread
Can Bus Daten filtern
pinMode(2, INPUT); // Setting pin 2 for /INT Serial.println("MCP2515 Library Receive Example..."); } void loop() { if(!digitalRead(2)) // If pin 2 is low, read { CAN0.readMsgBuf(&len, rxBuf); // Read data:
Du kannst auch Hardwarefilter im MCP2515 setzen. Dann erfährt der Arduino von den Messages mit anderen IDs gar nichts. Die CAN_BUS_Shield-Library abstrahiert so dünn und ist so wenig dokumentiert, dass du selbst ins Datenblatt UND in
-
Thread
Takt aus MCP2515 für µC und zweiten MCP
Hallo Forum, ich habe CAN-Interface mit µC (ATmega168) und MCP2515 gebaut. Beide habe ihren eignen Quarz. Nicht weiter schwierig. Die nächste Version soll - zwei CAN-Controller haben (wieder mit MCP2515) - Der Takt könnte über einen Quarz am ersten CAN-Controller
-
Thread
Bootloader über CAN
dem ich einen Bootloader verpassen möchte. Als µC kommt ein Tiny45 zum Einsatz, zusammen mit einem MCP2515 + Treiber für die CAN-Schnittstelle. Ich habe in meiner Applikation für den MCP2515 Routinen geschrieben, mit denen ich den CAN-Bus steuern kann (Senden, Empfangen, interne Register schreiben etc
-
Thread
Probleme mit CAN-Bus
gerade ein CAN-Bus zu bauen, aber es klappt irgendwie nicht. Ich hab at90s2313 im Zusammenhang mit mcp2515 eingesetzt, als Transceiver verwende ich max3050. Mit dem mcp2515 funktioniert es wohl, der versucht die Daten abzuschicken, reagiert auf meine Anfragem, ändert die CLKOUT-Frequenz und so weiter,
-
Thread
NXP LPC11C24 mindest CAN-Speed
20 kbit/s brauchst musst Du einen LPC11C14 und einen langsamen externen Transceiver nehmen z.B. MCP2515 Der ATmega32M1 hat einen CAN Controller aber keinen Transceiver, also wohl auch MCP2515
-
 Bild
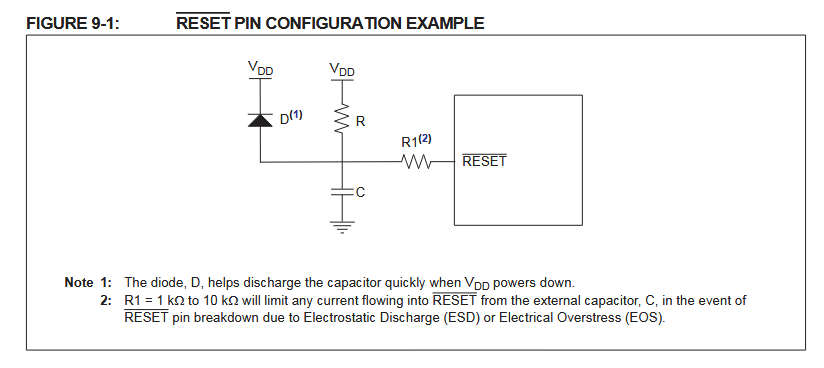
Schaltplan einer RESET-Pin-Konfiguration
FIGURE 9-1: RESET PIN CONFIGURATION EXAMPLE VDD D(1) R R1(2) RESET C Note 1: The diode, D, helps discharge the capacitor quickly when VDD powers down. 2: R1 = 1 kΩ to 10 kΩ will limit any current flowing into RESET from the external capacitor, C, in the event of RESET pin breakdown due to Electrostatic Discharge (ESD) or Electrical Overstress (EOS).

-
Thread
Flashen über CAN möglich?
. Es geht um Mega8 und Mega16/32, ein Gerät wird auch einen Mega128 erhalten. Dazu jeweils einen MCP2515, es werden verschiedene Geräte am Bus hängen. Bin gerade am CAN-Bus planen und überlege, ob ich eine Software-Updatemöglichkeit überhaupt einplanen soll. Schön wäre es, wenn es ginge... Also kurze
Protokoll anlehnen. Ich baue mir auch gerade einen Bootloader - für meinen Hausbus. Ich benutze den MCP2515 und Mega16 bzw. Mega32. Wenn Du willst, können wir uns gerne mal zusammenmailen. Viele Grüße, Stefan
-
Thread
Bus für "wilde" Topologie, Multi-Master, Open Source, wenig Daten
X" hinten raus? Und das eigentliche Protokoll sitzt dann als Software-Stack (oder Hardware, z.B. MCP2515) oben drauf?
hinten > raus? Und das eigentliche Protokoll sitzt dann als Software-Stack (oder > Hardware, z.B. MCP2515) oben drauf? Richtig. CAN spricht von einem dominanten und einem rezessiven Signal. Im Prinzip ein Wired-OR, aber halt differentiell. Receiver vertragen ein paar Volt Gleichtaktstörungen. LIN
-
Thread
Mcp2515 und Mcp2551
Hallo , ich wollte einen Schaltplan nachbauen und habe den Schaltplan schon nach Fritzing "konvertiert", da ich alles per Hand gemacht habe bin ich mir nicht sicher ob ich irgendwo Fehler gemacht habe. Vor allem beim Quartz, legt man das wirklich auf Ground? Der richtige Schaltplan: http://wiki.gnublin.org/index.php/Datei:...ld_CAN.jpg Denn übertragenen Schaltplan im Fritzing Format habe ich angehangen. Es wäre nett wenn jemand sich den Schaltplan anschauen würde.
-
Thread
Ethernet - CAN Adapter gesucht
momentan auch nichts (würd' mich aber wundern, wenn es das nicht gibt). Mit einem Pollin NetIO, einem MCP2515 einem TJA1050 (oder ähnliches, ist momentan anscheinend schwerer zu bekommen) einem 16 MHz-Quarz und etwas Hühnerfutter ist das aber schnell zusammengeschraubt. Software-Schnipsel finden sich auch
@Gerd: Was willst Du wissen? Prinzipielle Anbindung des MCP2515, Tutorial und Software etc. findet sich hier: http://www.kreatives-chaos.com/ Alternative Software für den AVR NetIO findet sich hier im Artikel http://www.mikrocontroller.net/articles/AVR_Net-IO_Bausatz_von_Pollin
-
Thread
Canbus sendet nicht AT90CAN128 / STK600
Software :-) Ich hab den AT90CAN128 damals auch in die Ecke geschmissen, da ich es eilig hatte. MCP2515, der geht problemlos. Wollte mich nochmal dransetzen, bis jetzt noch nicht gemacht.
Mein herangehensweise wäre: #define SUPPORT_MCP2515 0 #define SUPPORT_AT90CAN 1 #define SUPPORT_SJA1000 0 in der config.h gesetzt ? Zeigt das Ossi an das was auf PD5 rausgeht? Benutzte das stk600 auch mit nem AT90CAN128.
-
Thread
CAN Gateway mit AVR
aus, das das mit einem Mega-xx - µC realisierbar ist. In den externen Can-Controllern (z.b. MCP 2515) kann man Filter definieren, so dass die nicht auf alle Telegramme reagieren. Auf diese Weise könnte man die Last für den µC noch weiter reduzieren.
Peter B. wrote: > In den externen Can-Controllern (z.b. MCP 2515) kann man Filter > definieren, so dass die nicht auf alle Telegramme reagieren. Auf diese > Weise könnte man die Last für den µC noch weiter reduzieren. Bei internen auch. Aber das nützt nichts
-
Thread
Universelle CAN Bibliothek: undefined reference to `can_init'
Hallo, ich bin gerade an einen Projekt mit einem Atmega32 + MCP2515. Ich benutze die Universelle CAN Bibliothek von kreatives-chaos.com: http://www.kreatives-chaos.com/artikel/universelle-can-bibliothek Ich habe die Bibliothek erzeugt und libcan.a eingebunden
(void) { //enable the global interrupts sei(); do{ // initialisieren des MCP2515 can_init(BITRATE_125_KBPS); // erzeuge eine Testnachricht can_t msg; msg.id = 0x123456; msg.flags.rtr = 0; msg.length = 4; msg.data[0] = 0xde; msg.data
-
Thread
Expertenmeinung über Schwingungen am CAN-Bus
paar nützliche Tipps haben könnte. Bild 01 und Bild 02 zeigen die TXCAN-Leitung, die zwischen MCP2515 und SN65HVD230 verläuft. Ich denke mal, dass dies so halbwegs okay ist. Den Jumper JP18 habe ich geschlossen, damit das Ganze im Prinzip terminiert ist, wobei ich dazu sagen muss, dass kein anderes
Hi, Ich habe schon einige Schaltungen mit CAN-Bus aufgebaut. Auch schon mit dem MCP2515, aber Drosseln (wie bei Dir L2) oder Shotkeydioden habe ich dazu noch nie verwendet. Auch die Kondensatoren C19, C41 und C42 würde ich weglassen. Zusammen mit der Drossel gibt es Dir da doch einen
-
Thread
CAN Bus Übermittlungsproblem
Hi Leute, ürsprünglich hab ich mir mit dem MCP2515 auf Basis des Schaltplans auf www.kreatives-chaos.com zwei testboards gebaut, das hat und tut es noch immer, gut funktioniert(Can anschluss über 10 Pol. Stiftleite). nun hab ich mir 2 andere Testplatinen
liegent könnte weil es ist ja hardwaremäßig der selbe weg beim senden und empfangen (mC -> SPI -> MCP2515 -> CANBUS TREIBER) und das auf beiden boards der Can Controller oder Treiber im Arsch ist kann ich irgentwie nicht ganz glaube, werde dies aber glaub ich dann als meine letzte chance mal testen.
-
Thread
Wie mehrere ATMega( und LCD verbinden / kommunizieren
Microcontroller im gleichen Gehäuse dazu (der in einem anderen Posting empfohlene Controllerchip MCP2515 ist praktisch der CAN-Controller, der in vielen PICs wie zB dem PIC18F26K80 eingebaut ist, und zwischen dem PIC18F26K80 und dem MCP2515 liegt nicht mal ein Euro Preisunterschied; dazu kann der PIC
-
Thread
UART zu langsam was tun?
zeit abgelaufen?) Mein nächstes Problem: Ich stelle mir das so vor, dass wenn eine Nachricht am MCP2515 eintrifft ein Interrupt ausgelöst wird. Danach hole ich mir die Nachricht und Speicher diese in einer struct "CANMessage" (funktioniert soweit gut). Als nächste zeige ich die Nachricht auf dem LCD
keine Bytes! > Mein nächstes Problem: Ich stelle mir das so vor, dass wenn eine > Nachricht am MCP2515 eintrifft ein Interrupt ausgelöst wird. Danach hole > ich mir die Nachricht und Speicher diese in einer struct "CANMessage" > (funktioniert soweit gut). ok > Als nächste zeige ich die Nachricht
-
Thread
Bascom AVr und Can
Nun ein Mega8 hat keinen Can. Mußte also ein MCP2515 oder SJA1000 anschliessen oder einen AT90CAN32/64/128 nehmen. Ich weiss ja nicht wie hoch die Bitrate auf dem Can ist. Es gibt auch eine in Software gegossene Version im Netz, habe mich aber nie damit
beschäftigt. Ich nutze für ein TV-Dummy an einem Daimler-Crysler CanBus, der mit 83333 bps läuft den MCP2515 an einem ATiny13/15 oder 90S2313. Das lüppt prächtig ist aber in Assembler programmiert. Gruß Topsoft
-
Thread
CAN Bus Converter?
Kann man, Mega8+MCP2515, kein Thema. Die Frage stellt sich aber auf Softwareseite, wie konvertierst du den Kram. Einfacher wird es sicher, wenn du deinem MC direkt einen MCP2515 an die SPI strickst.
-
Thread
MCP2510 ansteuern mit Atmel168P
der MCP2551 (Tranceiver). Sind jemand gute Libs dafür bekannt? Ich finde zwar einiges für den MCP2515 aber wenn ich diese bei dem MCP2510 anwenden will, passiert mal rein garnix. Orientiert habe ich mich daran: http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 Hat jemand vllt
-
Thread
SPS Betriebssytem
Ergänzung um RS232 Funktionalität Was noch versucht wird / geplant wird zu implementieren - CAN via MCP2515 - HW PWM der AVR`s - ADC`s auslesen - Lesen eines SPS-Programms von einem I2C eeprom (24cXX) - mehr IO`s durch Porterweiterungen (z.B. I2C oder SPI) - Status-LED`s (Damit man auch was zu sehn
16 Stück (durch 2x 74HC165)ggf mit Optok. ADC: 8 ADC`s (die des AVR`s) PWM: 2 CAN: MCP2515 RS232: MAX232 oder RS485: MAX485 (z.B. mit SNAP-Protokoll) EEPROM: 24CXX (für späteres SPS-Programm (wichtiges ToDo)) mfg KoF
-
Thread
Bascom Atmega32 2 SPI gleichzeitig
Hallo. Ich möchte 2 MCP2515 an einen Atmega32 anschliessen. Bis jetzt habe ich nur mit einem gearbeitet, was auch funktioniert hat. Was muss ich machen, damit ich 2 MCP2515, die über SPI funktionieren anschliesen kann?
-
Thread
MCP2515 empfängt nicht (RXWAR/RXEP)
zyklisch auch eine kurze Flanken am TX Pin (Ist das vielleicht das ACK?). Allerdings scheint der MCP2515 mit diesen Daten nicht wirklich klar zu kommen, da dort nach (sehr) kurzer Zeit die entsprechenden Fehler-Flags gesetzt werden. Im EFLG-Register sehe ich dann die gesetzten Bits für EWARN, RXWAR
für deine Antwort und entschuldige bitte, dass ich diese wichtige Angabe vergessen habe. Der MCP2515 hat einen eigenen Quarz, welcher mit 16 Mhz taktet... Da man damit, zumindest dem kvaser-Baudrate-Kalkulator zu Folge, nicht exakt auf die 33,333kbps kommen kann, habe ich den Bus testweise auch
-
Thread
CAN Bus Messtechnik
www.olimex.com/Products/AVR/Development/AVR-CAN/ Oder einen Arduino mit z.B. sowas: AZDelivery MCP2515 CAN Bus Shield kompatibel mit Arduino Kann man die erwähnte Bibliothek auch drauf nutzen wenn man die Arduino-Programierung nicht mag. Uwe
Gehäuse Mega Arduino Uno müsste von der Speed reichen, sonst ESP32 auf UNO. Can-Bus Watterott MCP2515..V2 sind "gute" Kenntnisse vorhanden, MCP2517 auf Can-Bus 2.0 nicht FD. ESP UNO ist eine Anpassung notwendig "SPI_Leitungen" Eingangsschaltung auf (im) Freiraum der Can-Bus Platine oder Gehäuse
-
Thread
Verkaufe diverse Bauteile
1x CY7C1049D 10ns: SOJ28 á 3€ CAN Bauteile 15x MCP2551 SO8 á 0,9€ 17xMCP2551 DIP8 á 0,9€ 8xMCP2515 SOIC á 1,8€ 5xMCP2515 DIP á 1,8€ Spannungsregler 26x L7805 1,5A TO220 á 0,2€ 10x L7905 1,5A TO220 á 0,2€ 20x L317 1,5A TO220 á 0,3€ Levelshifter 10 MAX232 SOIC á 0,5€ 10x MAX3232 SOIC-W
-
Thread
CAN - Controller MCP2515 mit Xmega betreiben--> Problem mit xpcc Biblothek
Hallo, ich versuche den MCP2515 CAN-Controller mit einem Xmega zum Laufen zu bringen. Ich verwende dafür die xpcc Biblothek des Roboterclub Aachen. Link: http://xpcc.kreatives-chaos.com/sitemap.html Das Problem ist: Ich verwende eine AVR Atmel Xmega32a mit einem MCP2515 CAN-Controller. Auf meiner ersten Bord habe ich es zum laufen bekommen. Da ich dies für mehrer Blöcke benötige habe ich die Schaltung dupliziert. Jedoch funktioniert der Quellcode auf der gleichen
-
Artikel
Hausbus Diskussion
Universaler I/O-Knoten in UP-Dose:. Vorschlag 1 basierend auf ATtiny 2313 (günstig!) CAN-Controller MCP2515 mit 4 Eingänge 4 Ausgänge Eingänge optional mit Optokoppler Ausgänge wahlweise mit MOSFET, ULN2003, ... Ausgänge optional mit PWM Platine sollte in eine Standard UP-Dose passen Vorschlag 2 Huckepacksystem
mit folgenden Platinen: Hauptplatine groß. Prozessor: Z.B. ATmega32 oder ATmega16 CAN-Controller: MCP2515 CAN-Anbindung Spannungsversorgung aus Buskabel Hauptplatine klein. Wie Hauptplatine groß aber tiny Steuerplatine. 2 * 230V Schalter Relais oder Optokoppler? Dimmer. 1 PWM 230V Dimmer Bedienungselement
-
Thread
Gartensteuerung und CAN
Wenn Du es noch einfacher haben willst: PIC18F26K80. Enthält eine deutlich verbesserte Version des MCP2515 plus einen 8 Bit Prozessor und ist platzsparender und billiger als Mega8 plus separatem MCP2515. fchk
-
Thread
MCP2515 richtig auswerten
Ich habe einen Arduino und ein MCP2515 und nutze diese Lib: https://github.com/coryjfowler/MCP_CAN_lib Ich kann auch Daten empfangen, nur wie vergleiche ich diese nun. Angenommen es kommt die Nachricht ID=25A und Message=5,5,5,5,5,5,5,5
-
Thread
Wie kann ich testen ob der mcp2515 auch was versendet??
Hallo! Im Anhang mein Assemblercode des Senders. Nur weis ich nicht ob es funktioniert. Der Empfänger hat noch Bugs, mit dem kan ich noch nicht lesen. Mich würde interessieren ob ich die Grundlagen richtig gemacht habe. SPI-Master initialisieren. Den mcp Reset. Unten das zyklische Senden. Sieht irgendwer einen groben Fehler? Könnte man nicht irgendwo durch LEDs beweisen dass er sendet? Danke schonmal!
-
Thread
MCP2515 an MSP430
mit dem Gedanken, mir einen CAN-Bus aufzubauen (für diverse Sensoren). Hat jemand schonmal einen MCP2515 mit einem MSP430 verheiratet? Dann müßte ich nicht bei 0 anfangen. Außerdem wären noch ein einfacher PC Anschluß für den CAN-Bus gut zu haben (per USB oder RS232). Wenn da jemand einen Schaltplan
-
Thread
Mikrocontroller mit Can Controller und Transceiver und OLED Bildschirm
ansteuern und du hast weniger Hardware zu bauen. 2. Arduinoplatform dazu einen CAN-Controller (z.B. MCP2515) der per SPI kommuniziert und den MCP2551. Wenn du es schnell und einfach realisieren willst würde ich dir mit wenig Programmieraufwand Nr.2 empfehlen, da arduino einfach ist und es schon Librarys
CAN-Controller, aber man kann durch ein CAN-Shield einfach den Controller extern nachrüsten, meist ist es der MCP2515. Für deine Aufgabe sollte ein Uno (wenn du ein Shield verwenden willst) oder ein Nano dicke reichen. > Da es ein TFT für Arduino ist, arbeitet es mit 5V. Ich habe jedoch > gelesen, das dies
-
Thread
CAN-Bus - Gnublin Board - MCP251x - In Linux C++
Hi Leute, ich arbeite gerade an einer CAN-Kommunikation zwischen einem Gnublin Board via MCP2515 (CAN Controller) zu einem Battery Master System. Ich habe das Gnublin per USB an das Notebook angeschlossen und konnte mithilfe des Terminals und den gewissen einstellungen von der Seite http://wiki.gnublin.org/index.php/MCP2515_CAN , über den Befehl CANSEND auch Messages senden und das BMS ist so eingestellt das für bestimmte Identifier die LEDś unterschiedlich leuchten (Soll Zustandsautomat simulieren). Klappt alles optimal
-
Thread
WLAN Anbindung
AVRs mit eingebautem CAN-Controller. Fehlanzeige! Die ganzen Bastler hier müssen einen Microchip MCP2515 per SPI anbinden, während es auch kleine PICs gibt, die eine verbesserte Version des MCP2515 gleich mit eingebaut haben. Bei den MSP430 gibts schöne Controller, die 24 Bit ADCs eingebaut haben.
-
Artikel
CAN
verfügbar ("bit-bang Interface"). erhältlich z. B. bei Reichelt (ca. 2 ) Links. Ansteuerung eines MCP2515 in C Bit Timing Calculator für Linux Eagle Bauteil SJA1000. CAN-Controller von Philips Parallele Schnittstelle mit ca. 12 Leitungen erhältlich z. B. bei Reichelt (ca. 4 Euro) AN82526. CAN-Controller
Open Source CAN-Bus Analyzer von ETAS/BOSCH CAN Monitor für Lawicel CANUSB, Zanthic CAN-4-USB-FX/MCP2515 und MHS-Elektronik Tiny-CAN CAN Monitor und Tracer für Peak USB, Lawicel CANUSB+CAN232 und kompatible GNU – Open Source CAN Monitor, Makro und Filter Funktion, Plugin fähig, unter GTK+ entwickelt
-
Thread
Bootloader - Fortsetzung aus Hauptthread
Stück Code. Dazu gehört bei mir: 1. Ein "CAN-USB"- Stick zur Verbindung mit dem PC (ATMega8, MCP2515, FT232RL) + SW 2. Ein Bootloader im CAN-Knoten 3. Ein PC-Programm, das über den Stick einen CAN-Knoten mit neuer Firmware versorgt (C# 2005) Dazu hat man 2 Protokolle (CAN<->CAN, PC<->Stick),
Hallo Matthias, ich habe sehr großes Interesse an deinem Bootloader, da ich ebenfalls AtMega8 und MCP2515 nutze und das Flashen meines Projektes so langsam recht aufwendig wird (es handelt sich allerdings um keinen Hausbus im eigentlichen Sinne, sondern um CAN-vernetzte und über PC angesteuerte RGB-LED-Lampen
-
Thread
CAN in analog umwandeln
/561558#7540034 Ok, da feht noch CAN, dazu braucht es einen CAN-Tranceiver und Controller ala MCP2515. Kann man basteln, kostet halt Zeit. https://www.mikrocontroller.net/articles/CAN#MCP2515 http://www.kreatives-chaos.com/artikel/can-testboard Man muss halt was möglichst Fertiges in Hard
-
Thread
NMEA2000 nach NMEA0183 Converter
Message id nicht weiter kann mir da jemand helfen. habe den obigen Code ausprobiert. uint8_t mcp2515_read_id(uint32_t *id) { uint8_t first; uint8_t tmp; first = spi_putc(0xff); tmp = spi_putc(0xff); if (tmp & (1 << IDE)) { spi_start(0xff); *((uint16_t *) id +
*((uint8_t *) id) |= tmp >> 5; spi_wait(); return 0; } } void mcp2515_write_id(const uint32_t *id) { uint8_t tmp; spi_start(*((uint16_t *) id + 1) >> 5); // naechsten Werte berechnen tmp = (*((uint8_t *) id + 2) << 3) & 0xe0; tmp |= (1 << IDE);
-
Thread
Suche: Fertiges CAN <> USB-Modul mit MCP2515 unter Linux
Hallo! Gibt es eine fertige Baugruppe, die USB mit CAN verbindet, wo ein MCP2515 verwendet wird und das Teil unter Linux läuft? TinyCAN ist schon fast das, was ich suche, nur leider kein MCP2515. Ich hätte den gerne mit allen Registern am PC zur Verfügung, da ich diesen
-
Thread
Frage zum Messagefilter des MCP2515 CAN Controllers
Hallo an alle, ich arbeite gerade daran die Messagefilter des MCP2515 so zu setzen, dass nur bestimmte Nachrichten ankommen. Das ganze ist mir durch das Datenblatt und die Suche hier im Forum auch schon gelungen, indem ich die einzelnen Maskbits bzw. die Filterbits
wollte ich auf dem PC durchführen und die dort fertig ausgerechneten Masken und Filterbits an den MCP2515 schicken.
-
Thread
CAN-Adapter mit Rx/Tx - LED ?
, ich entwerfe gerade ein kleines CAN-Adapter-Board. Dazu habe ich mir auch die Schaltung eines MCP2515-Eval-Boards angesehen. Dort gibt es an Rx und Tx (zwischen dem MCP2515 und dem Bustreiber) jeweils eine LED. Ein wenig optische Signalisierung, was auf dem Bus so los ist, finde ich ganz ok. Meine
-
Thread
Frage zum Datenblatt MCP2515
Hallo. Habe eine Frage. Datenblatt ab Seite 25 geht es los. http://ww1.microchip.com/downloads/en/DeviceDoc/21801d.pdf Und zwar, sehe ich das richtig, dass, wenn ich Filter2,3,4,5 verwenden will, dann kommen die Daten im RXB1 an? Eigentlich wollte ich nur mit RXB0 arbeiten, da es für mich einfacher ist, nur einen Empfangsbuffer zu nutzen. Geht das nicht, dass ich für RXB0 3 oder 4 Filter einstelle? Danke Gruss Alex
-
Thread
Frage zu MCP2515 Filter
Hallo Forum, ich habe eine Verständnisfrage zum MCP2515 Filter. Es heißt, man kann für den Empfangs- Buffer 0 zwei Filter und für den Empfangs- Buffer 1 vier Filter setzen. Was macht denn das für einen Sinn? Ich weiß doch nicht im Voraus in welchen Buffer
-
Thread
AVR Butterfly und MCP2515
Hallo, ich würde gerne ein CAN-Node mit einem AVR Butterfly und einem MCP2515 aufbauen. Meine Frage nun, ist dies ohne größere Problemen machbar und hat sowas ähnliches schonmal jemand erfolgreich versucht? (Bezieht sich speziell auf das Portsharing des Butterfly, PortB
-
Thread
Intelligentes Haus mit CAN und AVR
einen Gesamtstatus über Ethernet bereitstellen zu können. µC: Atmel Mega-644PA CAN-Schnittstelle: MCP2515 Controller und MCP2551 Transceiver IH_CON: Jeder Controller besitzt 14 digitale Eingänge (wobei 2 potentialfrei ausgeführt sind), 8 digitale Ausgänge und eine CAN Schnittstelle. Als Stromversorgung
ist, damit der Schaltzustand kontrolliert werden kann. µC: Atmel Mega-644PA CAN-Schnittstelle: MCP2515 Controller und MCP2551 Transceiver IH_LED: Diese Module sind dezentral verbaut. Jedes Modul hat 4 MOSFET gesteuerte 24V Ausgänge an denen Led-Strips angeschlossen werden können. Die Led-Module
-
Thread
Hardware für CAN/CAN Gateway gesucht
erweitern und suche dazu Hardware für ein CAN/CAN Gateway. Das Projekt ist auf Basis von AVRs und MCP2515 aufgebaut, die Busspeed ist 125 kbit/s. Theoretisch kann ich an die bestehenden Knoten auch zusätzliche MCPs hängen und mir das Routing programmieren, aber dazu müsste ich erstmal wieder ein
Controller direkt integriert (viel effizienter und einfacher nutzbar als CAN-Controller per SPI wie der MCP2515). Da müssen nur noch 2 CAN Transceiver angeschlossen werden. Der hat auch mehr als genug Leistung für 2x 1MBaud CAN's.
-
Thread
AS3935 SPI merkwürdig
values of 2^n with n = 1..7! #endif #else #error SPI_PRESCALER not defined! #endif void mcp2515_spi_init(void) { // Aktivieren des SPI Master Interfaces SPCR = (1<<SPE)|(1<<MSTR) | R_SPCR; SPSR = R_SPSR; }[/c] Irgendwie kommt es mir vor als wäre ein rotate right drinnen
Ich muss noch das Bit CPHA setzen, dann passt das Ergebnis! Ist halt blöd, da ich auch noch den MCP2515 per SPI dran habe. Dieser braucht das CPHA auf 0...