-
Thread
peliCAN - CAN sniffer fuer Linux/Windows
CAN-RS232 Adapter verwendest du? Ich bin noch dabei die Firmware für meinen selbst gebauten Adapter mit MCP2515 und AtMega zu schreiben. Ein Punkt des Lawicel-Protokolls ist mir dabei nicht ganz klar: Wie sieht die Bytefolge aus, wenn der CAN-Adapter eine empfangene Botschaft an den PC sendet (Auto-Modus
Adapter verwendest du? > Ich bin noch dabei die Firmware für meinen selbst gebauten Adapter mit > MCP2515 und AtMega zu schreiben. Ein Punkt des Lawicel-Protokolls ist > mir dabei nicht ganz klar: Selbstbau mit einem PIC18F26K80, FTDI und einem CAN-Transceiver. Controller koennte kleiner sein,
-
Thread
can-bus abstandssensor
könnte man zwar sicher irgendwie per Software lösen (hat bestimmt auch schon jemand gemacht), der MPC2515 z.B. kostet keine 2 Euro. Und so einfach wie teilweise im PC-Bereich (Treiber laden und fertig) ist das nicht. WEnn du so eine Lösung erwartest, fang erst gar nicht an. Hast du Lust, tiefer in die
Der MCP2515 ist plattformunabhängig und wird über SPI (oder doch DHL?) angesteuert.
-
Thread
SPI mit 2 Mastern und 2 Slaves entkoppeln
* 2 mal ATMegaXXX, an denen jeweils nur der UART-SPI frei ist. (SPI hängt auf einem MEGA an einem MCP2515 und auf dem anderen Maga hängt eine SD Karte) Die ATMegas sollen die FRAMS parallel ansprechen können (quasi als FIFO). Der eine schreibt in FRAM1 während der andere _gleichzeitig_ von FRAM2
2 mal ATMegaXXX, an denen jeweils nur der UART-SPI frei ist. (SPI >hängt auf einem MEGA an einem MCP2515 und auf dem anderen Maga hängt >eine SD Karte) Hmmm. >Die ATMegas sollen die FRAMS parallel ansprechen können (quasi als >FIFO). >Der eine schreibt in FRAM1 während der andere gleichzeitig
-
Thread
Welches Protokoll
keine Derivate mit CAN Controller eingebaut, so dass Du einen externen Controller wie den Microchip MCP2515 verwenden müsstest. Für unwesentlich mehr Geld bekommst Du jedoch einen PIC18F25K80 Controller, der den MCP2515 und einen PIC Prozessor enthält. Für viele Anwendungen rechnet sich somit ein solcher
-
Thread
CAN-Bootloader Arduino
Hallo, ich möchte meinen Arduino Nano mit angeflanschtem MCP2515 Modul ganz gerne über den CAN-Bus flashen. Mit einem USBtin (fischl.de) mit Hilfe von SocketCAN kommuniziert der Arduino mit einem Linux-PC über Shellbefehle (http://www.fischl.de/usbtin/linux_can_socketcan
Der 328p und das MCP2515 Board sind mit 16MHz getaktet. CAN-Bus Speed 125 Kbps. Ein flashen ist leider nicht erfolgreich: ./bootloader.py -i 0xfd -f Blink.hex -p /dev/ttyACM0 CAN Bootloader Port : /dev/
-
Thread
EFM8BB52 mit Turbo51 oder mikroE Pascal?
denn die Nachteile der "Notlösung?" Systemlast, Bandbreite, Paketverluste. Das SPI-Protokoll des MCP2517/18 ist relativ ineffizient. Bei einem eingebauten Controller ist das nur ein DMA oder DPRAM-Zugriff. ALso quasi null CPU-Last und damit weniger Stromverbrauch. fchk
. Das Thema RTOS war nur ein Seitenblick, hier unnötig. Es gibt Leute, die muckern mit Arduino+MCP2515 - das wollte ich ganz sicher nicht. Mit C, C++ komme ich schon hin, es dauert, es nervt, es geht. Pascal-Hausschuhe diesmal nicht...
-
Thread
Hausbus; so realisierbar?
Naja, CAN-Controller MCP2515 bekommt man für kleines Geld. Ist schon ne echte Alternative zu MC mit integriertem CAN. Mega8+MCP2515+PCA82C250 ist man mit 4€ dabei.
-
Thread
CAN-Monitor mit AVR
Jo, bin gearade dabei sowas zu bauen. Habe M128/ 2xMCP2515 und benötigte Transceiver. Als Datenübertragung zum PC RS232/USB. Es gibt schon eine fertige Leiterplatte dafür käuflich zu erwerben (z.B. Arthernet ist geeignet, bringt gleich Ethernet mit) Software für die Ansteuerung vom 2515 ist im Netz zu finden und eigentlich nur anzupassen. Wir sollten dranbleiben und Erfahrungen austauschen.
-
Thread
PCA82C250 Pin8 Erklärung
Hallo, ich betreibe einen Mega8 mit einem MCP2515 und einem PCA82C250. Das ganze funktioniert mit verschiedenen Baudraten auch wunderbar wenn ich irgendeinen Widerstand(1kOhm -> 10kOhm) von Pin8 nach Masse schalte. Direkt mit Masse verbunden geht
Schau doch mal im Datenblatt vom MCP2551 nach, sollte ja elektrisch identisch sein (oder?) Da ist der Pin ganz gut erklärt. Ich habe übrigens meine MCP2551 an dem Pin einfach auf Masse, zeiht dann allerdings auch relativ viel Strom.
-
Thread
AD-Wandler Genauigkeit/Geschwindigkeit
einen Xmega nehmen und einen CAN-Controller als seperate Chip anschließen wie den SJA1000 oder den MCP2515. Der Xmega besitzt 2 ADCs mit je einem 1MS/s. MfG Stefan
AT90CAN128 bleiben und einen externen ADC anschließen. Die seriellen sind in 8 Pin Gehäusen verfügbar (LTC, MCP,..).
-
 Bild
Schaltplan eines SPI-Spannungsteilers
5V MCP2515 MISO 3V3 MCP2515 MISO SPI voltage divider 4.7K R60 10K R61 GPIO19 ESP32 GND

-
Thread
RaspberryPI CAN BUS Receiver
erstes komisch, wieso ich hier "clock 4000000" habe? Den in der config ist dies drin: dtoverlay=mcp2515-can0,oscillator=8000000,interrupt=25,spimaxfrequency=1000000 Dazu keine IN/OUT packete :(
Versetze den MCP erstmal in den Loopback-Modus und versuche eigene Pakete zu send und zu empfangen. Ob das BMW IPC überhaupt was sendet, so ganz ohne das restliche Netzwerk drumrum, kannst/solltest Du vorab mit einem
-
Thread
AVR ATmega1284P Bootloader wie 644p
> es ist wohl in der canlib die in asm geschrieben ist begraben so nach > den überlegungen In mcp2515_asm.S sehe ich weder (E)LPM noch SPM-Befehle. Insofern denke ich die Ursache liegt noch woanders. In meinem Bootloader ist zum Beispiel __do_copy_data (und btw auch __do_clear_bss) leer, und ich
nicht erst zum Programieren, denn er übt sich in schweigen auf die Aufforderung. Die Funktion: mcp2515_get_message gibt NO_MESSAGE zurück was nicht stimmt. Soweit war ich damals,da hatte ich noch was anderes in verdacht das sicher 3 Monate her wo ich das Probiert habe.
-
Thread
Entwicklungsboards
man mit PLCC-Sockel auch bequem auf eine Uni-Platine. Oder noch billiger: ATMega8 (2,75) + MCP2515 (1,95) Dazu noch den Bustreiber PCA80C250 (1,40) macht insgesamt nur 6,10 . Die 5 Drähte vom Mega8 zum MCP und die 2 Drähte zum PCA sind in wenigen Minuten gezogen. Und wenn der Mega8 wider
-
Thread
STM32 vs. AVR16 messen von Spannungen von 0,5-1,2V
ständigen Sleep ganz gut abdeckt. Aber leider muss ich dann an den AVR16EB20 einen CAN-Controller (MCP2515) und noch einen Tranceiver mit partial Networking (TJA1145) dranhängen... Da dachte ich mir das das doch mit einem STM32, die oftmals einen CAN-Controller und einen 12Bit-ADC enthalten einfacher
einen MCP4726 AD-Wandler mit I2C und Ref-Eingang nehmen? Oder einen OpAmp als nichtinvertierenden Verstärker mit Offset?
-
 Bild
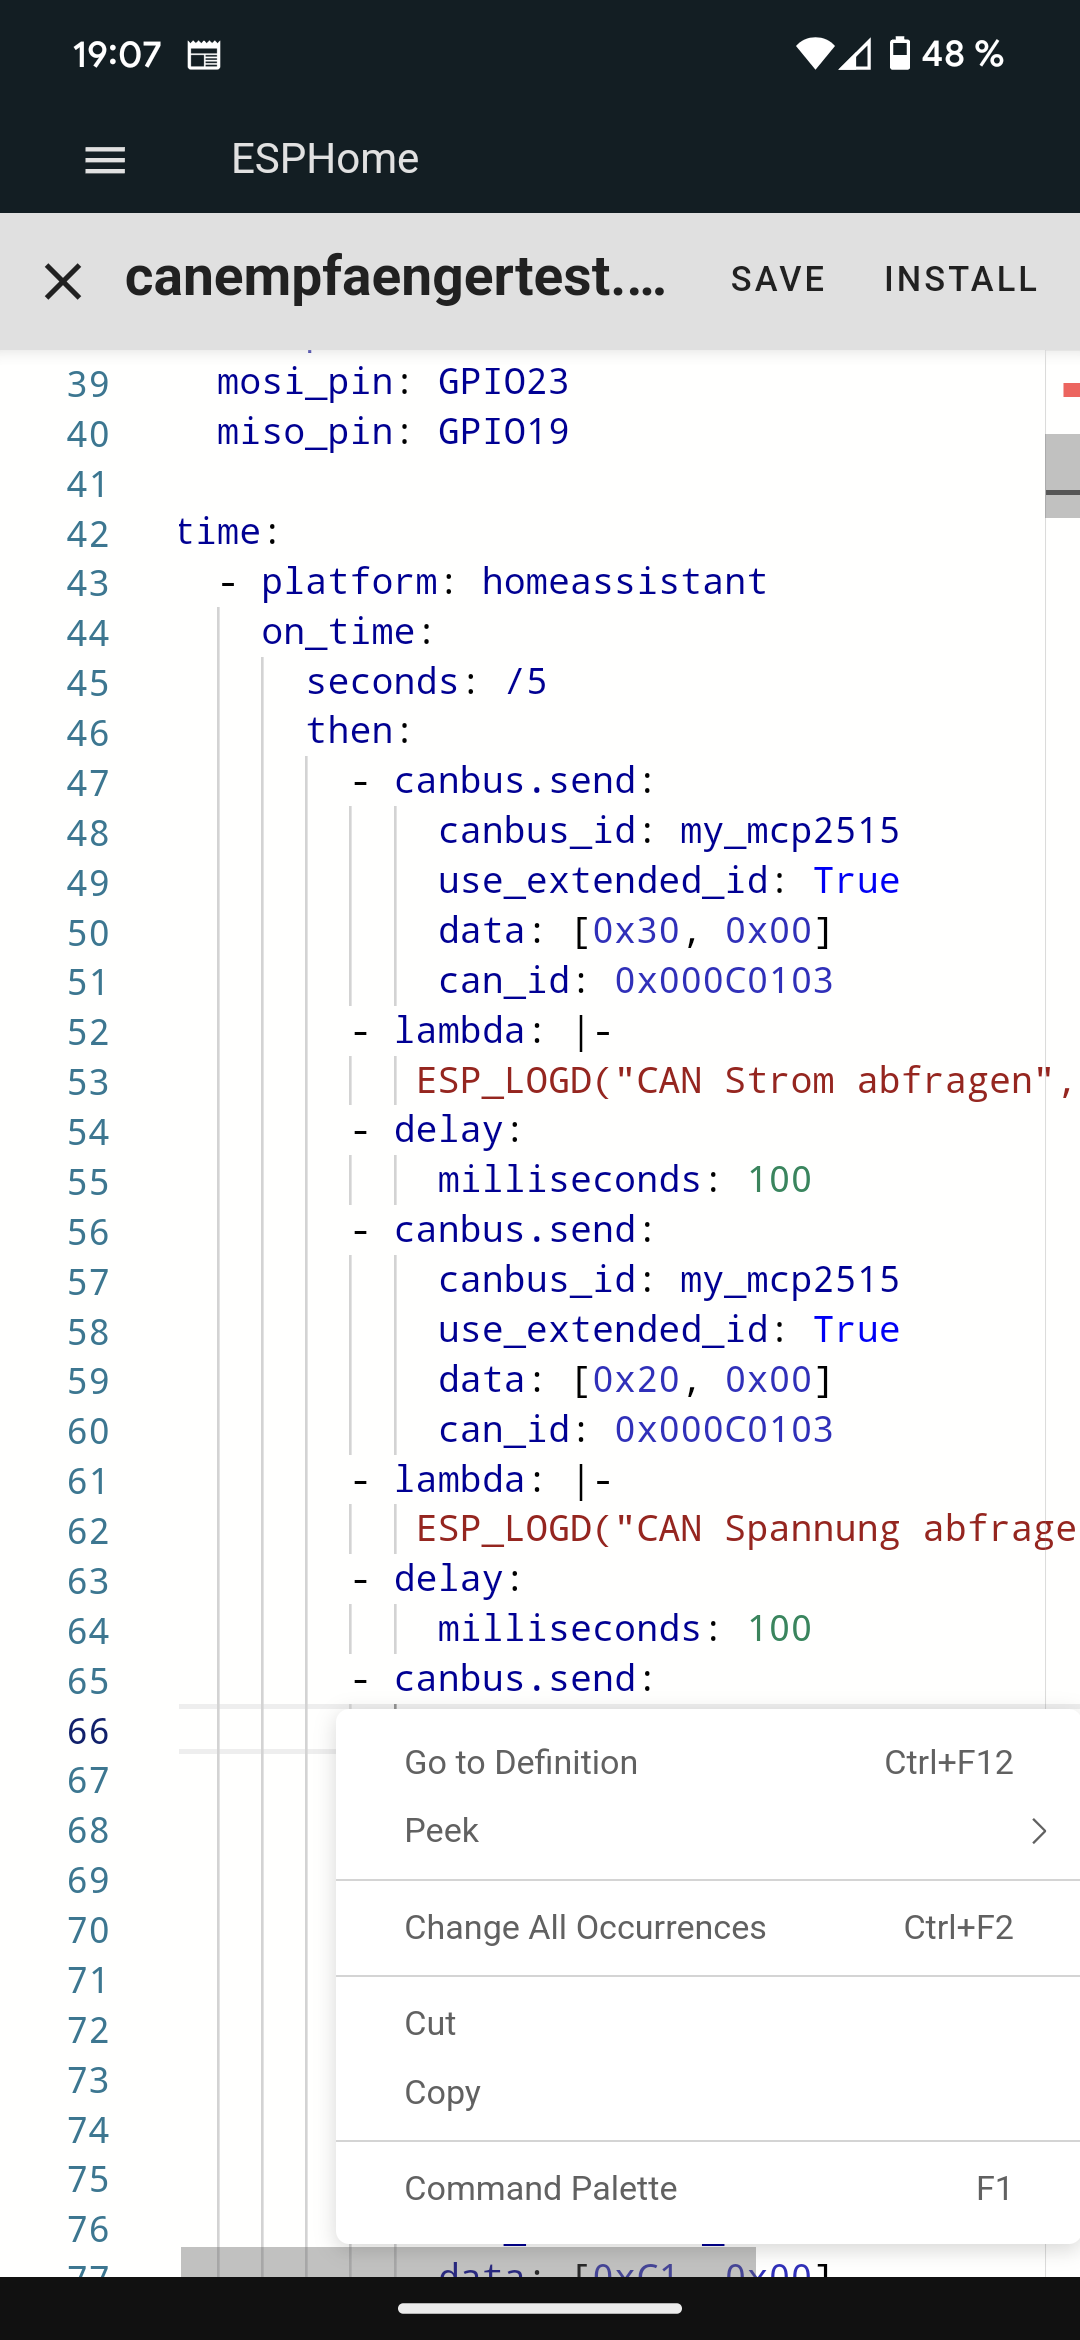
Smartphone-Screenshot von ESPHome YAML-Konfigurationscode
miso_pin: GPIO19 time: - platform: homeassistant on_time: seconds: /5 then: - canbus.send: canbus_id: my_mcp2515 use_extended_id: True data: [0x30, 0x00] can_id: 0x000C0103 - lambda: |- ESP_LOGD("CAN Strom abfragen", - delay: milliseconds: 100 - canbus.send: canbus_id: my_mcp2515 use_extended_id: True data

-
Thread
CAN Extension Board
eine CAN Erweiterungsplatine für ein Entwicklungskit erstellen. Die verwendeten Komponenten sind der MCP2515 und der MCP2551. Das Entwicklungkit läuft auf 3,3V. Der verwendete MCP2551 CAN Transceiver benötigt aber 5V. Ich dachte mir, dass ich einfach noch einen Spannungsregler einbaue, der mir die 5 V erzeugt, und ich nur den MCP2551 auf 5V laufen lasse. Dadurch brauche ich nur eine Leitung zu wandeln, vom Transceiver zum Controller. Die TX Leitung sollte ohne Wandlung funzen. Dürfte das so funktionieren ? Wär super wenn mit
-
Thread
CAN Bus schützen
CAN Bus mit einer Länge von ca 200m und 30 Teilnehmern. Als Hardware habe ich einen AVR Atmega - MCP2515 - MCP2551 eingesetzt. Leider hatte ich nun schon zwei mal das Problem dass wegen Überspannung (Blitzschlag) bis zu 20 CAN Treiber zerstört wurden. Ich habe nun eine Lösung gefunden. Offensichtlich
-
Thread
LPC11C24 CAN bootloader
Ich möchte von einem anderen CAN Gerät aus booten. Die CAN Nachricht schicke ich von einem MCP2515 über MCP2551 zum LPC11C24 LPCXpresso Board. Somit ist das mit dem FlashMagic leider nicht möglich, aber danke für die Antwort.
http://journal.embedded-projects.net/downloads/EPJ_18_web.pdf war der Anhang mal verlinkt (PC->FTDI->mcp2515->LPC11C24, BSD 2-Clause) sha256: 464b84859d1431d0e03f84fe2cfb182c617be26ab250a52f99cda756d9afc11b Hat wer das Teil schon auf SocketCAN umgestrickt?
-
Thread
CAN Transceiver plötzlich defekt
Transceiver-Bausteine die von Philips einsetze: PCA82C250. Die CAN-Controller dagegen von Microchip: mcp2515. Ich habe nichts an der Schaltung geändert und plötzlich empfängt die eine Seite nichts mehr. Nach langem Suchen ergab es dann den Defekt von einem PCA.. Habe dann einen mcp2551 dafür eingesetzt
-
Thread
AVR Ethernet Platine
für die externe Lösung spricht. Der 82C251 ist besser als der 82C250 und den gibt es auch wie den MCP2515 bei Reichelt. Gruß Topsoft
nicht zuspammen,... Der FT245 hat sich nun auch erledigt, was bleibt sind die 2 ICs für Can : MCP2515-E/SO SIM1-505 LG Michael
-
Thread
Arduino Blue Pill & CAN mit SN65HVD230
nicht verstanden, aber warum nimmst Du nicht einfach eine fertige Can-Bus Platine mit Controller 2515? Oder soll es eine persönliche Herausforderung sein, nicht den normalen Weg über gute Programme wie schon erwähnt ACAN2515, MCP_Can usw.... zu gehen?
nicht verstanden, aber warum nimmst Du nicht > einfach eine fertige Can-Bus Platine mit Controller 2515? > > Oder soll es eine persönliche Herausforderung sein, nicht den normalen > Weg über gute Programme wie schon erwähnt ACAN2515, MCP_Can usw.... zu > gehen? Hallo Peter, Der STM32F1 stellt
-
Thread
Mikrocontroller mit CAN
Projekt einsetzen. Leider sind die Mikrocontroller von Atmel mit integriertem CAN-Bus zu groß und MCP2515 und MCP 2551 passen nicht auf die Platine die nur 18x21mm groß ist. Hals H-Brücke wollt ich ein IC von Zetex verwenden. Nun wollte ich fragen, ob jemand von euch eine Idee hat, ob man einen kleinen
-
Thread
K-Line auf CAN Converter
Definiere einfach. AVR + MCP2515 + Bustreiber + K-Line Treiber. Oder bisschen was flotteres. Kommt bisschen drauf an was du vorhast und wie viel du hin und her schicken willst. Zumindest solltest du bisschen Ahnungn von Datenstrukturen
SD Adapter für Mikro SD befindet sich aus die CANBUS Shields. Oder Arduino DUE mit IC 9637D und MCP 2562E und SD. Es ist die günstigste Lösung. Im Dt sprachigen Raum gibt es dafür drei Lösungen. Zwei die definitiv funktionieren und eine unbrauchbare. Außerhalb gibt es massenhaft funktionsfähige
-
Thread
SJA1000 am AT91SAM9260
Muss es aber der SJA1000 sein? Evtl. genügt ja der [[CAN#MCP2515]]
halt, dass es für den SJA1000 mehr Treiber gibt, und dass der vielleicht etwas schneller ist als der MCP.
-
Artikel
Loxone Link
der config.h vorzunehmen. Die ID hat für eine Relaisextention immer mit 0x0B zu beginnen. Sollte ein MCP2515 verwendet werden, ist in den Projekteinstellungen die libcan durch libcan_mcp2515 zu ersetzen. Der MCP2515 ist mit 16Mhz zu takten. Sollte man weitergehende EInstellung bezüglich des CAN-Controllers
-
Thread
Hausbus-Knoten mit RS485
kannst Du Dir mal meine Busknoten-Platinen anschauen. Ich habe einen ATmega16/32 zusammen mit dem MCP2515 eingesetzt. Natürlich geht auch RS485, aber dass man sich über Buskollisionen etc. keine Gedanken machen muss ist schon ganz hilfreich. Ich habe bei mir teilweise Graphikdisplays angeschlossen
SPI-Verbindung kommt beim Debuggen: in die mc-Register kannst Du überall komfortabel reinschauen, für die MCP2515-Register musst Du zum Debuggen Lesebefehle in den Code schreiben. (wenn Du Interesse hast, kannst Du gern den Code dafür haben, gpl). Heute würde ich wahrscheinlich einen mc mit integriertem
-
Thread
µC mit ca. 32 Pins mit integriertem CAN Controller
ach so ja vergessen zu sagen. ich kann zwar MCP2515 und MCP2551 einsetzen, aber aus Platzgründen würde ich gerne drauf verzichten.
-
Thread
AVR dierekt an CAN-Signal
ständig abfrage dann weis ich doch das gerade etwas gesendet wurde und wenn ich dann so 10ms später im MCP nachschaue und nix drin ist...usw Hat das schon mal einer gemacht von euch ??? Ich würde auch gerne den abschlusswiederstand per Reed relais dazwischen schalten hab nur angst das mir die spule
: > wenn er in der Lage ist nen CAN-Bus ohne Treiberchip zu bedienen? Und den CAN Controller MCP[2515] mit seinen Registern CNF1-3 hat er nur zur Zierde drauf?
-
Thread
Microcontroller mit CAN Schnittstelle
mutterfirma der pic-uc's hat welche entwickelt, welche für unter 2 bei reichelt erhältlich sind. stichwort: mcp2510 (auslauf) und das neuere modell mcp2515
-
Thread
Welchen Mikrocontroller CAN-Bus
du bei Reichelt. Ansonsten geht es auch irgend ein MC und dann einen Cancontroller dazu wie den mcp2515 Dazu noch einen can transeiver wie mcp2551 schau mal hier http://www.mikrocontroller.net/articles/CAN
Controller, daher fällt der Atmel raus. Ich denke ich hole mir den LPC1769 LPCXpresso und noch einen MCP2551 und dann bin ich ja mit der Hardware auf der sicheren Seite. Und dann gehts mit der Software los. Ich würde ja auch bei einem Atmel Controller bleiben aber ich hab kein günstiges Kit mit einem
-
Thread
Suche i²C -> CAN Converter Schaltung
Schaltplan ist ganz einfach: AT90CAN128: - XTAL1,2 an 16MHz Quarz - SDA, SCL an I2C - TXCAN, RXCAN über MCP2551 an CAN - 5V dran fertig.
Beitrag #4567075: > Du mußt ja irgendwie das I2C über CAN tunneln Schafft ein tiny 45 das mit MCP 2551 + 2515 + USI?
-
Thread
Cortex M3 Hobby: STM32* oder LPC17* ?
nicht mit so hohen Taktfrequenzen fahren, da ansonsten unnötig. Da war ja selbst die Struktur des MCP2515 besser; der hat ein Register, wo _jede_ Nachricht erstmal reinkommt und erst dann in einen der beiden Receivebuffer verschoben wird, wenn die Nachricht akzeptiert wurde. Beim STM32* hingegen
mit so > hohen Taktfrequenzen fahren, da ansonsten unnötig. Da war ja selbst die > Struktur des MCP2515 besser; der hat ein Register, wo _jede_ Nachricht > erstmal reinkommt und erst dann in einen der beiden Receivebuffer > verschoben wird, wenn die Nachricht akzeptiert wurde. > > Beim STM32*
-
Thread
Programmer hält Atmega8 Reset auf Masse
aufgebaut mit einem Mega8 und dem restlichen Can Zeug zum spielen. Jetzt hab ich alles bis auf den MCP2515 und den MCP2551 eingelötet und wollte den Mega erstmal per ISP programmieren. Wie auf deim beigefügten Schaltplan zu sehen gibt es da 2 schöne Leds die man anmachen kann. Leider kann ich mit
-
Thread
Welches CAN-Bus Tool?
auch richtig Geld. Im Hobbybereich eher ein kleines Board mit einem Can-Controller (SJA1000 oder MCP2525), der am PC hängt und am Bus mithört.
Verwendungszweck. Die Software ergibt sich häufig aus der Hardware. Sehr günstig ist das Microchip MCP2515 Bus-Monitor-Set. 2 Identische Module mit USB, bei denen eines einen Busteilnehmer simulieren kann für ca. 50Eur. Die Software taugt aber nur, um sich die Rohwerte darstellen zu lassen. Wenn es
-
Thread
Meinung über Heizungsprojekt
Rs485 mit Modbus oder auch Can vorschlagen. can ist etwas teuerer da du zusätzliche Controler wie Mcp2515 benötigst, aber dann einfacher zu programmieren, da das Protokoll im Mcp2515 schon vorhanden ist. Da du aber eigentlich kein Multimasterbetrieb benötigst würde auch Rs485 ausreichen, da gibt es
-
Thread
Einfache programmierbares Board mit CAN Transceiver onboard
Programmieren mit Testpins arbeiten müsste: https://www.seeedstudio.com/Serial-CAN-BUS-Module-based-on-MCP2551-and-MCP2515-p-2924.html Oder halt normale Arduinos, dann eben mit Shield. Vielleicht kennt ja jemand was. Viele Grüße und schönes Wochenende, Markus
-
Thread
Drehzahlmessung und senden über CAN
message.header.length = 2; //formatted in DEC message.data[0] = rpm; message.data[1] = (rpm>>8); mcp2515_bit_modify(CANCTRL, (1<<REQOP2)|(1<<REQOP1)|(1<<REQOP0), 0); mcp2515_send_message(&message); pulse = 0; } } [/c]
-
Thread
[Arduino] CAN-Bus = CAN-Bus?
Auf die schnelle habe ich jetzt dieses Projekt gefunden: er verwendet ebenfalls einen MCP2515 und einen MCP2551 und ist laut seinen Angaben mit den meisten CAN-Arduino-Shields kompatibel. Kann das funktionieren? Ich entschuldige mich für die ganzen Fragen, aber mit dem CAN-Bus hatte
-
Thread
Arduino & CAN-Bus
Hi, ich würde mal behaupten, dass du für CAN einen CAN-Transceiver brauchst (zB. MCP 2551). Ich glaube ohne den kommst du nicht weit! Lies dir doch erstmal durch was CAN überhaupt ist und wie es funktioniert. MfG Waldemar
insbesonders wenn du nicht die volle Funktionalität brauchst und nur mithören willst). Pack einen MCP2515 an die SPI und alles wird gut.
-
Thread
Stromversorgung zwischen zwei Quellen wählen
noch nicht gut verstanden habe, ist die Einstellung der Ausgangsspannung auf die Datenblätter des MCP1755S steht: Input Operating Voltage VIN 3.6 — 16.0V Output Voltage Operating Range VOUT-RANGE 1.8 — 5.5V. wie kann ich dann auswählen zw. 3,3v oder 5v, haben die Werte von C_in und C_out wichtige
Diese Schaltung ist vom "Microchip MCP2515 CAN Demo Board". Hier wird die USB-Versorgung abgeschaltet sobald ein externes Netzteil angesteckt ist. R22 und R23 führen zu µC Pins, können somit weggelassen werden. Du mußt in dem Fall deine
-
Thread
Sketch Upload via CP2102N schlägt fehl
und ein fertiges modernes CAN Modul verwenden? > > https://www.ebay.de/itm/314870492130 Der MCP2515 ist doch ebefalls uralt so wie der AT90CAN. Aktuell wäre ein MCP2518FD.
-
Thread
CAN PCA82C250 Stromaufnahme
Stromaufnahmen überschlagsmäßig zusammen gerechnet. Alles aus den Datenblättern. ATMEGA32 1mA MCP2515 5mA DS1820 1,5mA Pullup für DS1820 2,1mA Pullup für Taster 2mA beim Bustreiber PCA82C250 komme ich mit den Datenblatt nicht zurecht. Hat jemand schon mal was nachgemessen
Lagerbestände)). Schau dir mal die folgenden Typen an: NXP TJA1040, TJA1050 oder Atmel AT6660 oder Microchip MCP2551 Zur Frage: Bei einem CAN-Knoten setze ich 200mA Verbrauch an, wenn auch nur Spitze und unter Worst-Case Bedingungen (CAN_L/H Kurzschluss gegen +UB). Bei schlecht dimensionierten Netzteilen
-
Thread
CAN FD: SJA1000 & AT90CAN128
auch auf der Suche nach einem CAN FD-Controller, genauer gesagt, einem Stand-alone-Controller wie MCP2515. Nicht zu verwechseln mit einem ARM/Atmel/sonstwas-Controller, der nebenbei auch CAN FD kann. Dabei bin ich auf die Typenbezeichnung MCP2517FD gestossen (Googel findet da bis jetzt genau einen