-
Thread
NEC D78312G Chip
Schaltplan Pin 51 ist über ein 15K Widerstand mit dem 5V Leitung verbunden.
Kire J. schrieb im Beitrag #7747200: > Laut Schaltplan Pin 51 ist über ein 15K Widerstand mit dem 5V Leitung > verbunden. Könnte klappen, wenn Du /EA abtrennst und fest auf GND legst. Ich hab sowas mal mit dem C505C (80C51 mit CAN) gemacht. Im OTP war
-
Thread
Diamex EXA-Prog mit avrdude unter Linux
Programmer an, meldet sich dieser brav als solcher an [pre] Okt 02 22:32:03 infinitypro kernel: usb 3-3.2: new full-speed USB device number 17 using xhci_hcd Okt 02 22:32:03 infinitypro kernel: usb 3-3.2: New USB device found, idVendor=16c0, idProduct=2a9b, bcdDevice=45.80 Okt 02 22:32:03 infinitypro
USB device number 21 using xhci_hcd Okt 02 22:37:37 infinitypro kernel: usb 3-3.2: New USB device found, idVendor=16c0, idProduct=2a9b, bcdDevice=45.80 Okt 02 22:37:37 infinitypro kernel: usb 3-3.2: New USB device strings: Mfr=1, Product=2, SerialNumber=3 Okt 02 22:37:37 infinitypro
-
Artikel
AVR-Simulation
lassen sich virtuelle Geräte (Devices) eingerichten. (Atmel SDK Lizenz, Windows XP, 2003, Vista .NET 3.5 erforderlich) AVR Logic Analyzer. AVR Logic Analyzer von Coyne Technology Systems ist ein AVR Studio Plugin zur grafischen Anzeige der simulierten I/O-Ports. (kommerziell) Avrora. Avrora, a research
bei Debugging: 1. Breakpoint setzen: (gdb) b 140 Antwort: Breakpoint 1 at 0x234: file atmega1280_i2ctest.c, line 140. 2. Programm starten: ( gdb) c 3. GDB haltet in der gewunschte Stelle 4. Zum nächsten Schrit gehen: (gdb) s 5. Oder zum Nachbohren: (gdb) n Lizenz: GPL v3 Diskussion bei avrfreaks.net
-
Thread
Radiant: Place & Route schlägt fehl
Hallo zusammen, ich bin absoluter FPGA-Anfänger und versuche mich gerade an einem UPduino-v3.0 mit Radiant. FPGA ist ein Lattice UltraPlus ICE40UP5K. Das Beispiel unter https://github.com/tinyvision-ai-inc/UPduino-v3.0/tree/master/RTL/radiant-reveal/rgb_blinky versuche ich gerade nach VHDL
Hallo zusammen, > > ich bin absoluter FPGA-Anfänger und versuche mich gerade an einem > UPduino-v3.0 mit Radiant. FPGA ist ein Lattice UltraPlus ICE40UP5K. > > Das Beispiel unter > https://github.com/tinyvision-ai-inc/UPduino-v3.0/tree/master/RTL/radiant-reveal/rgb_blinky > versuche ich gerade
-
Thread
Bitmanipulationen, Übungsaufgabe
Im Endeffekt prüft das Programm, ob die Bits 1, 2, 5 und 6 gleichzeitig gesetzt sind. [c]avar = ((cnt & 0x66) == 0x66) ? 0x08 : 0;[/c]
Hallo, diese Zeile jemanden Neuen zu erklären [c] avar = (cnt >> 2) & (cnt >> 3) & (cnt << 1) & (cnt << 2); [/c] wird der Knackpunkt sein. Auf den ersten Blick sieht das wie sinnfreies hin- und herschieben aus. Bevor du deine Leute damit von Beginn
-
Thread
ATTiny mit Linux programmieren - Einsteigerhilfe gesucht
gewesen. Paul S. schrieb im Beitrag #7745748: > wenn ich Pin2 auf High schalten will muss ich > digitalWrite(3, HIGH) > schreiben. > Pin3 ist dann 4 Du meinst hier wohl den Pin2 des Chips?!? PB0 oder auch PB1 ist die Funktion des Anschlusspins des Chips
Arduino-Boardnummer -------------------------------------------------- 1 PB5 * 5 auch A0 2 PB3 3 auch A3 3 PB4 4 auch A2 4 GND 5 PB0 0 6
-
Thread
3 fach Ladekabel mit USB-A statt -C ausstatten?
Klaus R. schrieb im Beitrag #7745101: > irgend ein Trick mit den CCx Pins. Ja, mit 5k1 auf GND ziehen, dann bekommst Du 5V. (Cold Port) Für mehr wird ein serielles Protokoll auf dem einen CC Pin zwischen Source und Sink gefahren, wo das PDO Profil verhandelt wird. Auf dem anderen CC Pin kann ein Kabel mit E-Marker Chip sich als 5A Kabel zu erkennen geben. Ansonsten ist bei 3A Schluss. Nein, Typ-A kann das nicht. Da gibts keine CC und es wird über die D-Pins und Widerständen die
-
Thread
Display mit SSD1306 Controller ansteuern
// multiplex ratio WriteLCD($1F,false); // duty=1/32 WriteLCD($C8,false); // com scan direction WriteLCD($D3,false); // display offset WriteLCD($00,false); // WriteLCD($D5
für die Displayspannung Schalte bei mir 5V mit einem BCR555 auf dem Hauptprint, dann eine 1N4148 und der 4k7, dass auch sicher unter 4.2V bleibt. > (3.3V Logik). Ja bei mir auch, ist aber schon Max. Gruss Chregu
-
Thread
25LC512 SPI EEPROM seltsames Verhalten / defekt?
auch etwas - aber nichts brauchbares :( Ich würde mich über Hilfe sehr freuen. Grüße Kai [c] #define dev25LC512_PIN_SELECT PINB4 //Chip Select PIN #define dev25LC512_PORT PORTB //Portregister für Zustand (low/hi) #define dev25LC512_DDR DDRB //Datenrichtungsregister DDRx
|= (1<<PINB5); //Set MOSI output dev25LC512_DDR |= (1<<dev25LC512_PIN_CLOCK); //Set SCK output //PULL SCK (Clock) of HIGH dev25LC512_PORT |= (1<<dev25LC512_PIN_CLOCK); dev25LC512_DDR &= ~(1<<PINB6
-
Thread
Einzelne Bit in Bitfeld in for Schleife ansprechen
s) { switch(i) { case 1: Ausgang.A1 = s; break; case 2: Ausgang.A2 = s; break; case 3: Ausgang.A3 = s; break; ... case 13: Ausgang.A13 = s; break; } } [/c]
Serial.print(": "); switch(i) { case 1: tmp = Ausgang.A1; break; case 2: tmp = Ausgang.A2; break; case 3: tmp = Ausgang.A3; break; case 4: tmp = Ausgang.A4; break; case 5: tmp = Ausgang.A5; break; case 6: tmp = Ausgang.A6;
-
Thread
ATMega Auslaufmodell?
die 32-Bit-µCs schon längst auf dem Vormarsch sind. Neulich habe ich bei Mouser entdeckt: MSPM0C1104SDSGR Arm® 32-bit Cortex®-M0+ CPU, 24MHz 8-pin WSON 2x2mm 0,64 € (0,272 € bei 1000 St.) Die 8-Bit-µCs sind aber nach wie vor völlig ausreichend für kleinere Aufgaben, für die Steuerung von
nächsten Projekt benötige ich z.B. einen 12-Bit ADC und ein CAN-Businterface. Optional noch einen USB-Port. Gefunden habe ich da inzwischen was bei STM32 - sogar mit allen 3 Schnittstellen in einer 48-Pin MCU. Die gibt es aber weder mit 5V noch in DIP ;) Sowas hab ich nicht bei AVR gefunden... und obwohl
-
Thread
Störungen von Relais (EMI) bringen I2C-Display/USB aus dem Takt
I2C-Problemen sind die Pullups, weil viele den I2C-Bus nicht verstehen. Bei 3V3 kann man mit den Pullups (Geamtwert) sogar bis auf 1 k heruntergehen, siehe Bild
konnte weiterarbeiten. Als erstes habe ich einen Pegelwandler für das Display gebaut, damit dieses 3,3 V I2C-Pegel erhält. Der Pegelwandler sitzt unterhalb des Displays auf einer Lochrasterplatine, auf den Bildern ist er daher schlecht zu erkennen. Die Pullups auf der 5 V Seite habe ich auf 1,5 kOhm
-
Thread
AT89LP51: keine Powerdown Simulation in uVision möglich
. [code] int count = 0; void main(void) { EA = 0; // Interrupts aus while (1) { PCON |= 2; // PD an count++; } }[/code] [code] 3: void main(void) { 4: EA = 0; C:0x088C C2AF CLR EA(0xA8.7) 5: while (1) { 6:
Kalle W. schrieb im Beitrag #7740010: > Minimalkriterien: > 18 5V tolerante I/O, 3 Interrupts, 4KB Code flashbar, 256 Byte RAM, 2 > Timer, 8 bit ADC auf 4 Eingänge gemuxt, 1x I2C, sehr gute > Simulationsunterstützung (!), gute langfristige Verfügbarkeit, gute
-
Thread
Programmer/Debugger für Silicon Image EFM8
schon entdeckt und wurde hier eben empfohlen (Danke, Bernd). Bei Keil in der Device List ist die 8BB2 und 88B3 Serie drin, die 8BB5 leider nicht. Bei Farnell habe ich mir daraufhin den EFMBB22F16G-C-QFN28 ausgesucht. Ich werde jetzt in Keil weiter abtauchen, den (Startup-)Code an den EFM anpassen und
peripherals are not simulated. Crossbar External & On-Chip memory Interrupts (Including External) Port 0 Port 1 Port 2 Port 3 Power Saving Modes (Idle and Power Down) Serial UART 0 (Enhanced Interface) Timer 0 Timer 1 Timer 2 Oje, das ist übel, denn Interrupt, Port 0 -2, Saving Modes und
-
Thread
Frage zu ESP32 Geschwindigkeit
habe das Ganze dann in eine whlile Schleife gelegt und komme auf ca 500kHz. Ich benutze ein ESP32_C3 Super Mini. Weiß jemand ob es beim ESP32 auch Ports gibt? Beim Arduino Nano habe ich das auch mal probiert und mit z. B. PortB 0b00000001; war die Geschwindigkeit um den Faktor 5 - 10 mal höher
#7734290: > Du könntest alternativ digitalWriteFast() probieren Gibt es das auch für den ESP32-C3? Die Fast-Funktionen sind ja keine Standardfunktionen in Arduino und deswegen nicht auf allen Plattformen verfügbar. Ich kenne diese Funktionen vom Teensy 4.0, wo man damit mit den I/O-Pins ein
-
Thread
100 MBit Ethernet differentielles Routing
Danke Falk. Sowas wollte ich hören. Ich notiere mir in meiner Checkliste jetzt, dass für 100 MBit bis 3mm völlig akzeptabel ist. Die 2.5mm kamen übrigens einzig und allein daher, weil die THT RJ45 Buchse von Würth RD+ und RD- auf der jeweils anderen Zeile hat. Die kannst du entweder "sauber" routen,
Falk. Sowas wollte ich hören. Ich notiere mir in meiner Checkliste > jetzt, dass für 100 MBit bis 3mm völlig akzeptabel ist. > > Die 2.5mm kamen übrigens einzig und allein daher, weil die THT RJ45 > Buchse von Würth RD+ und RD- auf der jeweils anderen Zeile hat. Die > kannst du entweder "sauber
-
Thread
Buttons an ESP32 entstören
gedrückt wurde, wird die Funktion in Zeile 197 > ausgeführt, welche den jeweiligen Motor in eine der 3 “Richtungen” > (vorwärts, rückwärts und aus) drehen lässt. [c] void pushed(int pinNr) { // LOG_INFO("touched pin: ", pinNr); for (int i = 0; i < motorArray.size(); i++) { motorArray[i].setDirection(getDirectionFromPin(pinNr)); } } [/c] Das bringt mich leider auch nicht weiter. Welche der 3 Tasten bewirkt was? Wenn ich 4 Motoren mit 3 Tasten steuern sollte, würde ich das so implementieren: Taste 1: toggle
-
Thread
Bauteil-Roundup: Drohnenkit bis Piezoputzanlage
multiplier/divider, offers 32 KB of Flash memory and 4 KB of SRAM, and operates within a voltage range of 2.4V to 5.5V, with an operating temperature range of -40°C to 105°C. To meet diverse performance design requirements while reducing size and cost, the M2003 series supports 4 sets of 32-bit timers, 1 watchdog timer, a 3-channel enhanced input capture timer, 2 UARTs, 1 I²C, and 1 universal serial control interface (USCI), which can be flexibly configured as UART/SPI/I²C. ---via https://www.nuvoton.com/products/microcontrollers
-
 Bild
Produktübersicht M5STACK STAMP FLY Drohne
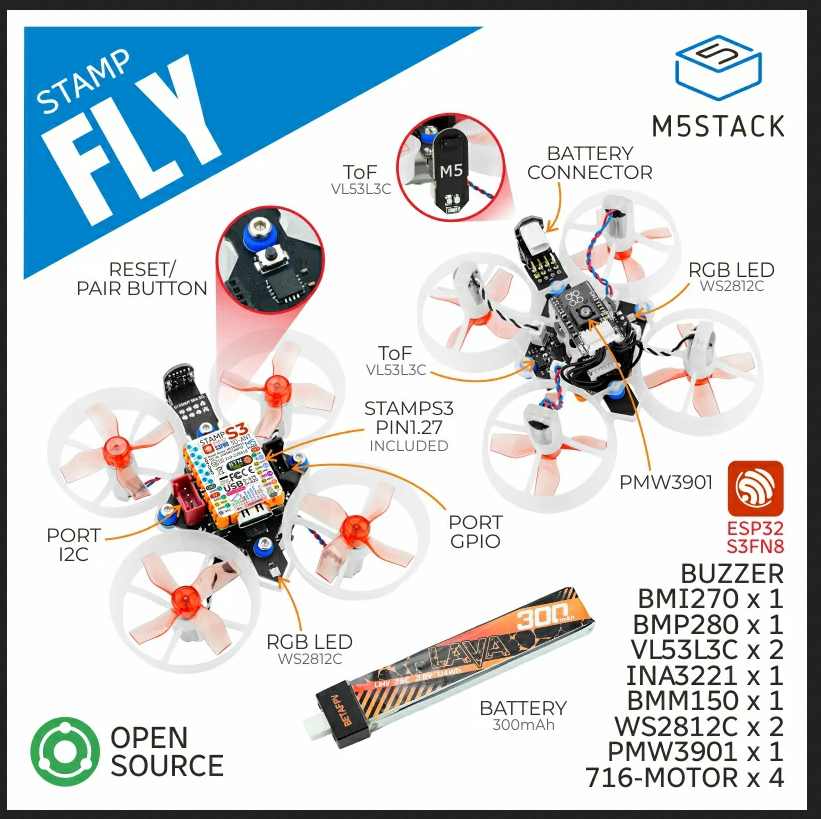
STAMP FLY M5STACK RESET/ PAIR BUTTON ToF VL53L3C BATTERY CONNECTOR RGB LED WS2812C ToF VL53L3C STAMPS3 PIN1.27 INCLUDED PORT I2C PORT GPIO RGB LED WS2812C PMW3901 BATTERY 300mAh ESP32 S3FN8 BUZZER BMI270 x 1 BMP280 x 1 VL53L3C x 2 INA3221 x 1 ISM150 x 1 WS2812C x 2 PMW3901 x 1 716-MOTOR x 4 OPEN SOURCE
-
Thread
ESP32 IDFv3 Ethernet-Phy KSZ8863 funktioniert nicht
zu unterschiedlich, außerdem lässt sich der Chip über SMI nochtmal komplett ansprechen. Nur über I2C oder SPI kann man alle Register erreichen. Der KSZ8863RLL hat drei Ports, Port 1+2 sind normale 100Mbps Ethernet-Ports, Port 3 ist über RMII zu erreichen und hängt an meinem ESP32. ESP-IDF v3
W (475) KSZ: Except next write to fail because of SW reset I (575) I2C: i2c_master_cmd_begin failed E (575) I2C: I2C_read failed I (575) KSZ: ChipID ok I (575) emac: emac reset done I (575) KSZ: Port 3 speed mode: 100M I (575) eth_example: Ethernet Started I (2575
-
Thread
KNX-Gerät mit USB-Port - Unterschiedliche Spannungsversorgung
bereits 5V und 3,3V vorhanden sind. Dies scheint mir ineffizient. Sind meine Bedenken berechtigt? Sollte ich lieber eine Diode zwischen USB-Port (VBUS/VSYS) und der 5V Versorgung platzieren? Im Anhang befinden
Diode (D6) und nur die relevanten Bauteile auf dem Screenshot. Wie gesagt, das KNX BCU liefert bereits 3V3 und 5V weshalb in diesem Fall U2 überflüssig ist.
-
Thread
Probleme mit STM32F103 und SPI1 remapping
-Clock // GPIO pins for MISO, MOSI and SCK GPIO_InitStruct.GPIO_Pin = GPIO_Pin_5 | GPIO_Pin_4 | GPIO_Pin_3; GPIO_InitStruct.GPIO_Mode = GPIO_Mode_AF_PP; GPIO_InitStruct.GPIO_Speed = GPIO_Speed_50MHz; GPIO_Init
| RCC_APB2Periph_GPIOC, ENABLE); RCC_APB1PeriphClockCmd(RCC_APB1Periph_I2C1, DISABLE); //Errata -> Don't use Remapped SPI1 with activated I2C1-Clock // GPIO pins for MOSI and SCK GPIO_InitStruct.GPIO_Pin
-
Thread
Leseprobleme mit dem DHT21 an einem D1 Mini V3
So machst du dir den ESP8266 kaputt, weil du damit 5V Pegel auf GPIO2 legst. Es sind maximal 3,6 Volt erlaubt. Betreibe den Pull-Up Widerstand mit 3,3V.
der Arduino läuft, benötigt er ja Strom. Dieser bekommt er bei mir aus einem USB Netzteil mit USB-C Stecker der direkt im D1 Mini eingesteckt ist. Der D1 Mini hat dann einen interne Spannungswandler und bietet 3,3V und 5V über seine Pins zur Verfügung. An dieser (3,3V) Spannungsversorgung habe
-
Thread
Daten vom Smartphone Sichern ohne Display
Funktion nicht haben (außer ggf. deren Gaming-Geräte). Ich habe auch mal gelesen, dass es mit USB 2.0 nicht möglich sein soll (was der USB Port nur kann), aber wo anders stand dann, dass es auch USB 2.0 HDMI Adapter gibt. Ich könnte höchstens mal auf der Arbeit gucken oder das Handy an meine USB-C
Funktion nicht > haben (außer ggf. deren Gaming-Geräte). Ich habe auch mal gelesen, dass > es mit USB 2.0 nicht möglich sein soll (was der USB Port nur kann), aber > wo anders stand dann, dass es auch USB 2.0 HDMI Adapter gibt. Bei USB 2 ist die Datenrate zu gering für Monitorsignale. Ich kenne zwei
-
Thread
RS-485 Datenprobleme - immer nur das letzte Gerät geht
der Software habe ich ja ein Bild hochgeladen. Da gibt die ip Adresse > des wandlers and und den Port, der hat ja 2 serial Ports. Setze ich auf > eins. Soweit so gut und dann sage ich nur noch Leser Adresse 1,2 und 3 > für den jeweiligen. Damit weiß zwar die Software, daß sie die Leser 1 bis 3
zwei Teilnehmern. Unwahrscheinlich aber vielleicht will der MOXA ja fortlaufende Slaveadressen (1, 2, 3) anstatt 1, 4, 5. Tom
-
Thread
Probleme mit High- und Low-Eingängen Arduino Nano
Danke für eure Tipps. Der Arduino-Code: ```cpp #include <Adafruit_NeoPixel.h> #define PIN 6 //LED-Stripe #define NUMPIXELS 66 #define SENSORPIN1 A3 //Schalter hell #define SENSORPIN2 A5 //Schalter dunkel Adafruit_NeoPixel pixels(NUMPIXELS, PIN, NEO_GRBW + NEO_KHZ800); int Sensorstatus1
r24 ; 5 while(1){} d8: ff cf rjmp .-2 ; 0xd8 <main+0x14> [/c]
-
Thread
Stromzähler EFR SGM C8 auslesen
Daten wie Hersteller (EFM) und Versionsnummer den Bezugszählerstand 1.8.0 und den Einspeisezählerstand 2.8.0 auf 0.1Wh genau aus. Hab mir die Pin vom Netzbetreiber schicken lassen. Dann gibts zusätzlich: Strom L1, L2, L3 Leistung L1, L2, L3, Gesamt Spannung L1, L2, L3 Netzfrequenz und 5 Phasenwinkel
#!/usr/bin/python3 import serial import time import binascii import struct PORT = '/dev/ttyUSB20' BAUDRATE = 9600 TIMEOUT = 10 # Increased timeout def read_sgm_c8(): try: with serial.Serial(PORT
-
 Bild
Schaltplan eines Step-Down-Wandlers
Place Component Components General (non-IPC) Audio Buzzers Audio Microphones Audio Speakers IC Pins Library Tools Filter Off +24V +13V +3V +3V +2V +1V +1V +2V +5V -1V -1V -24V VCC VDD VSS GND_NOISELESS GND_PROTECTIVE GND_ANALOG GND_COMMON GND_EARTH GND_CHASSIS Port_In Port_In1 Part 1 Price and Availability U1 VIN VSW ON/OFF NC_2 NC GND CB FB L1 C1 C3 C2 D1 +24V +5V 100uF 10nF 47uH 68uF LM2675M-5.0 SS34 Design Manager Properties Part Pins

-
Thread
Fehlerhafte RPI gesteuerte TRIAC-Schaltung für AC-Lasten
und alle anderen Mikrocontroller versorgt. Dafür dann den GPIO-Pin auf HIGH invertieren und dann den MOC anders herum beschalten. Korrekturen RPI zu MOC: 5V über 330Ω an MOC3083 Pin1 MOC3083 Pin2 an RPI GPIO 10kΩ Pull-Up-Widerstand von GPIO zu RPI 3,3V Weitere
#7727111: > mein Schaltplan-Werk Und wieder den Strom nicht gerechnet, diesmal für den Transistor. 3,3 Volt am Port, 0,7 Volt für BE vom NPN macht 2,6V an 1kOhm, also 2,6mA. Zuviel, 1mA Basisstrom genügt selbst für einen BC107A - also 2k7 an die Basis, erfreut den µC. Siehe erneut https://www.mikrocontroller.net
-
Thread
Relais mit UL2003A korrekt schalten
schrieb im Beitrag #7721247: > Wir hatten erst vor wenigen Tagen einen Thread, wo der ULN hinter den > 3,3V des µC nicht sauber durchschaltet. Der hier? https://www.mikrocontroller.net/topic/569983 Da hängt er an einem Philips I2C I/O expander, und diese Dinger haben Ausgänge wie 8051, sind high extrem
schrieb im Beitrag #7721247: > Wir hatten erst vor wenigen Tagen einen Thread, wo der ULN hinter den > 3,3V des µC nicht sauber durchschaltet. Die ULN2003 sind für Standard TTL entworfen, und da kommt bei der Last von 1mA nur knapp 3,5V raus, also kaum mehr als aus einem aktuellen CMOS Ausgang eines
-
Thread
Umbau m20x 3V LED Kette - Parallel - Wemos D1 / Unbekannter IC/ MC
also 400mA vin 5V runter auf 3V also 5 Ohm, wird das nichts weil eine LED schon 50mA frisst und eine andere 5mA. Taste dich also mit dem Vorwiderstand ran damit 3V an Lichterkette mit ihrem Zuleitungskabel abfällt.
dir das. Genau mein Gedanke. Kann ich das ganze dann an eine Digital I/O Pin des Wemos D1 mini mittels eines BC547C Transistors hängen? Oder wie würdet ihr das machen? Brauche ich an dem Port noch einen Pull-up widerstand? Danke! Gruß Gerald
-
Thread
NAU88C22 Design Review
Leiterbahnen und der Lötstellen (Lötfehler) - Die anderen Geräte am Bus abgefragt (Fehler in der I2C-Konfiguration des ESP32 oder im Bus-Layout) - Versorgungsspannungen an den 3,3V und 5V-Leitungen gemessen. Spannung am MODE-Pin gemessen. Verbindung der I2C-Pins des NAU (16 und 17) mit den entsprechenden
> #define TAG "MAIN" #include "esp_log.h" void app_main(void) { i2c_master_bus_handle_t bus_handle; i2c_master_bus_config_t i2c_mst_config = { .i2c_port = 0, .sda_io_num = 4, .scl_io_num = 5, .clk_source = I2C_CLK_SRC_DEFAULT
-
Thread
Kabeltester - möglichst Viel-polig
jeweiligen Kabel würde ich so konstruieren, dass man Ein- und Ausgang einfach umstecken kann (Einfach über 2x25 Stiftleiste / Pfostenstecker). Notfalls kann man das auch in 2 separate Projekte aufteilen: 1x Durchgänge und 1xSchlüsse Messung mit 3,3 oder 5V reicht aus (höhere Spannung wäre vermutlich sehr
folgt aus: for (pin1=0; pin1<n; pin1++){ setze_pol1_auf_pin(pin1); for (pin2=pin1+1; pin2<n; pin2++) { setze_pol2_auf_pin(pin2); messe_widerstand(); } } Dadurch kriegst Du eine Tabelle, die die Verbindungen
-
Thread
Seeduino XIAO - Hardware-I2C geht nicht mit Wire (Arduino)
verschiedenen Arduino-Implementierungen sein. Oder mit der toolchain. Ich habe unter aktuellem sloeber 4.4.3 mit seeduino SAMD 1.8.5 board file das gleiche Problem. Die beiden Ports an für SCL und SDA an PIN4 und PIN5 zucken einfach nicht und liegen konstant auf 3v3. Fehlende Pullups können es also nicht sein
Frank E. schrieb im Beitrag #7735319: > NICHTS passiert. Hast du in Wire.begin auch die I2C Pins mit angegeben ?