-
Datei
PicoTerm-demo.ino
PicoTerm-TFT Anzeige mit Text und Grafik zur Verwendung auf Arduino uno oder anderer Hardware mit ATmega328. Reines C-Programm ohne spezifische Befehle der Arduino-IDE Das Programm gliedert sich in folgende Bereiche: 1. Parametervorgabe/Init für ATmega mit UART und Timer 2. Definitionen fuer Farbe/Text
in „PicoTerm-TFT, farbiges 4,3"-Terminal mit Pico-Board RP2040“ · Projekte & Code ·
-
Datei
U2f_pw_org_ino.ino
]; uint32_t filter_summe_f; uint32_t filter_summe_pw; uint8_t filter_index; uint16_t lese_adc(uint8_t kanal) { ADMUX = BIT(REFS0)| kanal; // Vcc als Vref, rechtsbuendig ADCSRA |= BIT(ADSC); // starten while(ADCSRA
in „spannungsgesteuerter Pulsgenerator 5-30 µs / 0-5kHz“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
beispiele.pdf
SIG_INTERRUPT0 External interrupt1 function name: SIG_INTERRUPT1 External interrupt2 function name (ATmega): SIG_INTERRUPT2 External interrupt3 function name (ATmega[16]03) SIG_INTERRUPT3 External interrupt4 function name (ATmega[16]03): SIG_INTERRUPT4 External interrupt5 function name (ATmega[16]03): SIG_INTERRUPT5
in „Messwerte in EEProm speichern“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
haraleit.pdf
SIG_INTERRUPT0 External interrupt1 function name: SIG_INTERRUPT1 External interrupt2 function name (ATmega): SIG_INTERRUPT2 External interrupt3 function name (ATmega[16]03) SIG_INTERRUPT3 External interrupt4 function name (ATmega[16]03): SIG_INTERRUPT4 External interrupt5 function name (ATmega[16]03): SIG_INTERRUPT5
in „avr bibliothek“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
FixpointApfel.c
fixpointSqr (fixpoint x) { return fixpointMult (x, x); } fixpoint fixpointSqrt (fixpoint x) { uint32_t r = 0; uint32_t hi = 0; uint32_t lo = x; uint32_t c = 15 + (pixpointFractShift >> 1); uint32_t d; do { hi = (hi << 2) | (lo >> 30); lo <<= 2; r <<= 1; d = (r << 1) + 1; if (hi >= d) { hi -= d; r +=
-
PDF
print.pdf
N C9 XTIN WR 14 WR 3 CS3 0 R 27pF 28 _TXE 12 TXE 11 56 5 1 N XTOUT _RXF RXF 4 CS4 GND +2 +3 G 6Mhz 32 EECS 6 & 5 10 CS5 k k 1 EESK D+5V V V GND 1 1 2 EEDATA N 5 6 9 CS6 G IC3P R R N 31 TEST _PWREN 10 7 7 CS7 N N G 29 AGND SI/WU 11 SIWU G G 74237N power connector GNDGND FT245BM 7 9 GND 1 X3-1 IN OUT V
in „Labor Netzteil“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Hausbus_for_everyone.pdf
eignet sich meiner Meinung am besten für die Vernetzung der einzelnen Clients. Multimasterfähig + 32 Clients + via UART vom uC ansprechbar + billige Komponenten + 2 Draht + lange Leitungslängen. Sollten mehr als 32 Clients benötigt werden kann man die Übertragungsgeschwindigkeit herabsetzen und bis
-
 Bild
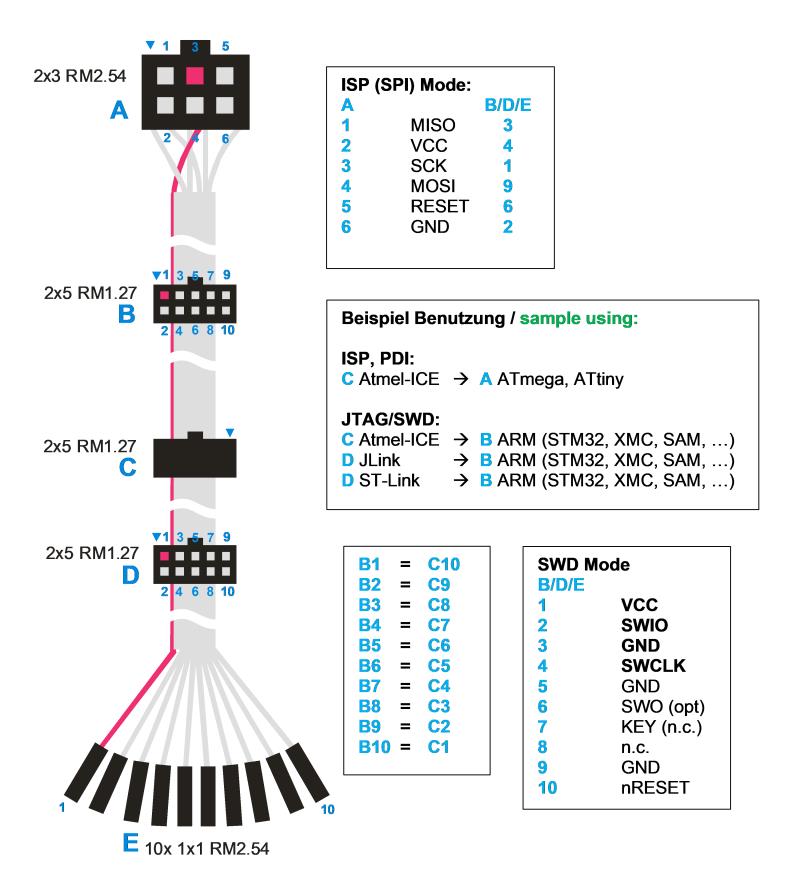
Pinbelegung ISP und SWD Adapter
2 2x5 RM1.27 B 1 3 5 7 9 2 4 6 8 10 Beispiel Benutzung / sample using: ISP, PDI: C Atmel-ICE -> ATmega, ATtiny JTAG/SWD: C Atmel-ICE -> B ARM (STM32, XMC, SAM, ...) D JLink -> B ARM (STM32, XMC, SAM, ...) D ST-Link -> B ARM (STM32, XMC, SAM, ...) 2x5 RM1.27 C 1 3 5 7 9 2 4 6 8 10 2x5 RM1.27 D 1 3 5
in „Atmel ICE Programmer und UPDI“ · Mikrocontroller und Digitale Elektronik · · Diagramme
-
Datei
uart.c
www.hpinfotech.com Project : Version : Date : 13.05.2008 Author : Leon Company : - Comments: Chip type : ATmega32 Program type : Application Clock frequency : 13,000000 MHz Memory model : Small External SRAM size : 0 Data Stack size : 512 *****************************************************/ #include <mega32.h> #include <m32.h> // Standard Input/Output functions #include <stdio.h> // Declare your global variables here #define BAUD 9600UL // Baudrate #define F_CPU 13000000UL // Systemtakt in Hz // Berechnungen #define UBRR_VAL
in „Problemm mit dem UART atmega 32“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
dreh_stepp.c
ser_putchar(*s++); ser_putchar(13); ser_putchar(10); } // Wandelroutine bin -> String void long2a(int32_t l, char *s, int8_t nachkomma) { uint32_t tab[] = {1000000000, 100000000, 10000000, 1000000, 100000, 10000, 1000, 100, 10, 1}; uint32_t temp; int8_t i=0,j, n = (sizeof(tab)/sizeof(tab[0])-nachkomma)
in „Schrittmotor als Drehgeber mit Dynamik, AVR“ · Projekte & Code ·
-
Datei
TimerOutput.asm
.include "m32def.inc" .device ATmega32 .CSEG .org 0x0000 rjmp main ;Reset Handler .org $016 rjmp timer0_overflow ;Timer Overflow Handler main: ldi r16, LOW(RAMEND) ;Stackpointer initialisieren out SPL, r16 ldi r16
in „Hilfe Bei Assembler Program“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
exa.asm
.include "m32def.inc" ;.device ATmega32 .CSEG .org 0x0000 rjmp main ;Reset Handler .org $016 rjmp timer0_overflow ;Timer Overflow Handler main: ldi r16, LOW(RAMEND) ;Stackpointer initialisieren out SPL, r16 ldi r16
in „Hilfe Bei Assembler Program“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SCHEMATIC_Atmega.pdf
2 A1 WP 7 I2CDATA I2CCLOCK 3 A2 SCL 6 30 HEADER2X5 4 5 RESET GND SDA I 11 64KBit I2C-FRAM C M D TD 32 GND atmega jtag connector i2c pull-up _ _ _ _ GND SI2C_SCL G G G A 62 GND SI2C_SDA T T T J 81 GND J J J 99 GND 8KByte fram_1 DBGU B B ATMEGA2560_TQFP_100P D101 Vcc_3V3 2 1 a U408 R101 10k _ 3 2 1Stiftleiste1x36
-
PDF
Schematic_SIMInterface-Base_Schaltplan_20190313164157.pdf
J4 Header_Male_3x6 123 4 5789 111111 111 +5V A A LED1 LTST-C155KGJRKT C5 +5V R5 100nF 330 U1 +5V ATMEGA32U4-AU U3 MCP23017T-ESS Buttons 1-16 330 42 AREF PF0 (ADC0) 41 J1 R4 PF1 (ADC1) 40 12 SCL GPA0 21 Header_Male_2x16 copy C6 2 UVcc PF4 (ADC4TCK) 39 13 SDA GPA1 22 16 32 1uF +5V PF5 (ADC5TMS)) 38 Connector
in „ATMEGA32U4 Schaltplan“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
AVR.html
" rowspan="1" style="width: 8.485%;" class="hcp11" width="8.485%"> <p class="hcp2" align="right">ATmega32</p> </td> <td colspan="1" rowspan="1" style="width: 6.776%;" class="hcp13" width="6.776%"> <p class="hcp14" align="center">a</p> </td> <td colspan="1" rowspan="1" style="width: 5.598%;" class="hcp13
in „Billige Alternative zu AVR STK 500 oder Wie brenne ich günstig mein Programm auf den Mikrochip?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Arduino_Mega_schematics.pdf
SCL 1 2PWRIN + C2 + 3 IC7A RN3A 1K (MISO) PB3 1 2 SDA PC1 1 PC2 1 Yellow 3 4 47uF 100nF 47uF 2 17 RN32 L D GND (SCK) PB1 5 6 PB2 (MOSI) L13 N RESET LMV358IDGKR G GND GND GND ICSP GND GND GND IC3 RESET 30 RESET (AD7)PA7 71 PA7 Y1 (AD6)PA6 72 PA6 XTAL2 33 XTAL2 (AD5)PA5 73 PA5 S R1 D 74 PA4 O 1M G XTAL1
in „Arduino Mega 2560, schaltschranktauglich“ · Projekte & Code ·
-
Datei
AVR8_Burn_O_Mat_Config.xml
caption="4.0V (3.6V - 4.5V)" Fuse1="0" Fuse2="0"/> </BrownOutDetection> <OscillatorOptions Type="ATmega8" /> </AVR> <AVR name="m32" caption="ATmega32"> <Fuse name="OCDEN" bit="7" fuseByte="hfuse" default="1" desc="Enable OCD (on chip debug)" mode="expert"/> <Fuse name="JTAGEN" bit="6" fuseByte="hfuse
in „Pollinboard Ponyprog. Probleme mit 644P“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
akkuload.asm
angeschlossen und ok ; nicht benutzt: Bits 3, 4 und 5 .EQU bMin = 2 ; Timer hat 1 Minute erreicht .EQU b32m = 1 ; Timer Interrupt 4 Secunden, 32 ADC-Messungen komplett .EQU b64Hz = 0 ; Timer Interrupt 64 Hz Tick ; ; Bit-Definitionen für das Anzeigeflag rFlgD ; .EQU bUHex = 7 ; Zeige Ergebnisse in Hex über
in „Asssembleprogramm für Mega16 auf Mega8535 anpassen, Sprungweite "call" und "jmp"“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AVR_Stamp_V1_0_sheet.pdf
PA3 33 A4 A4 6 4D 4Q 15 A12 D5 13 13 A10 74HC00D D4 PC3 PA4 A5 A5 5D 5Q A13 D6 14 14 A11 23 PC4 PA5 32 7 6D 6Q 14 D7 15 15 A12 2 D5 24 PC5 PA6 31 A6 A6 8 7D 7Q 13 A14 A13 3 D6 25 PC6 PA7 30 A7 A7 9 8D 8Q 12 A15 16 16 1 D7 26 17 17 A14 IC2A PC7 40 11 18 18 A15 IORQ PB0 41 SCL/2.5C LATCH 1 C 19 19 A16 PB1
in „Z180-Stamp Modul“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
irmpconfig.h
------------------------------------------------------------------------------------ * Change IRMP_32_BIT here * * Normally, IRMP_32_BIT ist 0. Then we use irmp.command as a 16 bit value. * If you set IRMP_32_BIT to 1, we will use irmp.command as a 32 bit value. * A 32 bit command costs more CPU resources
in „IRMP - Infrared Multi Protocol Decoder“ · Projekte & Code ·
-
PDF
freq_zaehler_attiny.pdf
with this feature includes: Atmel ATtiny10, ATtiny13, ATtiny20, ATtiny26, ATtiny28, ATtiny2313, ATmega48/88/168, ATmega8, ATmega16, ATmega32, ATmega8515/8535, ATmega162, ATmega164/324/644/ 1284, and ATmega165/325/3250/645/6450. 2 AVR205 8365A-AVR-01/11 AVR205 Figure 2-2. Atmel ATtiny13A pinout. 3 Measurement
in „Frequenzzähler mit ATMega32“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
NOKIA 3310 Display ***** //******************************************************** //Controller: ATmega32 (Clock: 1 Mhz-internal) //Compiler: ImageCraft ICCAVR //Author: CC Dharmani, Chennai (India) //Date: Sep 2008 //******************************************************** #include <avr/io.h> #include
in „Nokia 3310 Display an Atmega32 will nicht“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
millisek_demo.c
----------- millisek_demo.c --------------------------- Demo fuer Zeitmessung Millisekunde MCU : ATmega48 .. ATmega328 10.08.2016 R. Seelig -------------------------------------------------------------------- */ #include <avr/io.h> #include <avr/pgmspace.h> #include <avr/interrupt.h> #include <stdarg.h
in „Arduino Zeitmessung mit externes Modul das ms messen kann?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Hameg.c
23); return; } if(DataTest1 != 0xFF) { SendUART("\nKanal 1:\n\n", 11); i2c_ReadPage(0, &puffer[0], 32); // Erste 32 Byte auslesen SendPageToUART(&puffer[0]); // und an UART ausgeben for(i = 1; i < 64; i++) { i2c_ReadDirect(&puffer[0], 32); // Folgende Bytes direkt auslesen SendPageToUART(&puffer[0]); } } if(DataTest2 != 0xFF) { SendUART("\nKanal 2:\n\n", 11); i2c_ReadPage(2048, &puffer[0], 32); // Erste 32 Byte auslesen SendPageToUART(&puffer[0]); // und an UART ausgeben for(i = 1; i < 64; i++) { i2c_ReadDirect(&puffer[0], 32); // Folgende Bytes direkt auslesen SendPageToUART(&puffer[0]);
in „For-Schleife ärgert mich ...“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
peinpaus.c
Pin jeweils Low ist uint16_t pausezeiten_MS_Register_2[8] = {500,10,2000,500,8000,500,200,500}; uint32_t wartezeit_MS_Register_1; // Aktuelle Zeit die abzuwarten ist uint32_t wartezeit_MS_Register_2; uint8_t ausgaberegister_R1 = 0x00; // Aktueller Registerzustand uint8_t ausgaberegister_R2 = 0x00; volatile
in „Pins Schieberegister zeitlich schalten“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
fuse_calculator.pdf
settings) can be reviewed and even be set in the last form at the bottom of this page. AVR part name: ATmega32M1 Select (141 parts currently listed) Feature configuration This allows easy configuration of your AVR device. All changes will be applied instantly. Features Ext. Crystal Osc.; Frequency 8.0- MHz;
in „mega32m1 Fuses falsch“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Transistortester093k.pdf
hFE= geändert (spart Platz bei der Darstellung). 11. Die Unterschiede in den Referenzspannungen derAtmega8,Atmega88,Atmega168 undAtmega328 werden jetzt nach Datenblatt berücksichtigt. Es besteht aber nach wie vor die Möglichkeit, per Schalter in der Makefile „WITH_AUTO_REF“ das Programm so zu kompilieren
-
Datei
morse_code.c
// morse_code.c // for NerdKits with ATmega168 #define F_CPU 14745600 #include <avr/io.h> #include <inttypes.h> #include "../libnerdkits/delay.h" #include "../libnerdkits/lcd.h" // PIN DEFINITIONS: // // PB4 -- LED Kathode // PB3 -- LED Anode
in „Reaktiv Licht Fehlersuche“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
timer.c
#ifdef __AVR_ATmega644__ #define portCLEAR_COUNTER_ON_MATCH (( unsigned portCHAR ) (1<<WGM12 )) #define portPRESCALE_64 (( unsigned portCHAR ) (1<<CS11 ) | (1<<CS10)) #define portCOMPARE_MATCH_A_INTERRUPT_ENABLE (( unsigned portCHAR ) (1<<OCIE1A)) #define portCLOCK_PRESCALER (( unsigned portLONG ) 64 ) #else /* ATMega32 */ #define portCLEAR_COUNTER_ON_MATCH (( unsigned portCHAR ) 0x08 ) #define portPRESCALE_64 (( unsigned portCHAR ) 0x05 ) #define portCLOCK_PRESCALER (( unsigned portLONG ) 64 ) #define portCOMPARE_MATCH_A_INTERRUPT_ENABLE
in „FreeRTOS und ATMega644“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
TechnicalReference_IspV2.pdf
gezeigte Dialog. Wählen Sie unter „Device and Signature Bytes“ das zu programmierende AVR Derivat (z.B. ATmega32) aus. Abbildung 2-9 STK500 Programmiersoftware des AVR Studios 16 Klicken Sie aus den Reiter „Program“ öffnet sich der in Abbildung 2-10 gezeigte Dialog. Hier können Sie die Dateien angeben, die
in „unbekanntes Board / Programmer ib-markl“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
mmb.vhd
programmierbar sind kann im Speicherbereich von 0x0000-0x7FFF und 0x8000 bis 0xFFFF jede -- beliebige 32Kb SRAM Bank eingeblendet werden, auch doppelt. architecture behavioral of MMB is signal Bank_Register: std_logic_vector(7 downto 0) := (others => '0'); signal AL_Latch: std_logic_vector(7 downto 0) :
in „AVR Ethernet Platine“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
max31865.c
macro #define DDR(x) (*(&x - 1)) // address of data direction register of port x #if defined(__AVR_ATmega64__) || defined(__AVR_ATmega128__) /* on ATmega64/128 PINF is on port 0x00 and not 0x60 */ #define PIN(x) ( &PORTF==&(x) ? _SFR_IO8(0x00) : (*(&x - 2)) ) #else #define PIN(x) (*(&x - 2)) // address
in „Probleme mit MAX31865, Wert zu klein“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ad9854_dl8mby.c
============================================ * AD9854 China Modul Controll via USB_2_RS232 and * ATMega32 MC-Chip. 03.05.2014 DL8MBY * ================================================== * compile with: gcc -o ad9854_dl8mby ad9854_dl8mby.c */ #include <stdio.h> #include <stdint.h> char text1[40]; #define konst1 9382499.2236885 void sendfreq(int32_t fr, uint8_t multi) // Frequenz in Hz, Multiplikator { int i,j; FILE * pFile; uint16_t help; uint16_t sum=3;// 02 + 1 (Kontrollsumme) char byte1[3]; long long ftw;// 64 Bit if(fr>160000000) return;
-
Datei
test.c
/* Mikrokontrollerprogramm fuer ATmega32- Prozessoren Autor: Kevin Bader & David Huber Datum: 11.10.2005 */ /*=======INCLUDES============*/ #include <stdint.h> #include <avr/io.h> #include <avr/interrupt.h> #include <avr/signal.h> #include
in „Aufrufen einer Funktion mit Interrupt“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
290208.c
){ //char zeichen; char string[32]; //char str[32]; // Test int i; double x; initUART(); wait_ms(200); lcd_init(); lcd_goto(1,1); lcd_write1("Waiting ..."); // while(1){ // Mainloop // for(i=0;i<=31;i++) string[i]=0; // //sprintf(str
in „UART String Problem Atmega8L“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
3d_drucker_print_v16.pdf
C16 C15 C14 11 VCC (MOSI/PCINT2)PB2 20 C21 C20 C19 11 VCC (MOSI/PCINT2)PB2 20 X X GND E K K K K K 32 GND (SCK/PCINT1)PB1 19 SPI_SCK 32 GND (SCK/PCINT1)PB1 19 SPI_SCK I A I A I X - O O O O O GND (SS/PCINT0)PB0 MEG1 GND (SS/PCINT0)PB0 MEG2 - - - - - A O L L L L L 100nF 100nF 100nF 62 GND 100nF 100nF 100nF
in „Eigenes 3D-Drucker Board - Viele Fragen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ax81-write.c
in %s\n",buffer); ftype=99; } } printf (" >> End of file\n"); } //end mode 2 else { if((head1[12] & 32) == 32) { printf (" >> MODE 1C "); //&uncompress_data($dlen-4,0,49152); printf (" >> End of file, rest %ld\n",filesize); } else { printf (" >> MODE 1U "); for(i=0;i<49152;i++) { buffer2[i]=buffer1[rptr
-
PDF
c-stueckliste.pdf
162280 4 Elko 22 uF 460575 4 Keramikkondensator, 22pF 451673 13 Keramikkondensator, 100nF 501064 1 Atmega3216PC – DIL40 154081U4 1 Atmega1616PC – DIL40 154242 2 MAX 232 CPE PDIP 16 152228 1 MAX232N TIS PDIP 16N 152281 2 IC 7805=L2005=LM340T5 Spg.Stabi 179205 2 QUARZ 16,000000 MHZ 168750 1 KLEMME
in „hilfe zu avr webserver“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
miniboard32.pdf
XTAL2 ATMEGA16/32 AVCC 27 PB2 8 XTAL1 PC7(TOSC2) 26 PC7 D7 C2 PD0 9 ) ) 25 PC6 D9 C1 PD1 10 PD0(RXD) 1 B A 1 ) ) ) )P)6(TOSC1) 24 TDI C5 C6 PB1 22P 22P PD2 11 PD1(TXD) T C C P C L A C M PC5(TDI) 23 TDO 104 104
in „ATMEGA32 Minimum System Board“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
tiny.txt
; funktioniert zusammen mit gleicher Versionsnummer für ATMega8 ;------------------------------------------------------------------------------------------------------------------------------ ; Steuerung von 12 Servos durch einen Master und zwei slaves über SPI
in „SPI Kopplung von ATmega8 und ATtiny 2313“ · Projekte & Code ·
-
PDF
camaro_stand_alone.pdf
0 6 0 PC0 R 1 R 1 R 1 PWM platine Ausgang PC1 24 Ansteuerung für die Gangwahl X5B PC2 25 U1 26 B ATmega328P-PU PC3 C3 B JP2 X5A PC4 27 22pF +5V GND OUT 1 28 GND PC5 4 FNC 2 FNC RESET/PC6 1 RESET328 0 T1 +5V CLK 3 SCK 4 BC337 4 3 2 1 J4 DAT 4 2 GND 1 1 PC817 V Nextion MOSI D PD0 CH340_TX_Atmega328p Lüfter
in „Stn1110 am atmega2560 uart probleme“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pegasus_5x7_font.bas
text screen with 15 x 7 characters using ' 5x7 Font. ' Display Controller Type: ST7626 ' Tested on ATMega8, 70% Flash used. Internal Oscillator 1 MHz. '############################################################### $crystal = 1000000 $regfile = "m8def.dat" $framesize = 10 Const Fontbreite = 5 '5x7Font
in „Mini-Farbdisplay (+mehr) für 1 Euro“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
/io.h> #include <avr/interrupt.h> #include<util/delay.h> // globale Variablen const uint8_t lookup[32]={0, 1, 2, 2, 2, 3, 3, 4, 5, 6, 7, 8, 10, 11, 13, 16, 19, 23, 27, 32, 38, 45, 54, 64, 76, 91, 108, 128, 152, 181, 215, 255}; uint16_t pwm_timing[PWM_CHANNELS+1]; // Zeitdifferenzen der PWM Werte uint16
in „PWM TWI Problem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
RobotV220.asm
Drehrichtung .EQU USTZ = 0x0070 ;Ultraschalltakt Zähler .EQU US_Dis = 0x0071 ;Ultraschall Distanz .EQU US_Z32 = 0x0078 ;Zähler 32Bit (Adresse ist fix) .def ZA = r14 ;Zähler Motor A .def ZB = r15 ;Zähler Motor B .def temp = r16 ;Register für temporäre Zwischenablege .def HReg = r17 ;Hilfsregister .def USMW =
in „Assembler Befehl BRLO“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ds1307.c
Präprozessoren ************************************* // Einbinden von bestehenden Modulen #include <kiss.h> //ATMega32 Register #include <I2C.h> //I2C Headerfile vom LKiss #include <rs232.h> //RS232 Definitionen #include <avr/iom32.h> //ATmega32 IO Definition #include <avr/interrupt.h> //Interrupt Register //----
in „DS1307 verhält sich komisch“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
SW_PWM_MC.c
/* Eine 8-kanalige PWM mit intelligentem Lösungsansatz ATmega32 @ 8 MHz */ // Defines an den Controller und die Anwendung anpassen #define F_CPU 8000000L // Systemtakt in Hz #define F_PWM 100L // PWM-Frequenz in Hz #define PWM_PRESCALER 8 // Vorteiler für den
in „Soft-PWM auf Attiny461“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
test_lcd.c
/* $ avr-gcc -Werror -mmcu=atmega162 -Os -o test_lcd.elf -DF_CPU=1000000 -Wall -Waddr-space-convert -include $AVRTEST/avrtest.h test_lcd.c $AVRTEST/exit-atmega162.o $ avr-objdump -h -d -S -r -j .text -j .data -j .rodata -j .eeprom
in „Fehlermeldung: near initialization for“ · Mikrocontroller und Digitale Elektronik ·