Suchergebnisse für ""MCP2515""
", .id = 1, // Bus number .dev.platform_data = &br61xx_gpio_spi, }; static struct spi_board_info mcp2515 _spi_gpio_board_info [] = { { .modalias = "mcp2515 ", .max_speed_hz = 10000000, .bus_num = 1, .chip_select = 0, .platform_data = &mcp251x_info, .irq = ADM5120_IRQ_GPIO2, .mode = SPI_MODE_0, .controller_data
in
„Openwrt: SPI über GPIOs“
·
Softwareentwicklung
·
05.04.2012 18:40
noch die auch leicht ausgetauscht werden könnte. Die SPI- Schnittstelle benutze ich, um mit dem MCP2515 zu kommunizieren. - DieSerial-Schnittstelle(Pins8und10)benötigeich nicht wirklich, sie soll nur zu nach außen geführt werden,umspäterweitereFunktioneneinbauenzu können. Momentan ist allerdings nichts
in
„Schaltplan für Haussteuerung im Hutschienengehäuse (Raspberry Pi, CAN, MCP2515, MCP2562, PCF8574)“
·
Haus & Smart Home
·
12.02.2016 11:03
def address =r21 .def value =r22 .def mask =r23 ; for BitModify .def stack =r24 .def stack2 =r25 ; mcp2515 Instructions: .equ WRITE =0b00000010 .equ READ =0b00000011 .equ RESET =0b11000000 .equ BITMODIFY =0b00000101 ; mcp2515 addresses: .equ RXB0D0 =0b01100110 .equ RXB0D1 =0b01100111 .equ CANINTF =0b00101100
in
„CAN übertragung brich ca. nach 10 sek ab“
·
Mikrocontroller und Digitale Elektronik
·
12.10.2006 02:27
.name = "leds-gpio", .id = -1, .dev = { .platform_data = &gpio_led_info, }, }; static int overo_mcp2515 _setup(struct spi_device *sdev) { printk(KERN_DEBUG "overo_mcp2515 _setup: Entry \n"); return 0; } static int overo_mcp2515 _transceiver_enable(int enable) { printk(KERN_DEBUG "overo_mcp2515 _transceiver_enable: Entry %d\n", enable); return 0; } static struct mcp251x_platform_data overo_mcp2515 _pdata = { .oscillator_frequency = 20*1000*1000, .board_specific_setup = overo_mcp2515 _setup, .model = CAN_MCP251X_MCP2515 , .power_enable = overo_mcp2515 _transceiver_enable, }; static void __init platform_mcp251x_init
in
„CAN-Interface mit galvanischer Trennung für Pandaboard (OMAP4)“
·
Mikrocontroller und Digitale Elektronik
·
01.09.2011 21:33
def value =r22 008 .def mask =r23 ; for BitModify 009 .def stack =r24 010 .def stack2 =r25 011 ; mcp2515 Instructions: 012 .equ WRITE =0b00000010 013 .equ READ =0b00000011 014 .equ RESET =0b11000000 015 .equ BITMODIFY =0b00000101 016 017 ; mcp2515 addresses: 018 .equ RXB0D0 =0b01100110 019 .equ RXB0D1
in
„CAN übertragung brich ca. nach 10 sek ab“
·
Mikrocontroller und Digitale Elektronik
·
12.10.2006 02:27
#include "config.h" #include <avr/io.h> #include <avr/delay.h> #include "can.h" int main(void) { mcp2515 _init(Tester); mcp2515 _init(ECU1); mcp2515 _init(ECU2); // Message 'Hi Welt!' can_t msg; msg.id = 0x555; msg.rtr = 0; msg.length = 8; msg.data[0] = 0x48; //H msg.data[1] = 0x69; //i msg.data[2] = 0x20
in
„MCP2515 sendet kein SO Signal an MISO (SPI)“
·
Mikrocontroller und Digitale Elektronik
·
31.01.2013 09:23
setup.h" MCP_CAN CAN0(10); // Set CS to pin 10 void setup() { Serial.begin(115200); // Initialize MCP2515 running at 16MHz with a baudrate of 500kb/s and the masks and filters disabled. if(CAN0.begin(MCP_ANY, CAN_500KBPS, MCP_8MHZ) == CAN_OK) Serial.println("MCP2515 Initialized OK!"); else Serial.println("Error Initializing MCP2515 ..."); CAN0.setMode(MCP_NORMAL); // Change to normal mode to allow messages to be transmitted } void loop() { for(byte x = 0; x<16; x++) { byte sndStat = CAN0.sendMsgBuf(Devices[x], 0, 8, matrixArray
in
„Re: Can bus mcp 2515 senden“
·
Mikrocontroller und Digitale Elektronik
·
12.07.2019 15:47
SPI.h> MCP_CAN CAN0(10); // Set CS to pin 10 void setup(void) { Serial.begin(115200); // Initialize MCP2515 , masks and filters disabled. if(CAN0.begin(MCP_ANY, CAN_125KBPS, MCP_8MHZ) == CAN_OK) Serial.println("MCP2515 Initialized Successfully!"); else Serial.println("Error Initializing MCP2515 ..."); CAN0
in
„CAN und MCP2515 - Kein Senden möglich“
·
Mikrocontroller und Digitale Elektronik
·
22.06.2024 12:47
/io.h> #include "can.h" #include "config.h" #include "spi.h" void main() { // initialisieren des MCP2515 uint8_t init = can_init(BITRATE_125_KBPS); // erzeuge eine Testnachricht can_t msg, recmsg; msg.id = 0x123456; msg.flags.rtr = 0; msg.flags.extended = 1; msg.length = 6; msg.data[0] = 0xaa; msg.data
in
„Probleme bei CAN Bus“
·
Mikrocontroller und Digitale Elektronik
·
23.08.2011 19:55
set up FUSE-Bits ! See Datasheet! ; mcp Startup Delay rcall wait_500ms ; now SPI can be used in mcp2515 ; Stackpointer ldi temp,LOW(RAMEND) out SPL,temp ldi temp,HIGH(RAMEND) out SPH,temp ; SPI Master Init ldi temp,0b10100000 ; Output = SCK & MOSI out DDRB,temp ldi temp,0b01010001 ; SPIEnabled, MasterMode, SPI Clo out SPCR,temp ; ====================== MCP2515 INIT =================================== ; mcp Reset cbi PortB,4 ; /CS pull down ldi temp,0b11000000 ; RESET-Instruction rcall spiout sbi PortB,4 ; release /CS ; ===================== MCP2515 CONFIGURATION
in
„Wie kann ich testen ob der mcp2515 auch was versendet??“
·
Mikrocontroller und Digitale Elektronik
·
12.10.2006 02:26
#ifndef MCP2515 _DEFS_H #define MCP2515 _DEFS_H /** \name SPI Kommandos */ /*@{*/ #define SPI_RESET 0xC0 #define SPI_READ 0x03 #define SPI_READ_RX 0x90 #define SPI_WRITE 0x02 #define SPI_WRITE_TX 0x40 #define SPI_RTS
in
„AT90CAN128 und MCP2515-Controller“
·
Mikrocontroller und Digitale Elektronik
·
06.03.2013 18:36
#ifndef MCP2515 _DEFS_H #define MCP2515 _DEFS_H /** \name SPI Kommandos */ /*@{*/ #define SPI_RESET 0xC0 #define SPI_READ 0x03 #define SPI_READ_RX 0x90 #define SPI_WRITE 0x02 #define SPI_WRITE_TX 0x40 #define SPI_RTS
in
„ATmega644PA und MCP2515 SPI Problem“
·
Mikrocontroller und Digitale Elektronik
·
01.01.2018 22:30
Bild
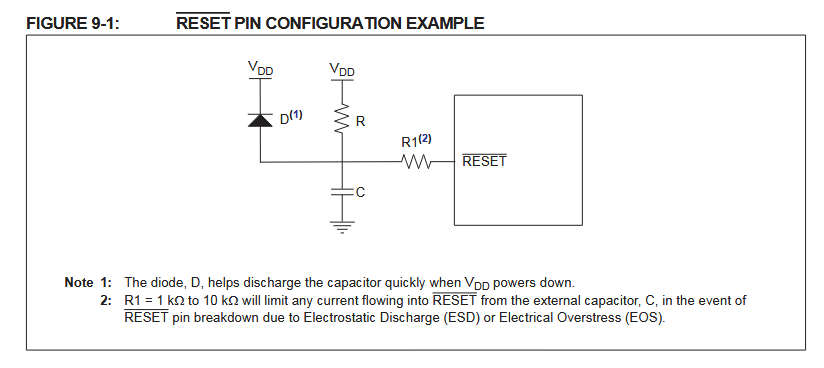
FIGURE 9-1: RESET PIN CONFIGURATION EXAMPLE
VDD
D(1)
R
R1(2)
RESET
C
Note 1: The diode, D, helps discharge the capacitor quickly when VDD powers down.
2: R1 = 1 kΩ to 10 kΩ will limit any current flowing into RESET from the external capacitor, C, in the event of RESET pin breakdown due to Electrostatic Discharge (ESD) or Electrical Overstress (EOS).
in
„CAN und MCP2515 - Kein Senden möglich“
·
Mikrocontroller und Digitale Elektronik
·
15.05.2025 12:14
·
Schaltpläne
/********************************************* Project : MCP2515 Version : Date : 26.03.2004 Author : TheSecond Chip type : AT90S2313 Clock frequency : 8,000000 MHz Memory model : Tiny *********************************************/ #asm .equ sck = 0 .equ si = 1
in
„Probleme mit CAN-Bus“
·
Mikrocontroller und Digitale Elektronik
·
11.10.2006 13:23
#include "mcp2515 .h" void mcp_init() { uint8_t config2,config3,ints,state; /*Einstellen der Bitrate CNF1 = 0x00 Tq = 200ns bei 10MHz */ config2 = (1<<BTLMODE) | (1<<PHSEG12); /* PHSEG1 = 5xTq */ config3 = (1<<PHSEG20
in
„MCP2515 sendet nicht richtig“
·
Mikrocontroller und Digitale Elektronik
·
31.01.2016 17:29
+5V R3 IC1A IO 29 PC6(RESET) (CLKO/ICP1)PB0 12 CLKO +5VIO 10k (OC1A)PB1 13 14 D10_MCP2515 _CS (OC1B/SS0)PB2 15 D11_MOSI 7 (OC2A/TXD1/MOSI0)PB3 16 D12_MISO PB6(XTAL1) (RXD1/MISO0)PB4 17 1 k 4 k 4MHz (XCK0/SCK0)PB5 D13_SCLK R 1 R 1 8 PB7(XTAL2) 3 1 (MISO1/ADC0)PC0 23 A0_H2_CS (SCK1/ADC1)PC1
in
„Schaltplan richtig zeichnen“
·
Mikrocontroller und Digitale Elektronik
·
16.02.2021 21:24
)PB0 13 RST GND GND 20 1 1 8 (OC1A)PB1 14 GND 19 VDD TXCAN 2 2 TXD RS 7 GND (OC1B/SS0)PB2 15 D10_MCP2515 _CS 18 RST RXCAN 3 3 VSS CANH 6 (OC2A/TXD1/MOSI0)PB3 D11_MOSI CS CLKOUT/SOF VDD CANL Q1 7 PB6(XTAL1) (RXD1/MISO0)PB4 16 D12_MISO 17 SO TX0RTS 4 4 RXD VREF 5 TP1 0 (XCK0/SCK0)PB5 17 D13_SCLK 16 SI TX1RTS
in
„Schaltplan richtig zeichnen“
·
Mikrocontroller und Digitale Elektronik
·
17.02.2021 12:29
RESET) (CLKO/ICP1)PB0 12 CLKO R15 R4 1 TXD RS 8 (OC1A)PB1 13 D9-EXTOFF 10k 10k 2 VSS CANH 7 14 D10_MCP2515 _CS 3 6 (OC1B/SS0)PB2 15 D11_MOSI 4 VDD CANL 5 (OC2A/TXD1/MOSI0)PB3 RXD VREF TP1 0 7 PB6(XTAL1) (RXD1/MISO0)PB4 16 D12_MISO R 1 (XCK0/SCK0)PB5 17 D13_SCLK TJA1050 3 1 8 PB7(XTAL2) 23 A0_H2_CS 2 2 (
in
„Schaltplan richtig zeichnen“
·
Mikrocontroller und Digitale Elektronik
·
17.02.2021 18:24
Bild
5V MCP2515 MISO 3V3 MCP2515 MISO SPI voltage divider 4.7K R60 10K R61 GPIO19 ESP32 GND
in
„MCP2515 CAN-Bus Modul“
·
Mikrocontroller und Digitale Elektronik
·
27.07.2026 14:50
·
Schaltpläne
#ifndef MCP2515 _DEFS_H_ #define MCP2515 _DEFS_H_ ////////////////////////////////////////////////////////////////////////// // SPI INSTRUCTION SET #define SPI_RESET 0xC0 #define SPI_READ 0x03 #define SPI_Read_RX_Buffer
in
„MCP2515 sendet kein SO Signal an MISO (SPI)“
·
Mikrocontroller und Digitale Elektronik
·
31.01.2013 09:23
Bild
mit MCP2515 CAN Interface & MCP 2562 Transceiver
HAUPTMERKMALE
Modell CAN Modul
Chipsatz MCP2515 , MCP2562
CAN Spezifikation CAN V2.0B
Kompatibel mit Arduino, Raspberry Pi und weitere gängige Mikrocontroller
Interface
in
„MCP2515 CAN-Bus Modul“
·
Mikrocontroller und Digitale Elektronik
·
14.07.2026 11:55
·
Screenshots
Bild
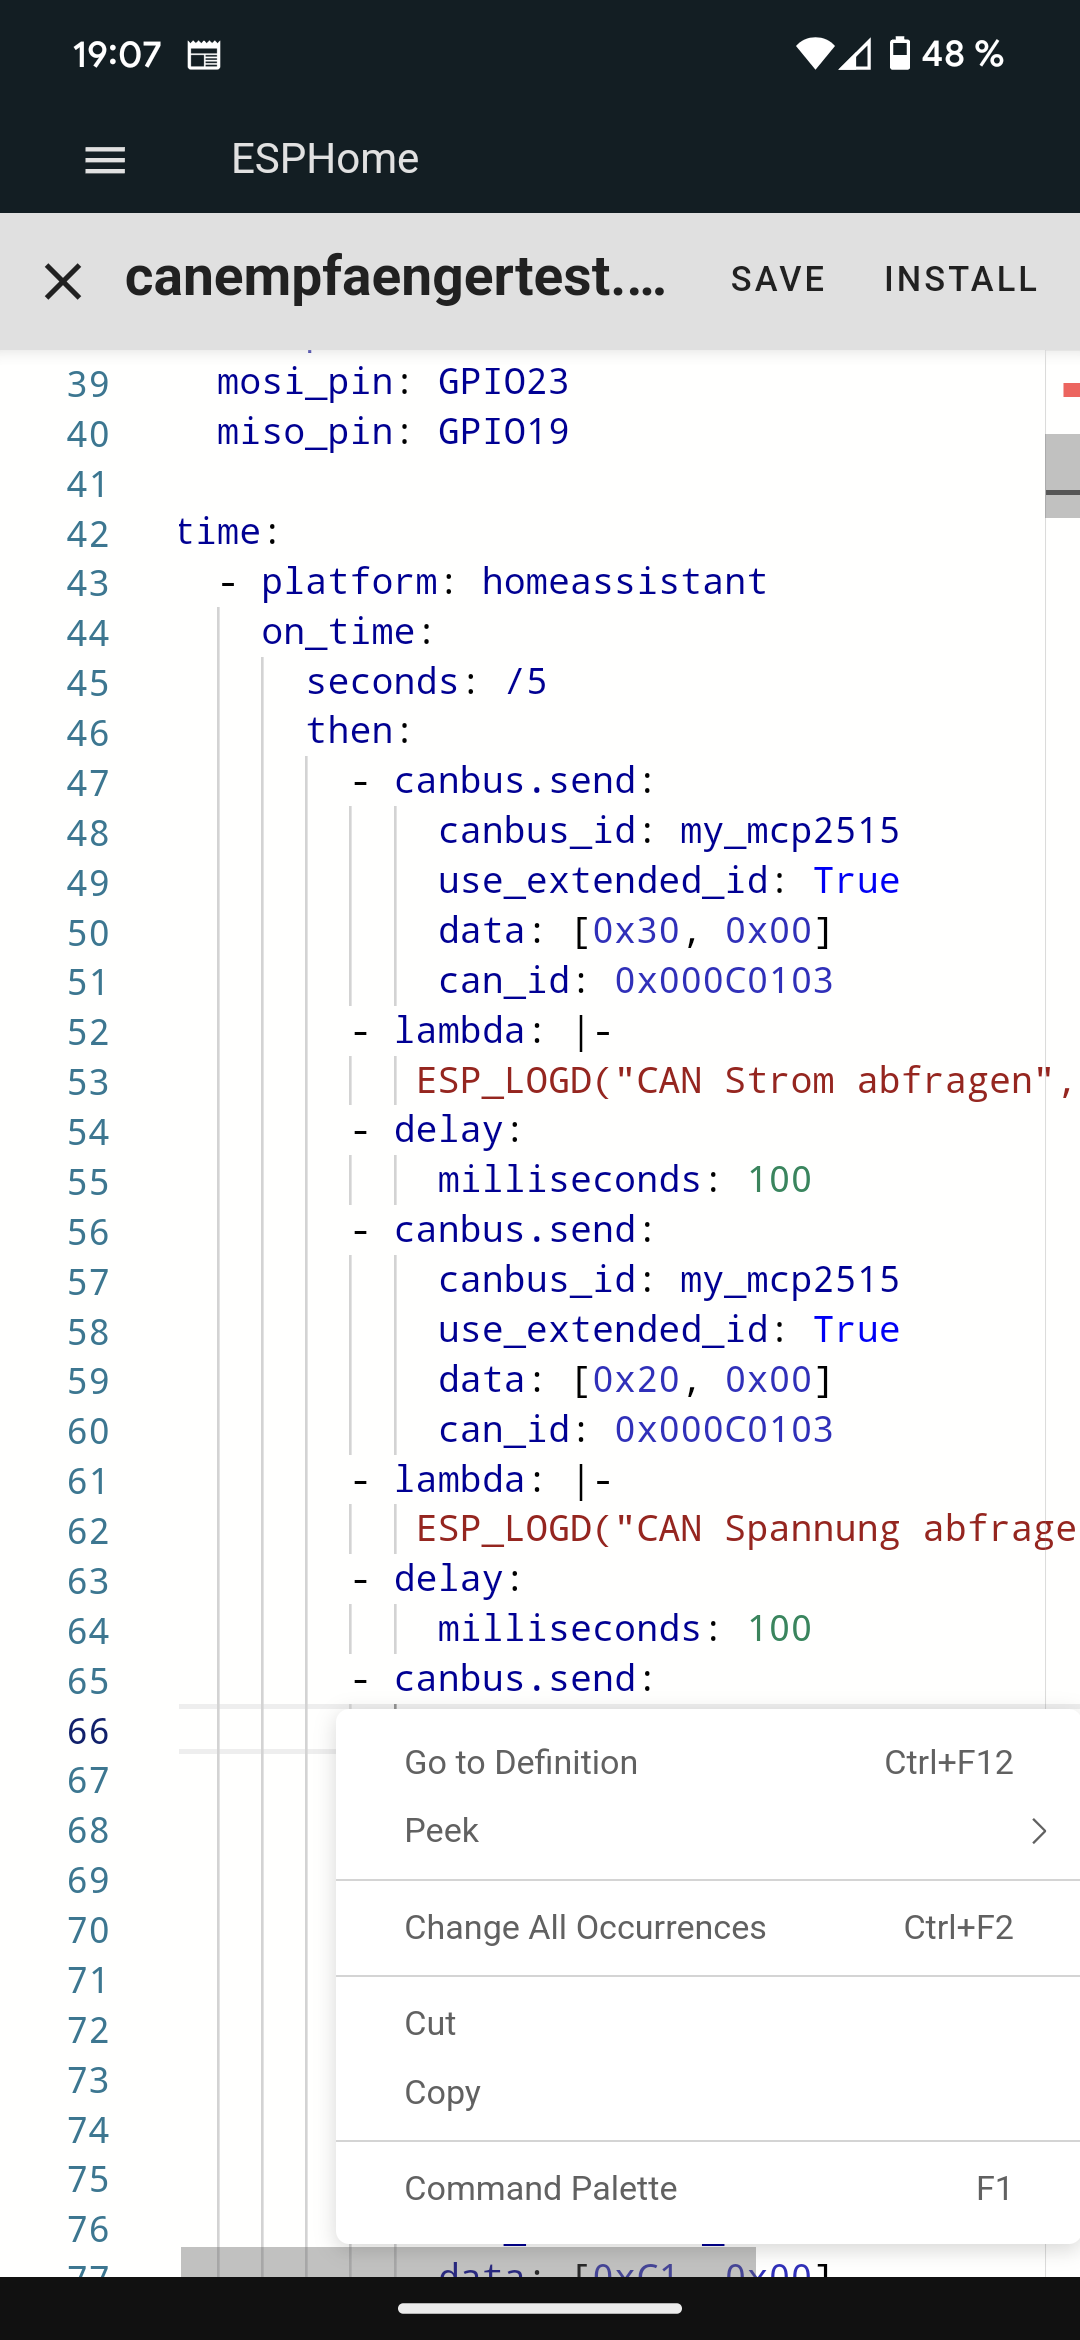
: GPIO19
time:
- platform: homeassistant
on_time:
seconds: /5
then:
- canbus.send:
canbus_id: my_mcp2515
use_extended_id: True
data: [0x30, 0x00]
can_id: 0x000C0103
- lambda: |-
ESP_LOGD("CAN Strom abfragen",
- delay:
milliseconds: 100
- canbus.send:
canbus_id: my_mcp2515
use_extended_id: True
data:
in
„Can Bus interface reagiert nicht. Was mache ich falsch?“
·
Mikrocontroller und Digitale Elektronik
·
23.07.2024 19:09
·
Screenshots
PC3 IP1A26 A3_VSENS PIC509 RST RXCAN PIIC52 VCCIO PIC102 VSS CANH PIC107 C NH P PI 1 27 A4_SDA D10_MCP2515 _ 18 S 3 3 6 C NL 2 (SDA0/ADC4)PC4 IP1A27 NA 0SL PIC508 CS CLKOUT/SOF PIIC53 GND PIC103 VDD CANL PIC106 P (SCL0/ADC5)PC5 PII1A28 A5_SCL D12_MISO PIC507 SO TX0RTS PIIC54 PIC104 RXD VREF PIC105 PPTPTP1
in
„Schaltplan richtig zeichnen“
·
Mikrocontroller und Digitale Elektronik
·
17.02.2021 11:57
aktivieren /boot/config.txt/ öffnen SPI0 und SPI1 aktivieren mit dtoverlay=spi0-2cs dtoverlay=spi1-3cs MCP2515 aktivieren mit # CAN bus config waveshare RS485 CAN HAT dtoverlay=mcp2515 -can0,oscillator=12000000,interrupt=25,spimaxfrequency=2000000 auf Kommandozeile Socket für CAN konfigurieren sudo /sbin/ip
in
„USB2CAN Adapter aus China - kann der was ?“
·
Mikrocontroller und Digitale Elektronik
·
27.07.2022 09:52
equ SPI_RX_STATUS =0xB0 .equ SPI_BIT_MODIFY =0x05 ;;*@};*; ;;*;* \name Adressen der Register des MCP2515 ;* ;* Die Redundanten Adressen von z.B. dem Register CANSTAT ;* (=0x0E, =0x1E, =0x2E, ...) wurden dabei nicht mit aufgelistet. ;*; ;;*@{;*; .equ RXF0SIDH =0x00 .equ RXF0SIDL =0x01 .equ RXF0EID8 =0x02
in
„CAN Controller MCP2515: Schreiben in CANCTRL“
·
Mikrocontroller und Digitale Elektronik
·
05.04.2018 08:38
SPI übertragungsprotokoll zum MCP 2515 SPI Clock Rate: 156.25kHz MCP 2515 Initialisierung BIN HEX DEZ Command Register Data 0b1100 0000 0xC0 192 SPI Reset 0b 10 0x2 2 SPI Write 0b10 1010 0x2A 42 CNF1 0b 111 0x7 7 0b 10 0x2 2 SPI Write
in
„ATmega644PA und MCP2515 SPI Problem“
·
Mikrocontroller und Digitale Elektronik
·
01.01.2018 22:24
1 VIN 33µH + JP3 J1P23 P$24 16 SCK V OUT 2 JP3 J1P24 CS 100n 100n1 2 5 ON/OFF L2 R R B FB 4 C8 9 MCP2515 I/SO B 3*2 GND 0 2 D 100n 1 k LM2596S R 8 +C12 CAN 1 GND GND GND GND GND GND C13 220µ X3 3 100n 3 2 38 1A*2 9 k +1 IC5 R 2 1613-15 C9 +C10 4 TX0RTS DCLKOUT 3 2 1 5 TX1RTS D R6 100n 220µ 6 TX2RTS V
in
„LinuxCNC mit rasberry-PI als IO-Interface -“
·
PC Hard- und Software
·
01.02.2019 12:26
include <inttypes.h> #include <avr/interrupt.h> #include <avr/pgmspace.h> #include "SPI.h" #include "mcp2515 _defs.h" #include "MCP2515 _CAN.h" #include "glcd-Display3000-3251.h" #include "symbole.h" #include "display_lib.h" //#include "page2_left.h" //#include "page2_middle.h" //#include "page2_right.h" #
in
„ATmega2560, Speicher voll bei Program: 30% Data 8%“
·
Mikrocontroller und Digitale Elektronik
·
01.06.2011 02:22
Schaub. Änderungen bezüglich Taktfrequenz und aktualisierter Syntax (ANSI-C) // CAN-Controller: MCP 2515 von Microchip bei 24MHz // angesteuert via SPI // /SS (SlaveSelect) an PORTB.2 // MOSI des AVR mit SI des MCP verbunden // MISO des AVR mit SO des MCP verbunden // SCK des AVR mit SCK des MCP verbunden
in
„*CAN Baudrate Berechnung*“
·
Mikrocontroller und Digitale Elektronik
·
11.10.2006 17:25
Schaub. Änderungen bezüglich Taktfrequenz und aktualisierter Syntax (ANSI-C) // CAN-Controller: MCP 2515 von Microchip bei 24MHz // angesteuert via SPI // /SS (SlaveSelect) an PORTB.2 // MOSI des AVR mit SI des MCP verbunden // MISO des AVR mit SO des MCP verbunden // SCK des AVR mit SCK des MCP verbunden
in
„CAN-Bus am Atmega 8“
·
Mikrocontroller und Digitale Elektronik
·
11.10.2006 18:05
4 VDD CANL 5 PC6(RESET) (CLKO/ICP1)PB0 13 16 SO TX0RTS 5 +5IOO RXD VREF TP1 1 2 (OC1A)PB1 14 D10_MCP2515 _CS 15 SI TX1RTS 6 TJA1050 R 1 (OC1B/SS0)PB2 15 14 NC' NC 7 (OC2A/TXD1/MOSI0)PB3 D11_MOSI SCK TX2RTS 7 PB6(XTAL1) (RXD1/MISO0)PB4 16 D12_MISO 13 INT OSC2 8 100n +5VIO I GND 2 (XCK0/SCK0)PB5 17 D13_
in
„Schaltplan richtig zeichnen“
·
Mikrocontroller und Digitale Elektronik
·
17.02.2021 21:57
Bild
J4 INT SCK SI SO CS GND VCC U2 MCP2515 I/SO 17200TW X1 EAS8.000 C4 C3 H J3 U1 L C5 R3 C2 LED1 R1 102 C106 C1 POW R2 121 J1
in
„MCP2515 CAN-Bus Modul“
·
Mikrocontroller und Digitale Elektronik
·
13.07.2026 17:04
·
Platinenfotos
Bild
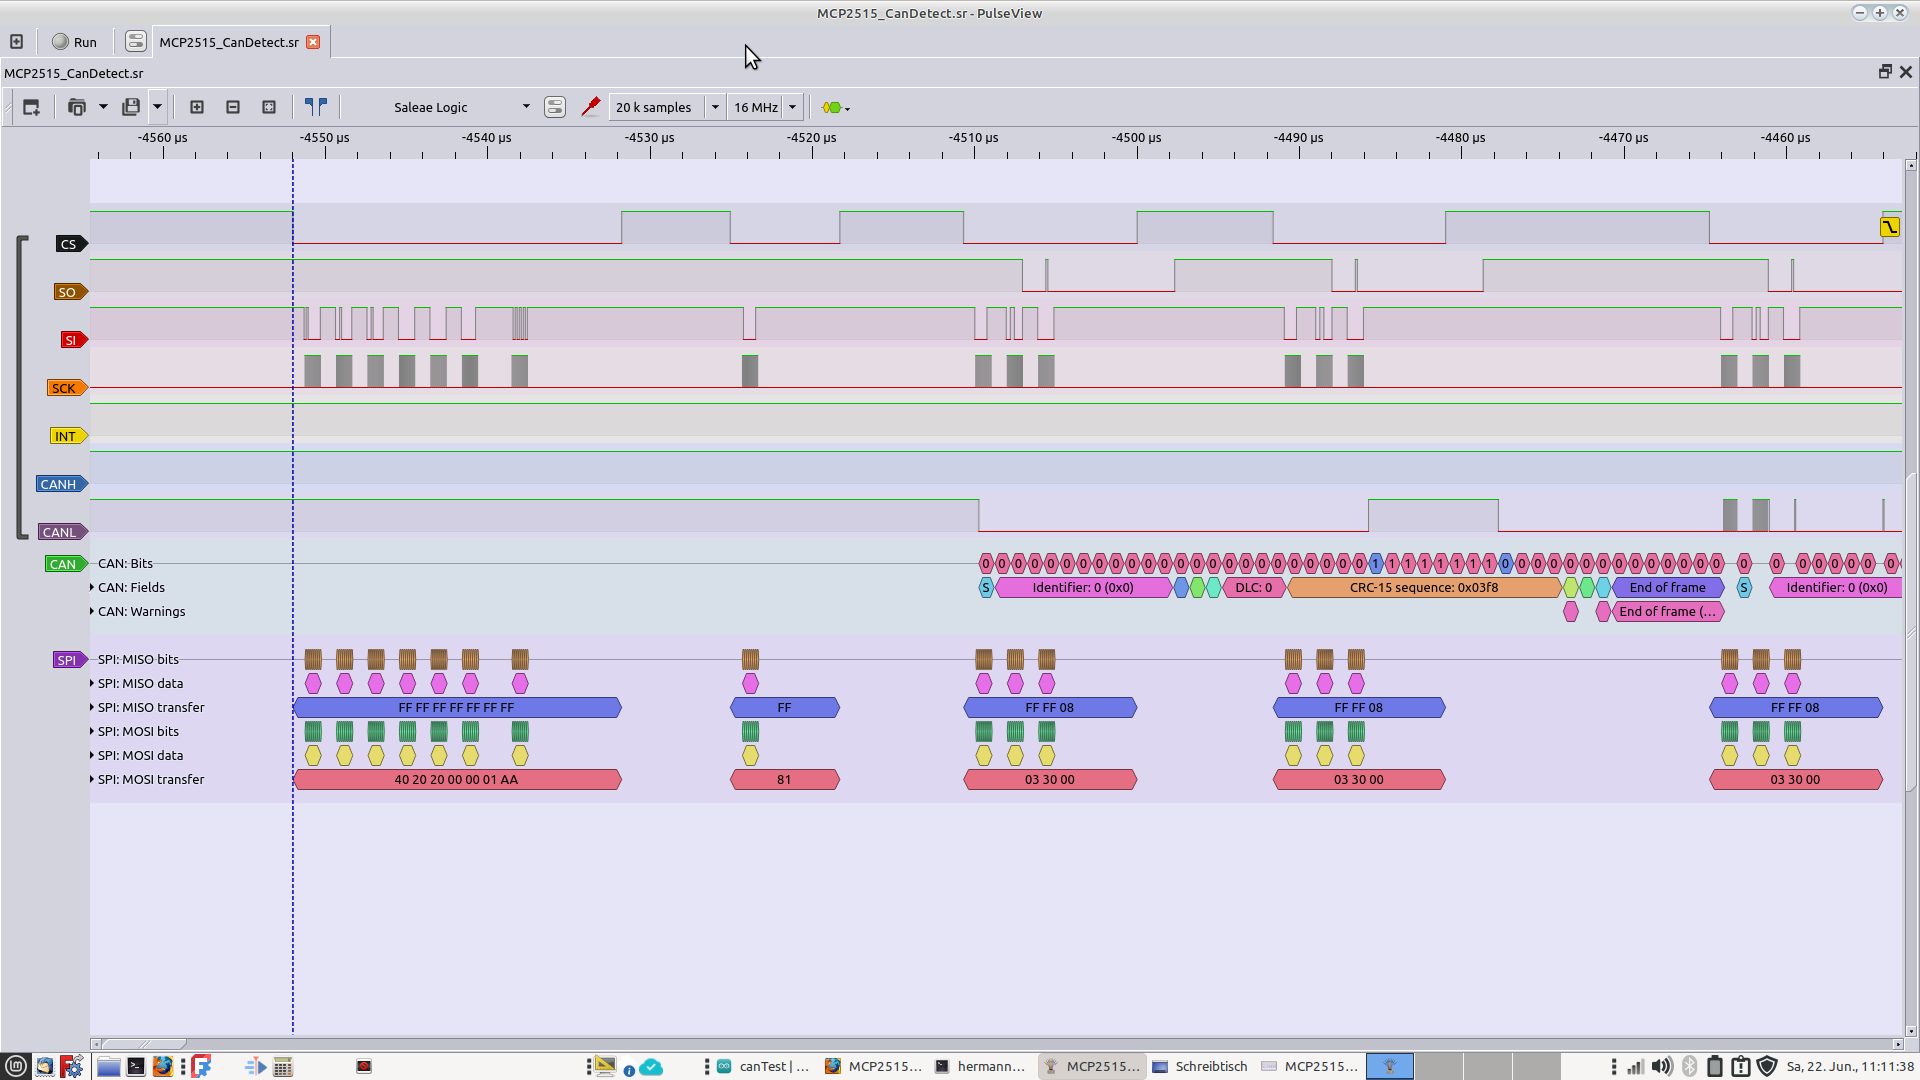
MCP2515 _CanDetect.sr, Saleae Logic, 20 k samples, 16 MHz, CS, SI, SCK, INT, CANH, CANL, CAN: Bits, CAN: Fields, CAN: Warnings, SPI: MISO bits, SPI: MISO data, SPI: MISO transfer, SPI: MOSI data, SPI: MOSI
in
„CAN und MCP2515 - Kein Senden möglich“
·
Mikrocontroller und Digitale Elektronik
·
22.06.2024 12:59
·
Oszi-Bilder
7 G 3 VCC CANL 6 CAN_N 4 5 +5V RXD VREF + C5 C6 3 3 u 10uF 100nF + C 1 D N + F G 0 3 0 C 1 IC2 6 MCP2515 -I_SO 0 1 18 R21 10k, 1206 1 2 TXCAN VDD 17 F RXCAN RESET p 3 CLKOUT/SOF CS 16SPI_CS 2 2 z 4 TX0RTS SO 15SPI_MISO C H 5 TX1RTS SI 14SPI_MOSI 1 6 6 TX2RTS SCK 13SPI_SCK Q 1 7 OSC2 INT 12SPI_INT 1 8
in
„Junkers CAN-Bus Protokoll“
·
Haus & Smart Home
·
13.10.2021 16:37
---------------------------------------*/ extern "C" { #include "main.h" /*send specific data to MCP2515 and enables transmission-------------------------------------------*/ // send only via TXB0 register int sendMessageStdId(tStdID *identifier, BYTE *pDataIn, unsigned char dataLength) { //local variables
in
„Mit MCP2515 CAN-Bus-Daten auslesen“
·
Mikrocontroller und Digitale Elektronik
·
13.10.2009 15:57
Bild
RXD R CANH R CANL R TXD R CANH R CANL R TXD R MCP2515 CAN Module U2 SCK SI CS GND VCC1 VCC R2 R3 C1 C2 C3 C4 C5 C6 C7 R1 U1 CANH CANL P2
in
„CAN-Bus Netzwerk: Gemeinsame Masse“
·
Mikrocontroller und Digitale Elektronik
·
03.11.2024 13:12
·
Fotos
**************************************************************************/ /* Purpose: Test for MCP2515 CAN controller with standard ID */ /* Version: 1.0 */ /* Author: Mike Schaub */ /* Date: 16.01.2005 */ /* www: www.microcontroller-starterkits.de */ /* email: */ /* Software: WinAVR to compile */
in
„CAN - MCP 2515“
·
Mikrocontroller und Digitale Elektronik
·
12.10.2006 02:21
, //Benutzter Kristall /* .board_specific_setup = &mcp251x_setup, .power_enable = mcp2515 _transceiver_enable, .transceiver_enable = NULL, */ }; static void __init beagle_mcp251x_init(void) { printk(KERN_DEBUG "beagle_mcp251x_init: Entry\n"); if ((gpio_request(OMAP3_BEAGLE_CAN_GPIO, "MCP251x
in
„CAN-Bus: MCP2515 und MCP2551 mit Linux Treiber“
·
Mikrocontroller und Digitale Elektronik
·
06.12.2012 16:08
17.12.2020 16:34 1.674 mcp23017.dtbo 17.12.2020 16:34 15.205 mcp23s17.dtbo 17.12.2020 16:34 1.797 mcp2515 -can0.dtbo 17.12.2020 16:34 1.797 mcp2515 -can1.dtbo 17.12.2020 16:34 4.213 mcp3008.dtbo 17.12.2020 16:34 4.213 mcp3202.dtbo 17.12.2020 16:34 2.854 mcp342x.dtbo 17.12.2020 16:34 3.414 media-center.dtbo
in
„Raspberry Pi bootet nicht“
·
Mikrocontroller und Digitale Elektronik
·
13.07.2023 14:42
Bild
3v3, 5v, 0,3 V, 1,67 V, MCP2515 , INT, SCK, SI, SO, CS, GND, VCC, MP4560, OUT, VIN, EN, GND
in
„Kollektorschaltung statt KFZ Relais“
·
Analoge Elektronik und Schaltungstechnik
·
09.08.2026 13:11
·
Platinenfotos
Bild
ATmega, SPI I/F, Opto-Koppler, GND-1, GND-2, MCP2515 CAN Module, SPI I/F, CAN-Bus, CAN-Bus Buchse, 19V DC mit GND-2, GND-2
in
„CAN-Bus Netzwerk: Gemeinsame Masse“
·
Mikrocontroller und Digitale Elektronik
·
03.11.2024 22:04
·
Diagramme
Bild
Pico SDR
Aktuell: 2m Ausbildung
Optimierung RS485-Bus
Wofie Dioden auf GND bei Colpits Oszi
CAN und MCP2515
Pfwd preft Mittels U I und phase berechnen
Auftrag für Modellrechner
Steckverbinder für Instrumentenmikrofon
C-Control IDE
Letzte Änderungen
HyperCon 2025 – Beschäftigung für Elektroniker?
in
„Forum navigieren bei schmalem Bildschirm“
·
www.mikrocontroller.net
·
18.05.2025 09:30
·
Screenshots
///////////////////////////////////////// // CAN-Nachrichten Funktionen und Initialisierung void mcp2515 _init(uint8_t CANchannel); void can_send_message(can_t *pmessage, uint8_t CANchannel); uint8_t can_read_message(can_t *pmessage, uint8_t CANchannel); #endif /* CAN_H_ */
in
„MCP2515 sendet kein SO Signal an MISO (SPI)“
·
Mikrocontroller und Digitale Elektronik
·
31.01.2013 09:22
Bild
USB IN2 210 1-WIRE R8 + -5V GND POT-2 POT-1 SDA SCL IN1 DOOR C2 U1 L1 D1 TJA1050 SPI CAN Module MCP 2515 24V Z1 C1 279A8A_YG CAN L
in
„[V]Platinen für Snapmaker“
·
Markt
·
14.02.2024 23:10
·
Platinenfotos
Bild
Z7, Z3, +12V, Z4, D2, +24V, +FAN, eStop, LED+, POT-1, POT-2, +5V, SDA, SCL, C2, SPI CAN Module, MCP 2515 & TJA1050, 2709848A_Y6, CAN, L, H
in
„[V]Platinen für Snapmaker“
·
Markt
·
14.02.2024 23:10
·
Platinenfotos
Bild
J1 J3 Attention: to enable pick up i country: United States, State N This Add-On along with the MCP2515 CAN bus app network. You can read messages that are transmit network, and catch any message/package to then address. Making the app a nice tool for analysis, er
in
„Messtechnik von Keysight und Digilent, News von der MCX-Familie, Arduino-Zephyr uvam“
·
Mikrocontroller und Digitale Elektronik
·
28.07.2024 22:32
·
Screenshots
include "can.h" #include "config.h" #include <util/delay.h> int main(void) { // initialisieren des MCP2515 can_init(BITRATE_125_KBPS); // erzeuge eine Testnachricht can_t msg; msg.id = 0x123456; msg.flags.rtr = 0; msg.flags.extended = 1; msg.length = 4; msg.data[0] = 0xde; msg.data[1] = 0xad; msg.data[
in
„CAN Kommuikation ATmega328P“
·
Mikrocontroller und Digitale Elektronik
·
21.08.2020 10:29
Bild
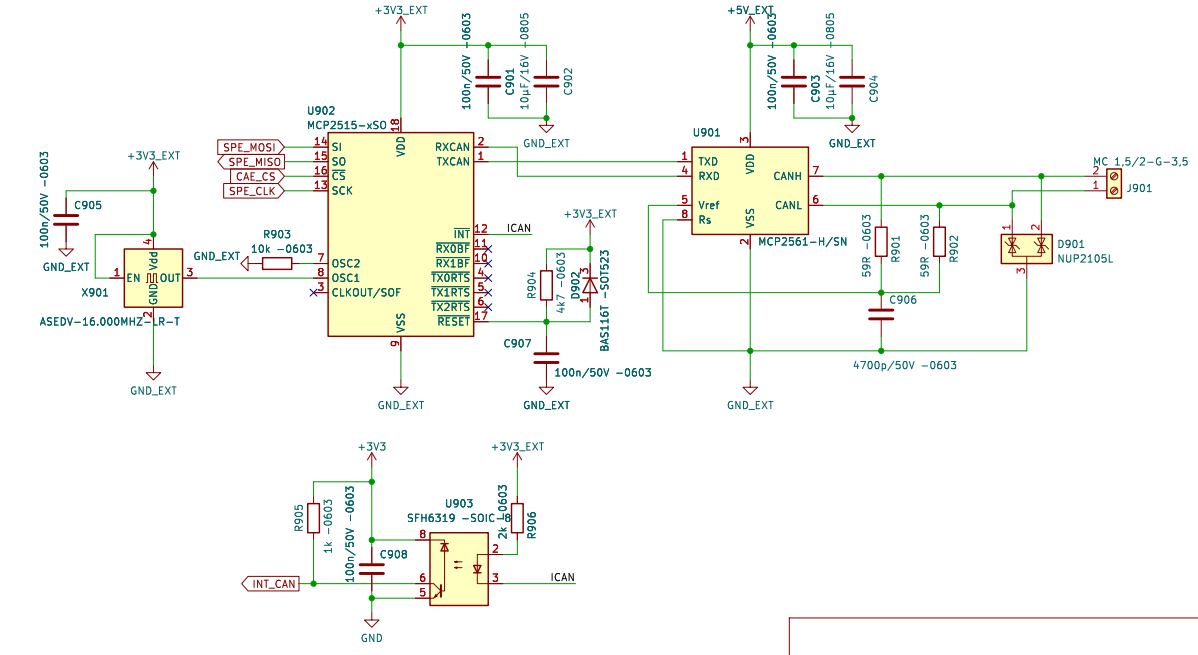
+3V3_EXT, C905, 100n/50V -0603, GND_EXT, U902 MCP2515 -xSO, 14 SI, 15 SO, 13 CS, SCK, 2 RXCAN, 1 TXCAN, R903 10k -0603, X901 ASEDV-16.000MHZ R-T, 12 INT, 11 RXBF, 10 TXBF, 9 TXOSC, 8 OSC1, 7 OSC1, 6 CLKOUT/SOF, 3 RESET, VSS, GND_EXT, +3V3_EXT, U903 SFH6319
in
„CAN und MCP2515 - Kein Senden möglich“
·
Mikrocontroller und Digitale Elektronik
·
15.05.2025 13:41
·
Schaltpläne
Bild
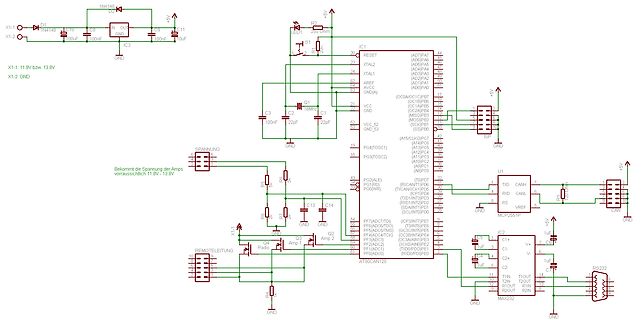
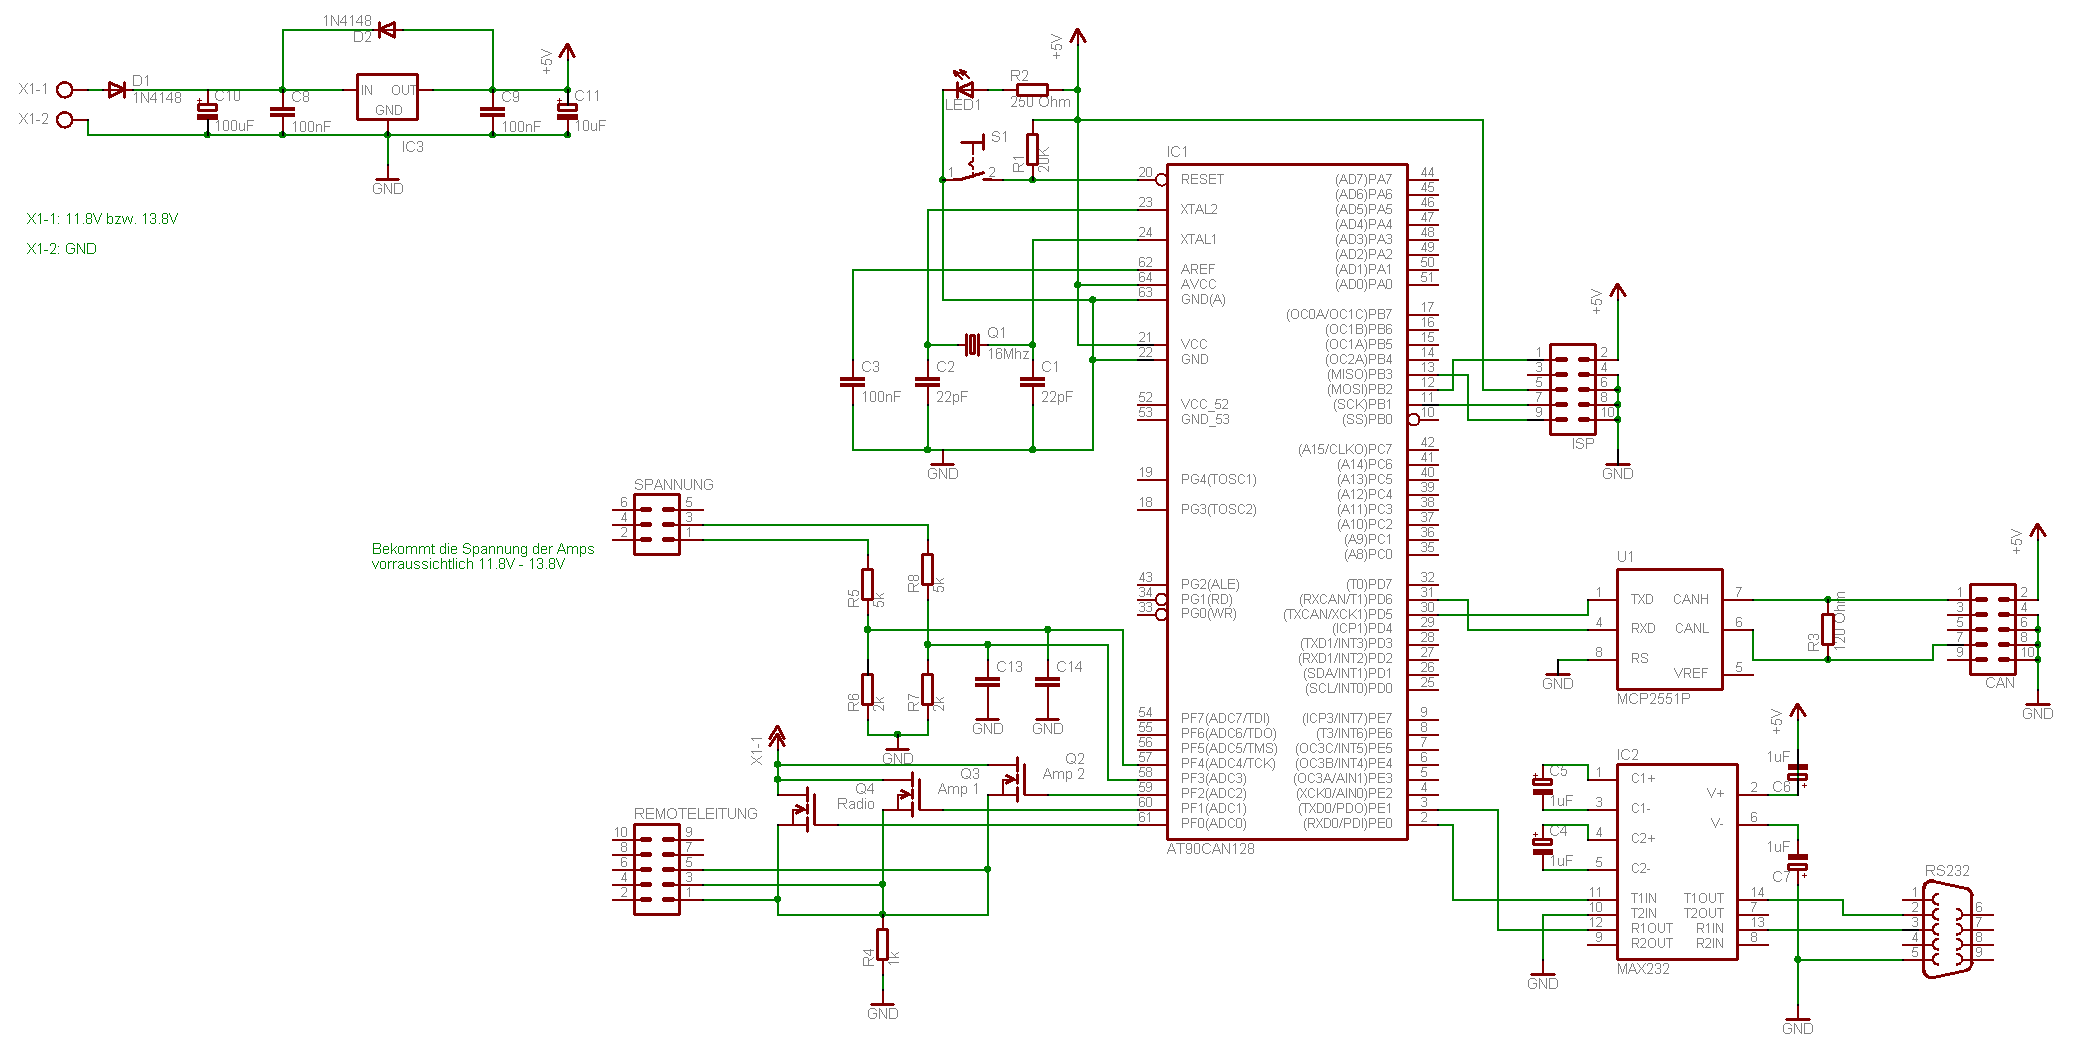
R0 bis R7 REMOTELEITUNG Radio Amp 1 Amp 2 Q2 Q3 Q4 C13 C14 C15 AT90CAN28 U1 TJD CANH CANL RS VREF MCP2515 U2 C1+ C1- V+ C2+ C2- T1N T1OUT R1OUT R2IN MAX232 RS232
in
„Hilfe bei Schaltung“
·
Mikrocontroller und Digitale Elektronik
·
03.08.2007 16:56
·
Schaltpläne
#include <avr/interrupt.h> #include <stdio.h> #include <string.h> #include "datadef.h" #include "mcp2515 .h" #include "usart.h" #include "spi.h" char buf[10]; void can_reg_write(byte_t addr,byte_t data); byte_t can_reg_read(byte_t addr); void can_init(void); int main(void) { spi_init(); usart_init();
in
„SPI-Problem mit MCP2515 und ATmega16“
·
Mikrocontroller und Digitale Elektronik
·
11.10.2006 19:24

 Bild

 Bild

 Bild

 Bild

 Bild

 Bild
 Bild
 Bild

 Bild

 Bild

 Bild

 Bild

 Bild

 Bild

 Bild