-
 Bild
Grüne Leiterplatte mit Arduino Nano Steckplatz und CAN-Schnittstelle
USB IN2 210 1-WIRE R8 + -5V GND POT-2 POT-1 SDA SCL IN1 DOOR C2 U1 L1 D1 TJA1050 SPI CAN Module MCP 2515 24V Z1 C1 279A8A_YG CAN L

-
 Bild
Grüne Leiterplatte mit Arduino Nano und SPI CAN Modul
Z7, Z3, +12V, Z4, D2, +24V, +FAN, eStop, LED+, POT-1, POT-2, +5V, SDA, SCL, C2, SPI CAN Module, MCP 2515 & TJA1050, 2709848A_Y6, CAN, L, H

-
 Bild
Flipper Add-On CANBus Produktseite
J1 J3 Attention: to enable pick up i country: United States, State N This Add-On along with the MCP2515 CAN bus app network. You can read messages that are transmit network, and catch any message/package to then address. Making the app a nice tool for analysis, er

-
Thread
Linux oder nicht
starten, aber nicht darauf warten, dass er beendet (das sind die Momente in denen man merkt, dass der MCP2515 vielleicht doch keine gute Wahl war). > 3: Kann ich meinen Ringpuffer verwenden oder hat Linux dann automatisch > einen Ringpuffer durch eigene Speicherverwaltung. Sowas wie kfifo? > 4:
-
Thread
Welcher ARM ist für mich der Beste?
). So dass ich z.B. erstmal auf CAN verzichten kann (und falls doch, dann habe ich noch ein paar MCP2515 rumfliegen) Ich glaube, ich bestell mir erst mal dieses Board http://shop.mikrocontroller.net/csc_article_details.php?nPos=0&saArticle[ID]=72&VID=mC19xT06e6HhN6Xj&saSearch[word]=&saSearch[category
-
Thread
Reichelt: Was ich gerne im Programm hätte
finde ich super. Meine Wunschliste: - Eisen III Chlorid + Entwickler von Bungard - CAN-Bus IC MCP2515 - schnelles 128kByte SRAM (für 16MHz...) - PLL IC MC145151 - DCF77 Modul - Drehimpulsgeber - FTDI USB Chips - CF Stecker - MMC Stecker - AT90CAN128 (wenn verfügbar) - 10bit oder 12bit DA-Wandler
gibt.... warum die allerdings unter CAN-Bus-Controller einsortiert ist, ist mir fraglich =) Der MCP2515 wurde gewünscht und ist nun auch da.
-
Thread
Bit setzen in C Gesperrt
Finde ich besonders lustig. > Was ist damit gemeint. Hardware: Man nehme beispielsweise einen MCP2515 oder ENC28J60. Einzig der Code für die SPI-Hardware ist abhängig vom Microcontroller, der Rest nicht. Ähnlich auch DS18x20, allerlei Realtime-Clocks, EEPROMs, Dataflashes, FRAMs usw. Software:
-
 Bild
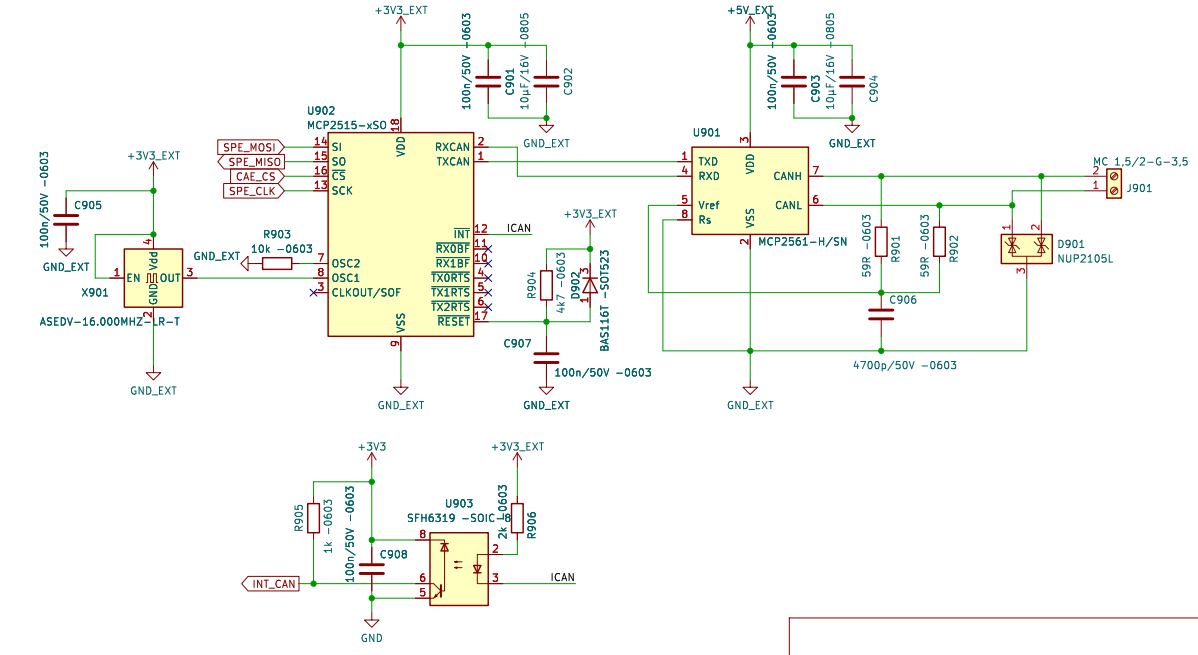
Schaltplan eines Mikrocontroller-Systems mit CAN-Schnittstelle
+3V3_EXT, C905, 100n/50V -0603, GND_EXT, U902 MCP2515-xSO, 14 SI, 15 SO, 13 CS, SCK, 2 RXCAN, 1 TXCAN, R903 10k -0603, X901 ASEDV-16.000MHZ R-T, 12 INT, 11 RXBF, 10 TXBF, 9 TXOSC, 8 OSC1, 7 OSC1, 6 CLKOUT/SOF, 3 RESET, VSS, GND_EXT, +3V3_EXT, U903 SFH6319

-
Thread
CAN-Bus Filtern klappt nicht - MCP2515/PIC18F
Hallo, ich habe Problem mit meinem PIC18F2680. Das Versenden und Empfangen von Nachrichten klappt problemlos. Jetzt wollte ich mich an den Filter machen. Nach dem Datenblatt bestimmt das Maskenbit darüber ob das ID-Bit geprüft wird oder nicht. Wenn das also auf "1" steht wird überprüft ob das Filter-Bit und das ID-Bit in der Adresse übereinstimmt. Also wenn ich in den Filter-Bytes das selbe stehen habe wie im der Empfangenden ID könnte ich alle Maskenbits auf "1" setzen. Seltsamerweise klappt das aber nicht. [code] ;; RX filter 0 ;#define CAN_RXF0SIDH b'00000001' ;0x01
-
Thread
200 I/Os Modular mit AVR verbinden
eigentlich bietet der genau das, was ich brauche). Die Module kriegen dann alle einen ATmega162 + MCP2515 soweit klar. Der Master soll jetzt aber den CAN-Bus und Ethernet bedienen. Muss ich jetzt z.B. einen AT90CAN128 nehmen und diesen mit SPI an einen ENC28J60 anbinden, oder kann ich auch zwei Controller
-
Thread
Mikroe-986 bit timing MCP2515 10MHz quarz
Hi, ich hab hier ein CAN Controller von Mikroe liegen (https://shop.mikroe.com/click/interface/can-spi-33v). Jetzt wollte ich den direkt mal mit meinem Arduino testen, allerdings ist mir aufgefallen, dass auf dem Board ein 10MHz Quarz verbaut ist und nicht wie bei vergleichbaren Boards ein 8 oder 16 Mhz. Jetzt stehe ich vor dem Problem, dass ich nicht weiß was ich in die Register CNF1,2,3 für das Bit Timing schreiben soll. Die Arduino Bibliothek enthält leider nur die Werte für 8 und 16Mhz Quarze. Nach kurzer Internetrecherche musste ich feststellen, dass ich vor dem Bit Timing stehe
-
Thread
Mit MC auf CAN-Bus im Auto zugreifen?
Controller mit CAN (z.B. LPC2129, AT90CAN128) oder "irgendeinen" Controller+externem CAN-Controller (z.B. MCP2515) dazu CAN-Transceiver (im Innenraum typisch "fail-save" Transceiver) zum physikalischen Anschluss an den Bus. Software: CAN-Controller in listen-only und immer damit betreiben, beim Init auf Busgeschwindigkeit
-
Thread
CAN-Bus Kollision-Symulation
aber machbar: trenne das Radio vom CAN, setz einen kleinen MC mit 2 CAN-Controllern dazwischen (MCP2515), alle Botschaften in beiden Richtungen durchreichen, nur die Botschaft zum Abschalten wird vom MC geschluckt und in den Datenhimmel geschickt. Dauerplus am Radio brauchst du natürlich auch noch.
-
 Bild
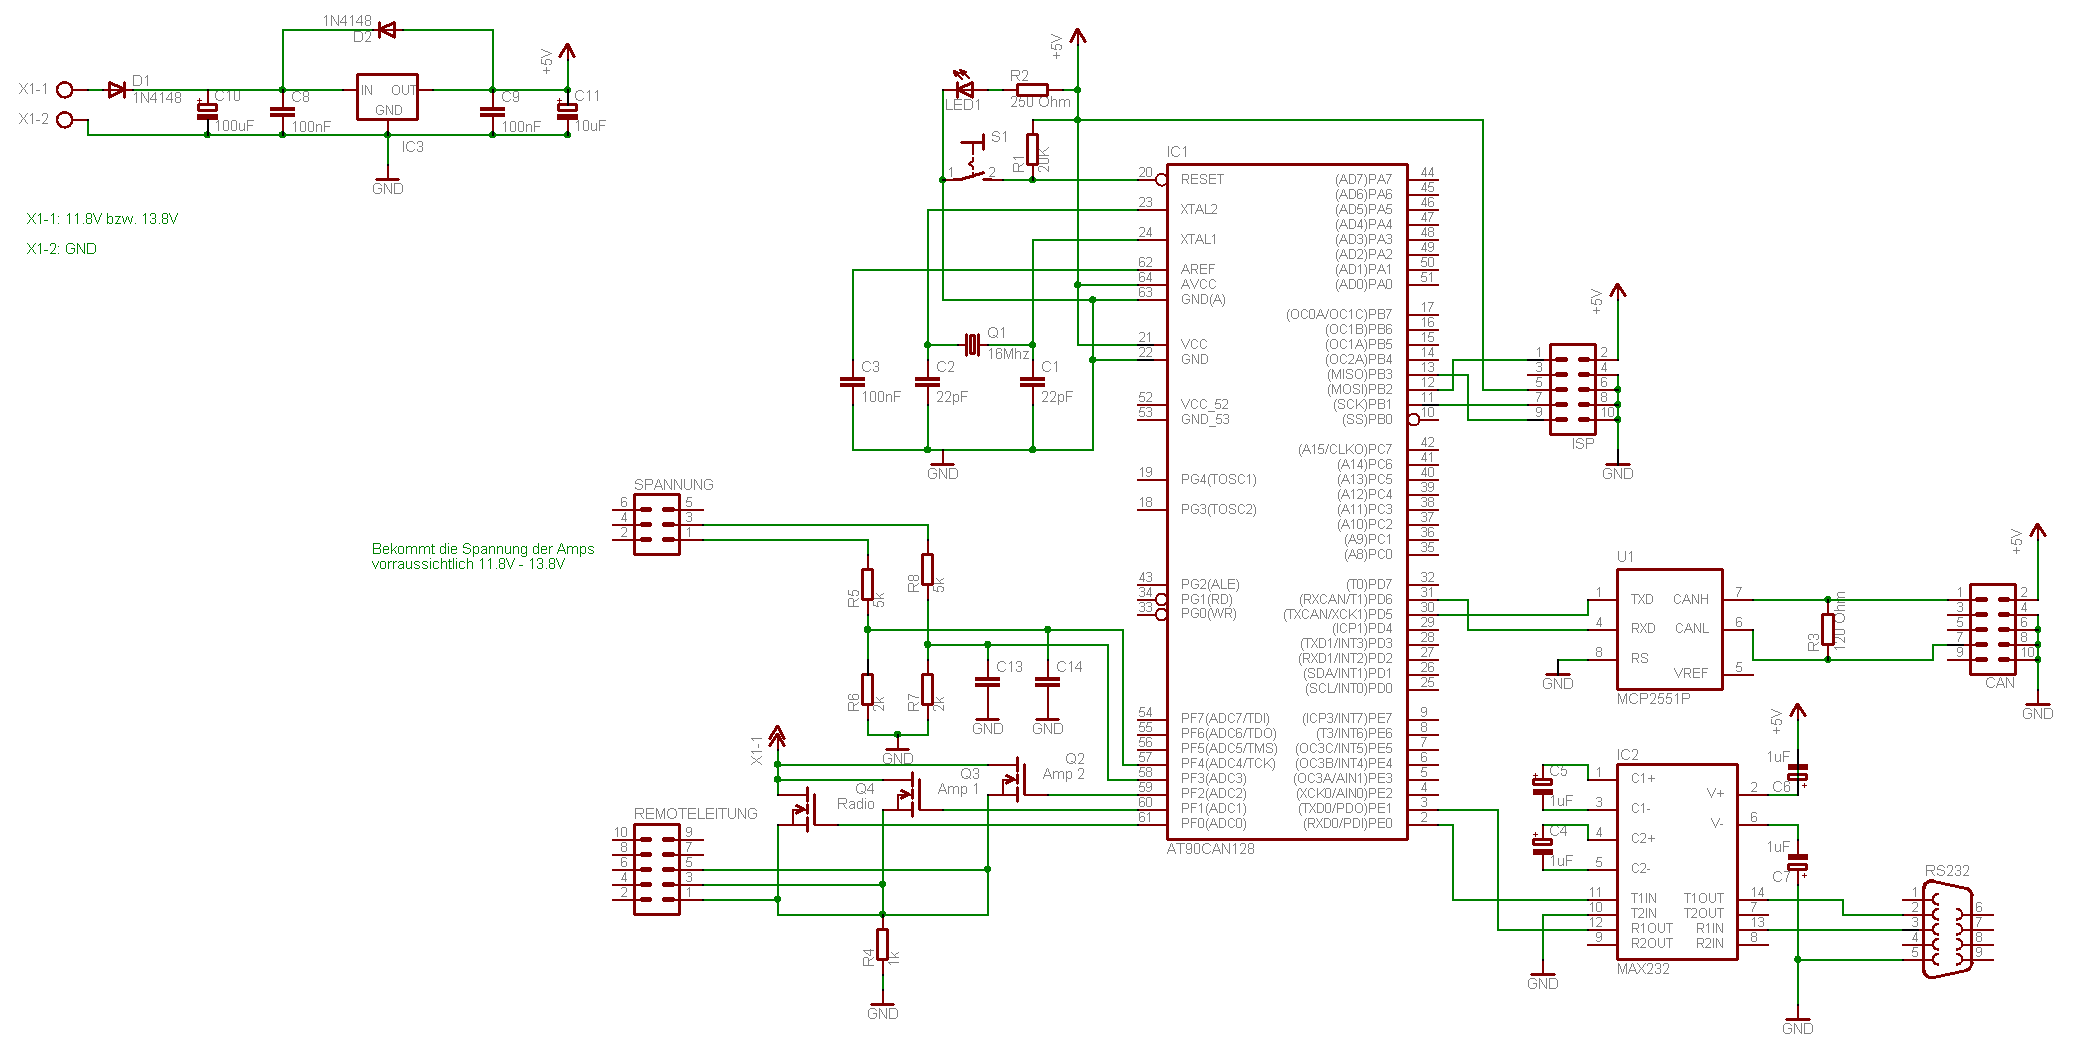
Schaltplan mit AT90CAN28 Mikrocontroller
R0 bis R7 REMOTELEITUNG Radio Amp 1 Amp 2 Q2 Q3 Q4 C13 C14 C15 AT90CAN28 U1 TJD CANH CANL RS VREF MCP2515 U2 C1+ C1- V+ C2+ C2- T1N T1OUT R1OUT R2IN MAX232 RS232
-
Thread
Hausbus RS485 erste Schritte sind getan
Preis macht er allemal wett. Für einen CAN-Bus brauchst Du zusätzlich zum Treiber noch z.B. den MCP2515 und hast dann keine Probleme mehr mit Kollisionen etc. (ich weiss, die sind lösbar. Das Ding kostet 2,50€, dafür sparst Du Dir viel Zeit beim Protokoll. So habe ich es gemacht und es noch nicht bereut
-
Thread
Stromquelle 300mA/-50mA
mit dem DRV8833 endlich sauberer umsetzen. Ich hab also einen neuen Prototypen aus Pololu A*328PB, MCP2515/TJA1050, DRV8833 und zusammengesteckt und dann auch zusammengelötet. Dabei verwende ich jetzt einen 1,5Ω ISEN-Widerstand der 130mA Ventilstrom zulässt, zu dem ich mit einem IRLML6244 noch zwei parallele
-
Thread
HAP Home Automation Project
Controll-Interaface: 4X20 Display, 4 Eingabetasten, RC5 Decodierung,UART. Basis Atmega8 (viel zu klein),MCp2515. Softwaremenue, Rollläden ansteuern, Relais ansteuern, Uhrzeit-/ Datum-/ Temperaturanzeige CAN Universalinterface, konfigurierbar als input, output, handy interface, Can to Rs232,Rolladensteuereung
-
Thread
Mehr als zwei externe Interrupts
die sind sehr gut geeignet, um externe Peripherie-Chips anzuschließen, z.B.: SJA1000, LAN91C96, MCP2515, ENC28J60, PCF8574. Gerade bei Peripherie mit I2C- oder SPI-Anbindung spart ein Interruptpin Zeit. Und z.B. CAN mit 1MBit ist gegenüber dem schneckenlahmen Menschen Warp-schnell, da bringt ein
-
Thread
Loew Power Hausbus
nachdem mein Buesslein nu so ein Jahr laeuft... empfehlenswert: Mega88 + MCP2515 + PCA82C250 die komplette Kette kann im Ruhezustand in den Tiefschlaf geschickt werden und wacht problemlos wieder auf wenn ein Paket kommt. Spaetestens das 2. kommt durch, daher vorher ein nutzloses
-
Thread
DCF77 Uhr, zum X.ten Mal, jetzt mit SAF
Mein Atmega8 hängt am Clkout-Ausgang eines MCP2515, der mit 8 MHz getaktet wird, Vorteiler /1. Ich hab das ganze 2mal aufgebaut, das 2te mal allerdings mit ATmega16. Beide Systeme entwickeln eine Abweichung, der eine Aufbau etwas mehr als der andere
-
Thread
Grundlegende Fragen zum Bootloader
meinem Bootloader in die normale App springen? Dann könnte ich mir das doppelte initialisieren des MCP2515 sparen, weil das ja schon der Bootloader erledigt hat. Und muss in der App danach noch etwas beachtet werden oder kann ich die so programmieren wie früher auch mit einer main() usw? (zweimal main(
-
Thread
Frage zu CAN Kommunikation
entweder durch mehrere Messageboxen (in den oben genannten µC) oder tatsächlich als Quasi-FiFo (z.B. MCP2515, bei dem Box 1 in Box 2 "überlaufen" darf). Auch gibt es Hardware, bei der man einstellen kann, ob bei einer vollen Messagebox die neue Nachricht verworfen oder die alte überschrieben werden soll
-
Thread
RasPi Daseins-Berechtigung?
RasPi mit 1 oder 2 CAN wäre ideal als Steuerzentrale. Ja. Wobei das über den per SPI angebundenen MCP2515 mittlerweile wohl kein Hexenwerk mehr sein soll.
Der BeagleBone z.B. hat so etwas. Braucht man nur den Transceiver. Oder wie schon gesagt den MCP2515...
-
Thread
AVR+SD-Card: SD-Card legt manches mal 0.13s "pausen" ein
geplanter Hauptprozessor für die Orchestrierung der module dess Uboots - ein Raspberry Pi - mit einem mcp2515 unter Linux verschluckt sich and der hier beschriebenen Daten-rate nach einiger Zeit... Der ATMega verkraftet das einwandfrei - halt bis auf das SD-Karten-problem und dem damit verbundenen Datenverlust
-
Thread
CAN Bus Auswahl
tolerant sein. D.h. den FD-Frame mindestens ignorieren können. Ein klassischer CAN 2.0 Controller (z.B. MCP2515) würde mit einem Error Frame auf einen CAN-FD Frame reagieren und irgendwann dann Bus-Off gehen. Matthias
-
Thread
Fragen zum neuen CAN-Hausbus
lässt sich aber auch mit aktuellen ATmegas und einem noch erhältlichen externen Can-Controller (z.B. MCP2515) aufbauen. Wenns nicht auf den letzten Cent ankommt, dann würde ich einen Controller mit integrierter CAN-Schnittstelle verwenden - das macht die Entwicklung einfacher und spart Platinenfläche,
-
Thread
Zephyr STM32F103C8 canbus pin mapping
Hallo zusammen, ich habe bis jetzt Zephyr-CAN Erfahrung mit dem NRF52840 und einem MCP2515 am SPI. Jetzt wollte ich mal an einer Blue Pill+ (https://github.com/WeActStudio/BluePill-Plus) den integrierten CAN controller ausprobieren (zephyr can babbling sample). Allerdings weiss ich nicht
-
Thread
Gemeinsamer Hausbus
Nach langem Experimentieren mit AVR, PIC, MCP2515 bin ich beim LPC11C24 gelandet. Inzwischen laufen bei mir ca. 120 Unterputzknoten hinter normalen Schaltern/Steckdosen (JUNG) (Tipschalter, Aktoren mit bistabilen Relais, Temperatur- und Feuchtesensoren
-
Thread
SPI-Treiber-Entwicklung: Wie macht man es richtig?
aber, wenn man über den extra SPI Treiber andere Interfaces tunneln will, z.B. UART (MAX3100), CAN (MCP2515), PIO (MCP23S17) usw. Für mich ist SPI kein eigenständiger Bus, sondern nur ein Werkzeug, um externe Peripherie anzubinden. Ansonsten müßte man ja auch fürs MMIO-Interface erstmal einen Treiber
-
Thread
Community-Projekt
Wenn man dann das Protokoll hat, auf eine grobe Hardware-Basis einigen, z.B. Can -> Atmel AVR + MCP2515 Ethernet -> Atmel AVR + ENC28j60 (nur als Vorschläge, bei CAN könnte man sich auch auf einen integrierten Controller einigen) - Überlegen wie man das am einfachsten und sinnvollsten in Source-Code
-
Artikel
Loxone Digitalout
D1 SOT23 Reichelt: ESD-Schutzdiode, 24 V 200 W SOT-23-3 IC MEGA32-A IC1 IC ULN2003AD IC2, IC3 IC MCP2515 IC4 IC TJA1050 IC5 IC Spannungsregler 5V IC6 7805, bis 12V oder Minischaltregler bei 24V Pfostenleiste 2x3 ISP Pfostenleiste 2x8 EXT Steckverbinder Wannenstecker 14pol. gewinkelt SV1 ggf. auch anderer
-
Thread
7805 wird sehr heiss
hier eine Schaltung, die wohl ziemlich ähnlich ist zu Deiner: ATmega32, 4Mhz Takt CAN-Baustein MCP2515 Transceiver LCD-Display (LED-Beleuchtung wird direkt über 24V versorgt) Regler LP2950 im TO-92, ohne Kühlkörper Versorgungsspannung 24V Der Regler (TO92!) wird handwarm. Für so ein Ergebnis
-
Thread
Stromversorgung für Hausbussystem
exprimentiere ich noch mit dem LPCxpresso und selbgelöteten Knoten mit dem LPC11C24. Von Atmel+MCP2515 bin ich abgekommen, das ist zuviel Lötarbeit. Also, vielleicht kann man Erfahrungen tauschen?
-
Thread
USB RFID Tag Leser
Mann kan nun 20 Tags einlesen und im EEprom hinterlegen. Zudem habe ich noch eine CAN Contoller (MCP2515) eingebunden. Die Tag-Ids werden via Can gesendet, sowie eine eine scharf / unscharf Nachricht für eine Alarmanlage. Das einlesen der Tags zum speichern im EEprom kann entweder über usb oder CAn
der 21 Tag überschreibt Tag 1 und der 24 Tag überschreibt den Speicherplat von Tag 4. Für den MCP2515 habe ich eine kleine Platine entworfen die wird huckepack auf den Reader gesteckt bzw gelötet, es müssen allerdings noch zwie Leitungen nachgefädelt werden. Einmal SS (Pin 14 Atmega8 ) und INT1 (Pin
-
Thread
Seltsame Probleme mit Arduino Sketch - Out of Memory?
Posting relevant ist einer, der Stresstests für die Library durchführt. Die Library steuert einen MCP 2515 CAN Controller an. Für den Stresstest setze ich den in den Loopback-Modus. Ich stoße immer wieder auf seltsame Probleme, die sich (für mich) nicht einfach erklären lassen. Manchmal hängt der Code
-
Thread
Welcher Bus kann das?
Beitrag #3561647: > Gibt es da was bezahlbares? Der PCA82C251 kostet bei Reichelt 0,97€. Und der MCP 2515 kostet 1,70€ (wenn du keinen CAN-Atmel benutzen willst).
-
Thread
Freeware Platinen Layout Software
importieren. Ansicht in 3d ist irre gut zum sehen wie es herraus kommt. Letzte Projekt war 1 ESP8266 , MCP2515 Canshield. Gruß Ulli
-
Thread
Was sind die Vorteile und Nachteile von PICs und ATMEL Controller? Gesperrt
daher nen ATmega2560 + SJA1000 benutzen müssen. Für kleine CAN-Knoten wird gerne der ATmega8 + MCP2515 genommen. Peter