
-
Datei
qs_spi_master_basic.c
uint8_t buffer[BUF_LENGTH] = { 0x00, 0x00, 0x54, 0x03, 0x04, 0x05, 0x06, 0x07, 0x08, 0x09, 0x0A, 0x0B, 0x0C, 0x0D, 0x0E, 0x0F, 0x10, 0x11, 0x12, 0x13 }; static const uint8_t change_ip[7] = {0x00, 0x0F, 0x04, 0xC0, 0xA8, 0x0A, 0x64}; static const uint8_t TX_TCP_Mode[4] = {0x00, 0x00, 0x2C, 0x01}; // Socket
in „Daten mit Wiz550io als TCP Client versenden“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
app_bootloader.lst
91 c3 01 lds r18, 0x01C3 3b22: 22 23 and r18, r18 3b24: 59 f1 breq .+86 ; 0x3b7c <rx_packet+0x94> 3b26: 10 92 c2 01 sts 0x01C2, r1 3b2a: 86 e3 ldi r24, 0x36 ; 54 3b2c: 60 e0 ldi r22, 0x00 ; 0 3b2e: 70 e0 ldi r23, 0x00 ; 0 3b30:
in „2 byte >> 1 word“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rf12.c
void rf12_txdata(unsigned char *data, unsigned char number) { unsigned char i; rf12_trans(0x8238); // TX on rf12_ready(); rf12_trans(0xB8AA); rf12_ready(); rf12_trans(0xB8AA); rf12_ready(); rf12_trans(0xB8AA); rf12_ready(); rf12_trans(0xB82D); rf12_ready(); rf12_trans(0xB8D4); for (i=0; i<number; i++) { rf12_ready(); rf12_trans(0xB800|(*data++)); } rf12_ready(); rf12_trans(0x8208); // TX off } void rf12_rxdata(unsigned char *data, unsigned char number) { unsigned char i; rf12_trans(0x82C8); // RX on rf12_trans(0xCA81); // set FIFO
in „RFM12 Empfang (nicht schon wieder.)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
STM32F405-7x.pdf
80 113 A12 141 PC12 I/O FT /I2S3_SD / USART3_CK/ EVENTOUT FSMC_D2/CAN1_RX/ - D6 81 114 B12 142 PD0 I/O FT EVENTOUT - C5 82 115 C12 143 PD1 I/O FT FSMC_D3 / CAN1_TX/ EVENTOUT TIM3_ETR/UART5_RX/ 54 B4 83 116 D12 144 PD2 I/O FT SDIO_CMD
in „STM32 DCMI (Kamera) Pinbelegung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Sonoff_4CH.SCHMATIC.pdf
8 7 6 5 4 3 2 1 U5 ANT-PCB-2_4G 1 D 1 VCC=VCC-3V3 D VCC-3V3 A1 PSF VCC_BAR 1 ANT VCC-3V3 VCC-3V3 VCC0BAR VCC0BAR 3 2 ADC RESET 24 E-RST 6 6 2 6 2 5 | | / 8 E-EN 3 EN TX 22 E-TX 2 | 2 | 0 0 1 / 4 IO16 RX 21 E-RX 8
in „Hat der ESP8285 mehr freie GPIO Pins?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
IP-4GVI83_Manual.pdf
output (+) 5 NC 2 Transmit output (-) 6 Receive input (-) 3 Receive input (+) 7 NC 4 NC 8 NC y Figure: 1 8 USB 2/3 Connector (4-pins Female): USB2 Pin # Assignment Pin # Assignment 1a VCC 1b VCC 2a USB2 - 2b USB3 - 3a
in „Problem mit alter ISA-Karte in neuem Board“ · PC Hard- und Software ·
-
Datei
main2.c
die ISR immer weiter { TACCR0 += 65000; P5OUT &= ~0x10; // CS Output= 0 //erstes Byte while (!(IFG2 & UTXIFG1)); // USART1 TX buffer ready? TXBUF1 = 0x00; do { IFG2 &=~ URXIFG1; // URXIFG1 = 0 in IFG2 register }while (URXIFG1 & IFG2); ADC_results[2*(sample_count)]=RXBUF1; //zweites Byte while (!(IFG2 & UTXIFG1)); // USART1 TX buffer ready? TXBUF1 = 0x00; // zwei Testbytes senden do { IFG2 &=~ URXIFG1; } while (URXIFG1 & IFG2); ADC_results[2*(sample_count)+1]=RXBUF1; P5OUT |= 0x10; // CS wieder auf high // Bitoperatoren schieben
in „MSP430 ADS7888 RS232“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
CCP_Tricks.pdf
captured time (t2) and store (use Timer1 interrupt flag as overflow indicator). b) Save captured time (t2). c) Clear Timer1 flag if set. d) Shift value obtained in Step 4.a right four times to divide by 16 – this result
in „Lüfter über PWM, Bauteilauswahl?!?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
2010__Cordic_for_dummies__cordic.pdf
27.18 ‘Y is negative Xnew = 366 - (-3) >> 6 Xnew = 366 + 0 = 366 Ynew = -3 + 366 >> 6 Ynew = -3 + 5 = 2 SumAngle = SumAngle – AngTable[6] SumAngle = 27.18 – 0.895 = 26.285 ‘ Y is positive Xnew = 366 + 2 >> 7 Xnew = 366 + 0 = 366 Ynew = 2 – 366 >> 7 Ynew = 2 – 2 = 0 SumAngle = SumAngle + AngTable[7] SumAngle
in „Koordinatentransformation mit CORDIC (IQ, Demodulation, Betrag, Phase)“ · FPGA, VHDL & Co. ·
-
Datei
TEST.asm
PCMINT0: reti ; PCINT0 Handler rjmp nix; rjmp PCMINT1: reti ; PCINT1 Handler rjmp nix; rjmp PCMINT2: reti ; PCINT2 Handler rjmp nix; rjmp WDT: reti ; Watchdog Timer Handler rjmp nix; rjmp TIM2_COMPA: reti ; Timer2 Compare A Handler rjmp nix; rjmp TIM2_COMPB: reti ; Timer2 Compare B Handler rjmp nix
in „Vorzeichen Ausgeben“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
MapFile.txt
text.__vector_7 0x0000b40a 0xd8 ../../BitCloud/Components/../lib\libBcAll.a(halIrq.o) 0x0000b40a __vector_7 .text.__vector_32 0x0000b4e2 0x3d0 ../../BitCloud/Components/../lib\libBcAll.a(halMacIsr.o) 0x0000b4e2 __vector_32
in „AVR 5 Breakpoint Problem“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
- out // PB2 als Input // PB1 als Input // PB0 als Input // PORTB pullup enable fuer Eingänge PORTB = (0<<PB5) | (1<<PB4) | (0<<PB3) | (1<<PB2) | (1<<PB1) | (1<<PB0); // PortB Daten Register: Enable pullup // damit
in „Arduino flashen über Makefile“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ND-LA.MV9.P-2.pdf
720p,10 80i,1080p Audio Input PC Input Level 0.22.o VRMS AV Input Level 0.22.o VRMS 100~Hz 15KHz±3dB(1KHz,0Db reference Frequency Response signal) Audio Output Max Output Power 2x2.3 W(40) 1HD+N<10%@1KHz Power supply 12V Panel Power 3.3V,5V, 2V Power Power Management standby Power Consumption <0.3W(
in „Display CLAA154WB05AN an Pollinboard PI-MDV6822“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ESP8266ThingDevV1.pdf
ESP8266 Thing Dev Board (WRL-13711) Arduino add-on available 80MHz Name Arduino Power ADC 3.7-6V MicroB USPower connector GND Serial o w Control Misc r w c h GPIO0 On bootup will run program if high and bootloader if low Tied to DTR to run bootloader when reset GND GND GND GND 3.3V 3V3 Vin Vin SDA D2 2
in „ESP8266 Thing Dev mit Arduino Uno“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Aim_TTi_QL_Series_II_Service_Manual_48511-1740.pdf
8in. Pozi. Pan GPIB bracket 20063-0010 SCREW NO6 X 3/8 NIBHDPZ ST/AB Case 20063-0020 SCREW NO6 X 1/2 NIBHDPZ ST/AB TX 20065-0070 SCREW M2.5 X 6 PLAS PNHDPZ K/B/FP(4), Handle bracket(2) 20210-0110 NUT M4 BARB Terminals 20210-0112 NUT M3 BARB Barrier block(2), Remote sense pcb (2) 20213-0010 CAPTIVE NUT
in „wegen Aim TTi Netzteil Qualität“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
usb_openocd_amontec.pdf
0 D + VTARGET R 1 J1-18 9 7 G 9 GND J1-19 R 4 C GND R16 J1-20 JTAG_TMS N 7 100 C12 C11 G 0 C D GND B C N 47p B 6 G R24 C D VTARGET GND 5 GND N 100k ARM JTAG + GND G 6 2 4 1 JTAG_TRST 2.00mm 4 3 4 1 3 U$2G$1 C18 VREF J2-1 C15 C14 24 2 4 47p J2-2 C 0 1 A B ADBUS0 23 JTAG_TRST J2-3 V C C I I ADBUS1 22
in „Cortex M3 JTAG, amontec colink“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
startup_stm32f4xx.c
ETH_IRQHandler(void); void WEAK ETH_WKUP_IRQHandler(void); void WEAK CAN2_TX_IRQHandler(void); void WEAK CAN2_RX0_IRQHandler(void); void WEAK CAN2_RX1_IRQHandler(void); void WEAK CAN2_SCE_IRQHandler(void); void WEAK OTG_FS_IRQHandler(void); void WEAK DMA2_Stream5_IRQHandler
in „GCC STM32F4 -> Wie Variablen auf RAM bereiche verteilen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
startup_stm32f4xx.c
ETH_IRQHandler(void); void WEAK ETH_WKUP_IRQHandler(void); void WEAK CAN2_TX_IRQHandler(void); void WEAK CAN2_RX0_IRQHandler(void); void WEAK CAN2_RX1_IRQHandler(void); void WEAK CAN2_SCE_IRQHandler(void); void WEAK OTG_FS_IRQHandler(void); void WEAK DMA2_Stream5_IRQHandler
in „STM32 ohne CMSIS aber mit den includes etc. in CoIDE“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
DSM.txt
I've transposed rows and columns to make it easier to read) Note: Values are LSB 1st 0 1 2 3 4 0 03BC6E8AEFBDFEF8 83F7A82D7A4464D3 405632D90FD95D97 C0908FBB7C8E2B8E E1D631265FBD4093 1 8817133B2DBF06D6 3F2C4EAA71487AC9 8E4AD0A9A7FF20CA 8069268008F849E7 DC68089997AEAF8C 2 F1943021A11C88A9 17FF9E213690C782 4C979DBFB83DB5BE 7D2D4954D08040C1 C30E01160E3206BA 3 D0D28EBC822FE3B4 BC5D9A5BEE7F42EB 0C5D24309FCA6DBD B6F2E61B805A36B4 E08301FAAB3E8FAC 4 8CFA479B83A566D0 24F5DDF87A7774E7 501433DEF17895AD 42AE9C1CDA6705F6 5CD59CB8469C7D84
in „DSM2 oder DSMX Protokoll Beschreibung?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SC16A_User_s_Manual.pdf
PIC16F877A. Load the sample program using UIC00A or any other programmer. b. Setup SC16A according to steps in section 5.1. c. Connect Vcc(5V), Gnd(0V) and RC6/Tx (pin 25) to SC16A respectively. i. (SK40B) RC6 to RX (SC16A) ii. (SK40B) RC7 to TX (SC16A) – optional, if position
in „Servomotor Steuerung per PIC“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Boot-error.txt
: USB hub found hub.c: 2 ports detected insmod: /lib/modules/2.4.30: No such file or directory Using /lib/modules/12ehci-hcd.o ehci_hcd 00:11.2: PCI device 1033:00e0 ehci_hcd 00:11.2: irq 35, pci mem b0002000 usb.c: new USB
in „Pollin MOTOROLA VIP1710“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
AOA_Application_Board_revA.pdf
100N R/PIO1_2/AD3/CT32B1_MAT1 39 PIO1_3 PIO0_1 2 2 PIO1_7 PIO1_4/AD5/CT32B1_MAT3/WAKEUP2 40 PIO1_4-KEY PIO0_2 3 3 PIO1_8 GND 1 2 GND GND PIO1_5/RTS/CT32B0_CAP0 45 PIO1_5 PIO0_3 4 4 PIO1_10 A A PIO1_6/RXD/CT32B0_MAT0 46 PIO1_6 PIO0_4-I2C_SCL 5 5 PIO1_11 P P PIO1_7/TXD/CT32B0_MAT1 47 PIO1_7 PIO0_5-I2C_SDA 6 6 PIO2_0 GND GND PIO1_8/CT16B1_CAP0 9 PIO1_8 PIO0_6 7 7 PIO2_1 30 PIO0_7-LED 9 9 PIO2_2 I2C address (0x48): 1.0.0.1.0.0.0.RW PIO1
in „Probleme mit LPC11C24“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ch552_keil.h
// T2/CAP1 alternate pin enable: 0=T2/CAP1 on P1.1, 1=T2/CAP1 on P1.4 sfr XBUS_AUX = 0xA2; // xBUS auxiliary setting #define bUART0_TX 0x80 // ReadOnly: indicate UART0 transmittal status #define bUART0_RX
in „uC für 0,20€ CH552 / CH554 von WCH Billig Micro mit USB Funktion, Chip vorstellung“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
usbdrvasm.S
usbDeviceAddr, usbNewDeviceAddr, usbInputBufOffset extern usbCurrentTok, usbRxLen, usbRxToken, usbTxLen extern usbTxBuf, usbMsgLen, usbTxLen1, usbTxBuf1, usbTxLen3, usbTxBuf3 # if USB_COUNT_SOF extern usbSofCount # endif public usbCrc16 public usbCrc16Append COMMON INTVEC # ifndef USB_INTR_VECTOR ORG
in „Problem mit libUSB - wie Gerät ansprechen?“ · Softwareentwicklung ·
-
PDF
STPicProgL.pdf
-PR /MCLR_HI 11 TX2 12 PA1 PA2 3 IN OUT 1 RX2 13 PA3 D VCCONOFF 14 PA4 X1C C6 G C7 DEVONOFF 15 1 16 PA5 +5V 10uF 2 10uF PA6 D- 2 R1 33 17 PA7 D+ 3 4 P MCO 29 PA8 ID 4 R2 33 R17 470 TX1 30 5 R18 470 RX1 31 PA9 GND USB_DM
in „Padauk MCU für 0.038 USD aus Taiwan“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Messen_02_Teil_B.pdf
Eine erste Möglichkeit die CRC-Bits zu berechnen – siehe2. Bild: Die CAN Specification 2.0, Part B enthält einen Vorschlag zur Berechnung der 15 CRC-Bits: The remainder of the polynomial division is the CRC SEQUENCE transmitted over the bus. In order to implement
in „ARM9 / STR9 Dev-Kit mit Ethernet/USB/CAN für 39,-“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
CAPTURE.TXT
bridge.ko: module not found insmod: mii.ko: module not found Ralink APSoC Ethernet Driver Initilization. v2.1 256 rx/tx descriptors allocated, mtu = 1500! MAC_ADRH -- : 0x0000000c MAC_ADRL -- : 0x432880b6 PROC INIT OK! phy_tx_ring = 0x002cc000, tx_ring = 0xa02cc000 phy_rx_ring0 = 0x002cd000, rx_ring0 = 0xa02cd000 MAC_ADRH -- : 0x0000000c MAC_ADRL -- : 0x432880b6 CDMA_CSG_CFG = 81000007 GDMA1_FWD_CFG = C0710000 ##### disable 1st wireless interface ##### rmmod: rt2860v2_ap_net: No such file or directory rmmod: rt2860v2_ap: No such file or directory rmmod: rt2860v2
in „Plunder von Pollin:WMDR-143N“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
rotary.txt
SWITCH 4 ; P2.4 LED 1 ; P2.5 LED 2 ; P2.6 LED 3 ; P2.7 LED 4 ;Port3: P3.0 RxD alternativ von RS232 oder RS485, gewählt mit JP1 ; P3.1 TxD ; P3.2 External interrupt 0 input/timer 0 gate control input oder verwendet
in „8051 Projekt Rotary Encoder“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Schematic_Ventilsteuerung_2022-02-11.pdf
ATMEGA328P-PU H2 77 VBUS B9 1 VIN VOUT 3 RX 1 23 R23 LED - Gr▯ün 7 B5 R36 H1 H6 H7 TX PC6 RESET# PC0 ADC0 120R 87 CC2 A5 5,1k GND 2 C22 PMODE 1 PMODE 2 PMODE 3 Gnd GND PC1 ADC1 24 1+ 88 CC1 A9 4 0.1u 10uF 1 1 1 2 PD0
in „Funktioniert diese Atmega328 Schaltung?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
doc4368.pdf
. . . S . . . . . K K M O M f . 8 6 6 8 8 3 8 6 6 6 6 6 6 6 6 e 3 e 0 0 0 0 0 T 0 0 0 0 0 0 0 0 0 B - - s 2 k S S S S S S S S S S S S S S S 3 C C 2 1 D T P C C AC C C C C C C C C C C C C T P P . M S O S S S . E . . . . . . . . . . . S S E E . D T T D S R R S M A B B n K A S 0 = S S o e 2 m D I U U
in „Entwicklungsboard für AT89C51 Controllers“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ds-mb86r01-jade-rev1-4.pdf
2] - - - 121 AB2 - - I2S_O2 B I1[6] - - I2S_SO2 - - - - - SPIOG PI_P[1] - - - 24 AD1 - - I2S_EL2B I1[5] - - I2S_LK2- - - - - ReservGPIO_P[0]- - - (Input)Outpu 23 AC1 - - I2S_K2 B I1[4] - - I2S_SK2 - -
in „Bild im Bild in der Instumententafel Range Rover“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
ettft240320tp3_2_rev_b.c
= 0x80 ; } /*** 1.Function Control of Graphic LCD EL-TFT240320TP-3.2 REV.B(Driver SPFD5408S) ***/ // --- ControlPin cs (PE2=CS) --- void gp_cs_hi(void) {sbi(PORTE,2) ;} // PE2 = Hi void gp_cs_lo(void) {cbi(PORTE,2) ;} // PE2 = Lo // --- ControlPin rs (PE3=RS) --- void
in „ET-TFT320240 Rev.3.2 Code in Modul und Header aufteilen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
iom644pa.h
OCR2A_1 1 #define OCR2A_2 2 #define OCR2A_3 3 #define OCR2A_4 4 #define OCR2A_5 5 #define OCR2A_6 6 #define OCR2A_7 7 #define OCR2B _SFR_MEM8(0xB4) #define OCR2B_0 0 #define OCR2B_1 1 #define OCR2B_2 2 #define OCR2B_3 3 #define OCR2B_4 4 #define OCR2B_5 5 #define OCR2B_6 6 #define OCR2B_7 7 #define ASSR _SFR_MEM8(0xB6) #define TCR2BUB 0 #define TCR2AUB 1 #define OCR2BUB 2 #define OCR2AUB 3 #define TCN2UB 4 #define
in „ATMega644p USART-Interruptvector?“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Timer_test.c
syncronisieren //T1OSCEN = 0; //bei verwendung eines internen Taktes uninteressant T1CONbits.T1CKPS = 0b10; //Prescaler 0b00 = 1:1, 0b01=1:2, 0b10= 1:4, 11= 1:8 TMR1CS0 = 0; // Timer1 clock source is instruction clock (FOSC/4)/(FOSC) TMR1CS1 = 1; //0 = FOSC/4; 1= FOSC //TxCON Timer 2/4/6 einschalten und Pre- Postscaler einstellen TMR2ON = 1; //einschalten T2CONbits.T2CKPS = 0b00; //Bit 0-1 -->Prescaler 0b00= 1:1, 0b01=1:4, 0b10=1:16, 0b11=1:64 T2CONbits.T2OUTPS = 0b1111; //Bit 3-6 -->Postscaler 0b0000= 1:1, 0b1111=1:16 TMR4ON = 0;
in „Interrupt Zeiten - Rechenfehler gesucht..“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
MFRC500.pdf
voltages of digital and analog part. 5 PUBLIC Philips Semiconductors Short Form Specification Rev. 2.0 January 2002 Highly Integrated ISO 14443A Reader IC MF RC500 3.2 Pin Description 3.2.1 ANTENNA INTERFACE The contactless antenna interface basically uses four pins: Name Type Function TX1, TX2 O Buffered
in „Bezugsquelle für: MFRC500“ · Markt ·
-
PDF
M16C62_Hardware.pdf
to 2) 0051 16, 005316, 004F 16 XXXXX000 2 b7 b6 b5 b4 b3 b2 b1 b0 SiRIC(i=0 to 2) 0052 16, 005416, 0050 16 XXXXX000 2 TAiIC(i=0 to 4) 0055 16 to 0059 16 XXXXX000 2 AAA TBiIC(i=0 to 2) 005A 16to 005C 16 XXXXX000
in „M16C Parallel pinbelegung“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
7499211121A.pdf
100kHz / 100mV @ 8mA OCL 350 µH min. Inductance DC-Bias Übersetzungsverhältnis 100kHz / 100mV TR 1 : 1 Tx 3% / Turns ratio 1 : 1 Rx Insertion Loss 1-100MHz IL -1.0 dB max. 1-10MHz @ 100Ω -18 Return Loss 10-30MHz @ 100Ω RL -16 dB min. 30-60MHz @ 100Ω -12 60-80MHz @ 100Ω -10 Common Mode 1-100MHz min. Rejection
in „Power over Ethernet“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
3d_drucker_print_v16.pdf
R42 Z-2 V GND + Y 10K V V 1 1 8 5 + DIR-Z2 GND + GND STEP-Z2 2 7 +5V 2 3 6 B2Z2 B4B-XH-A(LF)(SN) DIR-Y 1 8 GND J SPI_MISO 4 5 B1Z2 4 4 STEP-Y 2 7 +5V B4B-XH-A(LF)(SN) 1 Z-2/D 5 4 A1Z2 3 3 3 6 B2Y 4 4 1 MOS0
in „Eigenes 3D-Drucker Board - Viele Fragen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
CAN-routines.asm
ori temp1, 0b00000010 ;TX-Buffer 1 rcall spi_putc sbi MCP_CSPort, MCP_CS ;CS High ret ;__________________________________________________ send_can_message2: cbi MCP_CSPort, MCP_CS ;CS Low nop ldi temp1, SPI_RTS ;Send-Request ori temp1, 0b00000100 ;TX-Buffer 2 rcall spi_putc sbi MCP_CSPort, MCP_CS ;CS High ret ;___________________________________________________ clear_can_RX_irq0: ldi temp2, CANINTF ldi temp1, 0 ldi temp3, 1<<RX0IF rcall
in „CAN-Bus mit Arduino auswerten“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
control1.c
long Messwerte_LED2[4]; volatile long Summe; volatile char Ziffern[4]; unsigned int ui_Faktor; unsigned char text[1] = "A"; unsigned char text2[1] = "B"; unsigned long *ptr_mw0; unsigned long *ptr_mw1; unsigned long *ptr_mw2
in „MSP430 Timing Probleme“ · Mikrocontroller und Digitale Elektronik ·
-
 Bild
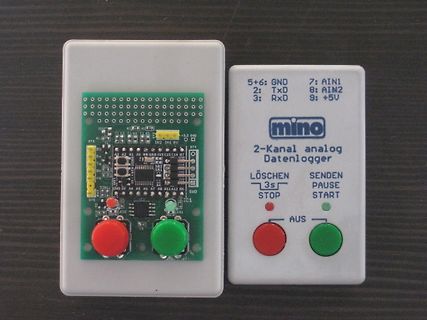
Mino 2-Kanal analog Datenlogger mit Platine und Gehäuse
5+6: GND 7: AIN1 2: TxD 8: AIN2 3: RxD 9: +5V mino 2-Kanal analog Datenlogger LÖSCHEN 3s SENDEN STOP PAUSE START AUS ST3 ST4 ST5 IN2 IN1 BU ST4 A1 A2 A3 GND 3V3 C15 C14 B7 CLK TX RX B1 B2 B3 B4 B5 B6 GND 3V3 A4 A5 A6 A7 A8 A11 A12 B6 GND LED1 LED2
in „2-Kanal analoger Datenlogger, mobil“ · Projekte & Code · · Fotos
-
Datei
Main_Adam.c
//RX-Signal to Device #define _IQ_TX PD6 //TX-Signal from Device (for Bit-Measurement) //Special Characters #define _CHR_CR 0x0D //Carriage Return #define _CHR_LF 0x0A //Line Feed //Misc. #define _IR_OS 30 //Cycles it takes to call an ISR
in „ATTiny2313 läuft nicht immer an“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
GRM_RECEIVER.vhd
downto 0); signal TX_VEC_SIG : std_logic_vector (((16*4)-1) downto 0); signal OE_SIG : std_logic; signal DATA_IN_SIG : std_logic := '0'; signal DATA_OUT_SIG : std_logic := '0'; begin TX_VEC_SIG <= ANGLE_VAL & SPEED_VAL &
in „Xilinxs synthese Bitbreiten ausrechnen lassen“ · FPGA, VHDL & Co. ·
-
Datei
msp_server_2.c
////////////////////////////////////////// uint8_t ch_status[MAX_SOCK_NUM]; /** 0:closed, 1:ready, 2:connected */ uint8_t txBuffer[TX_MAX_BUF_SIZE]; // TX Buffer for applications uint8_t rxBuffer[RX_MAX_BUF_SIZE]; // RX Buffer for applications uint8_t lastByte = 0; uint8_t readBufferPointer = 0; uint8
in „Send response (Action *Var)“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
SGMOP17C.pdf
L 0.300 0.600 0.012 0.024 θ 0° 8° 0° 8° SG Micro Corp TX00033.000 www.sg-micro.com PACKAGE INFORMATION PACKAGE OUTLINE DIMENSIONS SOIC-8 0.6 D e 2.2 E1 E 5.2 b 1.27 RECOMMENDED LAND PATTERN (Unit: mm) L A A1 θ c A2 Dimensions Dimensions Symbol In Millimeters
in „Identifikation SOT23-5 ST3SK“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
filename2.pdf
the TXFIFO are executed by writing into the TBUF register. User’s Manual 19-9 V1.1, 2005-11 ASC_X, V2.1 XC164CM Peripheral Units (Vol. 2 of 2) Asynchronous/Synchronous Serial Interface (ASC) TXFCON.TXFITL = 0011 B Byte 6 Byte 7 ByByte 6 Byte 7 Byte 55 Byte 6 Byte 6 Byte 6 Byte 6 Byte 4 Byte 4 4 Byte 5 Byte 5 Byte 5 Byte 5 Byte 33 Byte 4 Byte 4 TXFIFO Byte 3te 2 Empty Byte 2 2 Byte 3 Byte 2 Byte 2 FSTAT. 0000 0101 0100 0011 0010 0010 0001 0000 TXFFL TxD Byte 1 Byte 2 Byte 3 Byte 4 Byte 5 Byte 6 Byte 7 TBIR TBIR TIR TIR TIR TIR TIR TBIR TBIR TBIR TBIR Writing
in „FIFO-Konzept der ASC0-Schnittstelle vom XC16x“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
functions.c
N2 = 4 -> FOSC = 160 MHz/4 = 40 MHz (20 MIPS) RCONbits.SWDTEN = 0; // disable WDT __builtin_write_OSCCONH(0x03); // Initiate Clock Switch to Primary Oscillator with PLL (NOSC=0b011) __builtin_write_OSCCONL
in „RN171 + Mikrocontroller“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
ATtiny416_50002683A.pdf
4-1. Edge Connector Edge ATtiny416 Functions Shared Functionality Connector Pin 1 VCC Power supply 2 PA[0] ADC0_0/UPDI/RESET mEDBG UPDI 3 PA[1] ADC0_1/MOSI0/TxD0/SDA0 mEDBG CDC TX 4 PA[2] ADC0_2/MISO0/EVOUT0/RxD0/SCL0 mEDBG CDC RX 5 PA[3] ADC0_3/SCK0/WO3/CLKIN/XCK0 6 PA[4] ADC0_4/ADC1_0/XY0/SS0/WOA/
in „Neue 8-Bit Tinys vorgestellt: 417/814/816/817“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
STM32_Breakout_Assembly.pdf
0 0 0 0 PIIC101019D_3 PB8 PIIC101062 D PD1010 D CD101 2 D102 +3. PIX10209 10 PIX102010x C1C2 OPC2 PC2 PC2 VDD_4 I2C2_SCL / PB10PIIC101029B10 1 PIIC1010VSSA I2C2_SDA / PB11PIIC101030B11 g2 P g2 P Ib RC1R JTAG n0 Pn P n8 Pn9 PIIC1010VSS_1 I2S2_WS / PB12PIIC101033B12
in „[V] STM32 Breakoutboard passend für Breadboard, tolle sache!“ · Markt ·
