-
PDF
Square2Sinus_UAF42.pdf
U F2 U42 UAF42 www.ti.com SBFS002B –JULY 1992–REVISED OCTOBER 2010 U N IVER SA LA C TIVEFILTER Check for Samples: UAF42 FEATURES DESCRIPTION • VERSATILE: The UAF42 is a universal active filter that can be – Low-Pass, High-Pass configured for a wide range of low-pass, high-pass, and band-pass filters. It uses a classic state-variable – Band-Pass, Band-Reject analog architecture with an inverting amplifier and two • SIMPLE DESIGN PROCEDURE integrators. The integrators include on-chip 1000pF • ACCURATE FREQUENCY AND Q: capacitors trimmed to 0.5%. This architecture solves one of the most difficult
in „Aus Rechteckt Sinus erzeugen“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
fir_semi_bench.vhd
data_out_valid : std_logic:='0'; type rom128x12 is array (0 to 255) of signed(15 downto 0); signal sinus_rom : rom128x12; signal counter: unsigned(7 downto 0):=(others => '0'); signal samplecounter: unsigned(7 downto 0):=(others => '0'); signal speed: unsigned(6 downto 0):="0000001"; signal clk_divider
in „FIR parallel und seriell braucht zu viele LUTs.“ · FPGA, VHDL & Co. ·
-
Datei
dc_rm_bench.vhd
data_out_valid : std_logic:='0'; type rom128x12 is array (0 to 1023) of signed(15 downto 0); signal sinus_rom : rom128x12; signal counter: unsigned(9 downto 0):=(others => '0'); signal samplecounter: unsigned(9 downto 0):=(others => '0'); signal speed: unsigned(6 downto 0):="0000001"; signal clk_divider
in „Gleichspannungsanteil von Signal entfernen-VHDL“ · FPGA, VHDL & Co. ·
-
Datei
dds.txt
adwm = r18 ; Additionswert Middle-Byte .def adwl = r19 ; Additionswert Low-Byte .def psinh = r30 ; Sinus-Zäher High-Byte ; direkt auf ZL gelegt .def psinm = r20 ; Sinus-Zäher Middle-Byte .def psinl = r21 ; Sinus-Zäher Low-Byte .cseg .org 0x0000 rjmp main .org OC1Aaddr ; Ausgaberoutine direkt auf Interruptvektor
in „Einfaches Labornetzteil? R2R + großer Transistor“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
UniversalBlinker.asm
r22 ; könnte man auch noch zusammenfassen ; Konstanten definieren: .equ LowpowerW = 0b00001100 .equ SinusW = 0b00001000 .equ Bl50100W = 0b00000010 .equ AnAusW = 0b00000110 .equ TastW = 0b00001010 .equ OhneVorwiderstandW = 0b00001110; Zustände von PB1:PB4 als 8-bit Wert .cseg ; Jetzt wird scharf geschossen
in „Attiny13 Universeller Blinker“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Rechner.c
define SET_CURSOR_HOME 2 enum MathSign { keines, plus, minus, geteilt, mal, hoch, wurzel, fakultaet, sinus, cosinus, tangens, arcSinus, arcCosinus, arcTangens, hsinus, hcosinus, htangens, klammerAuf, klammerZu }; struct SignAndNumber { volatile enum MathSign sign; volatile double *number; }; const uint8
in „Routine, die Arrays von Structs kopiert funktioniert unerklärlicherweise nicht.“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
pmw.c
unsigned char ucIntCounter = 0; volatile unsigned char ucSineTableCounter = 0; ISR (TIMER0_OVF_vect) { SINUS_TRIG_0; ucIntCounter++; if(ucIntCounter == 10) { ucIntCounter = 0; OCR0B = ucSineTable[ucSineTableCounter]; ucSineTableCounter++; if(ucSineTableCounter == 199) { ucSineTableCounter = 0; SINUS_TRIG_
in „PWM mit Interrupt synchronisieren“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
wechselrichter.c
avr/io.h> #include <avr/pgmspace.h> #include <avr/interrupt.h> uint16_t sinuscount; const uint16_t sinus[] PROGMEM={0,8,16,24,31,39,47,55,63,70,78,86,94,101,109,116,124,132,139,147,154,162,169,176,184,191,198,205,212,220,227,233,240,247,254,261,267,274,280,287,293,300,306,312,318,324,330,336,342,347,353,358,364,369,374,379,384,389,394,399,404,408,413,417,421,425,430,433,437,441,445,448,452,455,458,461,464,467,469,472,475,477,479,481,483,485,487,489,490,492,493,494,495,496,497,497,498,498,499,499,499,499,499,498,498,497,497,496,495,494,493,492,490,489,487,485,483,481,479,477,475,472,469,467,464,461,458,455,452,448,445,441,437,433,430,425,421,417,413,408,404,399,394,389,384,379,374,369,364,358,353,347,342,336,330,324,318,312,306,300,293,287,280,274,267,261,254,247,240,233,227,220,212,205,198,191,184,176,169,162,154,147,139,132,124,116,109,101,94,86,78,70,63,55,47,39,31,24,16,8}; ISR(TIMER1_OVF_vect) { if(sinuscount<200) { OCR1A=pgm_read_word(sinus+sinuscount); OCR1B=0; } else if(sinuscount<400) { OCR1A=0; OCR1B=pgm_read_word(sinus+sinuscount-200); } else sinuscount=0; sinuscount++; } int main(void) { DDRB=(1<<DDB0)|(1<<DDB1)|(1<<DDB2); ICR1=
in „Wechselrichter Sinus Form“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
metrahit-am-series-outdoor-db_d.pdf
30 (> 300 D) eff 1000 V 100 mV 9 M 9 M // < 50 pF 0,09 + 3 0,5 + 9 (> 200 D) 1 + 30 (> 300 D) Sinus Spannungsabfall ca. bei Endwert MB ~ 10) 10) A 100 A 10 nA 12 mV 12 mV 0,5 + 5 1,5 + 10 (> 200 D) 1,5 + 30 (> 200 D) AMXTRA A R 1 mA 100 nA 120 mV 120 mV 0,5 + 3 1,5 + 10 (> 200 D) 1,5 + 30 (> 200
in „Berechnung der Eigenunsicherheit eines DMM“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
W20xxA_Spectrum_Analysis_de.pdf
hier gegebenenfalls eine Korrektur vorzunehmen. Bei einem Signal mit nur einer Frequenzkomponente (Sinus, Cosinus) entspricht die Höhe der Spektrallinie der Amplitude des Zeitsignals. Für den linearen Betrieb wurde die Skalierung daher so gewählt, das bei voller Ausnutzung der Gridhöhe im Zeitbereich
in „Wittig(welec) DSO W20xxA Open Source Firmware“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
heag.pdf
entfernten Wasserkraftresourcen eine Übertaragungs- wird. Es muß also ein Strom fließen, der möglichst sinus- förmig ist und mit der gegebenen Netzspannung in Phase aufgabe für elektrische Energie über eine große Entfer- liegt. Die Erzeugung derartiger Netzströme aus den ange- nung. Es ist bekannt, daß die
in „Wirkungsgrad = Spannungsabfall?“ · Analoge Elektronik und Schaltungstechnik ·
-
Datei
Rechner.c
define SET_CURSOR_HOME 2 enum MathSign { keines, plus, minus, geteilt, mal, hoch, wurzel, fakultaet, sinus, cosinus, tangens, arcSinus, arcCosinus, arcTangens, hsinus, hcosinus, htangens, klammerAuf, klammerZu }; struct SignAndNumber { enum MathSign sign; double number; }; const uint8_t smallTwo[] PROGMEM
in „Routine, die Arrays von Structs kopiert funktioniert unerklärlicherweise nicht.“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PDM_2SpgE.ino
-1)) //Fast PWM //Variablen volatile uint16_t Frequenz; volatile uint8_t Amplitude; const int8_t Sinus[256] PROGMEM = {0,3,6,9,12,16,19,22,25,28,31,34,37,40,43,46,49, 51,54,57,60,63,65,68,71,73,76,78,81,83,85,88,90,92,94,96,98,100,102,104,106,107,109, 111,112,113,115,116,117,118,120,121,122,122,123,124,125,125,126,126,126,127,127,127
in „Arduino Micro SPWM“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
tmc236_example_MD.c.pdf
phase direct i //Bit 5 is the mixed decay bit. It is set when the absolute value is falling. UCHAR sinus_tab[64]={0x00, 0x02, 0x06, 0x08, 0x0c, 0x0e, 0x10, 0x14, 0x16, 0x18, 0x18, 0x1a, 0x1c, 0x1c, 0x1e, 0x1e, 0x3e, 0x3e, 0x3e, 0x3c, 0x3c, 0x3a, 0x38, 0x38, 0x36, 0x34, 0x30, 0x2e, 0x2c, 0x28, 0x26, 0x22
in „Schrittmotor Microschrittansteuerung TMC236“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
0x00) // Falsch = 0000000000000000b #define TRUE (0xff) // Wahr = 1111111111111111b unsigned char sinus[256] = {64,65,67,68,70,72,73,75, 76,78,79,81,82,84,85,87, 88,90,91,92,94,95,97,98, 99,100,102,103,104,105,107,108, 109,110,111,112,113,114,115,116, 117,118,118,119,120,121,121,122, 123,123,124,124,125,125,126,126
in „1bit dac am msp430“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
PDM_2SpgE.ino
volatile uint16_t Frequenz; volatile uint8_t Amplitude, Amplitude_inv; static uint16_t i; const int8_t Sinus[256] PROGMEM = {0,3,6,9,12,16,19,22,25,28,31,34,37,40,43,46,49, 51,54,57,60,63,65,68,71,73,76,78,81,83,85,88,90,92,94,96,98,100,102,104,106,107,109, 111,112,113,115,116,117,118,120,121,122,122,123,124,125,125,126,126,126,127,127,127
in „Arduino Micro SPWM“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Phasenabschnitt_10.c
Dimmers während des Betriebes zum Tod führen! Ist der MOSFET durchgeschlaten, so liegt der volle SINUS am Verbraucher an. In der jetzigen Version wird die Versorgungsspannung in der AUS-Zeit der Sinus-Periode in einem Kondensator zwischengespeichert. Folgedessen liegt bei voller Aussteuerung am Dimmer
in „Phasenabschnittsdimmer“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Stern.c
#define DutyCycle 255; // gibt Gesamthelligkeit an //#define Resolution 10; // gibt Auflösung der SinusTabelle an (Weichheit der Übergänge) //#define Wavelength 10; // gibt die Anzahl der Wiederholungen mit gleicher Helligkeit // an und damit indirekt die Wellenlänge einer Lichtschwingung int main (void
in „STK50(1): LED Blinken sobald Port als Ausgang definiert“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
spi2in.vhd
-1 downto 0); -- Receive Data MISO_C : in STD_LOGIC; -- ADC Cosinus MISO_S : in STD_LOGIC; -- ADC Sinus SCLK : out STD_LOGIC; -- SPI Clock SS : out STD_LOGIC; -- Slave Select TX_Start : in STD_LOGIC; -- Transfer Init Flag TX_Done : out STD_LOGIC; -- Treansfer Finish Flag clk : in STD_LOGIC -- Oscillator
-
Datei
DDS_440Hz.c
_t Sinus[256] PROGMEM = { 128, 131, 134, 137, 141, 144, 147, 150, 153, 156, 159, 162, 165, 168, 171, 174, 177, 180, 183, 186, 188, 191, 194, 196, 199, 202, 204, 207, 209, 212, 214, 216, 219, 221, 223, 225,
in „Attiny2313 Timer16 Bit, Normal Mode, unsauber“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
rgh20__l-9517-9127_de_.pdf
Betrieb 500 m/s² BS EN 60068-2-7:1993 (IEC 68-2-7:1983) Schock (nicht im Betrieb) 1000 m/s², 6 ms, ½ Sinus BS EN 60068-2-27:1993 (IEC 68-2-27:1987) Vibration (im Betrieb) 100 m/s² max @ 55 Hz bis 2000 Hz BS EN 60068-2-6:1996 (IEC 68-2-6:1995) Masse Abtastköpfe RGH20D, X, Z, W,Y, H, I, O, B: 11 g Kabel 34
in „Schrittmotor mit Motortreiber und Encoder in Betrieb nehmen“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
sound_out.txt
- LDS dcowave, DcoWaveForm ; 2 Wellenform-Selektion laden SBRS dcowave, 0 ; 1/2 RJMP DCO1Sine ; 2 Sinus bestimmen // Saw über 1:1 Phase ausgeben // --------------------------- DCO1Saw: MOV dcomix0, phakku1 ; 1 Phase umladen MOV dcomix1, phakku2 ; 1 RJMP DCO1End ; 2 Fertig // Sample über aktive Phase
-
Datei
Rechner.c
sizeof(x) / sizeof(*x)) enum MathSign { keines, plus, minus, geteilt, mal, hoch, wurzel, fakultaet, sinus, cosinus, tangens, arcSinus, arcCosinus, arcTangens, hsinus, hcosinus, htangens, klammerAuf, klammerZu }; struct SignAndNumber { enum MathSign sign; double number; }; const uint8_t smallTwo[] PROGMEM
in „Routine, die Arrays von Structs kopiert funktioniert unerklärlicherweise nicht.“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Selbstbau_Impulswahl_auf_Tonwahl_Konverter_20200810h.pdf
Software machen. Mit einem Faktor von z.B. 0,7 für die Amplituden der niedrigen Frequenzen in deren Sinus Lookup-Table solltest du gut im Bereich liegen. Bei der Addition der Amplituden-Werte muss man sowieso normieren. Wenn man sich den notwendigen Divisor dafür so aussucht, dass die Division durch d
in „Anmeldezwang JA oder NEIN Umfrage“ · www.mikrocontroller.net ·
-
PDF
Sinuswechselrichter.pdf
unerwünschte Effekte verursachen kann. Spannung 325V 230V Zeit -230V -325V Abbildung 3: Modifizierter Sinus bzw. Rechteckspannung mit T P = 25% (U eff = 230V; U = 325V )) Modifizierter Sinus Eine Weiterentwicklung der Rechteckwechselrichter bilden Wech- selrichter mit einer modifizierte Sinuswelle gemäß Abbildung
in „Wechselrichter Spannung und Frequenz steuerbar für Teichpumpe“ · Haus & Smart Home ·
-
Datei
main.c
noch_ein_Flash_String[] PROGMEM = "Iam Nr. two"; // Sinusfunktion; Eine volle Periode = 128 Punkte uint8_t sinus[128] PROGMEM = { 16, 17, 18, 18, 19, 20, 21, 21, 22, 23, 24, 24, 25, 26, 26, 27, 27, 28, 28, 29, 29, 30, 30, 30, 31, 31, 31, 32, 32, 32, 32, 32, 32, 32, 32, 32, 32, 32, 31, 31, 31, 30, 30, 30, 29,
in „LCD 162D mit ATmega8535“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
(j*8), um einen vollen Sinus auf 16 Balken darstellen zu können. Das Ergebnis ist eine sehr weiche Animation. Der Index von sinus wird mit 0x7F UND verknüpft, das entspricht einer Modulo 128 Rechnung, nur deutlich schneller. Damit
in „Display nach Tutorial Probleme“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Ultraschall_005.pdf
Senden eines Bytes 0,005 s was einer Datenrate von 200byte/s oder 1600bps entspricht. Empfänger Das Sinus-Signal des US-Empfängers wird durch zwei OP-s verstärkt. Weiterhin wird in den Nulldurchgängen der Sinus-Schwingung eine Flanke generiert. Auf diese Art hat man den Sinus in eine Rechtecksignal umgewandelt
in „modellbau empfänger selbstbau?“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Produktbeschreibung-16090.pdf
Verstärker-Konfiguration 3.0 Verstärkerkanäle 6 Ausgangsleistung Maximal Satelliten-Kanal 55 Watt Ausgangsleistung "Sinus" Satelliten-Kanal 75 Watt Betriebsspannung 230 Volt Standby-Funktion Ja Standby-Leistungsaufnahme 0,40 Watt Maximale Leistungsaufnahme 225 Watt Schutzklasse 2 Speicher für Einstellungen bei Netztrennung
in „Soundbar Subwoofer Tuning“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
04__Williamson.pdf
MixedSignal-Labor Sommer 2004 Röhrenverstärker Teil 2 Endstufe nach Williamson Harman-Kardon Williamson 3 Hz Sinus 5 Hz Sinus 10 Hz Sinus Seite 4-43 Abschlußbericht MixedSignal-Labor Sommer 2004 Röhrenverstärker Teil 2 Endstufe nach Williamson Harman-Kardon Williamson 15 Hz Sinus 20 Hz Sinus 30 Hz Sinus Seite 4
in „Buffer OP 5V ausreichend? (Röhre)“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
2018-10-28_ZuseSpaceAnnihilation.pdf
Das vorliegende Skript simuliert einen ähnlichen Raum in 2D - der Solitonen, ermöglicht durch die Sinus-Gordon-Gleichung, initialisiert und durch die in den Raum ausgesendeten Felder und wirkenden Kräfte zur Kollision bringt. Das Beispiel fasst die Welt als eine Theaterbühne, bestehend aus kleinen Würfeln
-
Datei
main.c
lcd-routines.h" //Noten-Freqs const uint16_t noten[7] = { 10960,12310,13820,14640,16430,18440,20700, }; //Sinus const uint8_t sinewave[1][256] = //256 values { { 0x80,0x83,0x86,0x89,0x8c,0x8f,0x92,0x95,0x98,0x9c,0x9f,0xa2,0xa5,0xa8,0xab,0xae, 0xb0,0xb3,0xb6,0xb9,0xbc,0xbf,0xc1,0xc4,0xc7,0xc9,0xcc,0xce,0xd1,0xd3,0xd5,0xd8
in „atmega8, pwm, tongenerator ganz einfach“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
main.c
angle) { int cosAngle; if (angle < 270) cosAngle = angle + 90; else cosAngle = angle - 270; return Sinus(cosAngle); } // das Ergebnis wird in pM->valpha und pM->vbeta gespeichert // das >>32 anstelle >>31 bedeutet, dass valpha und vbeta durch // 2 geteilt wird um ein ?berlauf des Wertebereiches zu verhindern void ParkInv(struct McParm *pM) { int icos=Cosinus(pM->teta); int isin=Sinus(pM->teta); pM->valpha=(int)((((long int)pM->vD*(long int)icos)-((long int)pM->vQ*(long int)isin))>>32); pM->vbeta =(int)((((long int)pM->vQ*(long int)icos)+((long int)pM->vD*(long int)isin))>>32);
in „SVPWM mit LPC1769“ · Mikrocontroller und Digitale Elektronik ·
-
Datei
Adc.asm
Halbbytes aus Statusbyte=4. byte raus ; Signalform, Signal-Dauer auswerten ; 0000=0 kein Signal ; 0001=1 Sinus ; 0010=2 Dreieck (weiter siehe Signaltabellen) ; 0000=0 fertig=Ende ; 0001=1=1min ; 1111=f=15min ; gar keine Frequenz mehr da? mov temp,temp1 ; Info nach temp holen cpi temp,0 ; =0 (letzte Frequenz
in „AD-Wandler spinnt . . .“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
LTSpice_XVII__Tutorial.pdf
126 16.3. Simulation des Frequenzspektrums bei einem periodischen Pulssignal 128 16.4. Der ideale Sinus 129 16.5. Der einseitig begrenzte Sinus 130 16.6. Der symmetrisch begrenzte Sinus 131 17. Elftes Projekt: Untersuchung eines Sinus-Oszillators 132 18. Zwölftes Projekt: Echos auf Leitungen 137 18.1
in „Triac selbsterhaltend triggern“ · Analoge Elektronik und Schaltungstechnik ·
-
PDF
LTSpice_XVII__Tutorial_korr.pdf
126 16.3. Simulation des Frequenzspektrums bei einem periodischen Pulssignal 128 16.4. Der ideale Sinus 129 16.5. Der einseitig begrenzte Sinus 130 16.6. Der symmetrisch begrenzte Sinus 131 17. Elftes Projekt: Untersuchung eines Sinus-Oszillators 132 18. Zwölftes Projekt: Echos auf Leitungen 137 18.1
in „Simulation LT Spice“ · Analoge Elektronik und Schaltungstechnik ·
-
 Bild
LeCroy WaveRunner Oszilloskop mit Sinus- und Rechtecksignal
LeCroy WaveRunner LT342 500 MHz 500 MS/s DSO TRIGGER ZERO DELAY SETUP STOP AUTO NORMAL SINGLE DELAY LEVEL TIME / DIV VOLTS / DIV SETUP TIMEBASE PANELS POSITION POSITION UTILITIES DISPLAY ZOOM ZOOM RETURN STANDBY WAVE SCOPE CLEAR PRINT ANALOG MEASURE TOOLS STATUS SWEEPS SCREEN PERSIST CH1 CH2 EXT ALL INPUTS 50Ω 3Vrms 1MΩ 16pF 400Vpk CAT II
in „[V] LeCroy WaveRunner LT342, 500MHz, 500MS/s“ · Markt · · Fotos

-
 Bild
Blockschaltbild eines Precision Sinus DDS mit 2-Punkt-Interpolation
Tuning Word Precision Sinus DDS with 2 Point Interpolation for Audio Applications www.96khz.org Phase Accumulator Frequency based Phase Compensation set granularity Phase Slice add offset Phase Adder separate values phase, upper
in „YM2151 Sound Chip“ · Digitale Signalverarbeitung / DSP / Machine Learning · · Diagramme

-
Datei
MyListenerFb.java
FrequenzBoardUmrechnung fbu = new FrequenzBoardUmrechnung(); //Verknüpfung mit der Umrechnung private FrequenzBoardSinus fbs = new FrequenzBoardSinus(this); //----- Konstruktor ----- public MyListenerFb(FrequenzBoardGUI fb) { System.out.println("Konstruktor!"); //für Testzwecke, ob Programm diesen Teil durchläuft fbg
-
Datei
Stromregelung.c
float Pi = 3.14159; float lambda =LAMBDA *0.009*Pi/180; //Takte in RAD float SINUSVonMinusLAMBDA =-(Sinus(LAMBDA)); float relativ_u = u/uMax; float relativ_uQuadrat = relativ_u*relativ_u; float Term1 = 0; Term1 = relativ_uQuadrat*Pi; float Term2 = 0; Term2 = Term1-lambda; float Term3 = 0; Term3 = (SINUSVonMinusLAMBDA
in „Software architektur, wo plaziere ich meine funktion“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
dokserv.pdf
heutige Leistungsgrenze für 14 Standard-DDS-Systeme in Bit Hari98 12 Ana98 Qua96 10 DAC’s Ples89 8 Sinus-ROM-Tabelle Triq94, Stan94 6 7 8 9 10 10 10 10 10 Taktfrequenz in Hz Abb. 1.2: Amplitudenauflösung in Abhängigkeit von der Taktfrequenz C für ausgewählte Sinus-ROM-Tabellen und D/A-Wandler Es ist gut
-
Datei
dds.c
short int Phasenakku,Inkrement; char Sinus_Rom[ { /* 128 Werte...*/ } ]; void strep { char Wert; Phasenakku=Phasenakku+Inkrement; Wert=Sinus_Rom[Phasenakku>>9] Ausgabe(Wert); }
in „Sinustabelle mit 2 Geschwindigkeiten“ · FPGA, VHDL & Co. ·
-
PDF
Umruestdecoder_mLD-mSD_CV-Liste_FX__28MM_29.pdf
Funktionsausgänge 5 und 6 Digital & Analog 0 Auswahl eines Motortyps zur weiteren ... Motor - Softdrive Sinus ungeregelt 1 Einstellung für die Motorregelung. ... Motor - ungeregelt 2 Für Softdrive Sinus, siehe auch CV 56 ... Motor - Hochleistungsantrieb C90 3 Regeleinfluss. ... Motor - Glockenanker 4 oder
in „Märklin-Motorola Format“ · Mikrocontroller und Digitale Elektronik ·
-
PDF
Quarze.pdf
6 27,1 4,14 1 27,1 4,3 2 27,1 4,4 2 27,1 4,7 3 27,1 5,06 3 [*] Signalform (geschätzt) 1=perfekter Sinus, Klirrfaktor <1% 2=guter Sinus, Klirrfaktor <10% 3=deutlich verzerrter Sinus, Klirrfaktor >10% Ziffer hinter Quarzbauform: laufende Nr. bei mehreren gleichen Quarzen Alle Frequenzen und Pegel gemessen
in „NICOS – der Negative Impedance Converter - Oszillator“ · HF, Funk und Felder ·
-
PDF
7790-Manual-Rev05.pdf
in "V "PPDC-Offset in "V"; maximale Abweichung ±5 % v.E. (AC: bei 1 kHz für Frequenzeigenschaften Sinus und Dreieck) Frequenzbereich Fremdspannungsschutz (Option) TOE 7704, TOE 7706: 1 mHz ... 12 MHz (Sinus, Schutz gegen Fremdeinspeisung bis max. ±120 V; Dreieck, Rechteck, Impuls, TTL, ECL); 1 mHz ..
in „[V] Toellner TOE7711A Synthesizer Funktionsgenerator“ · Markt ·
-
PDF
VELUX_BOX_24DC_BUS.pdf
description: 2-Wire Bus with 24VDC permanently present. Logical signal is modulated with a 693kHz sinus. Bit lenghts and pause lengths variate between 23 and 46us Short Bit and Pause do not necessary form a pair. 23 us 23 us 46 us 46 us 23 us 46 us 46 us f sinus=693kHz Vss = 0,88V
-
 Bild
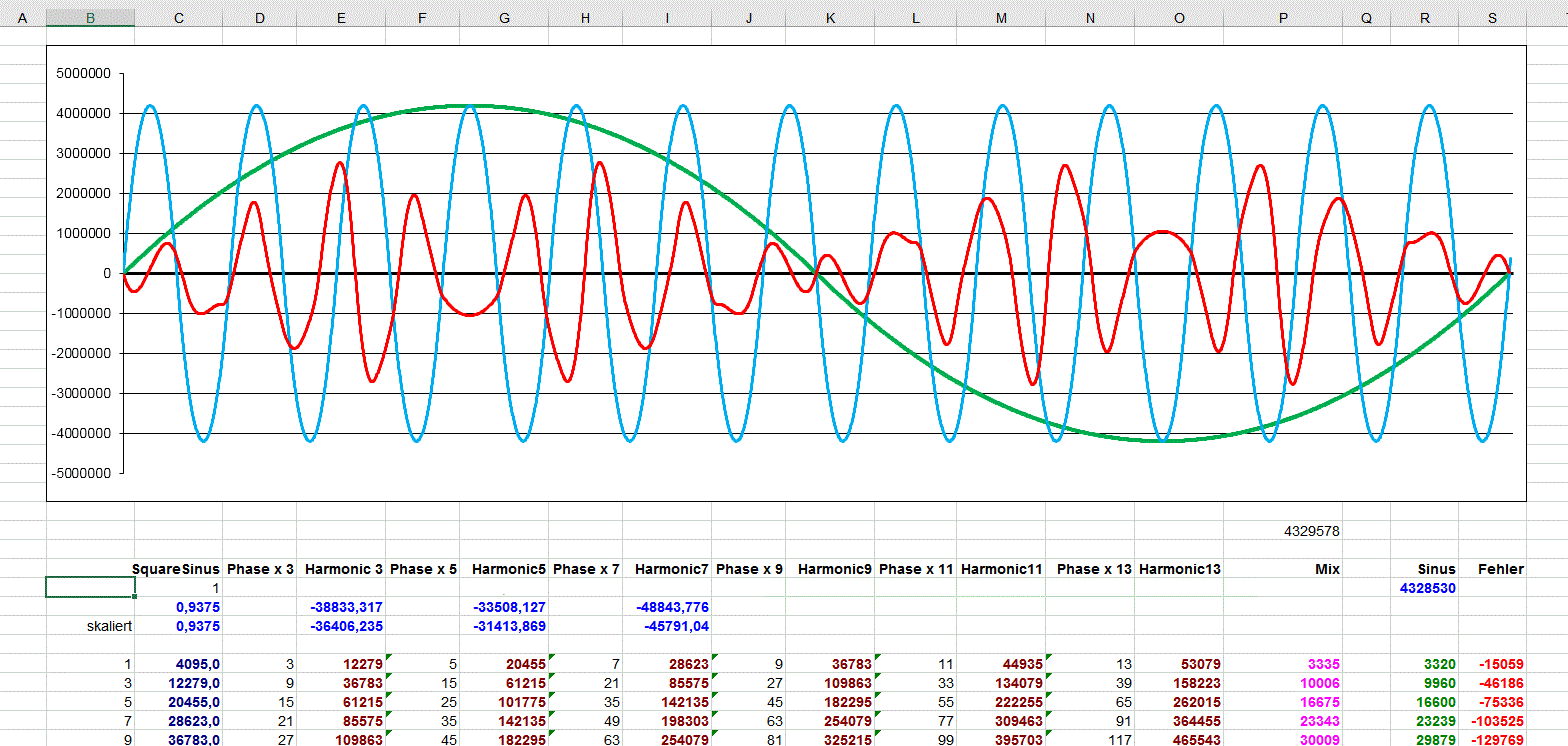
Diagramm mit Sinuswellen und harmonischen Oberschwingungen
A B C D E F G H J K L M N O P Q R S 50 40 30 20 10 -100 -200 -300 -400 -500 SquareSinus Phase x 3 Harmonic 5 Phase x 7 Harmonic 9 Phase x 1 Harmonic 13 Phase x 13 Harmonic 13 Mix Sinus Fehler 4329578 skaliert 0,9375 -383,317 -3141,829 -48843,76 4095,0 3 1279 5 20465 7 28625 9 36783 1
in „Genauer und schneller Sinus im FPGA“ · FPGA, VHDL & Co. · · Screenshots
-
Datei
DAC_Ausgabe_02.c
Zeit 2µsec) phaccu1 = phaccu1 + schrittweite1; // Phasenaccu berechnen sample1 = pgm_read_word (&(sinus_12Bit[phaccu1 >> 4])); // Phasenwert aus Flash-Tabelle laden // DCO_2 (Zeit 2µsec) phaccu2 = phaccu2 + schrittweite2; sample2 = pgm_read_word (&(sinus_12Bit[phaccu2 >> 4])); // Aplitudenberechnung