earlephilhower/arduino-pico/blob/master/libraries/lwIP_w55rp20/examples/WiFiClient-W55RP20/WiFiClient-W55RP20.ino [code] Starting Ethernet port . Ethernet connected IP address: 192.168.178.47 connecting to djxmmx.net:17 sending data to server receiving from remote server "We want a few mad people
https://github.com/khoih-prog/ESP32_New_TimerInterrupt/blob/main/examples/RPM_Measure/RPM_Measure.ino Dort kann man einen DEBOUNCING_INTERVAL_MS einstellen. Auch dass muss ich mir noch genauer anschauen
#include<SoftwareSerial.h> SoftwareSerial BT(0,1); // 0 = RX, 1 = TX int sensorPin = A1; // select the input pin for the analog voltage float sensorValue = 0; // variable to store the value coming from the analog input void setup() { // put your setup code here, to run once: BT.begin(38400); //Serial.begin(9600); // don't use BT-transfer and Serial-transfer to the computer at the same time!!! } void loop() { sensorValue = analogRead(sensorPin); sensorValue = sensorValue * 5.0 / 1023; Serial.println(sensorValue); BT.print(sensorValue); BT.print(";"); // don't forget the semicolon at the end of the data
/* Experiment for creating c++ objects dynamically and deleting them What: How can c++ memory leaks be avoided whe using dynamic objects? why: Memory leaks have to be avoided for long time operation. I memory need over time increases, the system will crash. how: create and delete objects by commands from the serial line ( see help command in the code ) Original example with static functions "Blink without delay" from adafruit https://learn.adafruit.com/multi-tasking-the-arduino-part-1/a-classy-solution extended with for memory test by 2025-02-24 mchris */ uint8_t Idx = 0; class Flasher { // Class
/hardware/arduino/avr/variants/eightanaloginputs /tmp/arduino_build_60317/sketch/TEST_objectDelete.ino.cpp -o /dev/null TEST_objectDelete:1:19: error: cstddef: No such file or directory compilation terminated. exit status 1 cstddef: No such file or directory [/code] Arduino IDE, Board PiPico:
/ArduinoVM/TEST_objectDelete/TEST_objectDelete.ino:11:11: warning: inline function 'constexpr InplaceVector<T, N>::Container::Container() [with T = Counter_IF; unsigned int N = 8]' used but never defined exit status 1 'constexpr InplaceVector<T,
sys/fs/binfmt_misc type autofs (rw,relatime,fd=30,pgrp=1,timeout=0,minproto=5,maxproto=5,direct,pipe_ino=28934) hugetlbfs on /dev/hugepages type hugetlbfs (rw,relatime,pagesize=2M) tracefs on /sys/kernel/tracing type tracefs (rw,nosuid,nodev,noexec,relatime) debugfs on /sys/kernel/debug type debugfs
Damit bekommt man das OLED gängig: Heltec_ESP32_Dev-Boards/examples/OLED/DrawingDemo/DrawingDemo.ino und dann kann man "heltec_setup" und den LoRa-Kram einbauen.
******************** C:\Users\dd7lp\Documents\Arduino\esp01_schalter_jan23a\esp01_schalter_jan23a.ino: In function 'void loop()': C:\Users\dd7lp\Documents\Arduino\esp01_schalter_jan23a\esp01_schalter_jan23a.ino:49:17: error: call to 'HTTPClient::begin' declared with attribute error: obsolete API, use
******************** C:\Users\dd7lp\Documents\Arduino\esp01_schalter_jan23a\esp01_schalter_jan23a.ino: In function 'void loop()': C:\Users\dd7lp\Documents\Arduino\esp01_schalter_jan23a\esp01_schalter_jan23a.ino:49:28: error: expected primary-expression before ',' token 49 | http.begin(WiFiClient
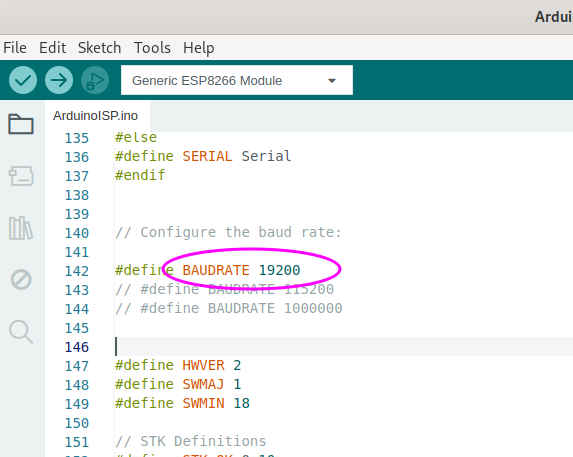
https://github.com/arduino/arduino-examples/blob/main/examples/11.ArduinoISP/ArduinoISP/ArduinoISP.ino Ich meine, dass dieser zumindest ein Subset vom stk500 Protokoll verwendet.
https://github.com/arduino/arduino-examples/blob/main/examples/11.ArduinoISP/ArduinoISP/ArduinoISP.ino Habe eben einen Blick reingeworfen und musste feststellen, dass dieses Programm wohl das STK500(v1)-Protokoll implementiert, also den Vorgänger, der von v2 sehr stark abweicht. Damit bringt mich
/* Basisprogramm für ein Captive Portal * Grundversion, die bei einer Verbindung auf dem Client den Browser öffnet * und eine Startseite darstellt. * Der HTML-Code ist rudimentär, um das Beispiel einfach zu halten * Der Webserver antwortet auf die url / mit der Captive-Seite, bei index.html * wird eine andere Webseite ausgegeben, die über eine Funktion generiert wird. * Version 1.0 * Getestet mit Android-Handy und Android-Tablet => ok * Gestestet mit Windows-PC => Browser versucht auf eine Microsoft-Adresse umzuleiten */ #define __Version__ "V1.0 CaptivePortal" #include <Arduino.h> #include <WiFi.h
/* Basisprogramm für ein Captive Portal * Grundversion, die bei einer Verbindung auf dem Client den Browser öffnet * und eine Startseite darstellt. * Der HTML-Code ist rudimentär, um das Beispiel einfach zu halten * Der Webserver antwortet auf die url / mit der Captive-Seite, bei index.html * wird eine andere Webseite ausgegeben, die über eine Funktion generiert wird. * Version 1.0 * Getestet mit Android-Handy und Android-Tablet => ok * Gestestet mit Windows-PC => Browser versucht auf eine Microsoft-Adresse umzuleiten */ #define __Version__ "V1.0 CaptivePortal" #include <Arduino.h> #include <WiFi.h
mir funktioniert ein ++savecfg nicht: "EEPROM not supported." Liegt daran, dass "E2END" in ar488.ino nicht definiert ist. Ändert man das, scheint ein Speichern zu funktionieren. Beim Neustart sind die Einstellungen jedoch verschwunden. Ich bin zwar kein Programmierer, aber ich denke das liegt an der
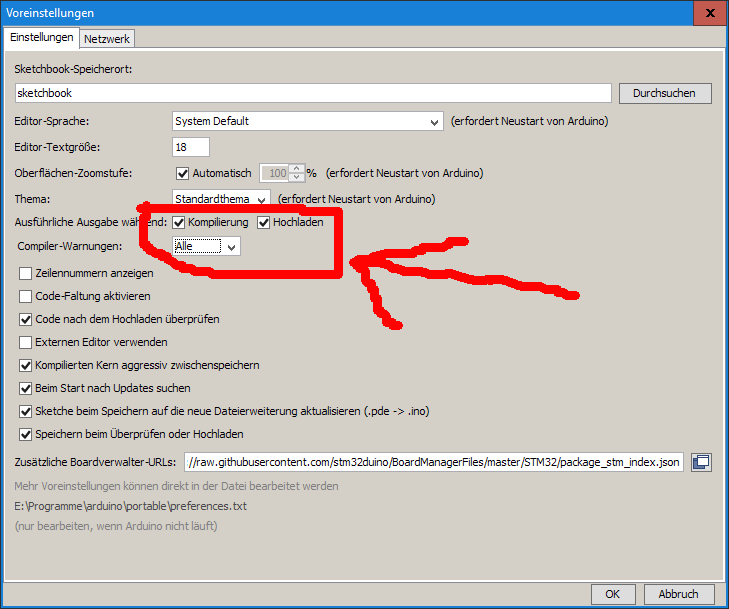
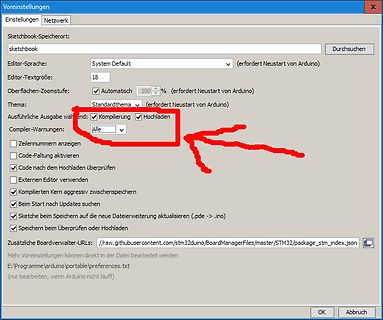
nach Updates suchen
Sketchbook beim Speichern auf die neue Dateierweiterung aktualisieren (.pde -> .ino)
Speichern beim Überprüfen oder Hochladen
Zusätzliche Boardverwalter-URLs:
http://raw.githubusercontent.com/stm32duino/BoardManagerFiles/master/STM32/package_stm32_index.json
Mehr Voreinstellungen können
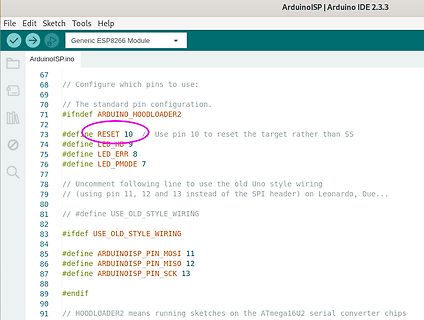
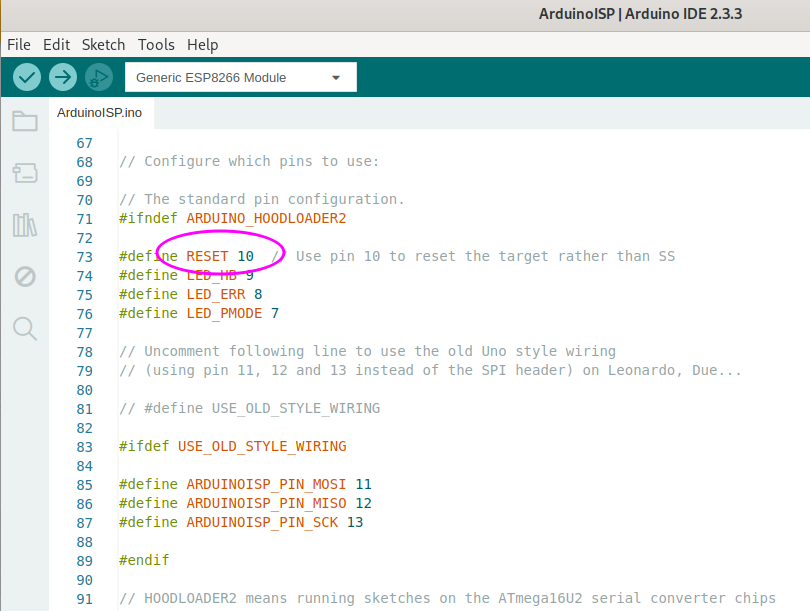
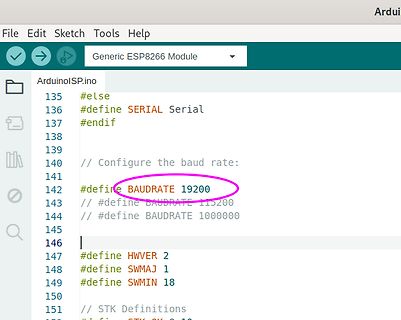
ArduinoISP | Arduino IDE 2.3.3
File Edit Sketch Tools Help
Generic ESP8266 Module
ArduinoISP.ino
67
68 // Configure which pins to use:
69
70 // The standard pin configuration.
71 #ifndef ARDUINO_HOODLOADER2
72
73 #define RESET 10 // Use pin 10 to reset the target rather than SS
74 #define LED_HB
#include <ModbusRTUSlave.h> #define MODBUS_SERIAL Serial1 #define MODBUS_BAUD 9600 #define MODBUS_CONFIG SERIAL_8N1 #define MODBUS_UNIT_ID 100 #if (defined(ARDUINO_NANO_RP2040_CONNECT) && !defined(ARDUINO_ARCH_MBED)) || defined(ARDUINO_NANO_ESP32) // These boards operate unsing GPIO numbers that don't correspond to the numbers on the boards. // However they do have D# values #defined to correct this. const int8_t buttonPins[2] = {D2, D3}; const int8_t ledPins[4] = {D5, D6, D7, D8}; const int8_t dePin = D13; #else // Other boards do not have D# values, and will throw an error if you try to use them
// Written by: Mohamed Soliman // This code is for controlling servo motor with IR remote control // When clicking at any of two buttons the motor is toggling between the rotation and stop #include <IRremote.h> //must copy IRremote library to arduino libraries #include <Servo.h> #define plus 0xA3C8EDDB //clockwise rotation button #define minus 0xF076C13B //counter clockwise rotation button int RECV_PIN = 2; //IR receiver pin Servo servo; int val; //rotation angle bool cwRotation, ccwRotation; //the states of rotation IRrecv irrecv(RECV_PIN); decode_results results; // ================ // === SETUP
ist Delay sowie Jitter grösser. Gehört das mit dem Jitter so oder habe ich einen Fehler in mein INO (siehe Anhang)? Warum verhält sich ESP8266 besser als ESP32? Danke
Ich hab in deine INO nicht reingeschaut. Verteile bei dem ESP32 die Aufgaben auf beide Kerne.
#include <ESP8266WiFi.h> #include <espnow.h> #define REF_PIN 5 // Structure example to receive data // Must match the sender structure uint8_t data; // Callback function that will be executed when data is received void OnDataRecv(uint8_t * mac, uint8_t *incomingData, uint8_t len) { data = incomingData[0]; digitalWrite(REF_PIN, !digitalRead(REF_PIN)); Serial.print("Bytes received: "); Serial.println(data); } void setup() { pinMode(REF_PIN, OUTPUT); // Initialize Serial Monitor Serial.begin(115200); // Set device as a Wi-Fi Station WiFi.mode(WIFI_STA); // Init ESP-NOW if (esp_now_init() != 0) { Serial.println
//This example code is in the Public Domain (or CC0 licensed, at your option.) //By Richard Li - 2020 // //This example creates a bridge between Serial and Classical Bluetooth (SPP with authentication) //and also demonstrate that SerialBT have the same functionalities of a normal Serial #include "BluetoothSerial.h" #if !defined(CONFIG_BT_ENABLED) || !defined(CONFIG_BLUEDROID_ENABLED) #error Bluetooth is not enabled! Please run `make menuconfig` to and enable it #endif #if !defined(CONFIG_BT_SPP_ENABLED) #error Serial Bluetooth not available or not enabled. It is only available for the ESP32 chip. #endif BluetoothSerial
mir nicht weiterhilft @Thomas Vielen Dank für Deine Hilfe - Das habe ich, und wenn Du mein *.ino durchgesehen hast, wirst Du feststellen, dass ich das Programm erweitert habe um die Fehlermeldung, die ich in verschiedenen Farben anzeigen möchte. mfg Egon
Hallo, Du hast in deinem .ino einen großen String: const char index_html[] PROGMEM = R"rawliteral( Der beginnt soger mit: <!DOCTYPE HTML><html> Genau das ist der HTML Code. Dieser String wird verschickt und dann vom Browser
sich der Designer zwar ein Neopixel-Interface wünscht, aber mit nur einer Farbkomponente auskommt. InoLux bedient diesen Markt nun mit roten, grünen, blauen und weißen Varianten.  ### LEDs, zur Zweiten – Brightek mit 16bit-PWM im “NeoPixel” Brightek bietet seit
Compilerfehler), solange alles in einer einzigen Datei zu finden war. Das Initialisieren im Hauptprogramm (.ino-File) und das Aufrufen aus einer der Funktion aus einem anderen eingebundenen File hat nicht funktioniert. Ich habe das versucht, die "neue Klasse" mit public zu versehen und entsprechend mit extern
#include <NewPing.h> #include <LiquidCrystal_I2C.h> /*Filamentaufwickler_V0.1.9.2_w/CodeAufteilung*/ //Einbindung einer benötigten Bibliothek //Programmcode ausgelegt auf Messinstrument ohne Tastrolle //Deklaration aller Variablen, welche bereits im Setup benötigt werden: #define PIN_TRIG 9 // Schallwellenerzeuger des Abstandssensors #define PIN_ECHO 8 // Schallwellenempfänger des Abstandssensors //Deklaration aller Pins für die Ansteuerung des ersten Schrittmotors (Schlitten) #define stepperDriver1_MS1 A0 #define stepperDriver1_MS2 12 #define stepperDriver1_MS3 11 #define stepperDriver1_Dir 4 #define stepperDriver1
/* Controlling two stepper with the AccelStepper library by Dejan, https://howtomechatronics.com */ #include <AccelStepper.h> // Define the stepper motor and the pins that is connected to AccelStepper stepper1(1, 37, 39); // (Typeof driver: with 2 pins, STEP, DIR) AccelStepper stepper2(1, 31, 33); void setup() { stepper1.setMaxSpeed(1000); // Set maximum speed value for the stepper stepper1.setAcceleration(500); // Set acceleration value for the stepper stepper1.setCurrentPosition(0); // Set the current position to 0 steps stepper2.setMaxSpeed(1000); stepper2.setAcceleration(500); stepper2.setCurrentPosition
Endlosschleife u.a. loop() aufgerufen. Oder hat du einfach eine Aversion gegen die Fileextension ".ino"? ;-) Dann ersetze sie in Gedanken durch ".c++" Geh einfach davon aus, dass pinMode() einen Pin konfiguriert (Datenrichtung und Pull-up), dass digitalWrite() einen Pin auf low oder high setzt und
Der Code sieht o.k. aus, abgesehen davon, daß man Code *nie* als Bild postet, sondern als *.c oder *.ino. Jede LED an den Arduino-Pins 0..5 sollte reihum 0,5s an sein und 5,5s aus. Was davon nun welchem AVR-Portpin entspricht, mußt Du schon selber ermitteln. Dafür sollte es eine Doku geben. Der physische
den TO evtl interessant: https://github.com/bertmelis/esp32ModbusTCP/blob/master/examples/SMA/SMA.ino Da müsste er erstmal nur die Register-Config anpassen, und wenn man das WLan-Handling ausblendet auch nicht wirklich umfangreicher als sein AVR-Beispiel...
den TO evtl interessant: > https://github.com/bertmelis/esp32ModbusTCP/blob/master/examples/SMA/SMA.ino > > Da müsste er erstmal nur die Register-Config anpassen, und wenn man das > WLan-Handling ausblendet auch nicht wirklich umfangreicher als sein > AVR-Beispiel... Hallo Ernst, alles Gute
/******************************************************** ** Download from: ** ** http://www.alhin.de/arduino/index.php?n=44 ** ********************************************************/ #include <AH_EasyDriver.h> //AH_EasyDriver(int RES, int DIR, int STEP); // RES -> RESOLUTION per full revolve // DIR -> DIRECTION PIN // STEP -> STEPPING PIN AH_EasyDriver stepper(200,9,8); // Initialisation // DIR-Pin = Pin 9 // STEP-Pin = Pin 8 const int buttonPin = 2; // the number of the pushbutton pin int sensorPin = A0; // Analoger Input für die Spannung der Photodiode - analog input for the photodiode-voltage
/github.com/ManUnit/sip-call - https://github.com/rousir/ArduinoVoip/blob/main/examples/voip/voip.ino - https://github.com/RetepRelleum/uPyVoip - https://github.com/OLIMEX/sip_phone_example Für Deinen Zweck dürfte ein rudimentäres SIP ohne Sound reichen, da Du ja nur die eingehende Signalisierung
>> >> Also werde ich ein: "Zeiger" bzw. der Lehrling sein. > (void*) enk; [c] sketch_jun17d.ino: In function 'void setup()': sketch_jun17d:6:11: error: 'enk' was not declared in this scope 6 | (void*) enk; | ^~~ [/c] Dann: Zeiger sollten initialisiert werden! Ins

 Bild
 Bild
 Bild
 Bild
 Bild