-
Thread
I2C to CAN to I2C: dritter logischer Pegel auf I2C?
ähnliche Steuerung auch über CAN realisiert. Nur bin ich einfach mit der UART des µC auf CAN-Treiber (MCP2551) gegangen und habe mir ein simples Protokoll mit Kollisionserkennung geschrieben. Die genormten CAN-TRX haben halt den Vorteil, dass ich mich um den "physical layer" nicht kümmern muss und ohne Probleme
-
Thread
[V] Schrittmotortreiber ICs + Platine, CAN Treiber und Controller
folgendes: CAN Controller und Treiber --------------------------- 2 Stück MCP2515 2 Stück MCP2551 Preisvorstellung: 5 € für alle vier inkl. Versand per Post Großbrief Schrittmotortreiber + Platine mit fertigem Schrittmotorcontroller ------------------------ 6 Stück L297 3 Stück L298N
-
Thread
MCP2515 Initialisierung
für das mitlesen am CAN BUS (100Kb/s) habe ich mir eine Schaltung mit AtMega328P und MCP2515 und MCP2551 aufgebaut. Sowohl der ATMega wie auch der MCP haben einen eigenen 16MHz Quarz. Den Basiscode (ursprünglich für ATMega8) habe ich hier aus dem Forum den ich nochmal anhand des Datenblattes und der
-
Thread
CAN-Error zählen
benutze für mein CAN je einen PIC aus der daPIC30F-Familie. Als CAN-Transceiver benutze ich je einen MCP2551. Rolf Magnus schrieb im Beitrag #4145927: > Ist nur die Frage, was "not necessarily" bedeutet Ich verstehe es so, dass zwar ein Interrupt ausgelöst wird, aber halt nur ein error-interrupt und
-
Thread
Geschindigkeitssignal Kfz auslesen und interpretien
#MCP2515 Die Treiber dazu nicht immer vergessen =) http://www.mikrocontroller.net/articles/CAN#MCP2551 Billiger: AVR + externe CAN Controller + CAN Treiber Teurer AVR mit CAN + CAN Treiber (den braucht man ja trotzdem noch !) holger schrieb im Beitrag #2052914: >>;) auf Grundlage des Arduino
-
Thread
Stromverbrauch CAN-BUS Treiber z.b. MCP2551, Slewrate und Sleepmode??
Wenn ich es richtig sehe, verbraucht ein MCP2551 CAN-BUS Transceiver 10mA wenn der BUS Rezessiv ist also keine Nachrichten übertragen werden, wenn er ein dominantes Bit sendet sind es bis zu 70mA. Was im Vergleich zum Strom des µC schon ne Hausnummer
-
Thread
Alternative zu Bussystemen
beginnt mein Problem: Die Differenzübertragung. Ich habe mir zum Test CAN-Tranceiver-Bausteine (MCP2551) bestellt, die des Potential eines Ausgangspin des µCers in ein Differenzsignal wandeln. Das Problem bei dem Ganzen ist, dass diese Tranceiver-Bausteine eine Mindestfrequenz verlangen. Ich möchte
-
Thread
PIC18Fxxx8 CAN Protokoll Frage
achja, was ich noch vergessen habe: zwischen den 2 PICs habe ich jeweils 2 MCP2551 CAN Tranceiver und auf beiden seiten einen 120Ohm abschlusswiderstand. - kann ich die 2 PICs auf direkt zusammenhängen TXCAN1->RXCAN2 und RXCAN1<-TXCAN2? gruß, MAX
-
Thread
MCP2515 + myRIO. Bekomme nur Error Frames auf dem CAN
schon, ist ein quasi-Standard. Alle, die ich bis jetzt in den Fingern hatt waren pinkompatibel (MCP2551, 82C250/51)
-
Thread
schneller Thermocouple Ampl. gesucht
Fall schneller: I2C, SPI oder AI? Besten Dank und LG. Sonstige HW: ATMega644 mit MCP2515+MCP2551
-
Thread
AT89C51CC03 CAN Bootloaden klappt nicht richtig
hat Knotenadresse 0xBB Cris 0x00. Die Kommunikation funktioniert auch tadelos. (Treiber sind MCP2551) Allerdings laufen jetzt erstmal keine Daten über den Bus. Beide Stationen erhalten ihre Programme über die CAN Schnittstelle/Bootloader mit Flip und einem CAN Interface von PEAK. Wenn ich jetzt
-
Thread
Grundlegende Fragen eines Newbie - irq - tasten und schalten
man kann einen CAN-Bus aufbauen. Oder gleich nen AT90CAN für 8 Euro und nen CAN-Tranciever alla MCP2551 oder PCA82C250 für nen Euro. Wie gesagt, I2C ist für mich immernoch eine Lösung wenn die Strecke nur 1-2m betragen. Für größere Entfernungen würde ich was anderes nehmen wie CAN oder RS485.
-
Thread
Can-Controller/µC
MHz Transceiver: für 5V-Controller: MCP2561, Single Supply; hat bessere Daten als der alte MCP2551 für 3.3V-Controller: MCP2562, Dual Supply (5V für den Bus, 3.3V für IO) Der Transceiver ist IMMER ein separater Chip; selbst beim LPC11C24 ist es ein separates Siliziumplättchen, das zusammen
-
Thread
CAN am stm32f4, Ratlosigkeit macht sich breit
define CAN_TX_SOURCE GPIO_PinSource1 #endif /* USE_CAN1 */ [/c] STM32F4 Discovery, MCP2551. Auf welcher Frequenz sollte der APB1 laufen? Vielleicht hilft mir das ja direkt weiter... Falls ihr für ne brauchbare Antwort noch mehr Code-Ausschnitte braucht oder andere Fragen habt, werde ich
-
Thread
Hilfe: Bustreiber de/aktivierung
Hi, könntet ihr mir erklären, wie ich einen bustreiber (z.B. mcp2551 oder pca82c250) mit dem µC akitiviere und deaktiviere? Mir wurde gesagt, dies wäre mit dem RS-Pin möglich - aber wie? Was ist für den Bustreiber wichtig, um in den disable/slopeCtrl/normal - mode
-
Thread
CAN- Ethernet Gateway mit Radig Ethernet ATmega32 Board
will. Hardware: Die Hardware von Ulrich Radig habe ich mit einem MCP2515 CAN Controller und MCP2551 CAN Treiber erweitert. Der Ethernet und der CAN Controller werden beide über SPI angesteuert. Software: Als CAN-Lib verwende ich die Lib von kreatives-chaos.com (http://www.kreatives-chaos.com
-
Thread
Foodprints für verschiedene SmartHome-Vernetzungen
Busse? Was mich darauf gebracht hat: Ich schaffs nicht, ein Relais + Attiny2313 +CAN mittels MCP2551+MCP2515 + LP2950+ konfigjumper+ Kontakte auf so eine Platine unterzubringen. (die Teile hatte ich noch hier rumfliegen) Habt ihr da andere Ideen, oder gar ICs, die nicht so bekannt und dennoch hier
-
Thread
STM32F103 CAN Bus Frame Problem
mal eure Vorschläge hören würde. Ich habe zwei Boards, einmal ein Olimexino STM32F103RBT6 mit MCP2551 Transceiver und ein selbst gebautes STM32F103C8T6 Board mit ISO1050 Transceiver. Beide Boards sind mit 500KBit/s initialisiert und laufen im Loopback Mode für sich selbst (Intern CAN Rx auf Tx) einwandfrei
-
Thread
Großes SJA1000 Problem. Weiß nicht mehr weiter
Brauchte alles kein Erfolg. Ich poste die Ausschnitt gleich mal. Als CAN Tranceiver nutze ich den MCP2551. Der SJA1000 bekommt seine nachricht auch über den RX Pin zurück. Das is auf dem 3. Bild gut zu sehen. Channel 2 ist TX und Channel 4 is RX. Müsste ich nicht trotzdem eine vernünftige Nachricht
-
Thread
ATMEGA328P - CAN
Habe den falschen Anhang hochgeladen. RS vom MCP2551 auf GND mit 1k Widerstand.
-
Thread
mcp2515 anschaltung tranceiver
zum CAN Tranceiver. Nach dem Schaltplan von Kreativ Caos ist der RXPIN (MCP2515) mit dem RXPIN (MCP2551) verbunden habe bei mir jetzt gemessen das funktioniert doch so nicht oder der rx muß doch mit dem TX und umgekehrt??? Oder???? Bekomme einfach nichts aus dem BUS Gruß Andy
-
Thread
PIC + CAN, Baudrate weicht um ca 4% ab
Hab hier zwei PIC 18F458 mit 20MHz Quarz + MCP2551 die mit 125kBaud mit nem SAM3X8E + 65HVD234 via CAN kommunizieren sollen. Untereinander funktionieren die PICs. Auf dem Ozsi sehe ich, daß die Bitzeit anstatt 8.0us bei 125kBaud 8.3us beträgt
-
Thread
PIC18F458 CAN Filter
durchforstet ) aber keine Antwort gefunden. ich nutze einen PIC18F458 mit einem CAN Transceiver MCP2551. Der CAN läuft bereits, das ist nicht das Problem. Mein Problem ist die Filterung von irrelevanten Nachrichten. ich benutze die CAN18xxx8.h die Init der CAN Filter Register sieht folgendermaßen
-
Thread
Welchen Bus?
verbreitet. Es gibt abertausende Projekte mit diesem. Als CAN Treiber nimmt man dann meist den MCP2551. Sind beide sehr gut erhältlich (Reichelt) und kosten je 1€ und ein paar Cent. Ich muss sagen, dass ich kein großer Freund von I2C bin ... Ansichtssache.
-
Thread
Atmega stürzt ab, bleibt hängen
. Es handelt sich um einen Atmega 644 der mit 16 Mhz läuft. Der Atmega ist mit einem MCP2515 und MCP2551 an der Can Bus Seite verbunden. Zum PC wird mit einem FTDI treiber über UART gesendet. Das Programm funktioniert ohne Probleme, wenn nur CanBus Nachrichten empfangen werden und diese zum PC gesendet
-
Thread
PIC18F4680: CAN funktioniert nicht
Laufen zu bringen. Quarz: 10MHz Oszillatormodus: HSPLL (= effektiver Takt 40MHz) Tranceiver: MCP2551 (RS auf Masse gelegt) Termination: 120 Ohm zwischen CANH und CANL direkt am Tranceiver Der Pic an sich funktioniert, Interrupts laufen auch (getestet mit einer LED). Ich kann jedoch weder Senden
-
Thread
Evaluierung Controller über Ethernet steuern
48 Pin TQFPP im 0.5mm Raster, d.h. nicht so einfach zu verarbeiten) oder einen PIC18F25K80 plus MCP2551 (die gibts auch in DIL-Gehäusen) Das sind die billigsten und kleinsten und einfachsten Lösungen, alles andere wird teurer, größer, aufwändiger. fchk
-
Thread
I²C und CAN Bus auslesen und auf einem Monitor (C#) ausgeben
einfach. Nimm einen Transceiverbaustein für die physikalische Ankopplung und einen CAN-Controller (MCP2551 und MCP2515 z.B.) Der CAN-Controller hört nur zu, löst einen Interrupt aus, wenn eine vollständige Nachricht empfangen wurde und du kannst sie per SPI auslesen und weiterverarbeiten. Ich würde an
-
Thread
1-Draht Datenübertragung möglichst störfest machen
minimalen EMV-Emmissionen zu betreiben? Ich dachte da an Transceiver aus dem KFZ-Bereich, z.B. den MCP2551 und dann nur eine Leitung nutzen oder einen Single-Wire-CAN Transceiver nutzen. LIN-Transceiver scheiden aus, die gehen nur bis 20 kbaud.
-
Thread
Pic Can bus Interrupts
:) Ok also ich nutze den Pic18f4580 mit mcp2551. hier ist mein Code: #include <18F4580.h> #fuses HS,NOPROTECT,NOLVP,NOWDT #use delay(clock=20000000) #use rs232(baud=9600,xmit=PIN_C6,rcv=PIN_C7) #include "can-18F4580.c" #include "lcd_benim.c
-
Thread
Senden mit MCP2515 Fehler
auf dem oszi zu sehen sein? Aufbau: Atmega644 mit 14,7456 MHZ Quarz MCP2515 mit 16 MHZ Quarz MCP2551 als Transiver [c] void can_send_message(CANMessage *p_message) { uint8_t length = p_message->length; SPI_PORT &= ~(1<<SPI_SS); // CS Low spi_Transfer(MCP_WRITE_TX
-
Thread
MCP2515 richtig initialisiert?
einem Skoda Octavia besorgt. Ein kleinen Bus mit 120 Ohm widerständen an den enden und daran meinen mcp2551 der die signale von CANH und CANL umwandelt in eine 0-5V Spannung. Das Signal liegt dann am RXD Pin beim MCP2515 an. Was mir jetzt aufgefallen ist: das Register "REC" = 10000001 und Das Register
-
Thread
CAN MESSAGE from PIC18f45f
message from PIC18f45f. cann anoyone please tell me what is wrong here. This is my code. I use CAN-MCP2551. # include <p18f458.h> # include <p18cxxx.h> # include <can2510.h> # define RXF5 101 # define RXF4 100 # define RXF3 011 # define RXF2 010 # define RXF1 001 \\ only possible
-
Thread
CAN Transceiver empfehlenswerte Beschaltung - Bauteil Auswahl/Dimensionierung
Terminierung verwenden, sondern dafür einen Jumper vorsehen. Ich habe neulich folgende Teile, vor einem MCP2551, verwendet: 1. WE-SLM 2x51µH von Würth 2. PESD2CAN gibt es von verschiedenen Stellen 3. Einen 100 Ohm Widerstand mit Jumper in Reihe Bin eigentlich recht zufrieden damit
-
Thread
I2C-Bus-Controller für Serverüberwachung
mikrocontroller.net-Seite (http://www.mikrocontroller.net/articles/CAN#Mikrocontroller_mit_CAN), nämlich den MCP2551 (Transceiver) und den MCP 2515 (Controller). Jetzt fehlt mir nur mehr der µC selbst. Dabei hab ich aber am wenigsten Ahnung, da ich nicht weiß auf was ich achten muss, wenn ich einen µC für die verschiedenen
-
Thread
CAN-Netzwerk: "Verschwinden von Nachrichten"
Vector VN1640 oder PCAN-USB "gemonitored" wird. Auch ein Tausch der CAN-Tranceiver (von MAX3059 auf MCP2551) führte zum jeweils exakt selben Verhalten. Rein hardware-mäßig ist die Analyse schwierig. Wir haben zwar einen einfachen Logic Analyzer, mit diesem ist es uns jedoch nicht möglich, festzustellen
-
Thread
USB2CAN Adapter aus China - kann der was ?
SPI angeschlossen. das ist exakt mein Board, MCP2515-I/P + 12MHz Quarz + 5V/3.3V/CAN Bus Treiber MCP2551-I/P. Läuft auf Anhieb mit den angehängten Einstellungen unter Raspi-OS. Wenn man den 2. MCP2515 auch aktivert kann man im Loop Nachrichten Senden und Empfangen. Oder halt die eigene Applikation debuggen
-
Thread
CAN Bus Log Verständnisfrage
welche ausgelesen. Wie kann das sein? Das CAN-Modul habe ich selbst gebaut mit den ICs MCP2515 und MCP2551, wie oben im Schaltplan zu sehen. Für die Kommunikation verwende ich eine fertige CAN-Bus-Library, die ich im Netz gefunden habe (MCP2515.zip). Als Controller verwende ich ein Arduino Mega2560
-
Thread
CAN to CAN Gateway mit AT90CAN
LM2574M-3.3), ein Verpolungsschutz (MOSFET), einen externen CAN-Controller (MCP2510) + Transceiver (MCP2551) und das Bluetooth-Modul RN41XV + Pegelwandler (MAX3395) habe ich bisher für mein Gateway-Board vorgesehen. (siehe Anhang) Nun kommen wir zu den eigentlichen Fragen: 1.) Bei dem Crumb128CAN 5.0
-
Thread
[V] Großer Haufen versch. digital- und analog ICs
PIC18FLF2550-I/SP 2 PIC18FLF2680-I/SP 3 ENC28J60-I/SP 2 PIC18F4620-I/P 2 MAX118CPI 2 MCP2551 I/P 9 MCP201 E/P 2 PIC10F200 I/P 2 MAX120CNG 2 MAX1272CPA0 1 MAX202ECPE 1 PIC18F1320 3 dspPIC33FJ256GP506-I/PT 3 PIC18F4685-E/PT 3 PIC18F2480-I/SO 5 LMD1820IT 17 PIC18F1220-I
-
Thread
Pic18f4580 OBD Canbus kommunikation
besser gesagt werte wie Drehzahl, Temp, etc. auslesen. Dafür habe ich eine PIC18f4580 board mit MCP2551 aufgebaut inklusive LCD 4x20. Busgeschwindigkeit: 500 Kbps eingestellt. Doch wenn ich jetzt meine Platine an Obd anschließe kriege ich Fehler meldung "Motor Störung". Was mache ich falsch
-
Thread
CAN und I2C Projektumsetzung
nicht die, die jeder verwendet: Bei Controllern mit 5V Versorgungsspannung: PCA82C250 / 251 oder MCP2551 Bei 3,3V Controllerspannung: SN65HVD230 Und schau dir bei 1MBit die Schaltungsempfehlungen der Tranceiver an: http://www.mikrocontroller.net/topic/333498#3653915
-
 Bild
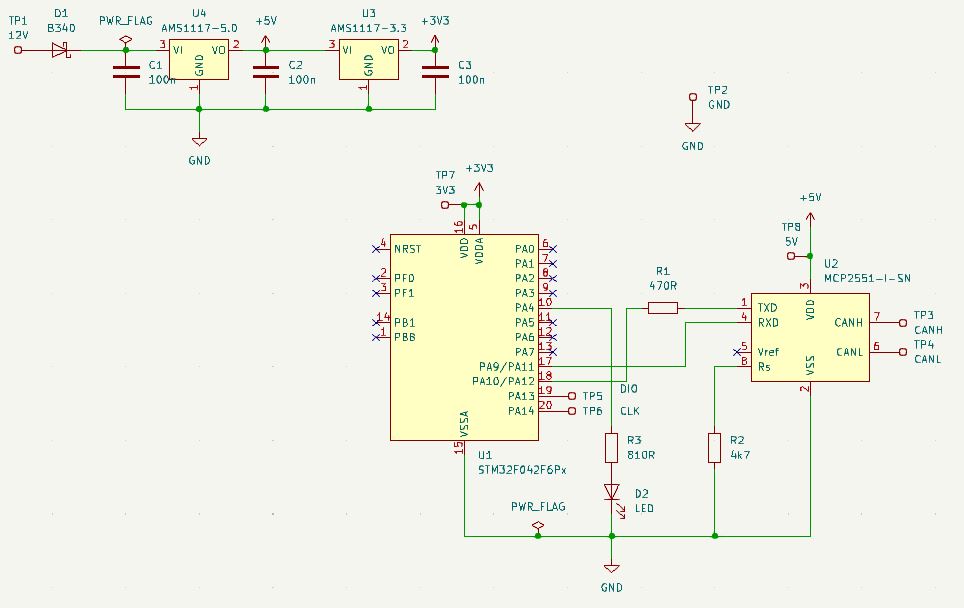
Schaltplan mit STM32F042F6Px und MCP2551-1
GND U4 AMS1117-5.0 +5V 2 C2 100n GND U3 AMS1117-3.3 +3V3 2 C3 100n GND TP2 GND TP7 3V3 TP8 5V U2 MCP2551-1-SN R1 470R TXD RXD CANH CANL Vref Rs VSS PA0 bis PA14 NRST PFD PB1 PBB PA9/PA10 PA13 PA14 U1 STM32F042F6Px DIO CLK R2 4k7 D2 LED R3 810R TP3 TP4 TP5 TP6 GND
-
Thread
Suche Bus: 10m lang und 20 Teilnehmer
Man kann auch CAN-Transceiver (MCP2551) an die UART hängen. Das Protokoll ist dann wie bei RS-485, hat aber den Vorteil, man braucht keine Richtungsumschaltung und es gibt keine Kollisionen (hoher Stromverbrauch, wenn 2 Transceiver
-
Artikel
AVR CAN Baudraten Berechnung
MHz Systemtakt 16 kbps gewünschte CAN Baudrate (kleinst möglichster Wert des Highspeed Tranceiver MCP2551) Zeitquanten 25 (muss immer zw. 8-25 sein) und besteht aus PRS+1, PSH1+1 und PSH2+1 und unterteilt ein einzelnes Bit, so wie ich das sehe ist 25 ein sehr sicherer Wert und auf lange Leitungslängen
-
Artikel
Sammelbestellung CAN
Stück = 2,77€ 100 Stück = 2,66€ Thomas 0. (25) ajg59 (2) Tobias C. (3) Fabian F. (2) CAN-BUS-Treiber MCP2551-I-SN | | | | | | (34) 25 Stück = 0,769 € 100 Stück = 0,706 € Thomas O. (25) ajg59 (2) Tobias C. (5) Fabian F. (2) CAN Filterdrossel SRF4532-510Y | | | | | (27) 10 Stück = 0,443€ 100 Stück =0,409€
-
Thread
MCP2515: Listen-only geht, normal geht nicht
Weiter gemessen. Es scheint am Transceiver MCP2551 gelegen zu haben. Die Flankensteilheit auf der CAN-Seite des Transceivers lässt sich über einen kleinen Strom durch einen externen Widerstand programmieren. Den Pin habe ich sträflicherweise offen