
-
Thread
SPI und ISP in einer Schaltung
steckt der MCP2515 in einem Steckbrett mit äusserer Beschaltung (24MHz-Quarzoszillator). Wenn ich den ATmega jetzt programmieren will geht das nicht, wenn ich den MCP aber abklemme geht es. Kann das mit zu langen
Alternativ den MCP2515 mit Jumper während des Programmierens abkoppeln. Ist zwar nicht sehr elegant, funktioniert aber :)
-
Thread
Seltsames SPI-Verhalten Atmega328P
PS: PB2 (!SS) ist nach bestem Wissen und Gewissen als Output konfiguriert, da er als !CS für das MCP2515-Modul benutzt wird.
Holger L. schrieb im Beitrag #7207754: > War bei dem "Arbeitstischaufbau" das MCP2515-Modul nicht angeschlossen? Nein, auch nicht. Das Problem war, dass ich SPI.begin() vor der MCP2515-Initialisierung aufgerufen habe, aber nicht auch vor der ST7735-Initialisierung, und dass die
-
Thread
typedef struct führt zu unknown type name
CANMessage *p_message) { uint8_t length = p_message->length; // ID einstellen mcp2515_write_register(TXB0SIDH, (uint8_t) (p_message->id>>3)); mcp2515_write_register(TXB0SIDL, (uint8_t) (p_message->id<<5)); // Ist die Nachricht ein "Remote Transmit Request" if
aber keine Daten */ // Nachrichten Laenge + RTR einstellen mcp2515_write_register(TXB0DLC, (1<<RTR) | length); } else { // Nachrichten Laenge einstellen mcp2515_write_register(TXB0DLC, length); // Daten
-
Thread
can-Bu sendet nicht
paar neue Erkentnisse über meinen Fehler und zwar funktioniert die Kommunikation wenn ich die beiden MCP2515 direkt miteinander verbinde, wsobald ich aber die MCP2551 dazwischen hänge ist funkstille es wird also nicts mehr übertragen. Wo könnte denn der Fehler liegen? Der Anschluss der beiden MCP2551
Habe gerade herausgefunden das der Loopback-Modus funktioniert sobald ich die RXCAN-Leitung vom MCP2515 abziehen. Was jemand woran das liegt?
-
Thread
AtMega32 Takt ausgeben
Da haben wir es doch schon... Der MCP2515 hat CLKOUT. Nach Reset gibt der allerdings clk/16 aus - aber es kommt schon mal ein Takt. Während der Init-Phase setzt du den Teiler auf clk/1. Also: ein MCP2515 bekommt einen Quarz, dessen CLKOUT
ATMega164/324/644 verwenden, die haben einen CLKOUT. XTAL2 verwenden geht, die Variante mit clk vom MCP2515 funktioniert auch (ist jetzt seit vielen Jahren ohne Probleme im Einsatz - heute würde ich es aber auch anders machen)
-
Thread
CAN Bus mehrere Teilnehmer
Masseverbindung zwischen A+B und C ist bei CAN nicht zwingend notwendig. Versuchs mal ohne. Meine China-MCP2515-Module haben eine 8MHz Quarz statt die üblichen 16MHz. Das muss man bei der Initialisierung des MCP2515 berücksichtigen.
sind korrekt angeschlossen und gemessen. Thomas F. schrieb im Beitrag #5361373: > Meine China-MCP2515-Module haben eine 8MHz Quarz statt die üblichen > 16MHz. Das muss man bei der Initialisierung des MCP2515 berücksichtigen. Der Raspberry (A) hat ein 16Mhz Quarz verbaut, die Microcontroller
-
Thread
Entscheidungshilfe CANController gesucht
günstige PIC-Controllern mit integriertem CAN. Schau mal unter PIC18Fxxxx. Der externe CAN-Baustein MCP2515 hat übrigens eine SPI und keine IIC Schnittstelle.
Hallo, der MCP2515 ist Spitze und bei mir am PC und im Auto im Einsatz nur gerade bei Reichelt nicht lieferbar, Ende der Woche soll es wahrscheinlich wieder welche geben. Aber den AT90CAN128 würde ich auch gern mal
-
Thread
Verkaufe jede Menge Bauteile
folgende Bauteile werden nicht mehr benötigt. [pre] STK Beschreibung Gehäuse Preis/Stk 6x MCP2515 SOIC 1 9x MCP25025 SOIC 1 10x MCP2551 SO-8 1,2 2x MCP2515 DIP 2 15x MCP2551 DIP 1,5 6x MCP2515 SOICW 2 17x
24C512 DIP 1 3x 24FC1025 DIP 2 2x 24AA1025 DIP 2 3x MCP2515 DIP 1,5 3x STR712FR2T6 TQFP64 8 3x STM32F103CBT6 LQFP48 6 2x STR711FR2H6 LFBGA64 7 1x ATMega 8535L PLCC44 4 3x MAX7221 DIP 4 6x MAX7119
-
Thread
Ventilsteuerung Gartenbewässerung CAN-Bus
und Gehäuse. Anbei der Schaltplan. Nun hab ich eine Frage: Kann ich wie vorgesehen die 16MHz für den MCP2515 vom XTAL2 des Atmega328P abgreifen? Das Datenblatt des MCP2515 fordert entweder "crystal/ceramic resonator operation" oder "external clock source", dann aber 0.3 to 0.85 VDD an OSC1. Das scheint
Der "full-swing" Quarz-Oszillatormodus des 328P scheint den MCP2515 OSC1 doch mit 16MHz versorgen zu können. Der reguläre "low power" Quarz-Oszillatormodus schafft das anscheinend nicht. Die Alternative mit Quarz an MCP2515 und MCP2515 CLKOUT an 328P XTAL1 hatte
-
 Bild
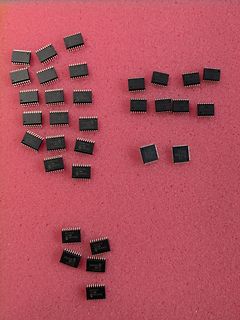
Verschiedene integrierte Schaltkreise auf rotem Untergrund
MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K MCP2515 080209K
-
Thread
AT90CAN128 wieder einmal.
ausgezeichneten Artikel von Fabian Greif: http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 Auch wenn er fuer andere Hardware geschrieben ist, er ist eine ausgezeichnete Einfuehrung. Ich halte die Dokumentation des AT90CANxxx im Bereich CAN fuer aeusserst duerftig, die des mcp2515 ist viel besser. Viele Eigenschaften des AT90CAN habe ich erst aus Extrapolieren vom mcp2515 verstanden, ganz abgesehen von den Erklaerungen im Dokument von Fabian Greif. Noch ein paar Bemerkungen: ich bin vom mcp2515 auf den AT90CAN umgestiegen weil der SPI Zirkus zum internen Verschieben
-
Thread
CAN - BUS - IC ( welchen IC würdet Ihr empfehlen ? )
Problematik der CAN-BUS-Technologie befassen. Welchen IC würdet Ihr mir empfehlen? Wäre der MCP2515 empfehlenswert? Danke Bernhard
Eine IMHO tolle Seite zum MCP2515 im Zusammenhang mit dem GCC für einen AVR: http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 Gruß Philipp
-
Thread
include-Datei gesucht
von Microchip, in der sich der Assembler-Code für den Austausch zwischen PIC und dem CAN-Controller MCP2515 befindet. Leider ist es mir bisher nicht gelungen, die include-Datei MCP2515.inc aufzutreiben. Kann mir jemand helfen? Besten Dank im voraus Dieter
eine "mcp2510.inc"-Datei(also nicht mcp2515.inc) Aber sieh selbst und mach dir einen Reim daraus. https://www.microchip.com/en-us/application-notes/an215
-
Thread
[V] Diverse Microchip Development Tools
Demo Board mit PIC18F4550 http://www.microchipdirect.com/productsearch.aspx?keywords=DM163025 1x MCP2515 CAN Cont. PICtail Demo Bd [] (15€ + Versand) Erweiterungsplatine mit MCP2515 CAN Controller und MCP25020 CAN I/O Expander http://www.microchip.com/stellent/idcplg?IdcService=SS_GET_PAGE&nodeId=1406&dDocName=en024094&part=MCP2515DM-PCTL 1x CAN Bus Demonstration Board [] (15€ + Versamd) CAN nach USB Demo Boards (zwei Stück) mit PIC18F4550 und MCP2515 CAN Controller http://www.microchip.com/stellent/idcplg?IdcService=
-
Thread
SN65HVD230 CAN Board Network Transceiver Config und Befelssatz für UART
Vor einigen Monaten kaufte ich mir einen "CAN Transceiver" MCP2515.Achtung das ist ein CAN Controller! Der wird halt nur oft falsch ausgezeichnet. Verdrahtung wie im Bild. Ich hoffe das erspart Arbeit. Mit 3.3V Betriebsspannung sollte der SN65HVD230 laut Datenblatt
Der MCP2515 läuft von 2.7V bis 5.5V. So kann ich ihn mit einer USB2SPI Bridge mit 3.3V ansteuern. Der SN65HVD230 hat 3.3V. Gesamte Betriebsspannung wäre somit 3.3V aber stabillisiert.
-
Thread
Platine mit verschiedenen Spannungen
Hallo, Den Mcp2515 kann ich mit 5V und 3.3V betrieben. Die Frage ist nur, kann ich den SHT85 permanent mit 5v betreiben?
Thomas schrieb im Beitrag #6324976: > Den Mcp2515 kann ich mit 5V und 3.3V betrieben. Du hast dafür zu sorgen, dass an Deinem AT328 keine Signale ankommen, die dessen Versorgungsspannung überschreiten. MCP2515 (3.3V) bekommt seine 3,3 Volt
-
Thread
LIN-CAN Gateway / Bauteilauswahl
Welcher Mikrocontroller Idealerweise einer mit internem CAN, Auswahl auch reichlich. Wenn du den MCP2515 als CAN-Controller benutzen möchtest: fast jeder beliebige MC mit UART (LIN) und SPI (MCP2515). 8k Flash und 1kB RAM sollten völlig ausreichen. ATMega88 wäre völlig ausreichend. Tiny441 tuts auch
Welcher Mikrocontroller > Idealerweise einer mit internem CAN, Auswahl auch reichlich. Wenn du den > MCP2515 als CAN-Controller benutzen möchtest: fast jeder beliebige MC > mit UART (LIN) und SPI (MCP2515). 8k Flash und 1kB RAM sollten völlig > ausreichen. ATMega88 wäre völlig ausreichend. Tiny441 tuts
-
Thread
Suche hilfe bei einem CAN BUS Projekt mit 22x Arduinos
Problem ist, dass in einer vorangegangenen Diskussion immer wieder der Arduino Mirco, der Due und die MCP 2515 als am sinnvollsten gesehen wurden. Nach einer etwas längeren Pause habe ich aktuell wieder damit angefangen und zum Preis von 4,50 für ein Arduino Micro + MCP2515 ist es im verhältnis recht
Du kommst aus der SPS- Richtung? hier findet man eine anleitung zu can mit dem MCP2515 https://github.com/autowp/arduino-mcp2515 Schau dir auch mal C-grundlagen wie arrays, funktionen und for-schleifen an. Damit kannst du deinen code auf ca. 40 zeilen kürzen und somit übersichtlicher
-
Thread
LIB bauen, Atmel Studio 7?
Greif nutzen. Aktuell habe ich hier einen Atmega 328 und eine kleine CAN Platine vom Chinamann mit MCP2515 als Controller. Darauf habe ich das Demo Programm von Fabian Greif zum laufen bekommen :). http://www.kreatives-chaos.com/artikel/ansteuerung-eines-mcp2515 Soweit so gut. Nun möchte ich
'can_buffer.o' failed Error recipe for target 'main.o' failed Error recipe for target 'mcp2515.o' failed Error recipe for target 'mcp2515_buffer.o' failed Error unknown type name 'prog_uint8_t' Error unknown type name 'prog_uint8_t' Error unknown type name 'prog_uint8
-
Thread
CAN-Bus am Atmega 8
hey tobias.. der altungsaufwand ist relativ gering alles was du brauchst ist der mcp2515 nen treiberbaustein 82c250 nen quarz für den mcp (oder du taktest den durch den mega) den mcp hängst du direkt an den SPI port an einfachen beispielen zur programmierung mangelt es leider
kannst das meiste weglassen.. annefürsich brauchst du nur den mega 8 an sich und die verbindugnen zum mcp2515
-
Thread
Einfacher CAN-FD (streaming-)logger mir Rpi(?)+?
Der MCP2515 ist ein CAN-to-SPI-Adpater, den kannst Du direkt an den Raspi verbinden. Den gibt es sogar im PDIP-Gehäuse oder im akzeptablen SOIC-Gehäuse. https://www.mouser.de/datasheet/2/268/MCP2515_Family_Data_Sheet_DS20001801K
Vergiss den MCP2518FB bzw. MCP25625FD. Der Raspi wird die Daten nicht schnell genug abholen können wenn der Bus ausgelastet ist, selbst bei einem Bus. Das Protokoll ist viel ineffizienter als beim MCP2515 (der aber
-
Thread
can bus am dspic33fj128gp802
kim schrieb im Beitrag #4286062: > Als Tranceiver wird mir der mcp2515 gegeben. Der MCP2515 ist gar kein Transceiver, sodern ein CAN Controller. Als Transceiver würde der MCP2562 in frage kommen. kim schrieb im Beitrag #4286062: > Hat dieser wirklich ein CAN-Modul
Max H. schrieb im Beitrag #4286084: > mcp2515 ach, ich meinte auch mcp2551 Max H. schrieb im Beitrag #4286084: > Nirgends und überall. Die kannst du mit dem Peripheral Pin Select > realtiv frei zuweisen. oha, dass muss ich mir noch
-
Thread
Fahrtcontroller mit 4 unabhängigen CAN Bussen
gewählten Master - Rechenraster, kann ein Beaglebone Black über den SPI überhaupt schnell genug die MCP2515 CAN - Controller abfragen um 10ms Botschaften auf den Bussen zu empfangen / Senden? Auf dem Cape würden 3 MCP2515 auf den SPI0 und 1 MCP2515 auf dem SPI1 hängen. Weiterhin bin ich mir nicht
Wenn schon SPI, dann nehme 4x MCP2515 als CAN controller (plus Transceiver natürlich). Ob es die geforderte Timings einhält muss mann probieren. MfG PICfan
-
Thread
ESP8266 & CAN // Vorschläge passender Baustein
Nun, der Klassiker wäre der MCP2515. Der wird per SPI angebunden.
??? Der MCP2515 ist ein CAN-Controller, während a) - d) CAN-Transceiver sind.
-
Thread
AtMega8 funktioniert nur bei angeschlossenem Programmer
ich im Moment keine Idee.. Kann es irgendwie mit der SPI Schnittstelle zusammenhängen auf der der MCP2515 hängt? diese Pins werden ja auch zum programmieren verwendet. gruß Matthias
meistens auch... Was ich nicht verstehe ist die Tatsache, dass dies nur bei der Initialisierung des MCP2515 passiert, während des Betriebs werden permanent Befehle über SPI an den MCP2515 gesendet (es wird die selbe SPI routine verwendet) und dort klappt es einwandfrei. Brauche ich evtl. Pull-Up oder
-
Thread
CAN & SPI gleichzeitig an Raspberry
Arduino übermitteln und ausgeben. Allerdings finde ich nichts dazu wie ich mit einem MCP2515 CAN & SPI gleichzeitig betreiben kann. Ich bin für jeden Tipp dankbar. Vielen Dank schonmal im Voraus. Liebe Grüße
. Für CE0 dann den MCP2515 und für CE1 den Arduino.
-
Thread
CAN-Bus + Protokoll bereits im Chip
Ein schrieb: > Einfacher geht es nicht, und preiswerter wohl auch nicht. Wobei Mega8+MCP2515 zusammen deutlich billiger sind als der PIC18F258.
Sorry Tipfehler: MCP2551 sollte MCP2515 heißen
-
Thread
ESP32 - CAN-Bus
ist vom CAN Transceiver abhängig. Einen solchen benötigst Du sowohl beim EPS32 und als auch beim MCP2515. Beim MCP2515 kommt häufig der MCP2551 zum Einsatz. Der MCP2551 ist ein 5V Transceiver. Ohne separate Level-Shifter benötigst Du für den ESP32 einen 3V bzw. 3,3V Transceiver (z.B. SN65HVD233-HT)
Gamergirl schrieb im Beitrag #6559774: > Ich denk mal, dass ein MCP2515 höhere Reichweiten hat, aber ich muss so > ~15m überbrücken und hoffe das "zuverlässig" schaffen zu können. Der MCP2551 passt wie schon erwähnt für 5V Mikorcontroller. Für Controller mit niedrigeren
-
Thread
CAN Bustreiber beim großen C?
ich vor ein paar Wochen gerade dort bestellt und ebendiese Transceiver vergessen. Werde ich wohl die MCP2515 zum Testen provisorisch per Diode und Pull-up verkabeln müssen...
vor ein paar Wochen gerade dort bestellt und ebendiese > Transceiver vergessen. Werde ich wohl die MCP2515 zum Testen > provisorisch per Diode und Pull-up verkabeln müssen... Du suchst CAN Transceiver, hast aber MCP2515 rumliegen? Hab ich da was falsch verstanden? Was geht an den MCP2515 nicht
-
Thread
CAN Masken und Filter
will ich auf zwei Adressen fltern: 201 und 300. Wie muß ich das einstellen? [c] // Group 0 MCP2515_FILTER(???), // Filter 0 MCP2515_FILTER(???), // Filter 1 // Group 1 MCP2515_FILTER_EXTENDED(???), // Filter 2 MCP2515_FILTER_EXTENDED(???), // Filter 3 MCP2515_FILTER_EXTENDED(???), // Filter 4 MCP2515_FILTER_EXTENDED(???), // Filter 5 MCP2515_FILTER(???), // Mask 0 (for group 0) MCP2515_FILTER_EXTENDED(???), // Mask 1 (for group
-
Thread
CAN netzwerk aufbauen
Aber nicht für den Atmel-AVR Microcontroller zusammen mit dem Microchip-MCP2515 CAN-Baustein. Stefan
Hallo Stefan, ich schicke dir die Treiber für den MCP2515 zu. Ich muss nur noch das CMX aus den Sourcen löschen und andere Aufrufe verwenden. gruss Steffen
-
Thread
SPI-Probleme (Mega64)
Hallo Leute, ich versuche gerade, mit einem ATmega64 einen MCP2515 und einen ENC28J60 zum Laufen zu bringen. Bisher ist erst der MCP2515 auf dem Board, aber ich merke bereits, daß das ein Schuß in den Ofen war. Ist es tatsächlich so, daß man nur EIN Gerät an den
, und hatte auch mal was ähnliches mit dem Mega8 gebaut. In der Software heißt es, daß der /CS des MCP2515 am SS des AVR angeschlossen werden muß, damit das Hardware-SPI genutzt werden kann. Das heißt für mich, daß nur Geräte, die am SS hängen, verwendet werden können, ergo genau eins. Stimmt das so?
-
Thread
Adressierung über Bus
Beitrag #3766252: > Bei einem AVR wäre das noch ein extra Baustein mit extra Quarz, Selbst wenn man MCP2515 statt AT90CANxx einsetzt kann man dennoch ohne doppeltem Quarz arbeiten. Der vom AVR wird dann oft überflüssig.
Version des MCP2515 mit mehr Puffern und weniger Bugs. fchk
-
Thread
mcp2551 + standby-mode
einen sender und einen empfänger habe. da aber nicht laufend daten gesendet werden, wollte ich den mcp2515 und den mcp2551 solange in den sleep schicken. das funktioniert auch paarmale hintereinander aber dann ist schluss (ca. 10 bis 20mal). ich habe den mcp2515 wakeup-interrupt aktiviert, auf den
empfangen (Interrupt wurde vom mcp2515 ausgelöst) wird dieser wieder in den Normal-Modus gesetzt und ich setze den RS-Pin auf 0V. Als Clock habe ich ein 16MHz Quarz. Wird weder der mcp2515 noch der mcp2551 in sleep versetzt, so funktioniert
-
Thread
Welcher CAN controller
>Ich nehme am liebsten den MCP2515, der >SJA1000 hat mir zuviele Anschlüsse :-) Sehe ich auch so... hab den mcp2510 und später den mcp2515 am msp betrieben! Geht super! Beispiele hierui gibt es wie sand am mehr. Zur not kann
Daten-, Adreßbus, ALE, /RD, /WR = 11 Leitungen). Wenn Dein MC ein HW-SPI hat würde ich auch den MCP2515 empfehlen. Peter
-
Thread
gibt es rs232-CAN Converter?
Zufuß: Mega8 + MCP2515 + CAN-Transceiver + MAX232 ...
mir das gedacht: meine Baud-Rate ist 2400bps müsste also machbar sein, das zu bauen. SPS--AVR--MCP2515--MCP2551====CAN=====MCP2551--MCP2515--AVR--MAX232--PC und auf die SPS wird mal geschrieben und mal von gelesen. wer andere Lösungen hat, immer her damit :)
-
Thread
Schieberegister und CAN Controller an SPI
Beitrag #3859248: > Allerdings habe ich jetzt einen Knoten im Hirn. Als Can Controller ist > der MCP2515 wohl eine gute Wahl. Äh. Nö. Für nur wenig mehr bekommst Du auch den PIC18F26K80, der eine verbesserte(!!!) Version des MCP2515 plus ein kompletter Mikrocontroller ist. Auf die CAN-Register kannst
MCP2515 ist ne gute Wahl, wenn du mit mit einem bekannten System auch per CAN kommunizieren willst. Mag sein, dass eine andere Lösung theoretisch sinnvoller ist, optimal ist aber die lösung, die schnell
-
Thread
MCP2551 sendet nicht
Hallo, Ich versuche verschiedene ATMega328P mit CAN zu verbinden. Eingesetzt werden MCP2551 und MCP2515. Der MCP2515 gibt auf dem TxCAN Ausgang auch keine richtigen Werte aus (siehe Anhang), somit kann der MCP2551 auch keine CAN-Nachrichten verschicken. Das kuriose ist aber, dass die selbe
Florian S. schrieb im Beitrag #3824457: > der MCP2515 ist da wohl sensibler. Der läuft auch noch mit 3,3V. Strom verbrauchen die Tranceiver. Dafür gibt es für 3,3V-Systeme dann eigene Tranceiver.
