-
Thread
ATtiny85 lässt sich mit STK600 nicht flashen
.| 0010 21 c0 20 c0 1f c0 1e c0 1d c0 1c c0 b6 c0 11 24 |!. ............$| 0020 1f be cf e5 d2 e0 de bf cd bf 10 e0 a0 e6 b0 e0 |................| 0030 ea ec f2 e0 02 c0 05 90 0d 92 a6 37 b1 07 d9 f7 |........ ..7....| 0040 20 e0 a6 e7 b0 e0 01 c0 1d 92 af 38 b2 07 e1 f7 | ..........8....| 0050 0d d1 39 c1 d5 cf 98 2f 96 95 95 75 88 0f 8a 7a | .9..../...u...z| 0060 98 2b 89 2f 86 95 86 95 83 73 99 0f 99 0f 9c 7c |.+./.....s.....|| 0070 89 2b 82 95 08 95 10 92 7d 00 10 92 7e 00 10 92 |.+......}...~...|
-
Thread
Stepper Motor Microstepping Frage zu TMC2208
Grund für Arduino Mega 2560 war, dass ich relativ viele IO Pins benötige: 4 Gewichtssensoren (Jeweils 2 Pins), 6 Stoppersensoren für die Stepper, Steuerung für MOSFET (1pin) => Solenoidmotor und ein H Bridge (2 pins) für DC Motor. Dazu kommt eben die 6 * 2 pins für die Steppermotoren. Laut dieser Seite
danke dir sehr. Ich verbleibe bei: 2560 + 6 x drv8825. Eine weitere Verbesserung könnte durch version 2 meines Projektes durch ersetzen von 2560 mit STM32F413ZH und drv8825 mit tmc2208 / tmc2209 erfolgen. Vielen Dank an allen beteiligten. Gibt es hier auf dem Forum inoffizielle Regeln für das Markieren
-
Thread
Anfänger / welcher mContr / welche Software
einzeln, auch hübsch verpackt für den Mac, eins von diesen beiden für kleine und große Cortex-M, z.B. STM32: arm-gnu-toolchain-13.2.rel1-darwin-x86_64-arm-none-eabi.pkg arm-gnu-toolchain-13.2.rel1-darwin-arm64-arm-none-eabi.pkg https://developer.arm.com/downloads/-/arm-gnu-toolchain-downloads 32-Bit
WENIGER! Muss man nicht verstehen! https://store.arduino.cc/products/arduino-nano 8 Bit, 16MHz, 32kB Flash, 2kB RAM, 21 Euro https://www.raspberrypi.com/products/raspberry-pi-pico/ 32 Bit, 133MHz, 2MB Flash, 260k RAM, 4,5 Euro
-
Thread
[VS] 3. Hand mit Lupe, div. Bauelemente (u.a. Taster, Kondensatoren)
polig Schließer gelb reichelt T 250A GE 10x Drucktaster 1-polig Öffner schwarz reichelt T 250R SW 2x LED Hyper SIDELED weiß SMD Osram LW A67C 1x IC ATMEGA8-16AU TQFP-32 reichelt ATMEGA 8-16 TQ 50x Kondensator THT Elko 1000uF 35V D13xL20 RM5 30x Poti SMD Potentiometer Trimmpoti Cermet 2,0k 24x IC LM 386 Audioverstärker, DIP-8 10x LED Cree THT-LED 5mm gelb 2,6 V 15° C503B-AAN-CA0C0252-015 rs 810-6733 40x SMD Kondensator Elko 470uF 16V 8x8mm oder 10x10mm 400x SMD Kondensator Tantal 2,2uF 25V Bauform B 200x SMD Kondensator Tantal 6,8uF 16V 10% Bauform B
-
Thread
DIY 10kW/20kWh eta=99% Insel ESS Projektvorstellung
* Die Ansteuerung von 2 Gatetreibern mit einem uC-Pin und der 2,5V-Versorgung dazwischen wird nichts. Da ist imho viel zu wenig Luft, um den korrekten LED-Strom zu gewährleisten, wenn Exemplarstreuungen und Temperaturabhängigkeit
diverses Feintuning - Reduzierung des AC-Induktor von 5 auf 1mH - Single-Prozessor-Lösung auf einem Atmega328 - 2. PCB-Revision: einfacher, stärker, billiger
-
Thread
USB-C an ATmega328 oder STM32
> Der Controller wäre nackt, also es müsste auch der erste > Zugriff funktionieren. > USB-C an ATmega328 oder STM32 Mit einem USB-UART-Konverter funktioniert das mit jedem STM32, weil die einen eingebauten UART-Bootloader haben. Man braucht also keinen "großen" uC mit USB-Port. Zum Flashen braucht
> Das funktioniert mit jedem STM32 und, weil man nur RX und TX braucht, > auch mit dem kleinsten USB-UART-Konverter, z.B. FT230X. Man braucht auch > nichts weiter als 2 Optokoppler oder einen ISO-7021 für eine galvanische > Trennung
-
Thread
4 Bit Hex -> 7 Segment
Ob S. schrieb im Beitrag #7528720: ... Da die DDR nix wirklich selbst erfunden hat... U125, U126, E351, E355, DAC32 und sicher noch zig andere... Komisch, immer Typen aus der Westzone wollen genau wissen was wir konnten und was nicht.
None ; Location ; Device g16v8a ; PIN 1 = CLK; PIN 11 = GND; PIN [13..19]=[S0..6]; PIN [2..5]=[E0..3]; PIN 12 = DPO; PIN 6 = DPI; DPO.d = DPI; FIELD inputs = [E0..3] ; FIELD outputs = [S0..6] ; TABLE inputs => outputs.d { 0=>40; 1=>79; 2=>24; 3=>30; 4=>19; 5=
-
Thread
Minimale Schaltung für Arduino
.----- AQY211 \\ | .-------|<----R2------| µC | Selbst- | --- haltung '----- [/pre]
Dazu nutzt man dann normalerweise die Pinchange-Interrupts, und evtl. bastelt man den Chip direkt an 2 Mignonzellen o.ä. Geht dann mit minimalem Ruhestrom und maximaler Funktion. Mit einem Arduinoboard ist das aber gebastel und nicht mehr Plug and Play.
-
Thread
Frequenzerzeugung
bewegen, wenn man es sorgfältig macht. Aber ich würde trotzdem einen 8-Pin-ATTiny oder einen STM32 dafür nehmen. my2ct (re)
10kHz-20kHz umwandeln mit eine Abstufung pro Schritt von > 200Hz: Den digtialen Wert per DAC (R2R-Widerstandsnetzwerk o.ä.) in eine Spannung 0 - x,x V umwandeln und damit einen U/F-Umwandler betreiben. Was nimmt man denn heute, wenn man XR2006/2007 nicht mehr bekommt? CD4046 vielleicht? Das Ganze
-
Thread
Baugruppe gesucht: Image Player mit HDMI-Ausgang, steuerbar
selber entwickeln (was ich auch schon mal gemacht habe), je nach den eigenen Anforderungen. Der uSD-Slot ist nur und ausschließlich nur für CM4-Light Module, also solche ohne onboard EMMC. Steckt man ein CM4 mit EMMC drauf, ist der uSD-Slot ohne Funktion. fchk
Micro-SD Card, HDMI und 1x USB). Viel Spaß beim Nachbauen Korrektur. Die Firmware ist für einen ATmega328P, als den Typen auf dem Arduino Uno. Den kleinen ATmega48P hab ich nicht da. Für den und den ATmega88 braucht man aber eine andere Firmware, wegen der anderen Interruptvektortabelle.
-
Thread
Anfänger Ätz Fragen
: > Hat man da vorher reichlich, sagen wir zu viel H2O2 reingekippt, schäumt > es einem dann aus dem Bottich. Ekelig ätzend über Tisch, Klamotten und > hoffentlich nicht Gesicht. Ja ne, ist klar. Du hast offensichtlich noch nie mit HCl und H2O2 gearbeitet
4 H2O <---> H2O2 + 2 H3O+ + 2 e− +1,78 V Cu <---> Cu+ + e− +0,52 V Cu <---> Cu2+ + 2 e− +0,34 V Thermodynamisch also kein Problem. Und von einer kinetischen Hemmung ist auch nichts
-
Thread
AVR ATmega1284P Bootloader wie 644p
00 c0 00 00 |N.*.....1.......| 1fc80 2a 98 82 e0 44 d1 80 e0 42 d1 c2 e0 dc ef fe 01 |*...D...B.......| 1fc90 84 91 3d d1 21 96 fc ef cf 32 df 07 c1 f7 2a 9a |..=.!....2....*.| 1fca0 64 e2 80 e6 3b d1 60 e2 80 e7 38 d1 60 e0 8f e0
f1 e0 31 97 f1 f7 00 c0 00 00 > |N.*.....1.......| > 291fc80 2a 98 82 e0 44 d1 80 e0 42 d1 c2 e0 dc ef fe 01 > |*...D...B.......| > 301fc90 84 91 3d d1 21 96 fc ef cf 32 df 07 c1 f7 2a 9a > |..=.!....2....*.| > 311fca0 64 e2 80 e6 3b d1 60 e2 80 e7 38
-
Thread
Arduino unter Windows stellt sich dumm an
nicht und muss für sich kompilierfähig sein. Ich habe die Quellen ja original übernommen, nur den A2 kennt das ESP32 Devkit nicht. https://github.com/JojoS62/ESP32-serial/tree/main/src
die config.h gibt es tatsächlich [code]C:\Users\Name\AppData\Local\Arduino15\packages\esp32\hardware\esp32\2.0.14\tools\sdk\esp32\include\mbedtls\mbedtls\include\mbedtls\config.h[/code]
-
Thread
UART lib für ATmega328P
Hallo zusammen, habe davor nur STM32 Prozessoren programmiert und wollte jetzt für einen Controllino MINI über Microchip Studio einen ATmega programmieren. Jedoch bekomme ich die USB Schnittstelle einfach nicht zum Laufen. Alle anderen
schon vorher aber da war dein Sendepuffer leer. Das ist ein genereller Unterschied zwischen STM32 und AVR an ganz vielen (nicht allen) Stellen. Bei STM32 musst du jeden Interrupt selbst Quittieren oder Deaktivieren, sonst wird die selbe ISR bei ihrem Ende direkt wieder aufgerufen. Bei AVR werden
-
Thread
[V] Halbleiter, Netzteile, Opto, Diskret, Relais, Buchsen, Evalboards
-> 15€/Paket Taster: 8x 3.14.200.901, Rafi: Taster beleuchtet gelb -> 0,25€/Stk. 32x 3.14.200.944, Rafi: Taster beleuchtet grün -> 0,25€/Stk. Diskret: 380x 744777222, Würth: 220uH, 0,44A Drossel -> 2€/100Stk.
4€/gesamt 800x DS3316P-222MLD, Coilcraft: 2,2uH, 3,8A Drossel -> 4€/100Stk. 25€/gesamt 40x DR127-220-R, Cooper: 22uH, 4A Drossel -> 3€/gesamt 200x DR74-330
-
Thread
ATmega2560 hex File disassemblieren
Overriding Baud Rate : 115200 AVR Part : ATmega2560 Chip Erase delay : 9000 us PAGEL : PD7 BS2 : PA0 RESET disposition
U2X0 steht auf 1, UBRR0H auf 0 und UBRR0L auf 16, das sind bei 16 MHz Takt 115200 Baud für die USART0.
-
Thread
Bitte um Hilfe bei der Programmierung von AVR8-Mikrocontrollern in C
#7517570: > Und zweitens käme der AVR-Assembler auch allein mit der Maske zurecht. > Er bietet nämlich u.a. die Builtin-Funktion Log2. Schon immer?
: >> Und zweitens käme der AVR-Assembler auch allein mit der Maske zurecht. >> Er bietet nämlich u.a. die Builtin-Funktion Log2. > > Schon immer? Keine Ahnung, ob das "schon immer" so war, auf jeden Fall schon sehr lange, ganz sicher vor der Einführung des AVR Assembler 2 . Siehe angehängten
-
Thread
STM32F103 Bluepill externen Interrupt auch PIN B1
erstmal ins Bett. Von da an ist es dann leicht weiter herauszufinden wie es geht. # Bluepill, STM32F103C8, Interrupts [c]program STM32F103V8_16x2; { Declarations section } { Declarations section } procedure ExternerInterrupt(); iv IVT_INT_EXTI1; ics ICS_AUTO; Begin DisableInterrupts();
und erkläre das Innenleben wie DMA usw. Alles kein Hexenwerk, der ARM ist einer der durchdachtesten uC der Welt. Und mit C und Arduino sehen sowieso alle uC gleich aus. Bei meinem Fahrtebuch Logger im Auto arbeiten 8 Interrpts, 3 Timer, UART, SPI, I2C, NMEA auswqerten, SD karte alles im IRQ und noch
-
Thread
EEPROM Arduino long zahl
. [c] #include <EEPROM.h> long Wegstrecke = 2100000000; //-2.147.483.648 bis +2147483648. Ein Long benötigt 32 Bits/4 Bytes Speicherplatz byte Adresse = 0; // 0 bis 255 bool Zahl =0; void setup
hier < #include <EEPROM.h> long Wegstrecke = 2100000000; //-2.147.483.648 bis +2147483648. Ein Long benötigt 32 Bits/4 Bytes Speicherplatz byte Adresse = 0; // 0 bis 255 bool Zahl =0; void setup
-
Thread
Torantrieb Steuerung IC Info gesucht
für Steckverbinder? Mache Foto und zeige, was Du wie gemessen hast. Ich gehe davon aus, dass der uC den Kurzschluss 'produziert', und der nicht zu ersetzen ist. Evtl mit Adapter und einem Atmega 16/32.
bisschen und mit BASCOM hatte ich es nur wenig bisher zu tun. Nun zu den Anforderungen was der Atmega32 können müsste: Außen auf dem Tor befindet sich ein Elektroschloss, welches zuerst vor dem Motor einen Impuls bekommt und die Nase des Elektroschlosses auf Auf schaltet, dieses soll für maximal 2
-
Thread
RC Auto mit Arduino und Sensoren
du einen 8 Bit Arduino mit AVR Mikrocontroller > meinst. Arduino unterstützt auch eine ganze Reihe 32 Bit ARM Controller. Genau ich habe einen Arduino mit einem Atmega 2560 > Spannend stelle ich mir > allerdings die Messung des Füllstandes vom Tank vor, denn der wird ja > kräftig durch geschüttelt
messen und auf deiner Anzeige ablesen kannst. Bei nicht zu ungeschickter Programmierung wird der ATmega sich langweilen. Die ausreichend gleichzeitige Messung funktioniert, weil dir entweder die Sensoren oder die Hardware im uC viel Arbeit abnehmen und der uC nur für das Auslesen und die Steuerung der
-
Thread
ATmega328/Arduino und weiter?
Anwendungen, einen uC mit eingebautem USB zum hochladen gab es damals (erster Arduino Atmega8) aber wohl noch nicht. Heute ware ein STM mit USB wie STM32F303CBT6 oder BlackPill natürlich eleganter - gibt es aber auch nicht
USB-Interface überfordert scheinbar die Zielgruppe. Dann gibt es noch den Arduino Micro mit ATMEGA32U4.
-
Thread
Drehgeber und Tastenentprellung für Arduino
lassen. / und gut ist. ich kann es auch [c] if(strlen_P(MainName)) { uint16_t c_count2=strlen_P(MainName); String Ausgabe_pfad_String=""; Ausgabe_pfad_String.reserve(c_count2+2); char *c_home2=(char*)MainName; Serial.println(c_count2); Serial.println(c_count2+2); c_home2=(char*)MainName; while(pgm_read_byte(c_home2)) Ausgabe_pfad_String += (char)pgm_read_byte(c_home2++); if( (Ausgabe_pfad_String.lastIndexOf('/')) >0 ) // raspi buster Ausgabe_pfad_String.remove
-
Thread
Mikrocontroller-Auswahl: ATTiny, ATMega, Pic,?
32bit-uC sind glaube ich etwas Overkill für meinen Zweck. Ich nehme vermutlich einfach den ATmega 328P. Ich schätze, dass ich mir mit einem ATtiny möglicherweise zu viele Einschränkungen aufbinde.
voller Geschwindigkeit, weil die in einem neueren Prozess gefertigt worden sind. Ansonsten STM32L/STM32U (https://www.st.com/en/microcontrollers-microprocessors/stm32-ultra-low-power-mcus.html) oder SiLabs EFM32 (https://www.silabs.com/mcu/32-bit-microcontrollers). Die sind extra für solche Anwendungen
-
Thread
8 oder 16 Zeichen 4 Zeilen LCD mit 9 mm Zeichenhöhe
grafisches ist leider zu langsam und geht nicht Nein, ist es nicht: https://www.youtube.com/shorts/ykU_ny2wCCk https://www.youtube.com/watch?v=L03uCfl4xnc Allerdings muss man auch ein wenig programmieren können.
Thomas F. schrieb im Beitrag #7516163: > Nein, ist es nicht: > https://www.youtube.com/shorts/ykU_ny2wCCk > https://www.youtube.com/watch?v=L03uCfl4xnc > > Allerdings muss man auch ein wenig programmieren können. Naja, da hängt aber auch ein 32 Bitter mit ner Menge RAM drunter. Klar, auch
-
Thread
Wie bekomme ich eine .eep Datei auf meinen ATmega32
avrdude -p atmega32 -c atmelice_isp -U eeprom:w:<filename> ?
Max D. schrieb im Beitrag #7495151: > avrdude -p atmega32 -c atmelice_isp -U eeprom:w:<filename> ? Ergebnis avrdude warning: cannot determine file format for RN_SCHRITTMOTOR_2.0.EEP, specify explicitly avrdude error: command failed avrdude error
-
Thread
[V] W10 großer! 4GB/64GB Minirech. LATTE_PANDA(Onboard Ardur.ATmeg32) 88*70mm 5V LAN,HDMI,USB (85€)
port and two USB 2.0 ports WiFi and Bluetooth 4.0 Built-in Arduino Co-processor: ATmega32u4 Video output: HDMI and MIPI-DSI Onboard touch panel overlay connector Supports 100Mbps Ethernet 6 GPIOs from Cherry Trail processor 20 GPIOs from Arduino Leonardo 6 Plug and play Gravity sensor connectors Power: 5V/2A Dimension of board: 88 * 70 mm Wifi und BT Antenne dabei. KEIN NETZTEIL dabei. USB Mico Netzteil( 5V/ min.2,5A!!) oder ich habe 2 Litzen für ein Labornetzteil drangelötet. Habe noch zwei Kühlkörper
-
Artikel
Umstieg von Arduino auf AVR
bit. Und es ist ein Typ mit Vorzeichen. Eine Variable vom Typ int kann auf einem AVR also Werte von -2^15 bis 2^15 - 1 annehmen. Das sind Zahlen zwischen -32768 und 32767. Und was wird in diesem Typ gespeichert? Eine Variable, deren Wert sich nie ändert: int ledPin = 13; Und zwei Laufvariablen von 0 bis
Typen definiert: Größe Vorzeichenlos Vorzeichenbehaftet 8 bit uint8_t int8_t 16 bit uint16_t int16_t 32 bit uint32_t int32_t 64 bit uint64_t int64_t Die Nomenklatur ist eigentlich ganz einfach: [u]int[bits]_t, wobei das [u] für unsigned, also vorzeichenlos, steht und [bits] eben die Anzahl der Bits für
-
Artikel
AVR-GCC-Tutorial/Die Timer und Zähler des AVR
AVR-Typ Timer/Counter0 Timer/Counter1 Timer/Counter2 AT90S2313 8 16 - ATtiny2313 8 16 - ATtiny25 8 8 - ATmega8 8 16 8 ATmega88 8 16 8 ATmega16 8 16 8 ATmega32 8 16 8 ATmega644 8 16 8 8-Bit Timer/Counter. Der 8-Bit Timer wird z.B bei AT90S2313 über folgende
zu verwenden) ATmega16U4, ATmega32U4 (Arduino Leonardo): 10-Bit-Timer 4, 3 PWM-Ausgänge (Liste möglicherweise unvollständig, aber es fällt schwer weitere zu finden) Gemeinsame Register. Verschiedene Register beinhalten
-
Thread
Bastelei identifizieren
schalten könnten, aber die LED liegen nach Masse und von plus kann der SN7437 nur 1.4mA liefern, also 700uA pro LED. Schon damals war man richtig blöd. Es wäre besser gewesen, man lässt die 7437 weg und legt die beiden roten LED (2 x 1.8V = 3.6V) in Reihe vom 74164, der 16mA liefern kann bei max. 0.4V
versorgt. Sagt nix über die Technik. Das war Stand ca. '79. Klar macht man dass heute in einem Atmega32. Damals gabs das aber noch nicht. Oszi, und weiteres Equicment hatte ich auch noch nicht. Einzig ein Digi-Multimeter (Nordmende ) hatte ich. Aber gelaufen ist das Teil jahrelang. Alles ohne Schwierigkeiten
-
 Bild
Schaltplan mit ATmega328P und RTC-Modul
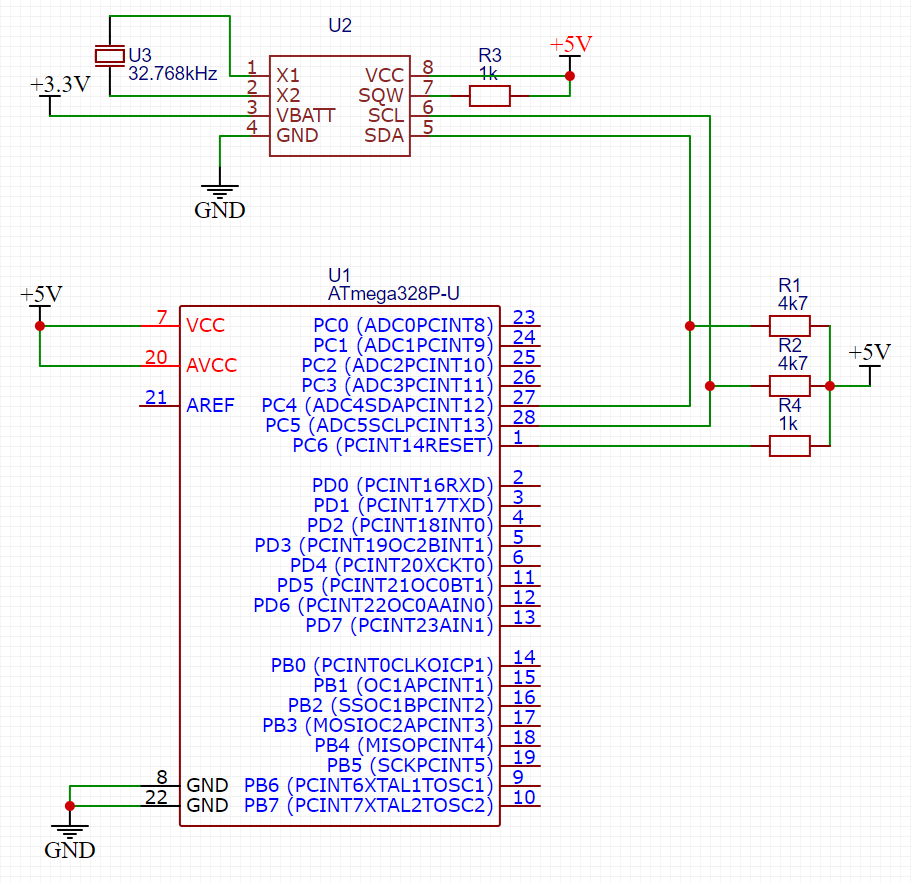
U2 32.768kHz X1 X2 VBATT GND VCC SCL SDA R3 1k +5V R1 4k7 R2 4k7 R4 1k U1 ATmega328P-U VCC PC0 (ADC0PCINT8) PC2 (ADC2PCINT10) PC3 (ADC3PCINT11) PC4 (ADC4SDAPCINT12) PC5 (ADC5SCLPCINT13) PC6 (PCINT14RESET) PD0 (PCINT16RXD) PD1 (PCINT17TXD) PD2 (PCINT18INT0) PD3 (PCINT19OC2BINT1) PD4 (PCINT20XCKT0) PD5 (PCINT21OC0BT1) PD6 (PCINT22OC0AAINO) PD7 (PCINT23AIN1) PB0 (PCINT0CLK0ICP1) PB1 (OC1APCINT1) PB2 (SSOC1BPCINT2) PB3 (MOSI2CPINT3) PB4 (MISOPINT4
-
Thread
Chip für super simple Funktion
Ein paar Eltako oder so Relais ?? Relais mit 2 Eingängen, ein Zeitrelais 0,3s an, 0,3s aus , zweites Zeitrelais ein paar Sekunden an.
man sich fuer einen Arduino schaemen? Nimm mal den Pro Mini.Das ist ein kleines Board mit einem Atmega 328p drauf dessen Pins auf der Platine nach aussen gefuehrt sind.Mehr nicht. Wofuer muss man sich nun schaemen? Fuer den uC,die Leiterbahnen,die kleine Platine und/oder die Pfostenfeldstecker die
-
Thread
Tasterentprellen - nur für Nerds? Gesperrt
denn er hat Recht: einfach nur "langsam Abfragen" ist *keine Entprellung*. Erst, wenn der Taster 2x "langsam abgefragt" wurde und beide Male der selbe Pegel gefunden wurde, kann von einem stabilen Pegel ausgegangen werden. Mehrmalige Abtastung erhöht dann die Wahrscheinlichkeit, den richtigen Pegel
Problemen....die Schaltung verhält sich dann, in Abhängigkeit von der Reaktionsgeschwindigkeit des Users, u.U. recht merkwürdig. Das Softwaremäßig auf einer "höheren" Ebene abzufangen kann auch recht aufwändig werden. Mit freundlichem Gruß: Bernd Wiebus alias dl1eic http://www.l02.de
-
Thread
Sinus mit DAC725
120° > phasenversetzt; Wenn's wirklich nur ein Sinus ohne Oberschwingungen sein soll, genügen 2 DACs, mit 120° Phasenversatz. Der dritte Sinus ist die Differenz der beiden anderen. Ich habe das vor vielen Jahren mit einem ATmega32U4, einem SPI-Dual-DAC MCP4922 und einem vierfach R2R-Op TS914 gebaut
aber will man das im Jahr 2023 WIRKLICH noch? Da muss man 40 Jahre alte App-Notes rauskramen und 1-2 Europlatinen voll bauen.
-
Thread
Liste von ICs usw. fürs Breadboard
#7468812: > Also es muss ja keine Liste sein https://dse-faq.elektronik-kompendium.de/dse-faq.htm#F.2 > Und ich bräuchte auch ein paar billige ATMEGA Mikrocontrolller (DIL) Da man die nur über einen iSP Dongle programmieren kann, haben sich inzwischen eher uC mit USB durchgesetzt, Arduino Nano
auf relativ wenige reduziert: 47, 100, 200, 470 Ω 1, 2.2, 4.7, 10, 22, 47, 100, 220, 470 kΩ 1 MΩ Bisher konnte ich mir alle nötigen Werte durch Kombination von 2 Widerständen herstellen. Da ich aber fast nur noch digital bastle, ist das nur selten nötig
-
Thread
Interrupt Vector Atmega4809
TCA_SINGLE_CMP0EN_bm; //Reset Counter Register TCA0.SINGLE.CNT = 0; // Start signal für 10uS Trig_Out |= Trig; _delay_us(10); Trig_Out &= ~Trig; } */ uint32_t RohWert; ISR(PORTB_PORT_vect) { // lösche Interrupt flag PORTB.INTFLAGS = PORT_INT2_bm; RohWert = TCA0.SINGLE.CNT; } uint32_t Ultra_Sonic_Sensor_read (void) { uint32_t Distanz = 0; // Berechne Distanz in mm Distanz = RohWert; Distanz *= 25; Distanz *= 23.3; Distanz /= 2; return Distanz; } [
-
Thread
I2C RTC+EEPROM mit ESP8266. Mal funktionierts mal nicht
F Modul) zum Einsatz. Desweitern befindet sich noch eine Echtzeituhr (MCP7940N) und ein EEPROM(M24C32) auf der Platine welche mit dem I2C Interface verbunden sind. Leider macht der I2C Bus ziemlich Probleme bei mir in form von er funktioniert mal und dann mal wieder nicht. Wenn der Bus dann mal
Eine Frage hätte ich noch aus Interesse, hier handelte es sich ja wohl um ein Softwareproblem da das I2C Interface in Software realisiert wurde. Wie ist das bei "echten" I2C Interfaces also die als Hardware Baustein im Controller vorhanden sind wie beim AVR/STM32 oder ESP32? Machen die sowas automatisch
-
Thread
Neue Version V32! von Target 3001!
Hallo, ich bin per E-Mail von Ing.-Büro Friedrich auf die neue V32! Version von Target 3001! hingewiesen worden: https://ibfriedrich.com/landingpage/v32/de/index.html Ich schreibe das nur zur Info für die, die es evtl. interessiert. Neben Target gibt es auch noch
A1 date: 06/05/2008 CPU: Dual core Intel Core2 Duo E8400 (-MCP-) cache: 6144 KB flags: (lm nx sse sse2 sse3 sse4_1 ssse3 vmx) bmips: 11968 Clock Speeds: 1: 1999 MHz 2: 1999 MHz Graphics: Card: Advanced Micro Devices [AMD
-
Thread
Wie benutze ich die Timer vom AM64x von TI
Compiler würde den Unterschied auf Assemblerebene berücksichtigen. Beim Avr-Compiler für den ATMega geht das zum Beispiel, da kann man etwa [c] REG_NAME |= 00000100b; [/c] schreiben, um das Bit 2 in dem 8-Bit-Register REG_NAME zu setzen. Mit C-Funktionen wäre das aufwendiger und u. U. nicht so
als uint definierst, dann geht es so (zum besseren Verständnis etwas umständlich): [c]const uint32_t basisadresse = <irgendwas>; const uint32_t offset = <irgendwas>; uint32_t *REG_adresse; // Hier mit * REG_adresse = basisadresse + offset; // Hier ohne * *REG_adresse |= 0x01; while (*REG_adresse
-
Thread
LED toggeln mit ATxmega256A3BU
anderen unterscheiden. Ich habe hier noch drei Arduinos rumfliegen und noch ein Board mit nem ATmega32u mit USB C Anschluss, ohne ISP oder JTAG. Wäre es vielleicht sinnvoller für mich, erstmal bei den für Anfängern gebräuchlicheren (weiss ich natürlich nicht ganz genau) µC zu bleiben? Da viele
xplained Boards läuft? Ich finde, dass die LEDs viel zu lange leuchten. Und außerdem steht das Fusebyte 2 auf "TOSC1/2 shared with XTAL". Habe da auch Bilder zu angehängt. Genau dort hängt ja auch der 32KHz Oszillator dran, weiter oben wurde ja von dir auch der Schaltplan geposted. Veit D. schrieb im
-
Thread
UART: Verschliffene Flanken - wann werden die Datenbits gesampelt?
z.B. Atmega644P 16.9.2 Asynchronous Data Recovery [code] The decision of the logic level of the received bit is taken by doing a majority voting of the logic value to the three samples in the center of the
zwischen +3V und +15V (also "high") eine "log. 0" darstellt. Als physikalische Schnittstelle am UART/uC verwendet _positive Logik_: klassisch TTL-Pegel mit Spannungen zwischen 2V und 5V ("high") entsprechen einer "log. 1", Spannungen zwischen 0V und 0.8V ("low") entsprechen einer "log. 0". Startcondition