Hallo zusammen,
ich habe ein Problem und zwar habe ich eine Platine mit nem 1284p
darauf. und will zwei sachen machen:

- über zwei interrupts servomotoren ansteuern

- über ne fotodiode die helligkeit einer hintergrundbeleuchtung steuern


einzeln funktioniert alles super, aber wenn ich beides zusammenschreibe
und einfüge funktioniert es nicht. bzw wenn ich die interrupts
einschalten (sei), bekomm ich mein rechteck signal für meine servos,
aber die adc wandlung funktioniert nicht mehr. da das problem nur
auftritt wenn ich die interrupts einschalte, denke ich dass es daran
liegt. habe auch jetzt schon alle interrupts reingeschrieben, um
auszuschließen, dass sich das programm da aufhängt, war aber leider auch
ohne erfolg.

fusebits für high und ext. sind jeweils FF. Für low undefiniert.


anbei mein code:
1
#include<avr/io.h>
2
#include<avr/interrupt.h>
3
#include<avr/delay.h>
4
5
6
7
8
intmain(void){
9
10
11
12
//Port deklaration
13
DDRC=0xff;//Port C als Ausgang
14
DDRA|=(1<<PA1)|(1<<PA2);
15
DDRD|=(1<<PD7);
16
17
//Deklaration für hintergrundbeleuchtung
18
19
TCCR2A|=(1<<COM2A1)|(1<<WGM21)|(1<<WGM20);
20
TCCR2B|=(1<<CS20);//clk no prescaling
21
22
23
24
25
26
27
// Deklaration für servomotoren
28
TCCR3A|=(1<<WGM31);// fast pwm mit höchstgrenze von icr3
29
TIMSK3|=(1<<OCIE3A)|(1<<OCIE3B);
30
TCCR3B|=(1<<CS30)|(1<<WGM33)|(1<<WGM32);// clk mit prescaler 1
31
ICR3H=0x4E;//Counter für Servo auf 20000 µs obere Grenze
32
ICR3L=0x20;//Counter für servo auf 20 000 µs obere grenze
33
OCR3AH=0x23;// counter 1
34
OCR3AL=0x28;
35
OCR3BH=0x29;// counter 2 unterschied bis maximal 2000
36
OCR3BL=0x04;
37
38
39
40
41
//ADC deklarieren
42
ADCSRA|=(1<<ADEN);// ADC eingeschaltet, kein Prescale
43
ADMUX|=(1<<ADLAR);// linksseitige formatierung
44
45
46
PORTC=0x00;
47
48
sei();// interrupts global einschalten
49
50
while(1)
51
{
52
53
54
55
56
57
58
ADCSRA|=(1<<ADSC);//single conversion mode ein
59
_delay_ms(10);//warten bis konvertierung abgeschlosen
Hi
>ADCSRA |= (1<<ADEN); // ADC eingeschaltet, kein Prescale
Der ADC-Takt soll im Bereich 50...200kHz liegen. Deiner läuft mit
500kHz.
> ADCSRA |= (1<<ADSC); //single conversion mode ein> _delay_ms(10); //warten bis konvertierung abgeschlosen
Passt nicht zusammen. Einerseits lässt du den ADC mit maximalen Takt
laufen (Conversation Time 26µs) andererseits wartest du 10ms.
Aber ich tippe eher auf deine Hardware:
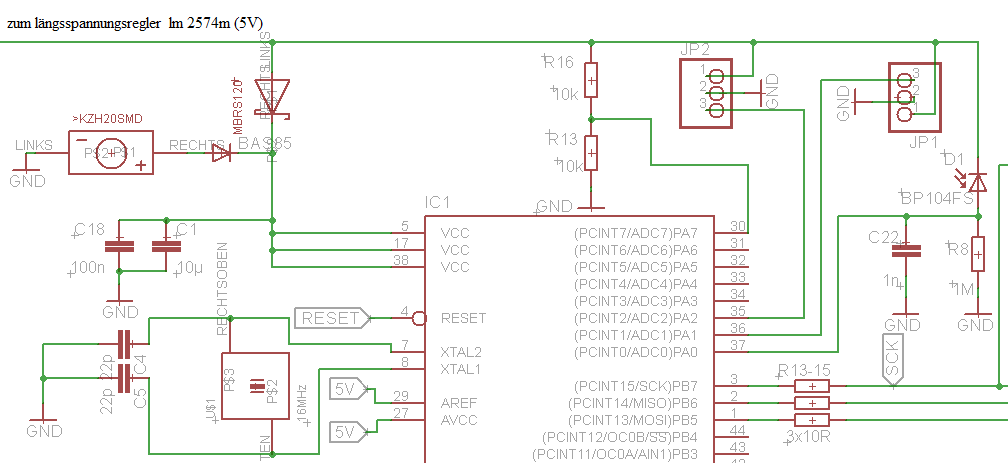
- Beide VCC mit Kondensator angeschlossen?
- wie wird die Spannung an ADC0 erzeugt?
- Kondensator an AREF?
MfG Spess
Mh gute getippt würd ich mal sagen. Also die Spannung am ADC0 kommt
direkt von nem längsspannungswandler.
Am aref ist kein kondensator, könnte das problem sein aber welche vcc's
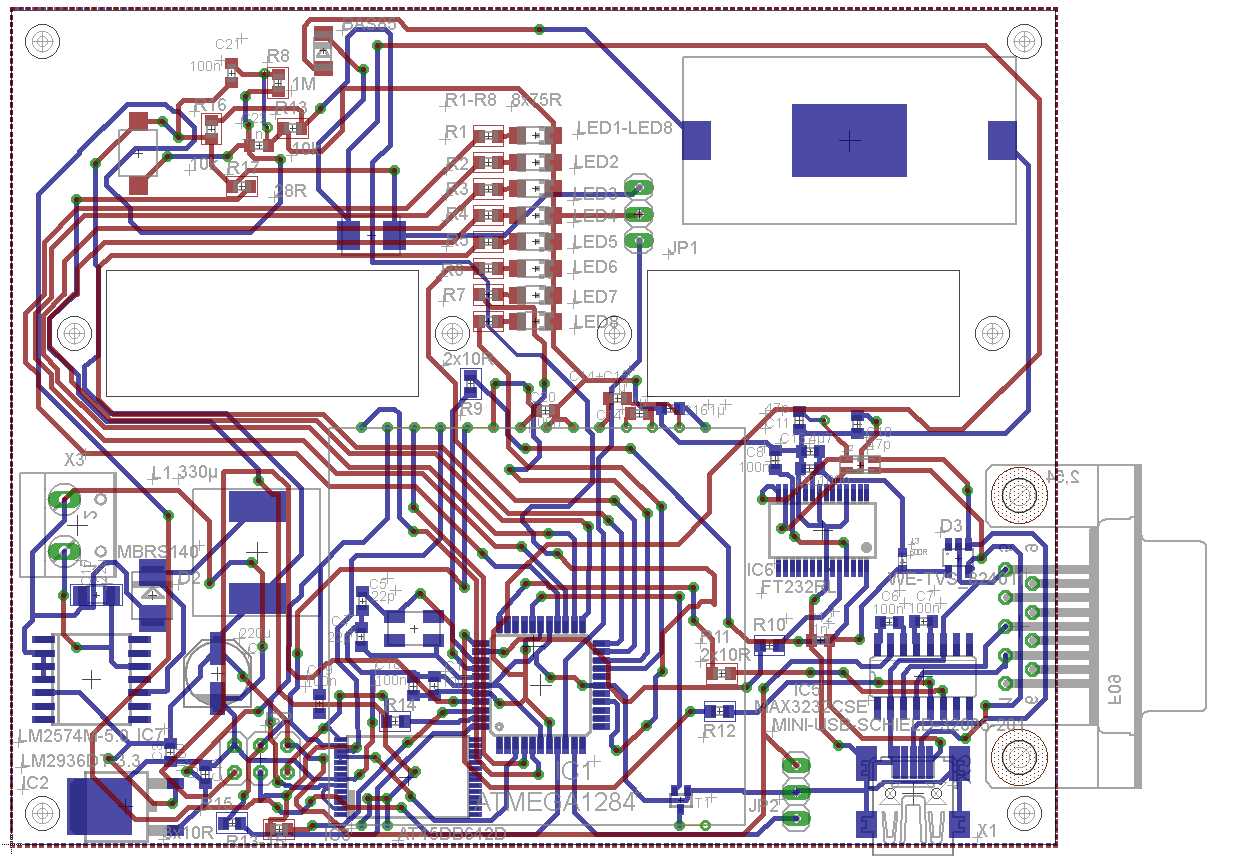
meinst du noch anbei mal mein layout
Hi

>könnte das problem sein aber welche vcc's meinst du noch anbei mal mein >layout

Die drei VCC (links oben) und AVCC. Die 5V an VREF sind unnötig. VCC als
VREF lässt sich auch über die REFSn-Bits einstellen. Da reicht für alle
möglichen Fälle ein 100n-Kondensator von AREF nach Masse.

Hast du schon mal den R8 (wesentlich) kleiner gemacht? Dein
Sensorkonstrukt ist für den ADC viel zu hochohmig. Das wird zwar durch
C22 abgemildert, aber ich vermute, das durch das Schalten der
benachbarten Portpins der ADC gestört wird.

MfG Spess
gerade versucht mit 480k und 330k gleiche sache wie vorher... man sagt
ja das man die photodioden hochohmig in reihe schalten soll. was ist
denn dann hochohmig...

vielleicht interessant: wenn der andere widerstand angelötet wurde
funktionieren die signale der servos nicht mehr. die anzeige an den leds
(an denen ich normal auch das signal des adc's ausgebe füllt sich
kontinuierlich - unabhängig von lichteinfall; die hintergrundbeleuchtung
ist aus...

aref hab ich jetzt so gelassen oder istd as auch ein problem, wenn ich
dahingehend nichts einstelle. den vorteiler habe ich mit 8 probiert,
ändert auch nichts.

wird der adc relativ einfach gestört? ist das wenn nur der adc selber im
prozessor oder auch die signalleitung selbst?

vielen Dank!
Hi
>gerade versucht mit 480k und 330k gleiche sache wie vorher... man sagt>ja das man die photodioden hochohmig in reihe schalten soll. was ist>denn dann hochohmig...
Das ist richtig, aber je hochohmiger desto störungsempfindlicher. Dein
C22 nutzt auch nur etwas, wenn er so nah wie möglich am Pin sitzt. Warum
hast du eigentlich eine Fotodiode und keinen Fotowiderstand genommen.
Wäre wesentlich entspannter. Außerdem ist die BP104 für den Zweck
ungeeignet. Das ist eine Infrarot-Diode mit Tageslichtfilter.
>vielleicht interessant: wenn der andere widerstand angelötet wurde>funktionieren die signale der servos nicht mehr.
Welcher Widerstand?
> die anzeige an den leds>(an denen ich normal auch das signal des adc's ausgebe füllt sich>kontinuierlich - unabhängig von lichteinfall; die hintergrundbeleuchtung>ist aus...
??? Ich glaube da liegt einiges im Argen. Hast du das auf einer
Leiterplatte? Wenn ja, poste mal das Layout. Das oben ist der
Schaltplan, nicht das Layout.
Warum willst du eigentlich die Pins im Interrupt wackeln lassen?
Timer3 im PWM-Mode 14. ICR auf 0x4E1F setzen (20ms) und OCR3A/B im
Bereich zwischen 0x3EF(1ms) und 0x7CF(2ms) bewegen lassen. Dafür
brauchst du überhaupt keinen Interrupt. Die Servosignale liegen dann
OC3A und OC3B.
Du kannst auch mal versuchen deinen Code auf freie Pins von einem
anderen Port zu ändern.
MfG Spess
zu widerstand: damit mein ich, als ich den ein megaohm rausgeschmissen
hab und nen kleineren ausprobiert habe

das mit den pins war eig nur um zu sehen ob der atmel überhaubt in den
interrupt springt. also nur eine überprüfung.

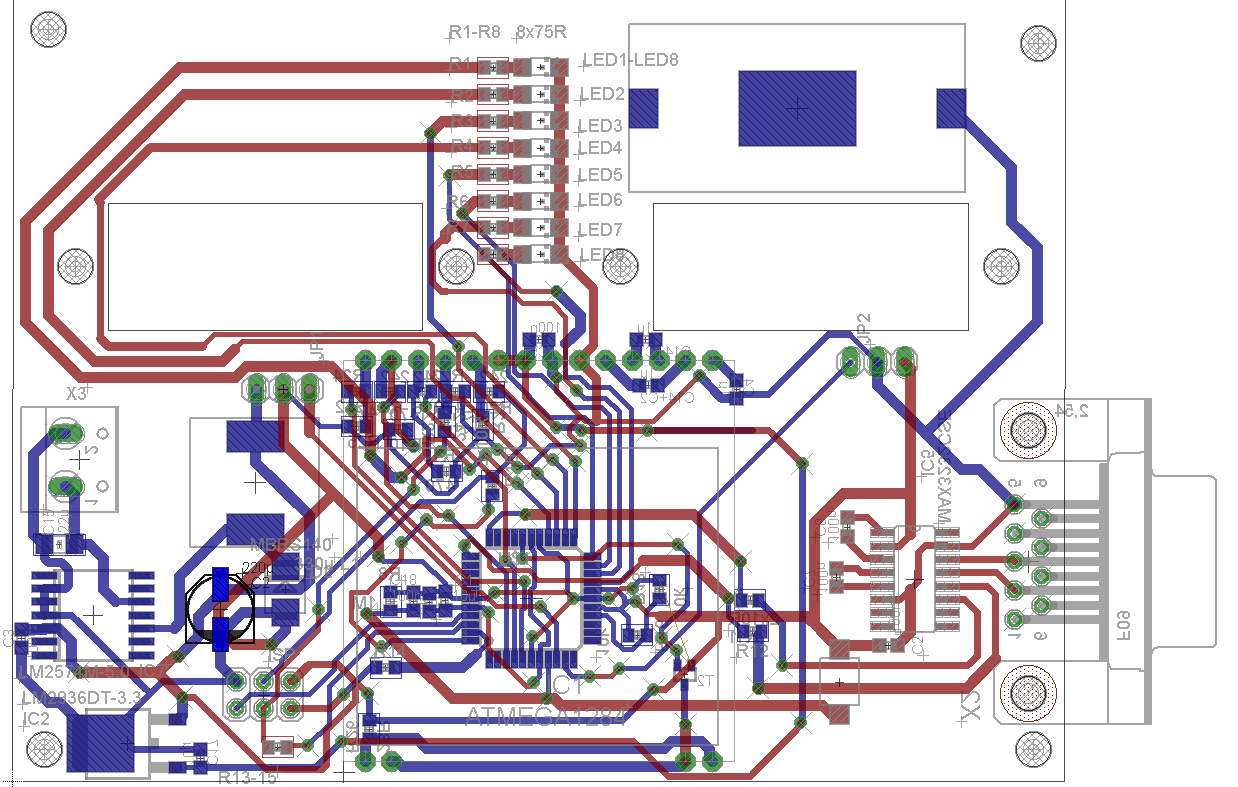
anbei das layout (ja der kondensator ist zu weit weg dann)

das mit dem timer drei probiere ich aus...dachte das geht nur mit nem
interrupt weil ich kein hardwareseitige anbindung habe.

vielen dank schonmal
lg
fabian
Hi

Ich hatte geschrieben

>Ich glaube da liegt einiges im Argen.

Da wusste ich noch nicht, wie schlimm es wirklich ist. Ehrlich gesagt
bezweifle ich das du diese Platine jemals gescheit zum laufen bekommst.

MfG Spess
Hi
>haha ok das hilft mir in dem fall aber auch nicht weiter... n paar>verbesserungsvorschläge wären gut
Da gibt es nichts zu verbessern, da ist ein komplettes neues Layout
angesagt. Dazu muss aber vorher noch der Schaltplan überarbeitet werden.
MfG Spess
Also dein Layout ist der Hammer. Alles falsch was so geht...


Also neues! Abblock Cs so dicht an den uC wie nur möglich, Signale mal
ordnen bzw Bauteile besser platzieren, etc

Mich wundert das du das noch auf ne 2 lagige bekommen hast.


Ingo
fabian schrieb:> haha ok das hilft mir in dem fall aber auch nicht weiter... n paar> verbesserungsvorschläge wären gut
Dein Programm ist halt nicht sonderlich optimal. Man könnte sogar sagen,
es ist totaler Müll. Das würde ich aber nie tun.
Also diese Konstruktion:
1
// Deklaration für servomotoren
2
TCCR3A|=(1<<WGM31);// fast pwm mit höchstgrenze von icr3
3
TIMSK3|=(1<<OCIE3A)|(1<<OCIE3B);
4
TCCR3B|=(1<<CS30)|(1<<WGM33)|(1<<WGM32);// clk mit prescaler 1
5
ICR3H=0x4E;//Counter für Servo auf 20000 µs obere Grenze
6
ICR3L=0x20;//Counter für servo auf 20 000 µs obere grenze
7
OCR3AH=0x23;// counter 1
8
OCR3AL=0x28;
9
OCR3BH=0x29;// counter 2 unterschied bis maximal 2000
10
OCR3BL=0x04;
11
12
}
13
ISR(TIMER3_COMPA_vect)
14
{
15
PORTA|=(1<<PA1)|(1<<PA2);
16
}
17
18
ISR(TIMER3_COMPB_vect)
19
{
20
PORTA&=~((1<<PA1)|(1<<PA2));
21
}
Könnte aus einem AVR-Tutorial stammen. Aus dem "So nicht"-Kapitel.

Erstmal das hier:
        ICR3H = 0x4E; //Counter für Servo auf 20000 µs obere Grenze
        ICR3L = 0x20; //Counter für servo auf 20 000  µs obere grenze
1
ICR3=20000;
Und dann entsprechend:
1
OCR3A=9000;
2
OCR3B=10500;
Da steigt irgendwann keiner mehr durch. Am wenigsten du selbst.

Daß das Mist ist:
      ISR(TIMER3_COMPA_vect)
      {
        PORTA |= (1<<PA1) | (1<<PA2);
      }
genauso wie die folgende ISR, hat Spess ja schon geschrieben.

Totaler Quatsch:
1
ADCSRA|=(1<<ADSC);//single conversion mode ein
2
_delay_ms(10);//warten bis konvertierung abgeschlosen
1
ADCSRA|=(1<<ADSC);// Starte ADC
2
while(ADCSRA&(1<<ADSC));// Warte bis fertig
Das mal zu deinem Programm, das aber trotzdem laufen müsste.
Tut es aber nicht. Und da deine Hardware:
spess53 schrieb:> Da wusste ich noch nicht, wie schlimm es wirklich ist. Ehrlich gesagt> bezweifle ich das du diese Platine jemals gescheit zum laufen bekommst.
mußt du jetzt ganz tapfer sein. Auch wenn es dir nicht gefällt:
fabian schrieb:> haha ok das hilft mir in dem fall aber auch nicht weiter... n paar> verbesserungsvorschläge wären gut
mfg.
ok, liegt das,problem jetzt aber nur am design? sonst würde ich halt mit
det,platine erst mal weiter machen, um weitere fehler zu finden.
sry is meine 2. platine

lg fabian
Hi
>ok, liegt das,problem jetzt aber nur am design?
Das kann niemand beurteilen, da deine Schaltung bis auf den kleinen
Schnipsel unbekannt ist. Da dort aber schon mehrere Fehler enthalten
sind, habe ich für den Rest auch kein gutes Gefühl.
>sonst würde ich halt mit>det,platine erst mal weiter machen, um weitere fehler zu finden.
Und woher weißt du dann woher der Fehler kommt? Hier hast du doch auch
auf ein Softwareproblem getippt.
Allein deine fast kriminelle Masseführung wird dir noch etliche lustige
Effekte bescheren.
>sry is meine 2. platine
Insgesamt oder mit dieser Schaltung?
MfG Spess
fabian schrieb:> mh ok sollte ich mir dann doch gedanken über n redesign machen.
Wenn Du mit dieser Leiterplatte noch testen wolltest, wäre es einen
Versuch wert:
"Baue" einen ordentlichen GND-Layer dazu, z.B. mit versilbertem
Kupferdraht (mindestens 1mm Durchmesser). Daraus kann man ein Netz
bauen, das mit Abstand über der CU-Seite "schwebt" und an das alle
wichtigen GND-Punkte angeschlossen werden.
Gruß Dietrich
Eine eigene Frage?
Dieser Thread ist über 12 Jahre alt.
Stell sie in einem eigenen Thread – dort lesen mehr Leute mit, und sie wird öfter und schneller beantwortet.