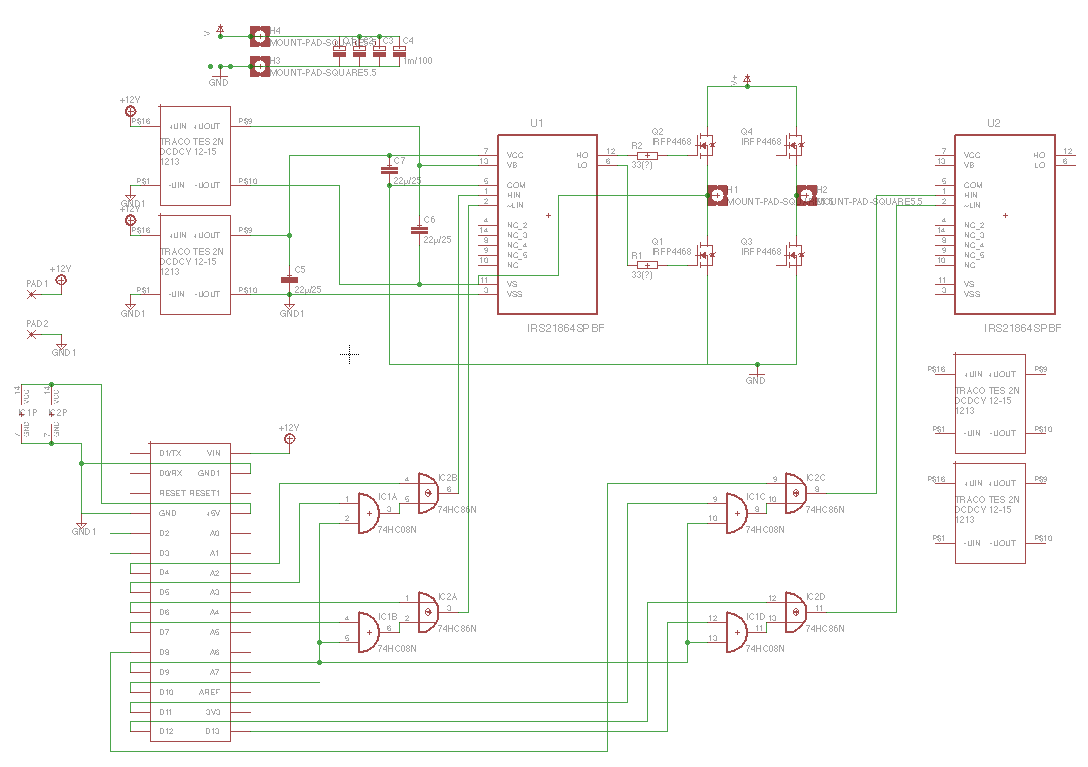
Hallo,

ich habe bis jetzt einiges hier gelesen und muss sagen, dass viele
Beiträge sehr aufschlussreich waren und mich viel weiter gebracht haben,
SUPER FORUM! Aber nun bin ich an einem Punkt, wo ich doch konkreten Rat
brauche.

Ich überlege einen Eigenbau für eine Motorsteuerung, der Antrieb soll in
ein Boot eingebaut werden. Das macht einige der die Ansteuerung
betreffenden Aspekte weniger kritisch, andererseits gibt es auch
besondere Anforderungen, vergleicht man es mit einem Straßenfahrzeug zum
Beispiel.

Ganz wichtig: Ich kann mir auch was fertiges kaufen, aber darum geht es
mir nicht.
Wahrscheinlich werde ich mir dann einen kaufen, nachdem mir die eigenen
Konstruktionen zum x-ten Mal um die Ohren geflogen sind, dann ist es
eben so. Ich versuche also realistisch zu bleiben und habe die viele
Hinweise hier wirklich beherzigt, nehme ein potentielles Scheitern in
Kauf, setze den Schutzhelm auf und hoffe, am Ende einiges mehr gelernt
zu haben. Wissbegierde und Spaß beim Selbermachen sind meine
Motivationen.

hier die Eckdaten:
- 48v (erstmal)
- 110/200A (Vollast/Spitzenlast kurzzeitig)

Als Motor soll der bewährte PMG 132 eingesetzt werden, ein
DC-Scheibenläufer mit Bürsten.

http://www.heinzmann.com/de/elektromotoren-und-hybridantriebe/scheibenlaeufermotor/gleichstrommotor

Schaltungskonzept:
- pwm 20kHz
- Erzeugung und Steuerung mit ATmega328
- H-Brücke mit HighLowside Treibern, mal gewählt den 21864 von ir
- Highside mit DCDC-Versorgung für 100% Tastverhältnis

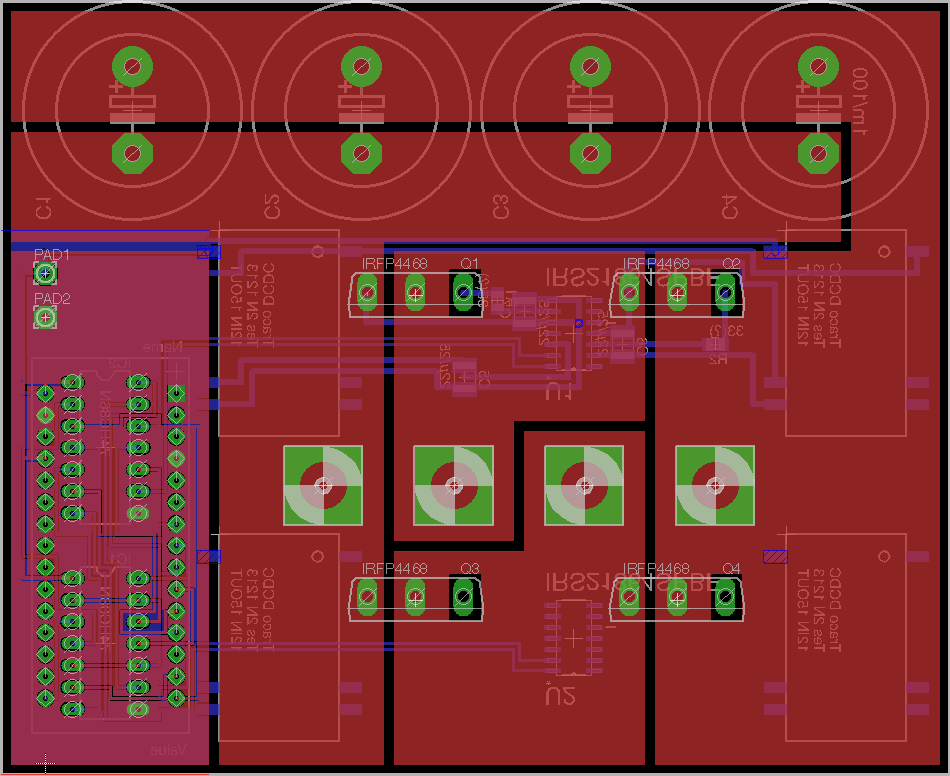
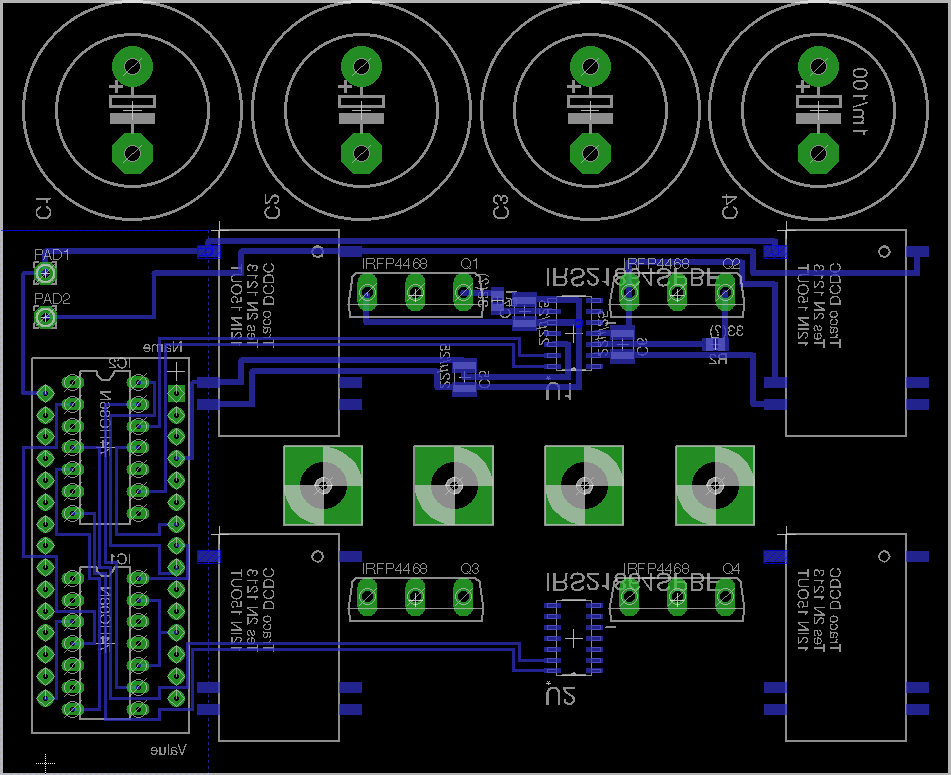
Layoutkonzept:
- die Mosfets auf der einen Seite, der Rest auf der Anderen
- Leiterbahnen auf der Mosfetseite nur VCC, GND, M1 und M2, einfachste
Formen, dass man sie auch aus einem Cu-Blech machen kann.
- Ausnahme davon die Ecke mit dem µC und den Anschlüssen mit weniger A

Fragen (tausende, hier die vordringlichsten):
- kann ich mit den galvanisch trennenden DCDC-Konvertern und dem 21864,
der auch einen vom COM getrennten VSS hat, auf die galvanische Trennung
(opto-Koppler oder wie auch immer) verzichten?
- brauche ich dann vier von den Wandlern, für jede Halbbrücke einen?
- brauche ich die Gate-Widerstände (lahmer Mosfet 4468 mit hoher Qg von
ca 500nC)
- die Kondensatoren auf der Out-Seite der Wandler würde ich gerne als
SMD-Kerkos direkt neben die Versorgungspins der Treiberbausteine packen,
reichen da 22µF (zuviel, zuwenig, habe den größten Wert vom
Reichelt-Sortiment genommen, aber manchmal ist ja weniger mehr, hier
habe ich keinen Rechenansatz, im Datenblatt der Wandler steht ein
Maxwert von 110µF kapazitive Last)
- ist meine Bauteilwahl einigermaßen passend?
- kann ich mit dem Layoutkonzept so weiter machen, oder passt irgendwas
die Leitungslängen, Führung, oder Anordnung der Bauteile GAR NICHT?

Was ich erstmal noch nicht gezeichnet habe, aber schon im Hinterkopf:
- rechte Halbbrücke Schaltplan und Layout
- Anschlüsse Steuerleitungen Atmega
- Pulldownwiderstände Ausgänge Atmega
- Z-Dioden 18V c5 bis C7
- Transil-Diode C1 bis C4


Ich freue mich auf Kritik, her damit!

Ach ja, auch wenn es nicht unbedingt in die heutige Zeit passt (zu mir
passt es schon), ein Buchtip zur Leistungselektronik / Motorsteuerung
würde mich auch sehr freuen.

wo
@ Wolfgang Rehn (5fach-steckdose)
>zu haben. Wissbegierde und Spaß beim Selbermachen sind meine>Motivationen.
Gut.
>- 48v (erstmal)>- 110/200A (Vollast/Spitzenlast kurzzeitig)
10kW!
>http://www.heinzmann.com/de/elektromotoren-und-hyb...
Hmm.
>- pwm 20kHz
Wahrscheinlich zu hoch
>- Erzeugung und Steuerung mit ATmega328>- H-Brücke mit HighLowside Treibern, mal gewählt den 21864 von ir>- Highside mit DCDC-Versorgung für 100% Tastverhältnis
Naja, das ist der einfache Teil ;-)
>- die Mosfets auf der einen Seite, der Rest auf der Anderen
Bei 110A Dauerstrom? Wie dick soll das Kupfer sein? 2mm? ;-)
>- Leiterbahnen auf der Mosfetseite nur VCC, GND, M1 und M2, einfachste>Formen, dass man sie auch aus einem Cu-Blech machen kann.>- Ausnahme davon die Ecke mit dem µC und den Anschlüssen mit weniger A
Wo ist der Kühlkörper?
Wo ist die Strommessung und der Komparator zu Schnellabschaltung?
>Fragen (tausende, hier die vordringlichsten):>- kann ich mit den galvanisch trennenden DCDC-Konvertern und dem 21864,>der auch einen vom COM getrennten VSS hat, auf die galvanische Trennung>(opto-Koppler oder wie auch immer) verzichten?
Ja.
>- brauche ich dann vier von den Wandlern, für jede Halbbrücke einen?
Nö, 2. Du musst ja nur die High Side versorgen.
>- brauche ich die Gate-Widerstände (lahmer Mosfet 4468 mit hoher Qg von>ca 500nC)
Puhh! ja, die braucht man. Aber eher im einstelligen Ohmbereich.
>- die Kondensatoren auf der Out-Seite der Wandler würde ich gerne als>SMD-Kerkos direkt neben die Versorgungspins der Treiberbausteine packen,>reichen da 22µF (zuviel, zuwenig, habe den größten Wert vom>Reichelt-Sortiment genommen, aber manchmal ist ja weniger mehr, hier>habe ich keinen Rechenansatz, im Datenblatt der Wandler steht ein>Maxwert von 110µF kapazitive Last)
Soviel braucht man hier nicht, 1-5uF sollten locker reichen.
>- ist meine Bauteilwahl einigermaßen passend?
Man braucht deulich mehr als nur passende Bauteile. Fang mal mit einem
sauberein Schaltplan an, das ist was einfaches zu Einstieg.
Schaltplan richtig zeichnen>- kann ich mit dem Layoutkonzept so weiter machen, oder passt irgendwas>die Leitungslängen, Führung, oder Anordnung der Bauteile GAR NICHT?
Kühlung?
Mal GERECHNET, was dort für Widerstände und Verlustleistungen anfallen?
Schon mal drüber nachgedacht, dass man 110A DAUERHAFT eher nicht durch
dünne TO220 Beinchen pressen will? Die Hälfte ist sportlich genug.
Danke für die schnelle Antwort!
Falk Brunner schrieb:> 10kW!
Ich habe folgende eingrenzende Betriebssituation, das relativiert die
Leistungsanforderung:
- ein Boot (hier mein Boot) fährt in der Regel 95% der Zeit mit deutlich
geringerer Leistung als volle Fahrt voraus , mehr bringt bei einem
Verdränger auch nichts, nach Drehmomentberechnung wird volle Fahrt
voraus schon bei 24V/110A erreicht, Normalbetrieb (normale Fahrt) schon
bei wesentlich weniger, also grob 1kW.
- in Notsituationen braucht man auf dem Wasser Reserven, dafür die
Auslegung auf ca 5KW.
- die 10kW als Last gibt es eigentlich nicht, Weil der Motor gar nicht
so viel ziehen kann (es sie denn, der Propeller steckt im Schlamm) aber
es gibt die Situation, dass schnell von voll voraus auf voll rückwärts
geschaltet werden muss, hier werden hohe Ströme fließen, wenn auch nur
kurzzeitig.
>>- pwm 20kHz>> Wahrscheinlich zu hoch
Der Motor hat eine geringe Induktivität, ein Scheibenläufer eben, ich
habe als untere sinnvolle Grenze 16kHz ausgerechnet, das benutzt auch:
http://www.4qd.co.uk/prod/4qd.html
Geräuschentwicklung ist auch ein nicht zu unterschätzender Faktor, das
begründet auch meine Wahl zu Ungunsten eines BLDC-Motors. In den
Torqueedo-Antrieben sind solche verbaut und diese hören sich, gerade bei
Teillast, echt ekelhaft an.
http://www.torqeedo.com/produkte/cruise-r-mit-ferngaslenkung-dinghies-segelboote-motorboote-bis-4-t/cruise-r-technische-daten-a-masse> Bei 110A Dauerstrom? Wie dick soll das Kupfer sein? 2mm? ;-)
warum nicht 2mm? Fällt mir leichter zu bauen als einen ordentlichen
Schaltplan zu zeichnen...
> Wo ist der Kühlkörper?
Der Bootsrumpf aus Stahl ist im Prinzip der Kühlkörper, ich sehe hier
nicht wirklich ein Problem, Ableitung der Wärme mittels
Aluminiumstrangpofilen, ähnlich wie beim Cougar-Controller.
Ich habe aber probehalber mal ausgerechnet, wie groß der Kühlkörper sein
müsste, wenn luftgekühlt - kann man vergessen, so groß -, wenn der
Mosfet unter 100°C bleiben soll. Wie rechnen das eigentlich die aus der
Modellbau-Ecke, da bibt es Streichholzschachtel große Kästchen, die mit
14s@200A werben?
http://www.helifreak.com/showthread.php?t=443322> Wo ist die Strommessung und der Komparator zu Schnellabschaltung?
Ich würde gerne auf Shunts verzichten und die Strommessung nach dem
Stromzangenprinzip (Hallsensor) an M1 und M2 vornehmen, ich bin aber
noch unentschlossen, eventuell geht es mit Shunts (für mich) doch
einfacher.
Komparator habe ich noch nicht berücksichtigt, danke für den Hinweis.
>>Fragen (tausende, hier die vordringlichsten):>>- kann ich mit den galvanisch trennenden DCDC-Konvertern und dem 21864,>>der auch einen vom COM getrennten VSS hat, auf die galvanische Trennung>>(opto-Koppler oder wie auch immer) verzichten?>> Ja.
Das ist gut.
> Puhh! ja, die braucht man. Aber eher im einstelligen Ohmbereich.
OK
> Soviel braucht man hier nicht, 1-5uF sollten locker reichen.
OK
> Schaltplan richtig zeichnen
Danke, mach ich.
> Kühlung?> Mal GERECHNET, was dort für Widerstände und Verlustleistungen anfallen?> Schon mal drüber nachgedacht, dass man 110A DAUERHAFT eher nicht durch> dünne TO220 Beinchen pressen will? Die Hälfte ist sportlich genug.
Der Mosfet ist TO247, aber egal, so viel dicker sind die Beinchen auch
nicht. Kühlung siehe oben, Verlustleistung habe ich mit 80W bei Vollast
grob ermittelt, der tatsächliche Dauerbetrieb verlangt letztendlich wohl
deutlich weniger, aber es braucht Reserven! Ein Boot kann man nicht am
Straßenrand abstellen, wenn der Antrieb ausfällt, das treibt aufs Meer -
nicht gut.
wo
Wolfgang Rehn schrieb:>> Ich überlege einen Eigenbau für eine Motorsteuerung, der Antrieb soll in> ein Boot eingebaut werden. Das macht einige der die Ansteuerung> betreffenden Aspekte weniger kritisch, andererseits gibt es auch> besondere Anforderungen, vergleicht man es mit einem Straßenfahrzeug zum> Beispiel.>> Ganz wichtig: Ich kann mir auch was fertiges kaufen, aber darum geht es> mir nicht.
Prinzipiell ist das Interesse an Eigenbau ja begüßenswert.
Aber überleg Dir ob es das Entwicklungs-Risiko und den finanziellen
Aufwand einer Einzelentwicklung lohnt,
wenn man (siehe Deinen Link zu 4qd) so ein Teil für ca. 500 euro fertig
und mit Gewährleistung kaufen kann.
Andrew Taylor schrieb:>... Aber überleg Dir ob es das Entwicklungs-Risiko und den finanziellen> Aufwand einer Einzelentwicklung lohnt,> wenn man (siehe Deinen Link zu 4qd) so ein Teil für ca. 500 euro fertig> und mit Gewährleistung kaufen kann.
Das (Kaufen) werde ich auf jeden Fall machen, wird aber als erstes
aufgeschraubt, insofern Gewährleistung wohl dahin, aber egal.
Risiko und Aufwand sehe ich, nimmt mir aber (noch) nicht die Lust am
weitermachen.
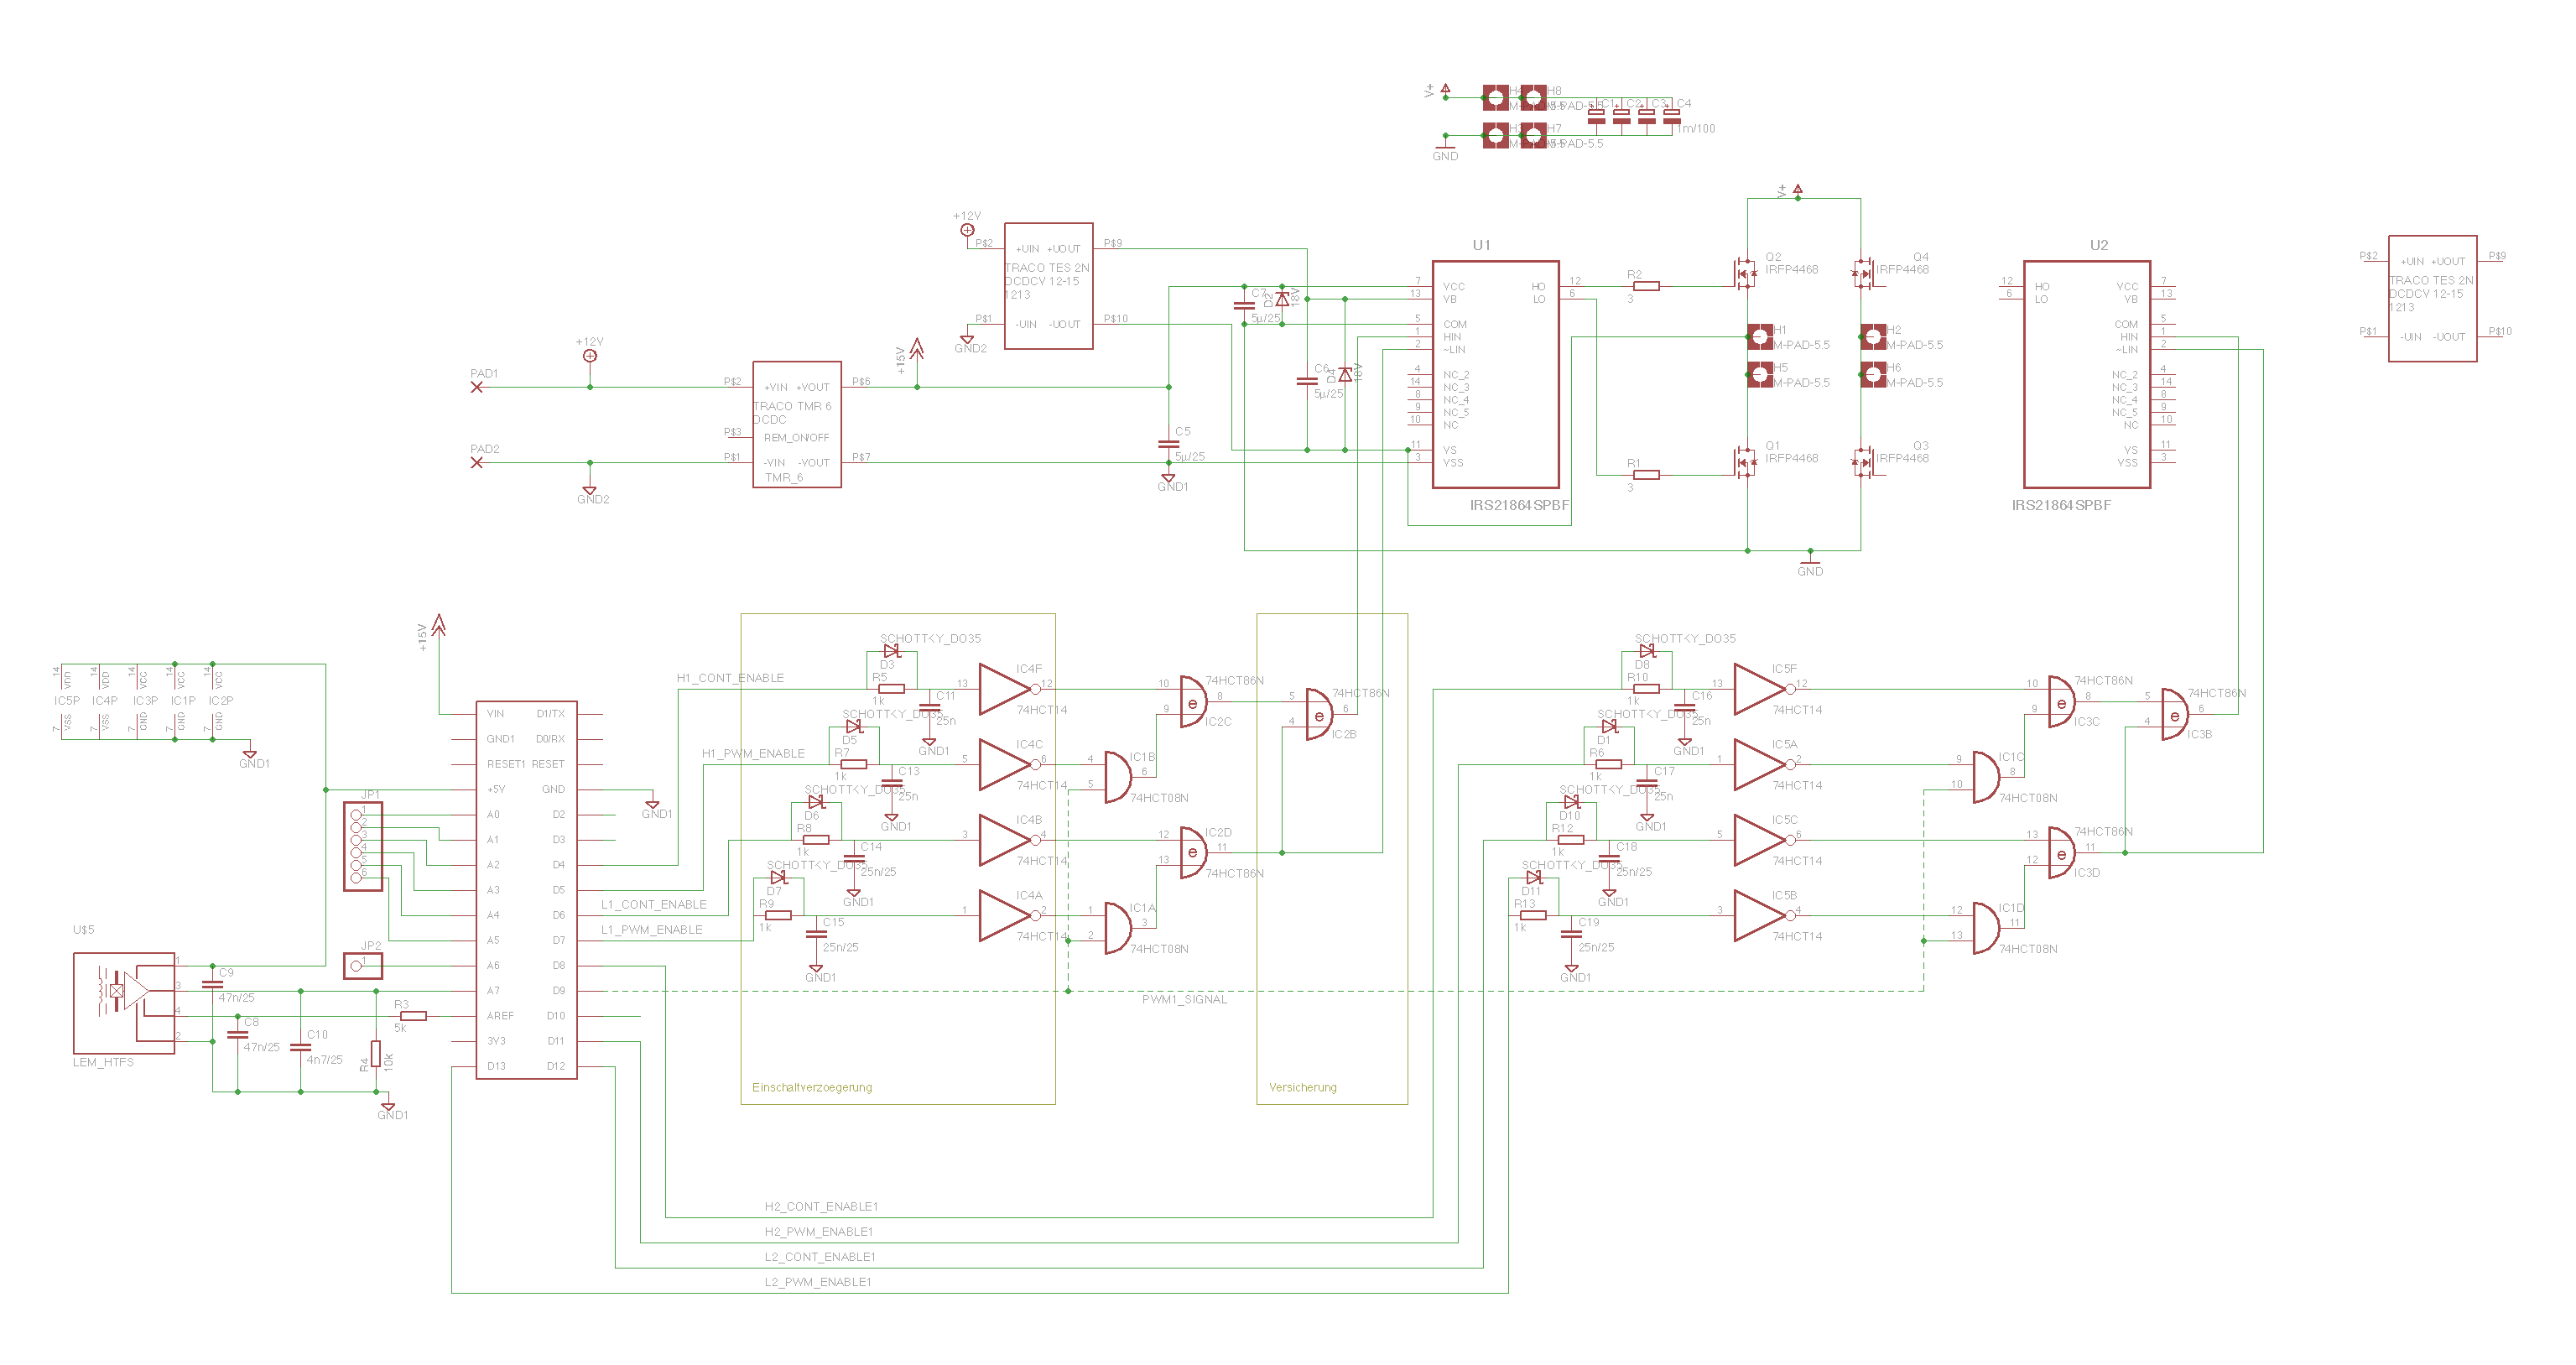
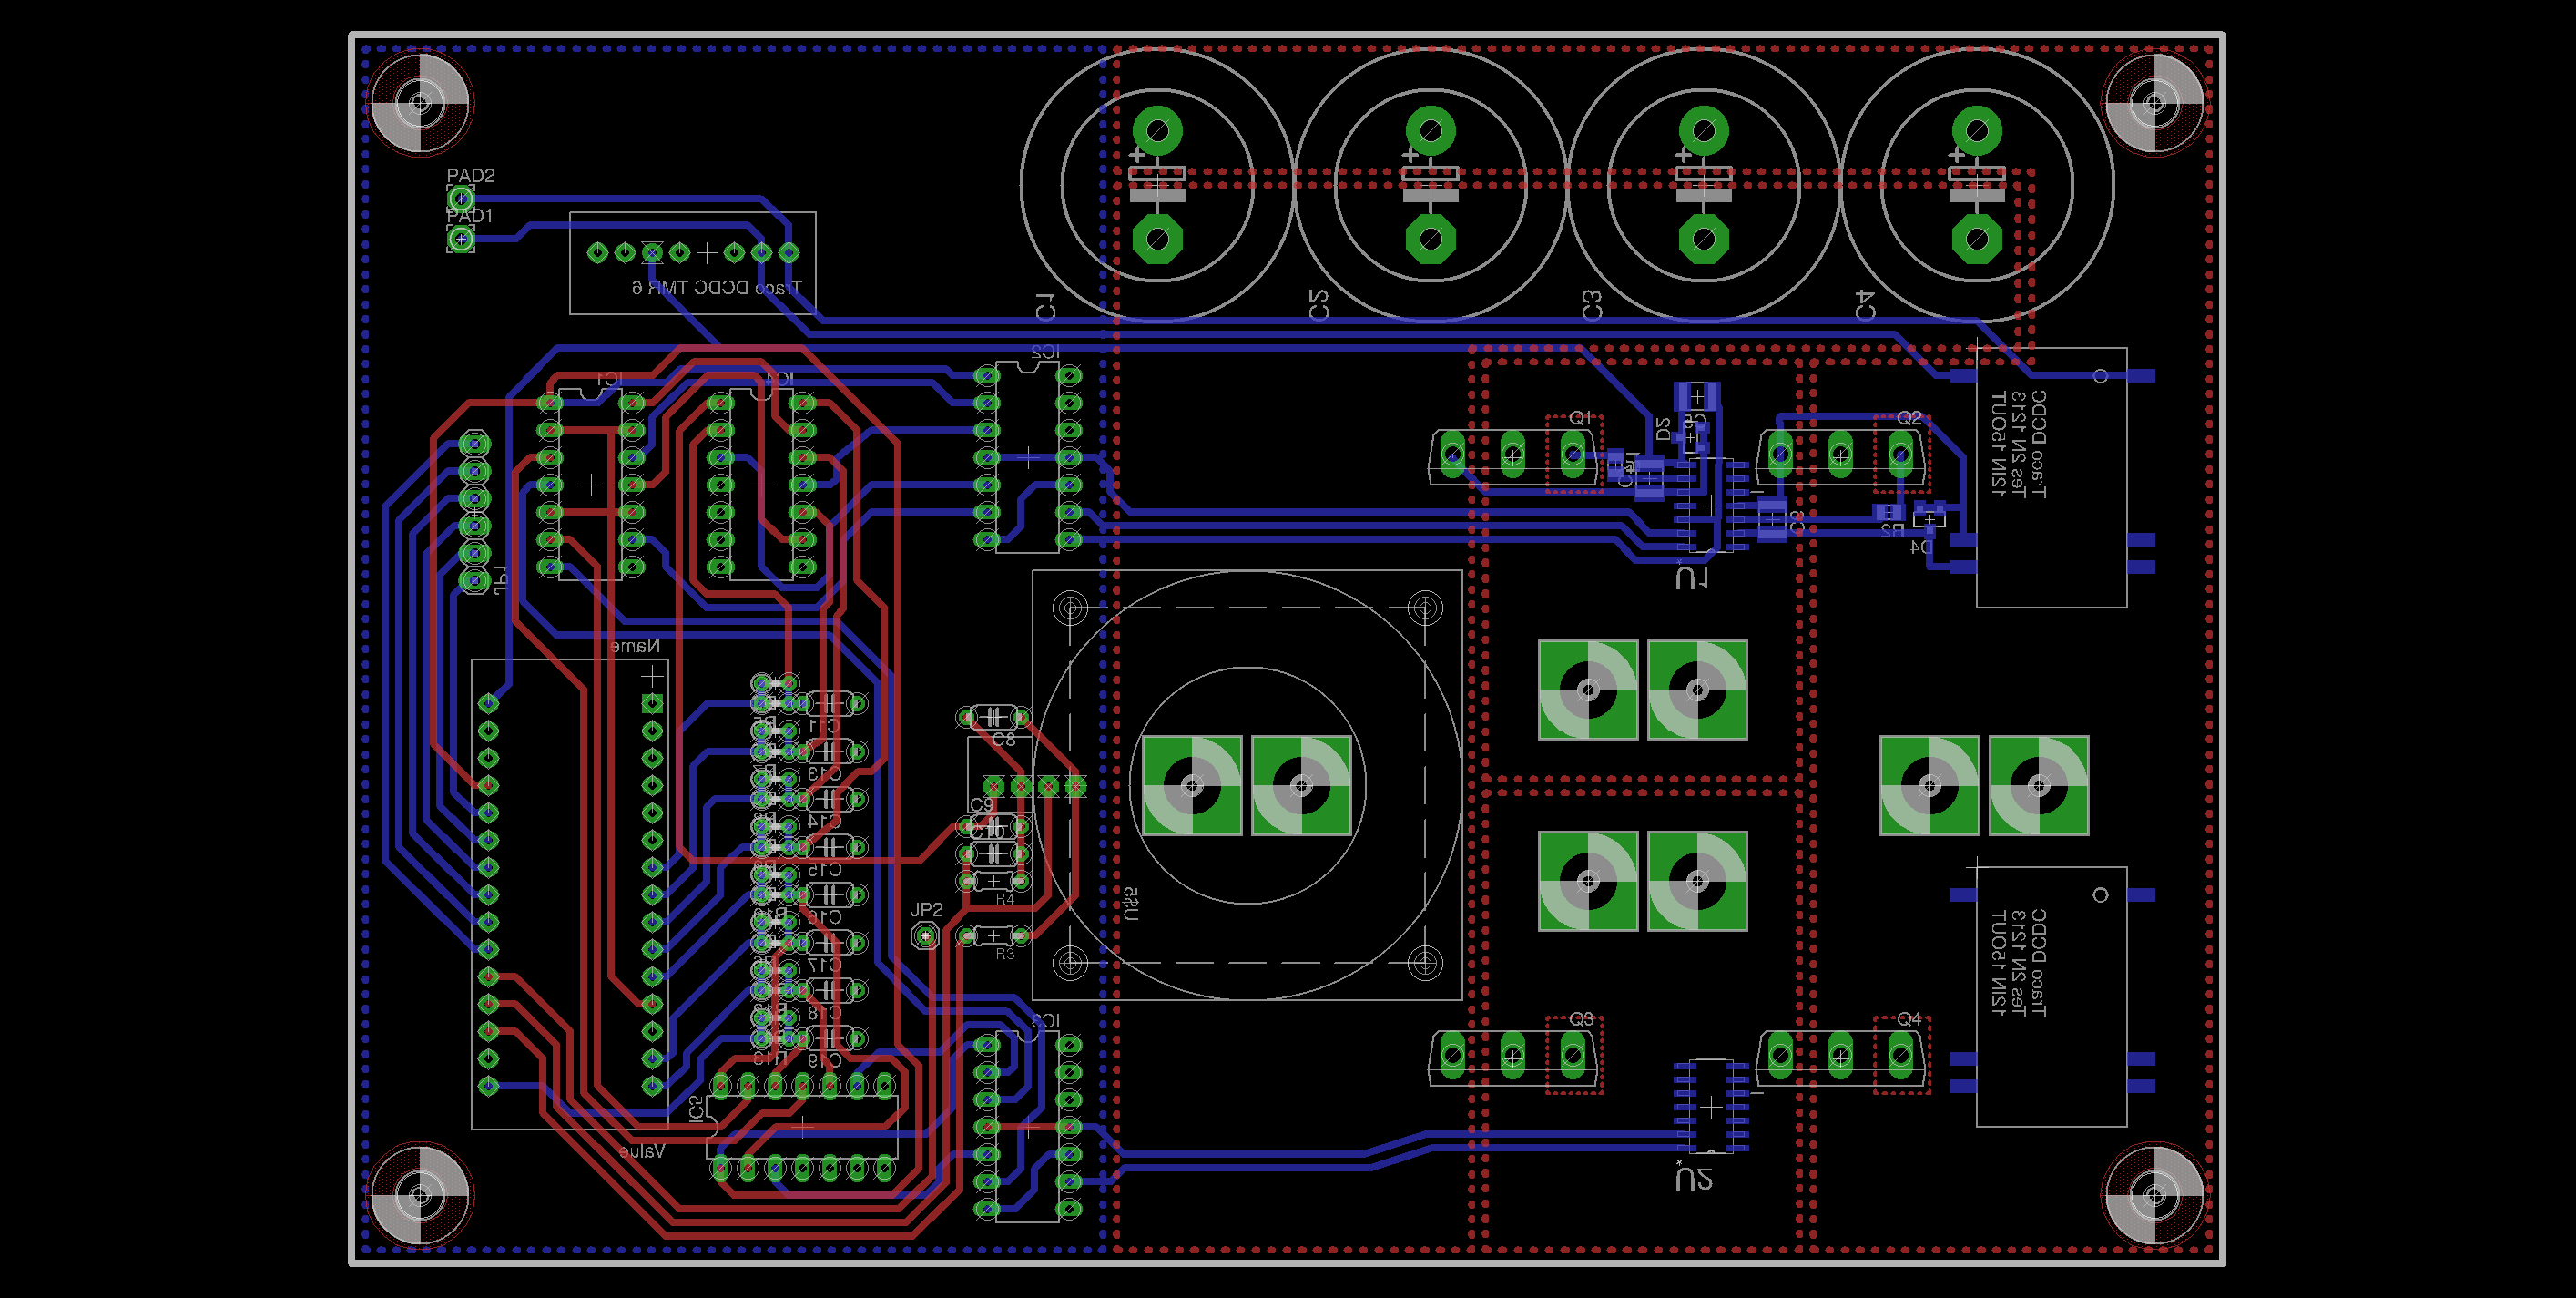
Ich habe Schaltplan und Layout angepasst, siehe Anhang:
- Strommessung ist induktiv vorgesehen, mit einem LEM an der
Masseleitung.
- Einschaltverzögerung für die Enable-Ausgänge mit RC Schmitt-Trigger
Kombi
- Hardwareversicherung gegen gleichzeitiges Einschalten von H und L
(soll ja eigentlich die Software leisten - aber man weiss ja nie)
- auch die Versorgung µC und Logig ist als galv getrennter
DCDC-Konverter umgesetzt, die 12v werden aus einem Akku der 4 des
48V-Netzes bezogen, insofern wäre es mir nicht ganz geheuer, die direkt
zu verwenden.
Neue Fragen:
- Wann messe ich denn eigentlich den Strom am besten, in der Phasenmitte
oder gemittelt über einen Tiefpass? Für die Ermittlung der
Leistungsgrenze des Systems wäre die gemittelte Stromstärke interessant,
aber warum wird dann in diversen Beiträgen davon gesprochen, die sym PWM
hätte den Vorteil, die Strommessung genau in Phasenmitte vornehmen zu
können?
- Ich hab jetzt 3 GNDse, Massefläche im Logikteil oder besser nicht? Ich
tendiere zu letzterem, habe schon viel gelesen, hier im Forum und
sonstwo, aber keine Klarheit gewonnen.
- Leiterbahnen im Logikteilso kurz wie möglich, direktester Weg,
sinnvoll oder gar erforderlich?. Ich habe es erstmal anders gemacht,
alte Bastlerpräferenz, also auf Vias und Bahnen zwischen den DIL14-Pins
komplett verzichtet.
Alte aber leider noch unbeantwortete Frage:
- Literaturtip (kann doch nicht sein, dass es kein Buch gibt).
wo

 br05_sch.png
(18 KB)
 br05_brd_beide.png
(32 KB)
 br05_brd_unten.png
(28 KB)