UART Erweiterung

OP #3770157
Lesenswert?
• ▲
▼
Hallo Zusammen...

Ich möchte zwei Schrittmotoren steuern, die jeweils über die Serielle 
Schnittstelle ihre Befehle erhalten.
Jetzt habe ich leider an meinem Mikrocontroller keine weitere 
Schnittstelle mehr frei und habe mir eine Schaltung überlegt, mit der 
ich umschalten kann.
Ich möchte Befehle auch lediglich senden und nicht die Antwort abwarten.

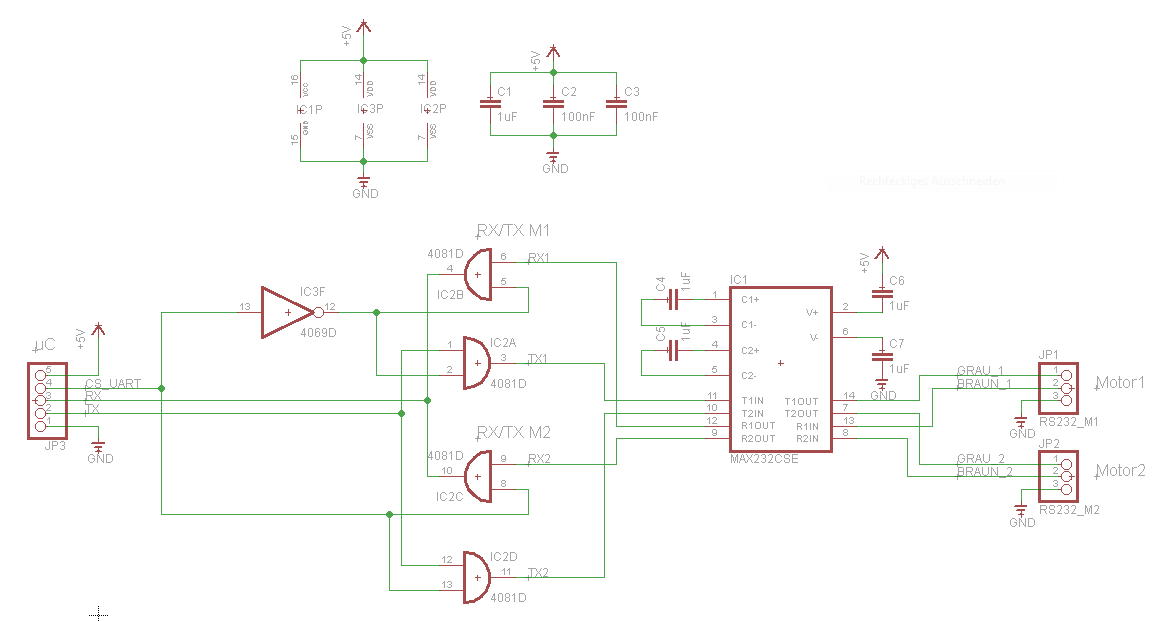
Jetzt wäre meine Frage an euch, was haltet ihr von dieser Schaltung? Hat 
jmd so etwas schon mach in der Art gemacht?

Vielen Dank im Voraus....

Marc
Angehängte Dateien:
#3770163
Lesenswert?
• ▲
▼
Marc M. schrieb:
> was haltet ihr von dieser Schaltung?
Keine gute Idee die Ausgänge von IC2B und IC2C zu verbinden, was 
passiert wohl wenn einer High und der andere Low ausgeben will? Wenn du 
bei dieser Schaltung bleiben willst musst du die beiden Ausgänge 
verodern oder den MUX aus NAND aufbauen, dann kannst du dir den Inverter 
sparen und brauchst dadurch nicht mehr ICs:
http://nand2tetris-questions-and-answers-forum.32033.n3.nabble.com/file/n4026465/nand-mux.gif

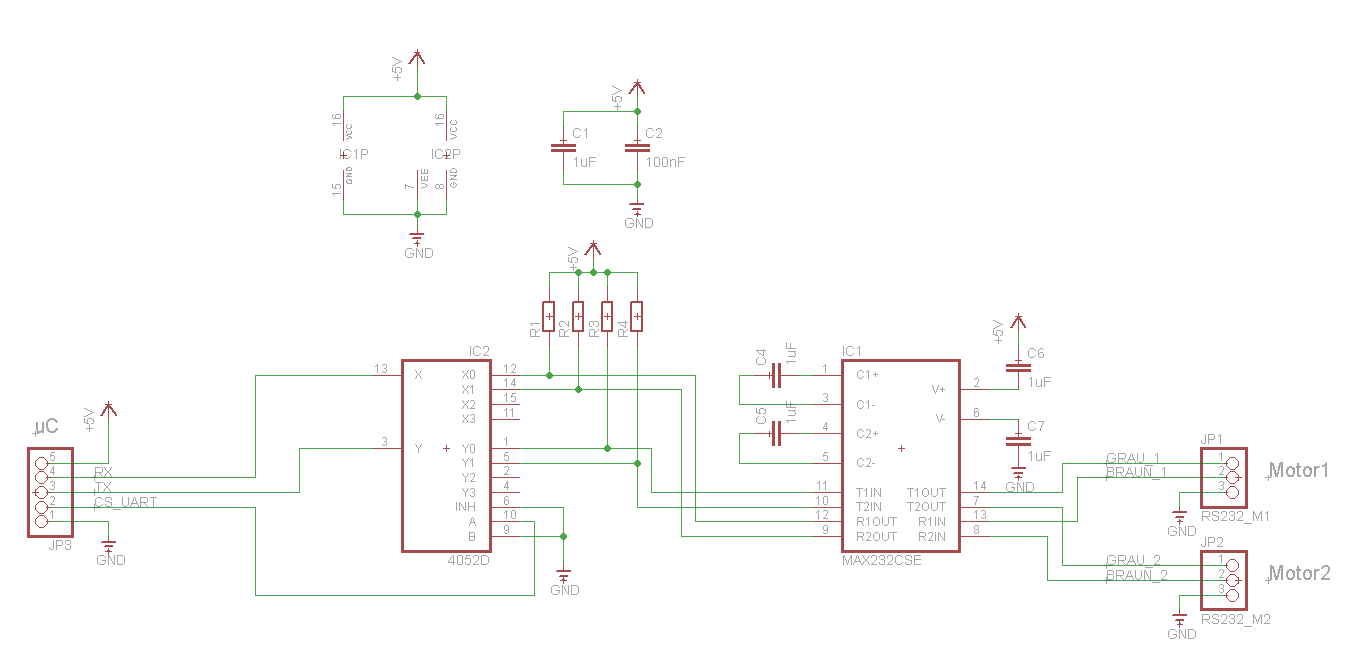
Du könntest MUX und DEMUX auch mit dem CD4053 realisieren, dieser 
braucht dann aber Pullups an den Ausgängen, da die deaktivierten 
Ausgänge auf High-Z geschalten werden.

Wenn die Schrittmotoren nichts senden, wenn sie nicht angesprochen 
werden, kannst du die Leitungen Motor-->µC auch mit einem AND verbinden, 
da der Ruhepegel '1' (auf CMOS Seite High) ist.
OP #3770196
Lesenswert?
• ▲
▼
Vielen Dank für die Schnelle Antwort.. Mit den zwei zusammengeschalteten 
Ausgängen hast du vollkommen recht. Hatte ich ganz übersehen.

Ich mache mich gerade mal schlau wie ich den Cd4053 anschließe...
Dabei bin ich aber auch auf CD4052 gestoßen... Was hältst du von dem?

Bzw hat der 4053 einen Vorteil den ich gerade noch nicht sehe?
#3770236
Lesenswert?
• ▲
▼
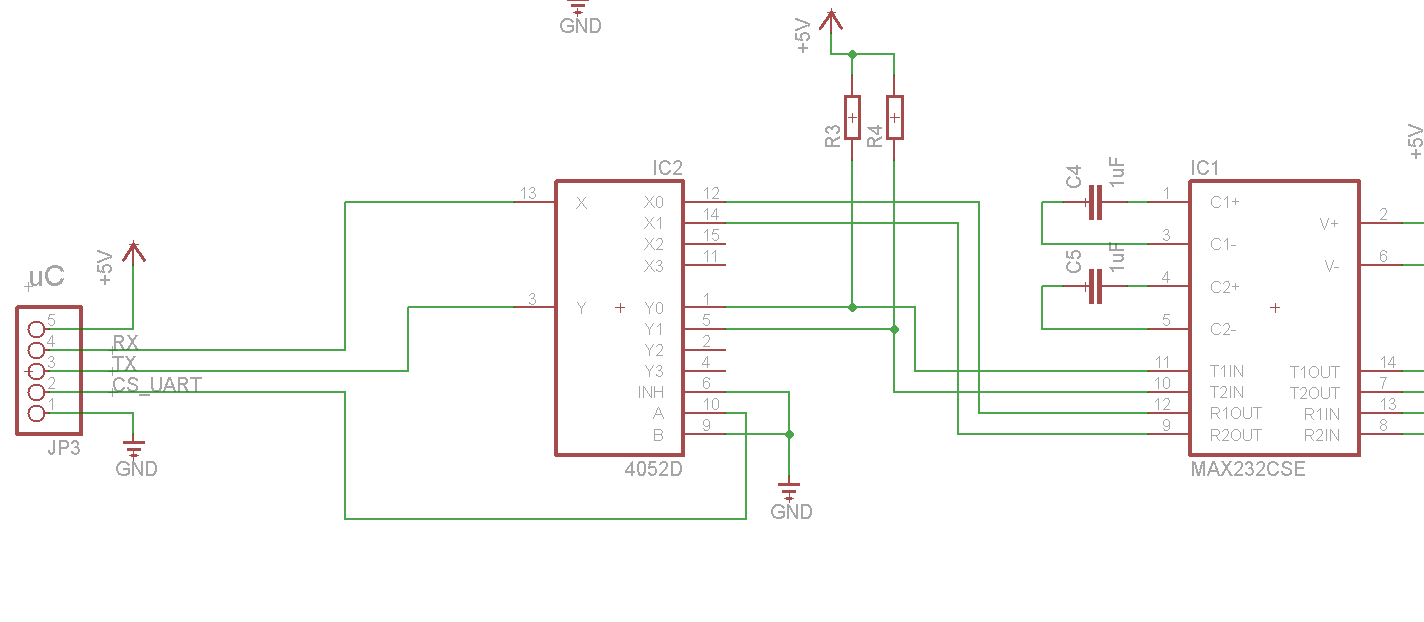
Marc M. schrieb:
> Benötige ich auch Pullup- oder Pulldown-Widerstände auf der uC Seite?
Keine, Tx(µC) wird vom Push-Pull Ausgang des µs auf einen definierten 
Pegel gebrach, Rx(µC) ist immer mit einem der beiden Ausgänge des MAX232 
verbunden.

Die Pullups in der Leitung Schrittmotoren --> µC kannst du dir sparen, 
da der MAX232 für einen definierten Pegel sorgt.

Das einzige Problem hast du an Pin 1/5, da immer nur eine der beiden mit 
dem µC verbunden ist und der andere ist dann Hochohmig.

Antwort schreiben

Hinweis: der ursprüngliche Beitrag ist mehr als 6 Monate alt. Bitte hier nur auf die ursprüngliche Frage antworten, für neue Fragen einen neuen Beitrag erstellen.

Formatierung
  • [c]C-Code[/c]
  • [code]Code in anderen Sprachen, ASCII-Zeichnungen[/code]
  • [math]Formel in LaTeX-Syntax[/math]
  • [[Titel]] – Link zu einem Artikel
  • Verweis auf einen anderen Beitrag: Rechtsklick auf dessen Beitrags-ID (#8078628), „Adresse kopieren“, in den Text einfügen

Mehr zur Formatierung

Längeren Sourcecode als Anhang, nicht in den Text. JPG nur für Fotos und Scans; Zeichnungen und Screenshots als PNG oder GIF. Siehe Bildformate.

Schon registriert? Anmelden

Wird nicht angezeigt. Wir schicken dir einen Link; sobald du damit bestätigst, erscheint dein Beitrag.

Mit dem Abschicken legst du einen kostenlosen Account an und erkennst die Nutzungsbedingungen und die Datenschutzerklärung an.