Hi,

eine weitere Unklarheit in Puncto Schrittmotoren:

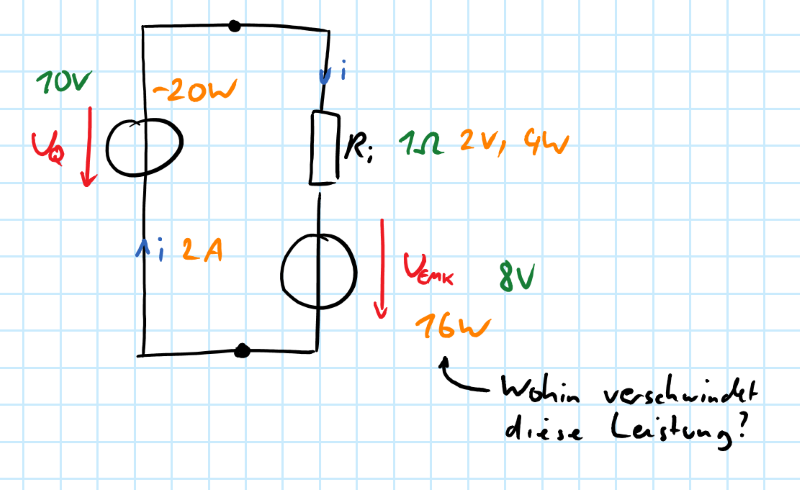
Angenommen ich habe einen sich drehenden Schrittmotor und eine
Quellspannung Uq = 10V. Es fließt ein Strom i=2A.

Am Innenwiderstand des Motors fallen bei 2A Stromstärke 2V ab und
erzeugen eine Verlustleistung von 4W. Durch seine Drehzahl erzeugt er
eine Gegen-EMK von 8V.

Da die Quelle nur "sieht", dass 2A Strom bei einer Spannung von 10V
abgegeben werden muss diese die 20W liefern. 4W gehen im Motor in Form
von Wicklungsverlusten verloren. Doch wo gehen die übrigen 16W die ganze
Zeit hin? Was passiert mit denen?

lg
Du meinst die 16W werden als mechanische Leistung frei? Aber was ist,
wenn der Schrittmotor völlig unbelastet ist? Dann erzeugt er ja auch
eine Gegen-EMK, abhängig von der Drehzahl.
Wenn sich der Motor drehen soll brauchst du einen irgendwie gearteten
Wechselstrom. Somit ist deine Betrachtung kein Gleichstromnetzwerk mehr.
Der Motor ist eine ohmsch-induktive Last und erzeugt keine reine
Wirkleistung. Die mechanische Leistung plus Erwärmung ist Wirkleistung,
EMK führt zu Blindleistung.
Nun.. die wechselhafte Ansteuerung der zwei Schrittmotorwicklungen
dürften diesen "wie auch immer gearteten Wechselstrom" darstellen.

Aber das Erzeugen des Wechselstroms erfolgt ja über die H-Brücke. Hinter
der H-Brücke ist es wieder Gleichstrom.

Wenn die Gegen-EMK nun zu Blindleistung führt, wie ist das damit
vereinbar, dass die Leistungs-Quelle Uq mit dem Strom i immerzu die
20Watt "sieht" ?
Wenn ich mir das ganze mit einem normalen Bürsten-Gleichstrommotor
vorstelle, dem ein Konstantstrom aufgeprägt ist passt es. Der Motor
beschleunigt konstant, die Gegen-EMK wird proportional zur Drehzahl
immer größer, damit wird auch die Leistungsaufnahme immer größer, was
dazu passt, dass die Rotationsenergie mit dem Quadrat der
Winkelgeschwindigkeit steigt. D.h. für eine konstante Steigerung der
Drehzahl muss die Beschleunigungsleistung auch konstant steigen.

Nur kann der Schrittmotor ja bei Konstantstrom nicht beschleunigen denn
seine Drehzahl wird über die Frequenz des Wechselfeldes vorgegeben.

Ich erkenne gerade die Analogie zum Synchronmotor, bei dem ist das ja
ähnlich aber eventuell etwas anschaulicher. Trotzdem steh ich da gerade
noch auf dem Schlauch.

Kann jemand erklären bzw. hat noch weiterführendes anschauliches
Material, was ich mir dazu reinziehen könnte?
Wenn der Motor sich dreht fließen durch Motor und Brücke Blindströme,
deine Gleichspannung speist nur wirkstrom. Dein Diagramm passt so nicht.
Die EMK wirkt nicht gegen Gleichstrom/-Spannung sondern nur gegen
Transienten und Wechselstrom.
Der Schrittmotor ist ein elektronisch kommutierter Synchronmotor. Die
H-Brücke kann als Servoregler, FU etc. angesehen werden. Gespeist wird
mit Wirkleistung, im H-Brücke - Motorkreis zirkuliert Scheinleistung,
abgegeben wird wirkleistung (mechanisch, thermisch)
Die Eingangsleistung von 20W verteilt sich wie folgt:
 - Verluste im Treiber (Ts, Rs, Cs, Platine)
 - Verluste in Verbindungen (Kabel, Stecker)
 - Verluste im Eisen (Wirbelstrom durch Umpolen und durch Choppen)
 - Verluste im Kupfer (ohmisch und kapazitiv)
 - Verluste der Mechanik (Lagerreibung, Luftwiderstand, Rastmoment)
 - abgegebene mechanische Leistung

Der Spulenstrom hat mit dem Eingangsstrom des Treibers wenig gemeinsam.
Man sieht den Treiber am besten als Step-Down- (Buck-) Wandler.
Meist ist ein viel zu hoher Spulenstrom eingestellt, der zu Resonanzen
und damit zu verringerter Leistungsfähigkeit (Drehmoment) führt.

Erstaunlich ist, dass die Gegen-EMK auch nur eine theoretische Größe
ist.
Man könnte meinen, einen Motor nur bis zur Drehzahl (Versorgungsspannung
durch EMK-Konstante) betreiben zu können. Tatsächlich geht wesentlich
mehr, da die Gegen-EMK sinusförmig ist und man in den Punkten um die
Null-Linie Leistung in die Spulen pumpt. Volles Drehmoment erreicht man
selbstredend nicht.
Hallo "Stepper"
> Du meinst die 16W werden als mechanische Leistung frei? Aber was ist,> wenn der Schrittmotor völlig unbelastet ist? Dann erzeugt er ja auch> eine Gegen-EMK, abhängig von der Drehzahl.
Du hast bei deinem Eingangspost nicht angegeben, ob der Motor mit
Konstantstrom oder Konstantspannung betrieben wird. Auf jeden Fall bist
du von dem seltenen Fall ausgegangen, dass die Gegen-EMK gerade so groß
ist wie der Anteil der Versorgungsspannng, der über der
Motornennspannung liegt. Das ist i.A. nicht der Fall.
Beim Konstantspannungsbetrieb würde der Motor ohne Last bei niedrigeren
Drehzahlen kaputt gehen, weil der Strom stark ansteigen würde. Bei der
gängigeren Konstantstrom-Ansteuerung sinkt statt dessen der aus der
Quelle entnommene Strom. Der Stromregler sorgt aber über die PWM dafür,
dass der Wicklungsstrom im Motor gleich bleibt, in dem die Einschaltzeit
kleiner wird.
Man kann das auch ganz praktisch nachvollziehen. Einfach mal einen Motor
ohen Last drehen lassen, am Besten mit einer Zahnriemenscheibe o.ä. auf
der Welle. Den Strom am Netzteil oder Mittels Multimeter beobachten und
anfangen, die Riemenscheibe zu bremsen. Je nach Drehzahl und Drehmoment
des Motors muss man aufpassen, sich nicht die Finger zu verbrennen. Auf
jeden Falls kann man sehen, wie der Strom (vom Netzteil) abhängig von
der Last ansteigt.
Weiteres Lesefutter dazu siehe:
http://www.schrittmotor-blog.de/betrachtungen-zur-leistung-von-schrittmotoren/
Mit freundlichen Grüßen
Thorsten Ostermann

 emk.png
(59 KB)