
Bezug nehmend auf folgende Beiträge
Beitrag "Re: MSP430 + RC Servo - zittern" und
Beitrag "Re: Servozittern"
hier meine Frage: Ist die Stabilität des internen RC-Oszillators beim
MSP430 im Gegensatz zu dem eines AVR um so vieles besser?
Ich komme mir irgendwie verar...t vor.

mfg
Diese Angabe sollte sich im Datenblatt finden lassen.
@  Jörg S. (joerg-s)

>Diese Angabe sollte sich im Datenblatt finden lassen.

Nö. Dort steht bestenfall was von einem mittleren Frequenzfehler aber
nichts über Jitter und Kurzzeitstabilität.
Kann man leicht MESSEN, dann muss man nicht endlos philosophieren.

Beitrag "Re: Servozittern"

Wer es selber testen will, hier schnell das Programm, ggf. nur den OCR1A
Pin anpassen, der ist nicht immer auf PB3.
1 | |
2 | |
3 | |
4 | |
5 | |
6 | |
7 | |
8 | |
9 | |
10 | |
11 | |
12 | |
13 | |
14 | |
15 | |
16 | |
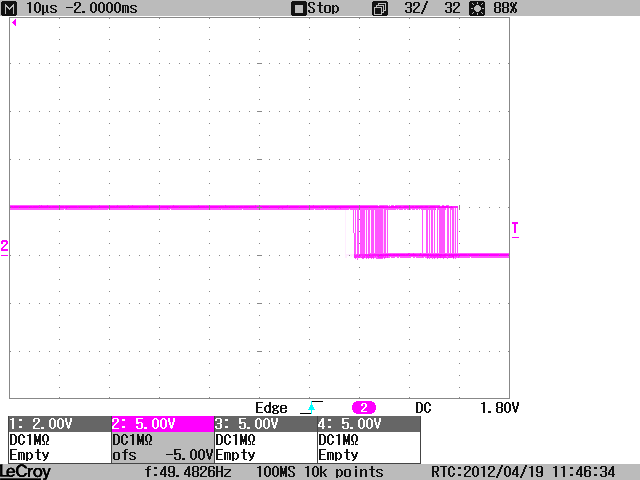
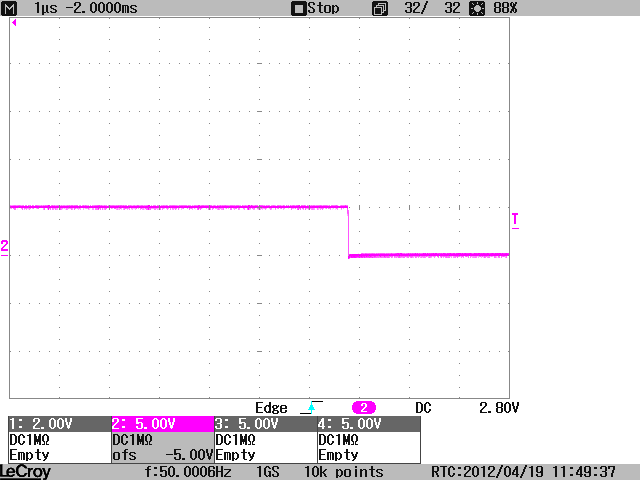
Mein ATtiny2313 liefert das, siehe Anhang. Mit 4 MHz Osziallator und
DIV8 Fuse -> F_CPU = 500kHz. Der Jitter beträgt ca. 22µs, macht 1% der
Pulsbreite und damit wahrscheinlich von guten Servos auflösbar. Zum
Vergleich ein 4MHz Quarz, der steht 1A. Und mein Tiny läuft in einer
nahezu optimalen Umgebung, gespeist von einer Batterie. Wenn da noch
Störungen der Betriebsspannung dazu kommen (vom Servo), wird es sicher
schlechter. Auffällig sind die beiden Bereiche, zwischen denen der
RC-Oszillator hin- und herspingt.

MFG
Falk
Angehängte Dateien:
-
 Servo_RC.PNG
(4,3 KB)
-
 Servo_Xtal.PNG
(4,9 KB)
Gast
#2643391
** Lötlackl schrieb:
> hier meine Frage: Ist die Stabilität des internen RC-Oszillators beim
> MSP430 im Gegensatz zu dem eines AVR um so vieles besser?

Ja.

Mit den kalibrierten Konstanten für den DCO kann man zumindest
asynchrone Schnittstellen fehlerfrei betreiben.
Für eine Uhr würde es nicht reichen.
Wieso sollte eine RC-Oszi stabiler im MSP430 als im AVR sein? Ist doch
technisch gleich realisiert? Kann das mal jemand aufklären?
@  j. c. (jesuschristus)

>Wieso sollte eine RC-Oszi stabiler im MSP430 als im AVR sein?

Warum ist ein Mercedes besser als ein Trabbi? Haben doch beide nur
Verbrennungsmotoren.

>Ist doch technisch gleich realisiert? Kann das mal jemand aufklären?

Qualität heißt das Zauberwort.
@  ./. (Gast)

>Mit den kalibrierten Konstanten für den DCO kann man zumindest
>asynchrone Schnittstellen fehlerfrei betreiben.

Das kann der AVR auch.
>Qualität heißt das Zauberwort.

Aha, ist der MSP430 aus edlerem Silizium handgeschnitzt, oder was? Wo
ist eine Quelle in der diese Tatsache nachgewiesen wird. Ich habe
nämlich nur gelesen "ich habe die Erfahrung gemacht, dass der MSP430
stabiler ist"...
Hört sich an wie: "also bei mir hat Homöopathie funktioniert"!
j. c. schrieb:

>>Qualität heißt das Zauberwort.
>
> Aha, ist der MSP430 aus edlerem Silizium handgeschnitzt, oder was?

Ob es in der Sache nun stimmt oder nicht: Man kann solche Oszillatoren
unterschiedlich bauen und damit unterschiedliche Resultate bzgl. Jitter
erhalten.

Nur ein Beispiel: Der Einfluss der Spannungsversorgung lokal auf dem
Chip. Man kann nicht pauschal davon ausgehen, dass die überall auf dem
Chip aufs Millivolt perfekt kurzzeitkonstant ist, selbst wenn es die
externe Versorgung sein sollte. Man kann das aber beim Chipdesign
beeinflussen.
@  j. c. (jesuschristus)

>>Qualität heißt das Zauberwort.

>Aha, ist der MSP430 aus edlerem Silizium handgeschnitzt, oder was? Wo
>ist eine Quelle in der diese Tatsache nachgewiesen wird.

Kann es sein, dass du das als persönlichen Angriff betrachtest?
Niemand hat behauptet, dass der MSP430 WIRKLICH besser ist. Schon gar
nicht nachgewiesen. Es gibt viele Möglichkeiten, einen integrierten
RC-Oszillator zu bauen, die Leistungsparameter sind dabei sicher nicht
identisch.

> Ich habe
>nämlich nur gelesen "ich habe die Erfahrung gemacht, dass der MSP430
>stabiler ist"...

Aber nicht in DIESEM Thread.

>Hört sich an wie: "also bei mir hat Homöopathie funktioniert"!

Eben. Alles kein Grund die Nerven zu verlieren.

Es steht erstmal nur die Frage im Raum, EIN Examplar von AVR wurde
vermessen, die MSP430 Fraktion ist am Zug. Oder ein anderer AVR-Nutzer
misst nochmal nach, z.B. mit Servo.

MFG
Falk
Gast
#2643737
Hi

>Oder ein anderer AVR-Nutzer misst nochmal nach, z.B. mit Servo.

Habe ich heute auch mal gemacht:

ATMega48
Int. Oszillator, 8MHz
Servosignal 1/20ms mit Timer1, Prescaler 8

Der 1ms-Impuls hat im 20min einen Jitter von 6...7µs. Servo muss aber
noch dran.

MfG Spess
Gast
#2644050
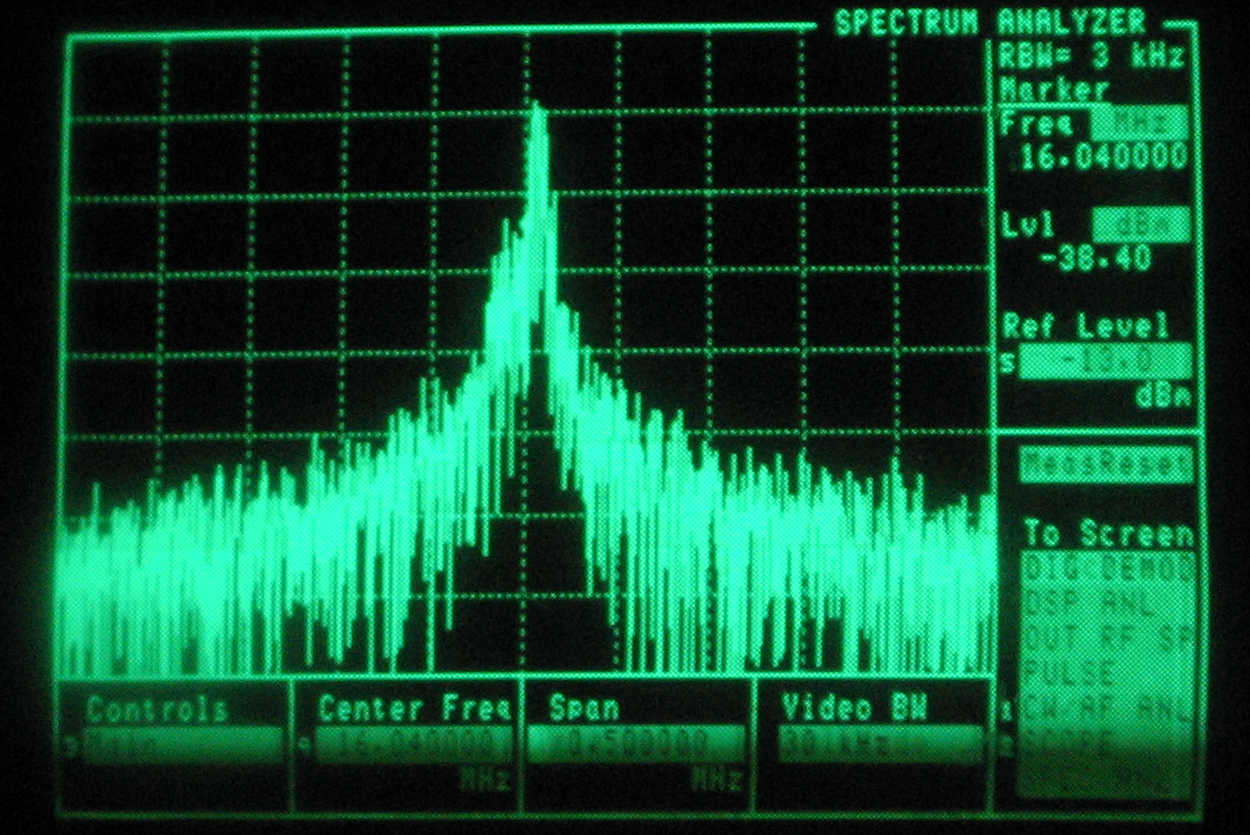
MSP430G2231:

Eine mit dem internen DCO (16 MHz) erzeugte 1 ms-PWM jittert zwischen
1000,2 us bis 1000,6 us (mit HP5308A gemessen).
Also etwa 400 ns.
Der DCO wurde mit der Kalibriersoftware für die F2000-Serie gegen
einen Uhrenquarz kalibriert.

PWM-Periode: 65536
CCR1: 16050

Servo hab ich keinen :-)
Angehängte Dateien:
-
 MSP430_DCO.JPG
(130 KB)
Gast
#2644061
Die Servomessung ist mit hoher Wahrscheinlichkeit Schott. Ich wuerde
tippen, das Servo reisst auch die Speisung zusammen, und ergibt so eine
positiveRueckkopplung. Der RC oszillator sollte besser sein.
Gast
#2644104
./. schrieb:
> Servo hab ich keinen

Hast Du einen AVR für den direkten vergleich? Wäre super, wenn Du das
auch hier einstellen könntest.
Gast
#2644117
Dolf schrieb:
> Hast Du einen AVR für den direkten vergleich? Wäre super, wenn Du das
> auch hier einstellen könntest.

Da müsst ich erst mein altes STK200 rauskramen.
Vllt. morgen.
Gast
#2644118
./. schrieb:
> Vllt. morgen.

Die Gemeinde zählt auf Dich. :-)))
Gast
#2644135
Ich fände es schön, wenn bei den Messungen eine einheitliche Pulsbreite
genutzt würde. Falk hatte mit 2 ms begonnen, die späteren Messungen mit
1 ms Pulsbreite lasen sich damit nicht direkt vergleichen.

Beim MSP430 scheint der Jitter von 1 oder 2 ms PWM Impulsen bei hoher
DCO Frequenz und angepasstem Teiler und CCR-Werten kleiner als bei
niedriger DCO Frequenz.